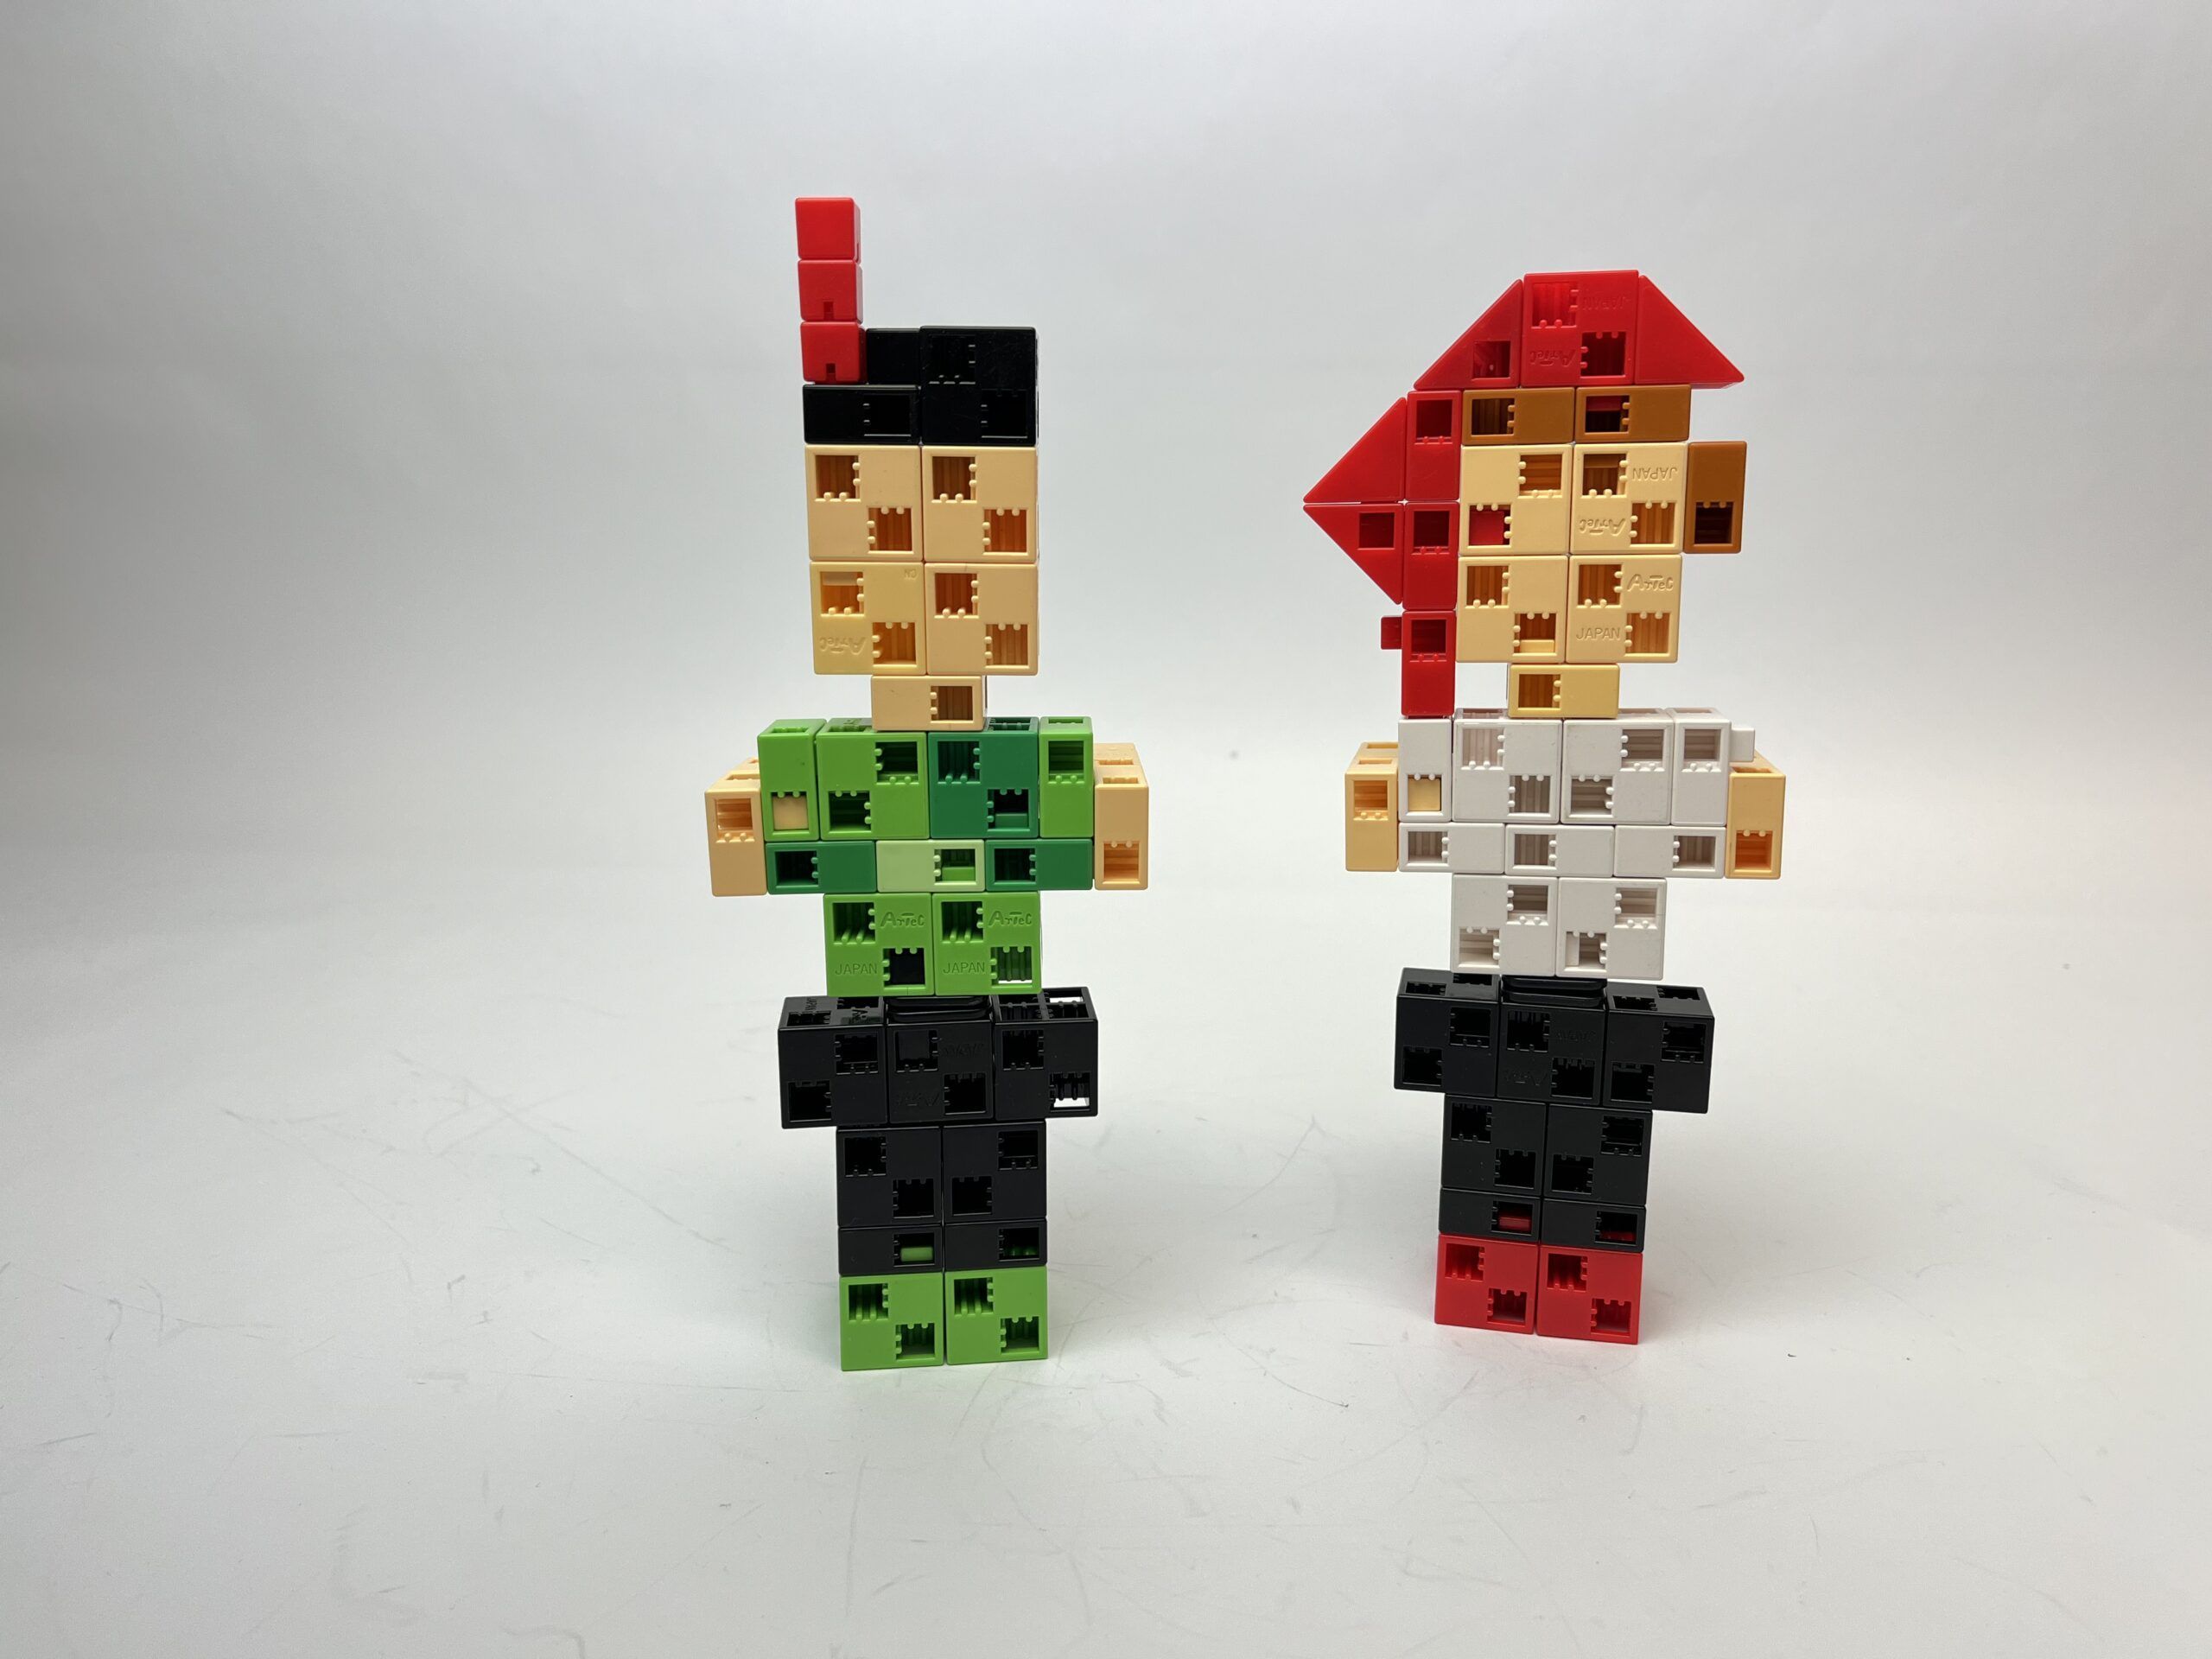
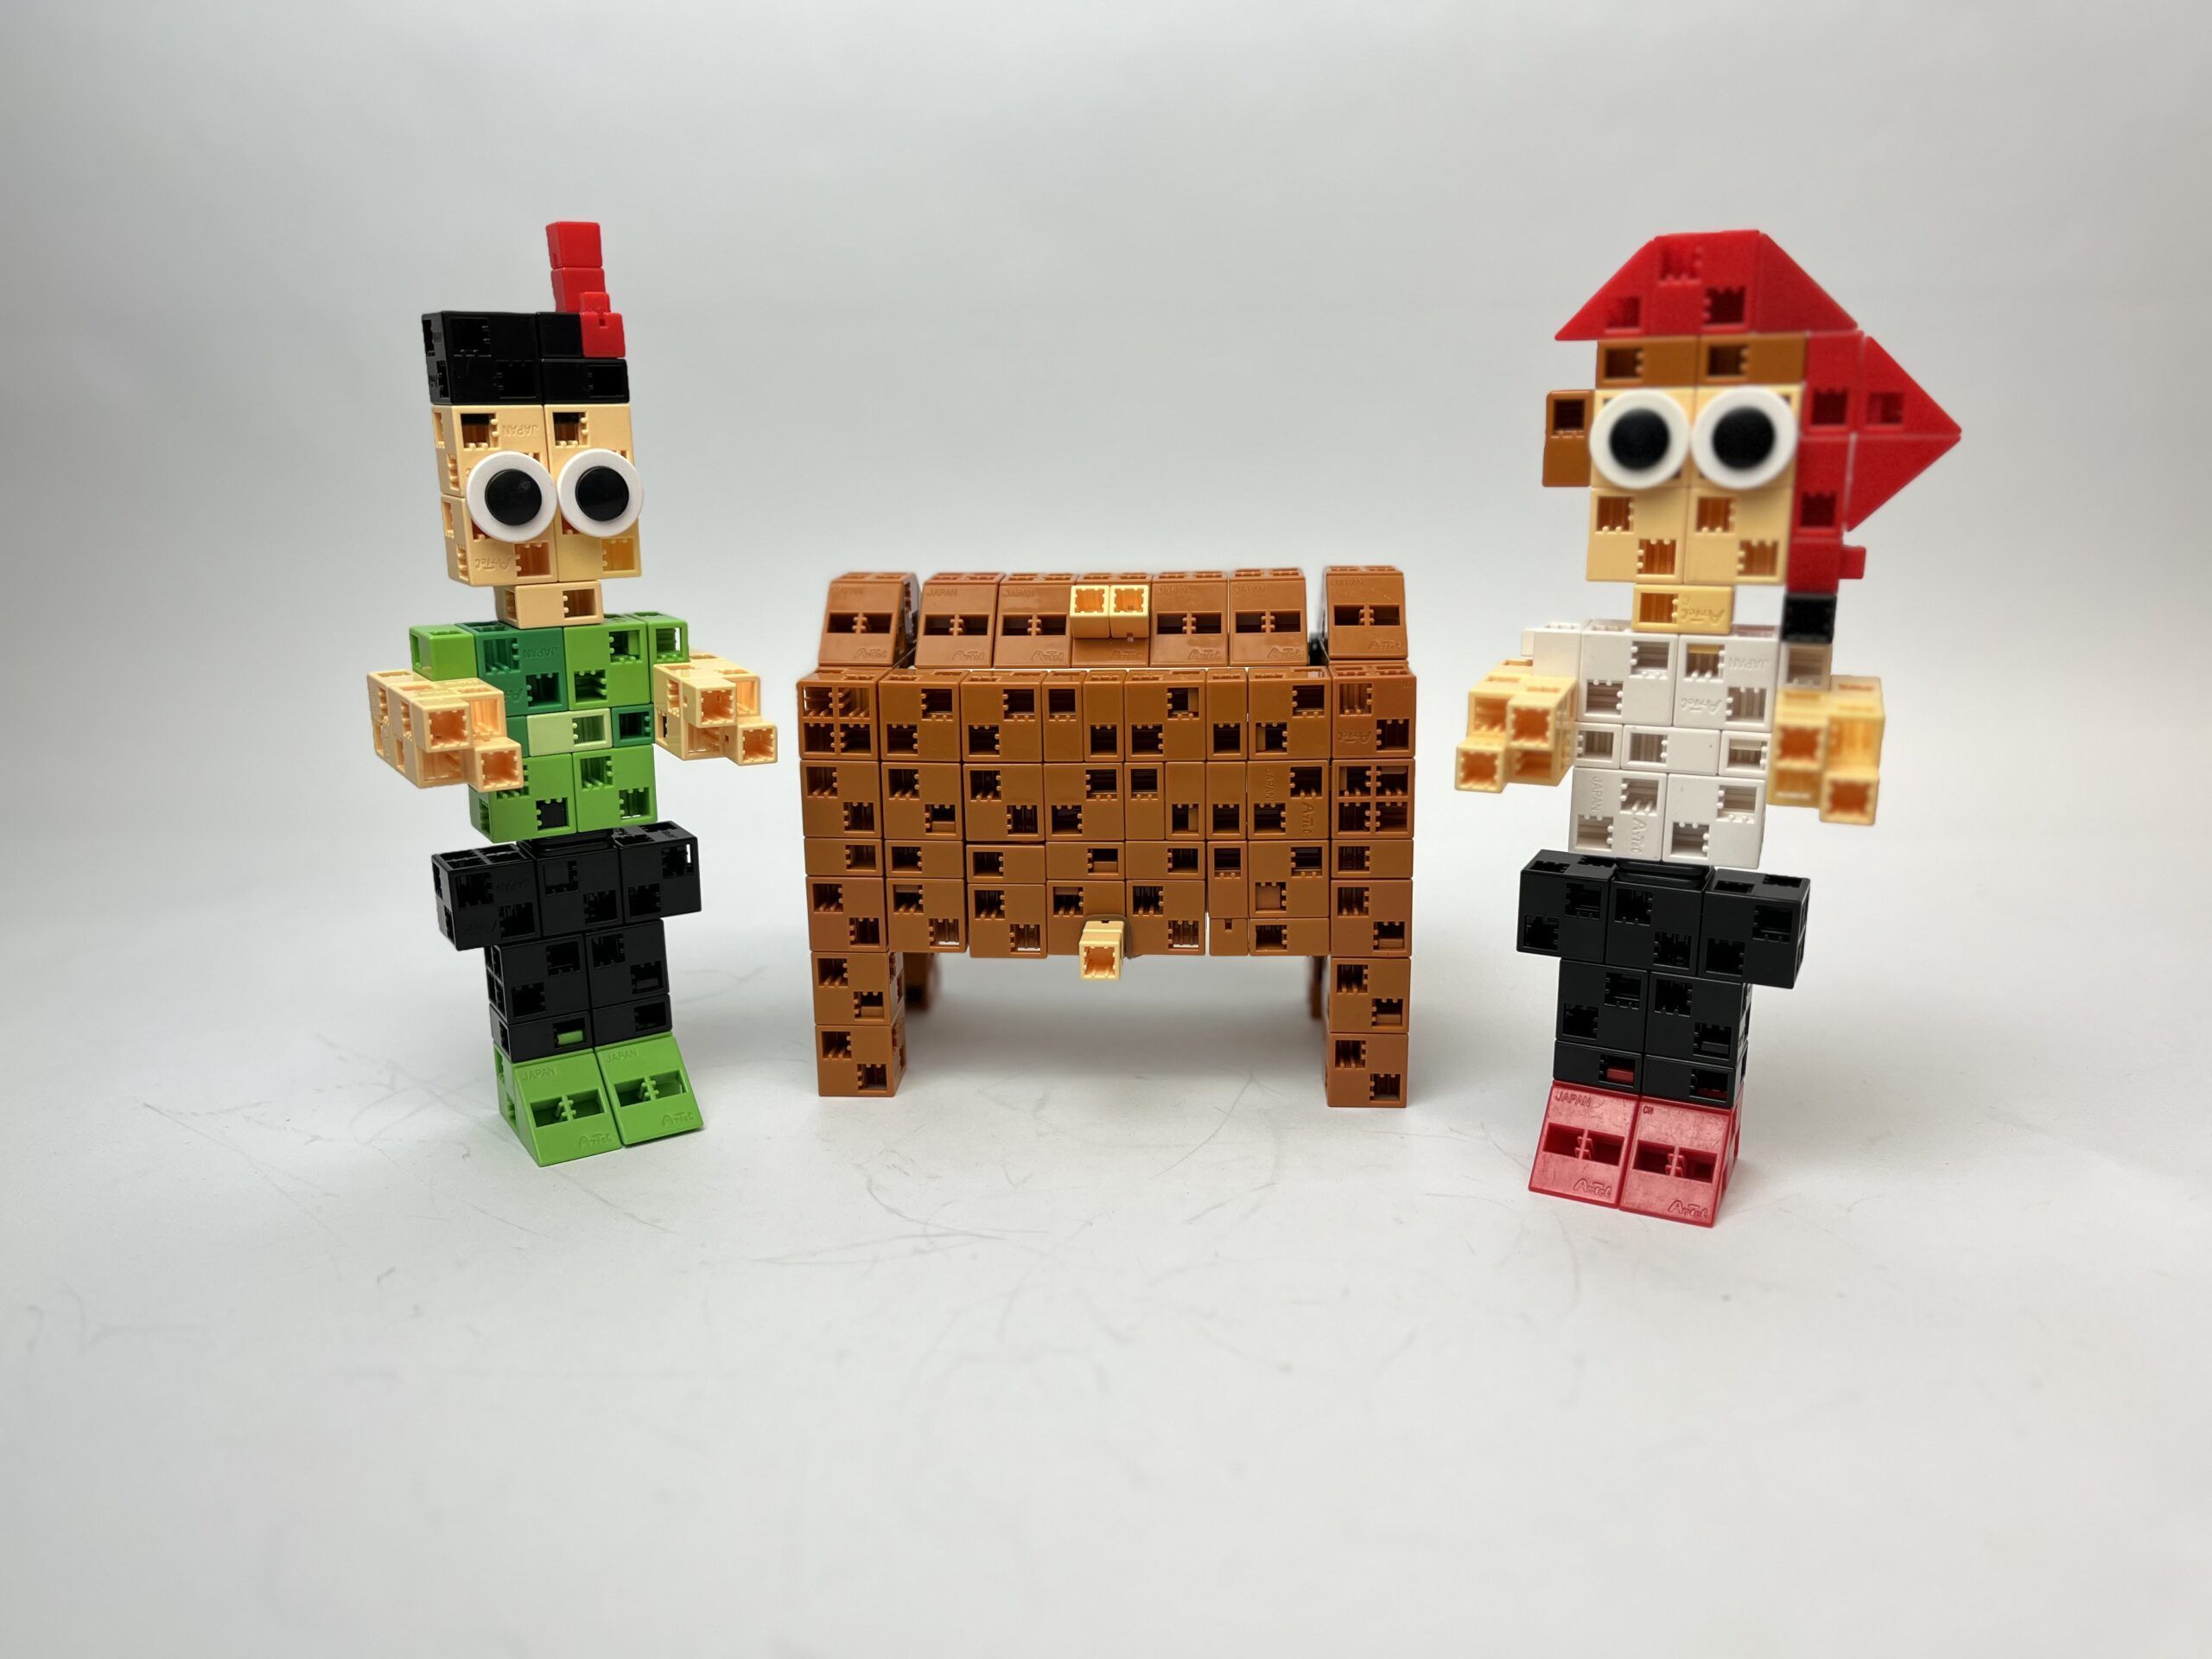
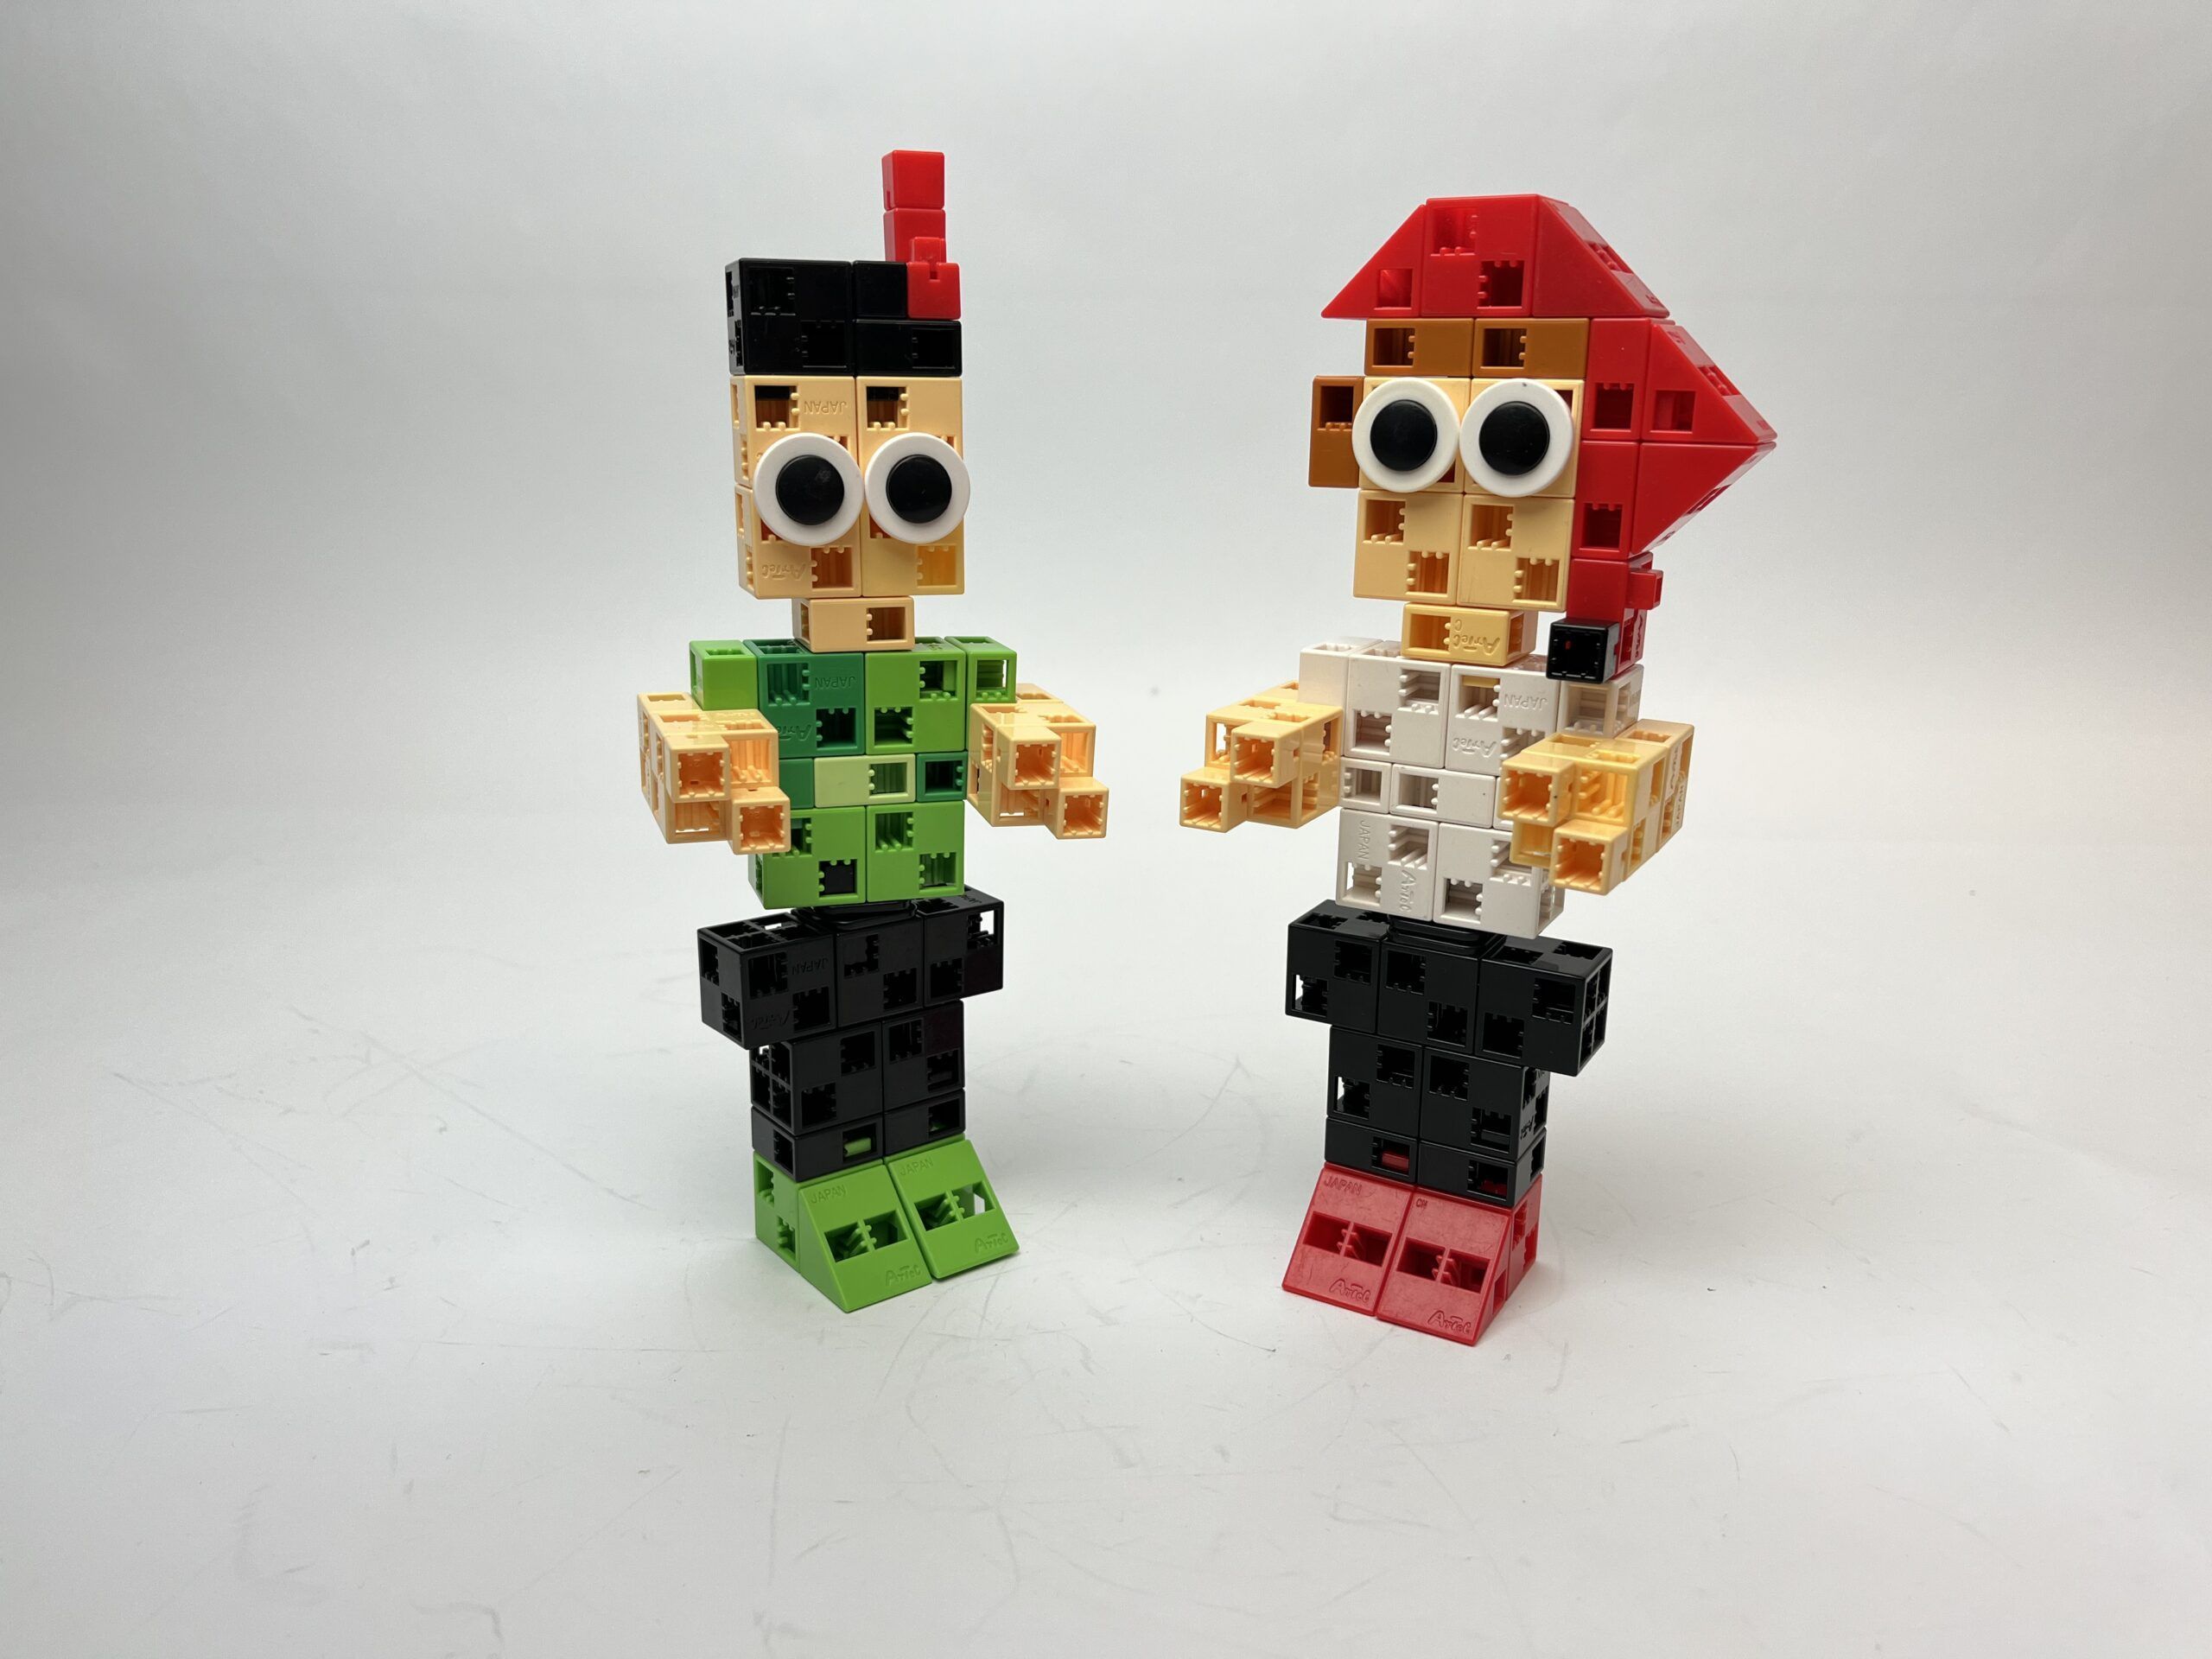
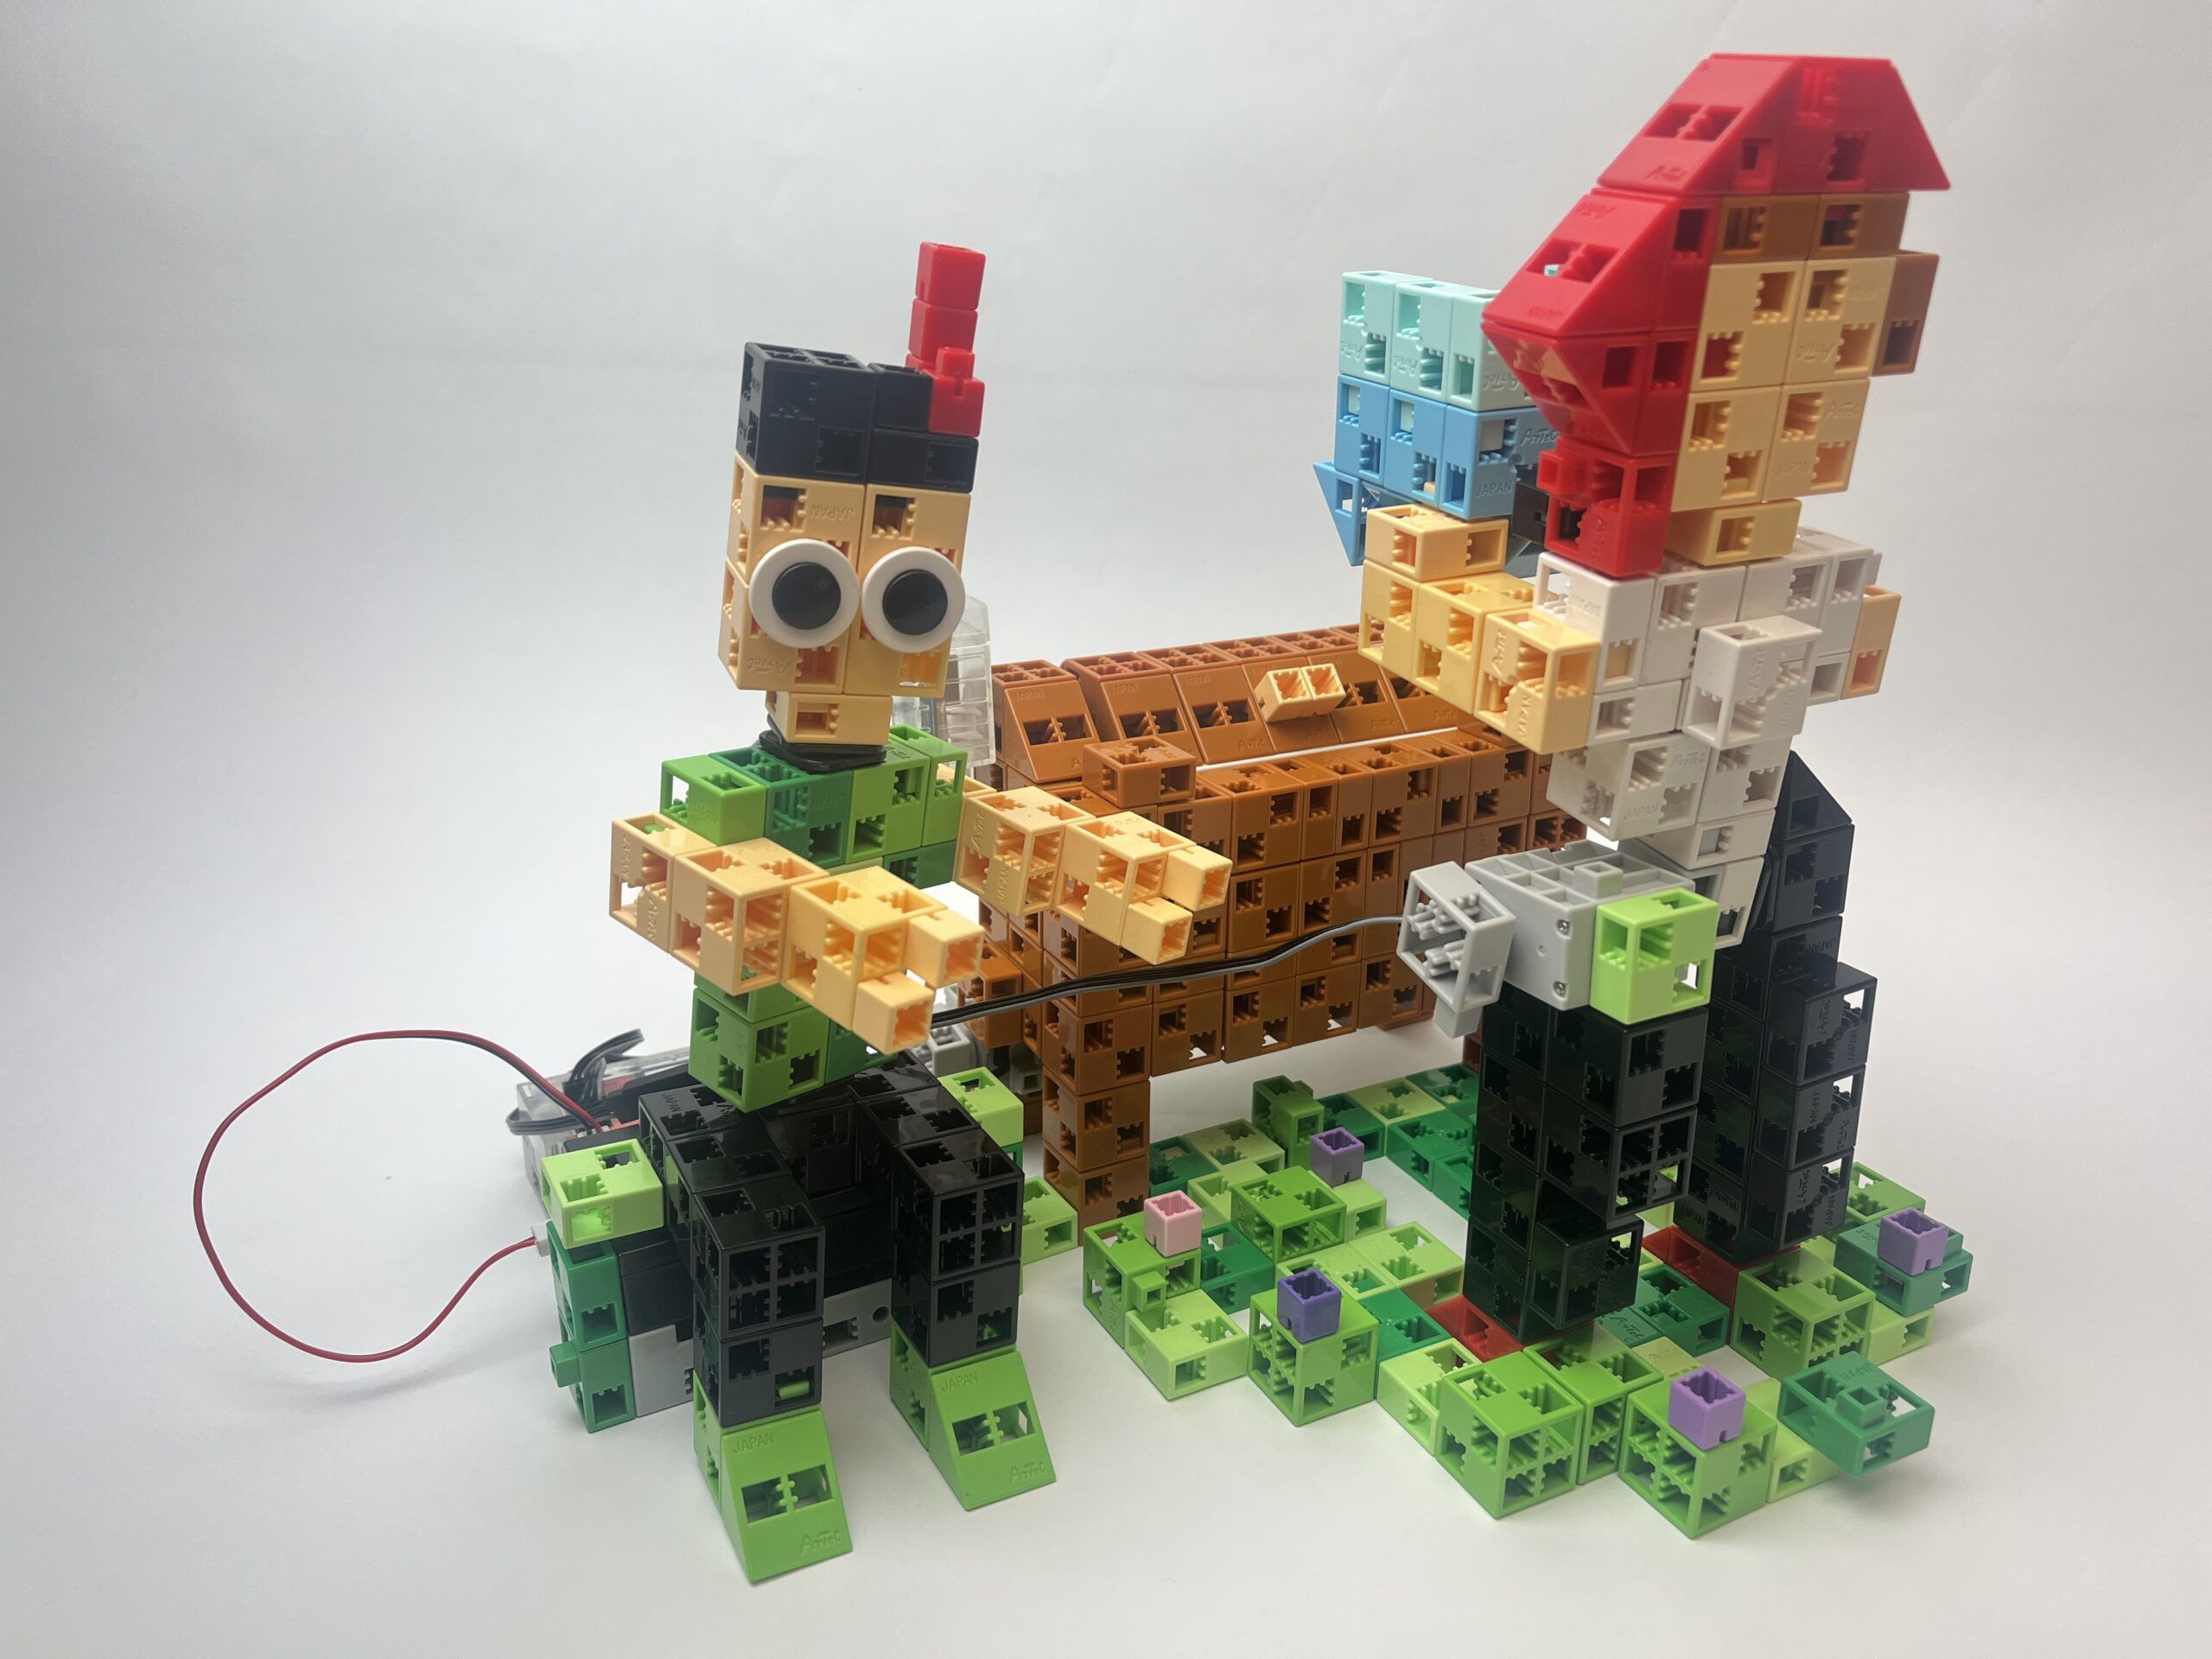
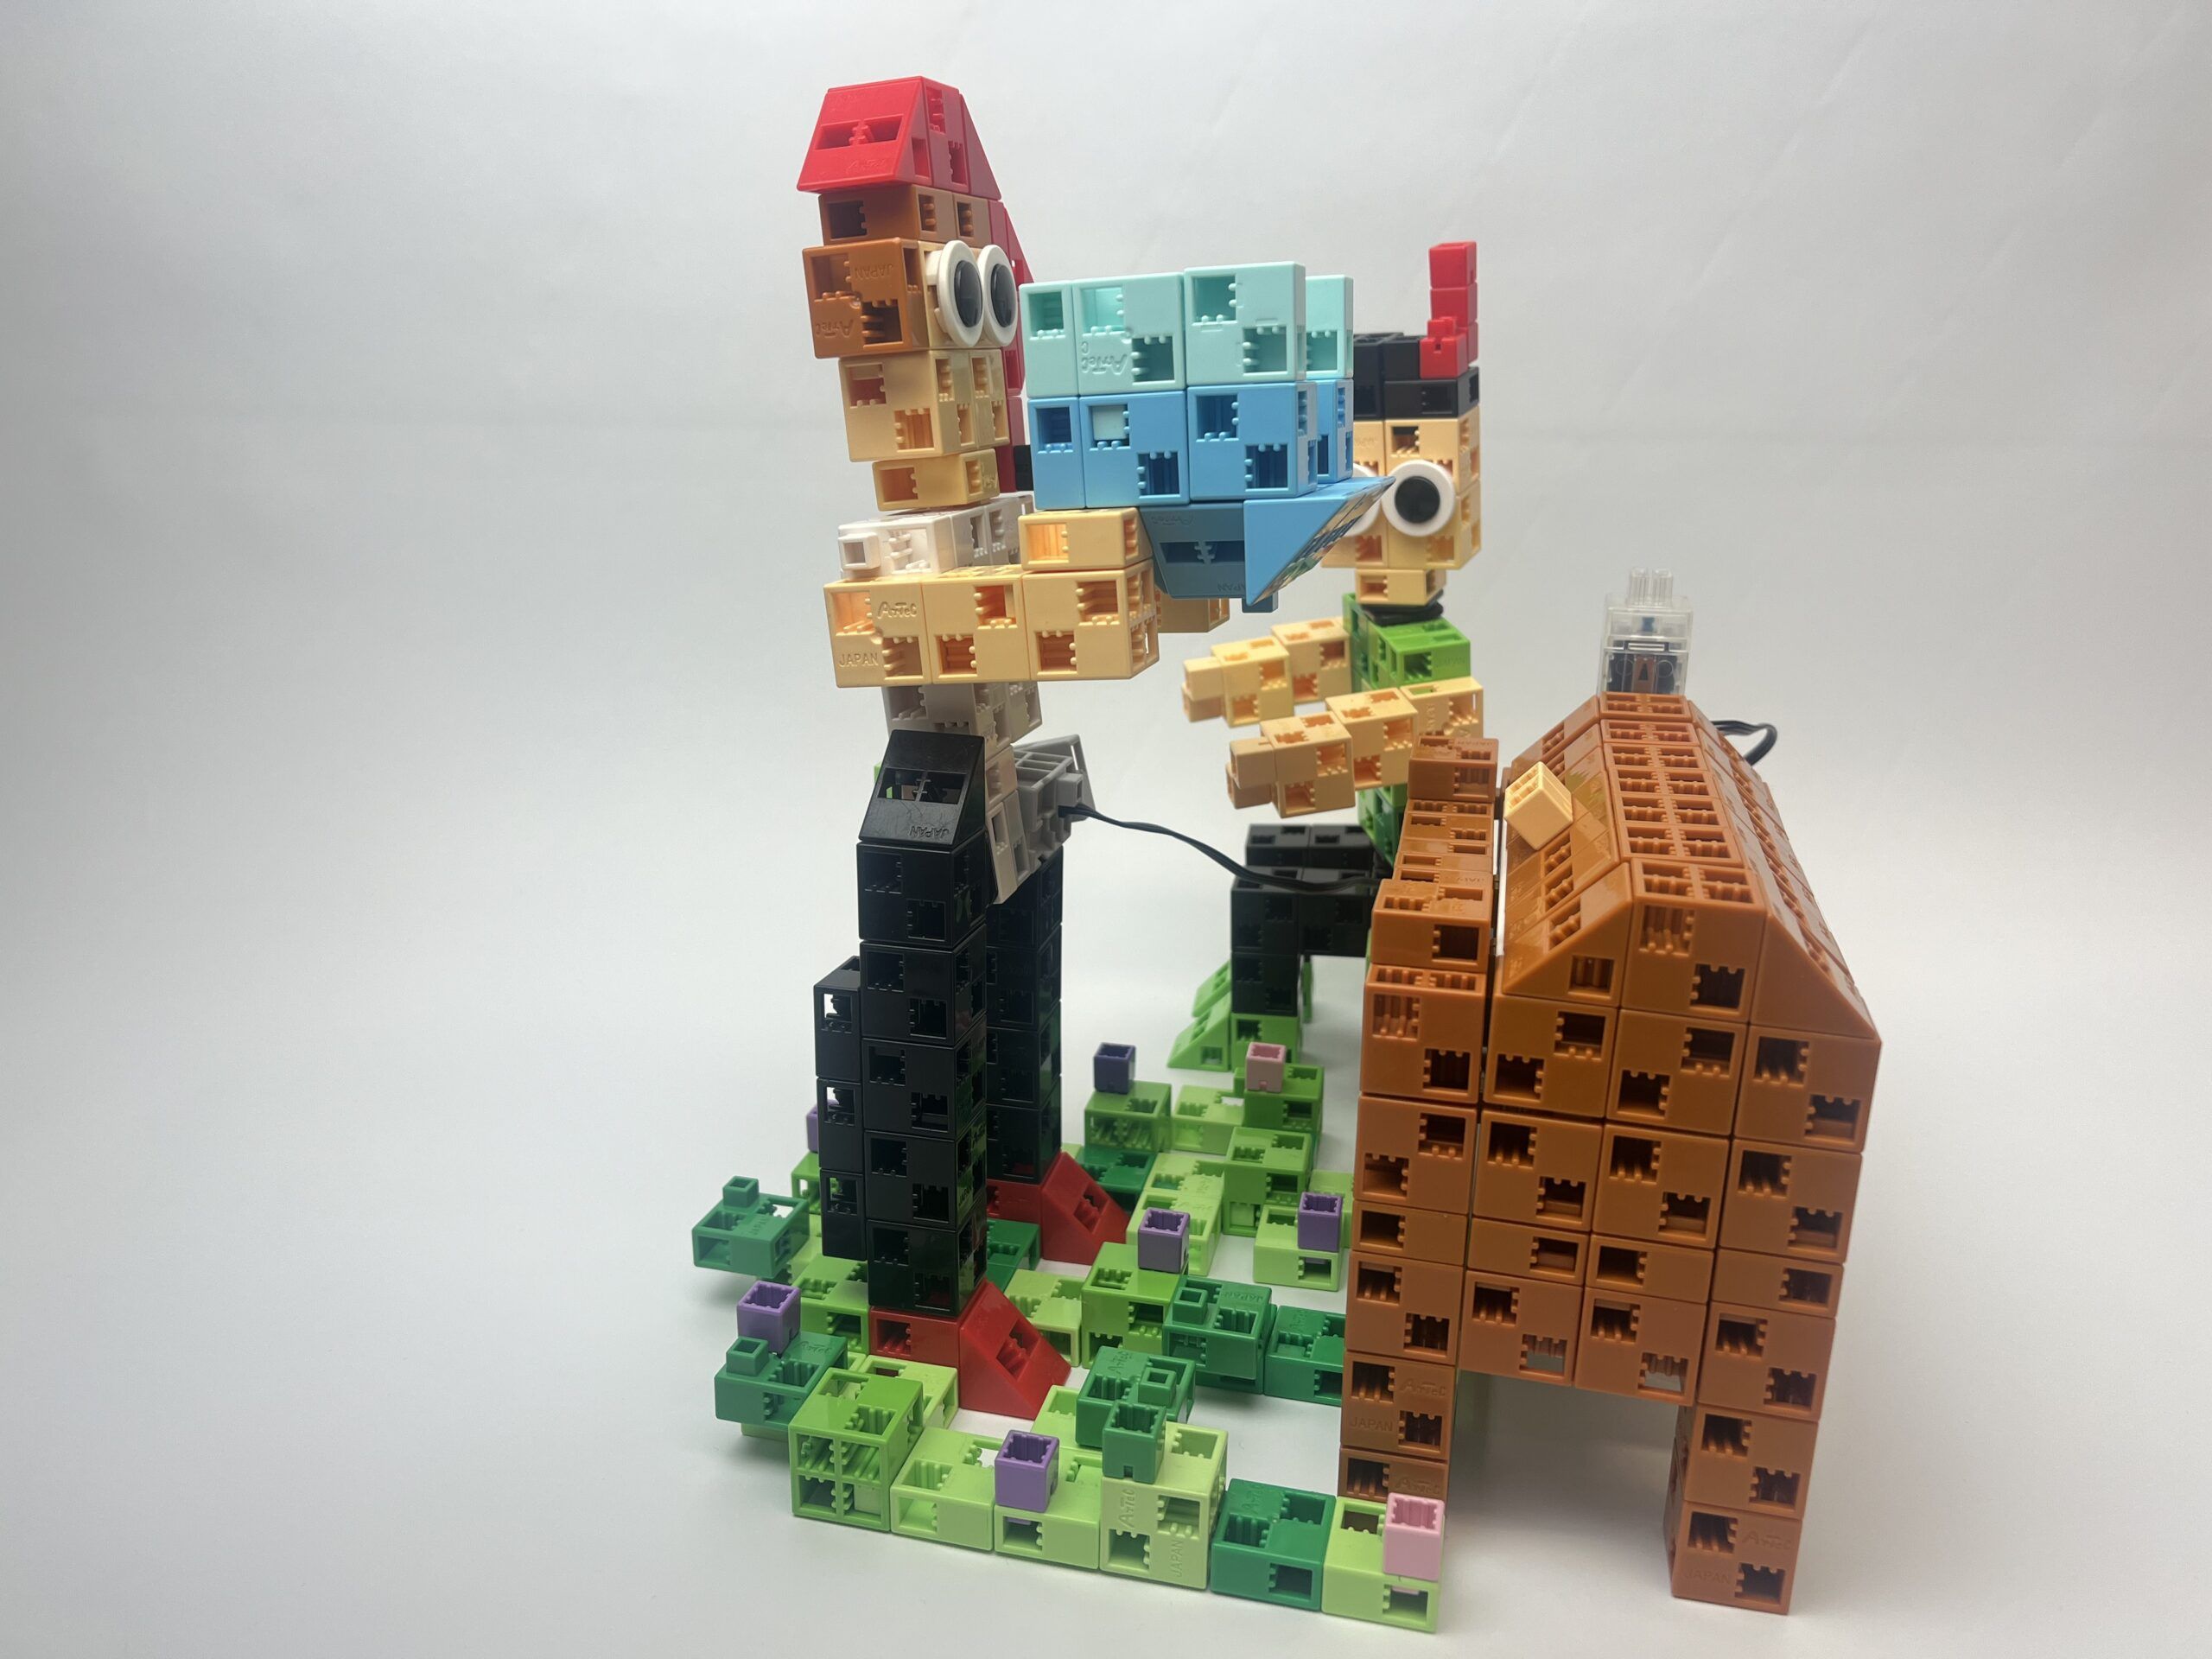
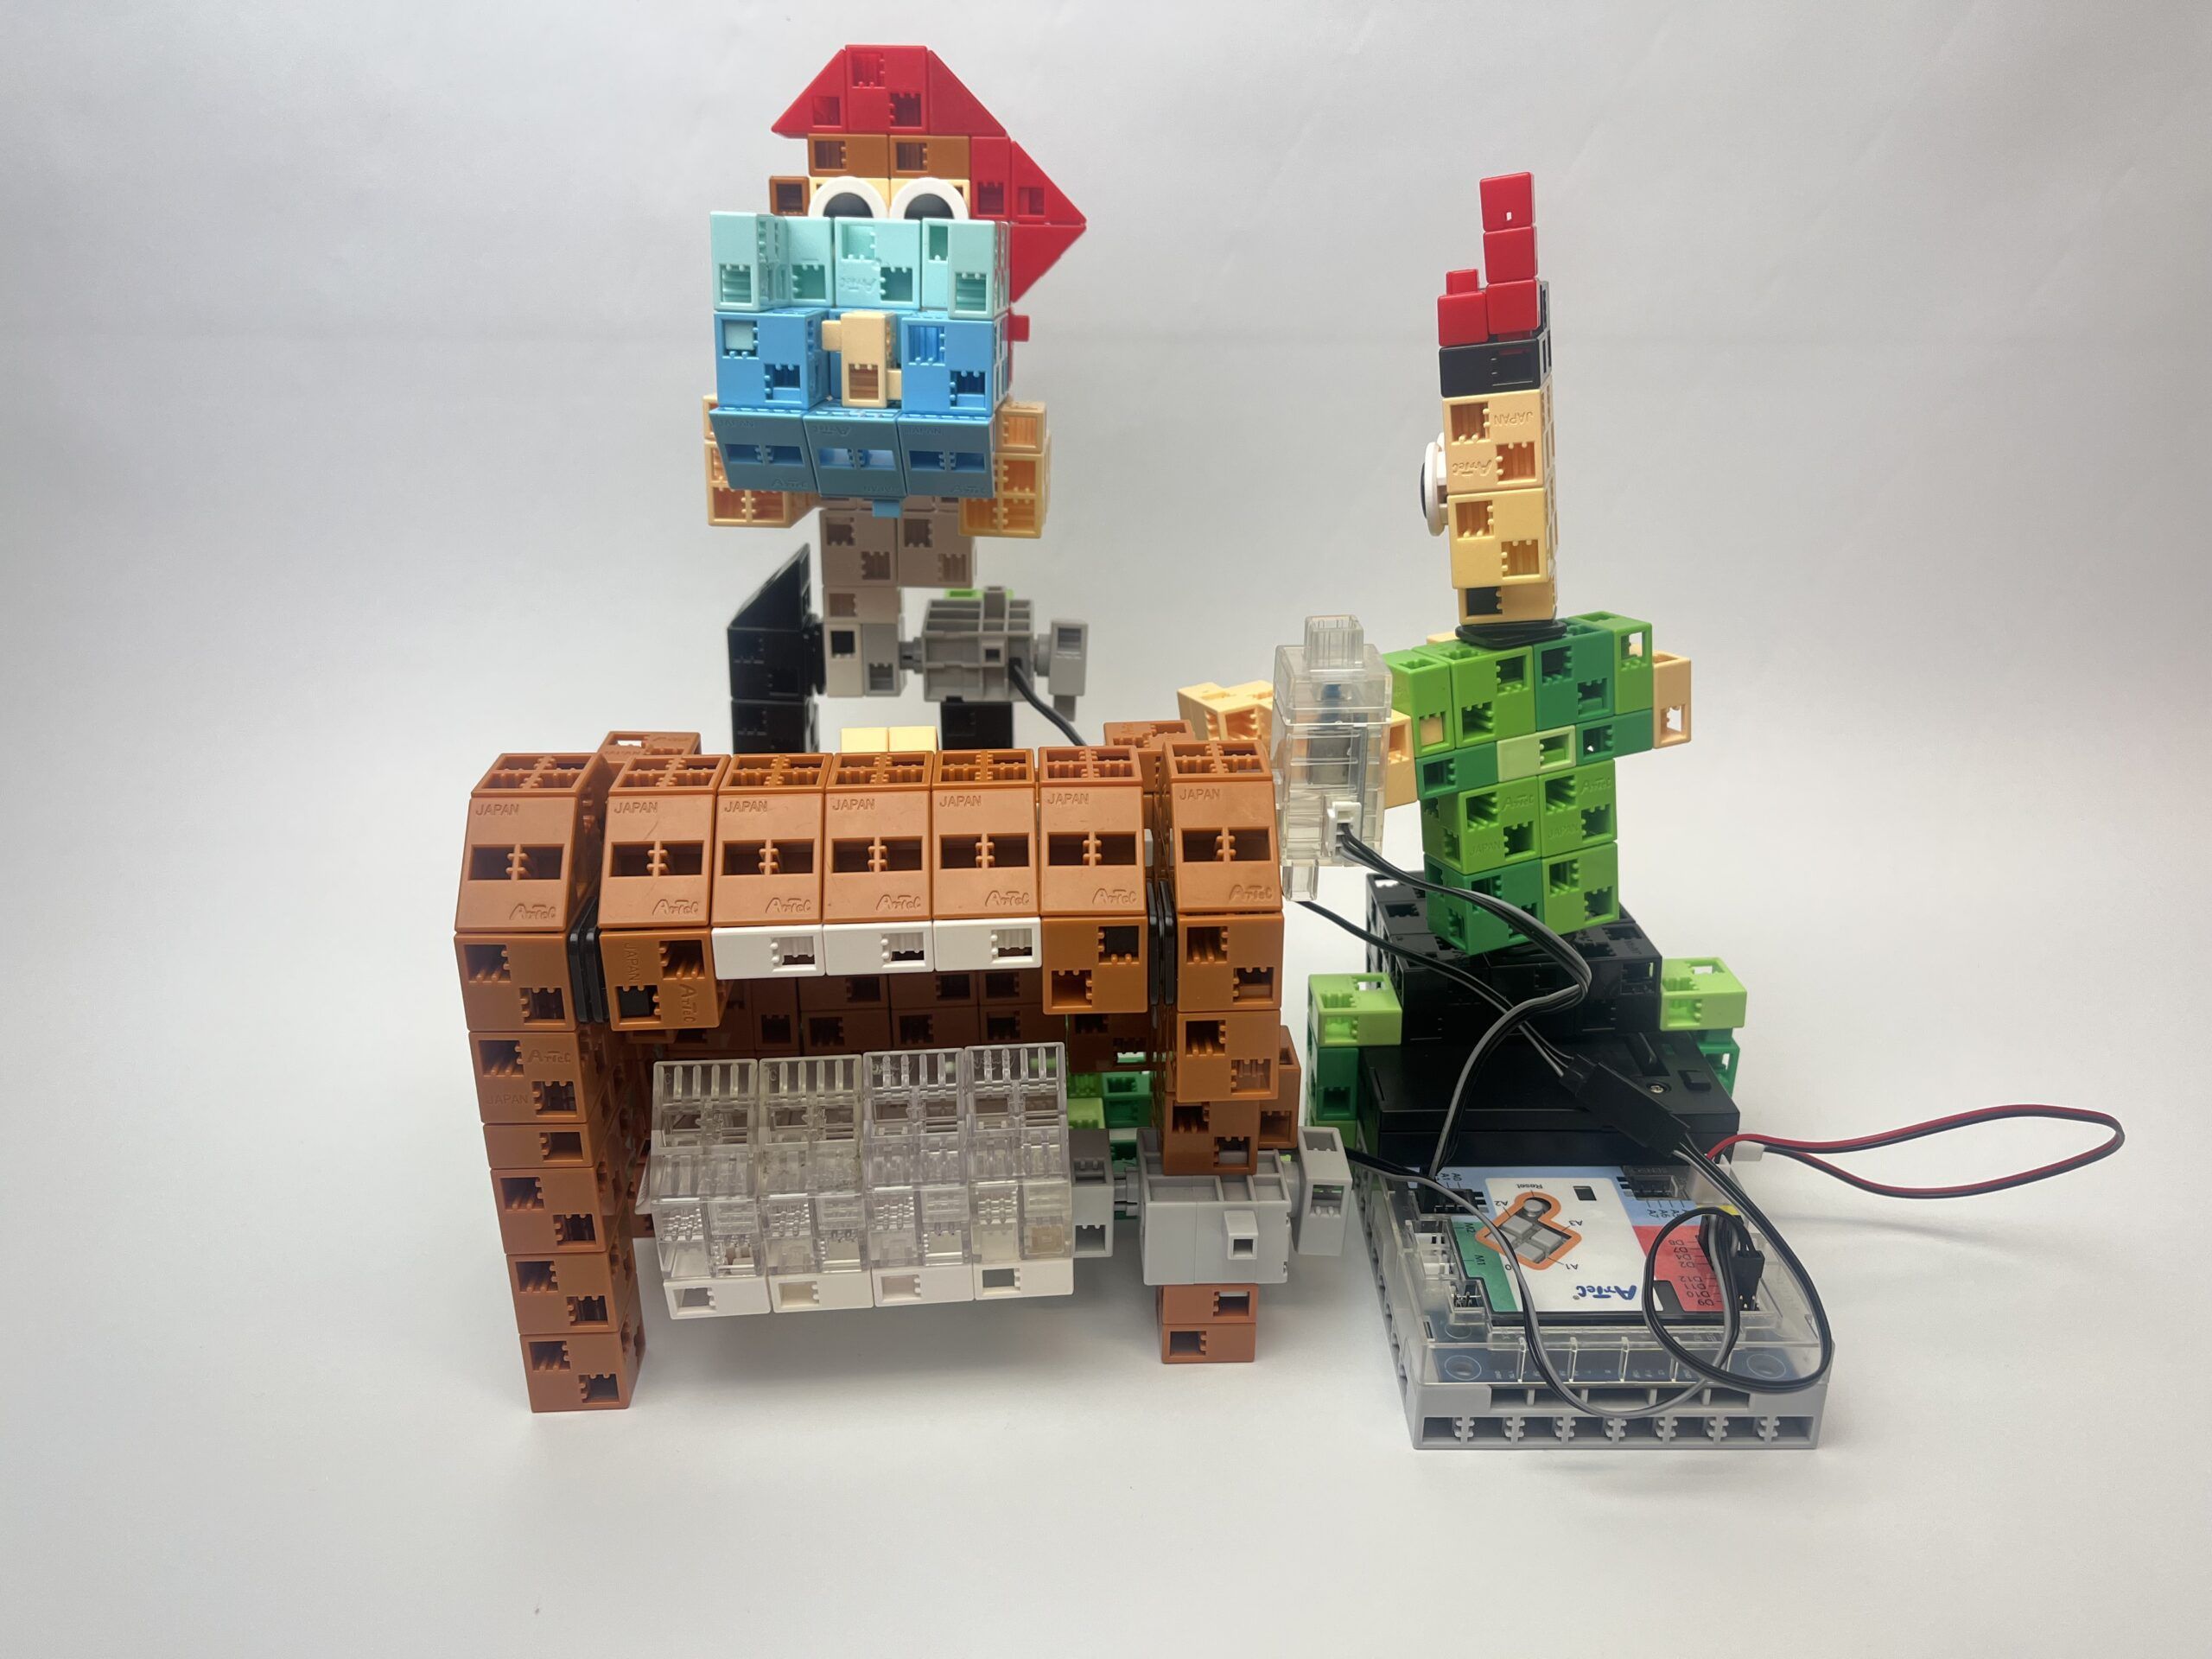
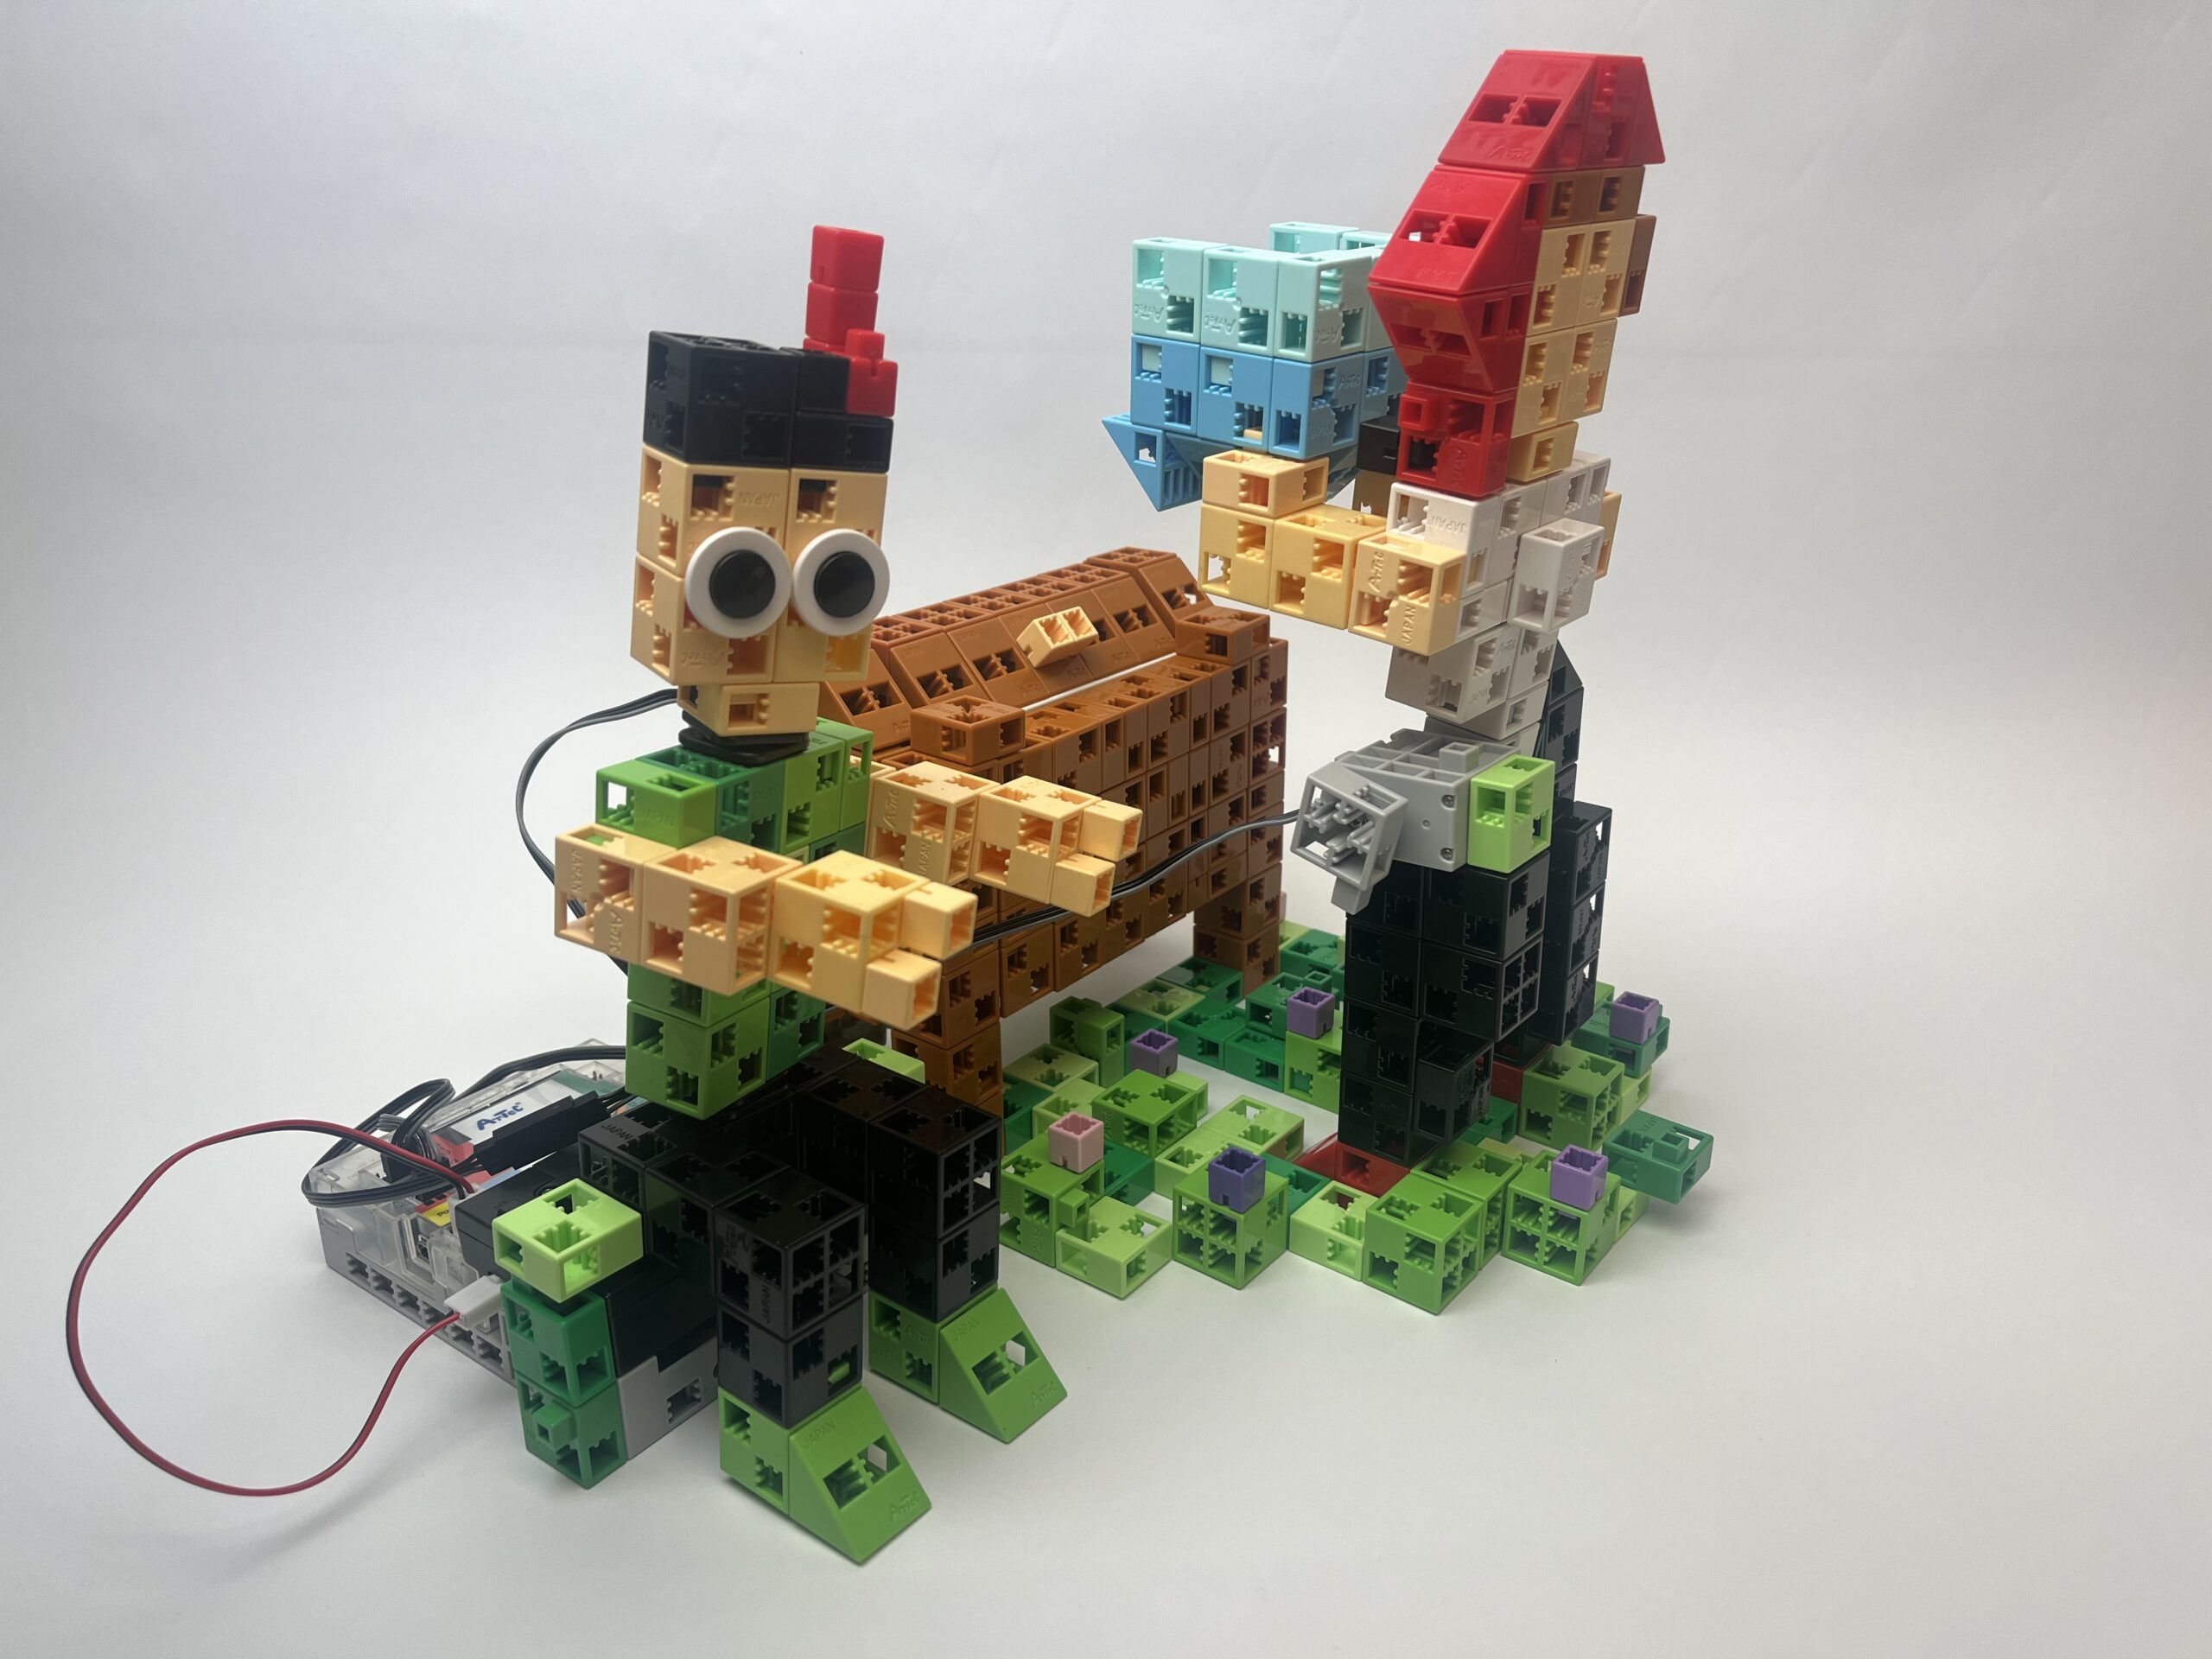
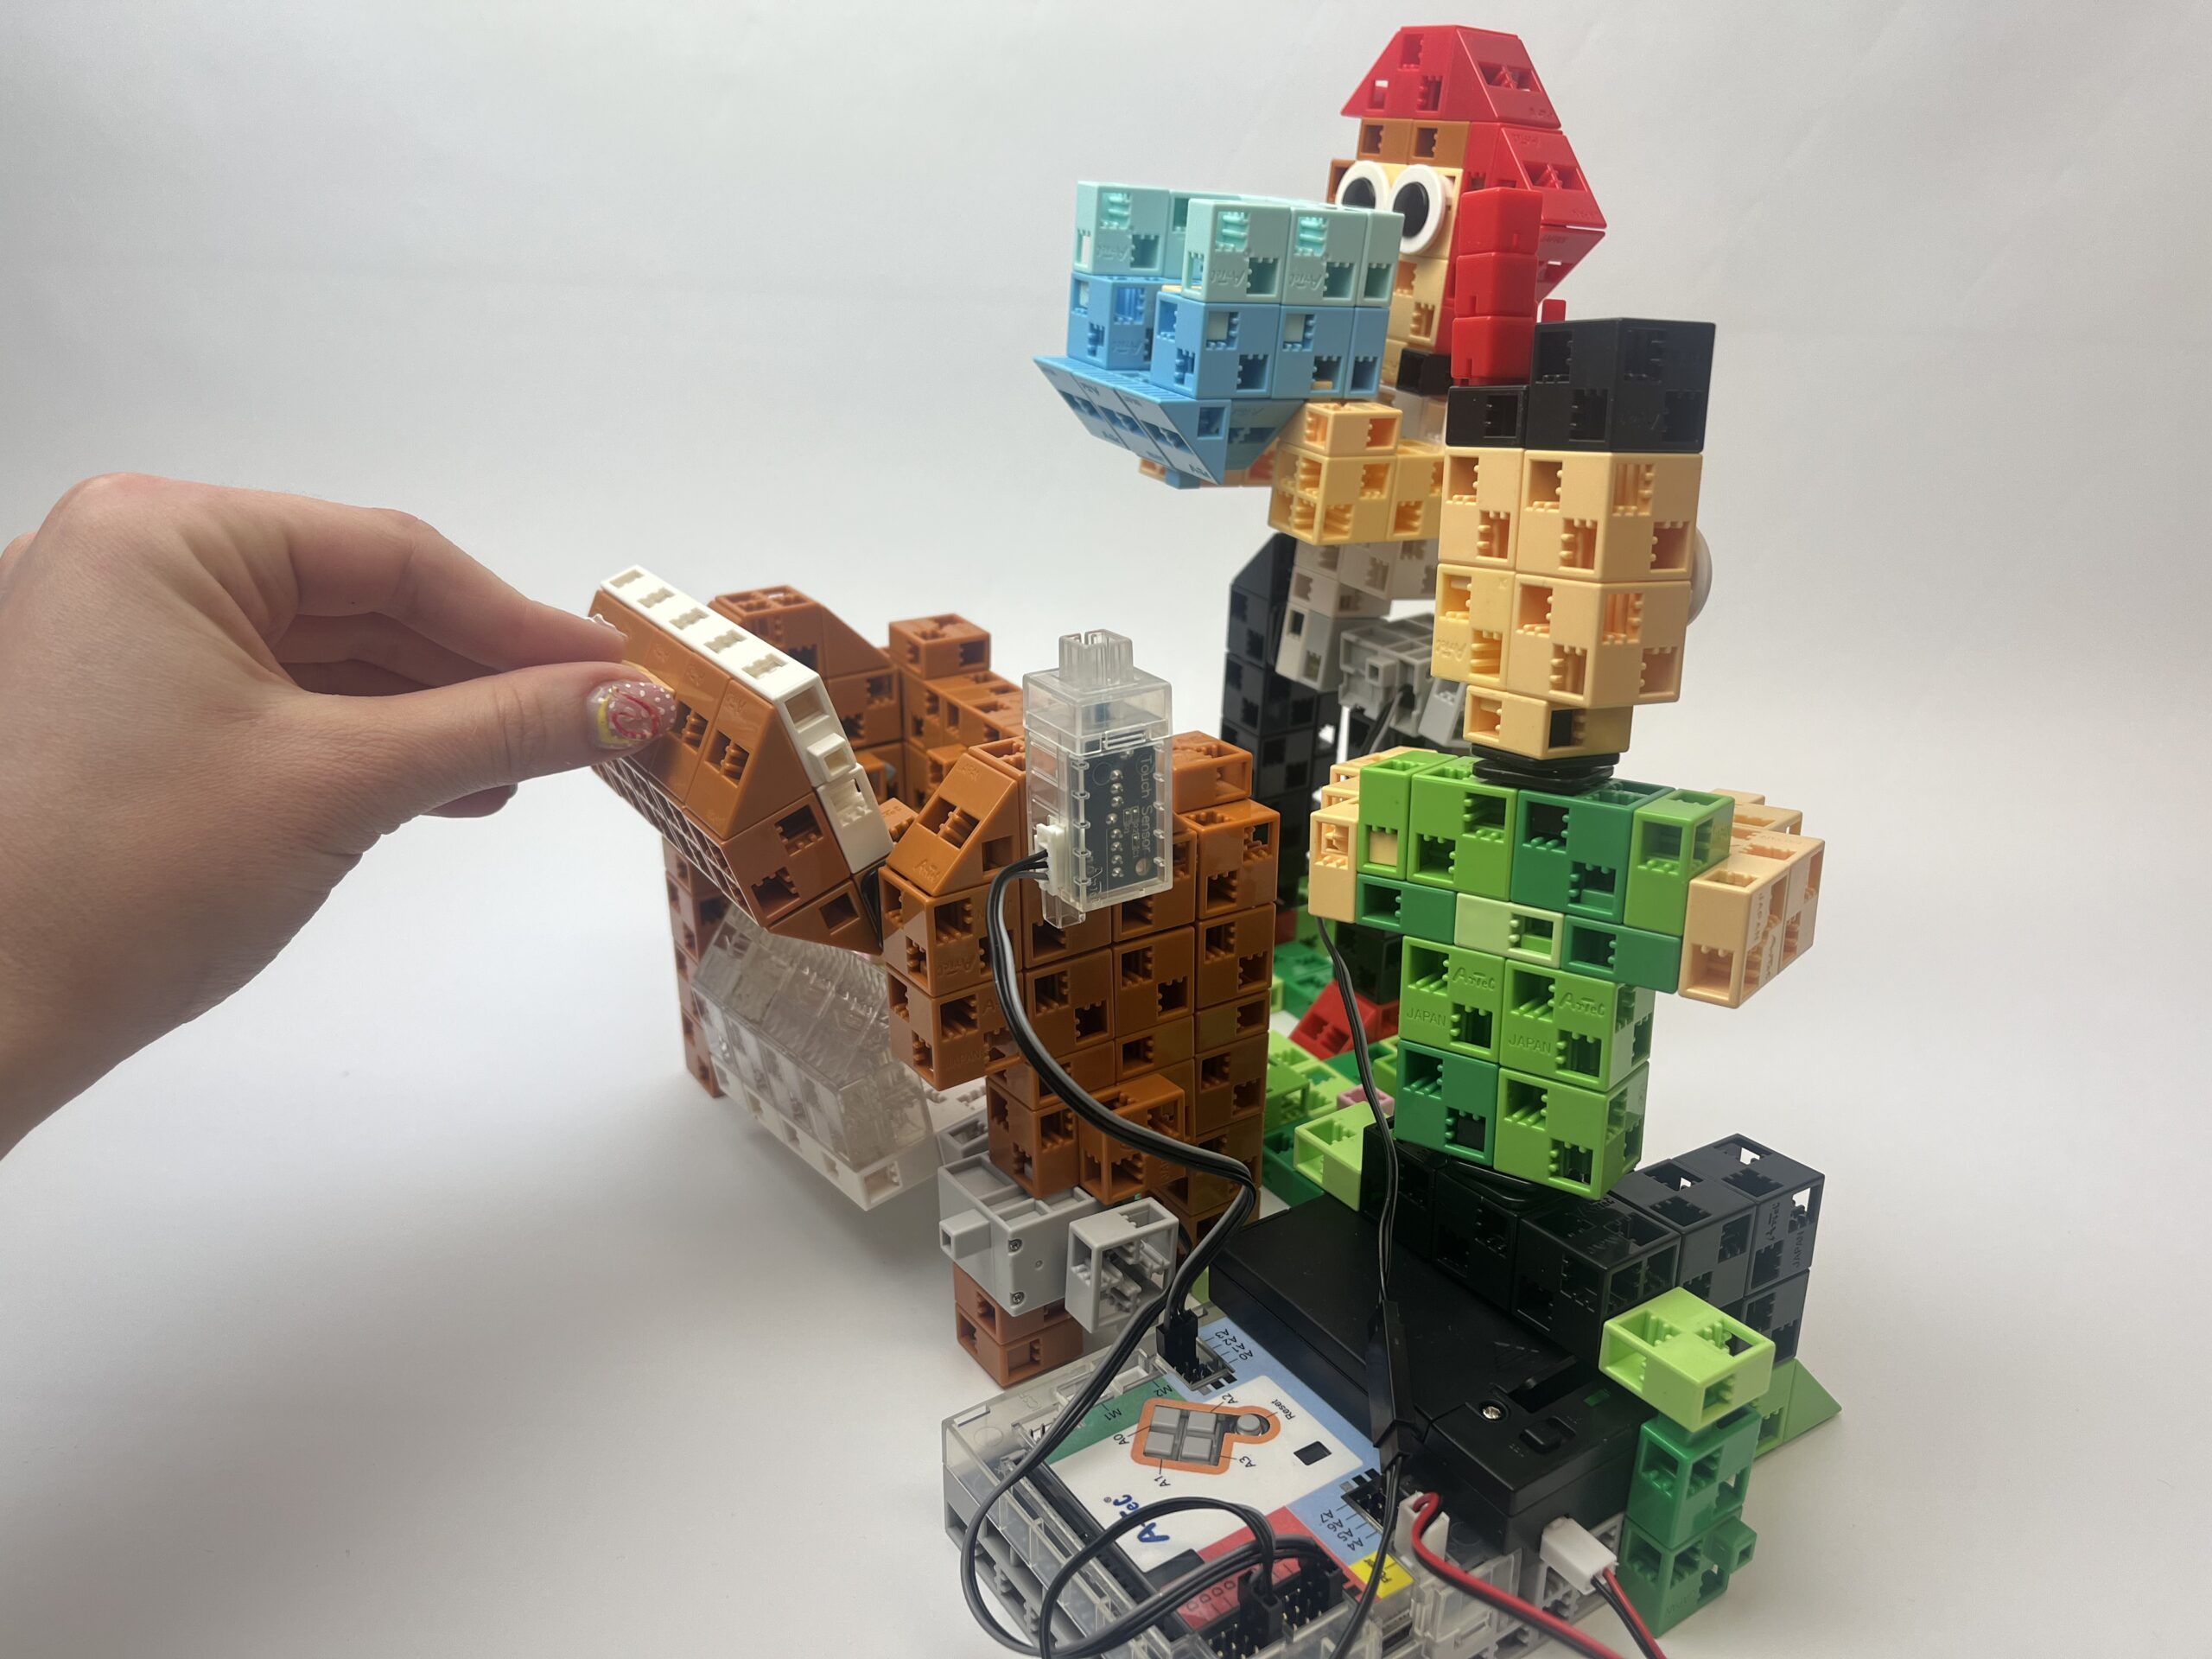
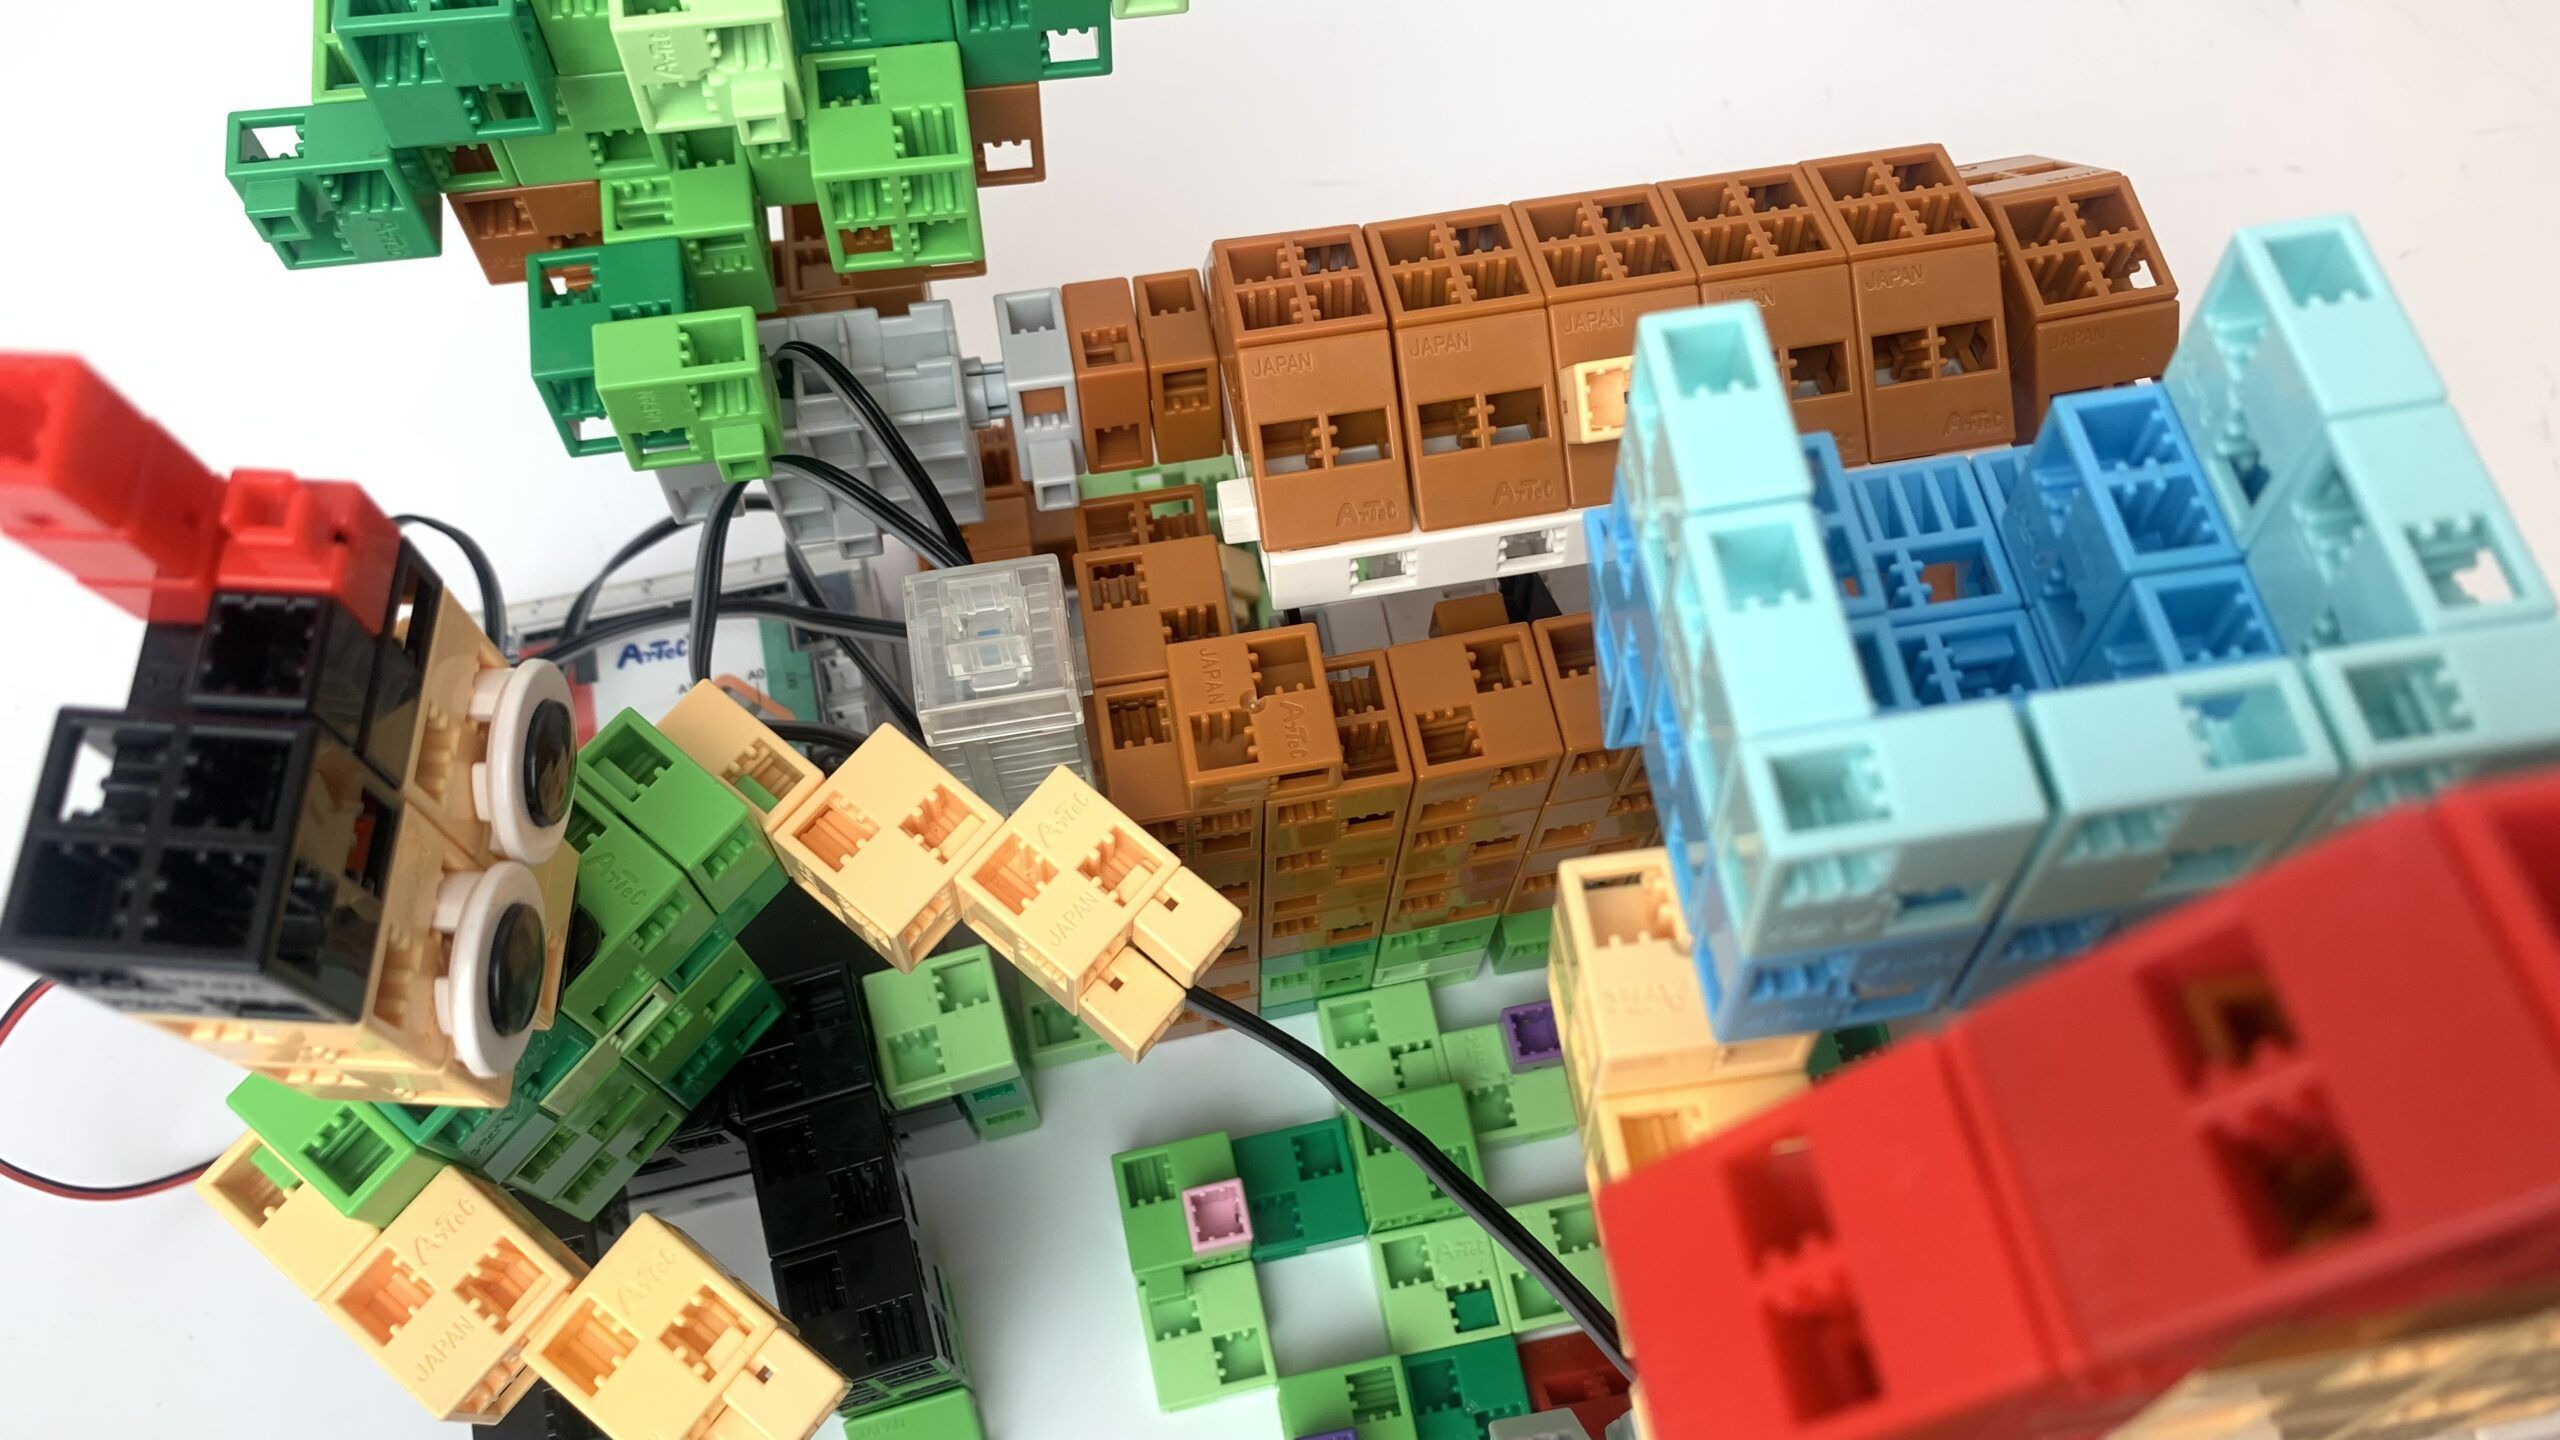
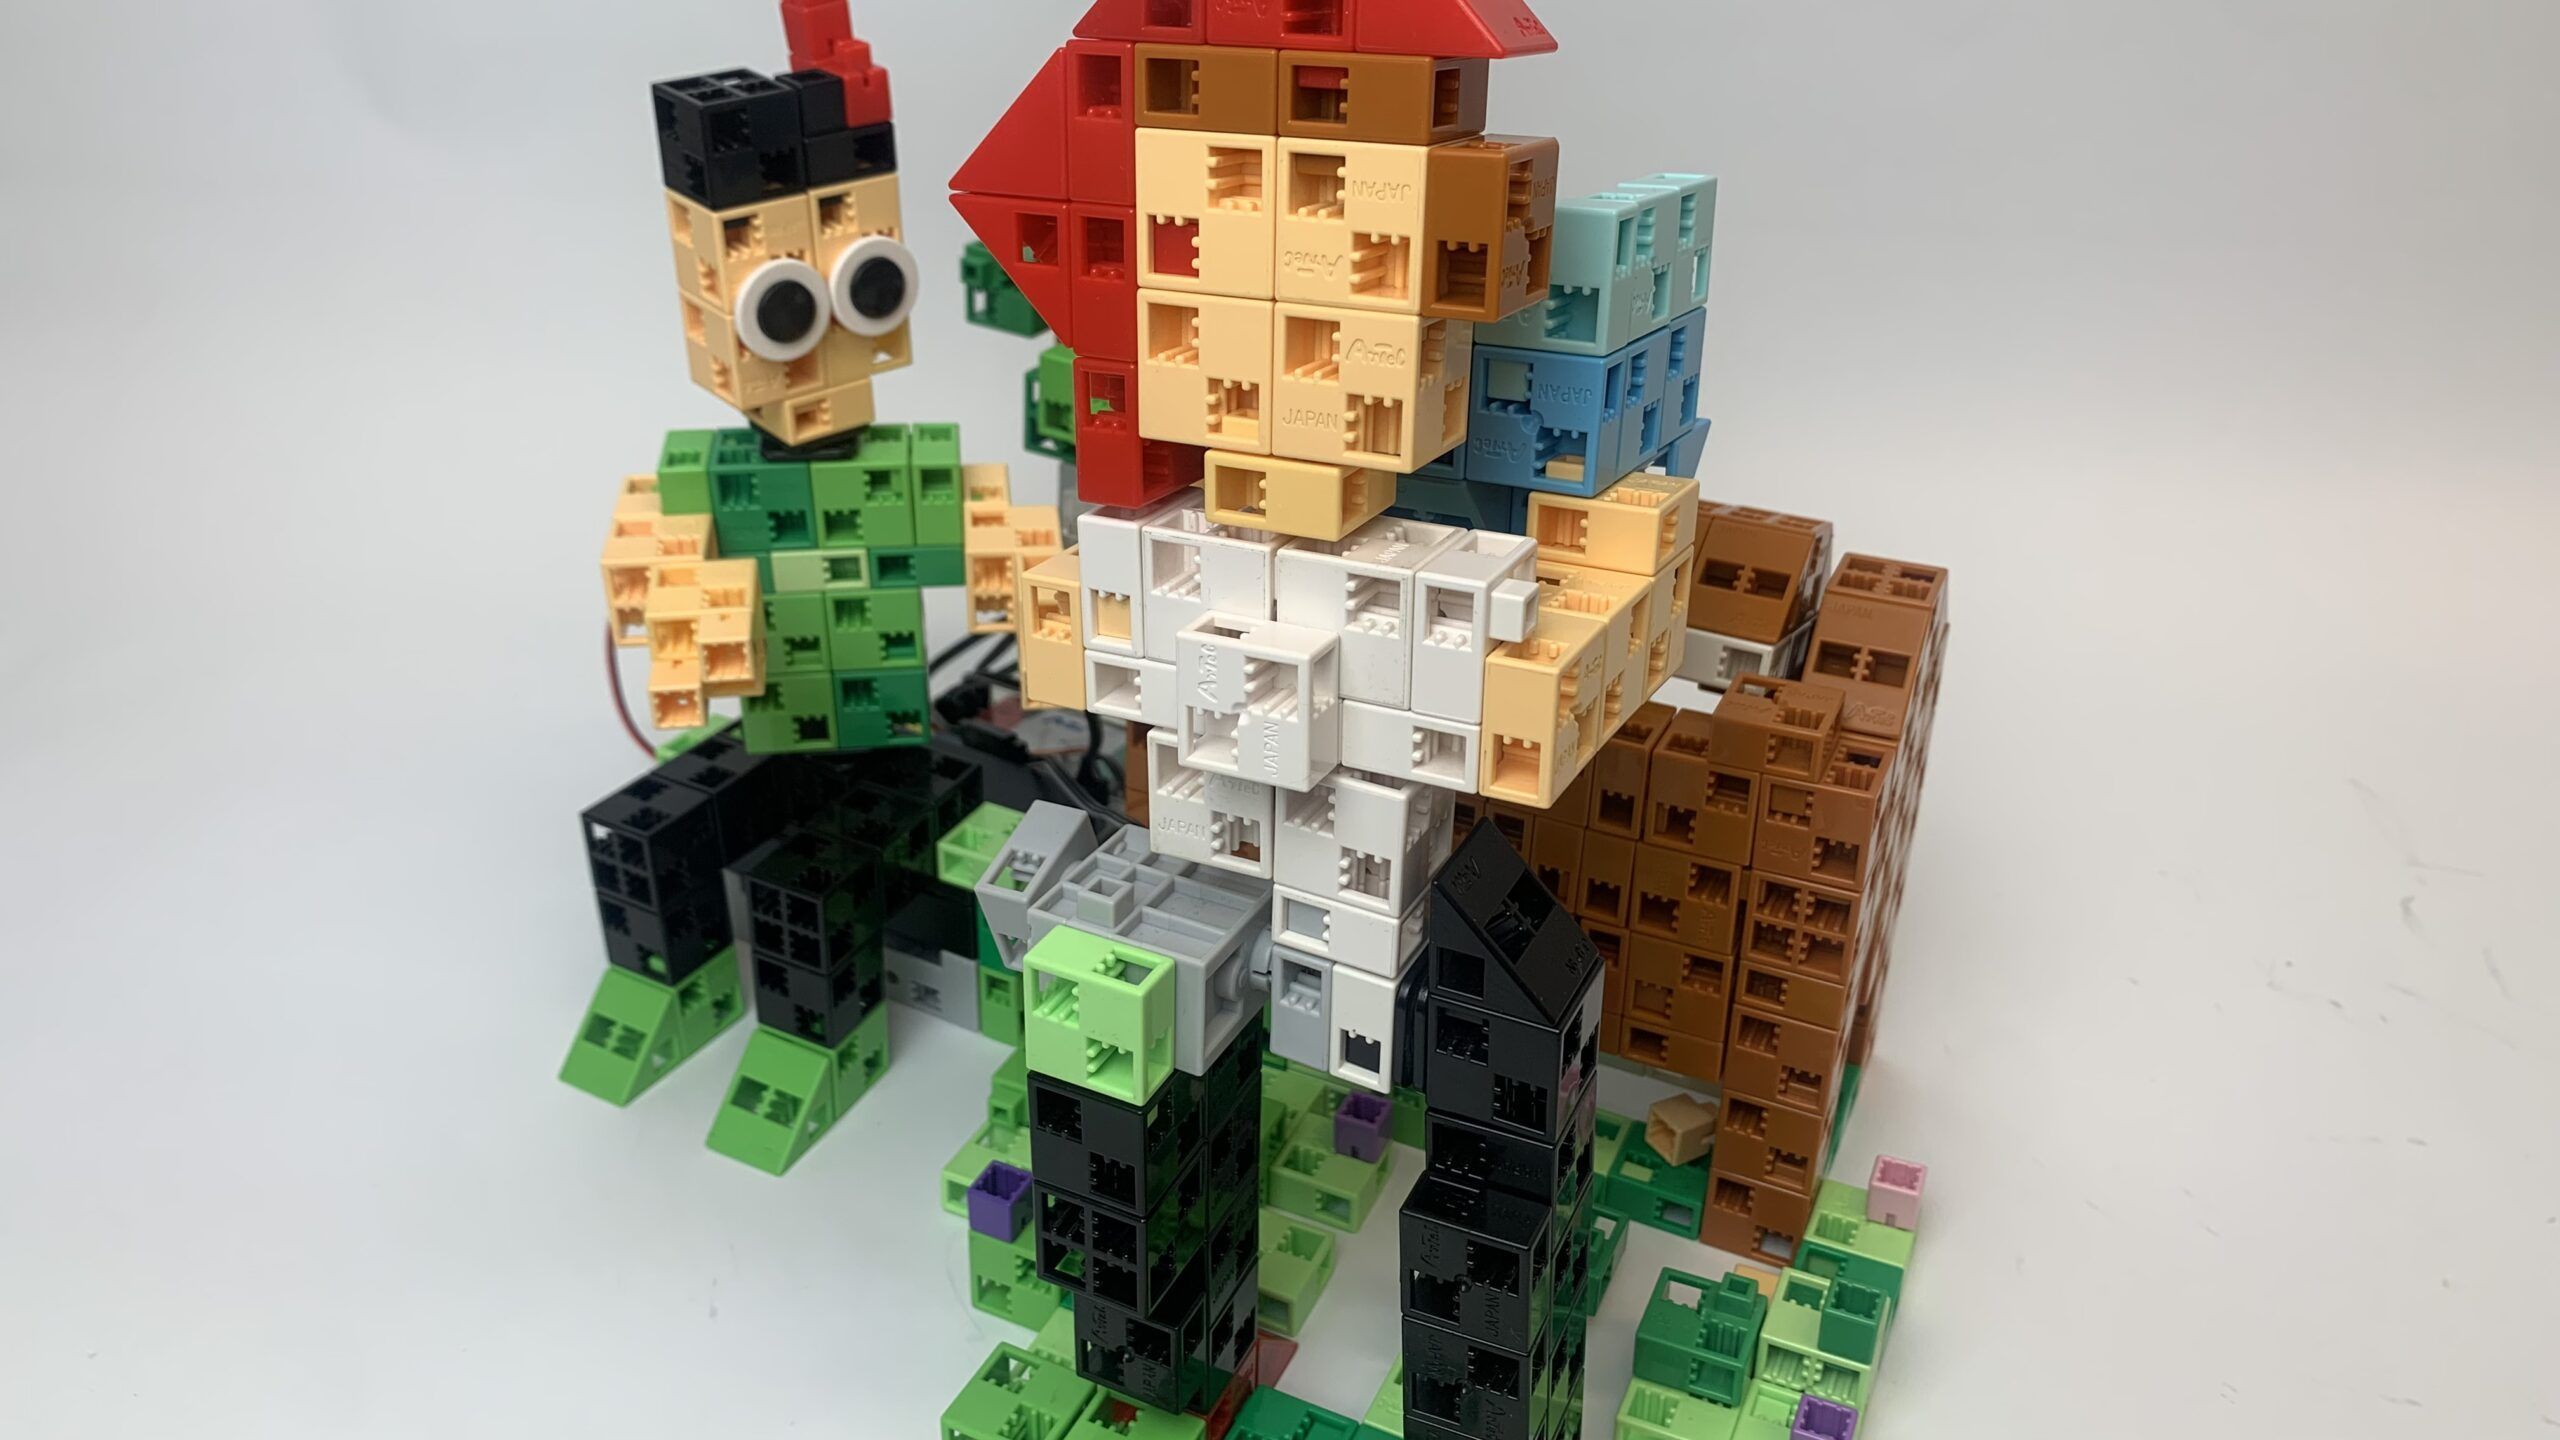
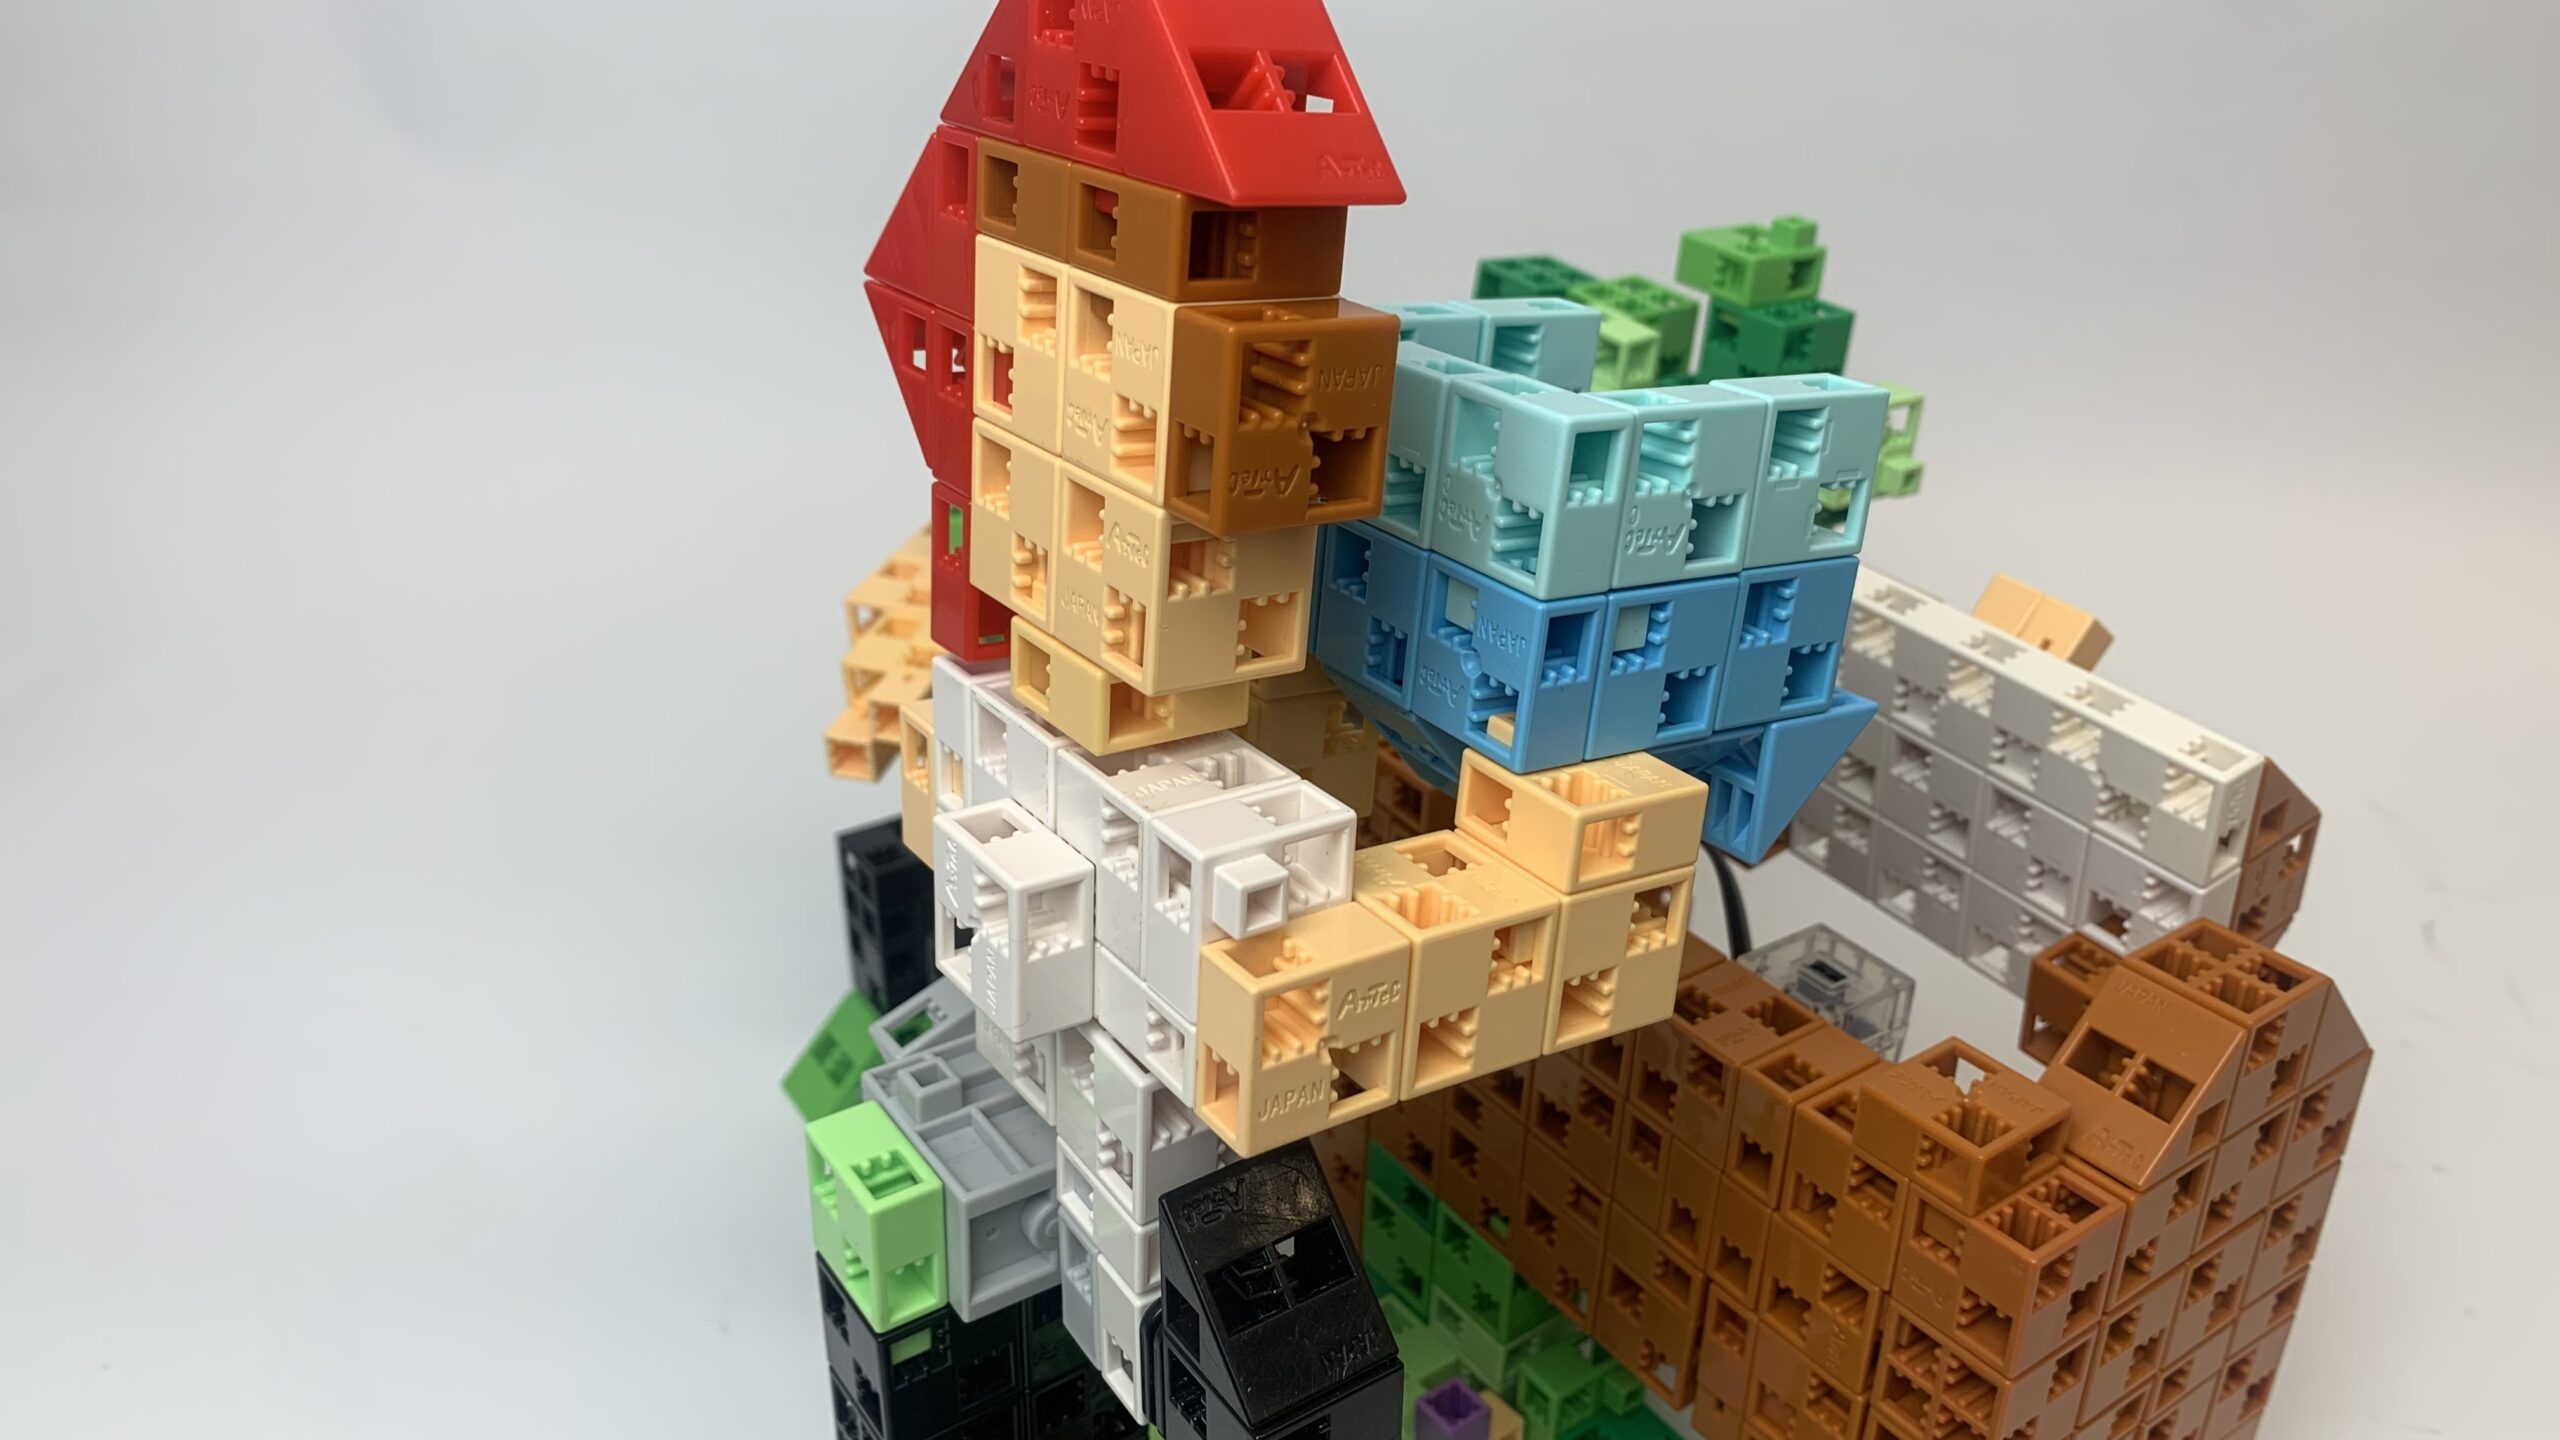
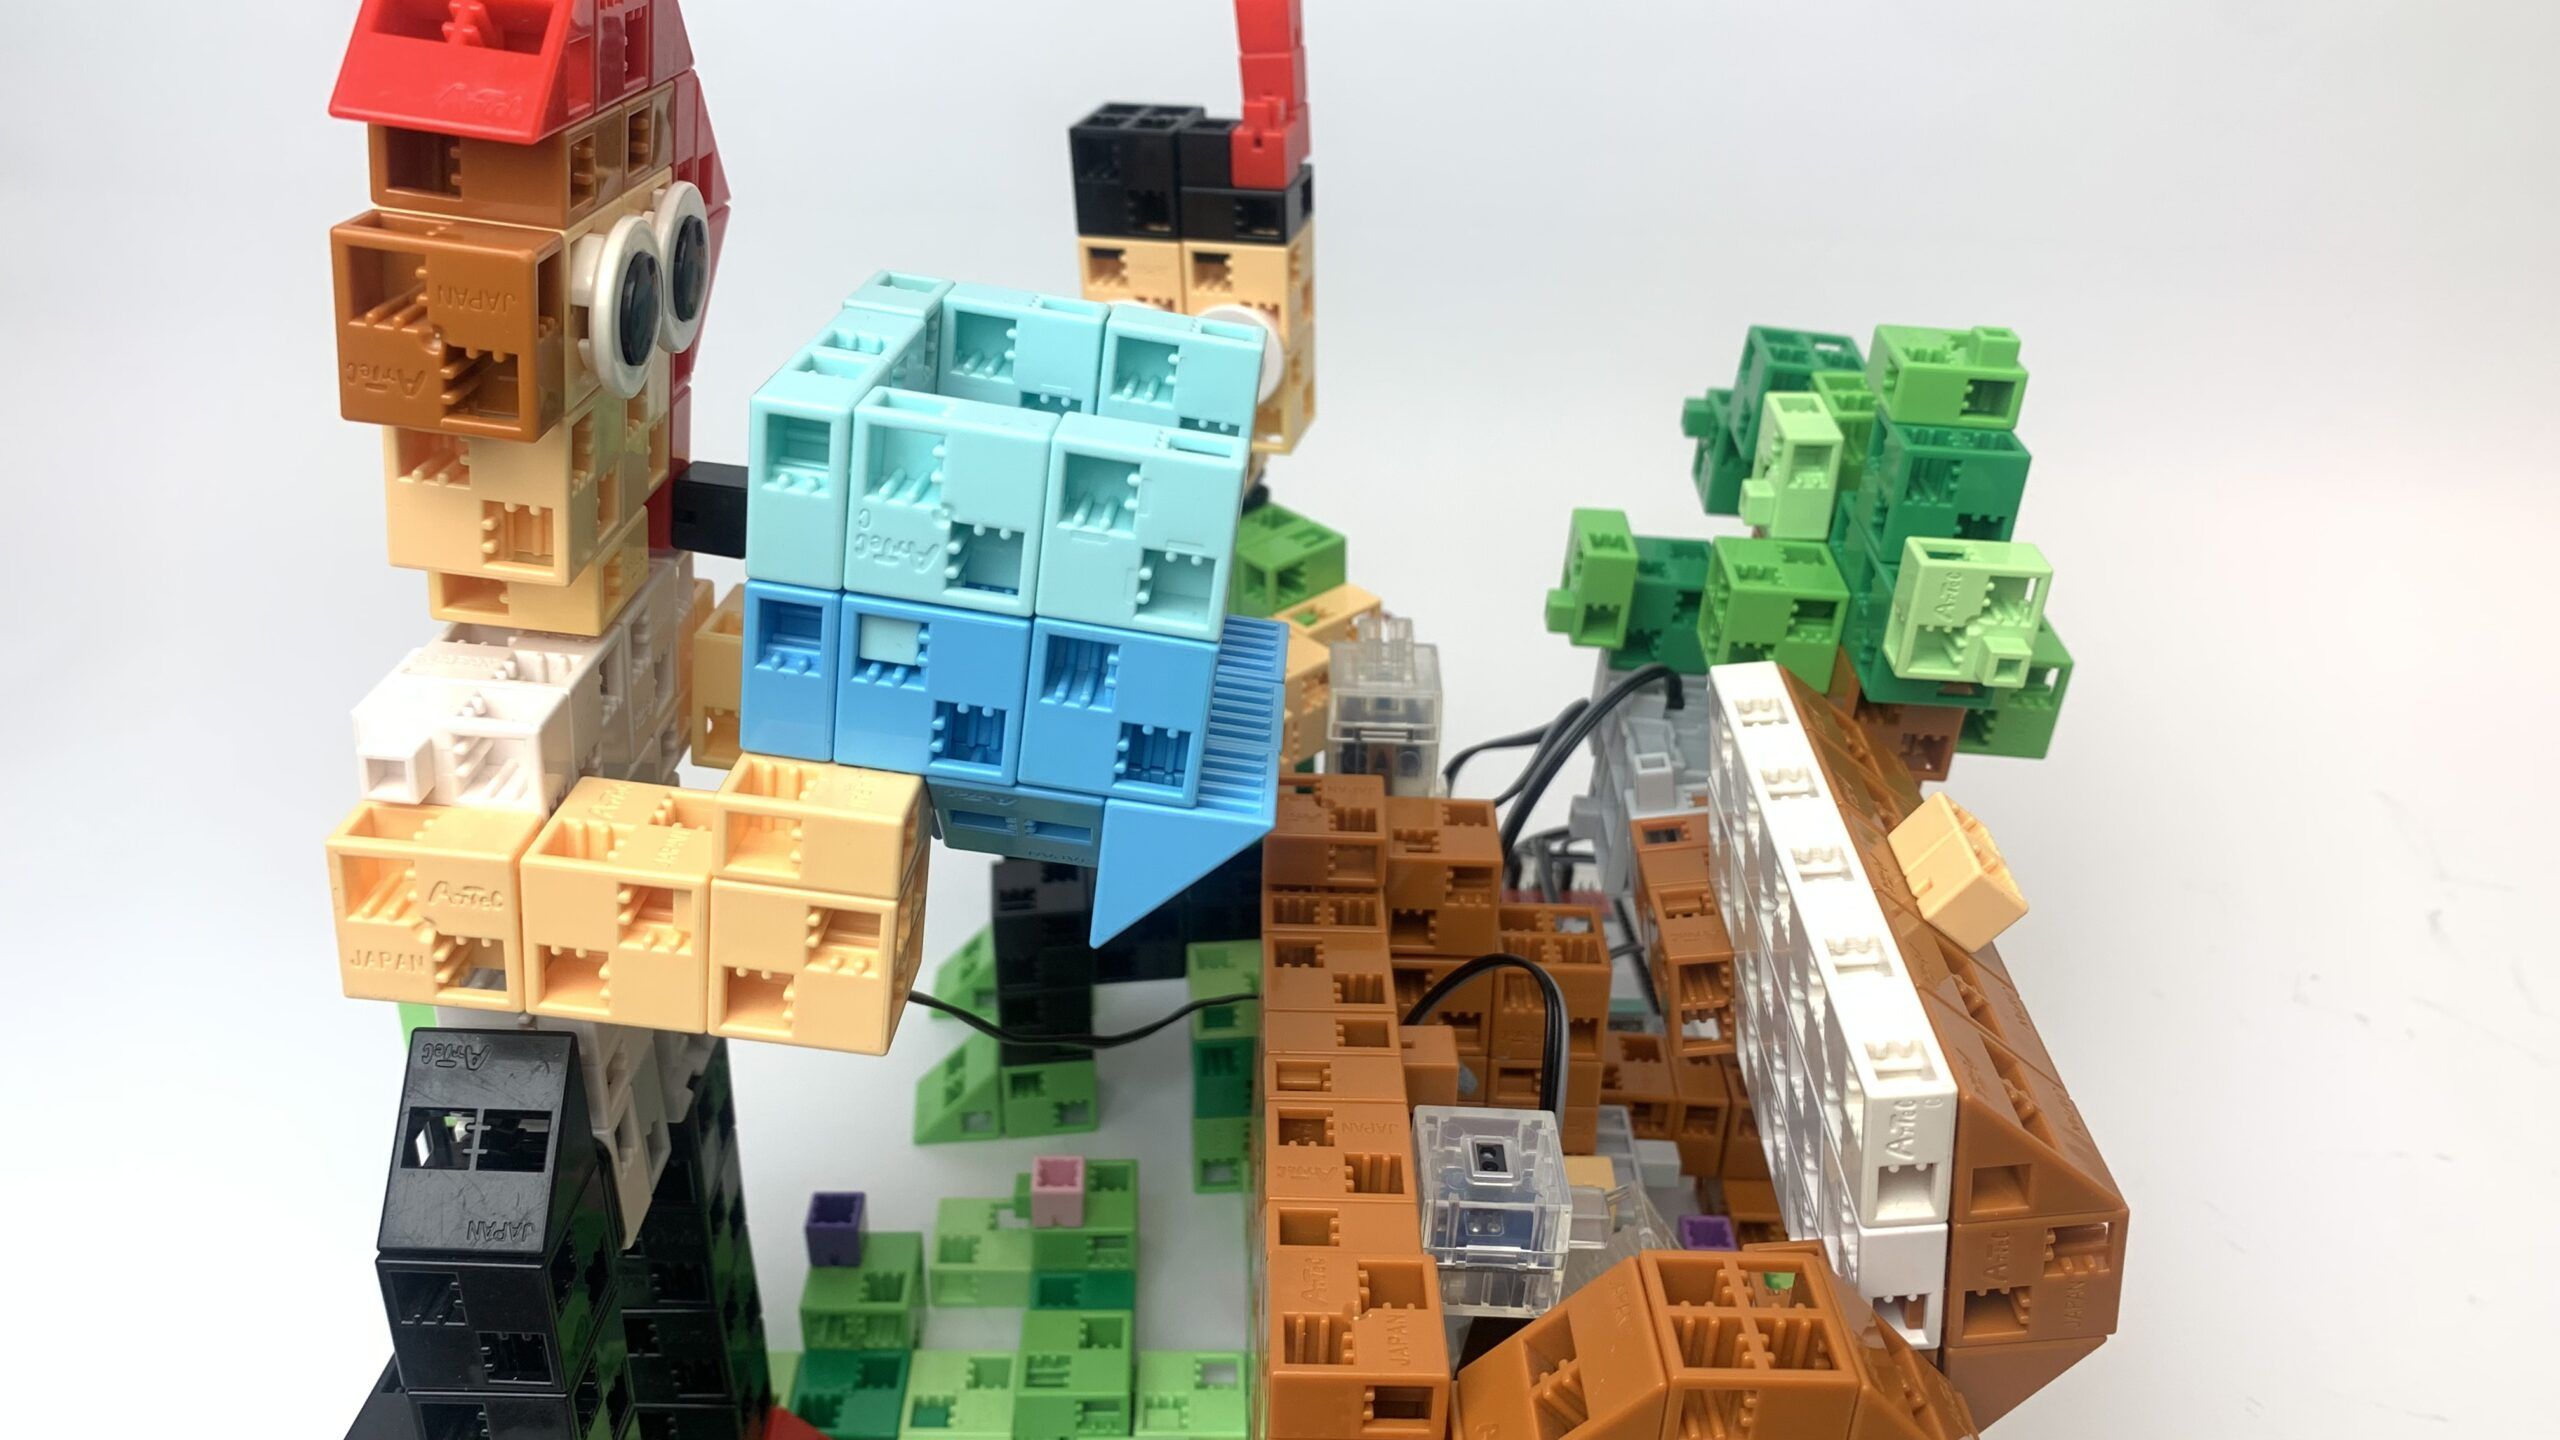
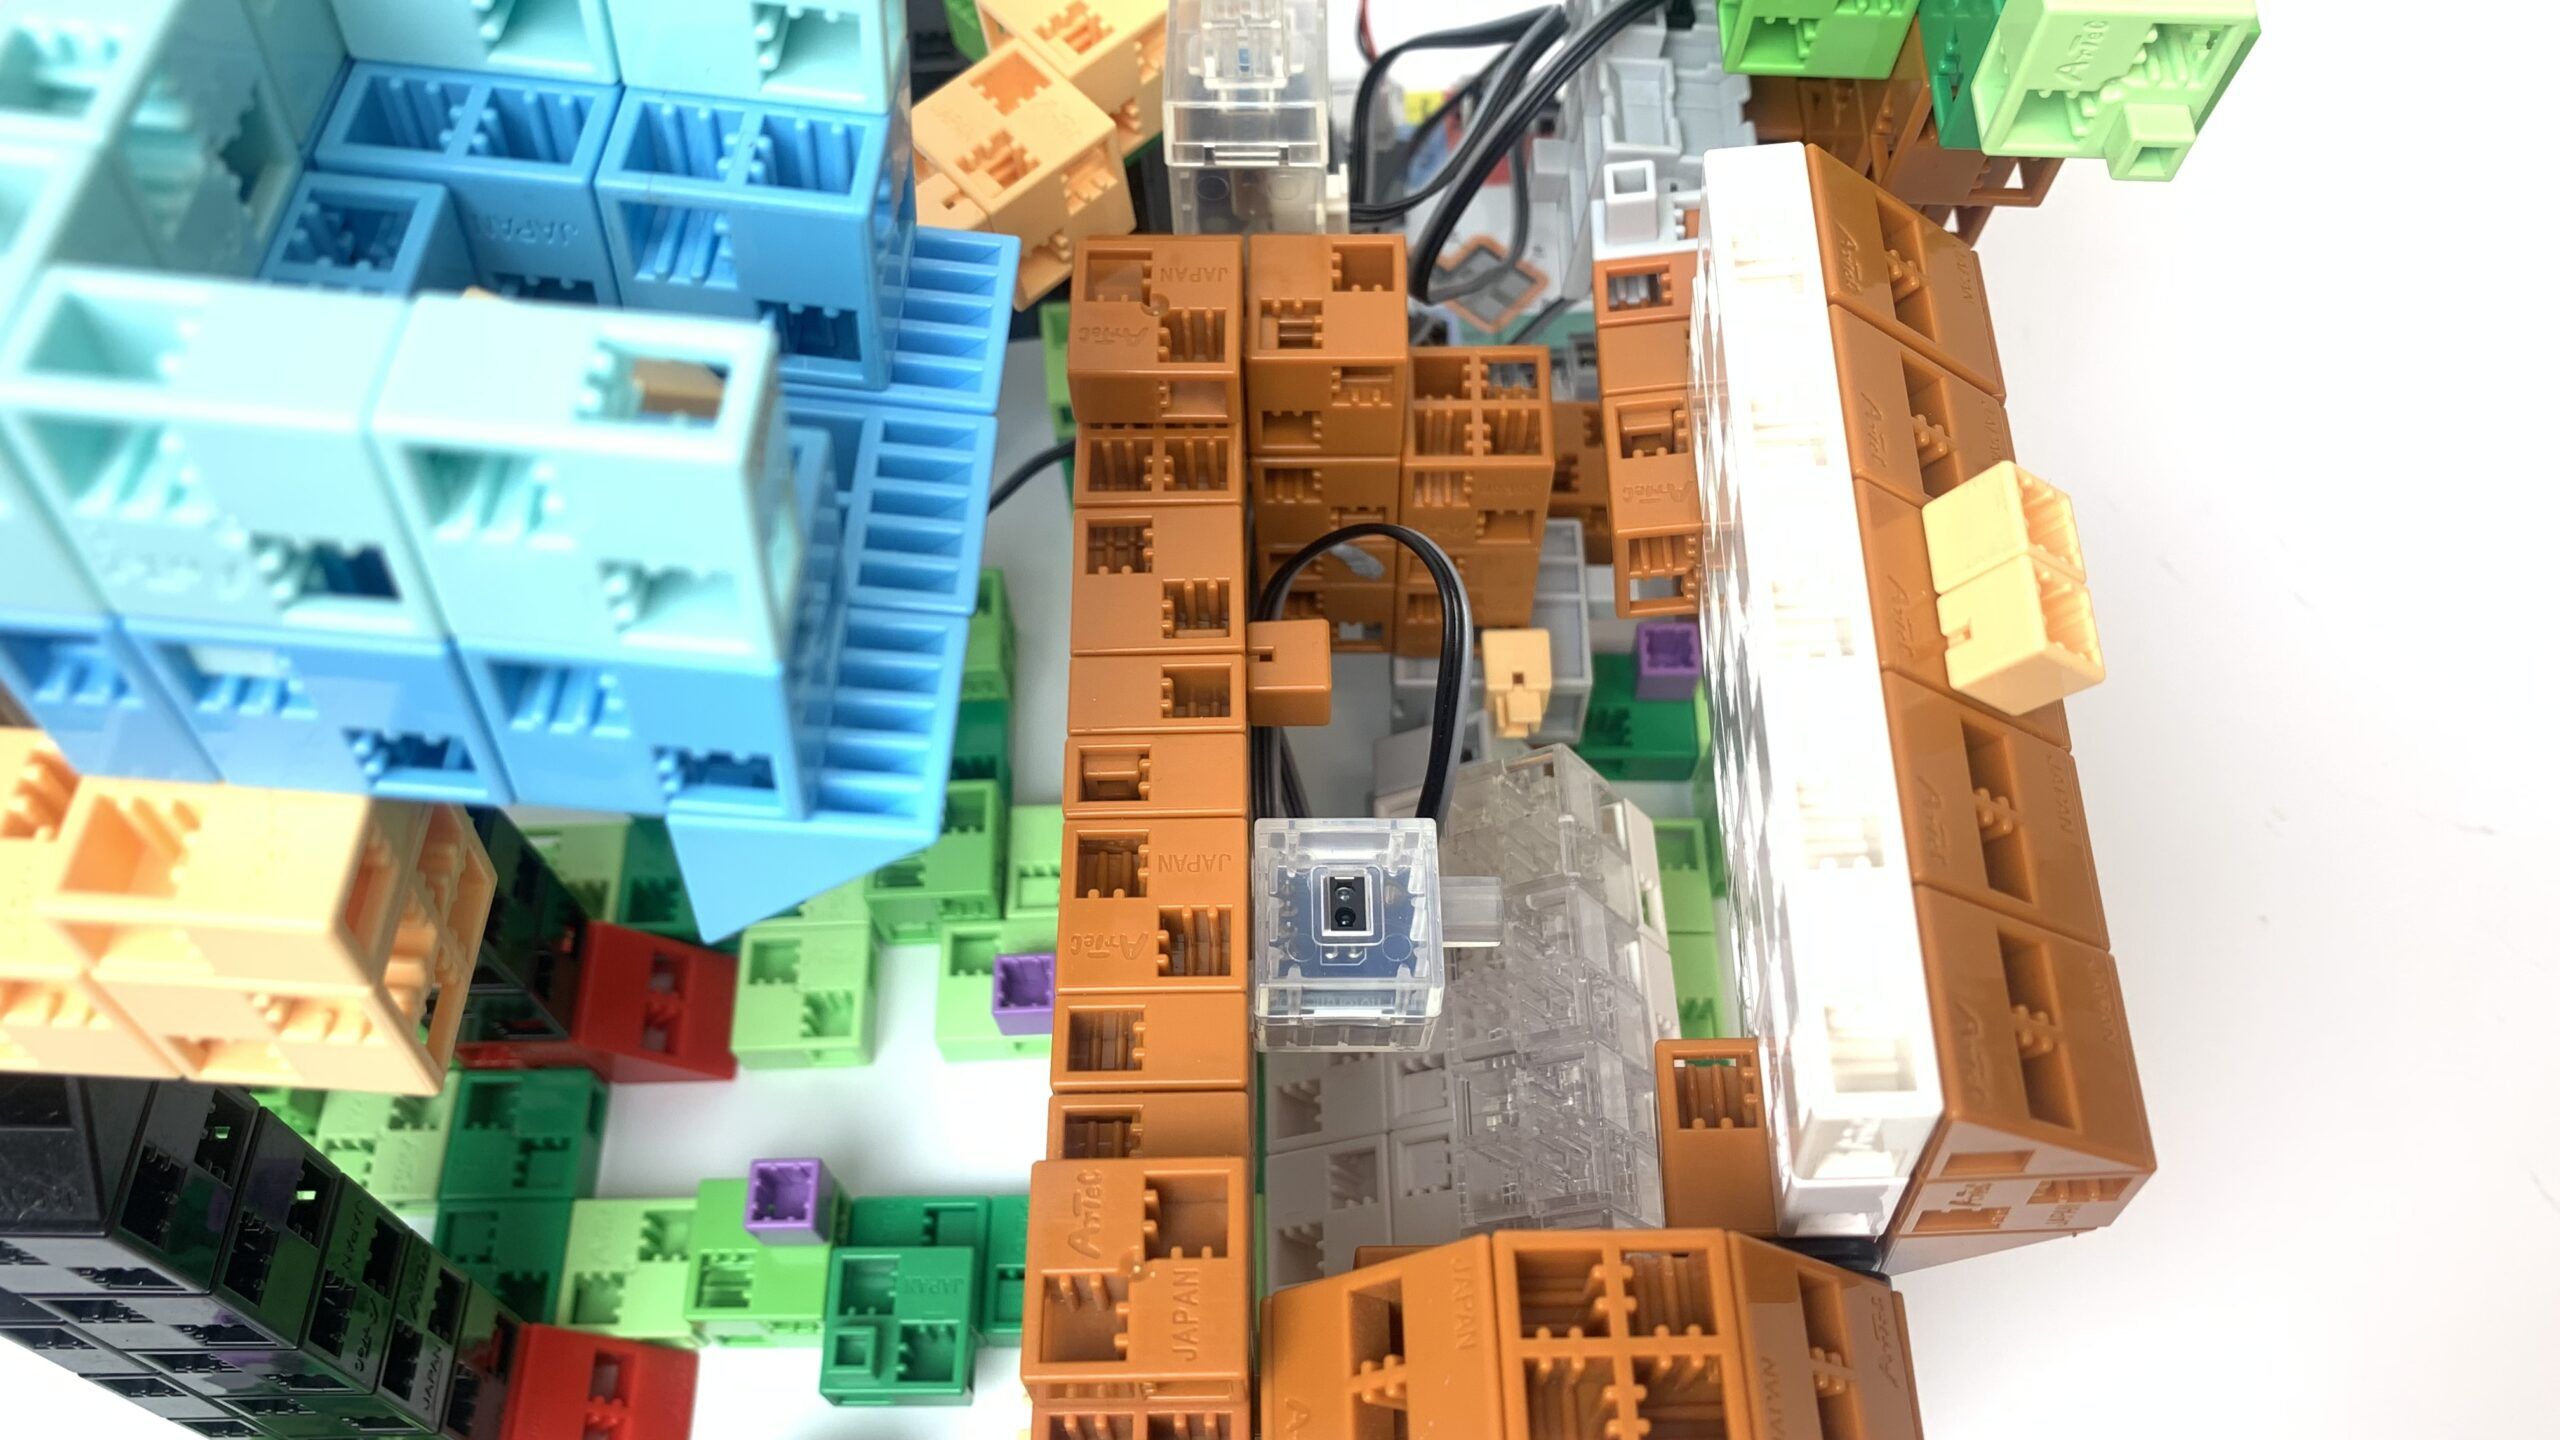
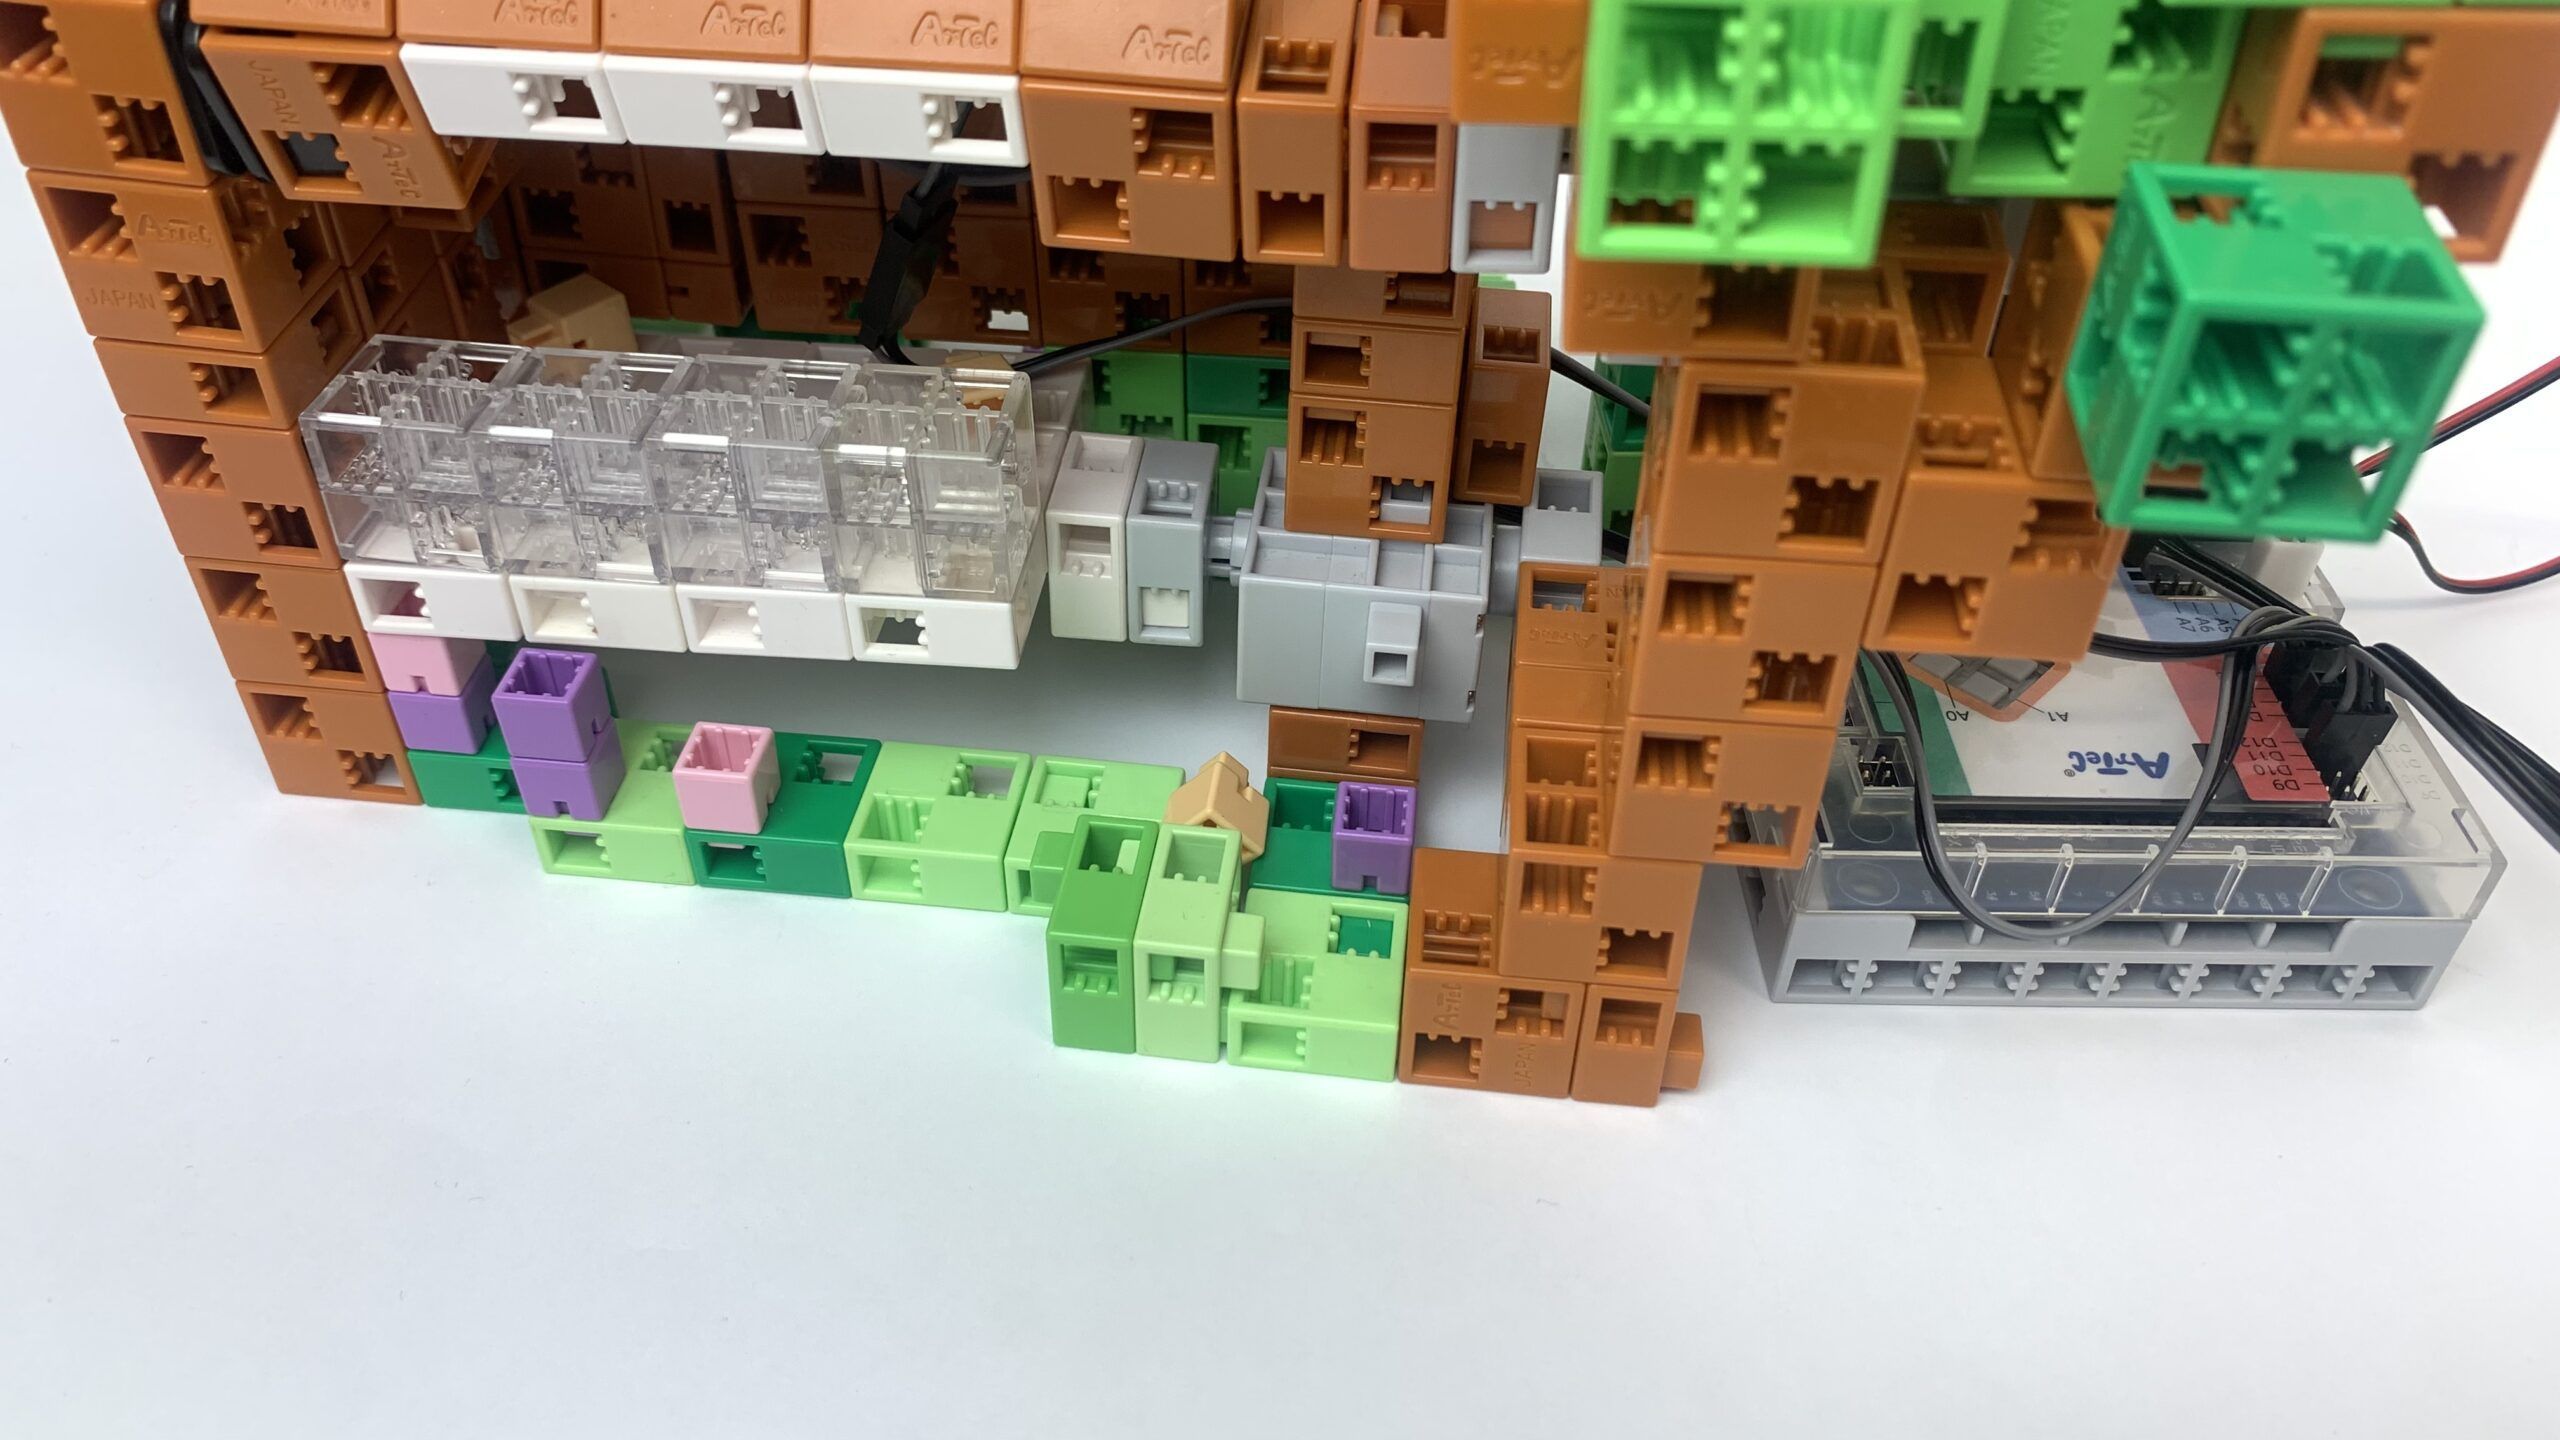
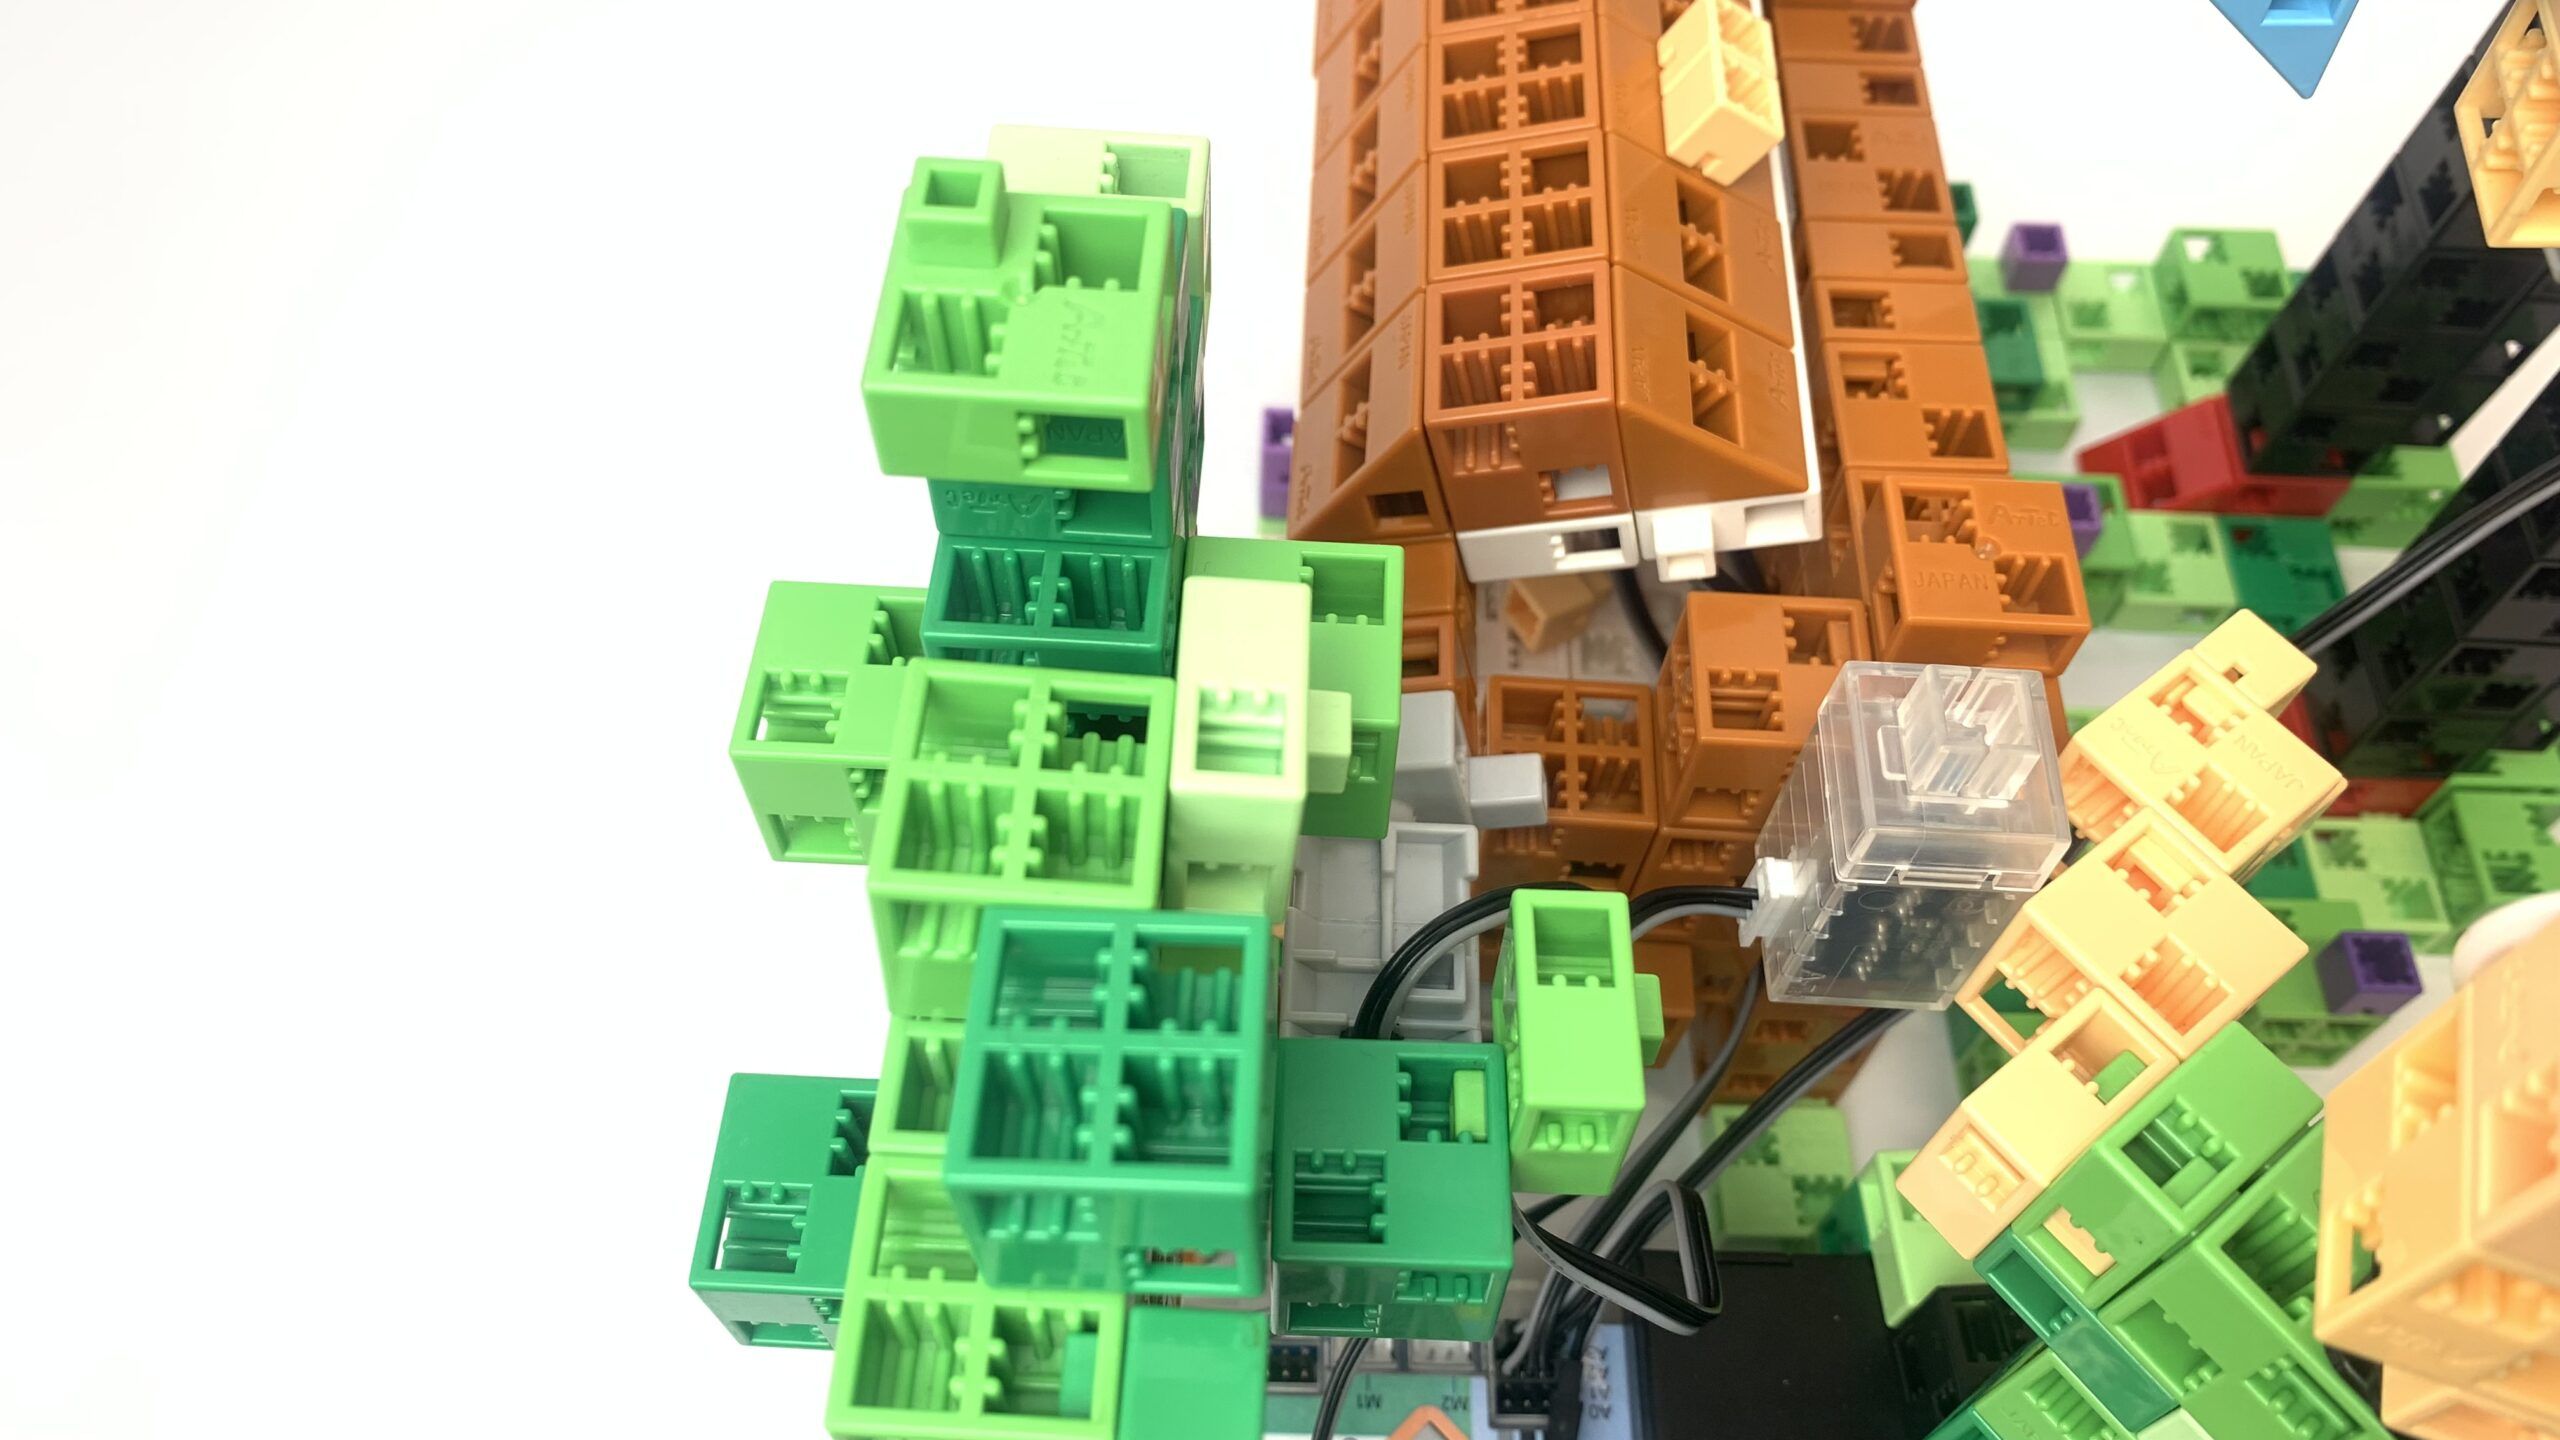
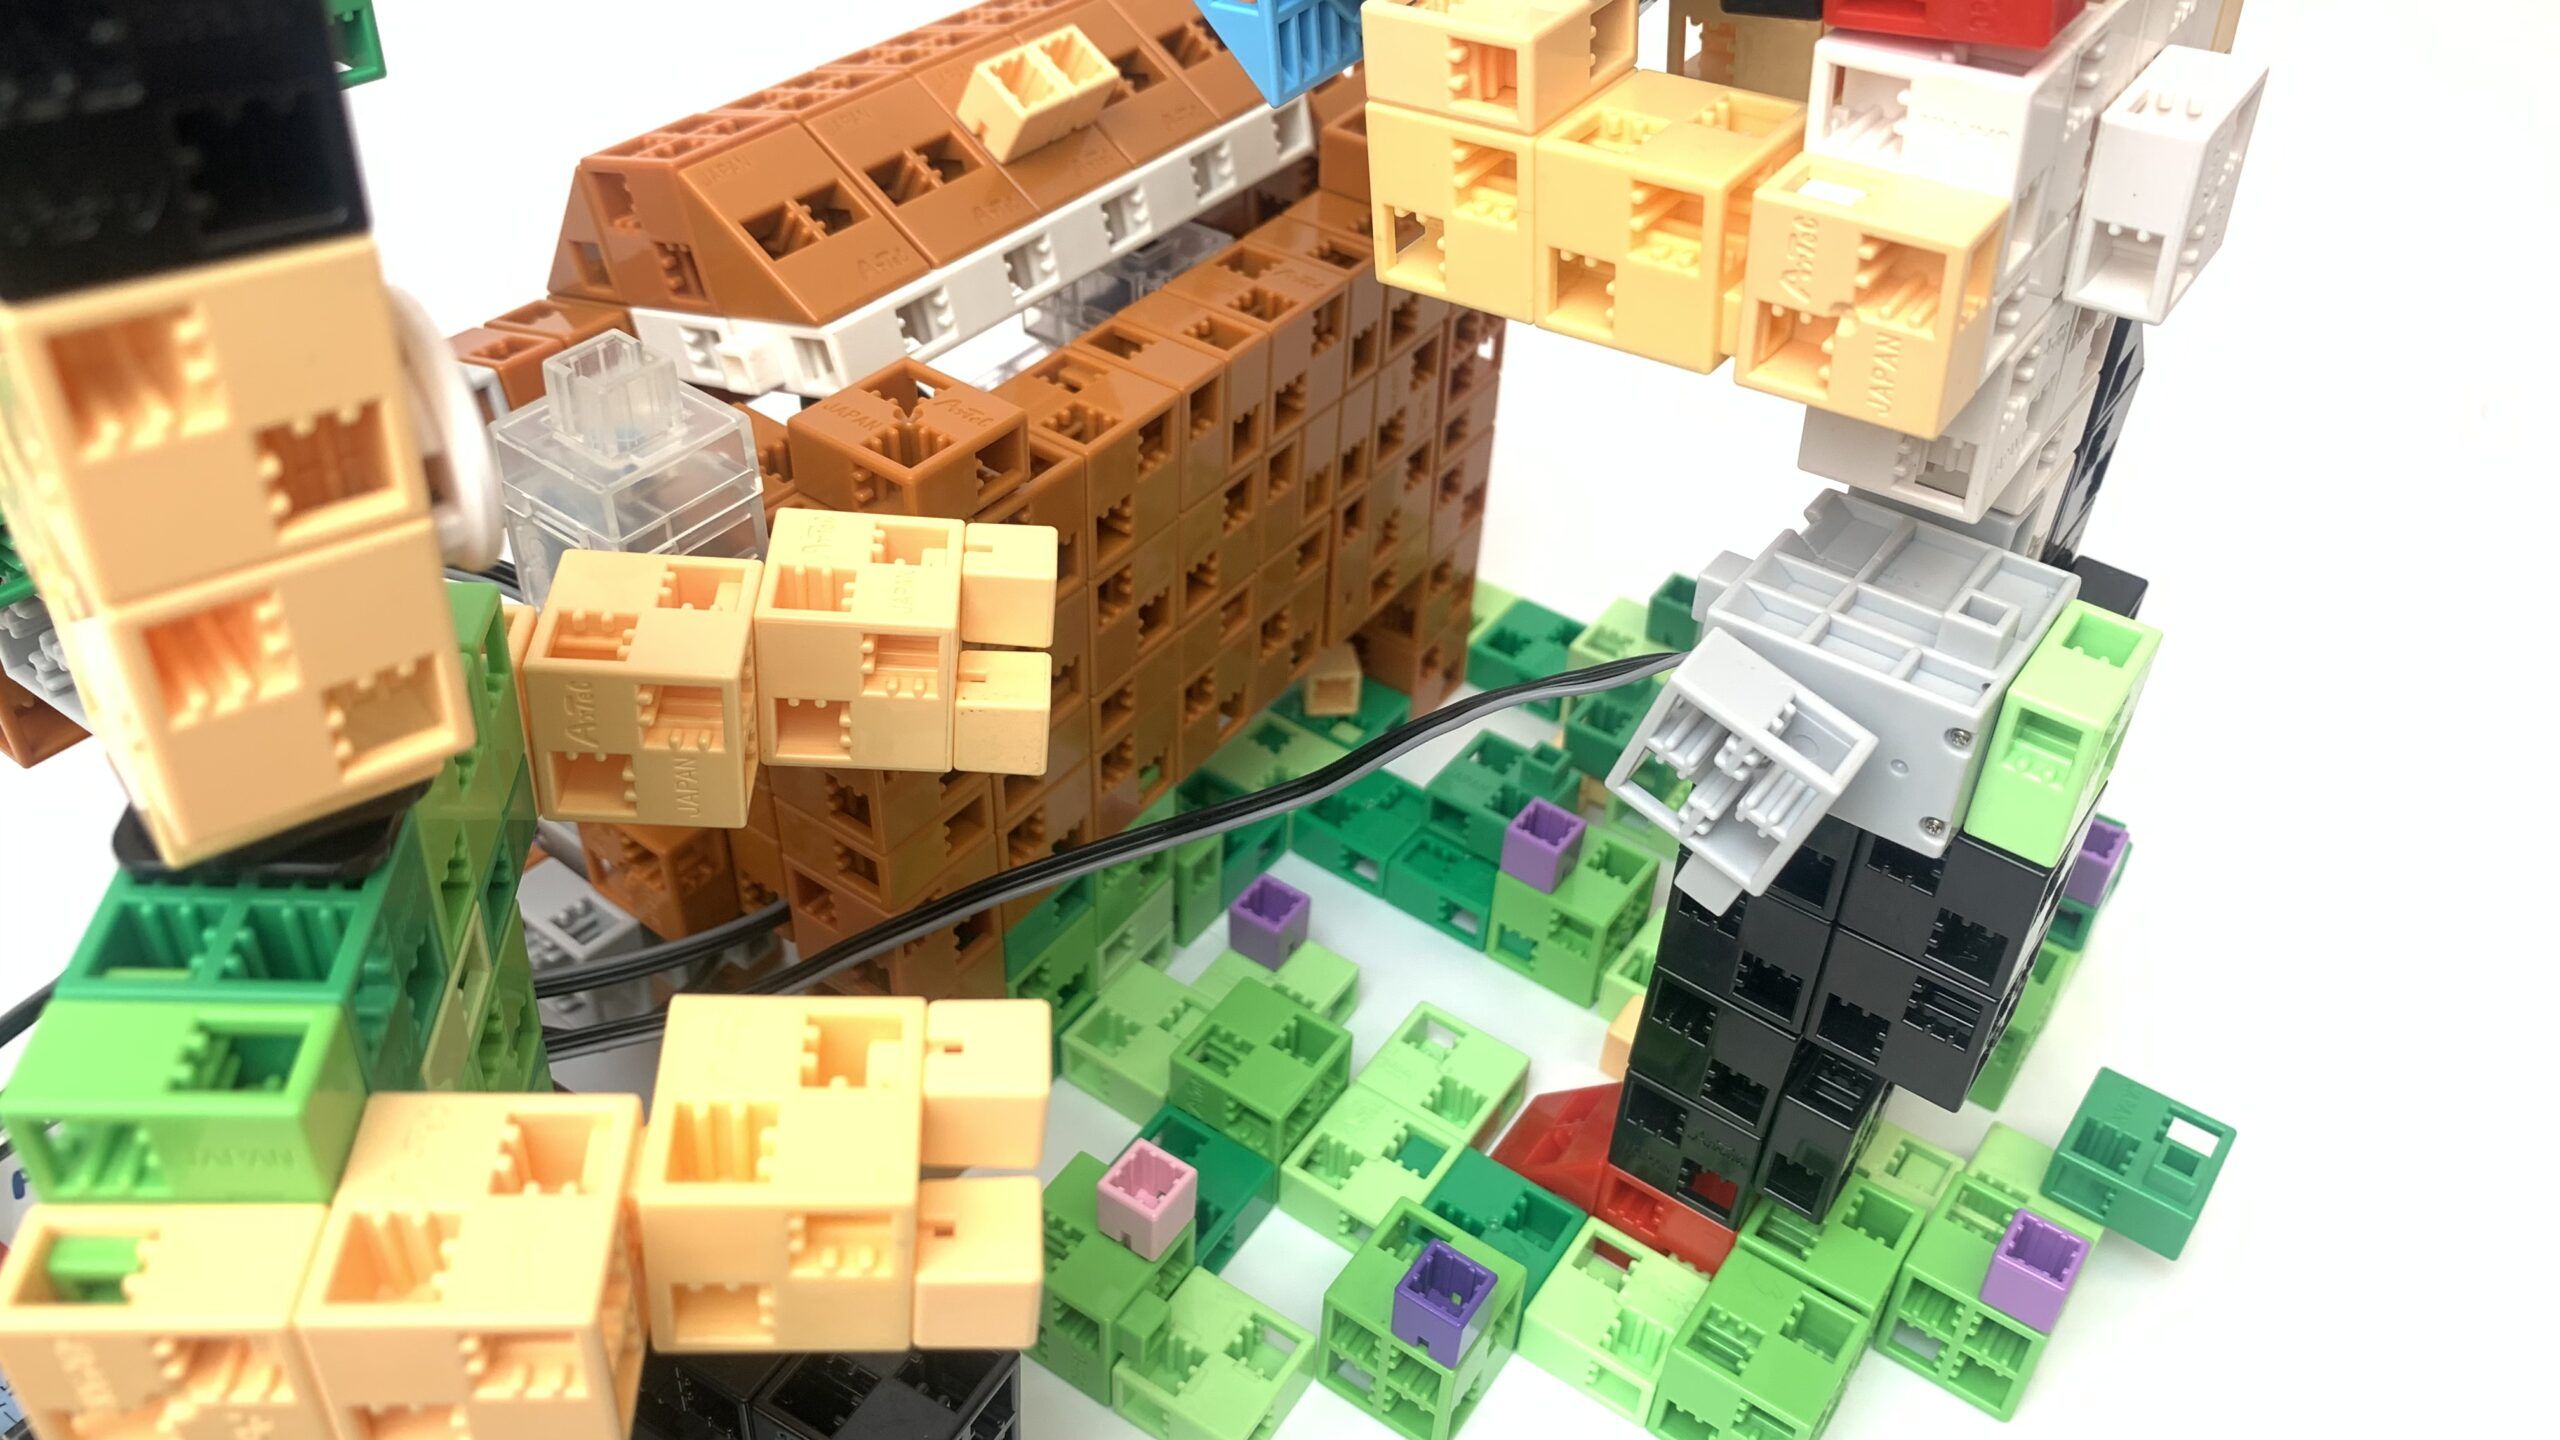
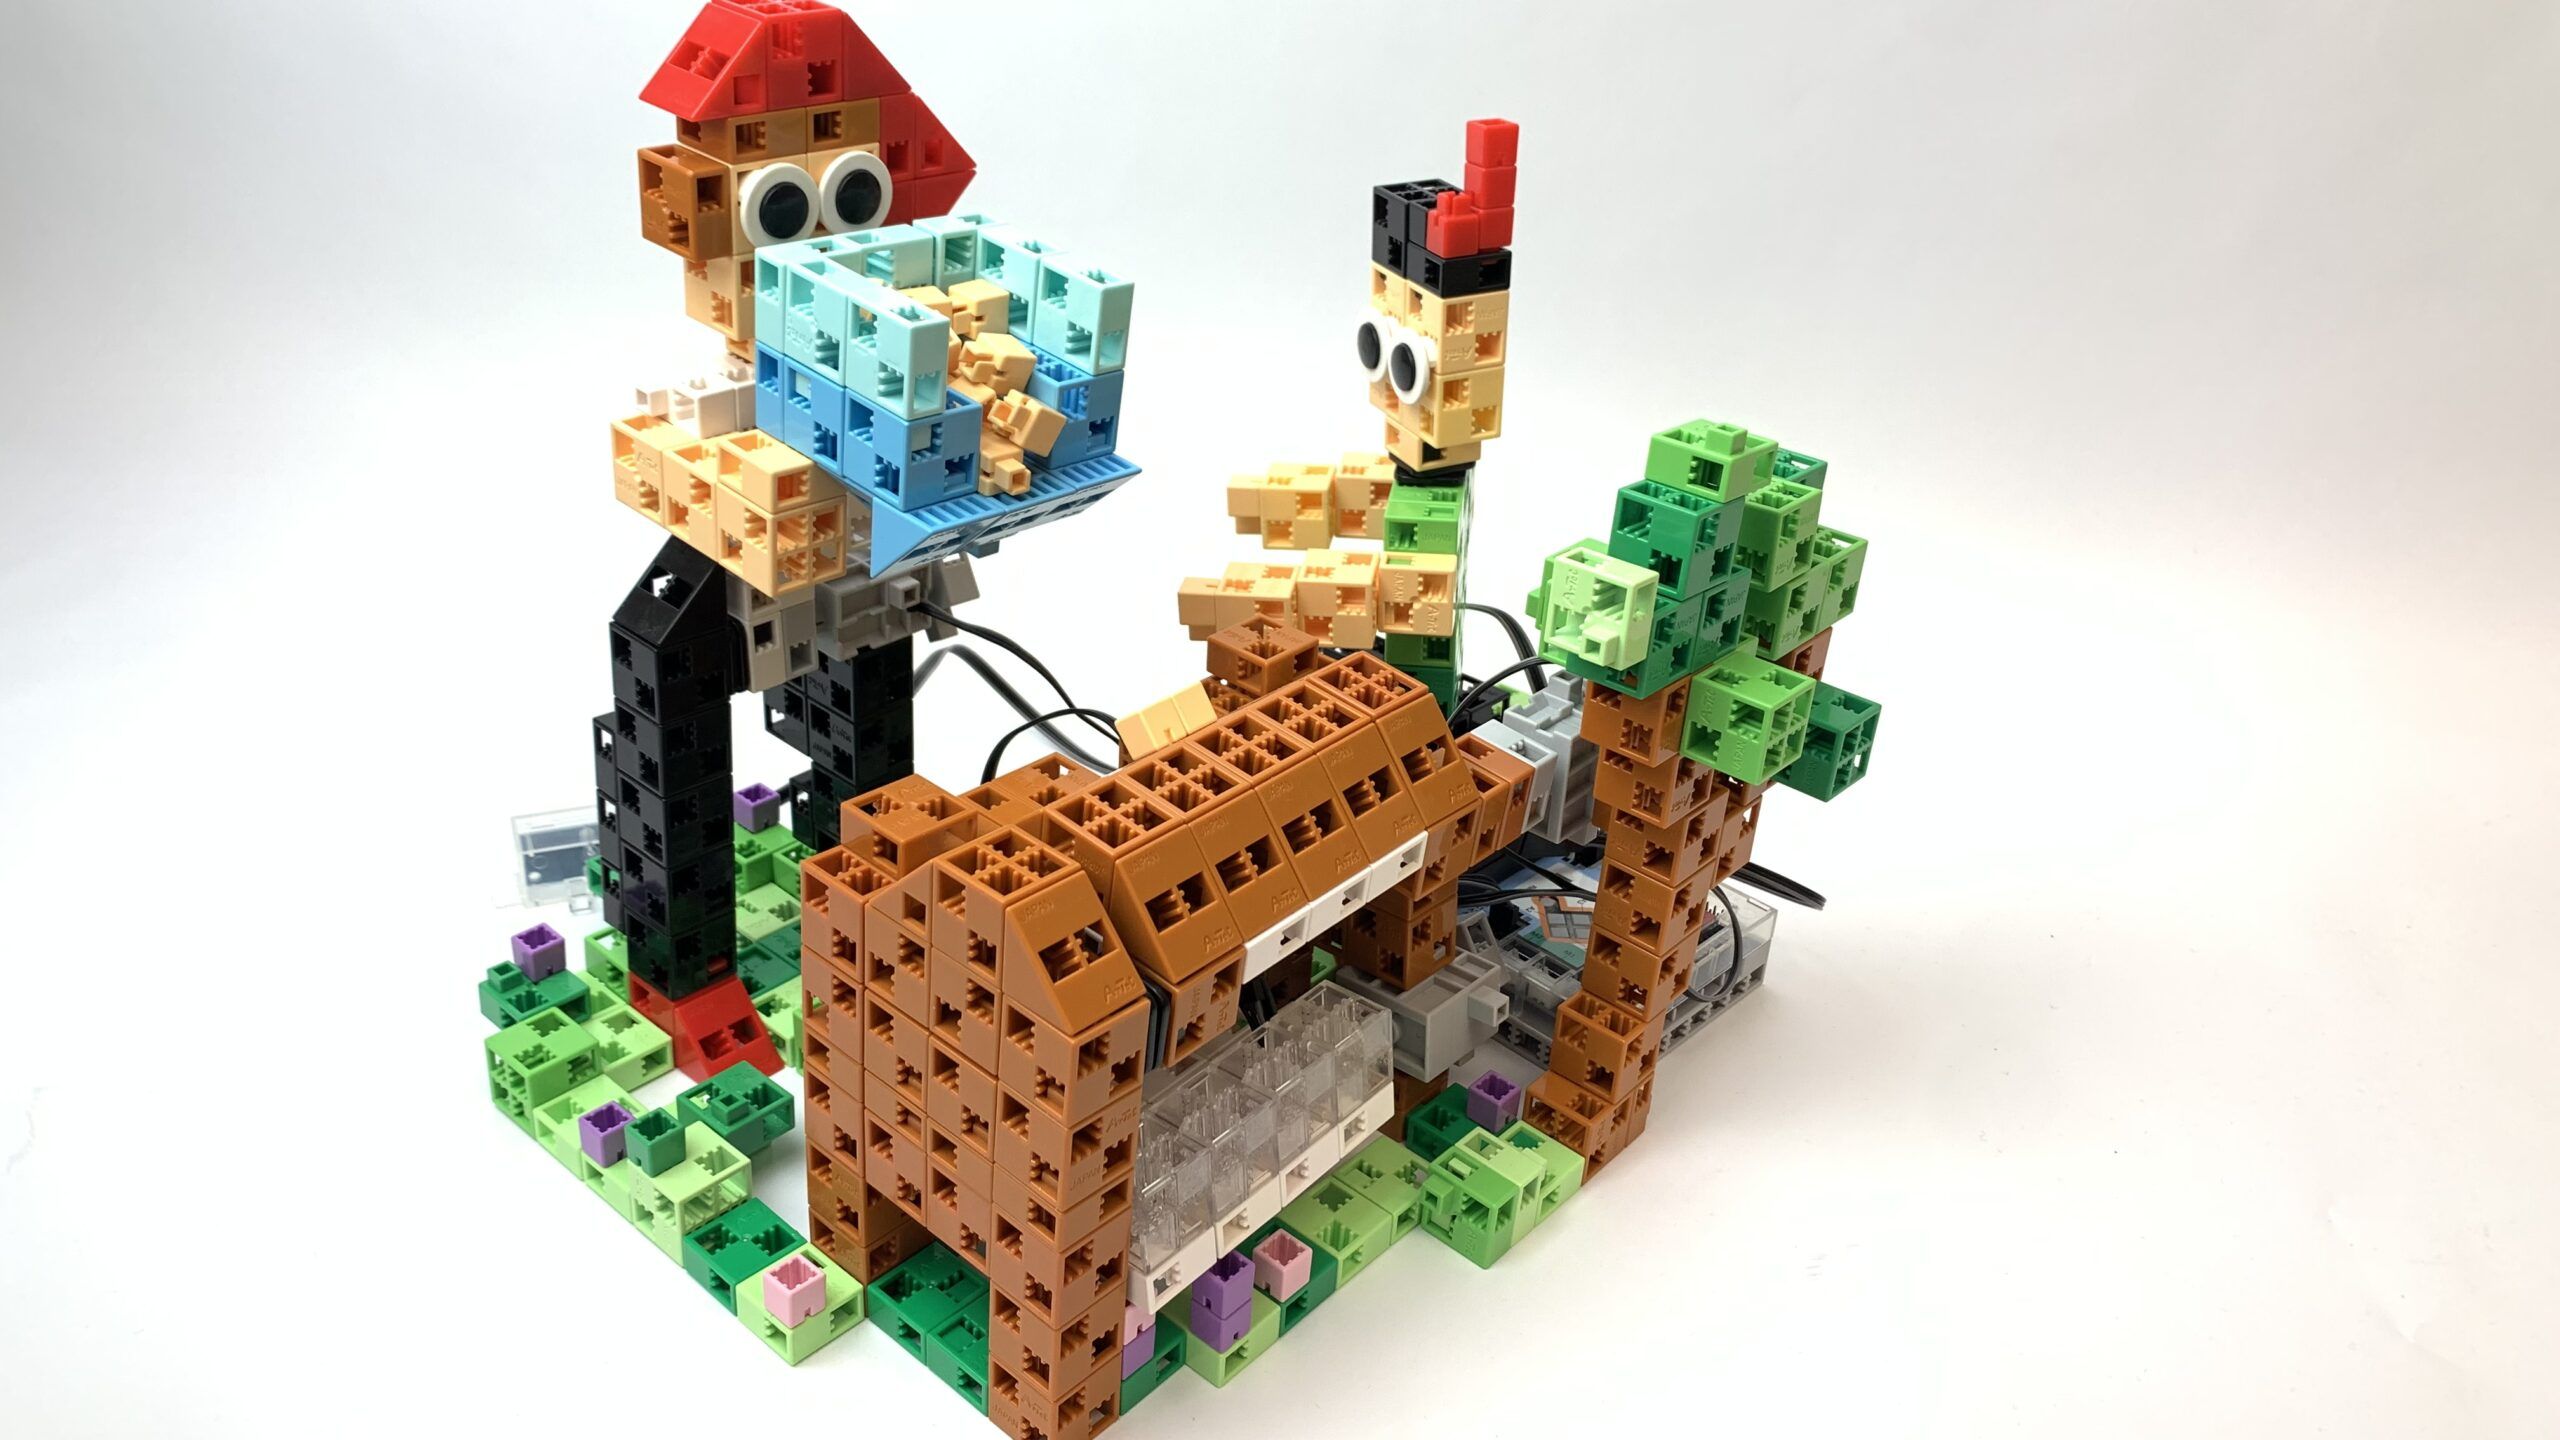
Costruiamo Seppel, montiamo un servomotore nella sua vita e colleghiamo un sensore touch.
Quando il sensore touch viene premuto, il servomotore aiuterà la sabbia a cadere nella cassa.
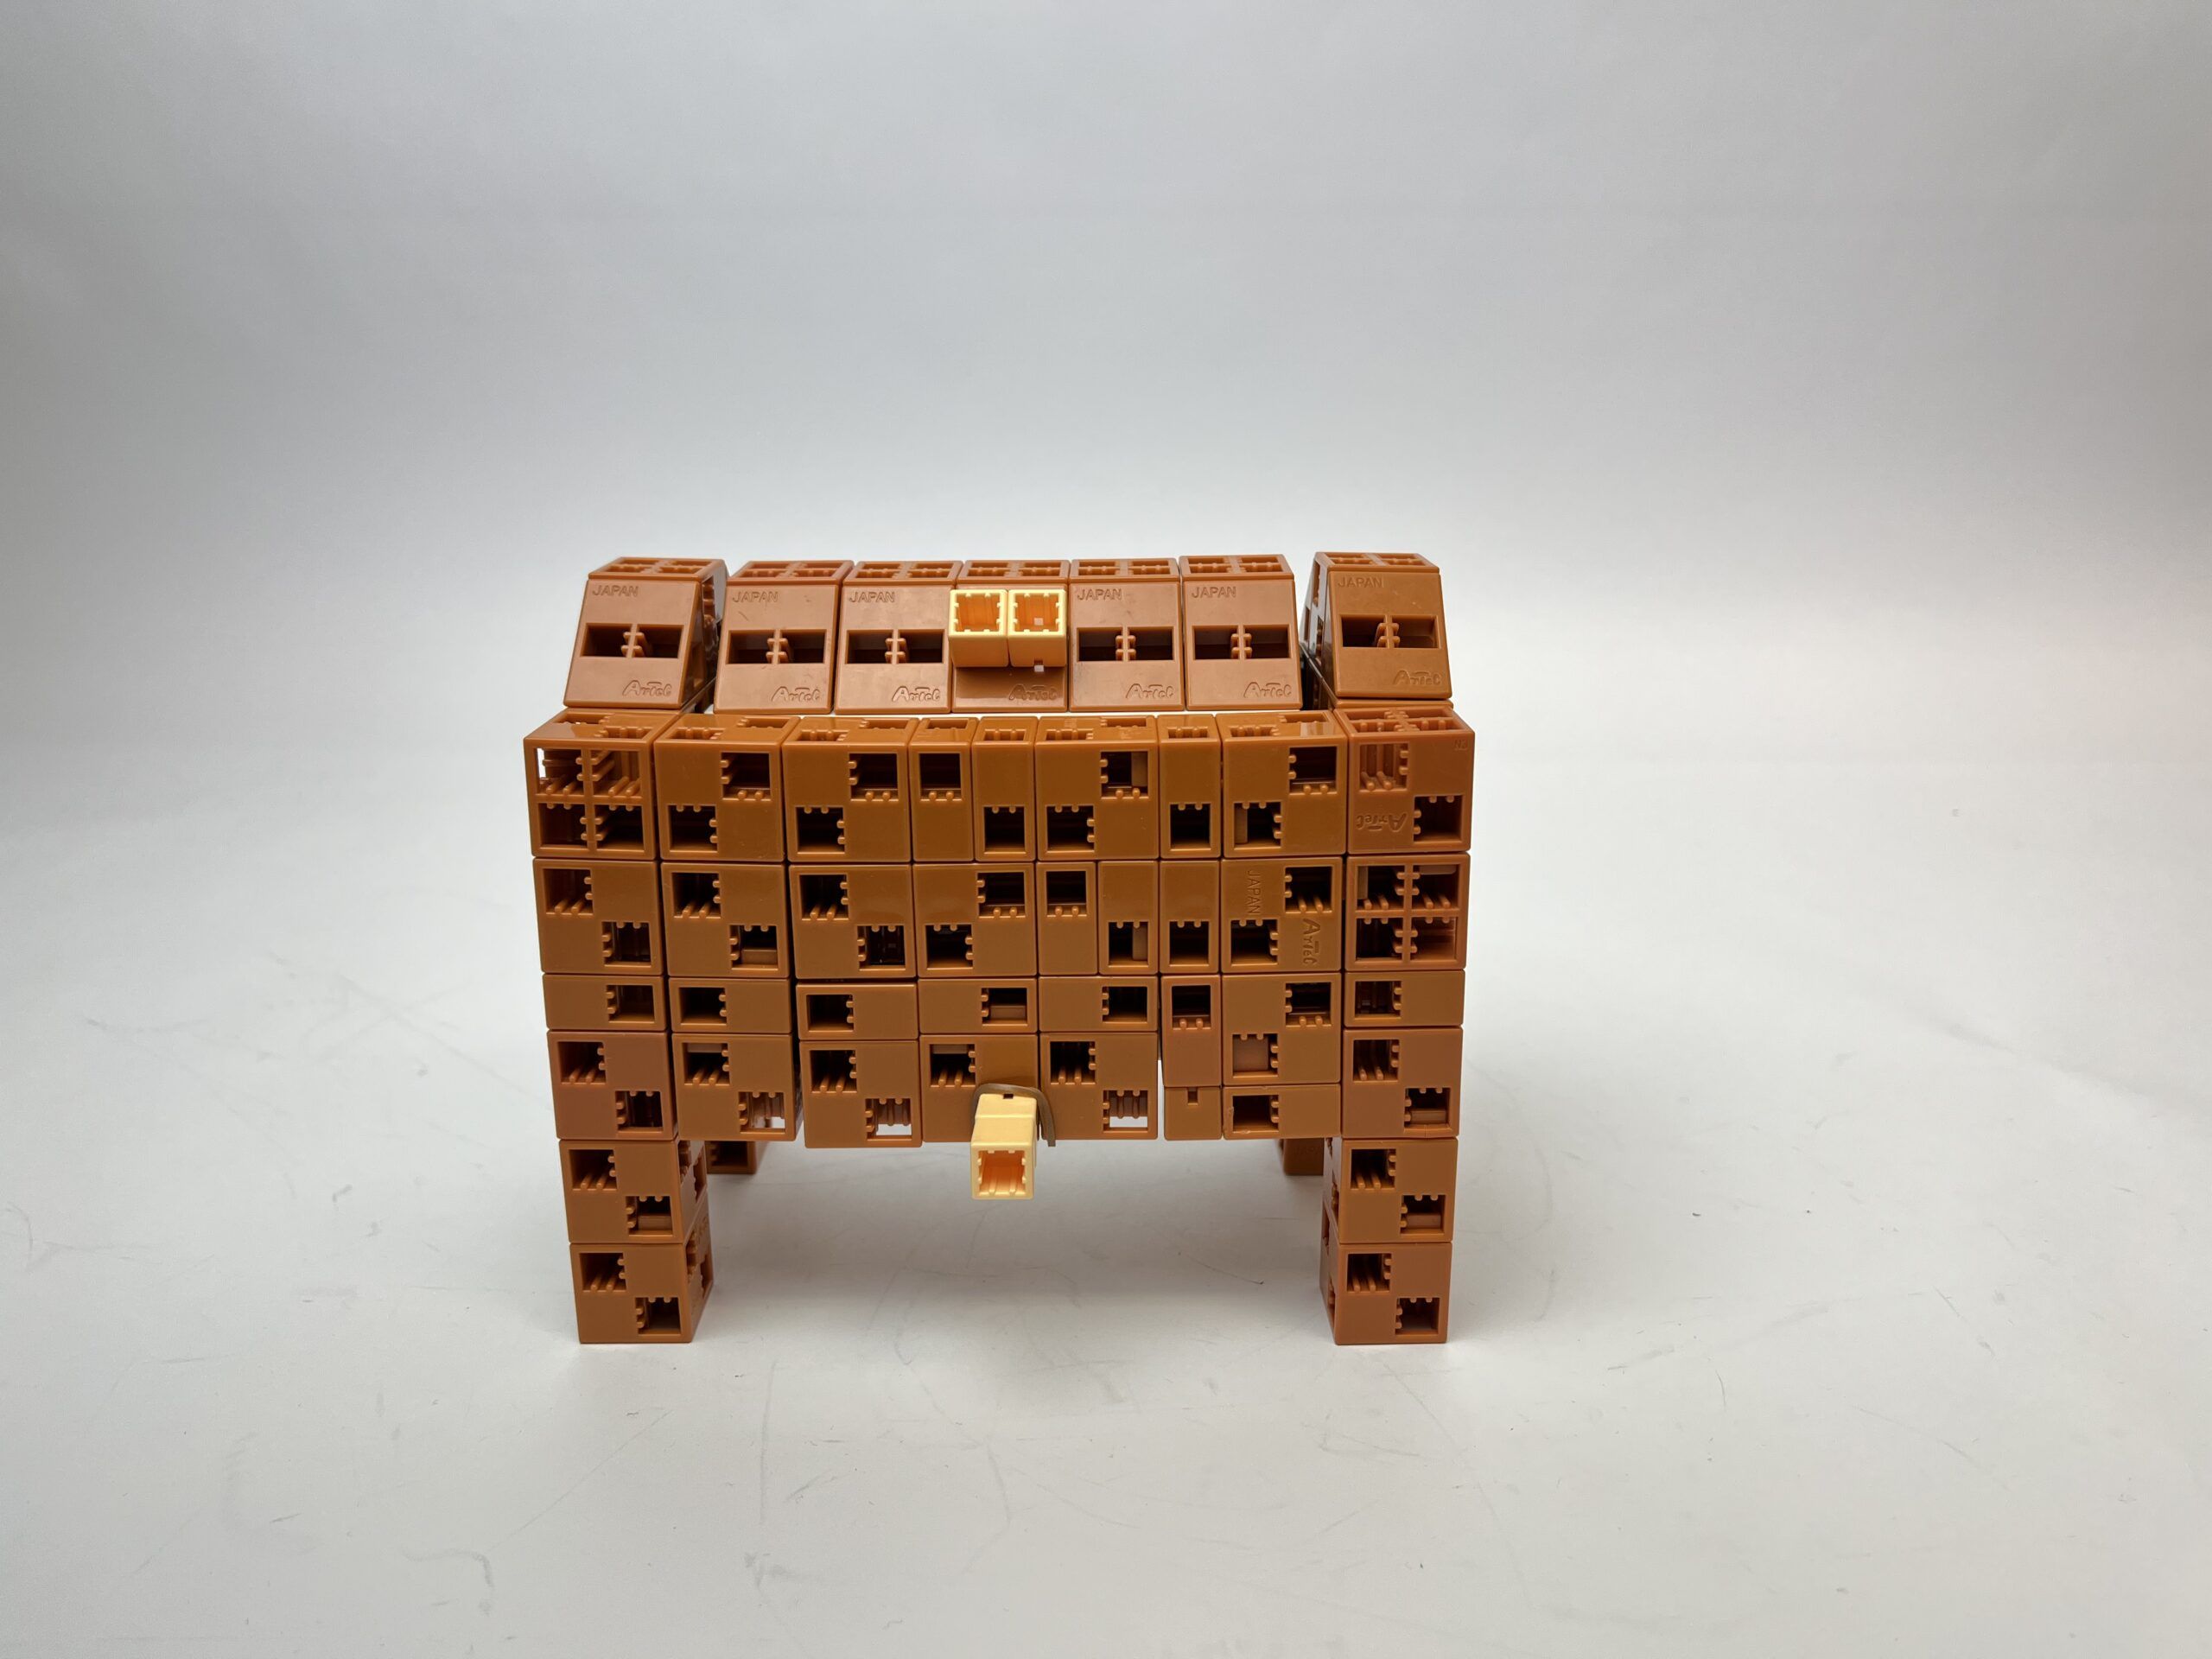
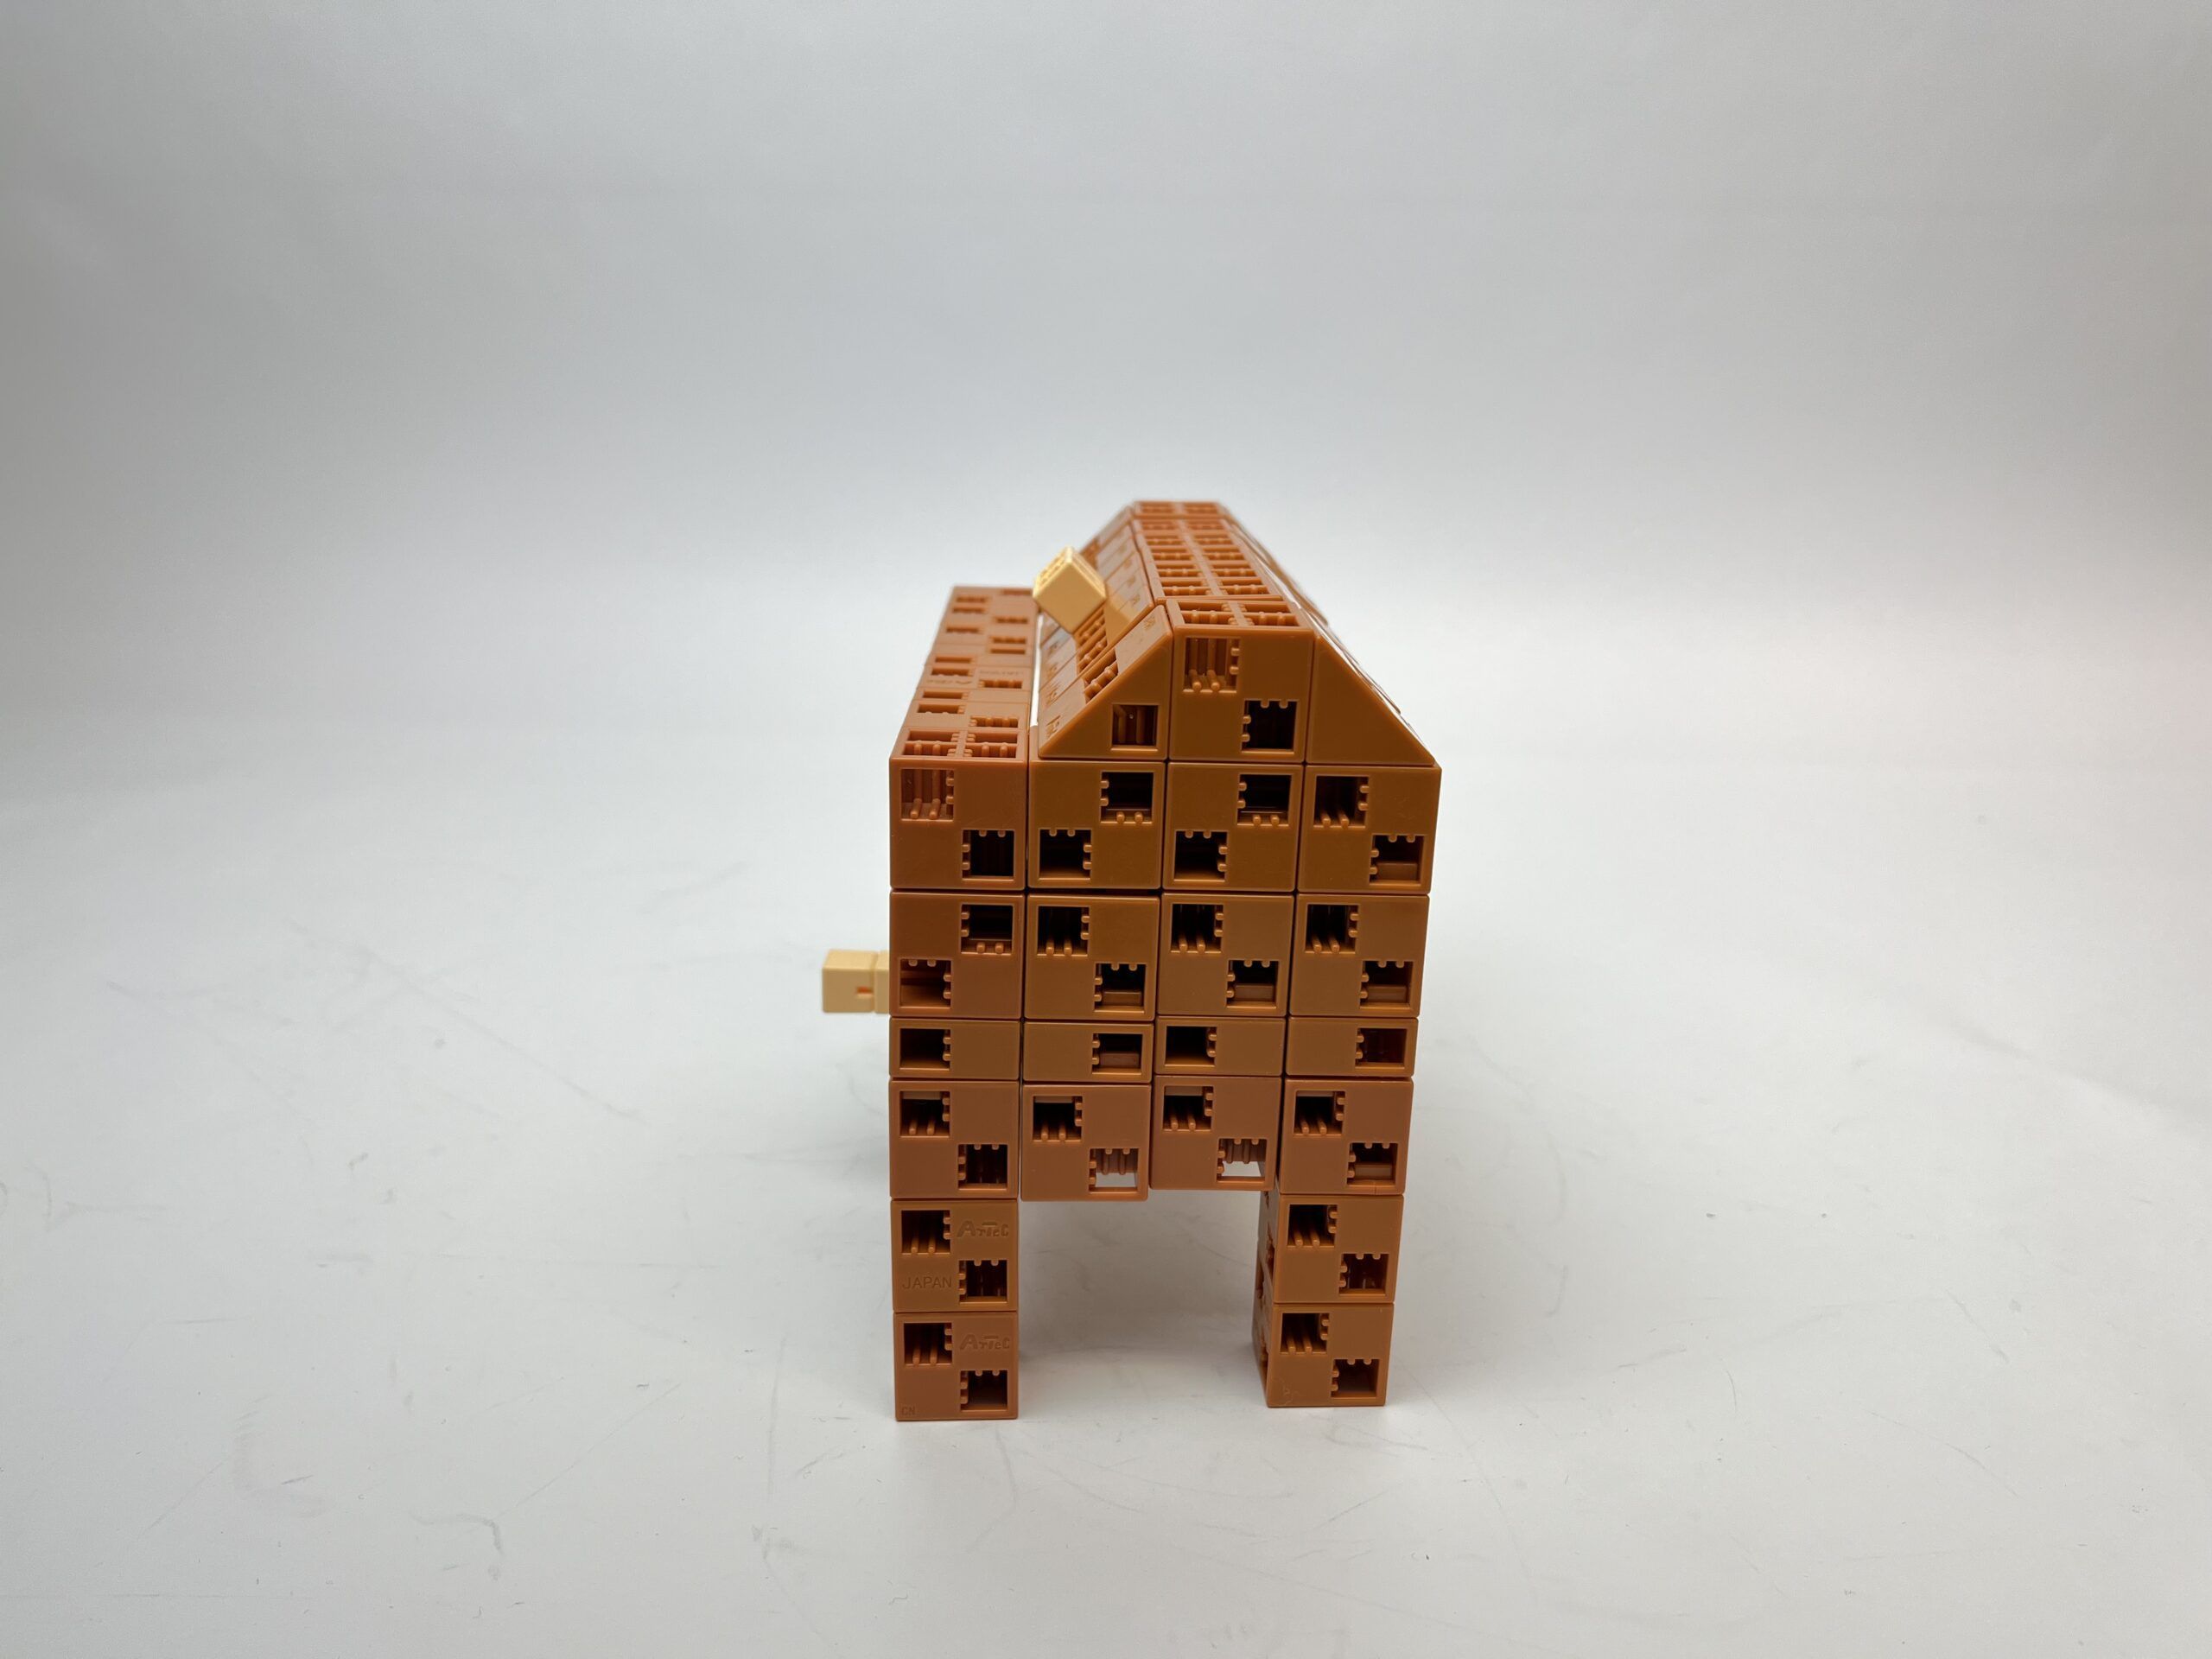
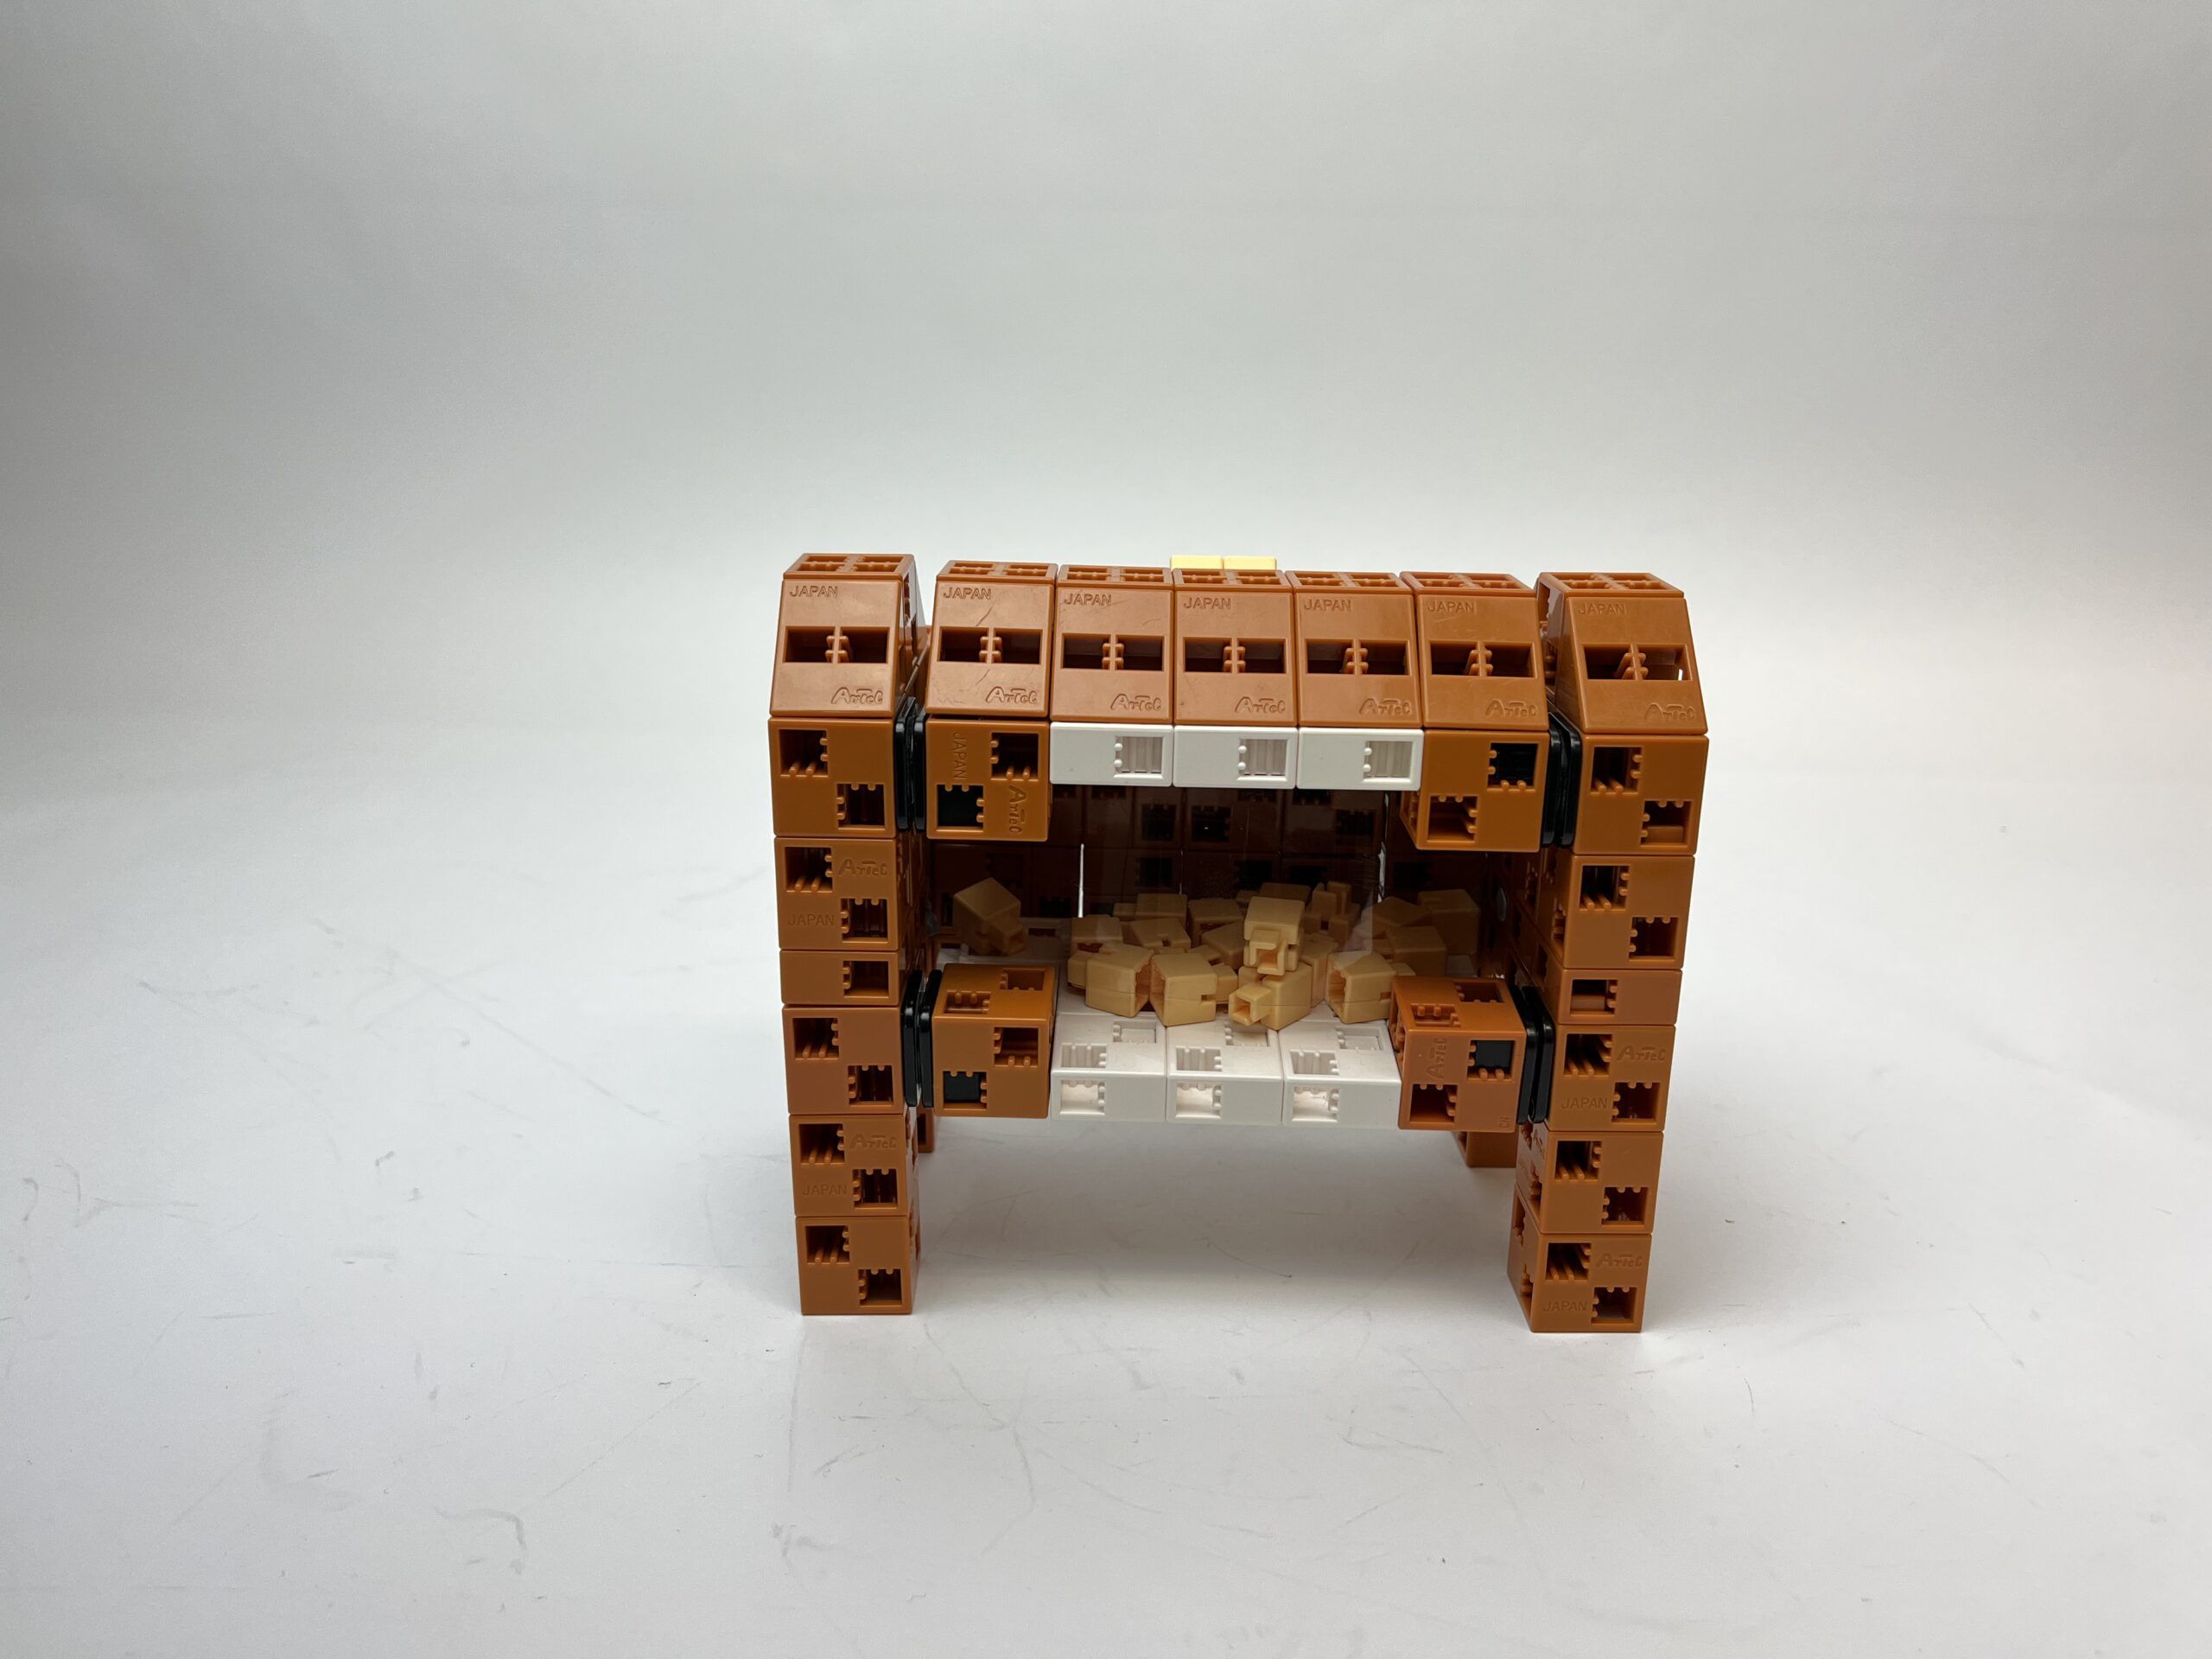
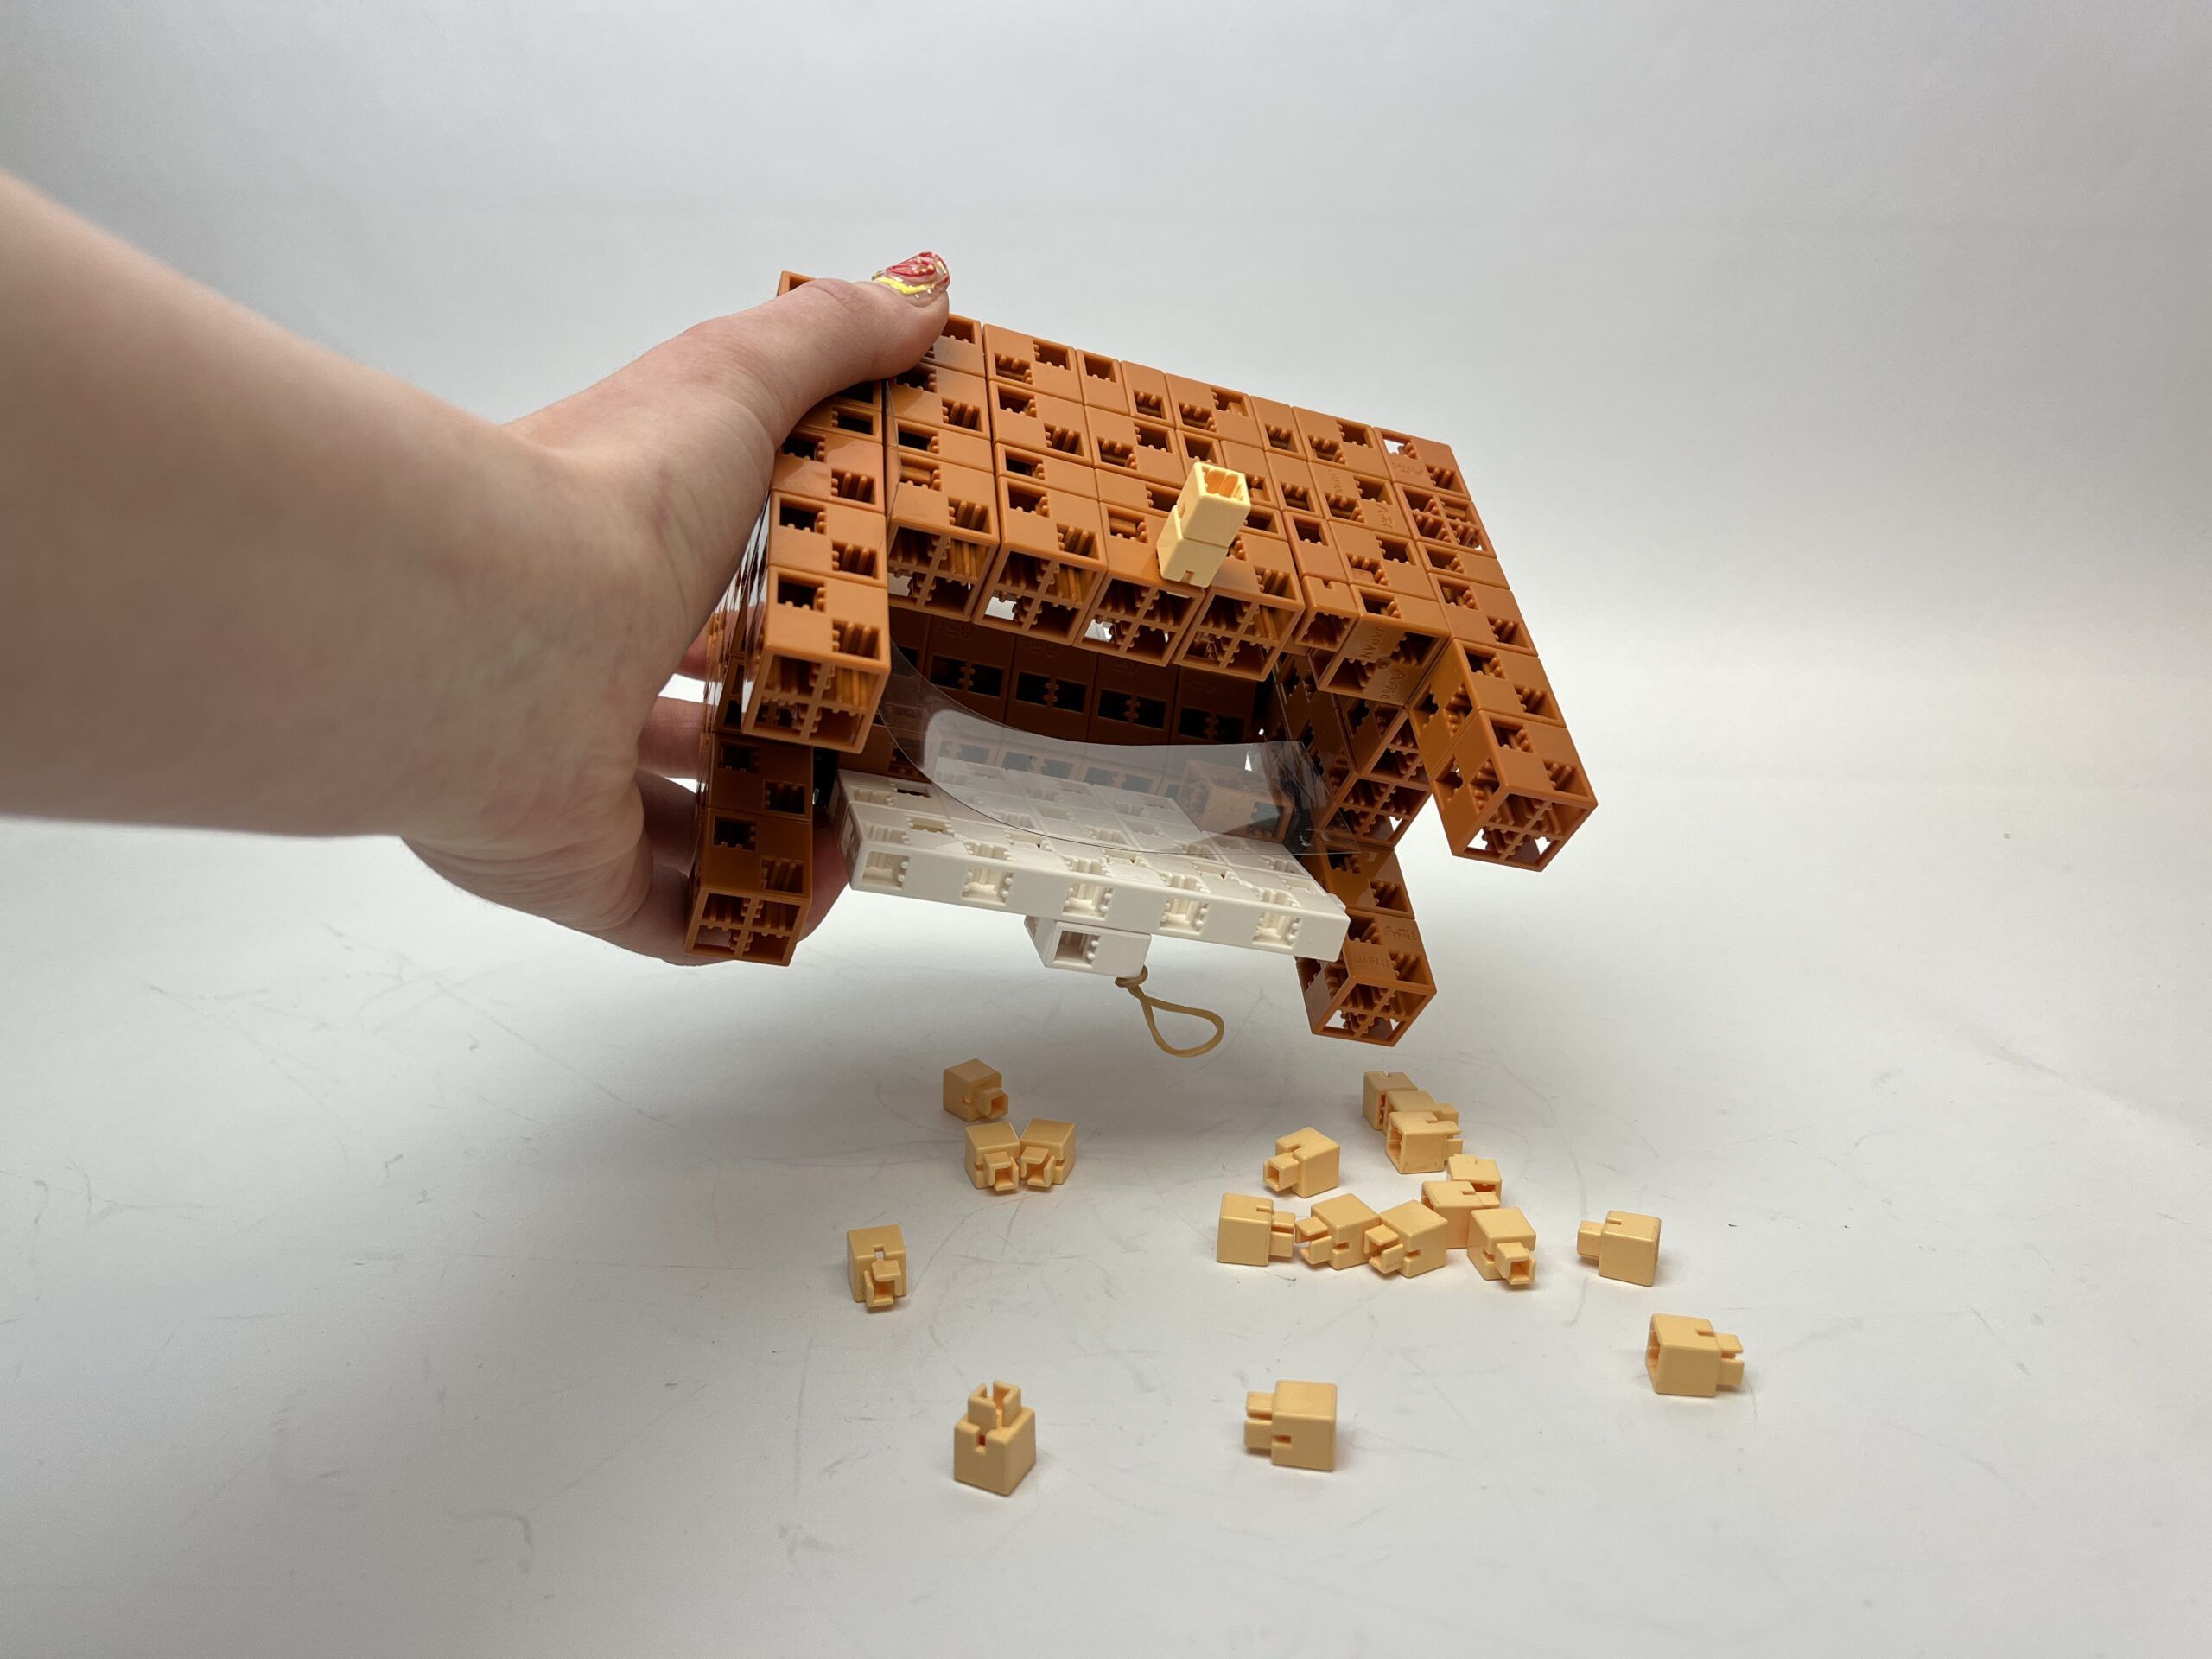
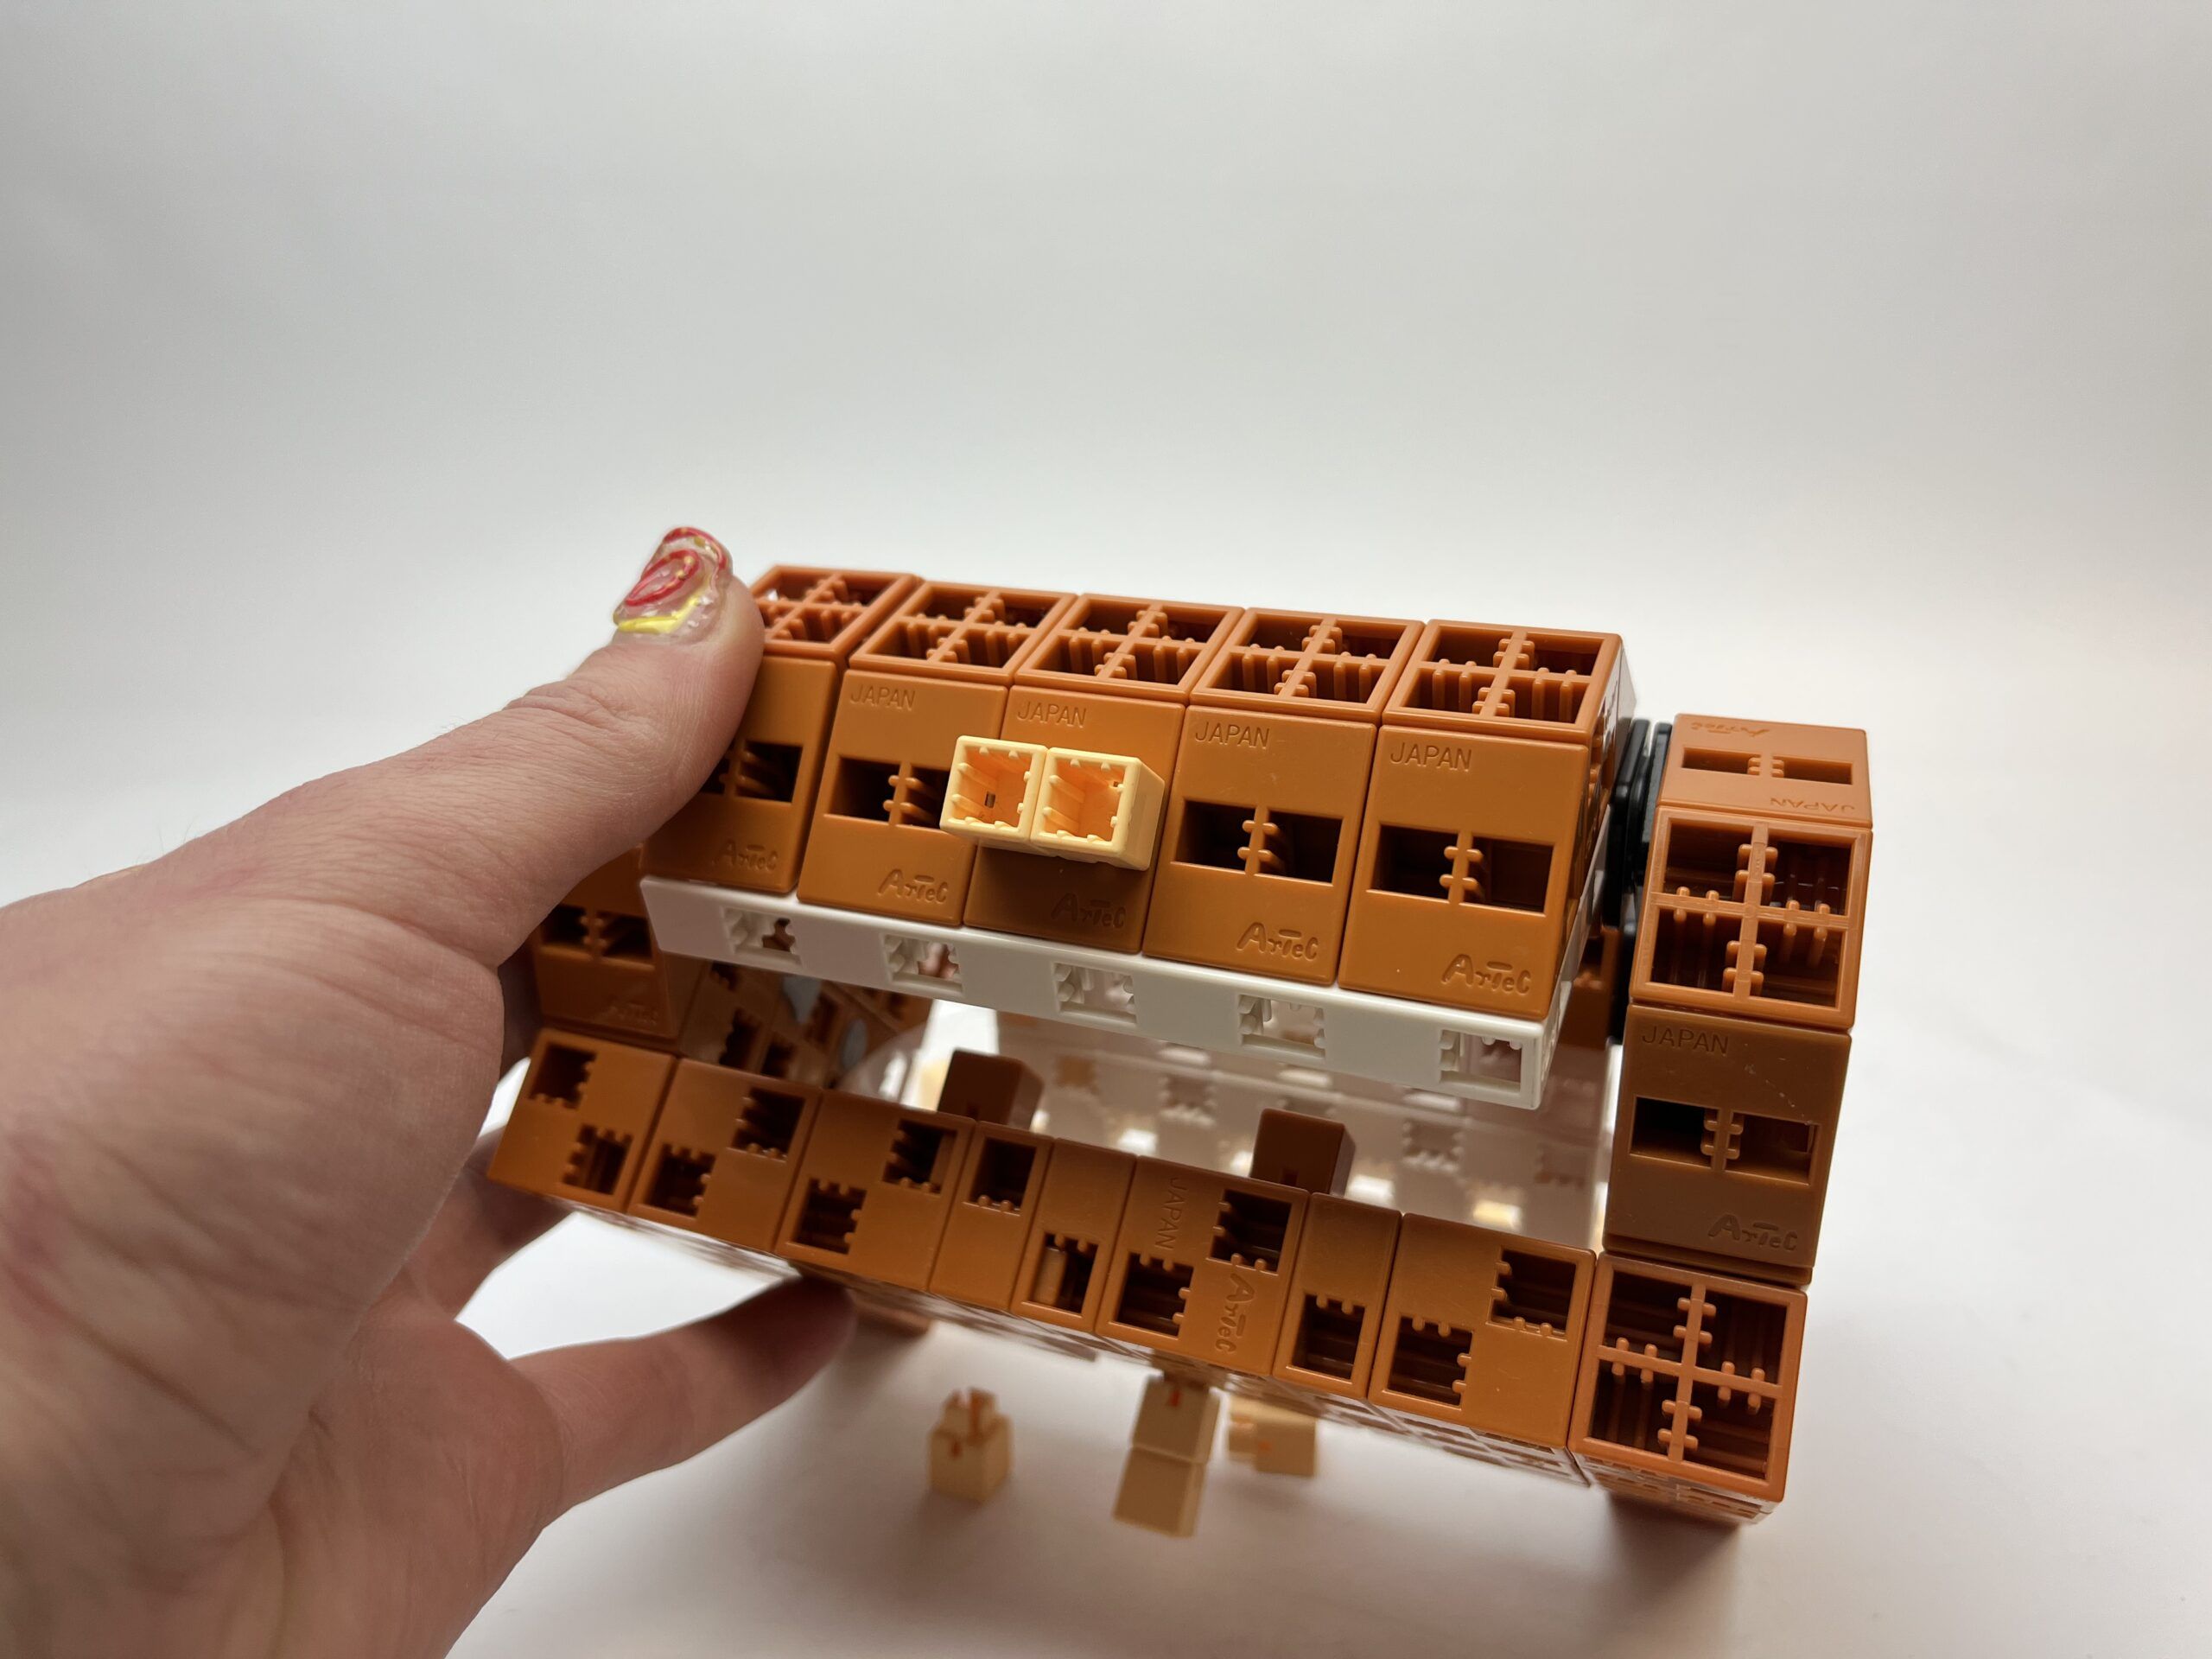
Costruiamo la cassa, la cui parte superiore può essere chiusa assialmente. Quando viene abbassata, il tetto spinge il pulsante nella cassa
Utilizzando l’attesa fino a quando, alla terza pressione del pulsante, il servomotore che muove il fondo della cassa apre una piccola fessura da cui fuoriesce la sabbia.
Seppel e la cassa sono costruiti allo stesso modo di P3.
La parte superiore e inferiore della cassa sono controllate da 4 sensori touch.
Il coperchio si apre e si chiude a scatti e il fondo può essere aperto solo quando il coperchio è chiuso.
Il coperchio della cassa può essere chiuso e il fondo può essere aperto solo se c’è della sabbia, che viene rilevata dal robot con un sensore a infrarossi.
La nonna è costruita nello stesso modo del P3, ma per il controllo vengono utilizzati un accelerometro e un pulsante.
Premendo il sensore touch del macinacaffè, il braccio del macinacaffè ruota a una velocità casuale; per misurare la velocità di rotazione del braccio del macinacaffè viene utilizzato un fotoriflettore IR.
Dopo un giro, la canzone viene riprodotta alla velocità corrispondente mentre il braccio continua a ruotare.