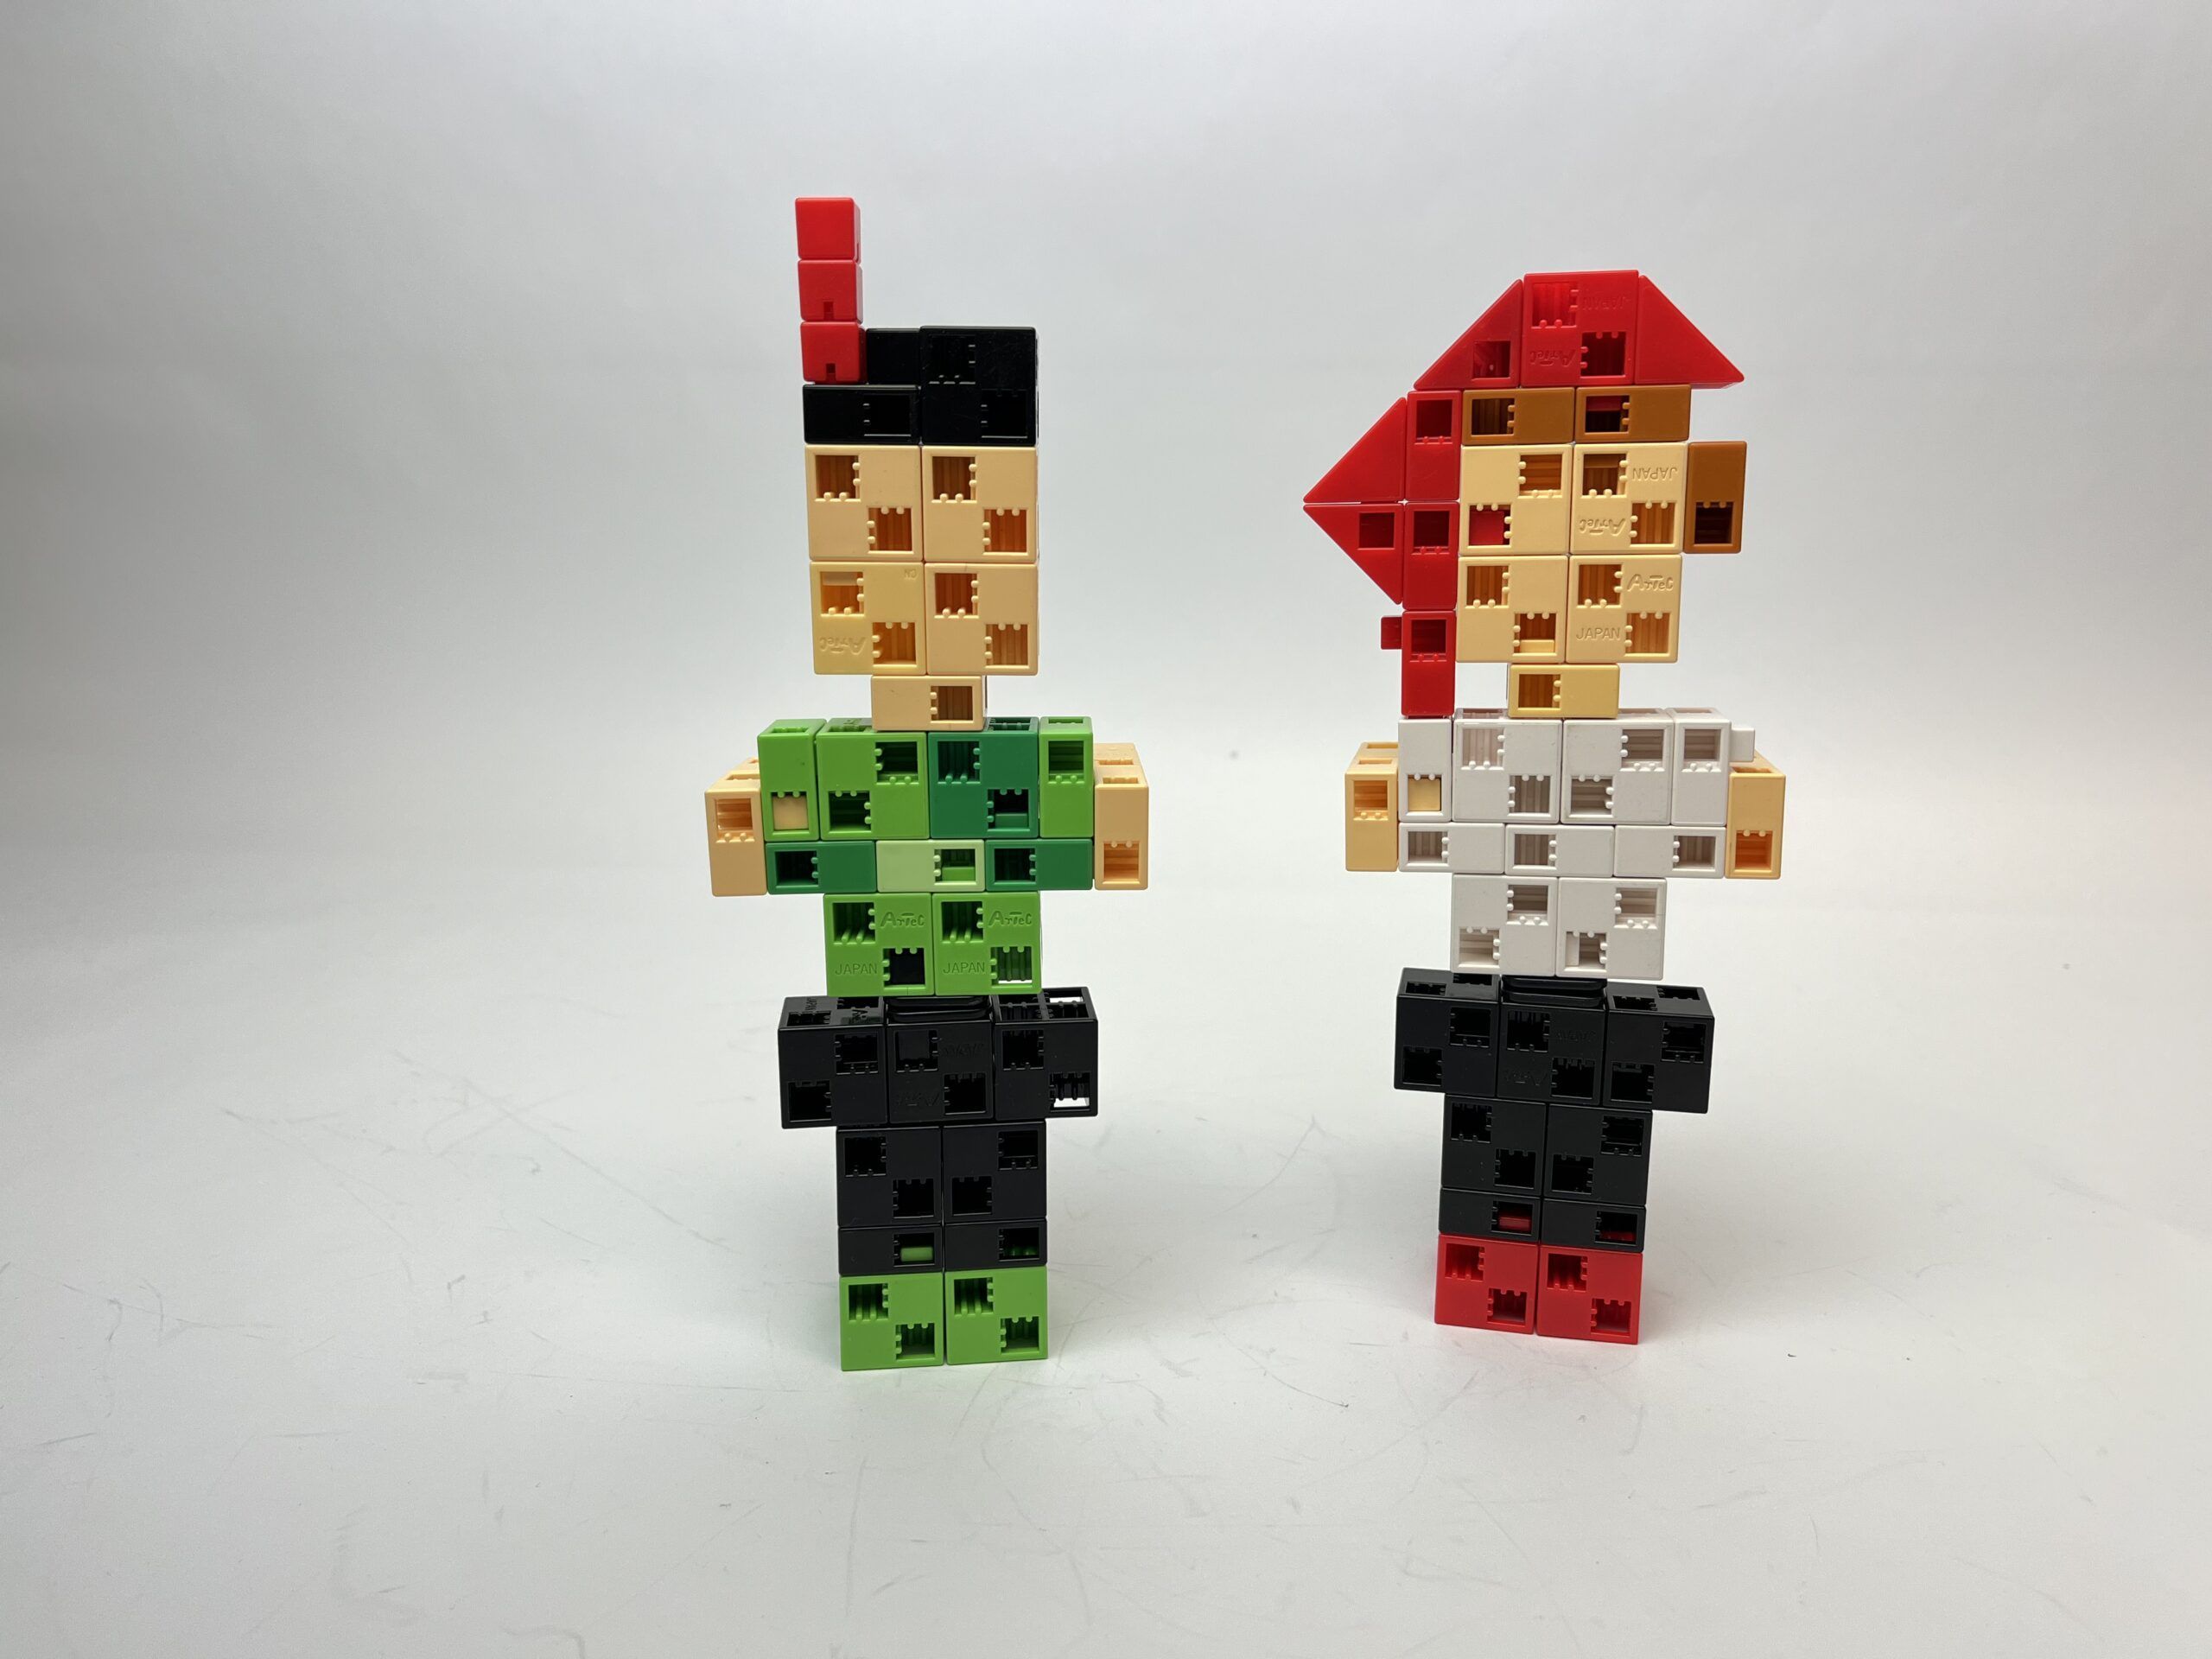
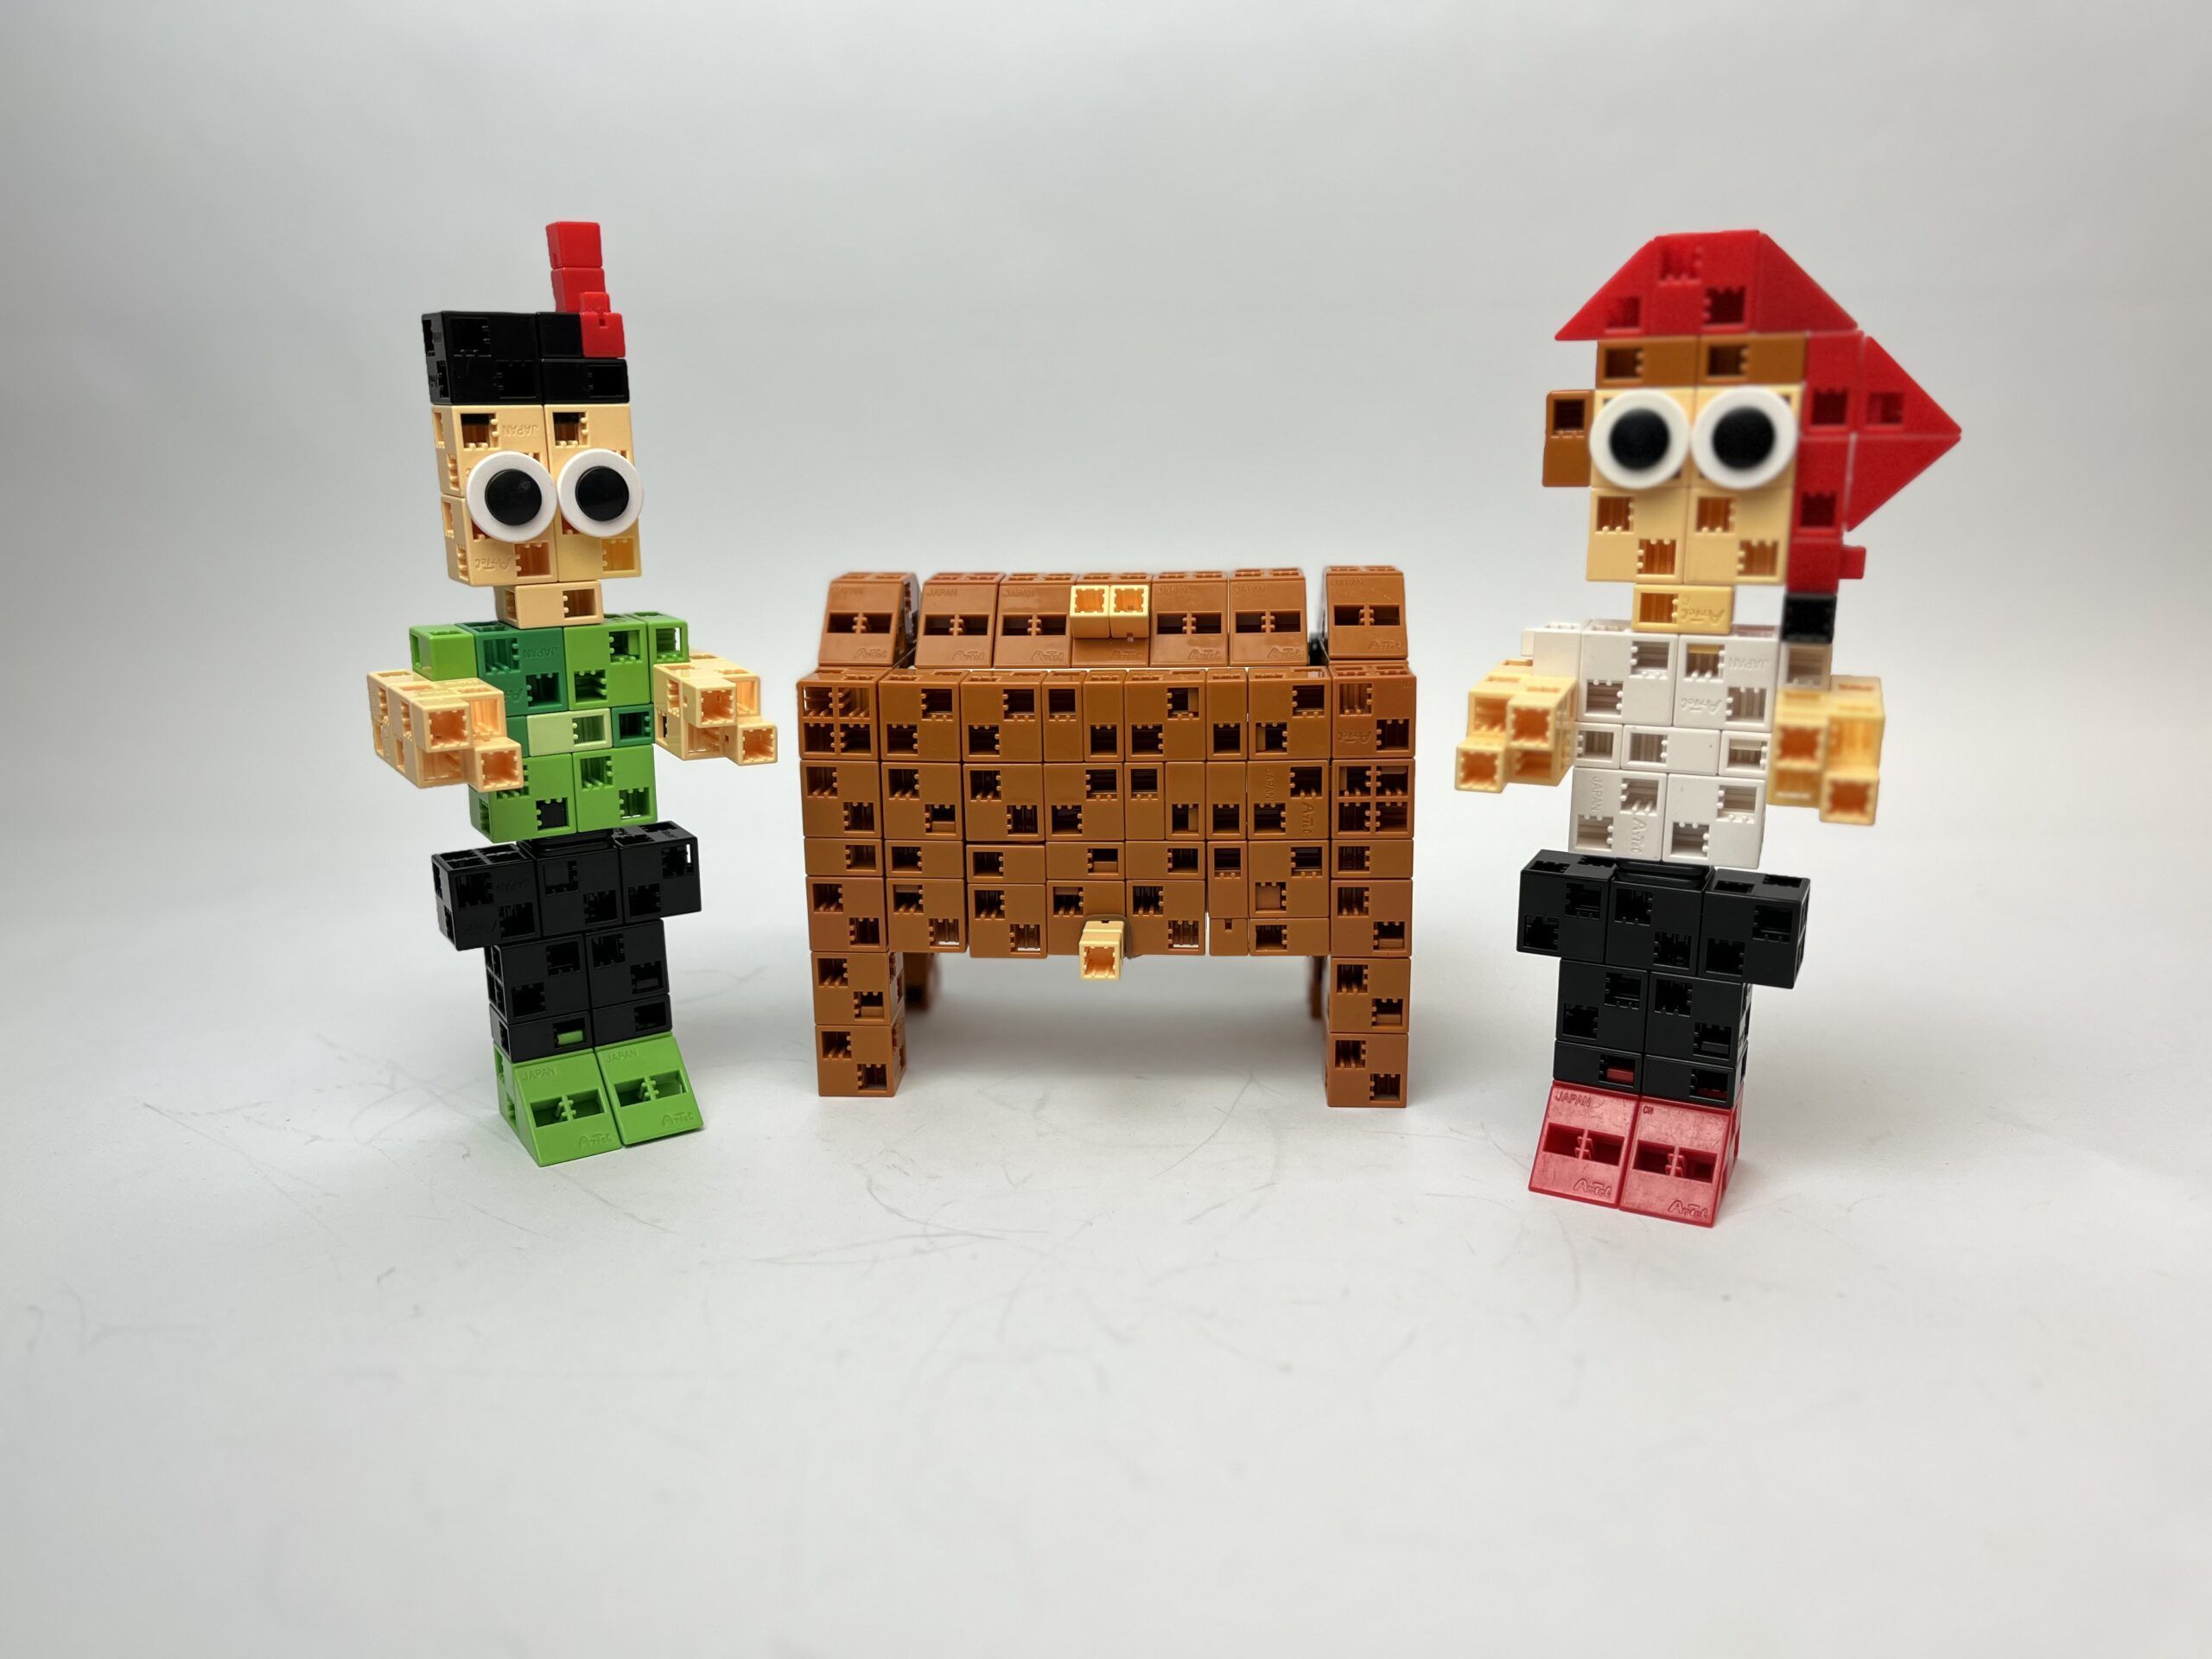
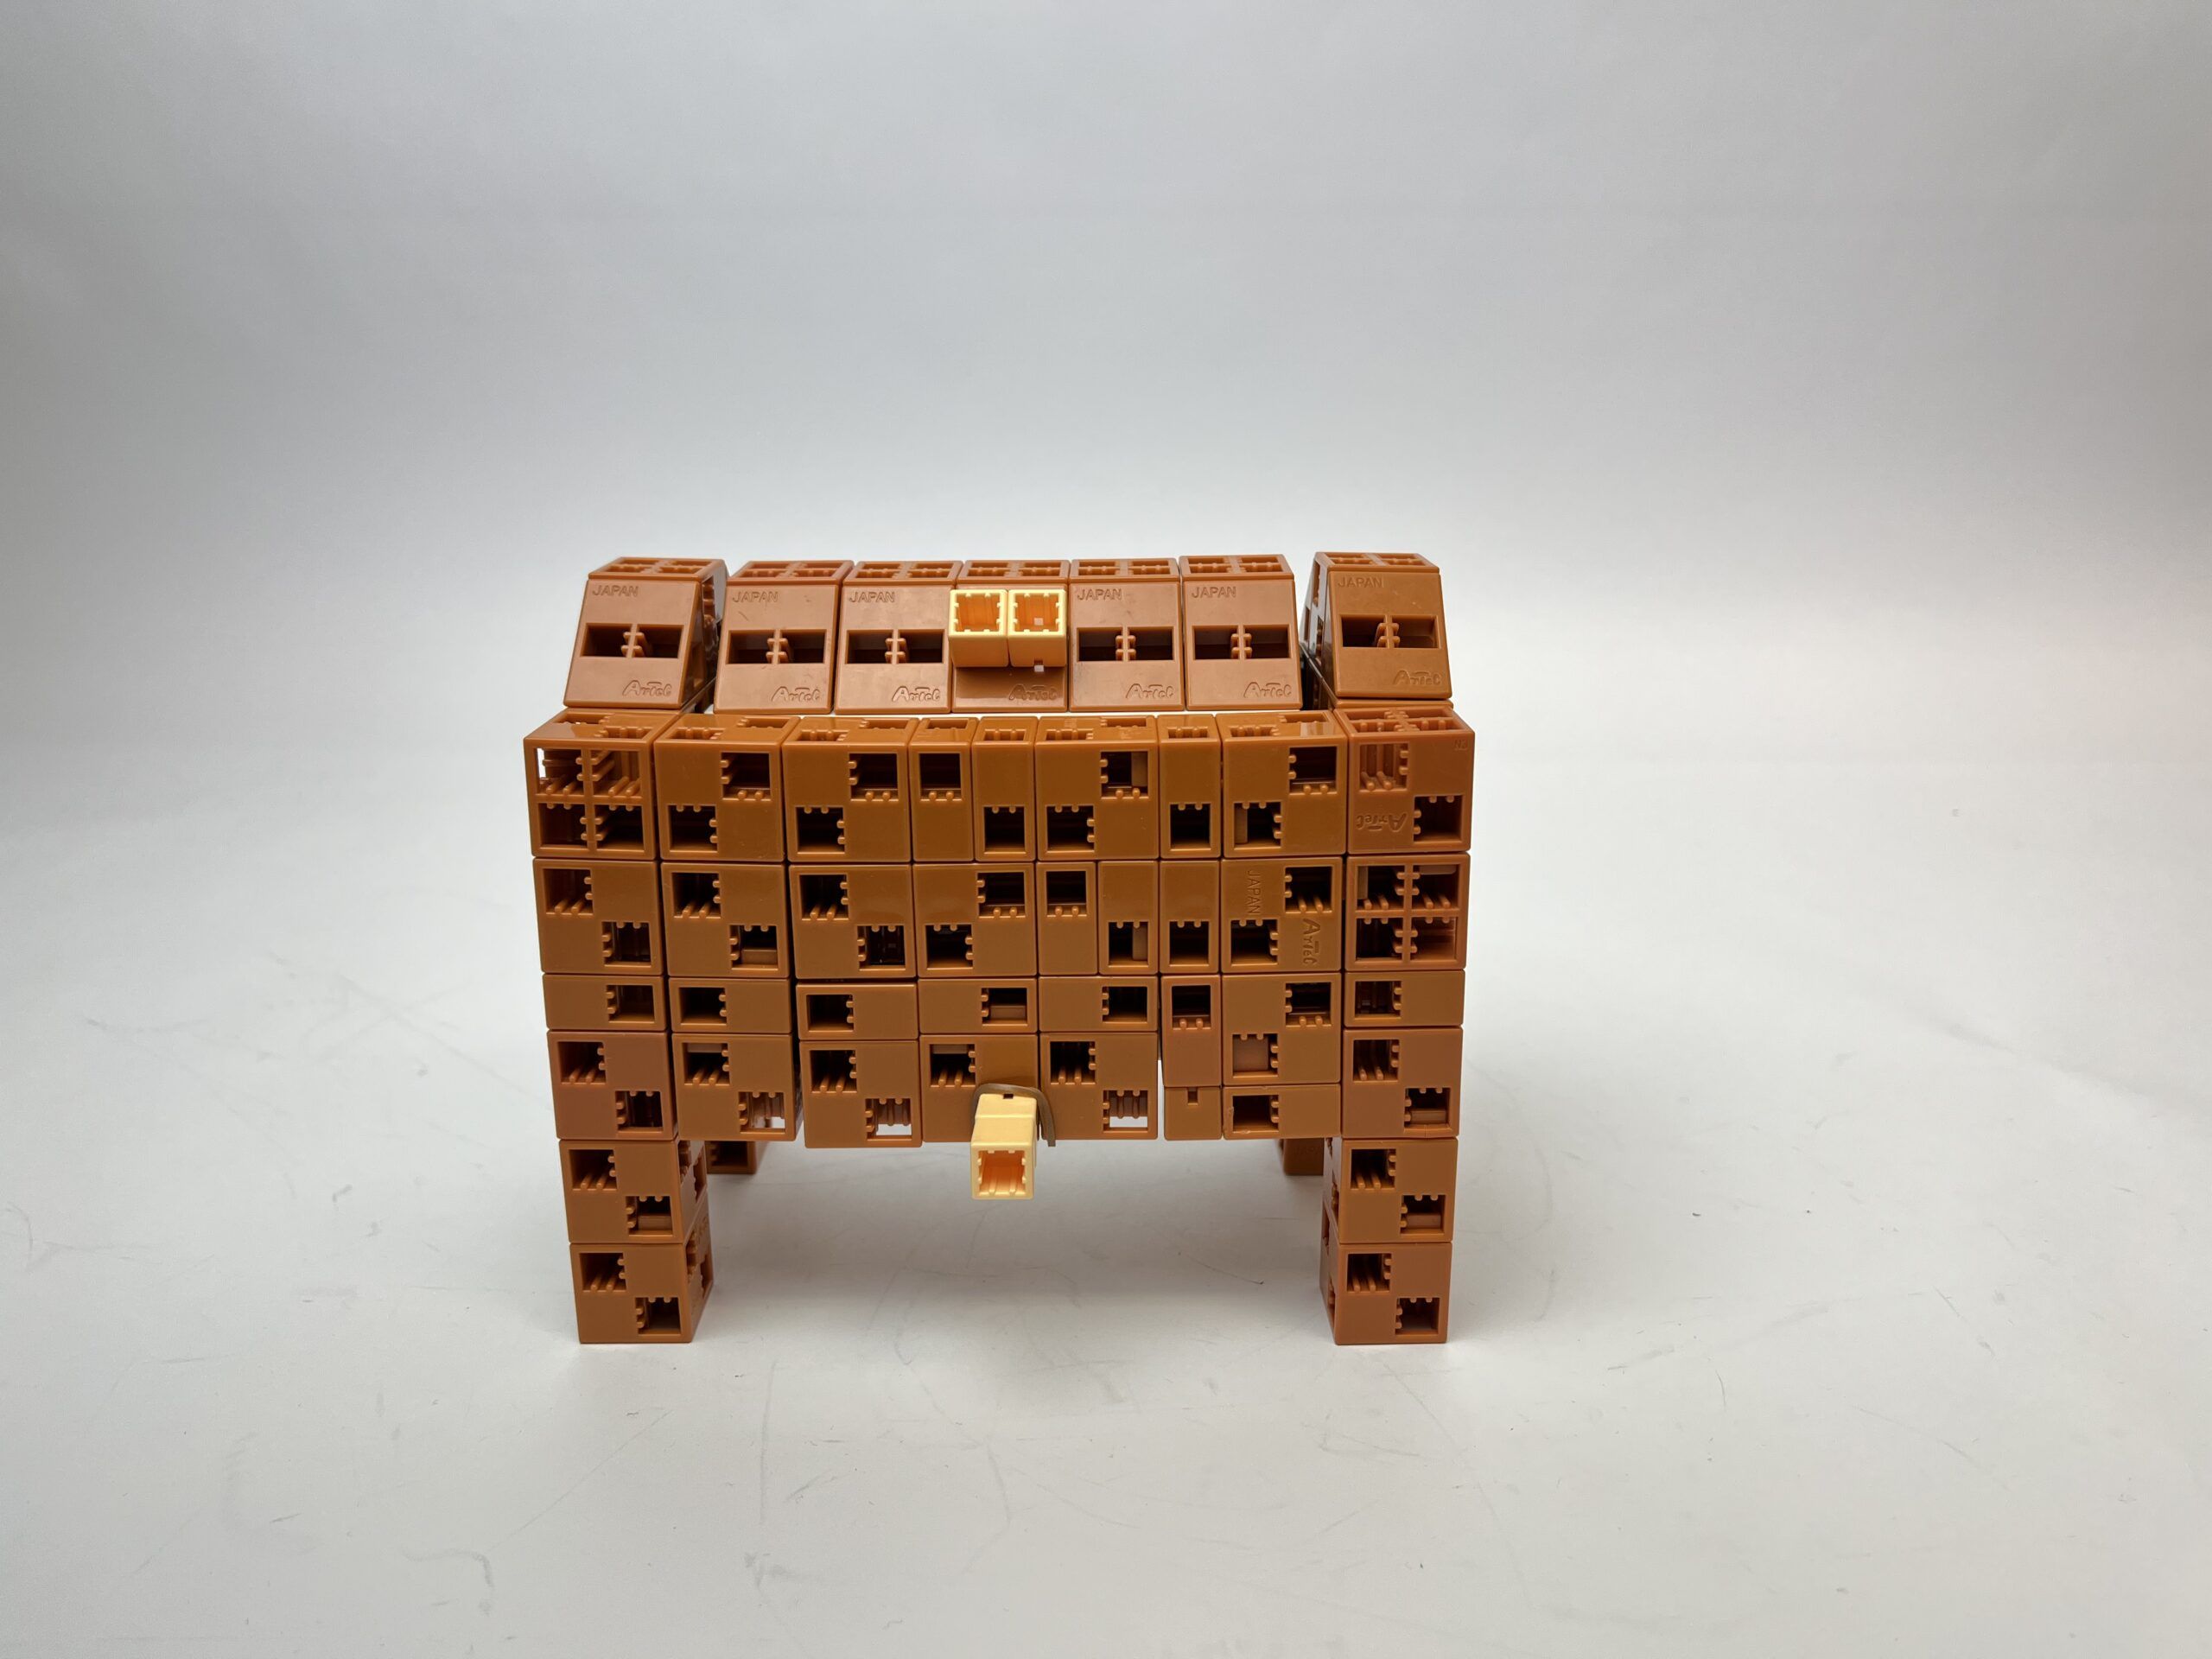
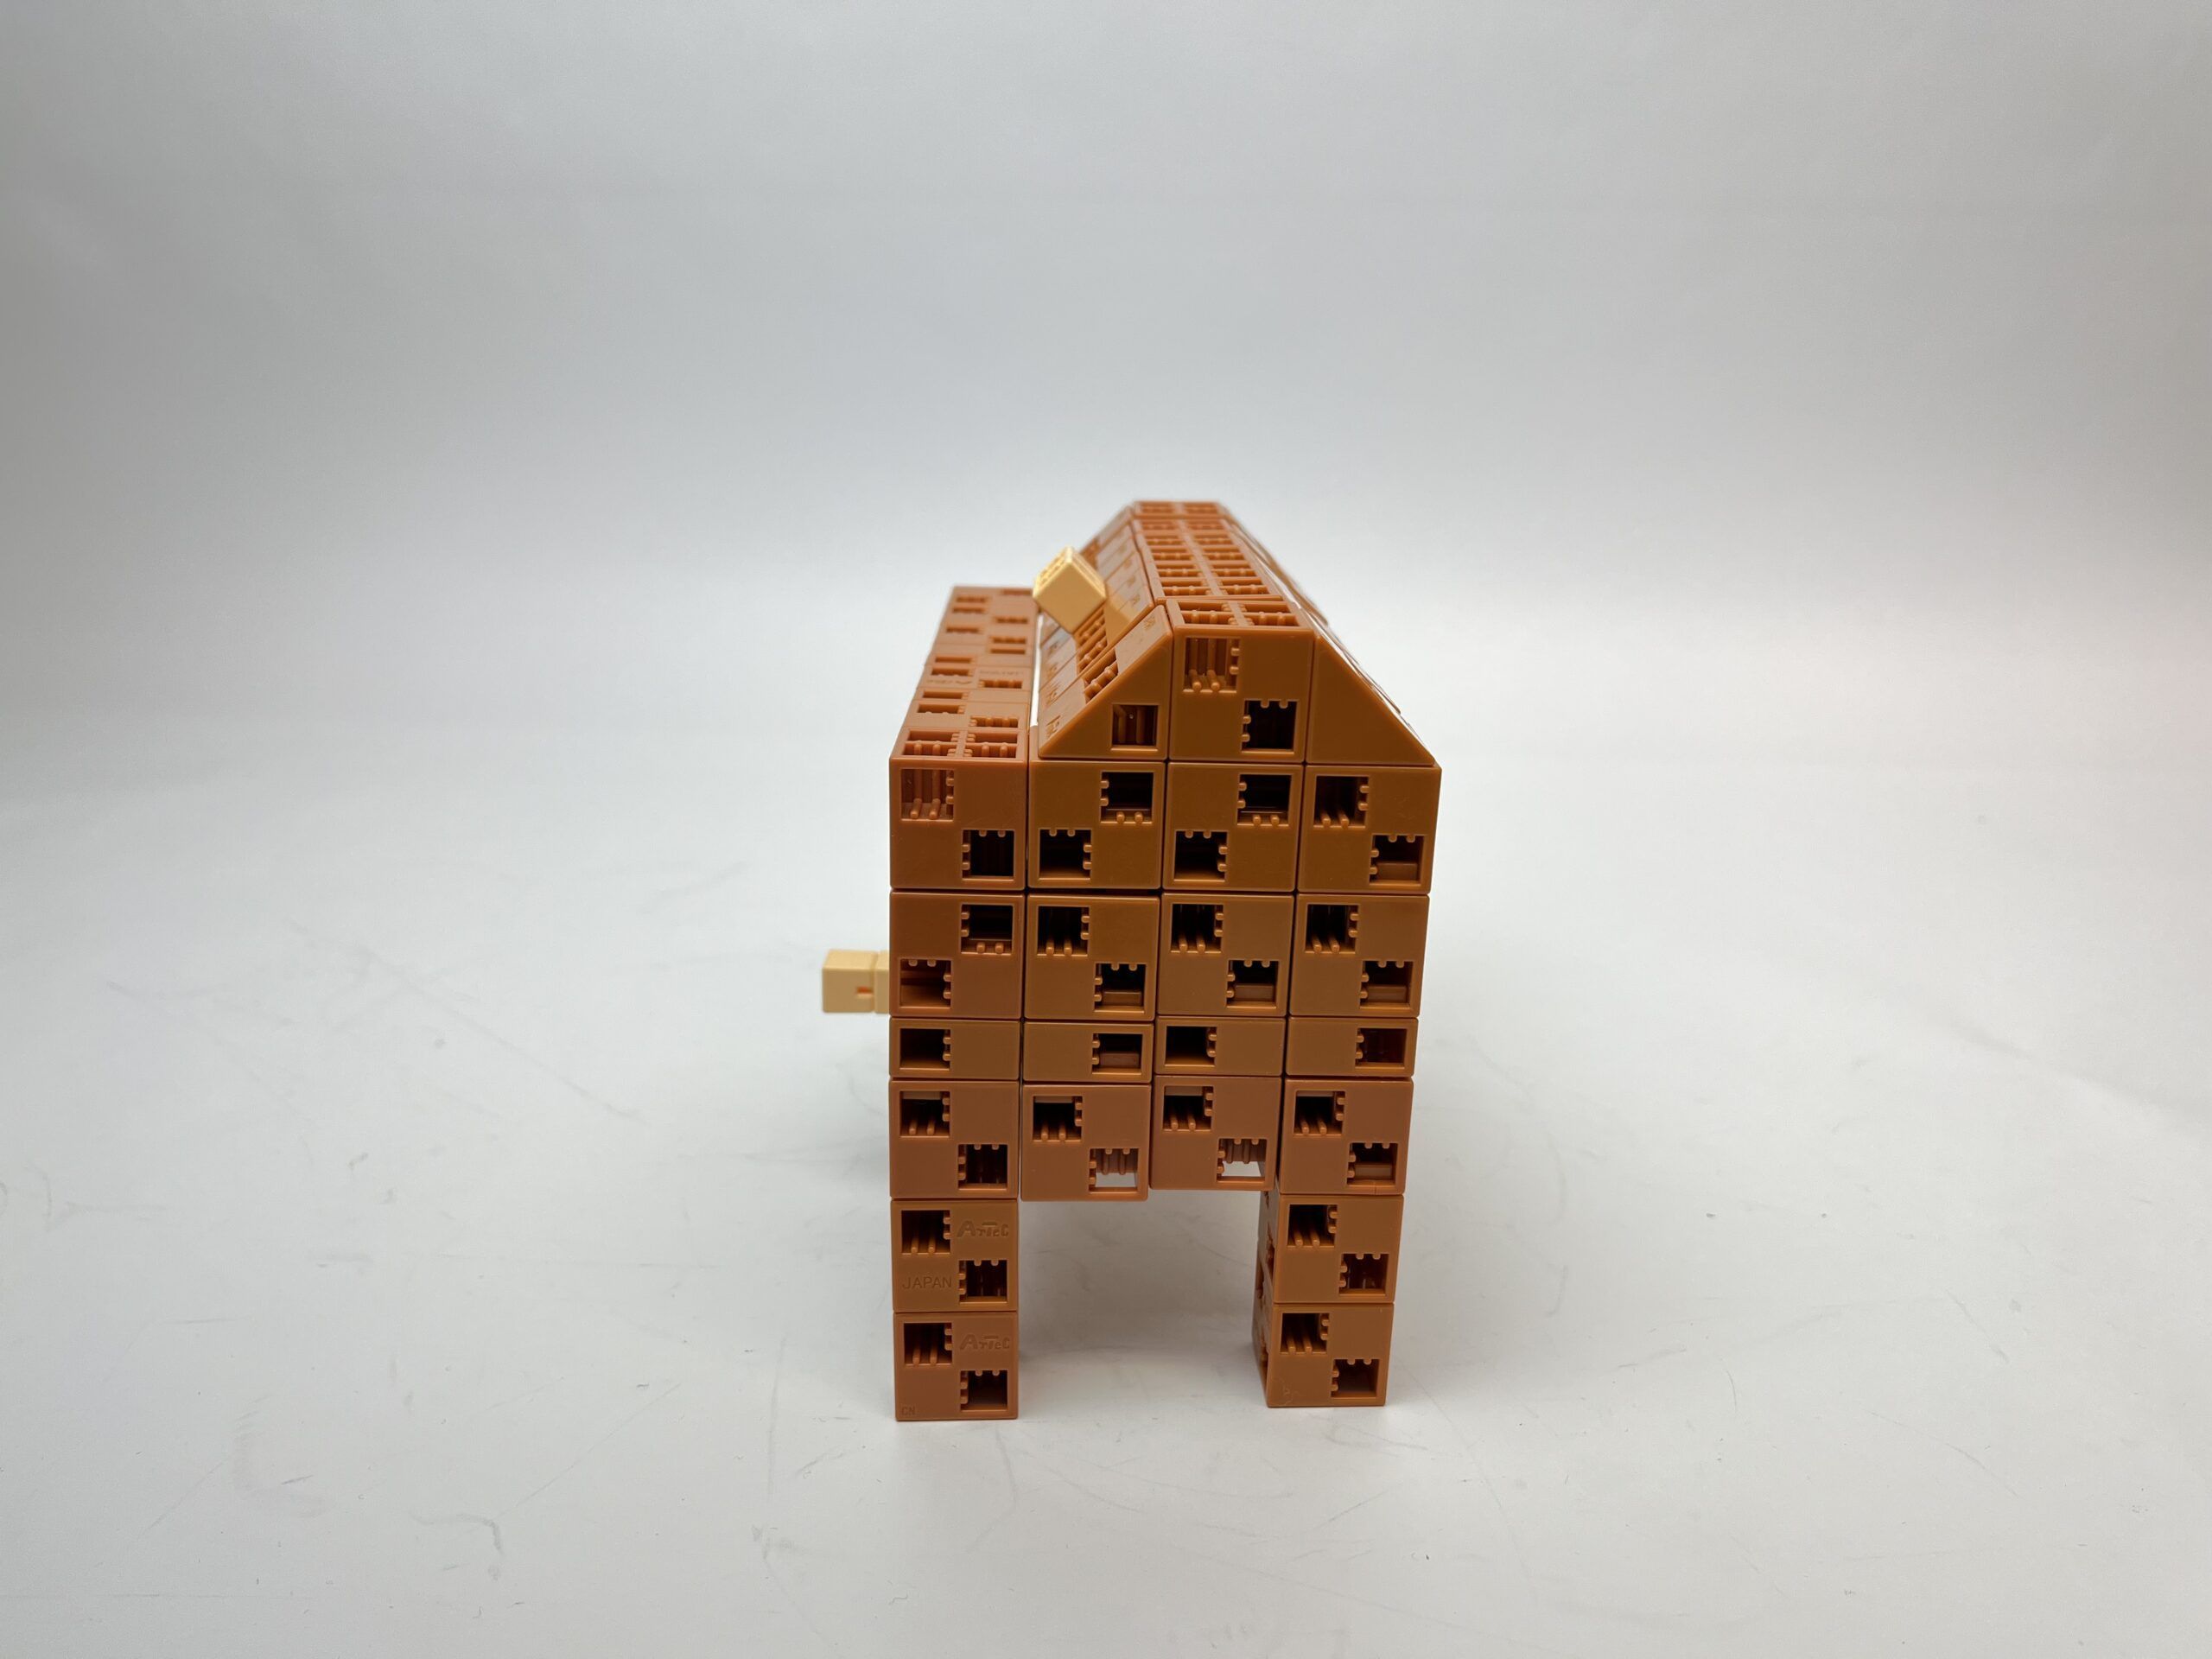
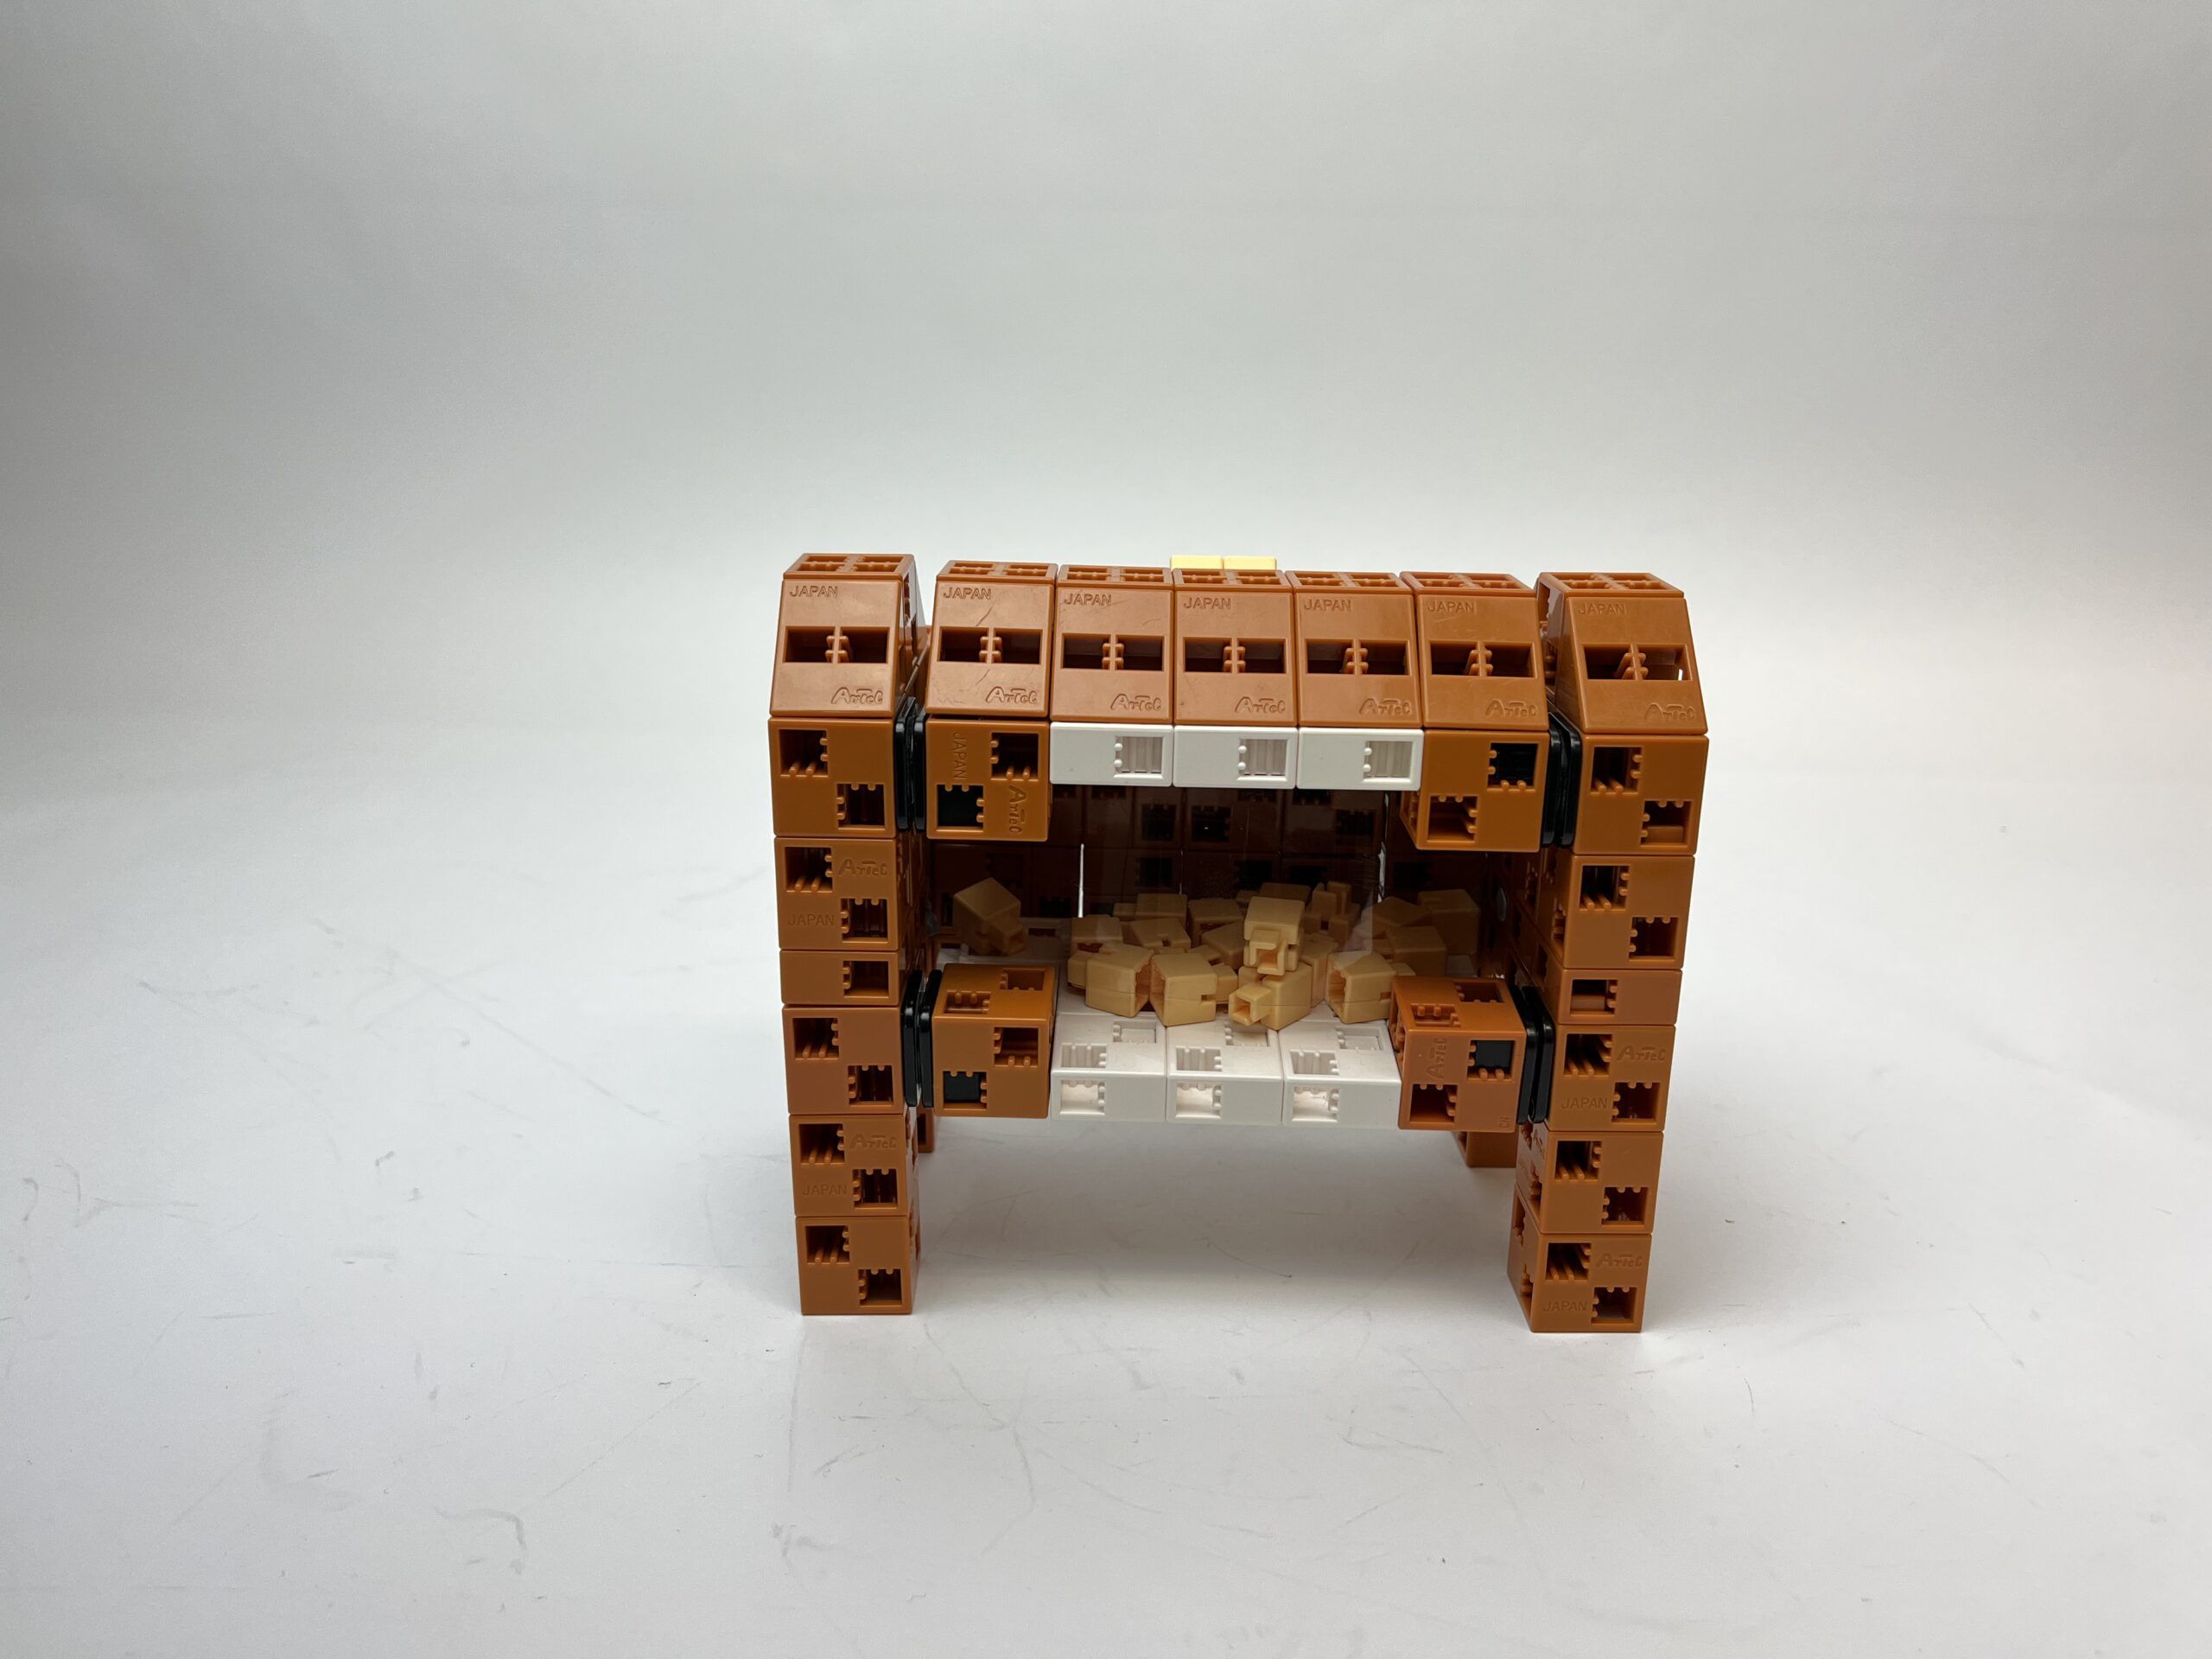
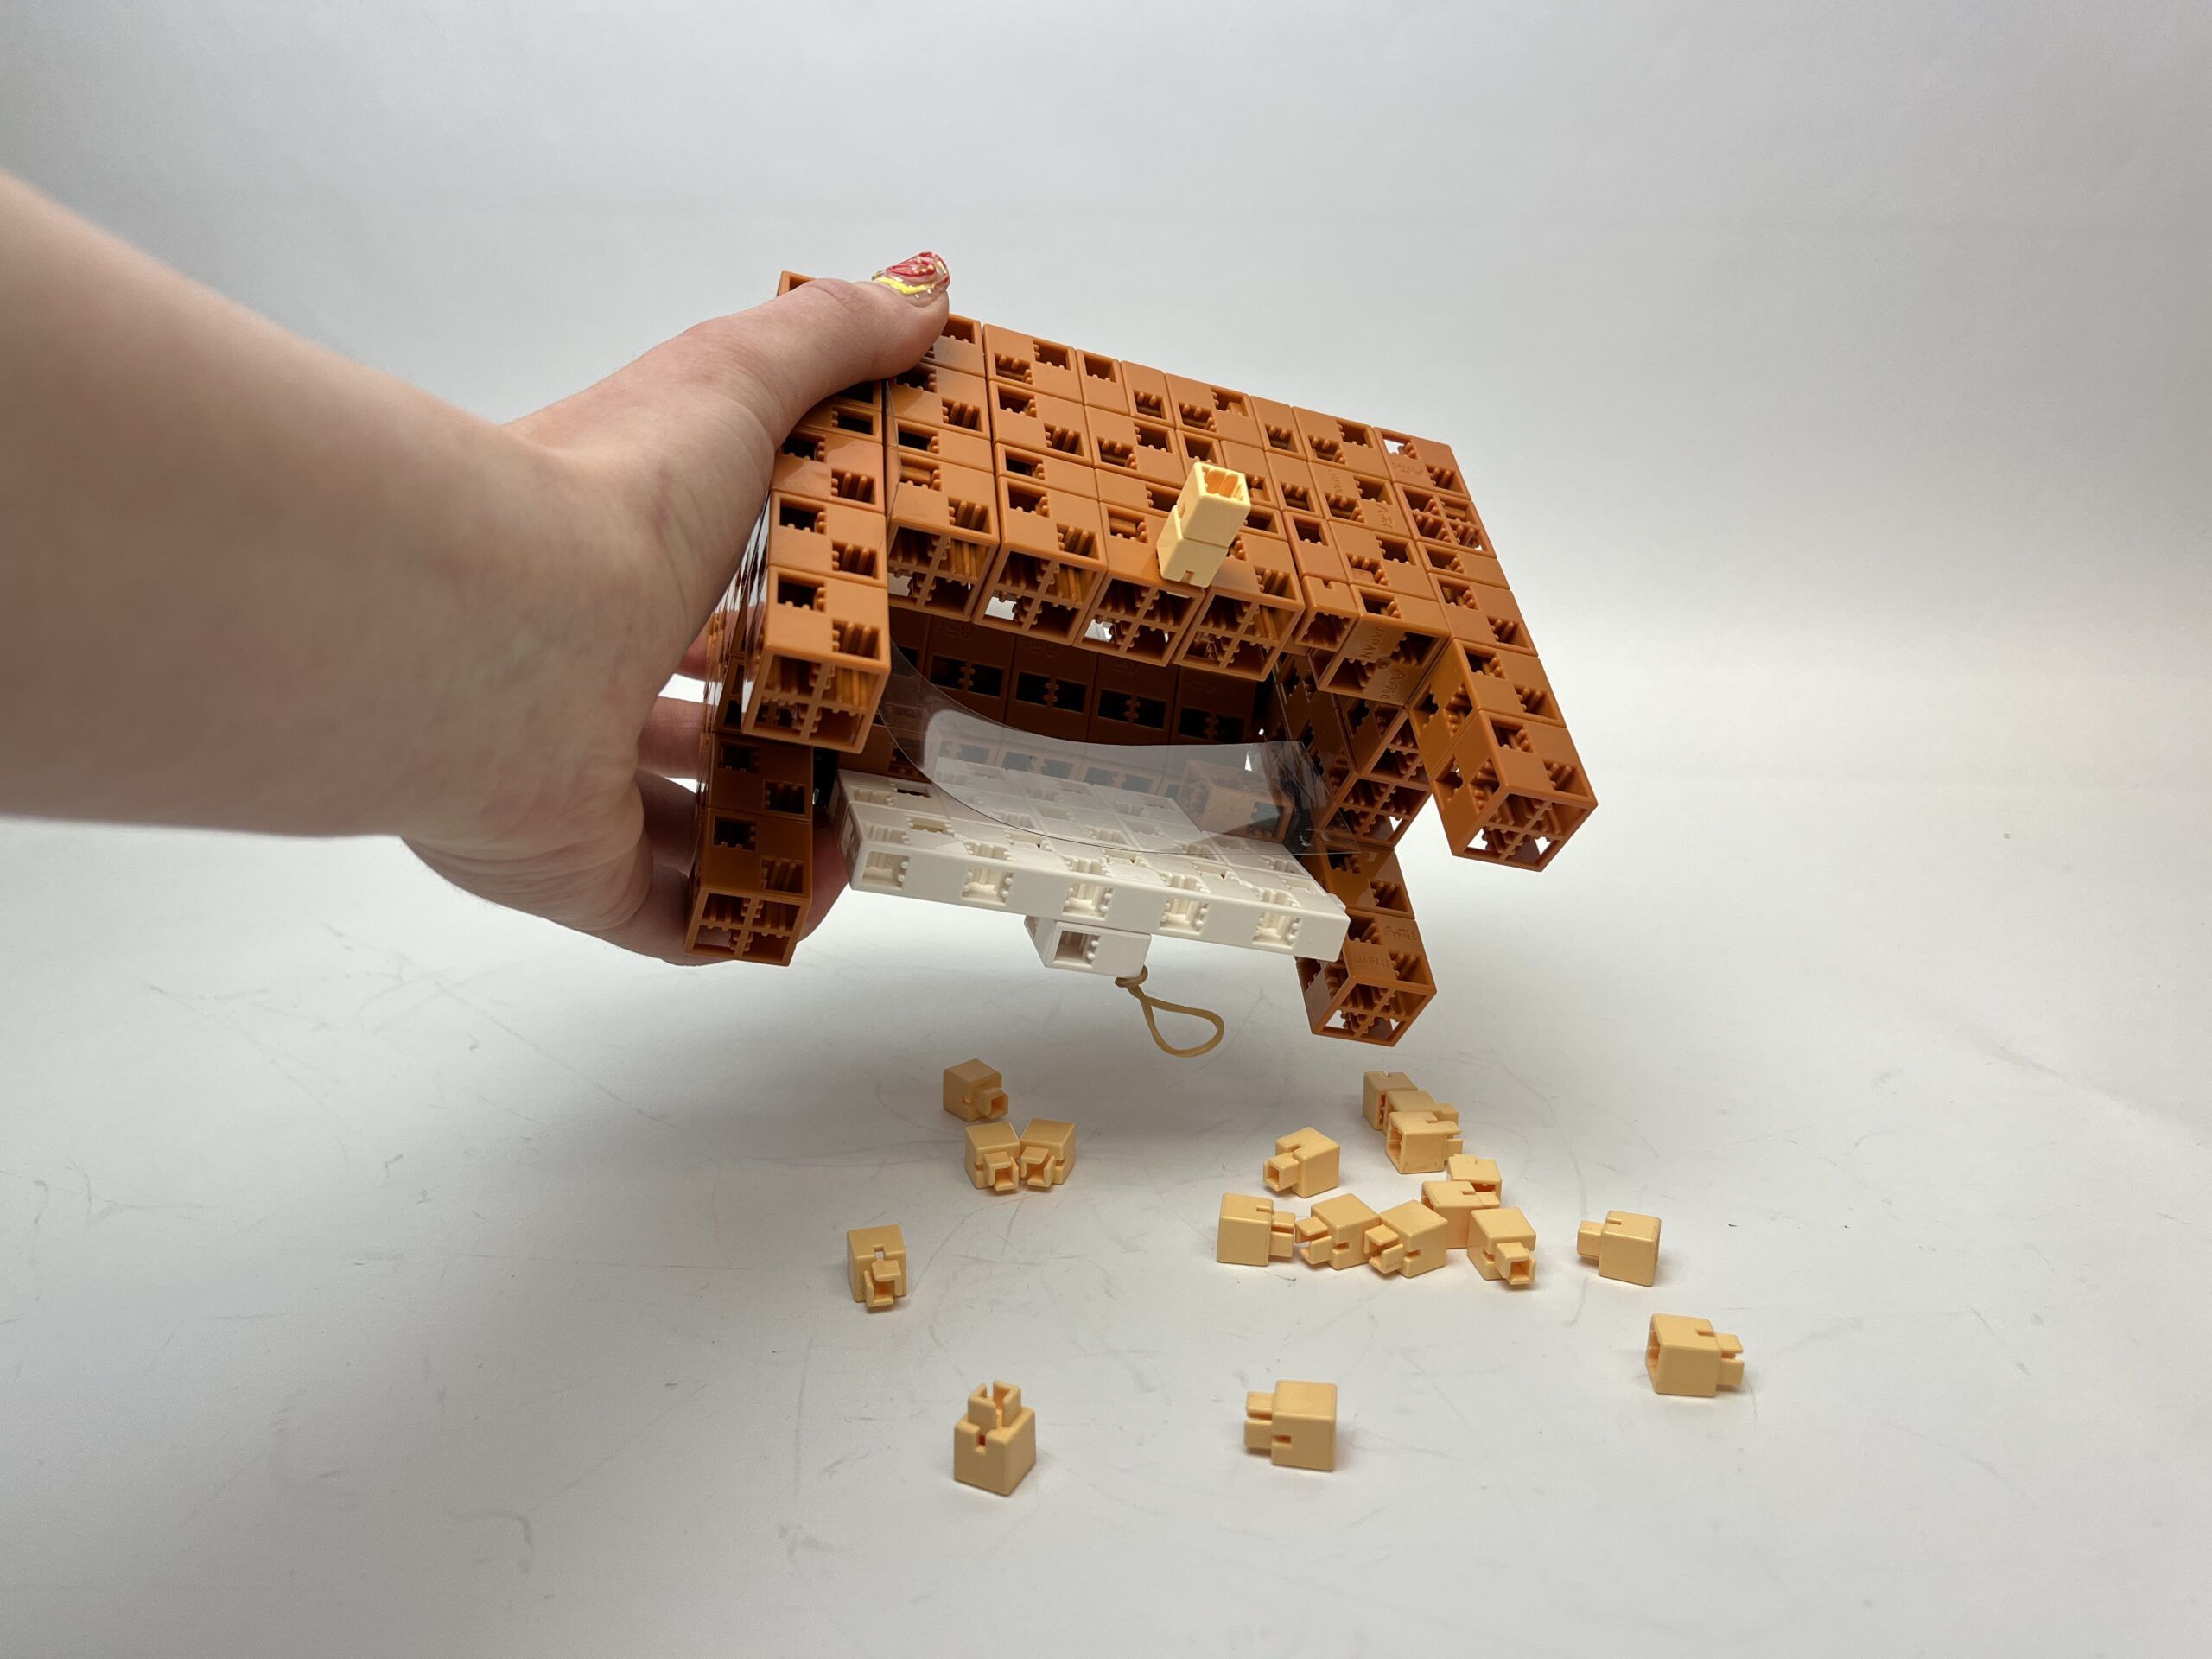
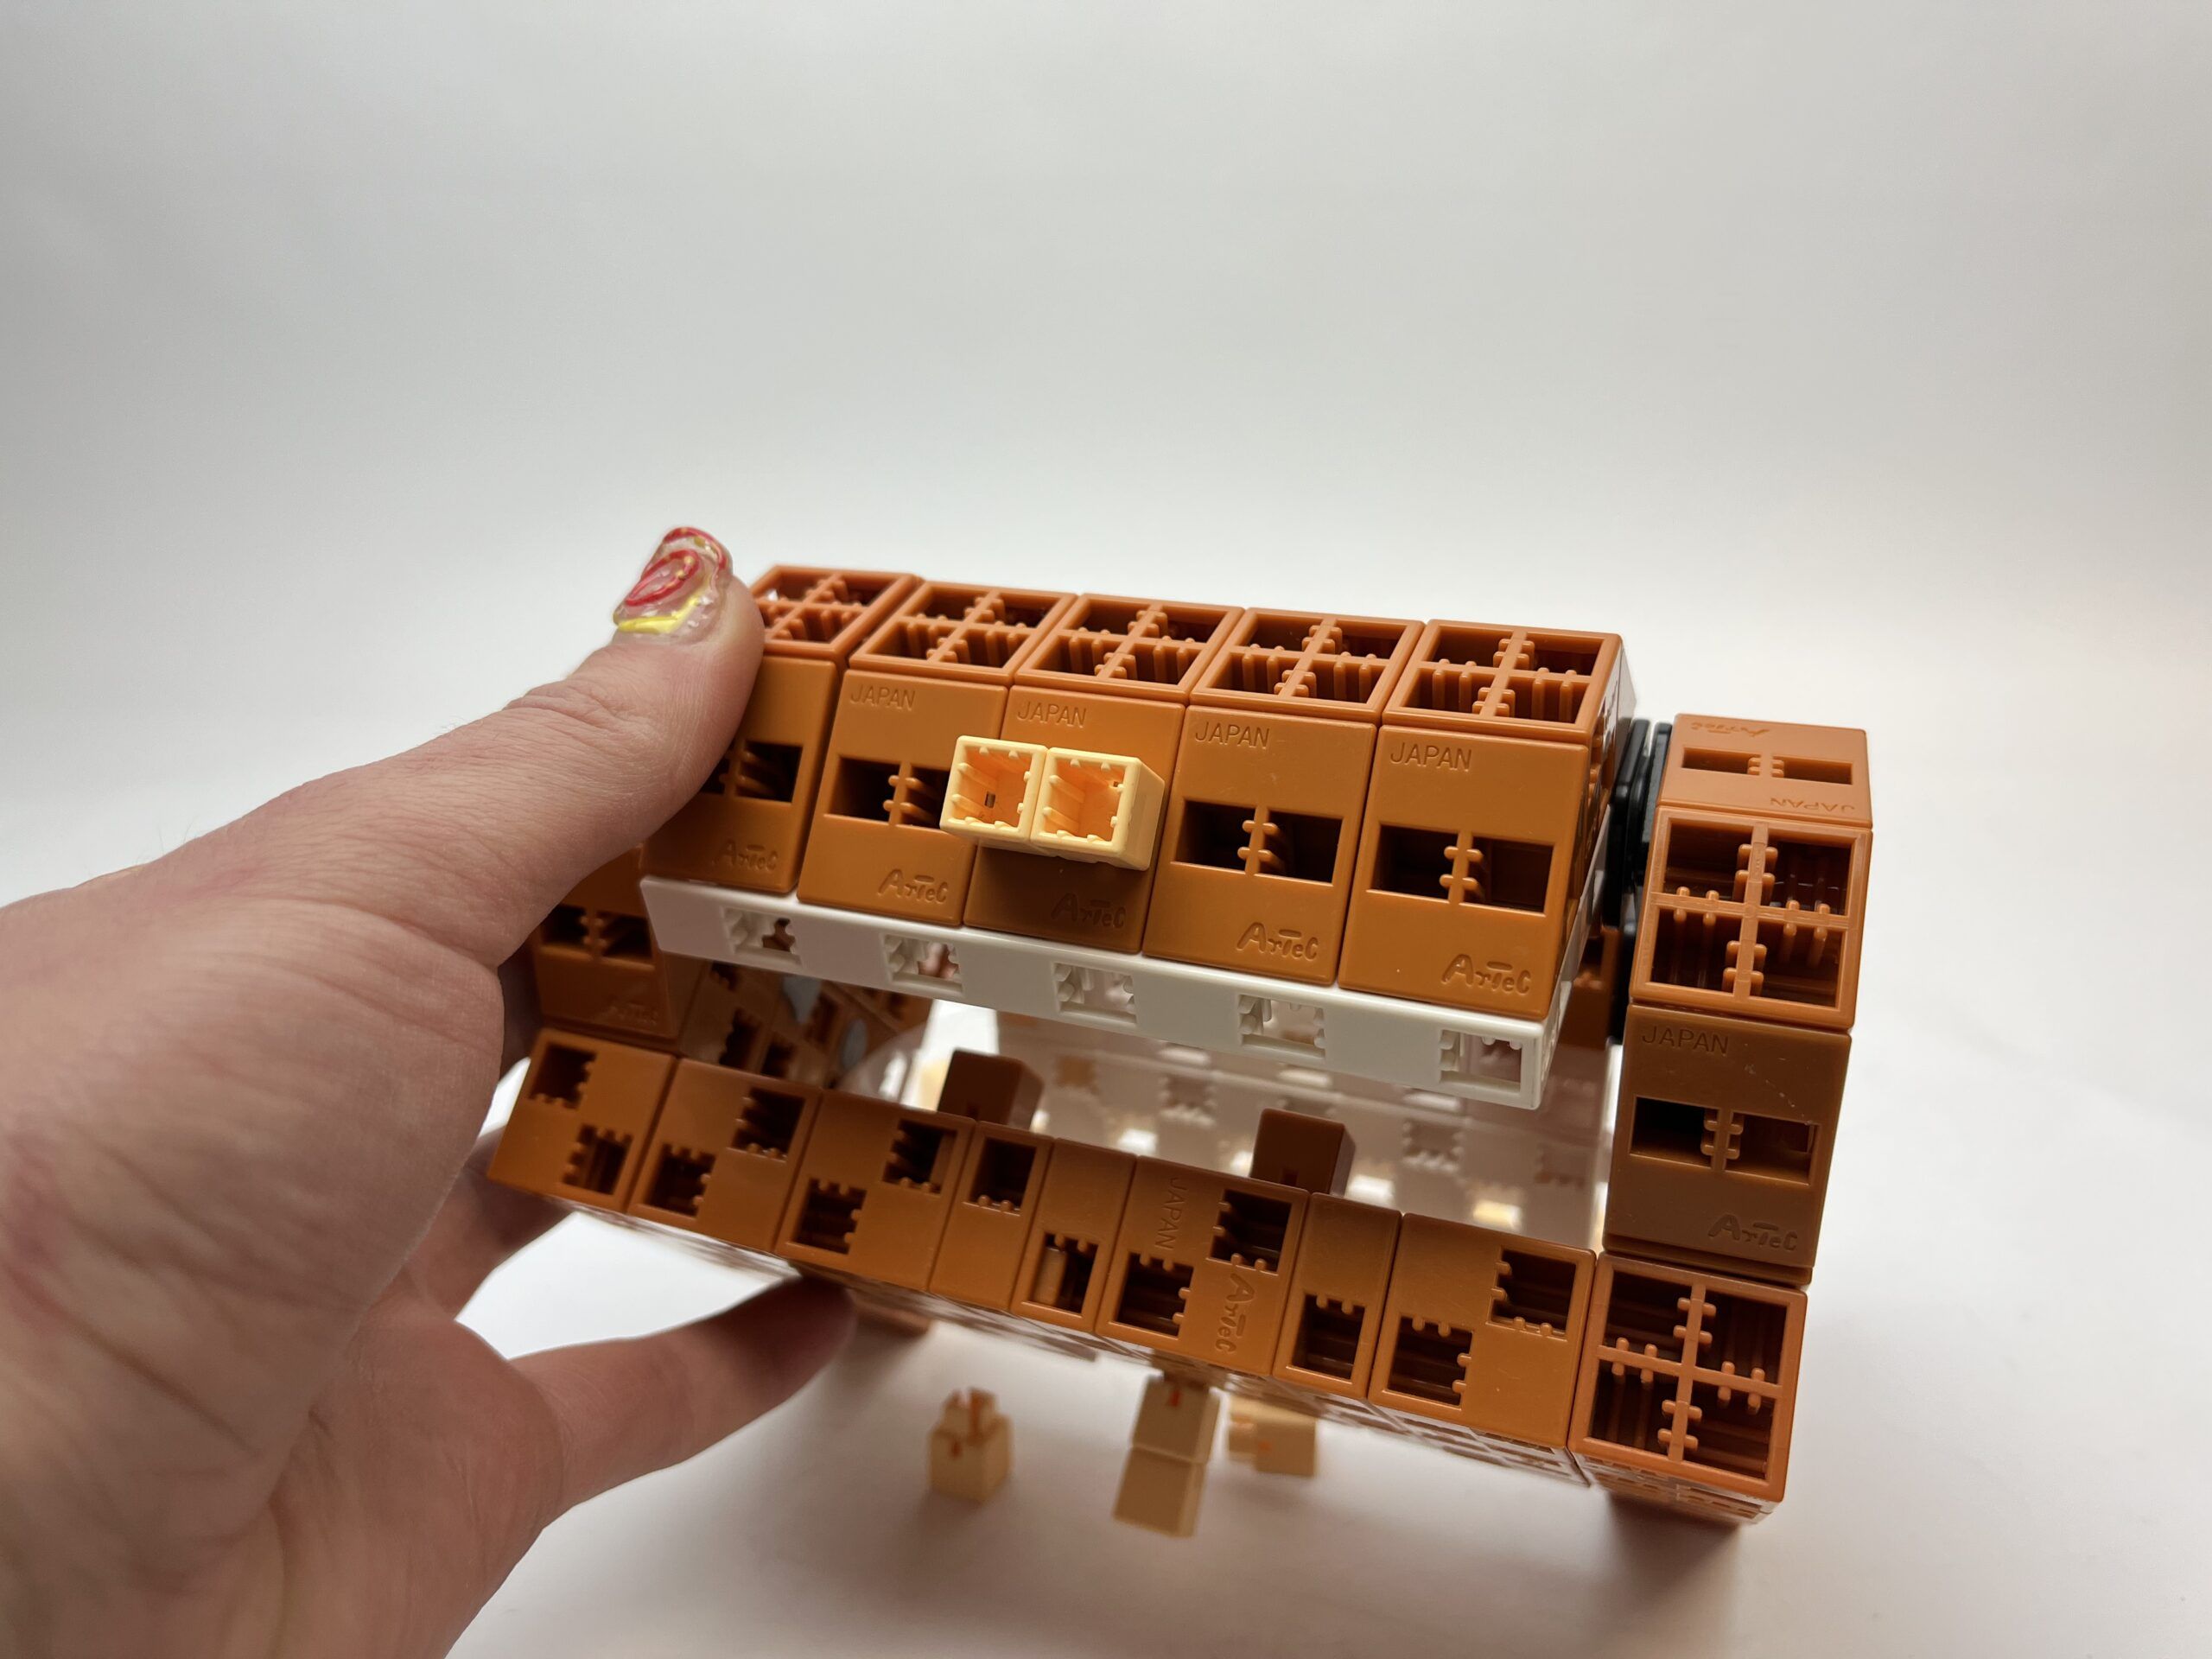
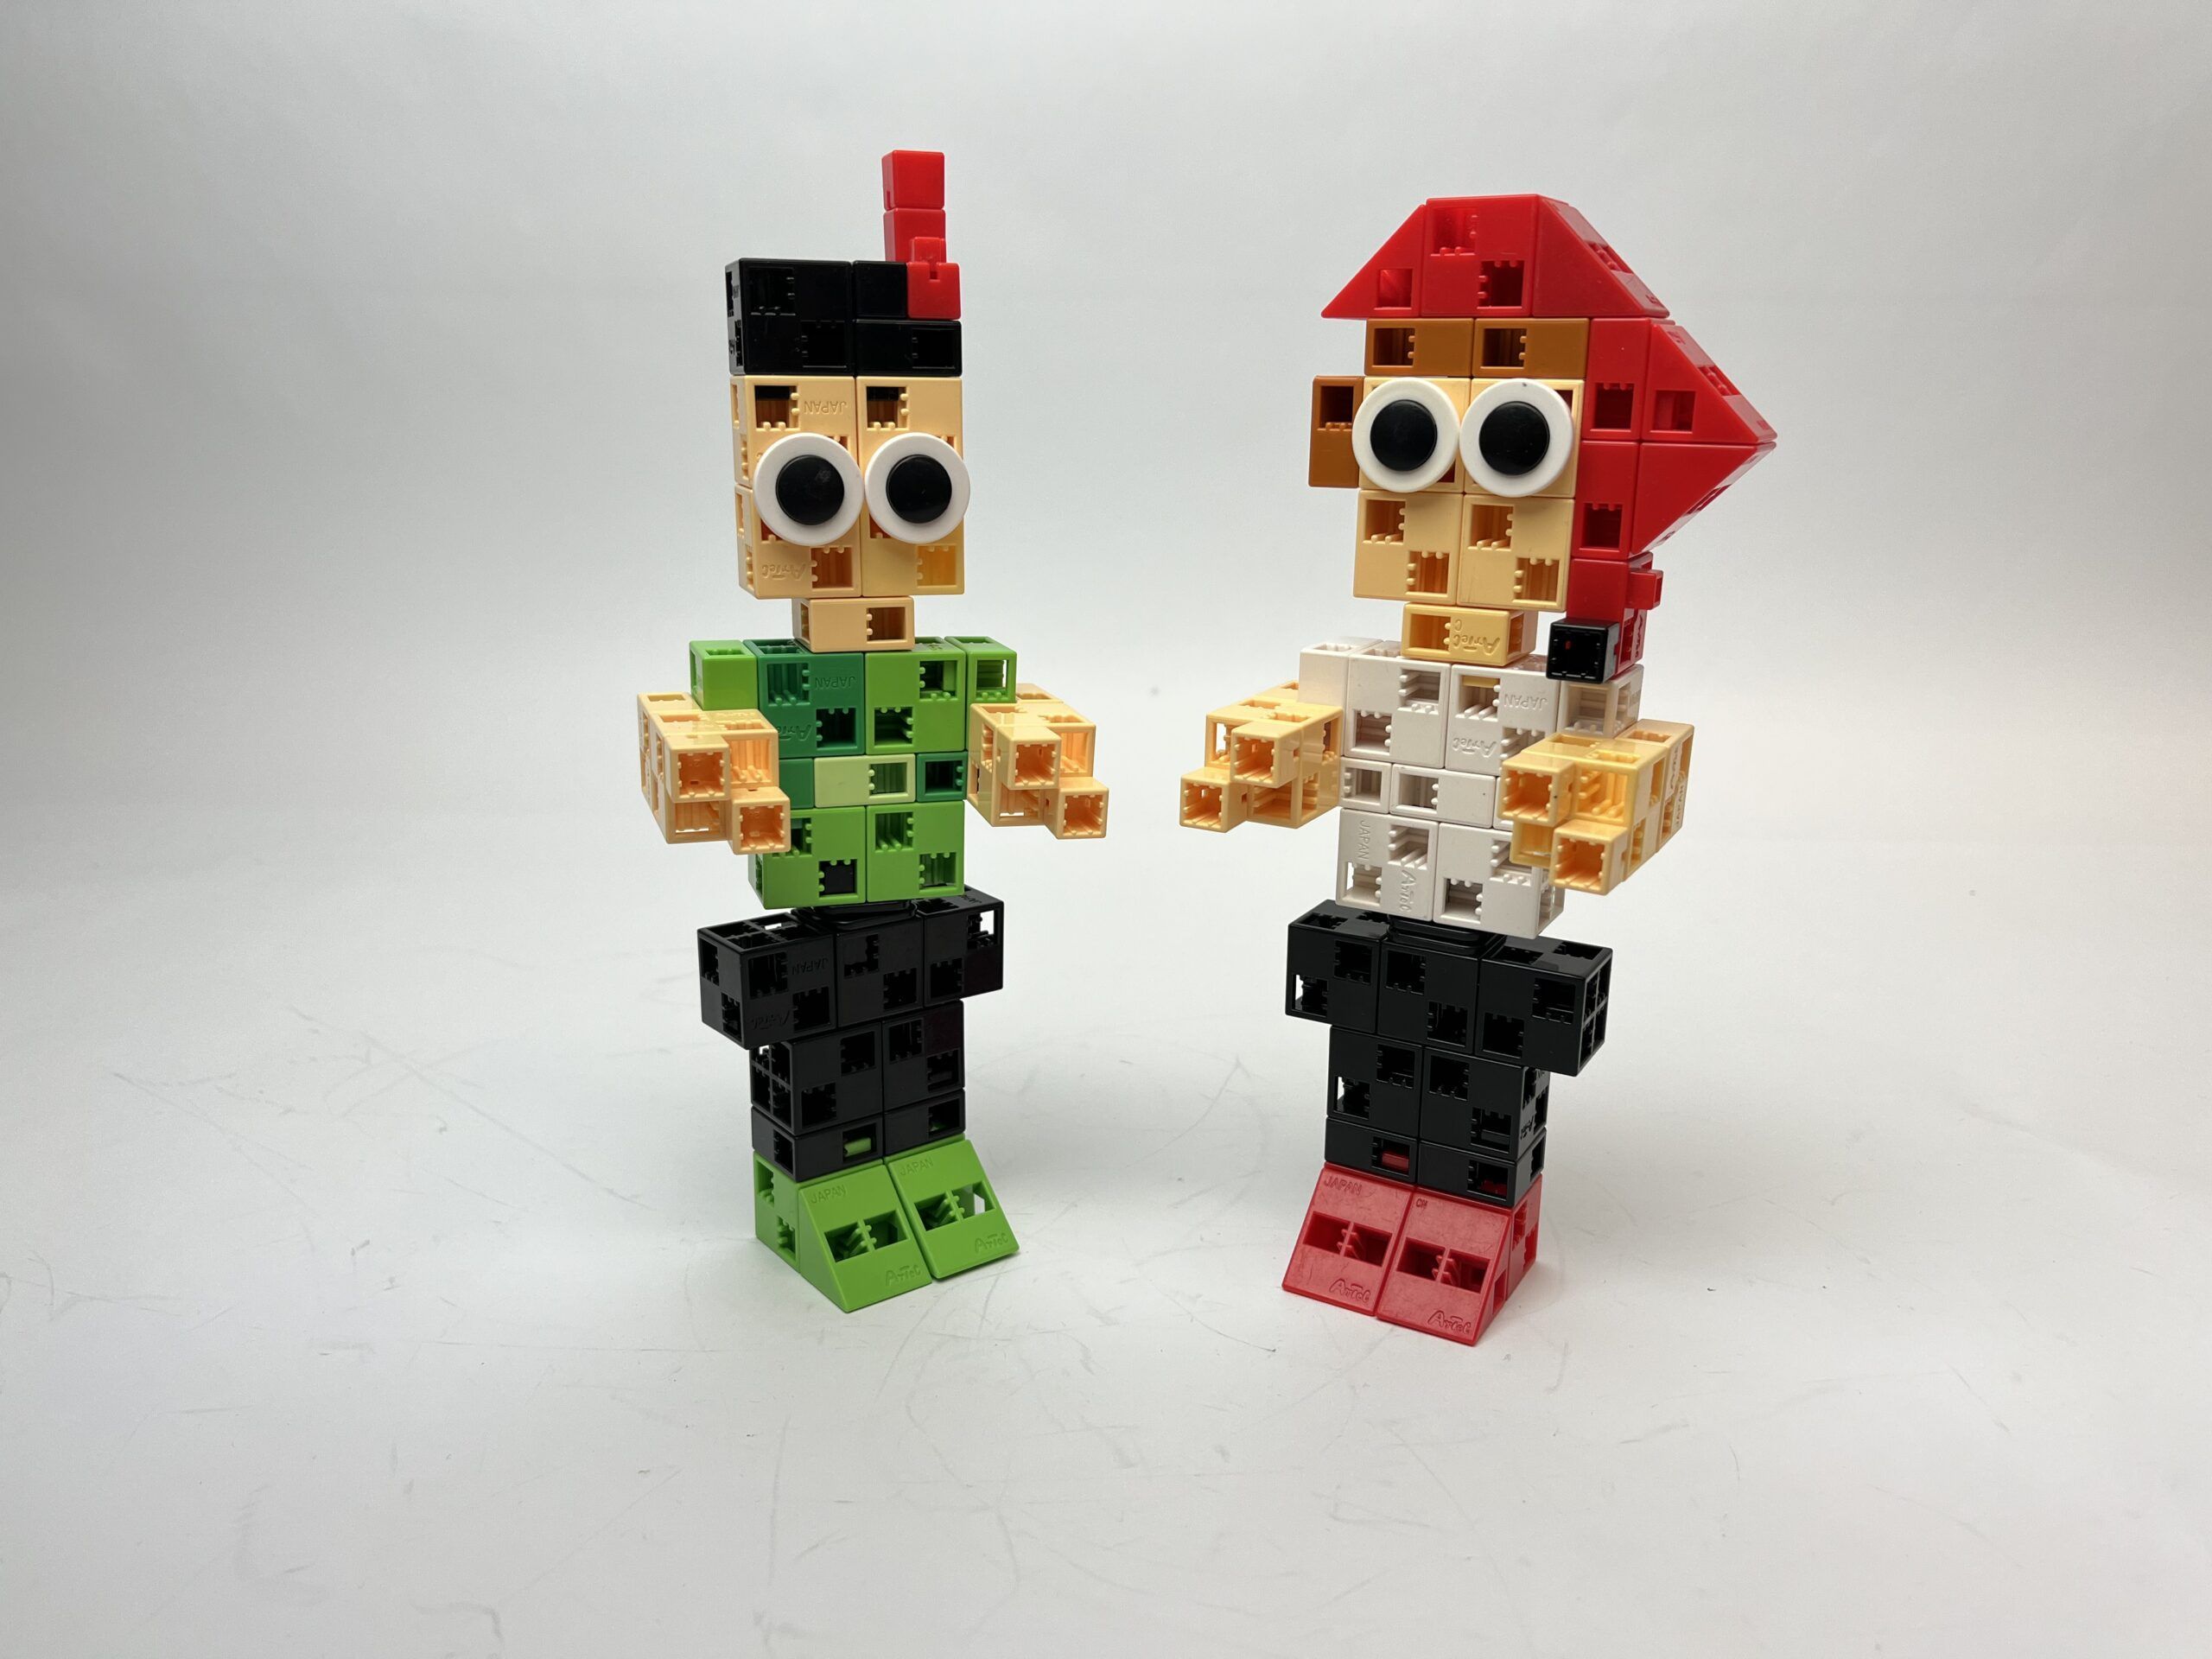
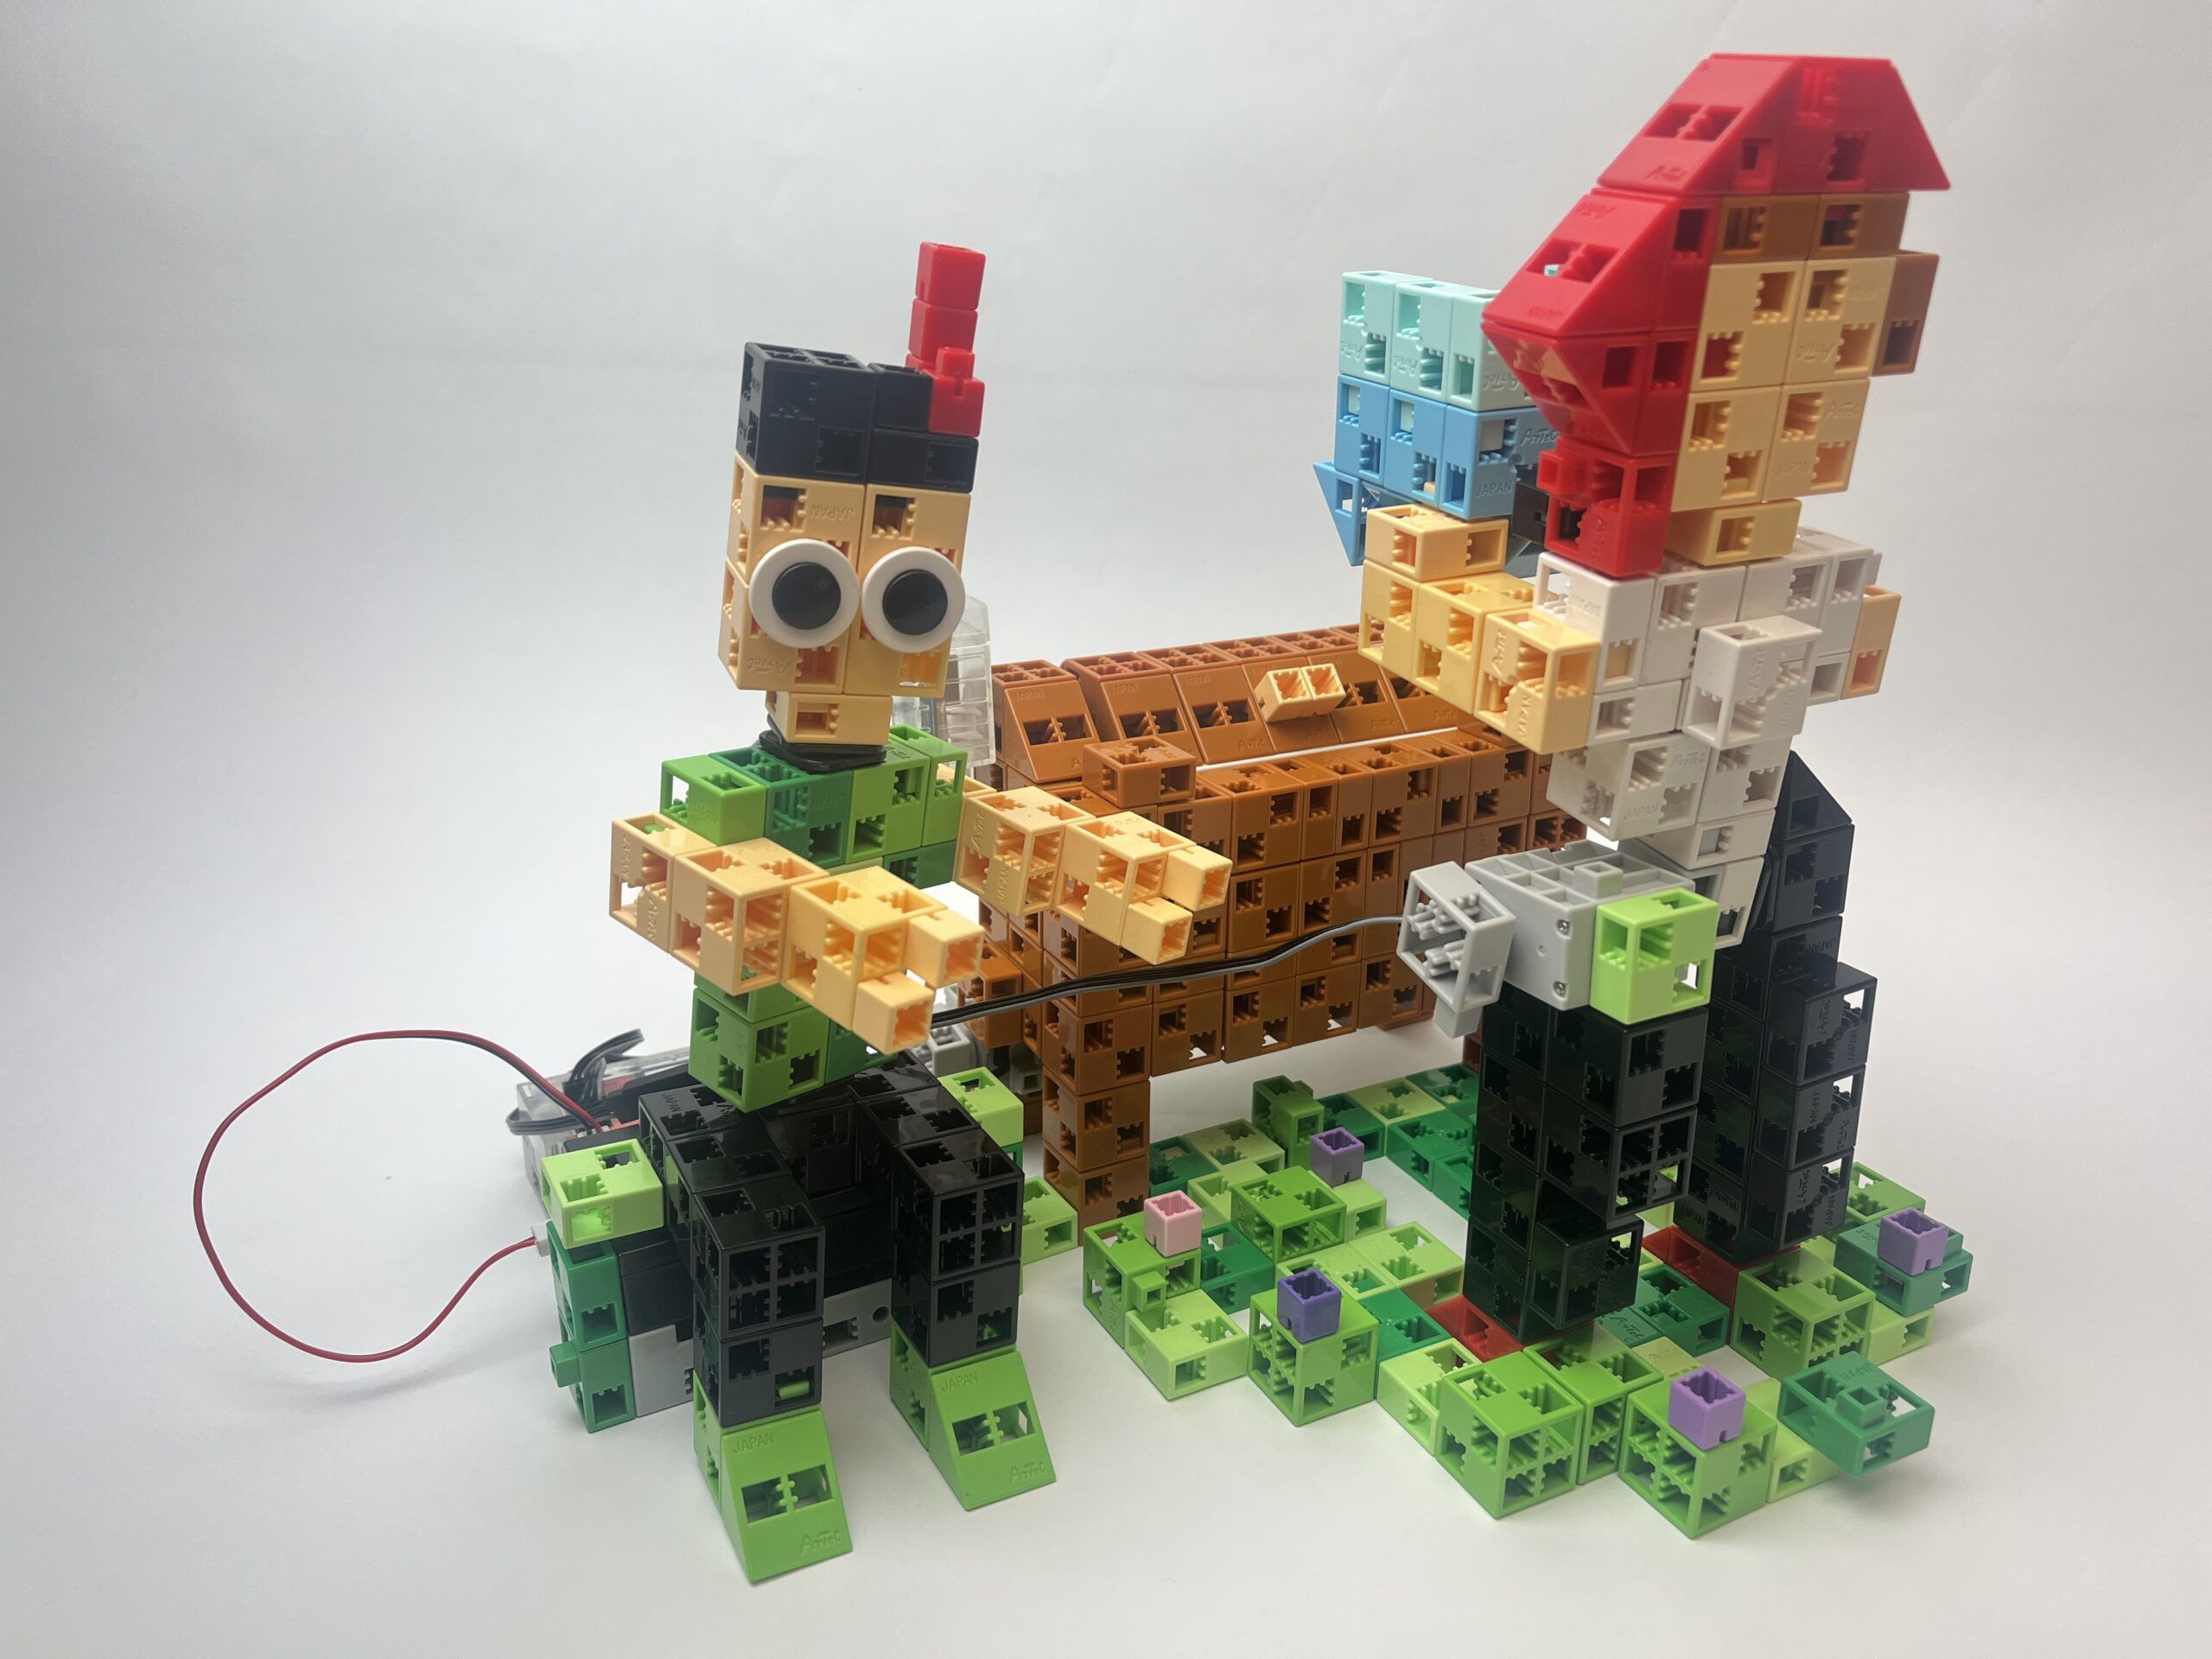
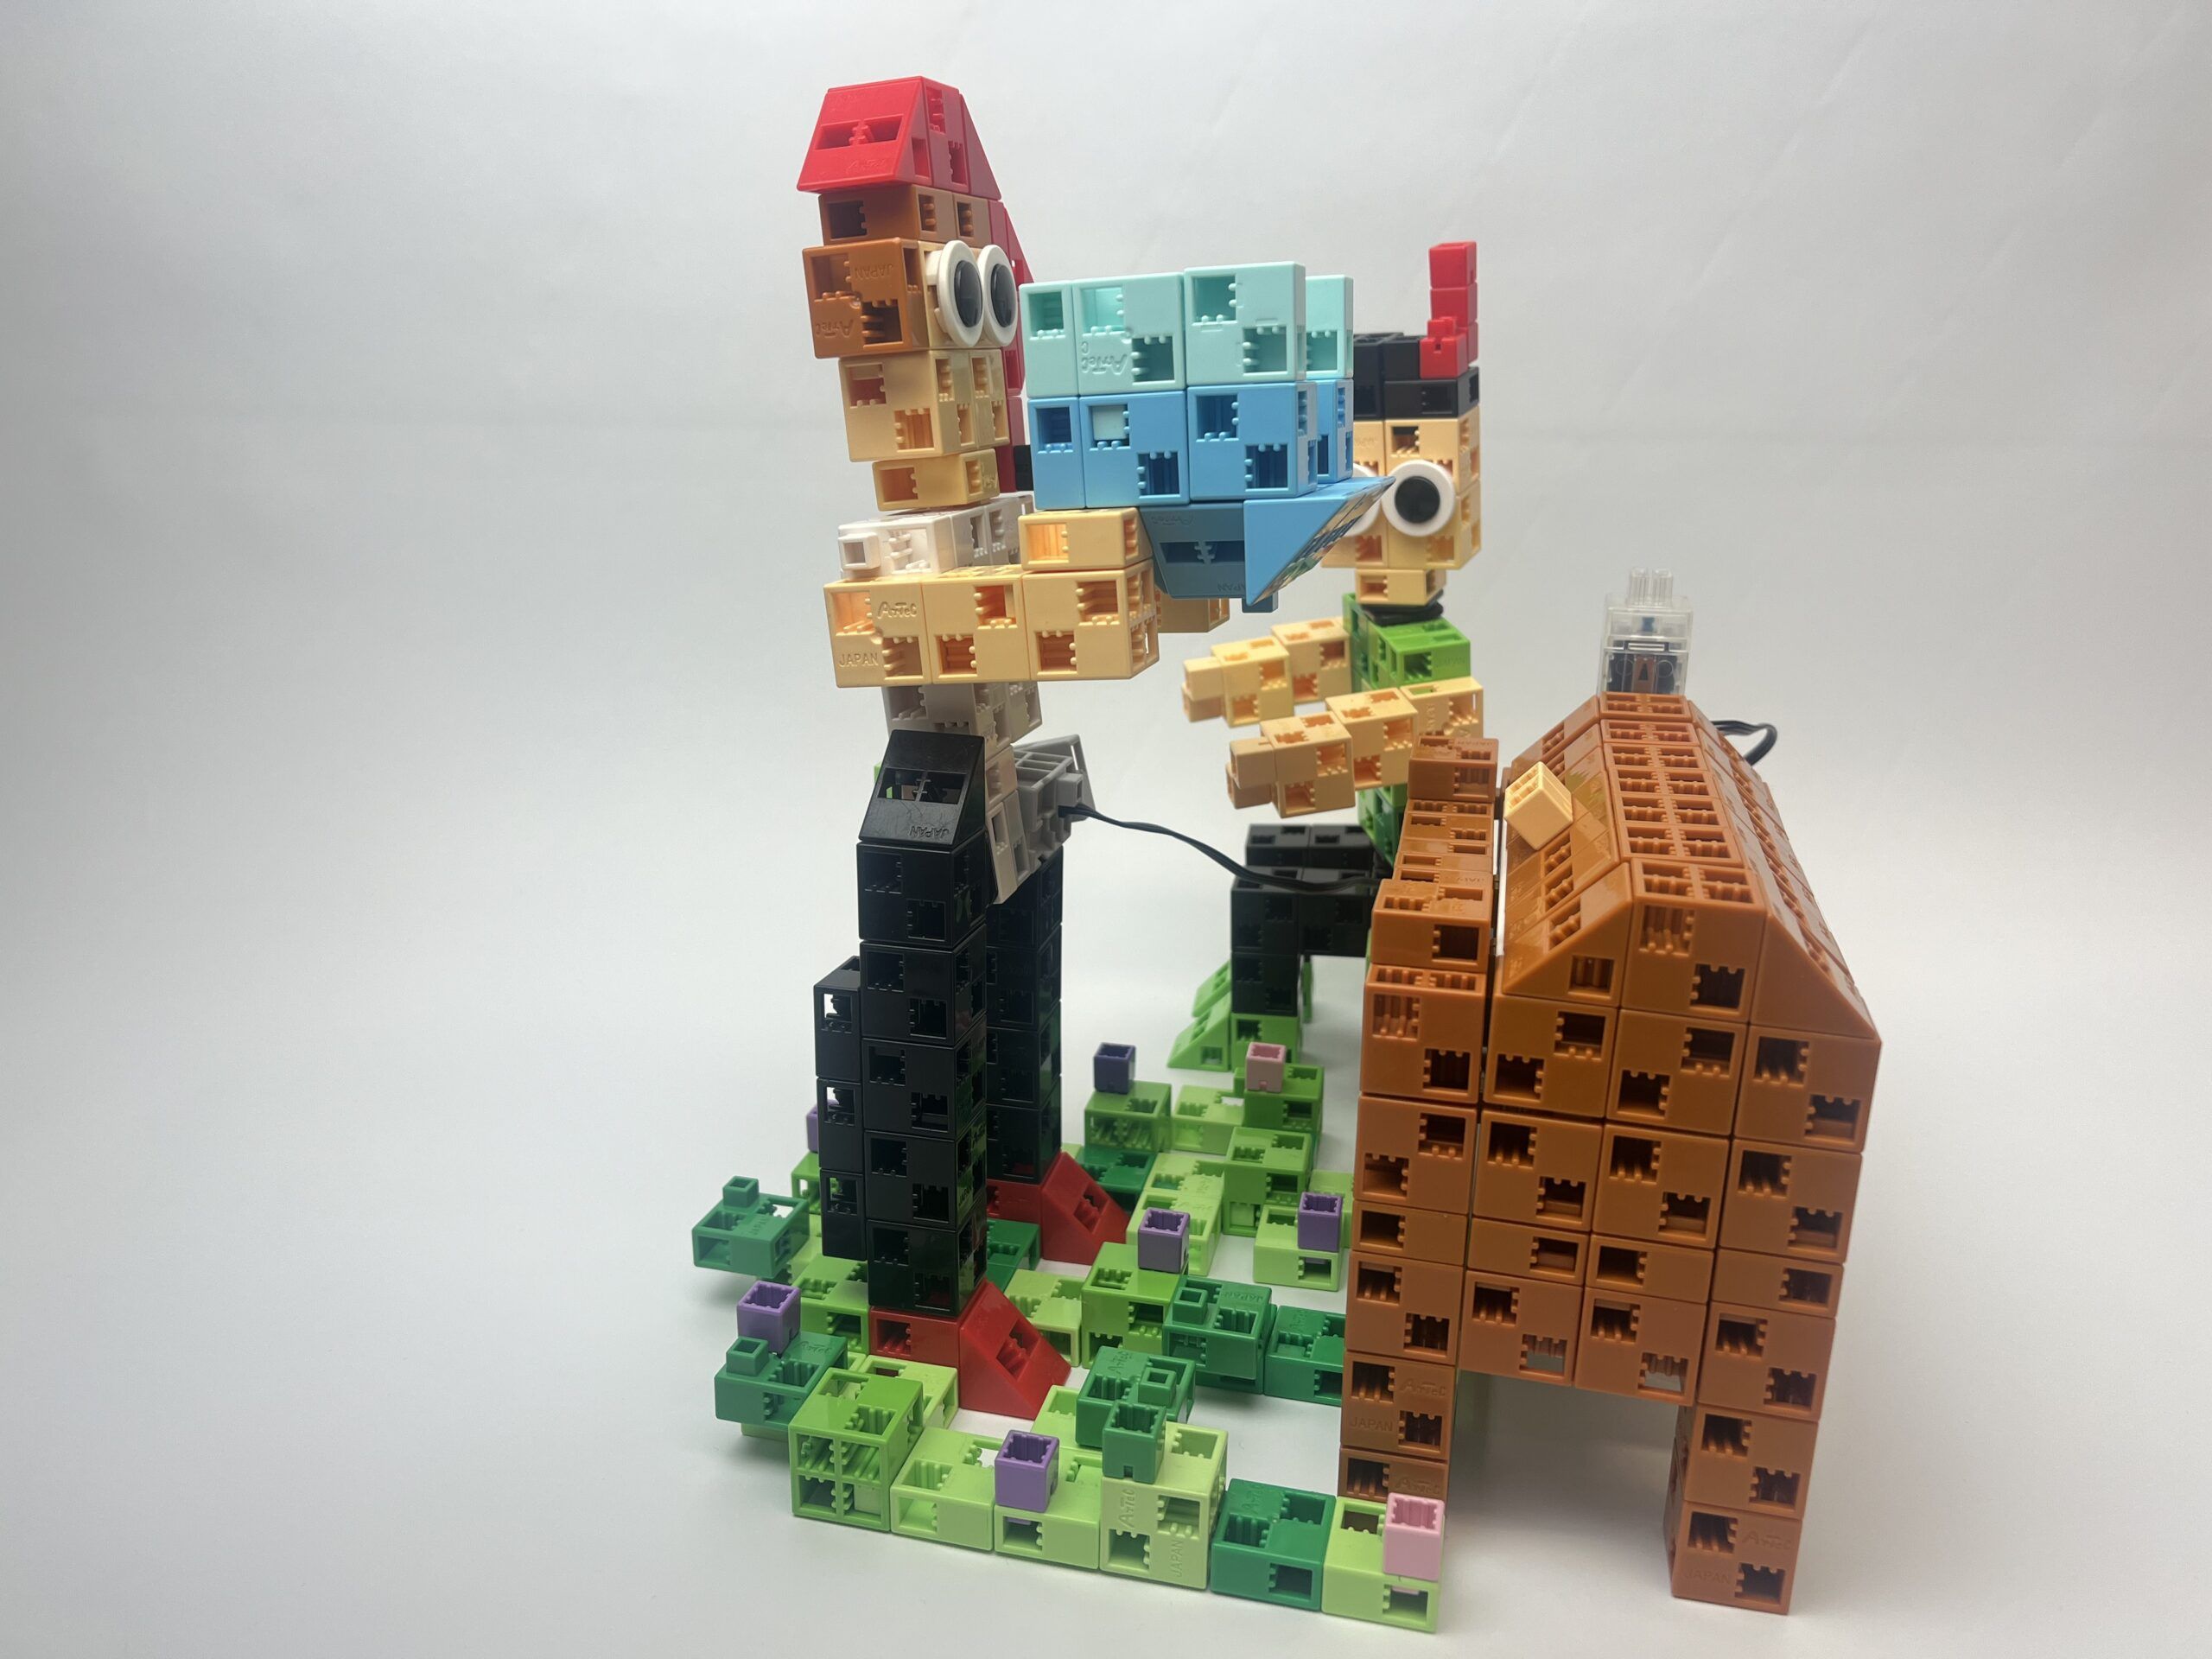
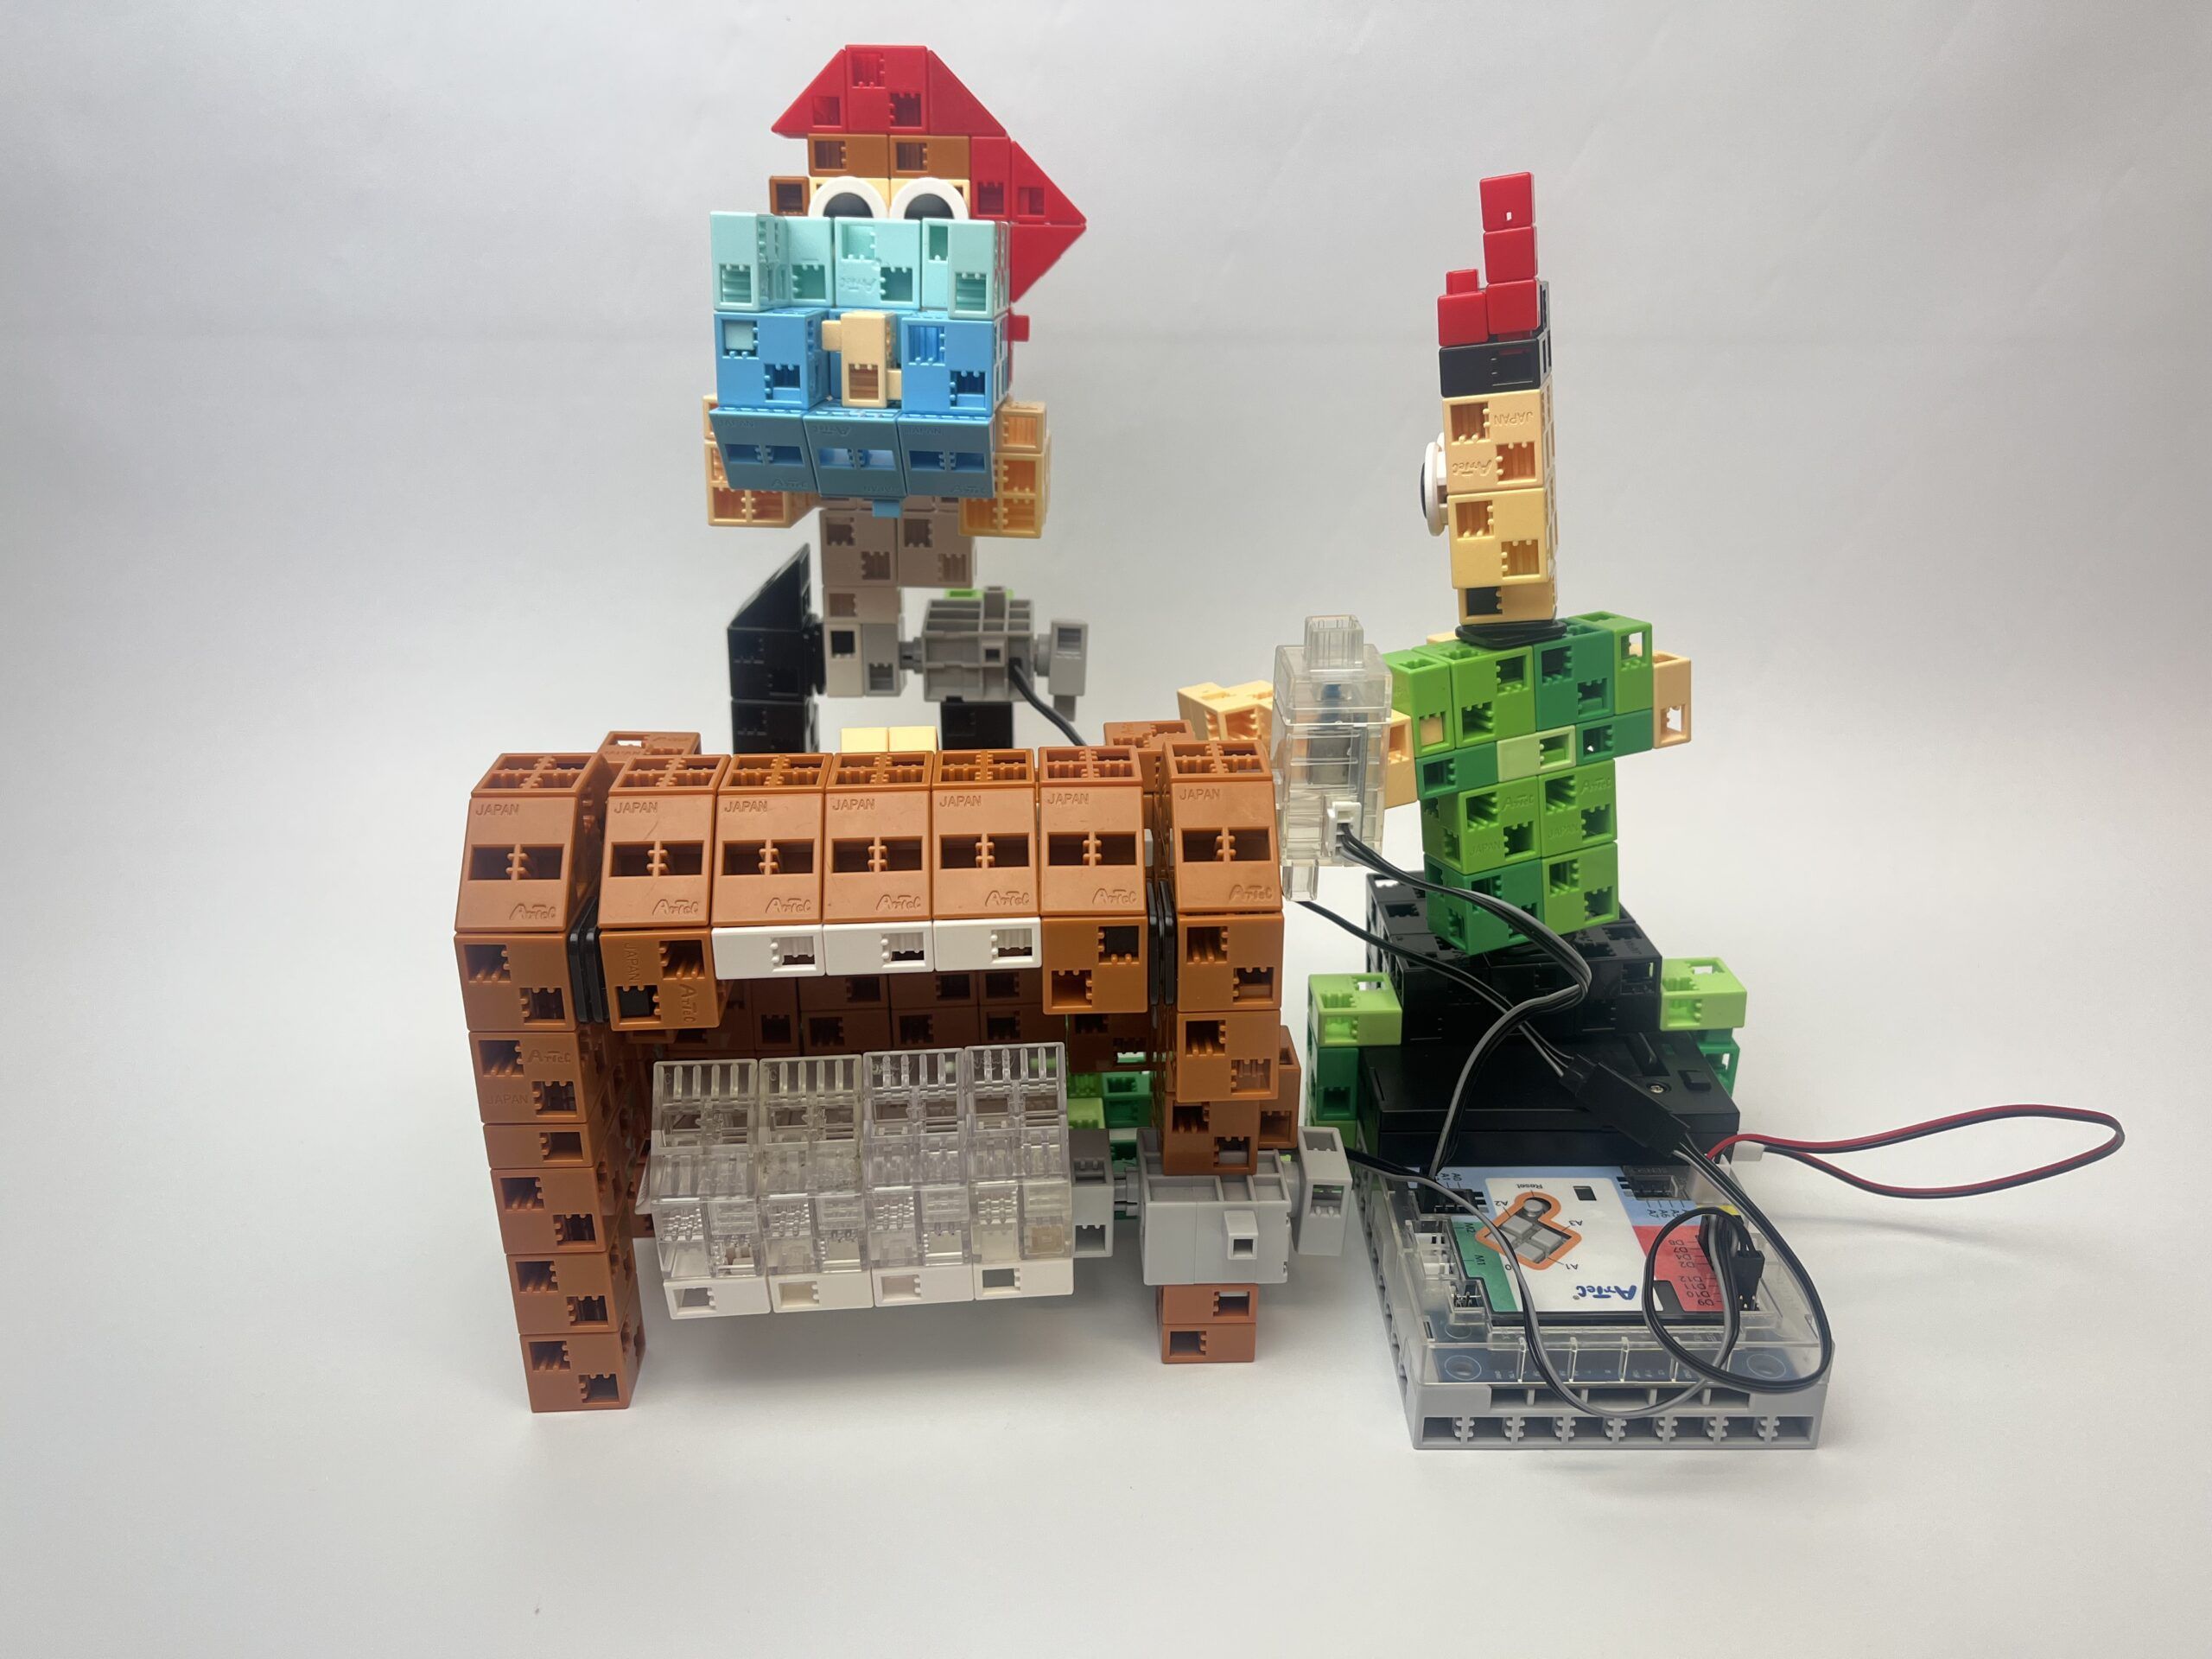
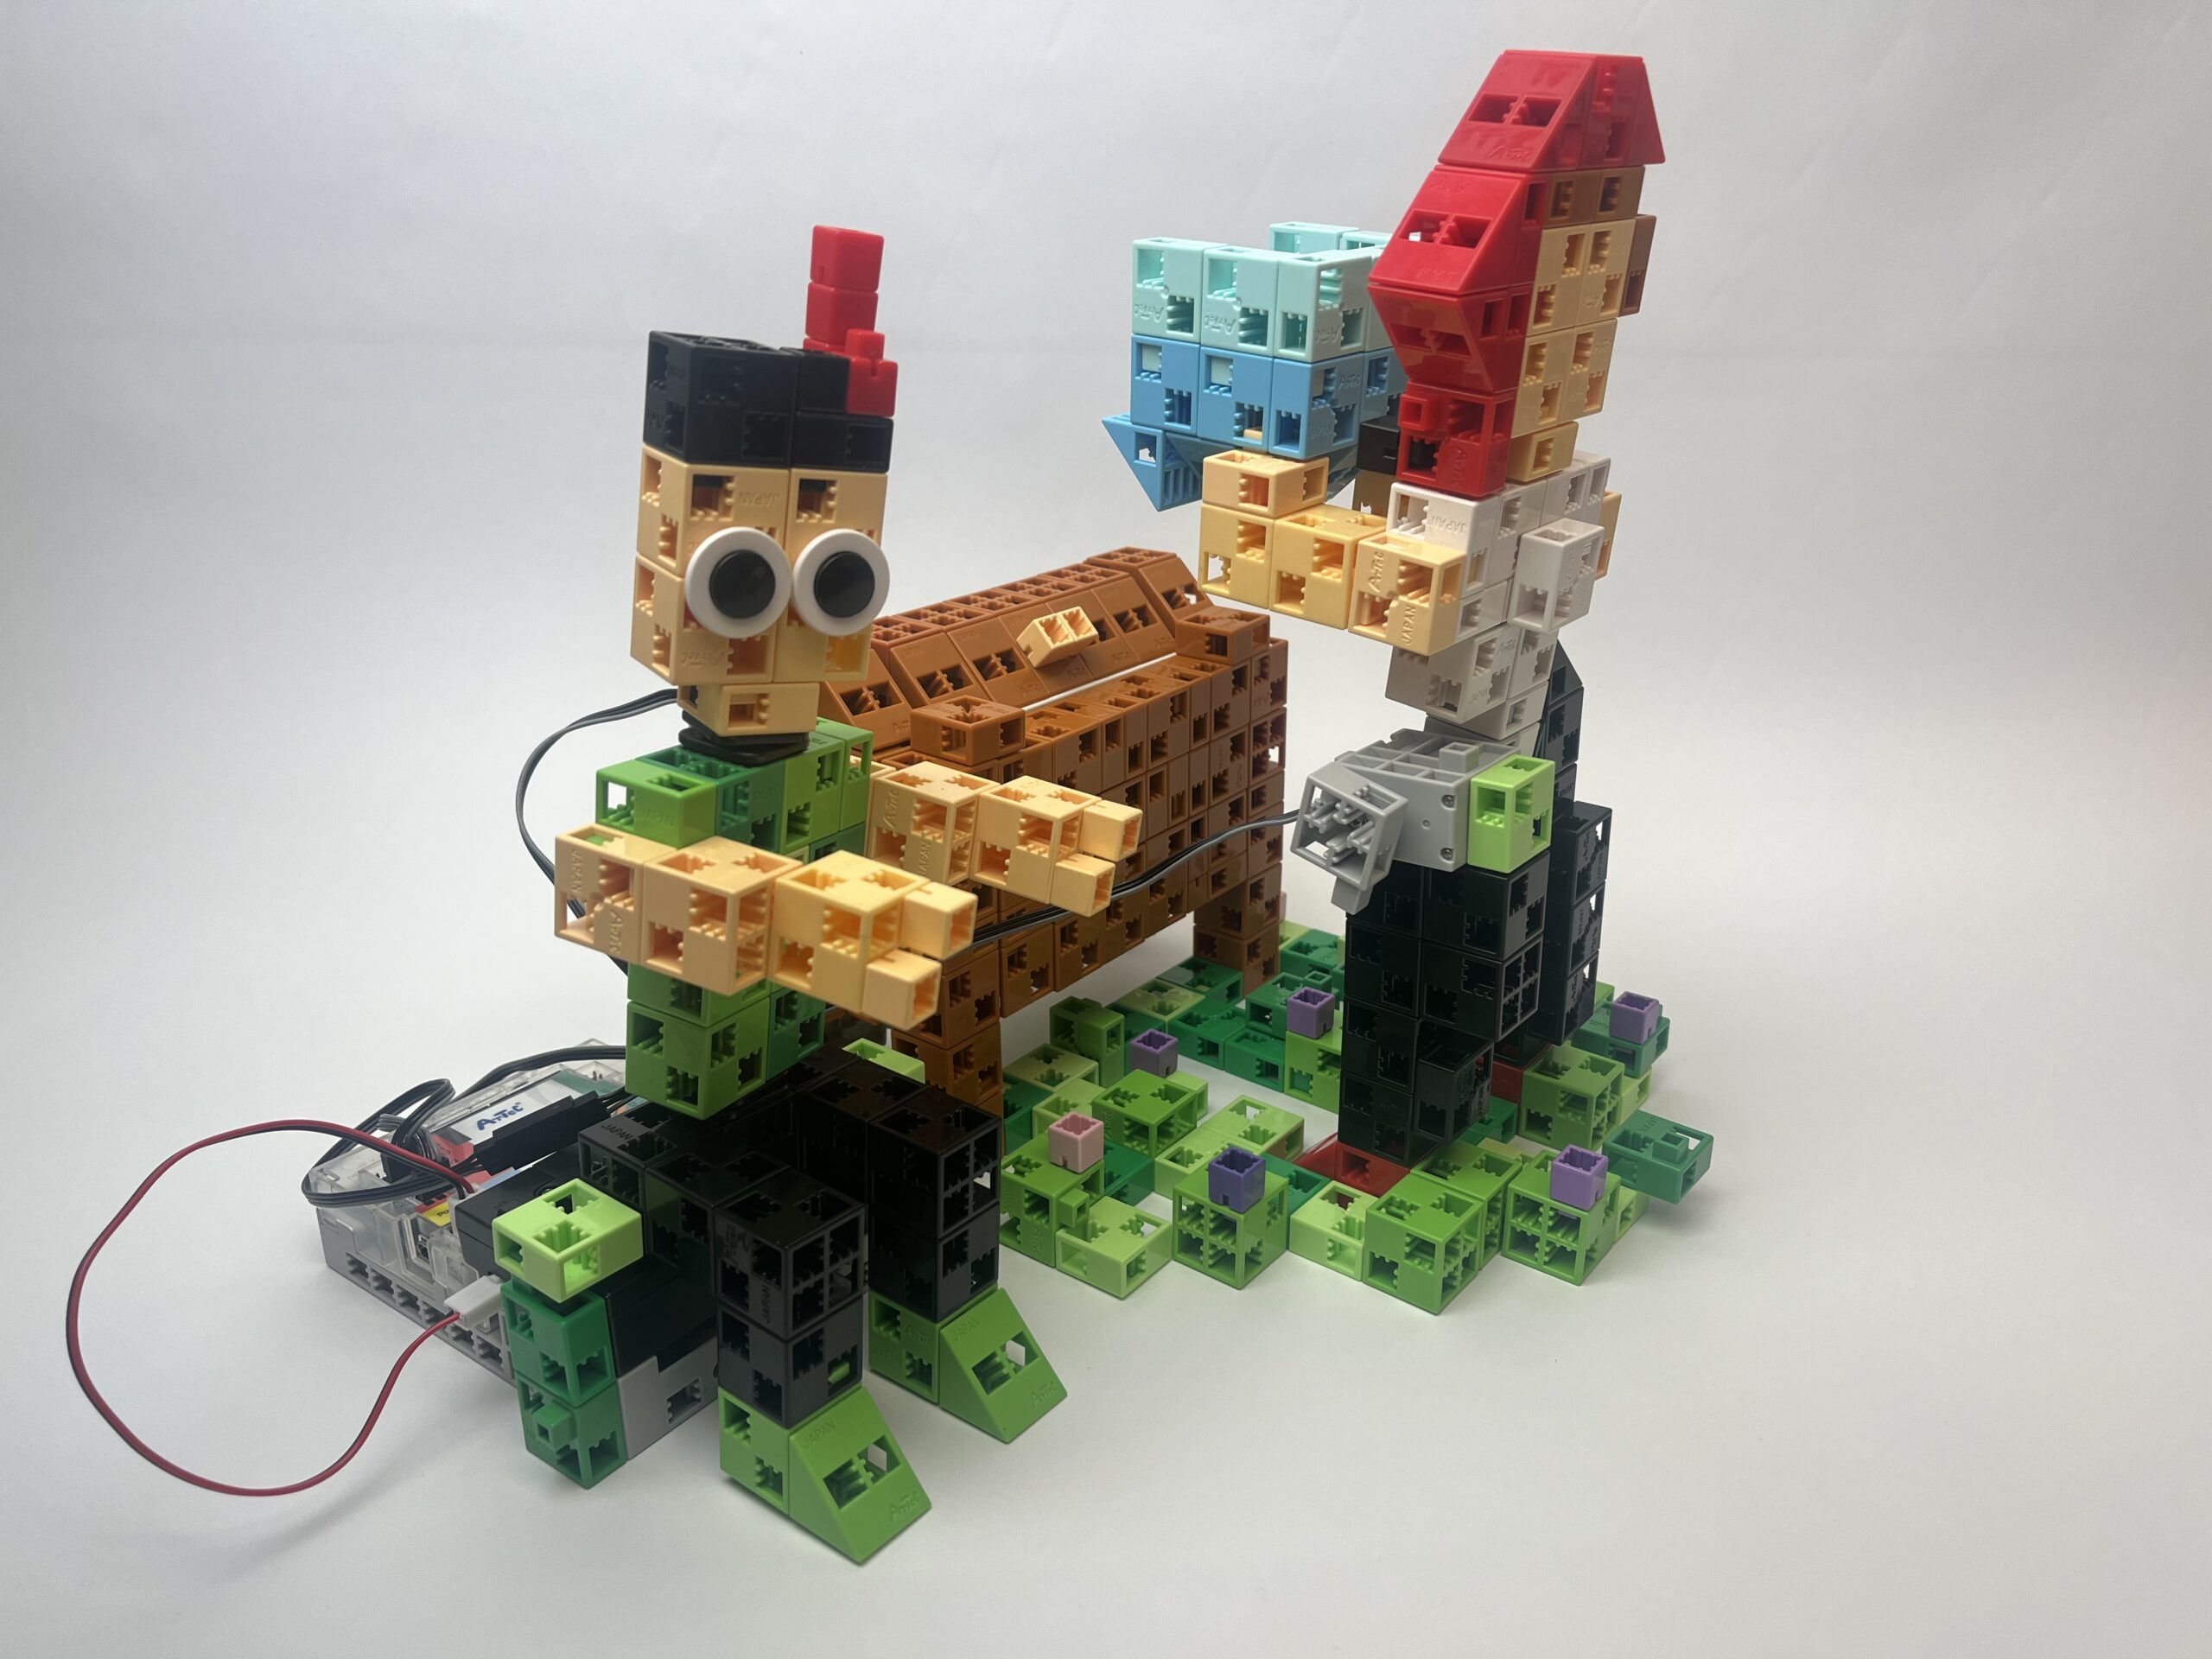
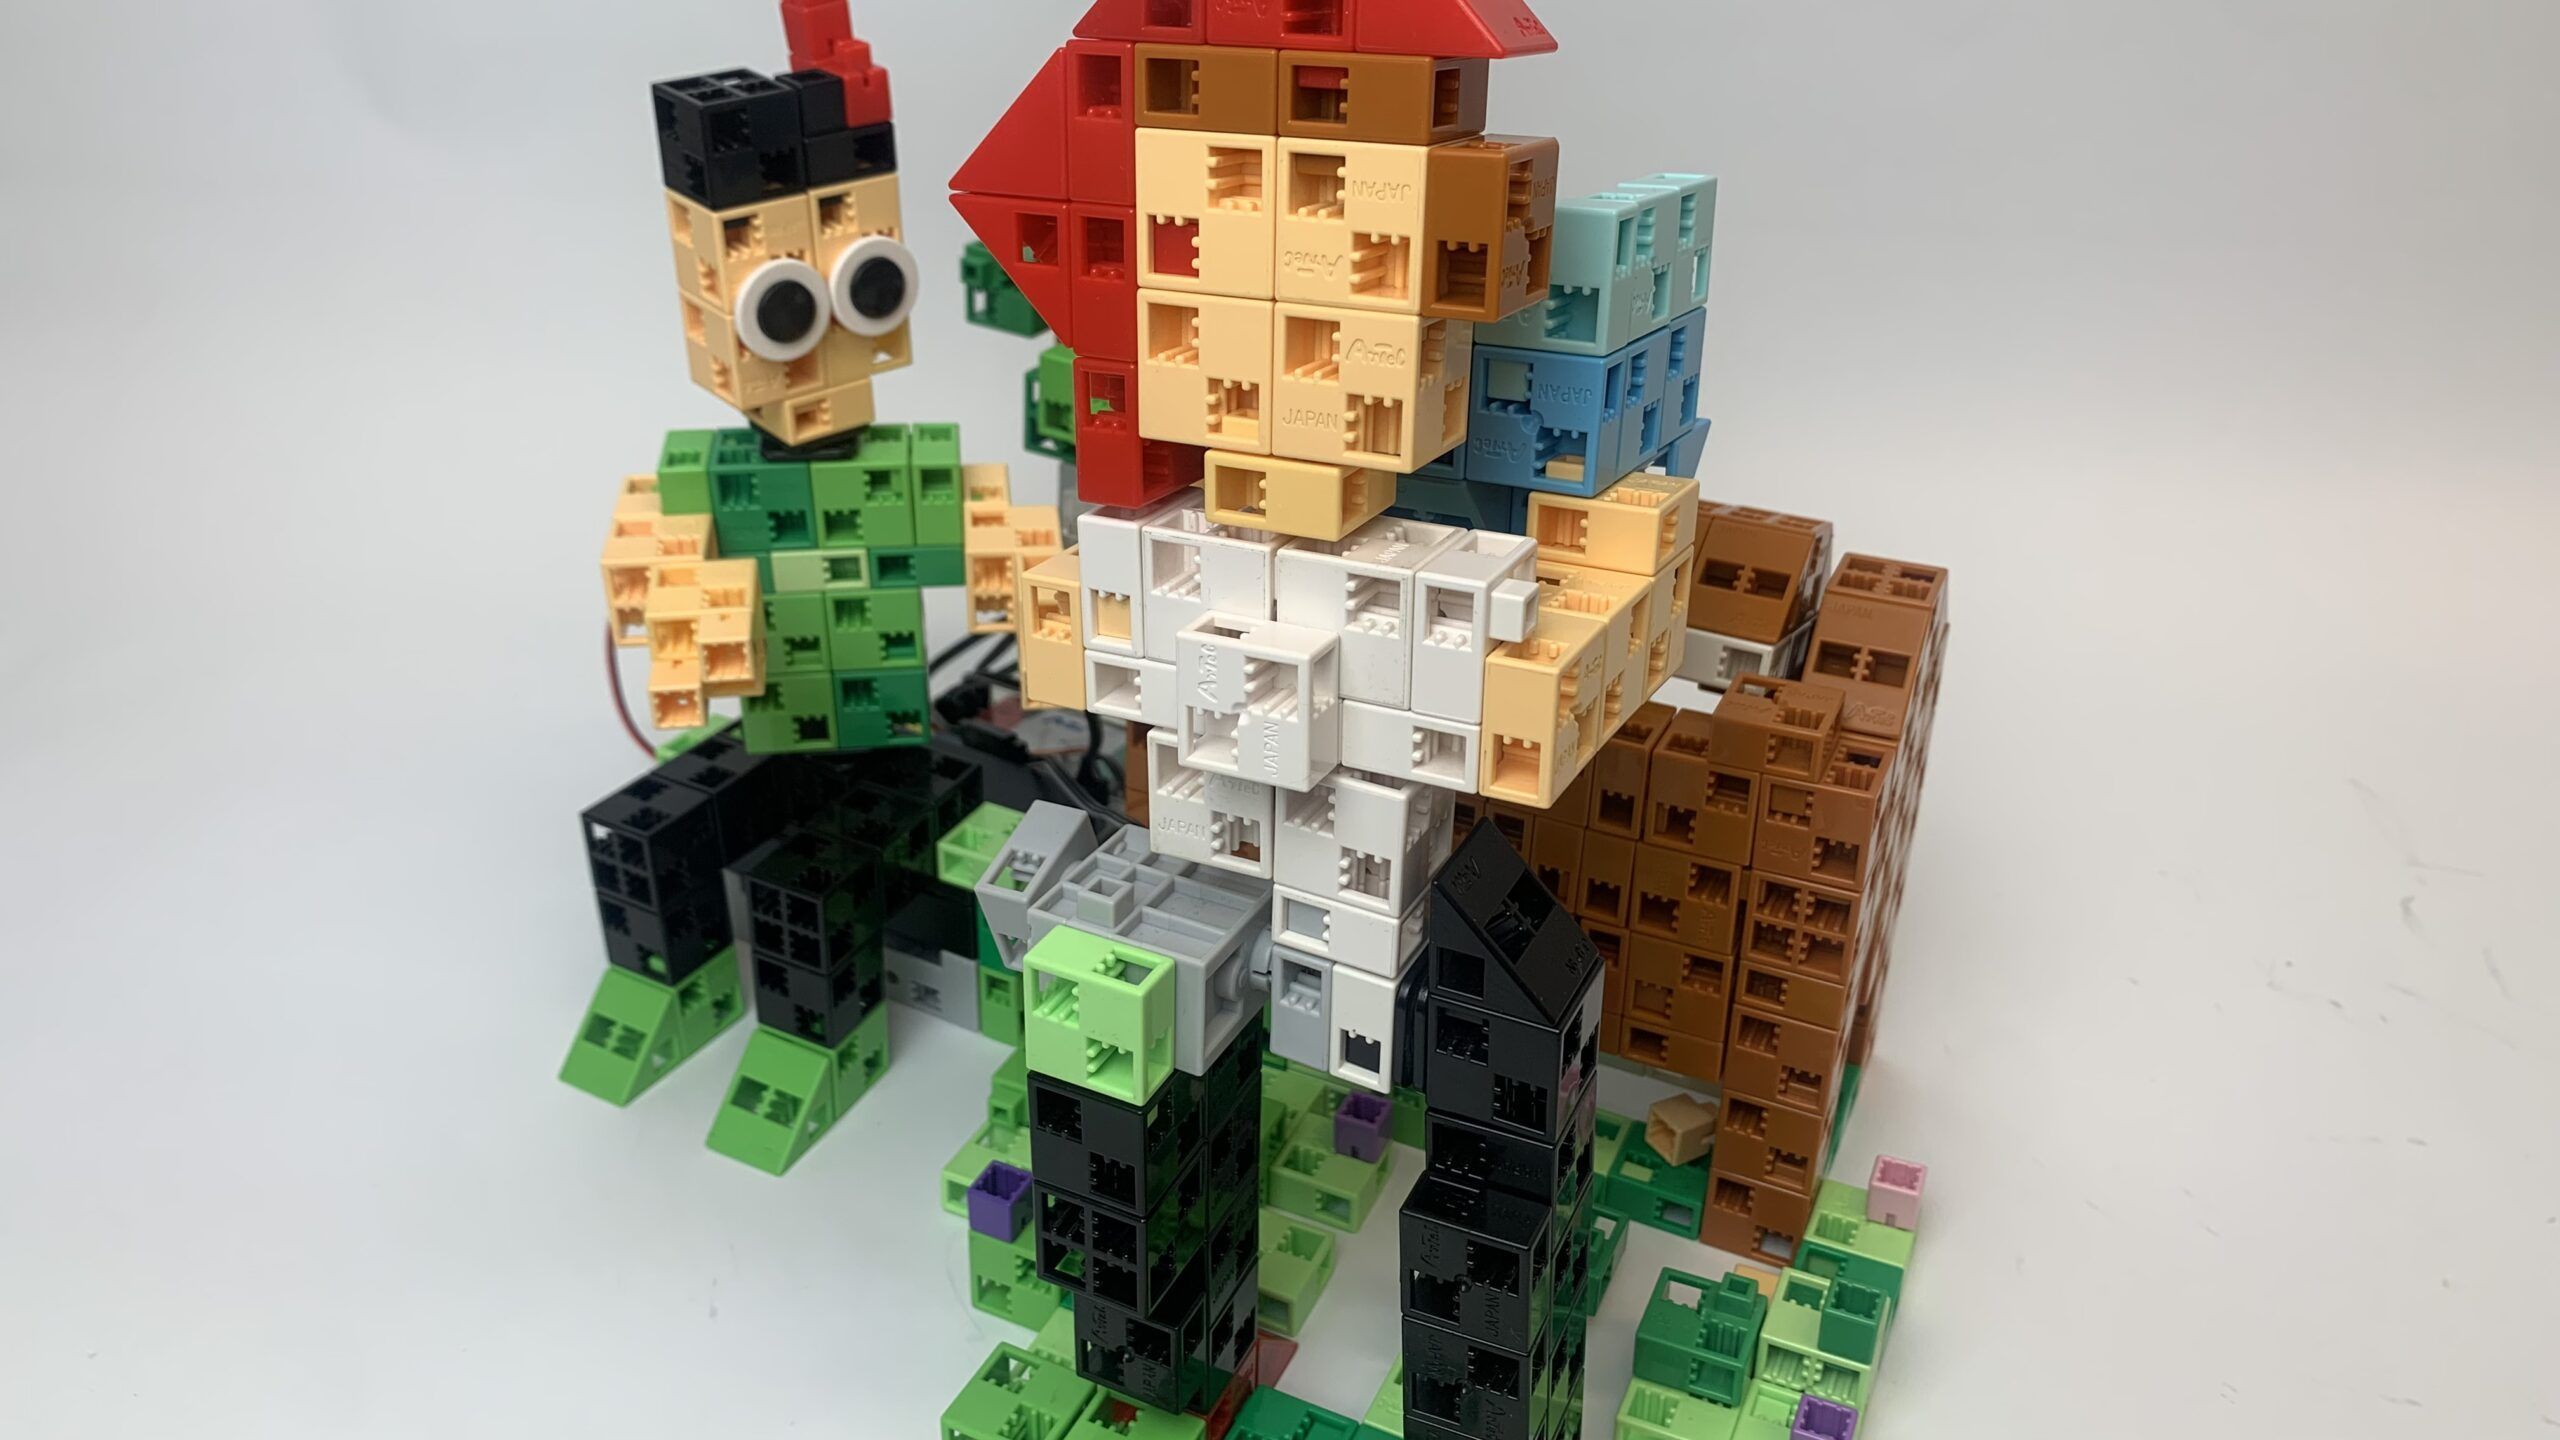
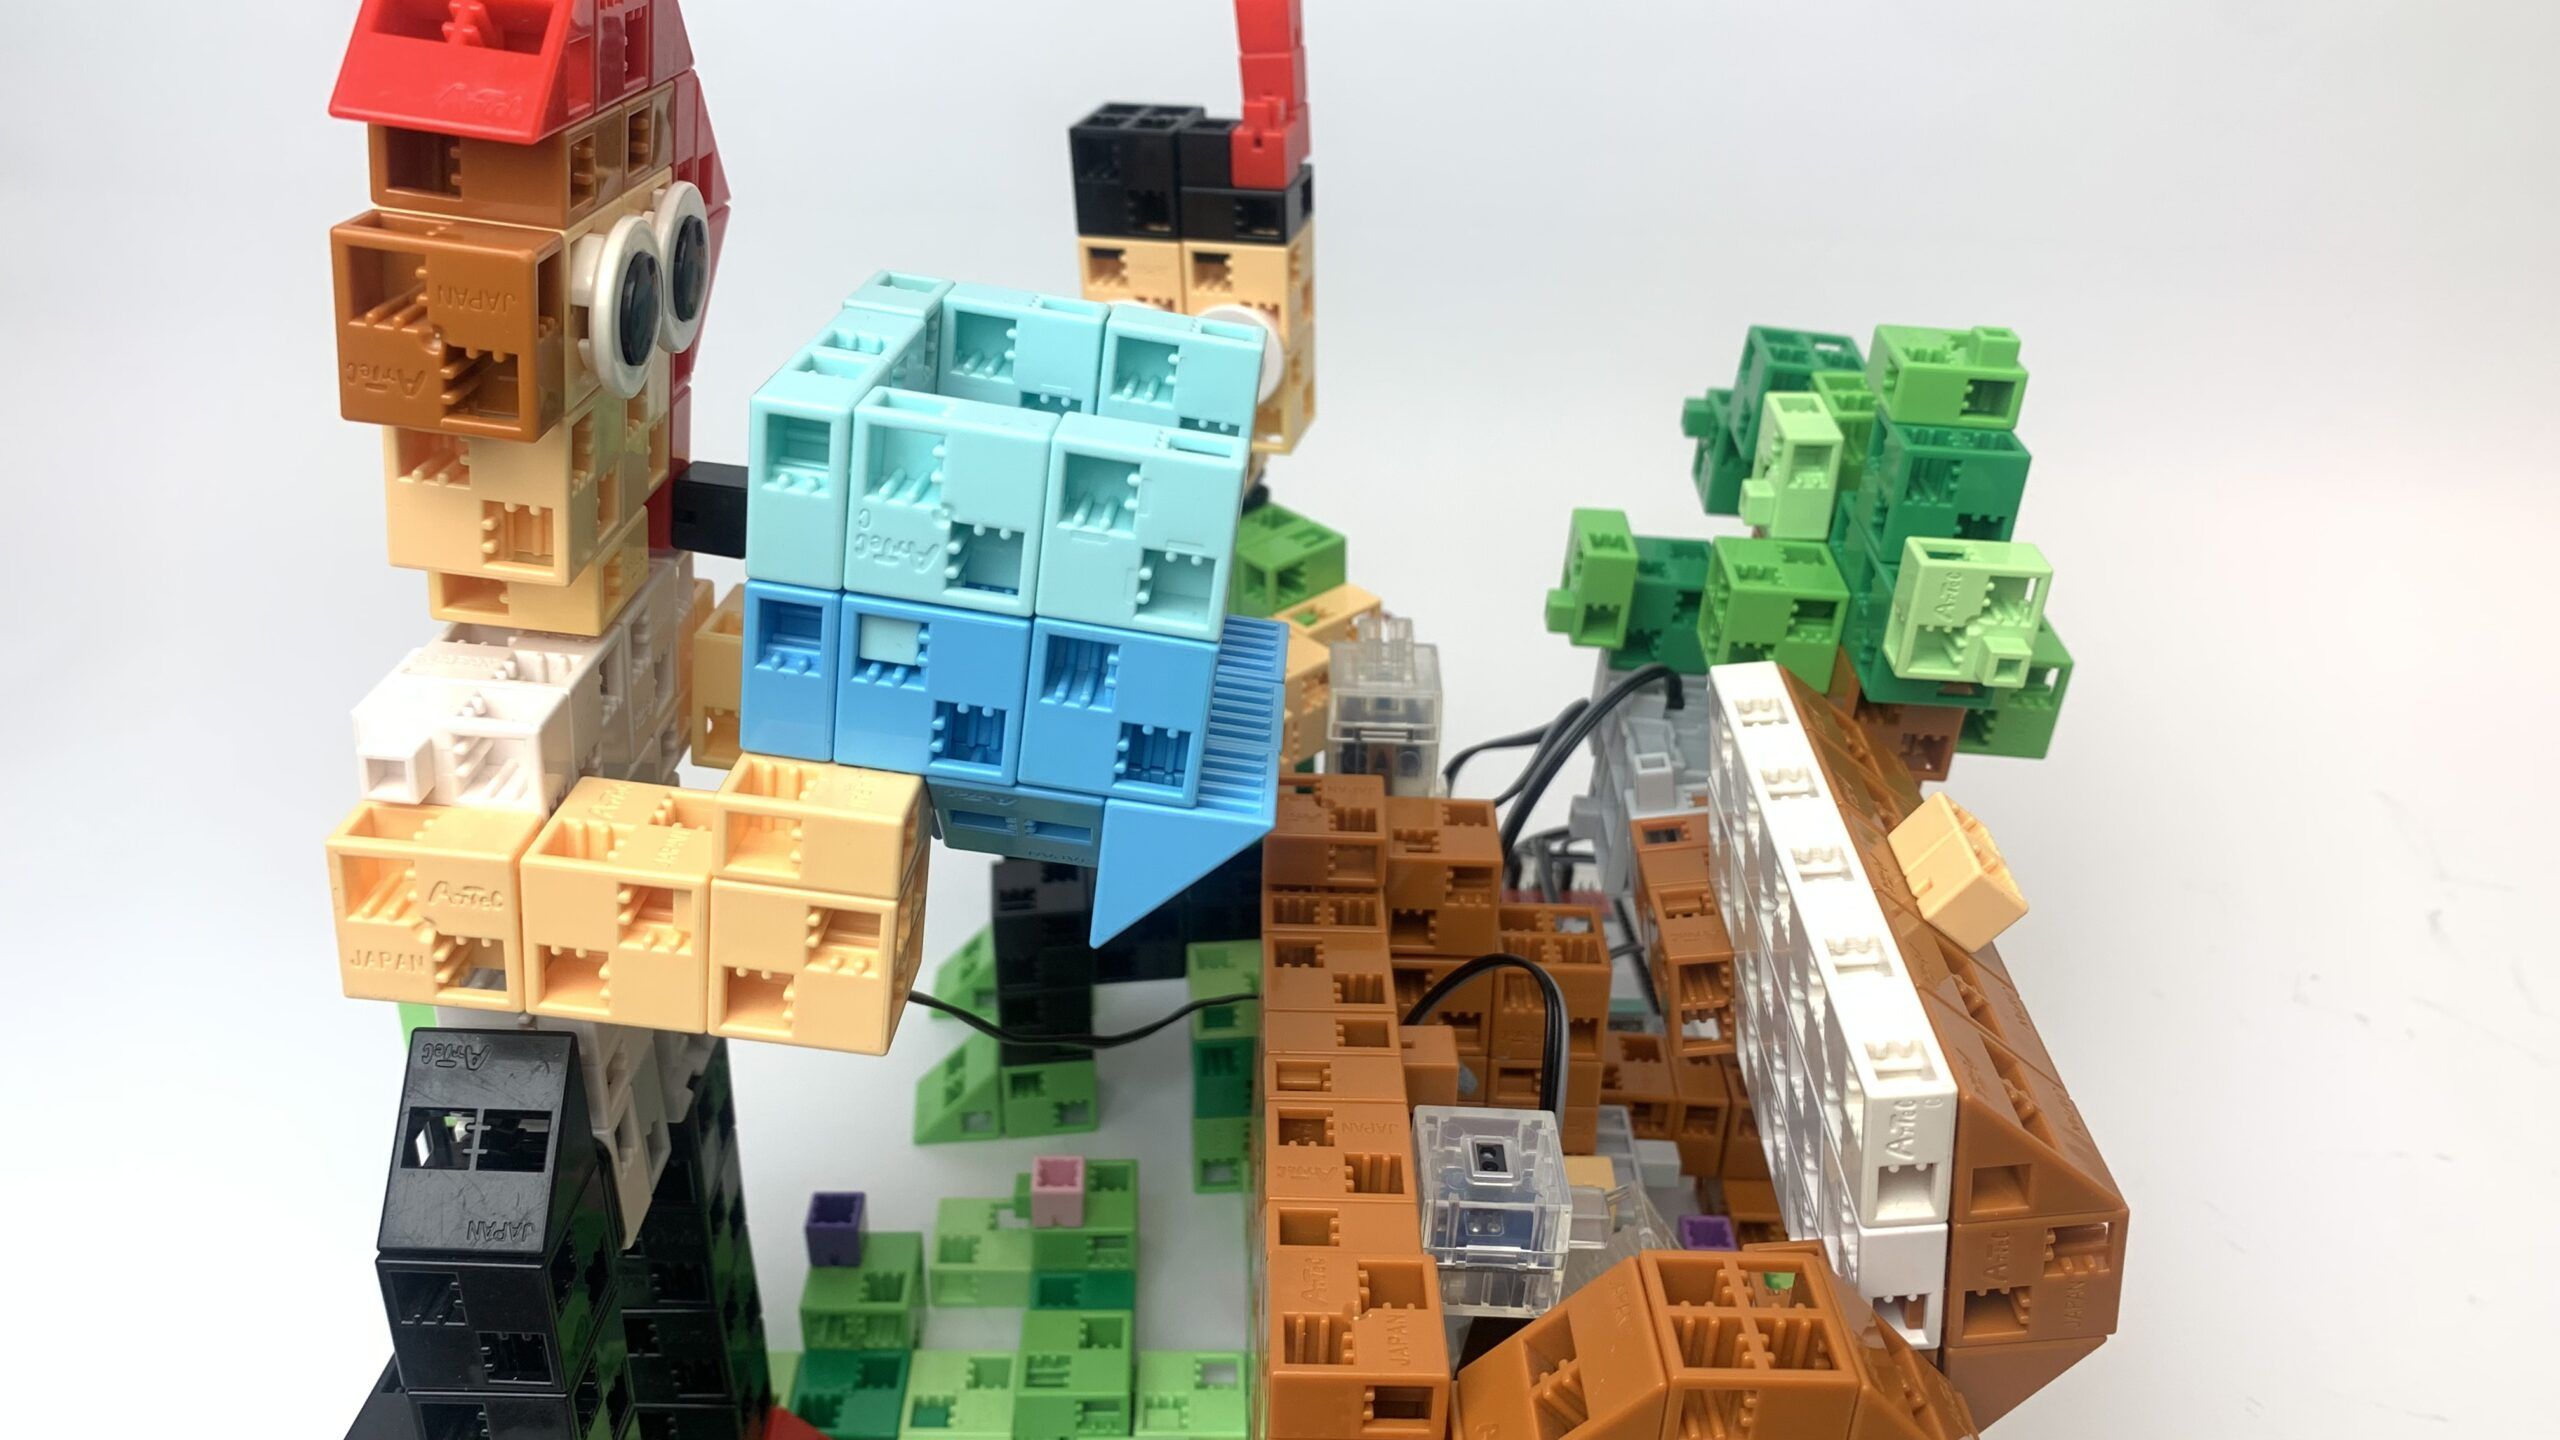
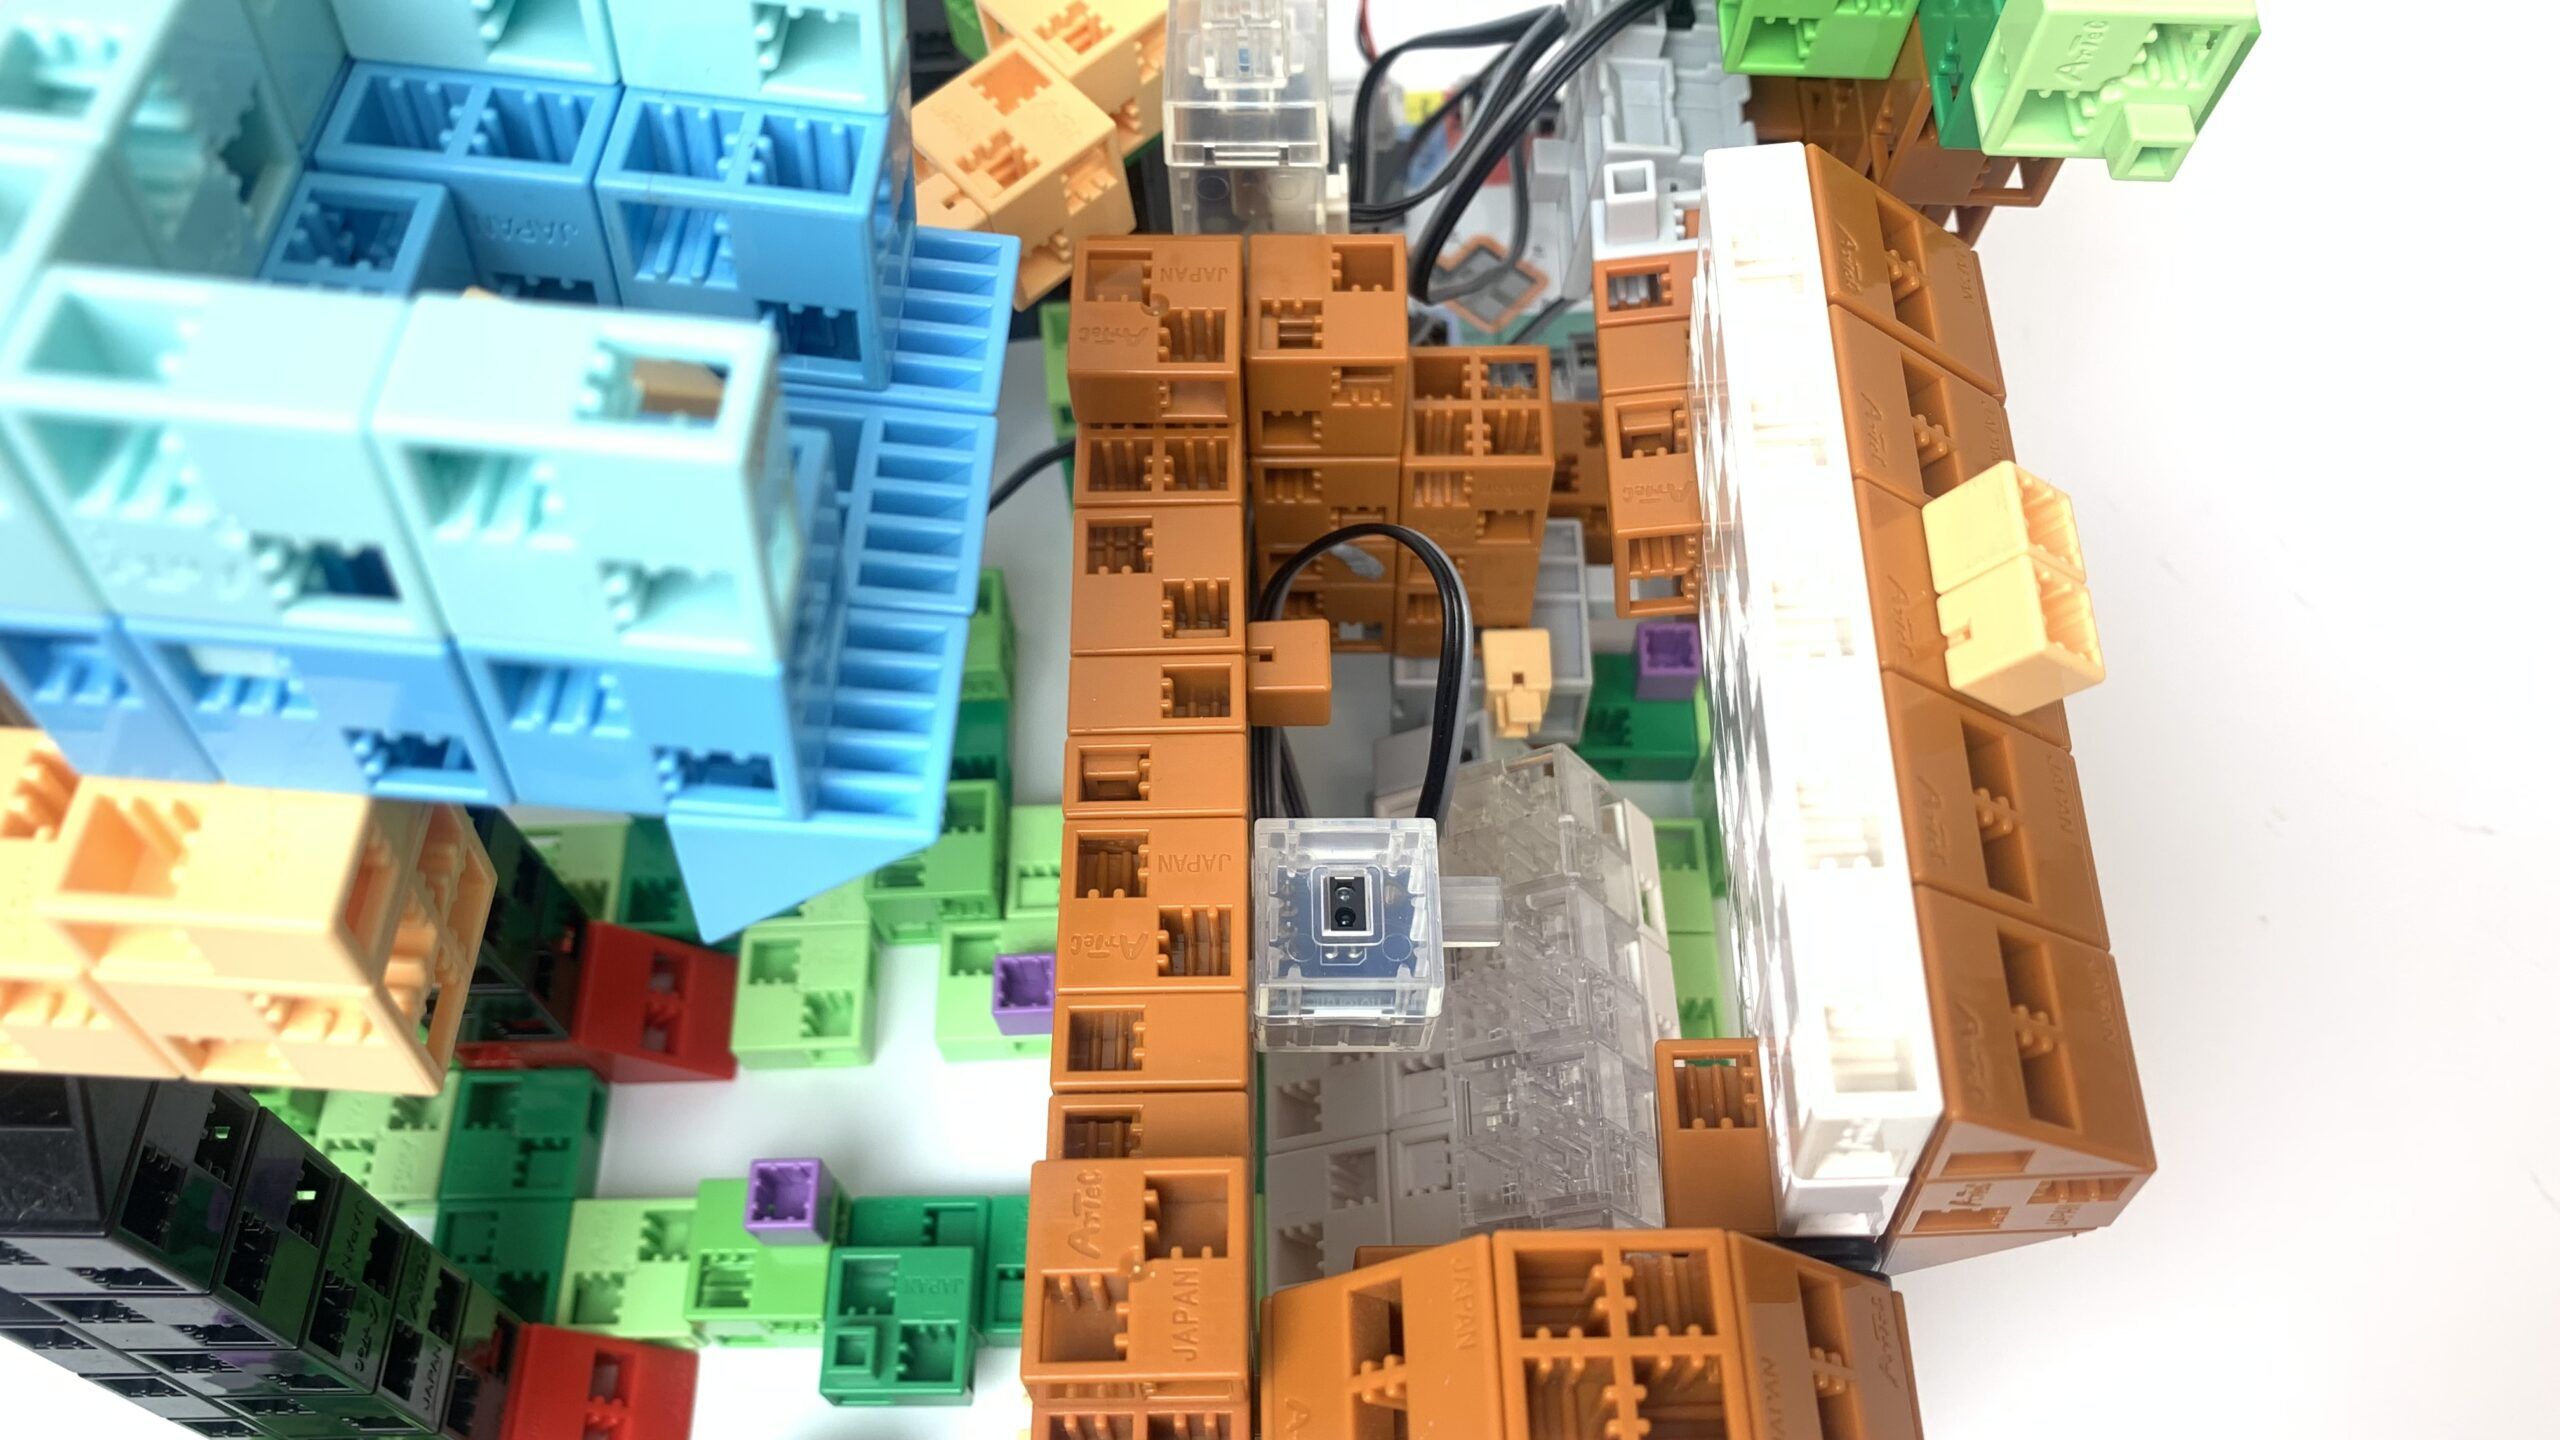
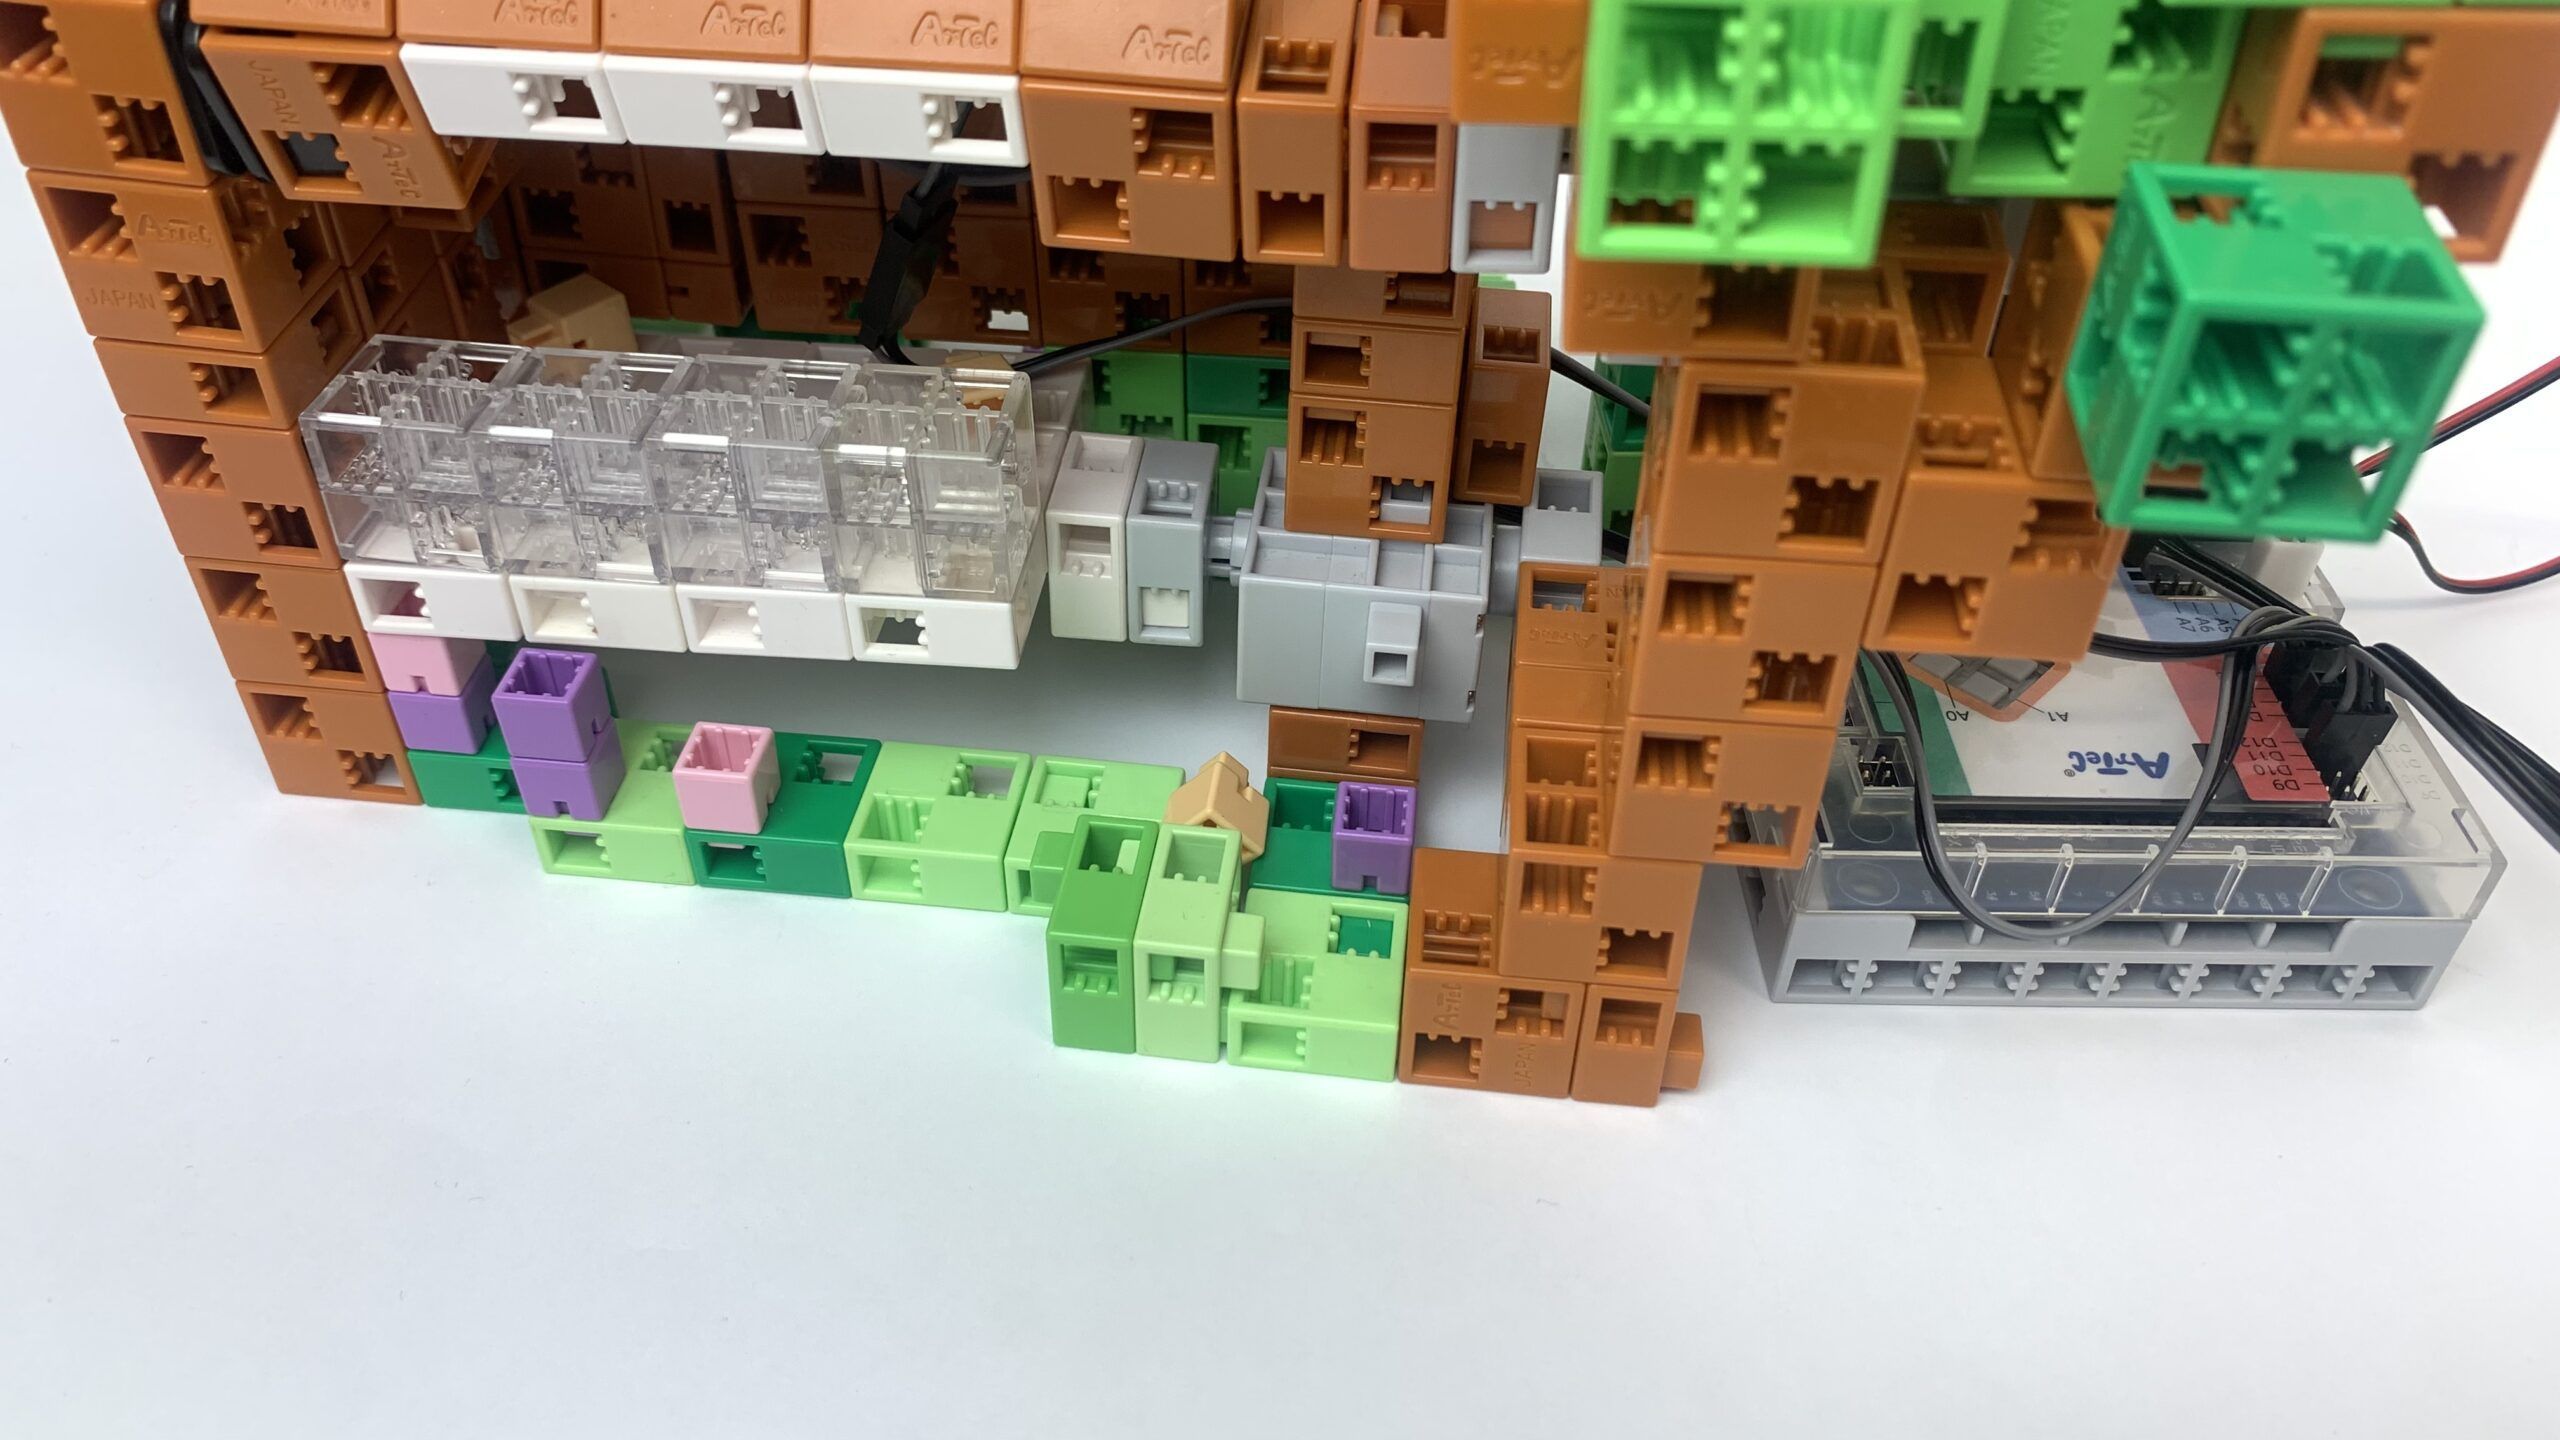
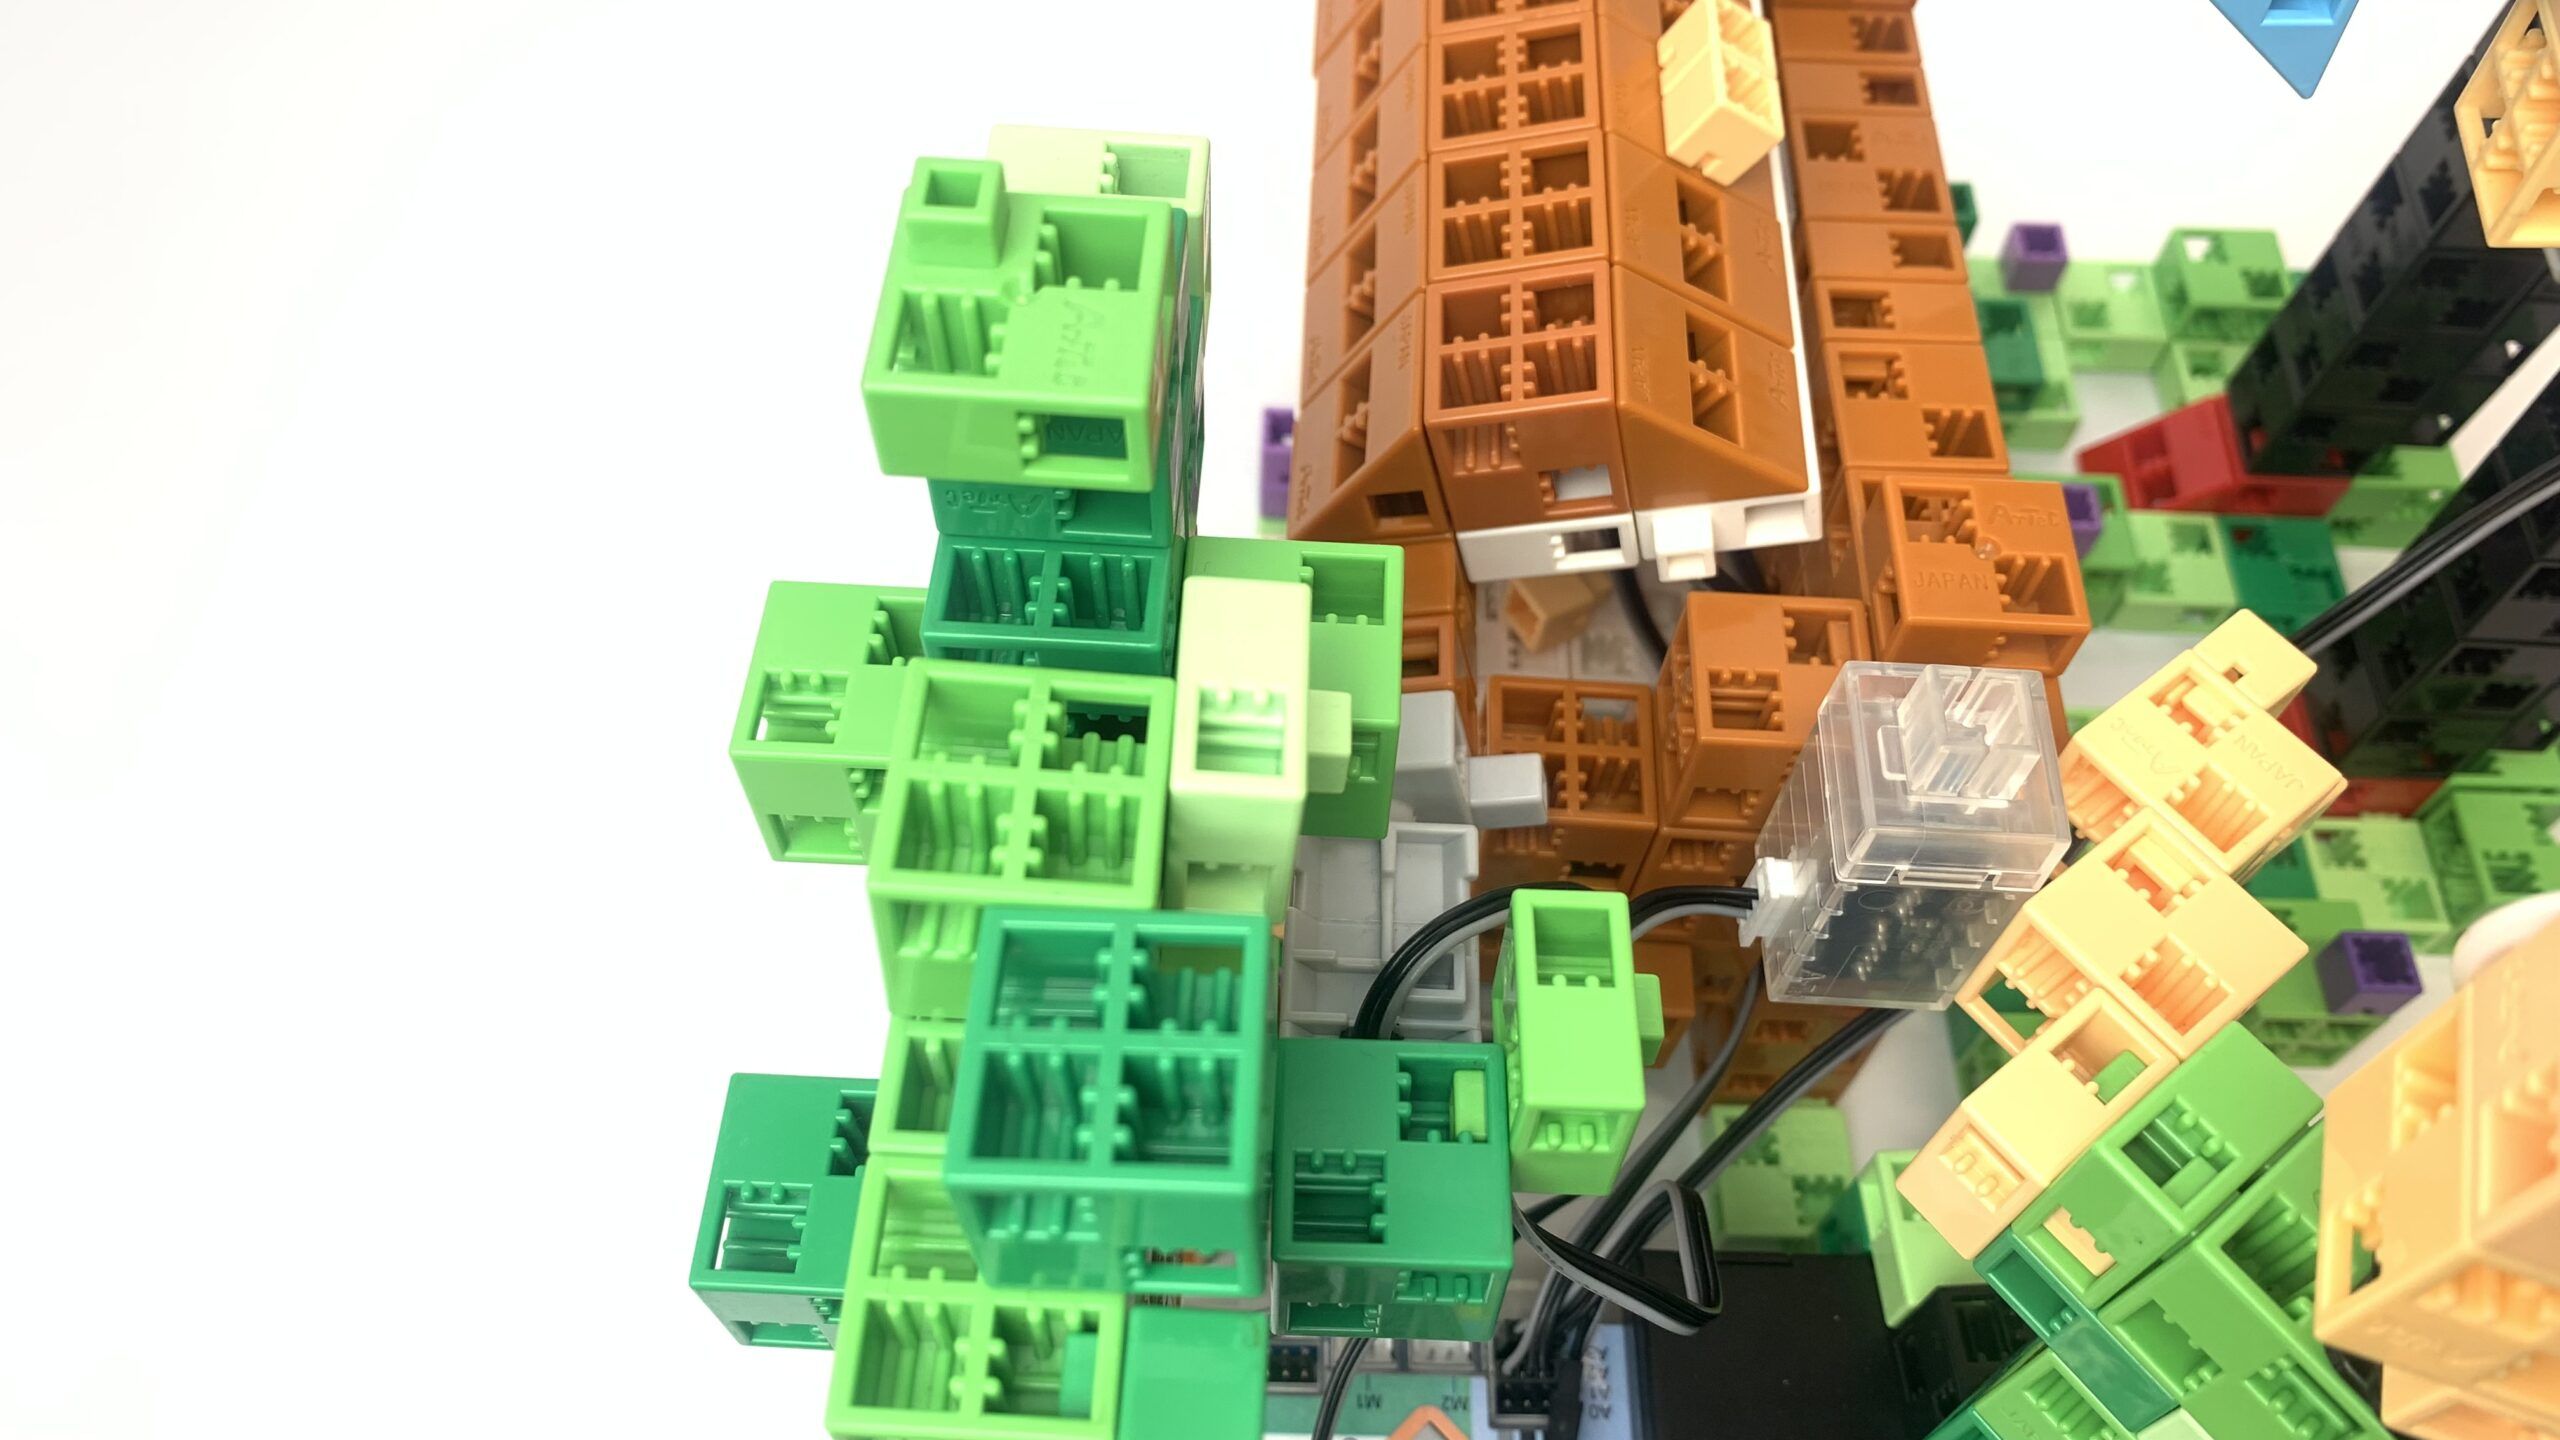
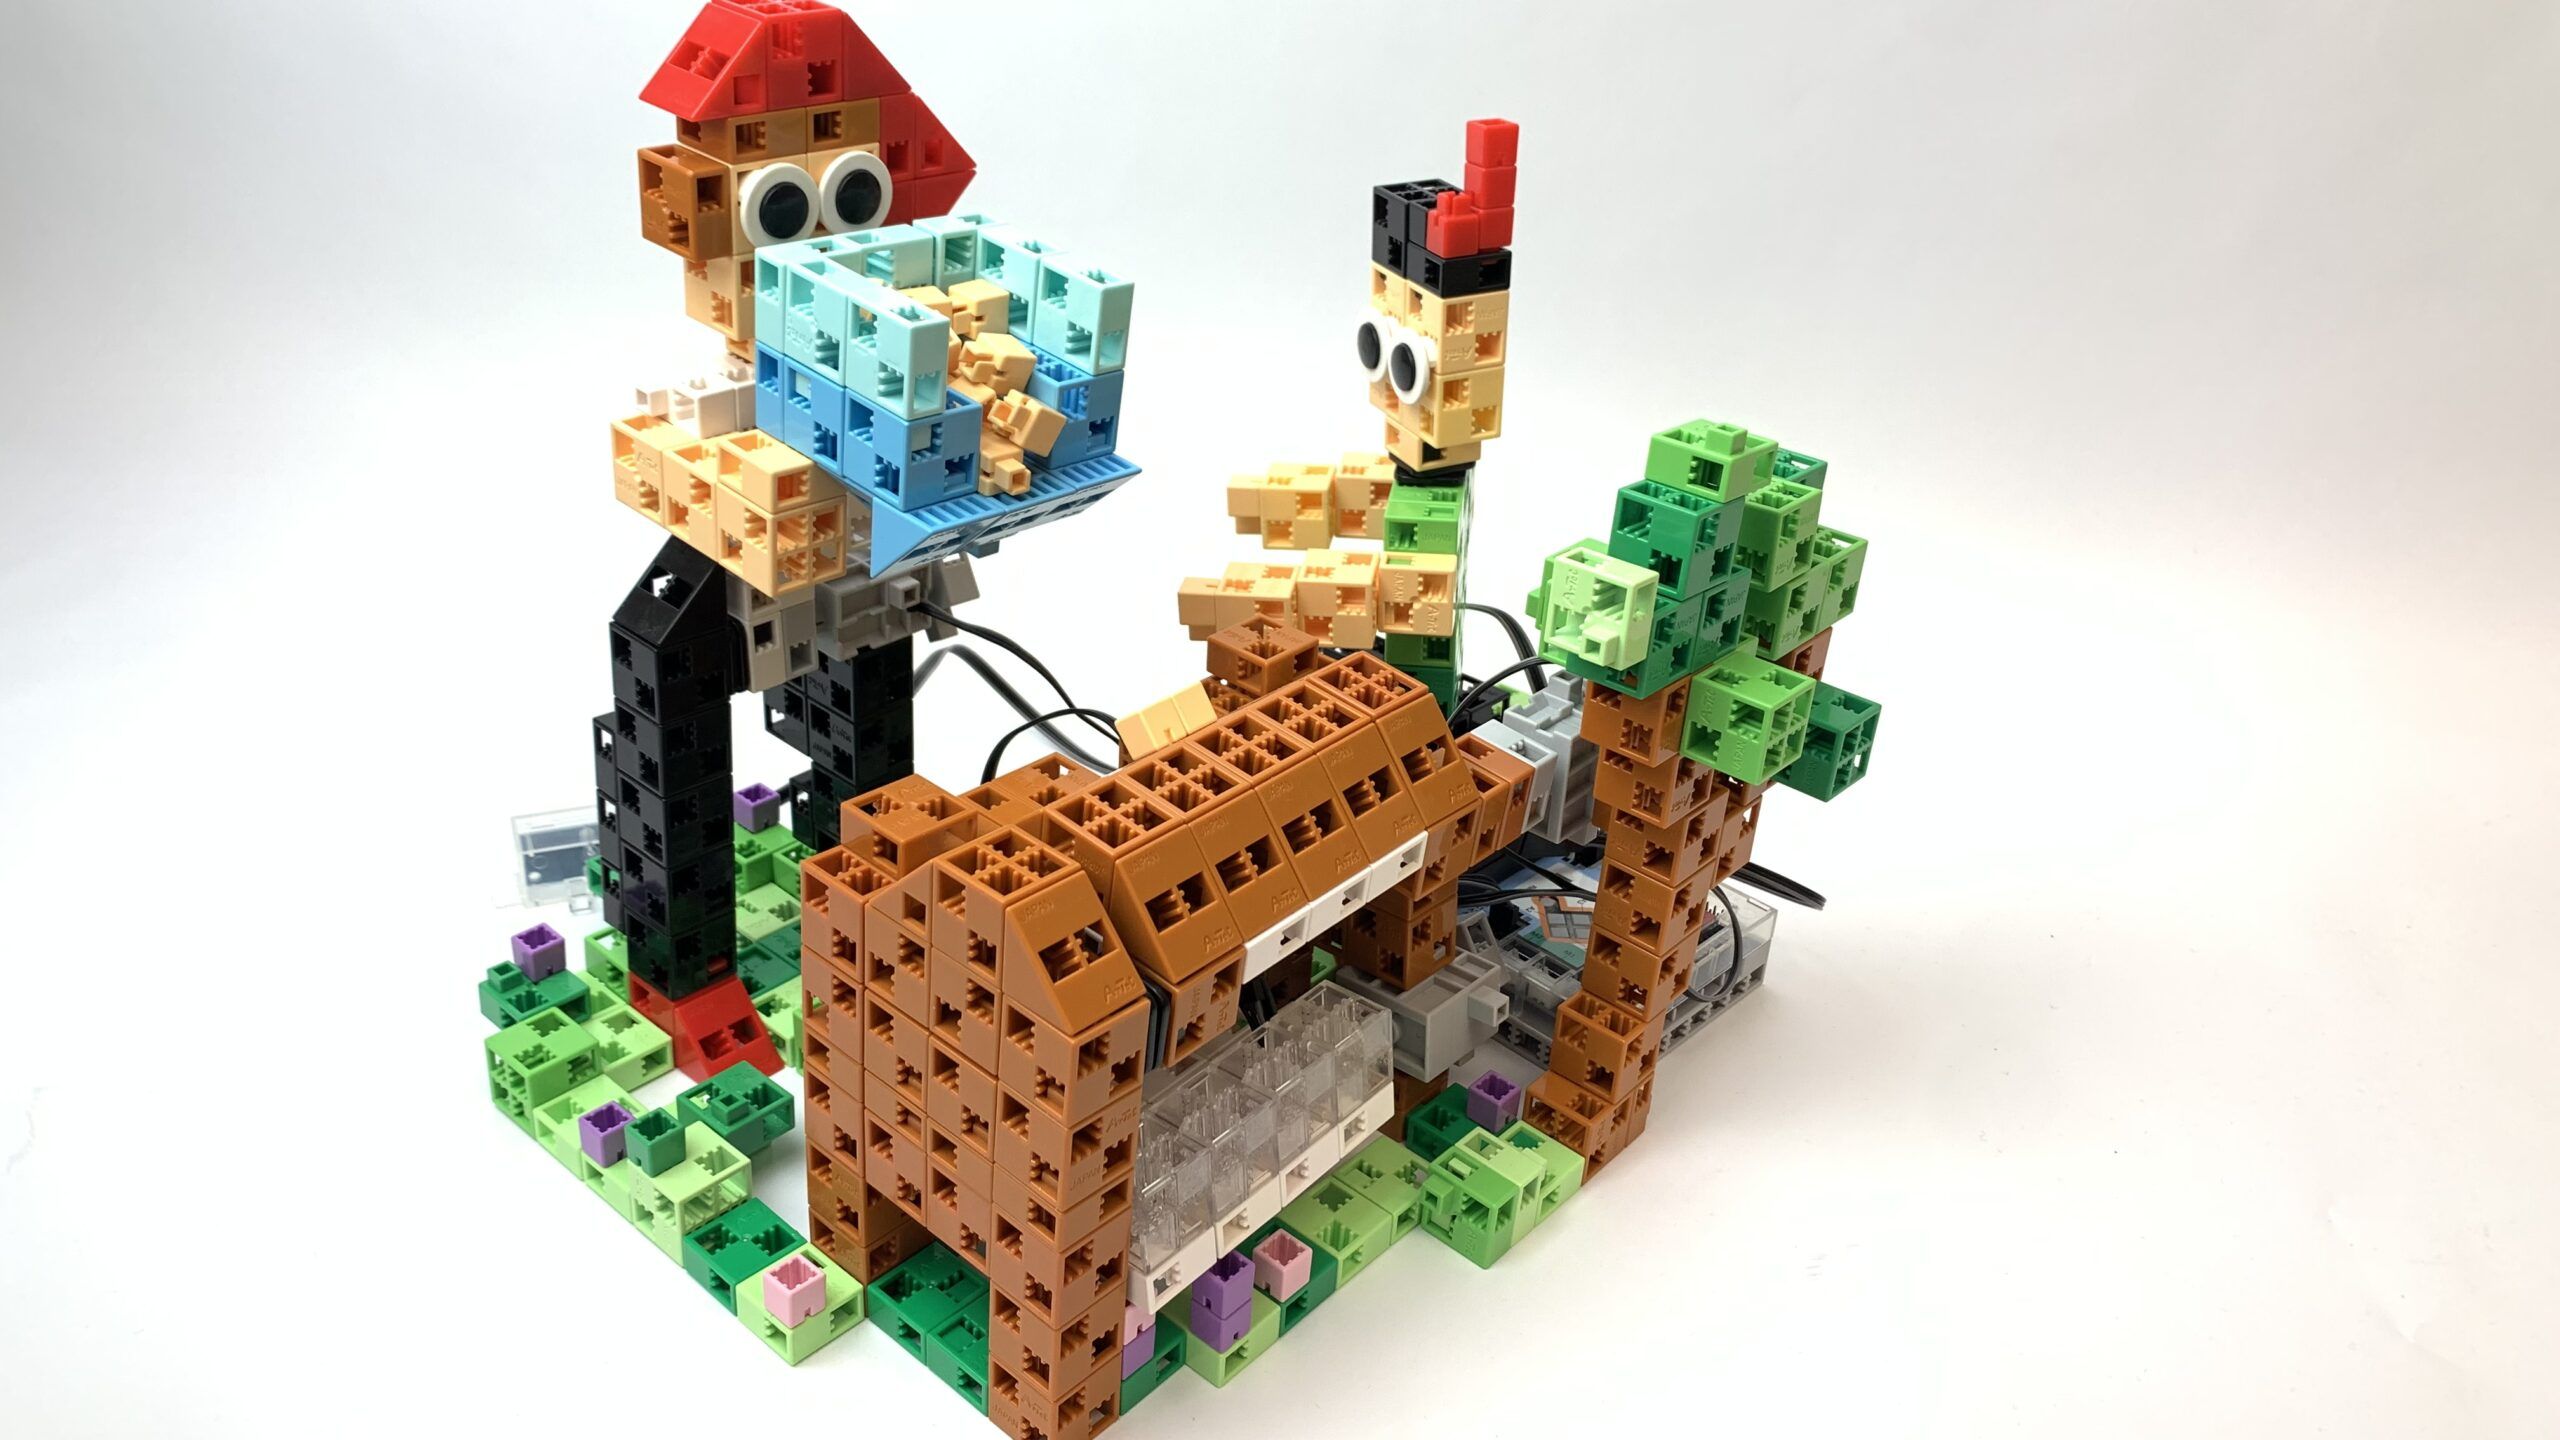
Nous construisons Seppel et la caisse comme un robot séparé.
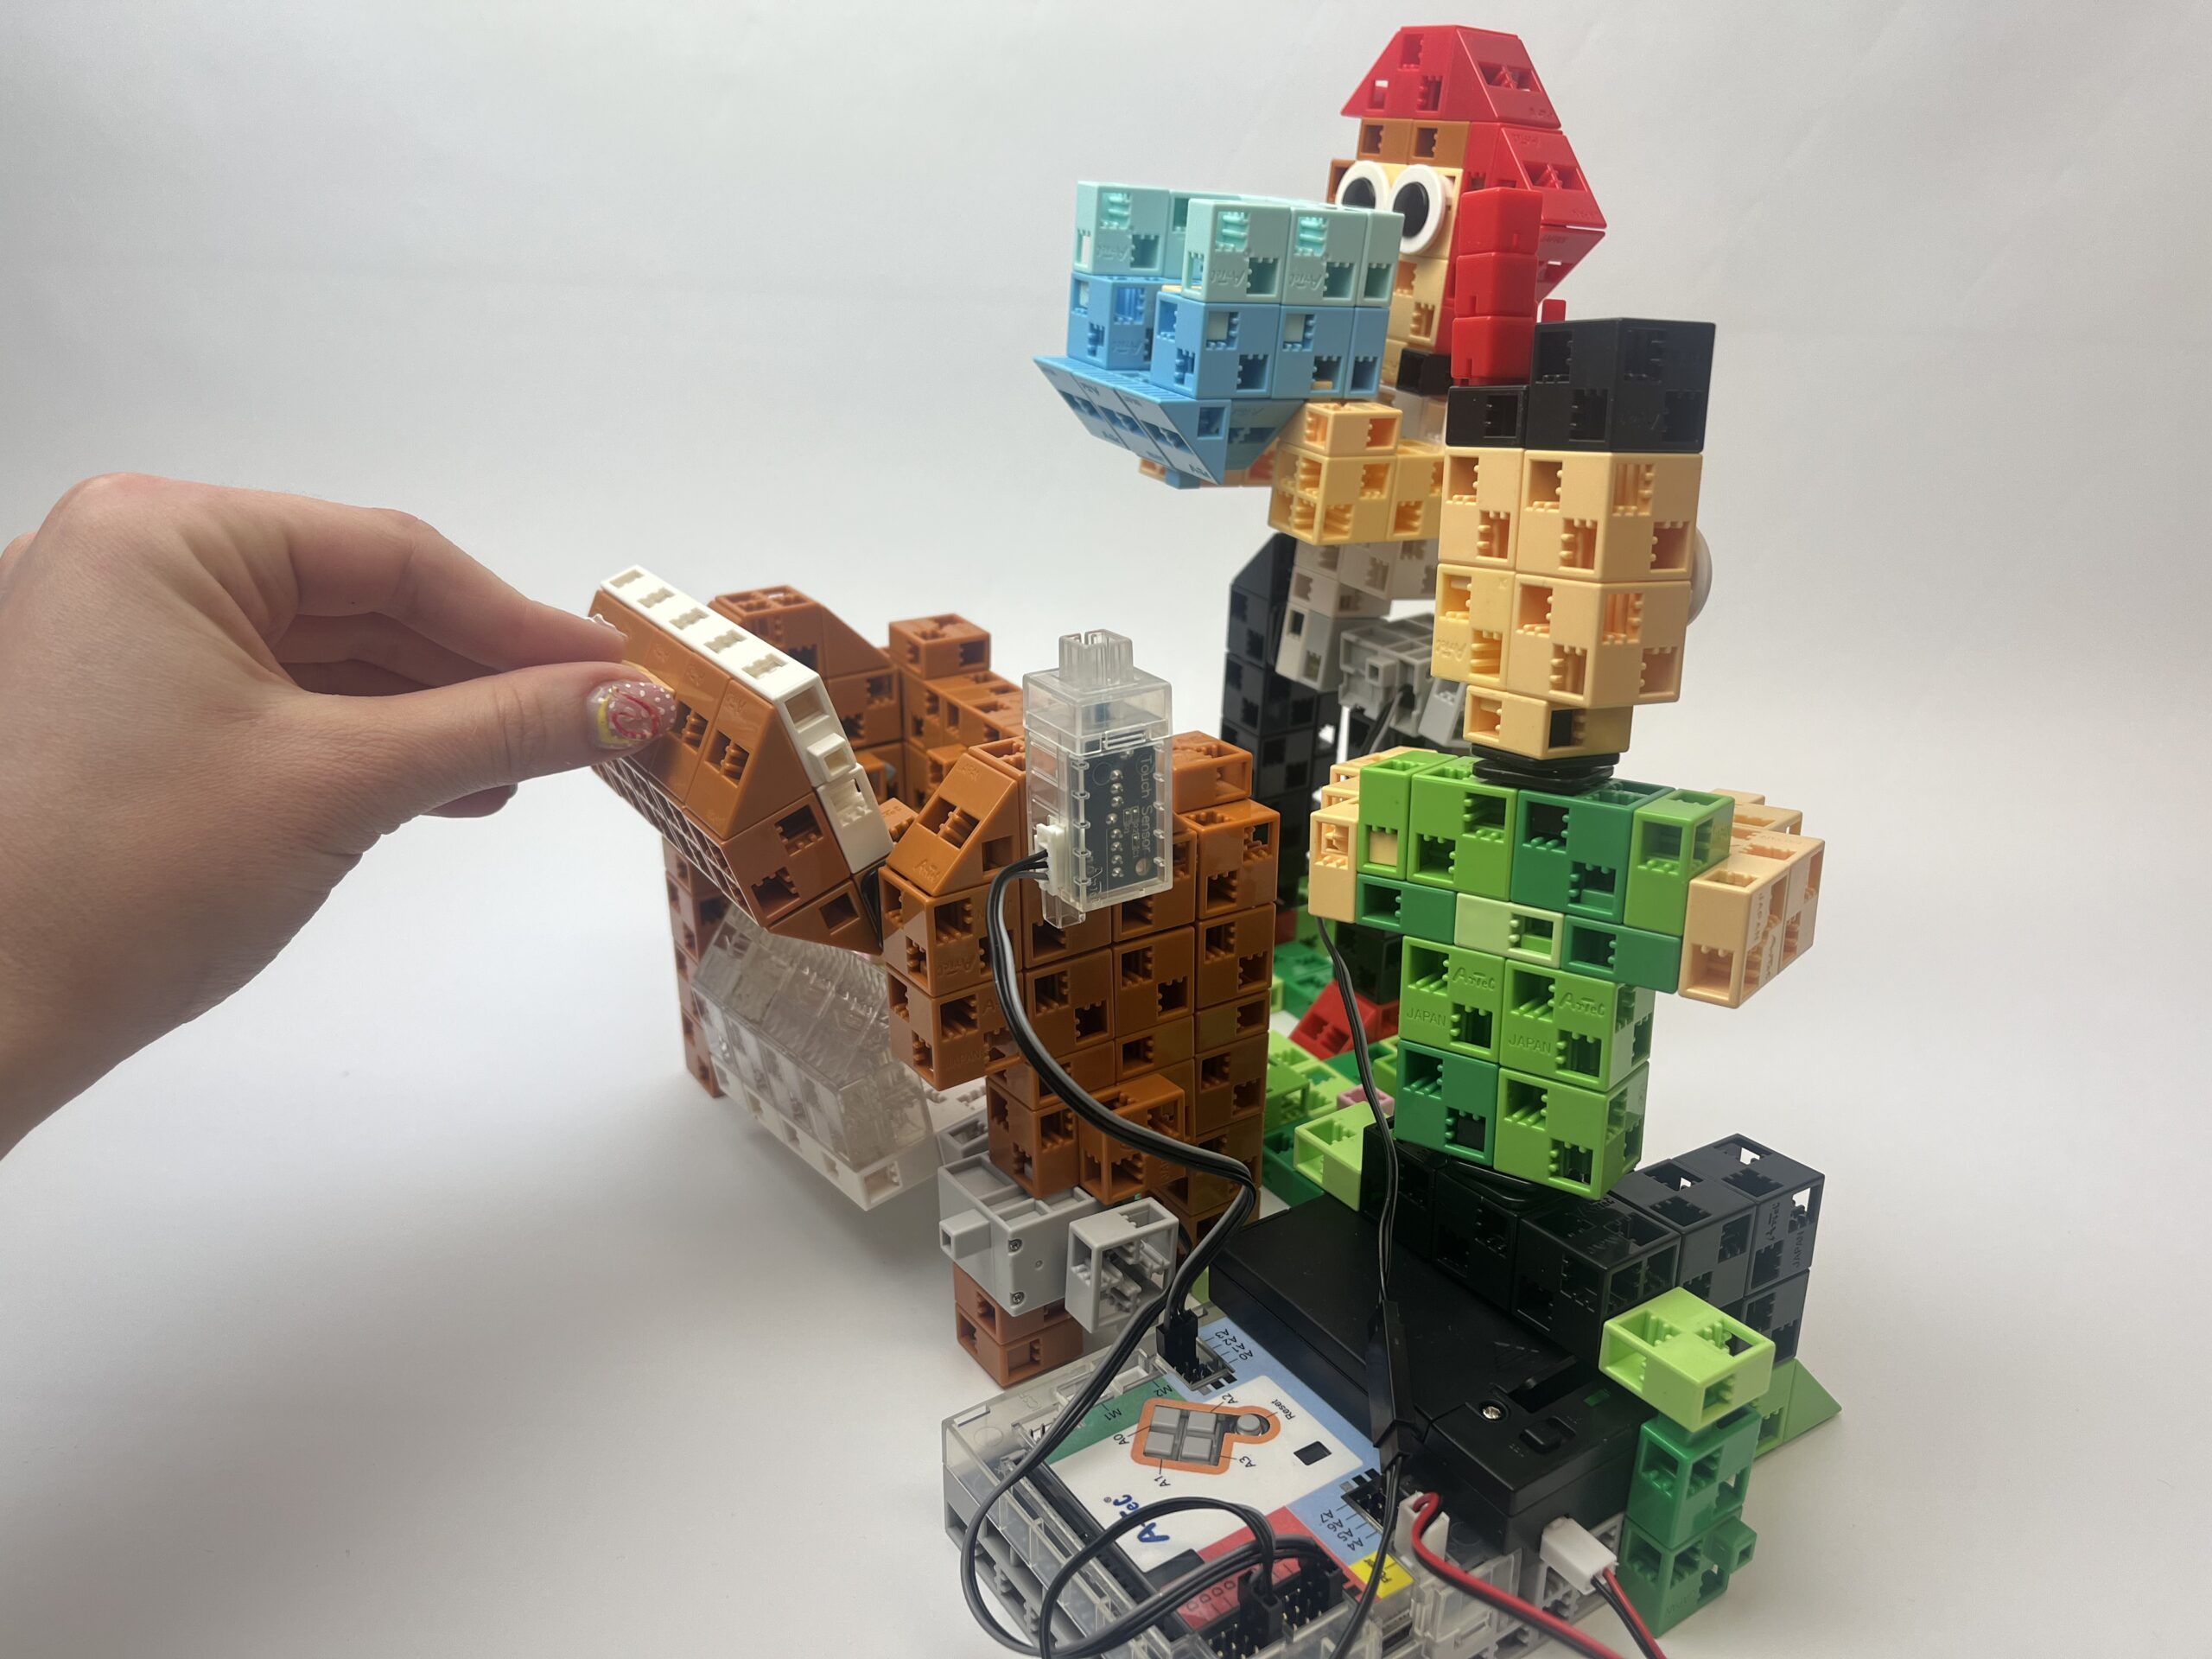
Nous construisons Seppel, montons un servomoteur dans sa taille et y connectons un capteur tactile.
Lorsque le capteur tactile est actionné, le servomoteur aide le sable à tomber dans la caisse.
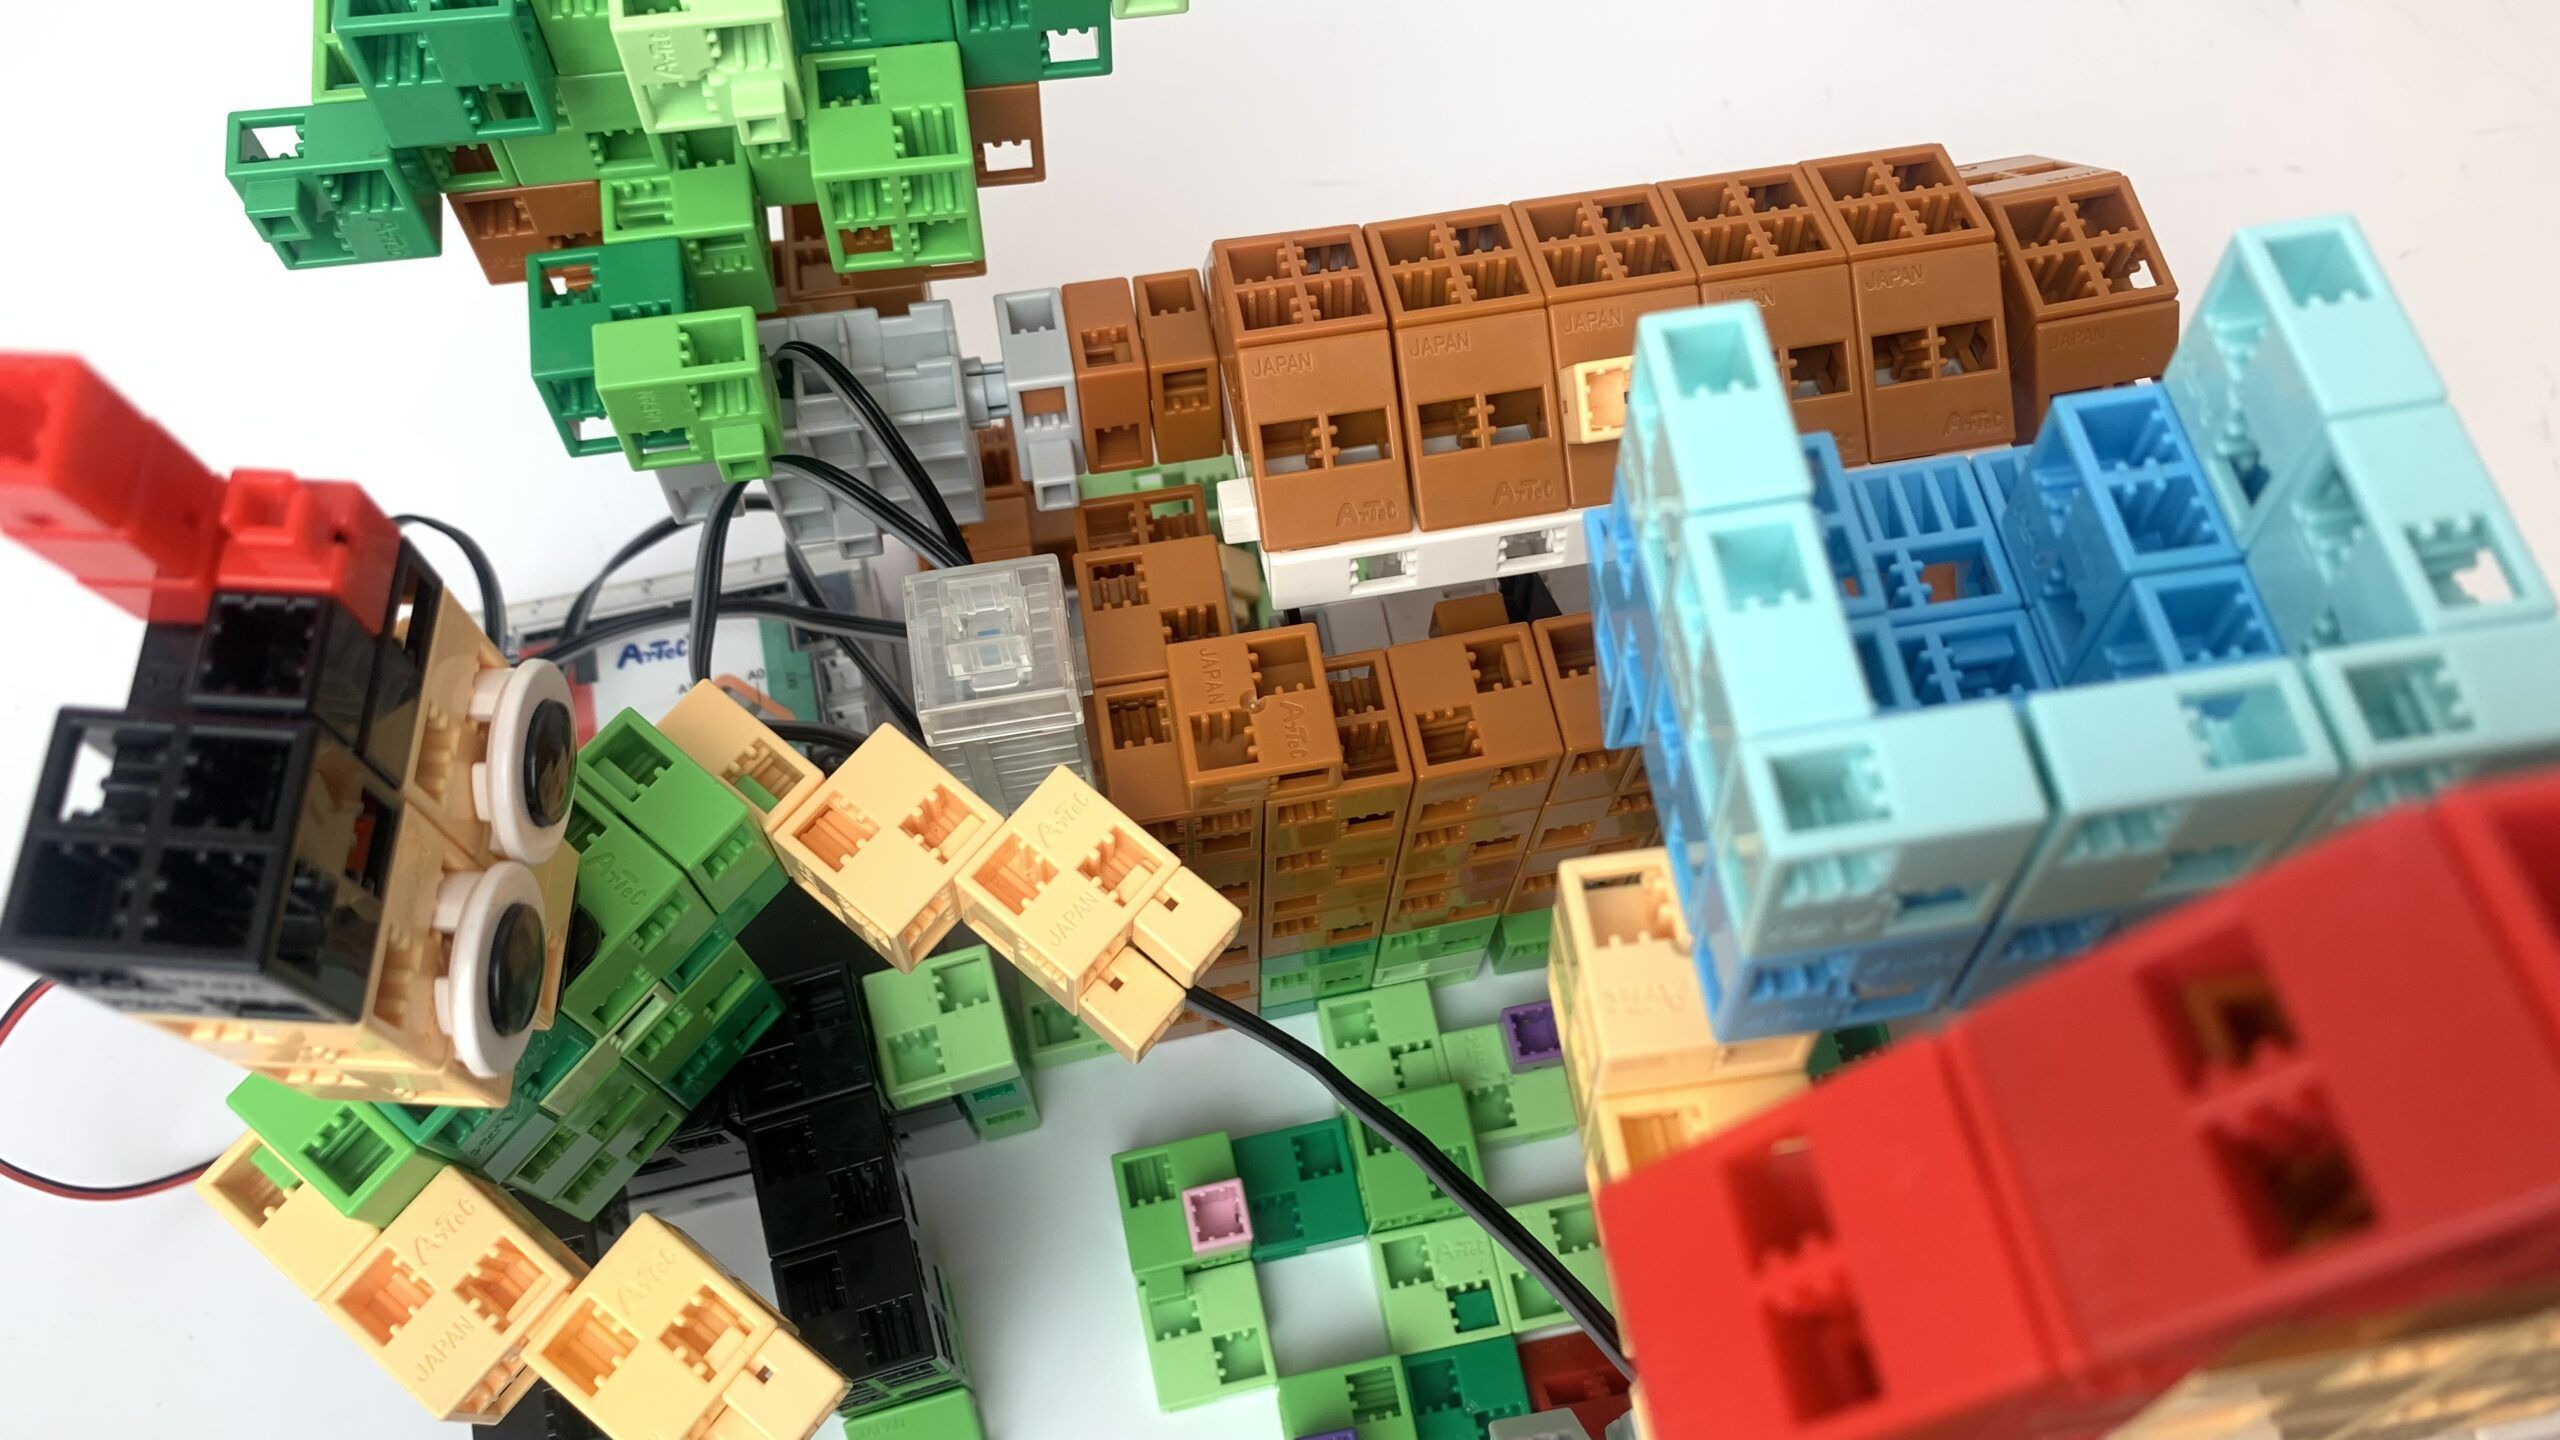
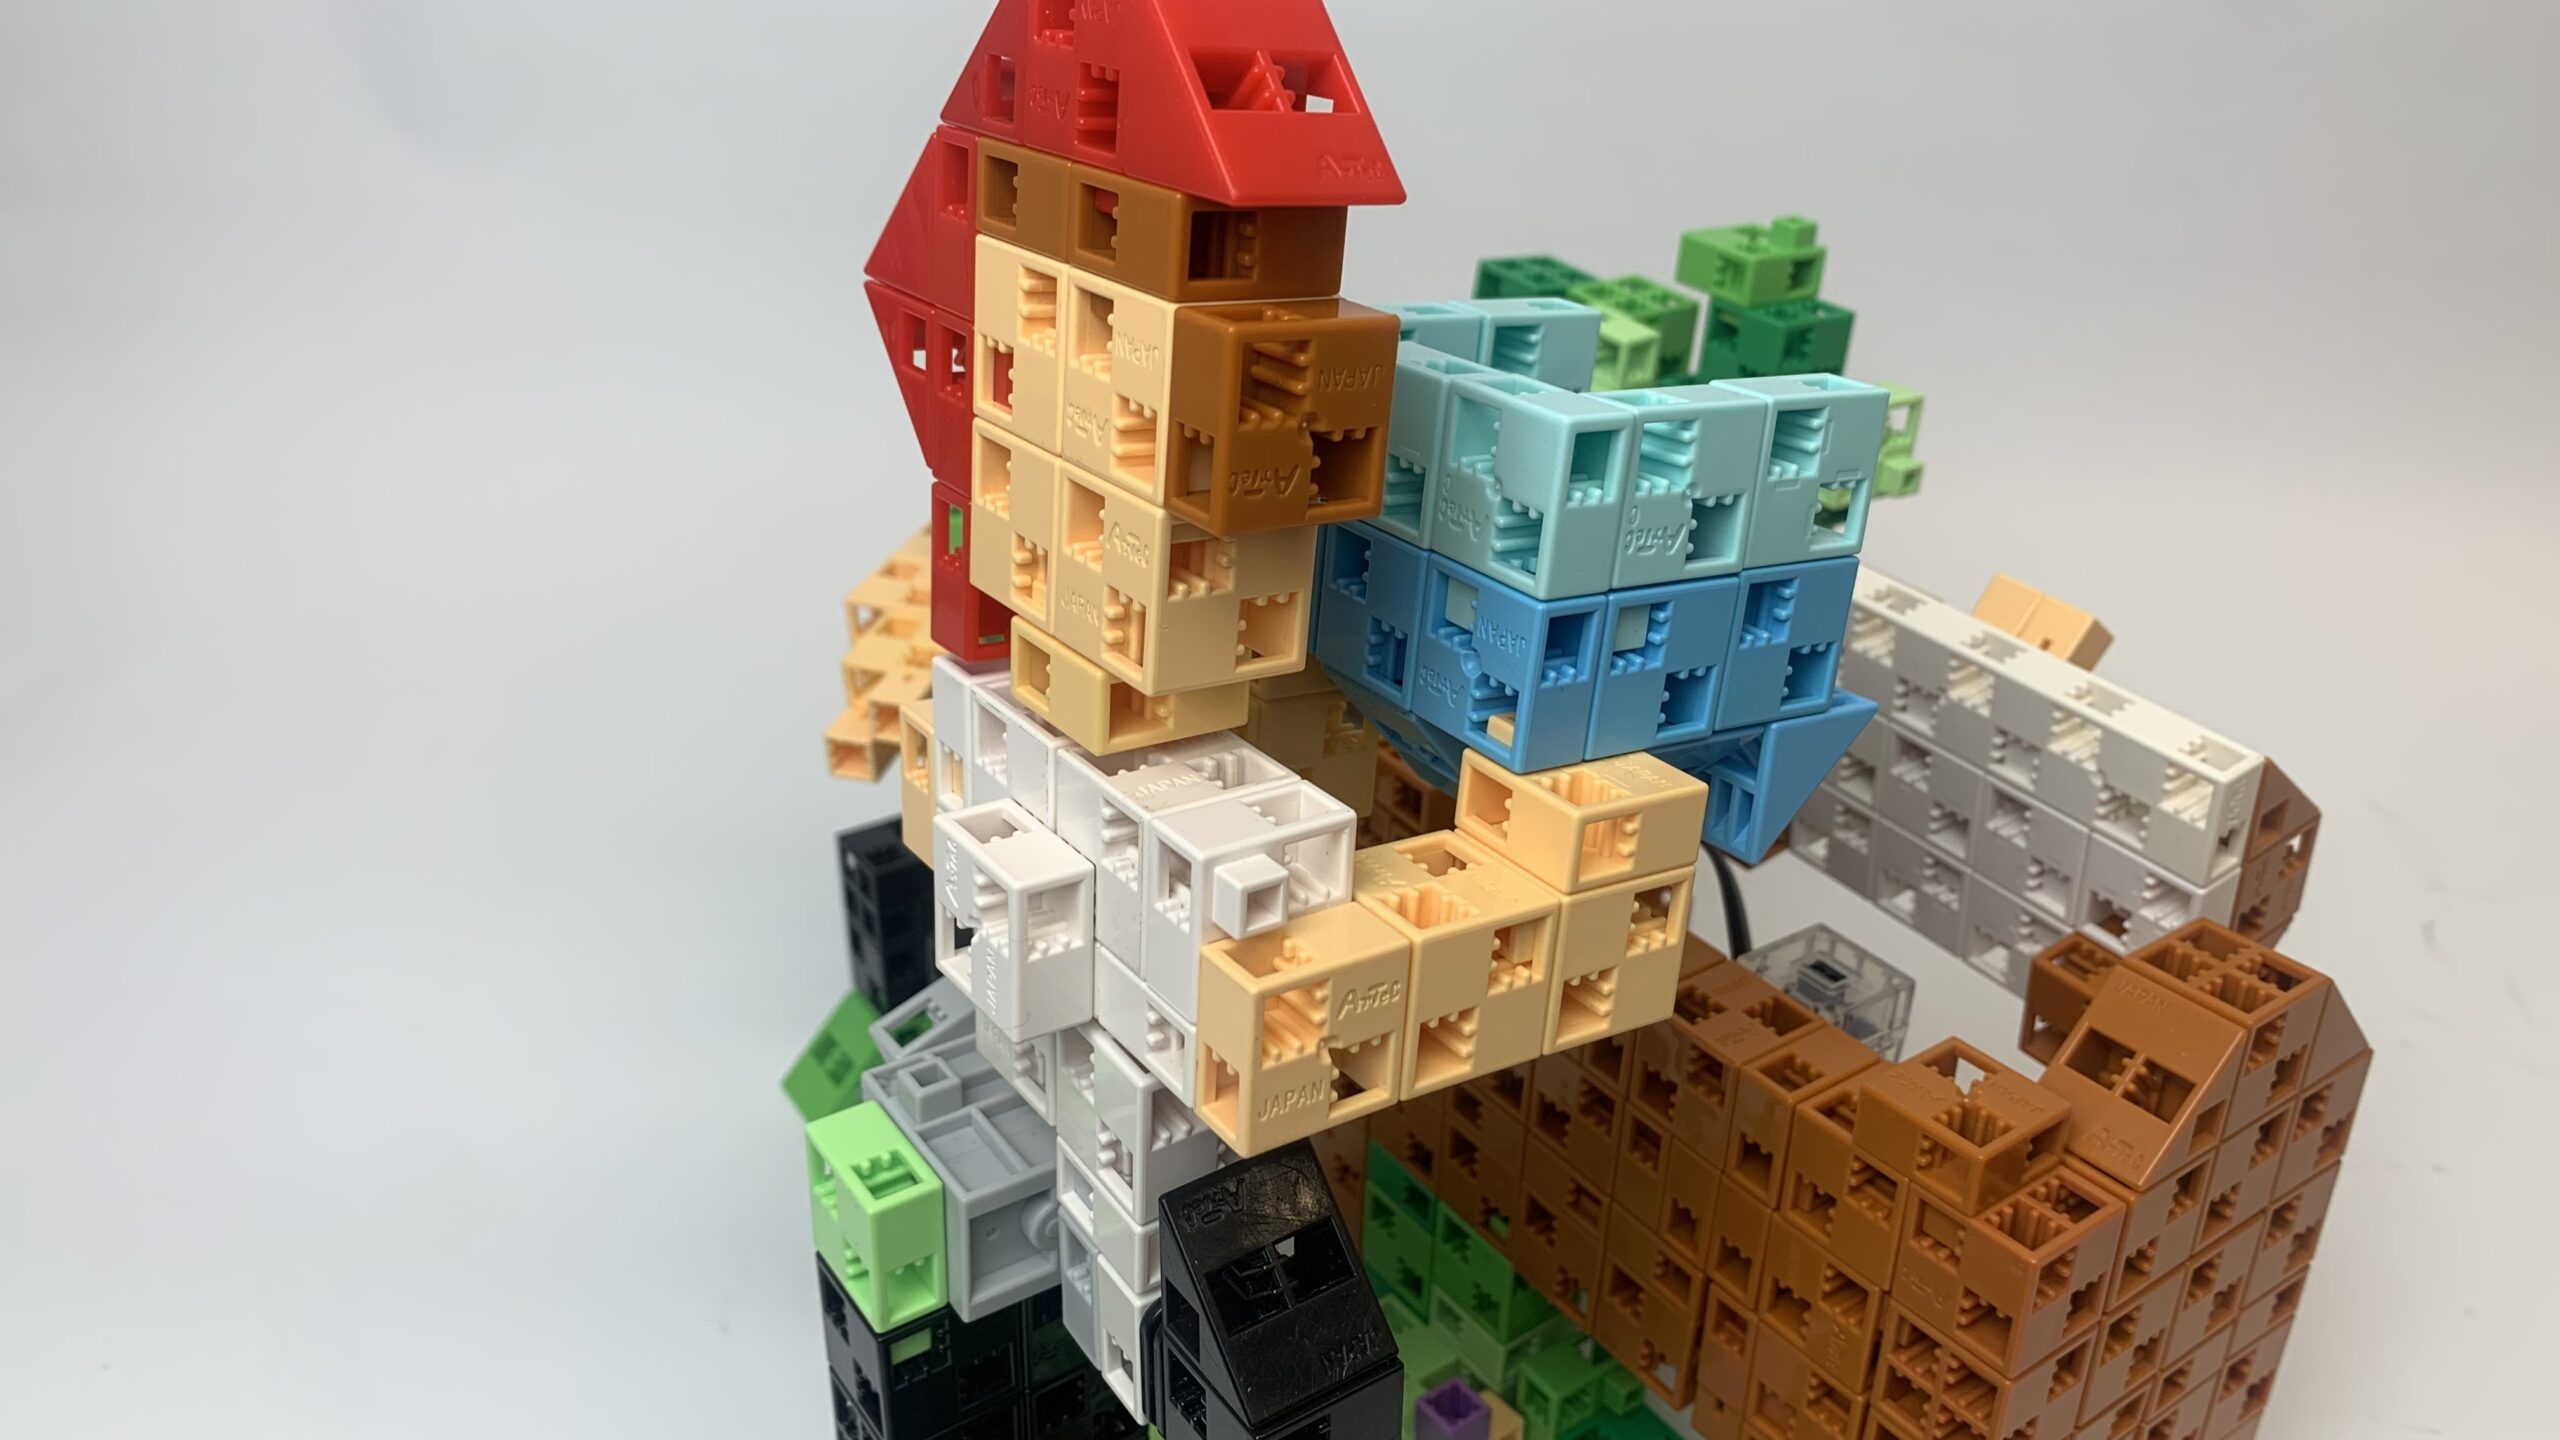
Nous construisons la caisse, dont la partie supérieure peut être fermée axialement. Lorsqu’il est abaissé, le toit appuie sur le bouton-poussoir de la caisse.
En utilisant attendez que, à la troisième pression sur le bouton, le servomoteur qui déplace le fond de la caisse ouvre un petit espace où le sable tombe.
Seppel et la caisse sont construits de la même manière que P3.
Le haut et le bas de la caisse sont contrôlés par 4 capteurs tactiles.
Le couvercle s’ouvre et se ferme par étapes et le fond ne peut être ouvert que lorsque le couvercle est fermé.
Le couvercle de la caisse ne peut être fermé et le fond ne peut être ouvert que s’il y a du sable, ce qui est détecté par le robot à l’aide d’un capteur infrarouge.
Le moulin à café est construit de la même manière que le moulin P2.
La grand-mère est construite de la même manière que dans P3, mais un accéléromètre et un bouton poussoir sont utilisés pour le contrôle.
En appuyant sur le capteur tactile du moulin à café, le bras du moulin à café tourne à une vitesse aléatoire. Un photoréflecteur IR est utilisé pour mesurer la vitesse de rotation du bras du moulin à café.
Après un tour, la chanson est jouée à la vitesse correspondante pendant que le bras continue de tourner.