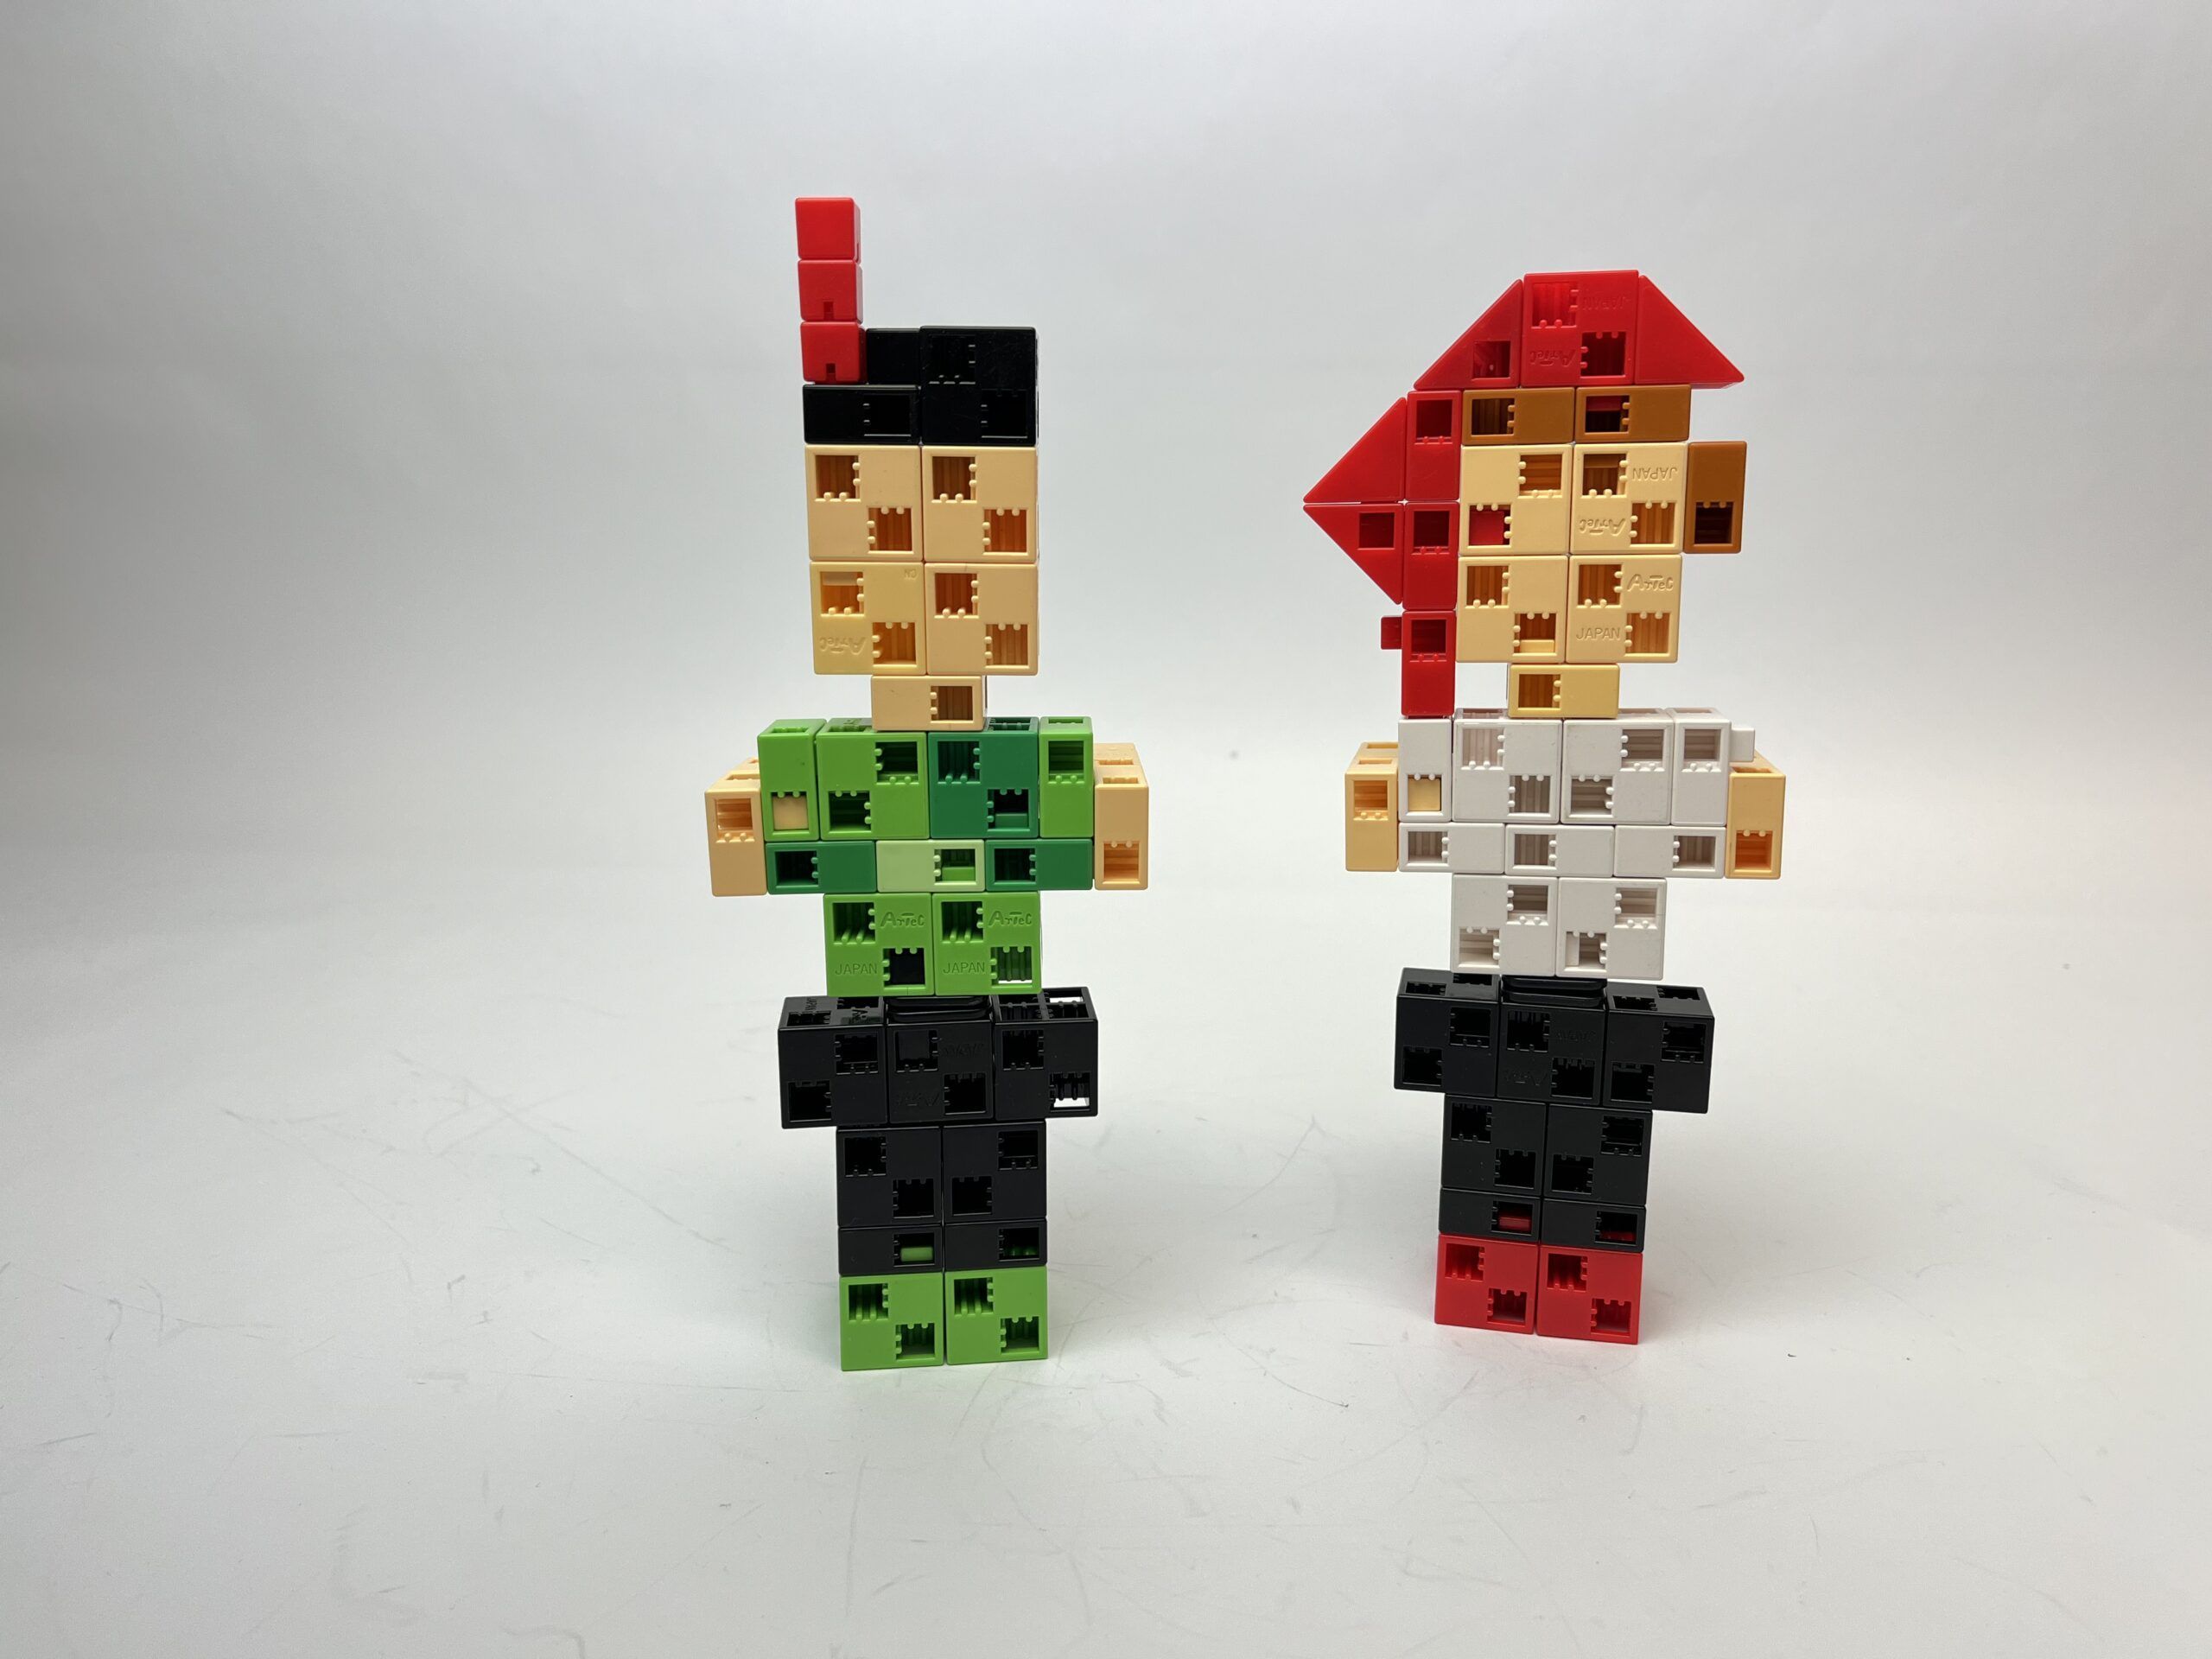
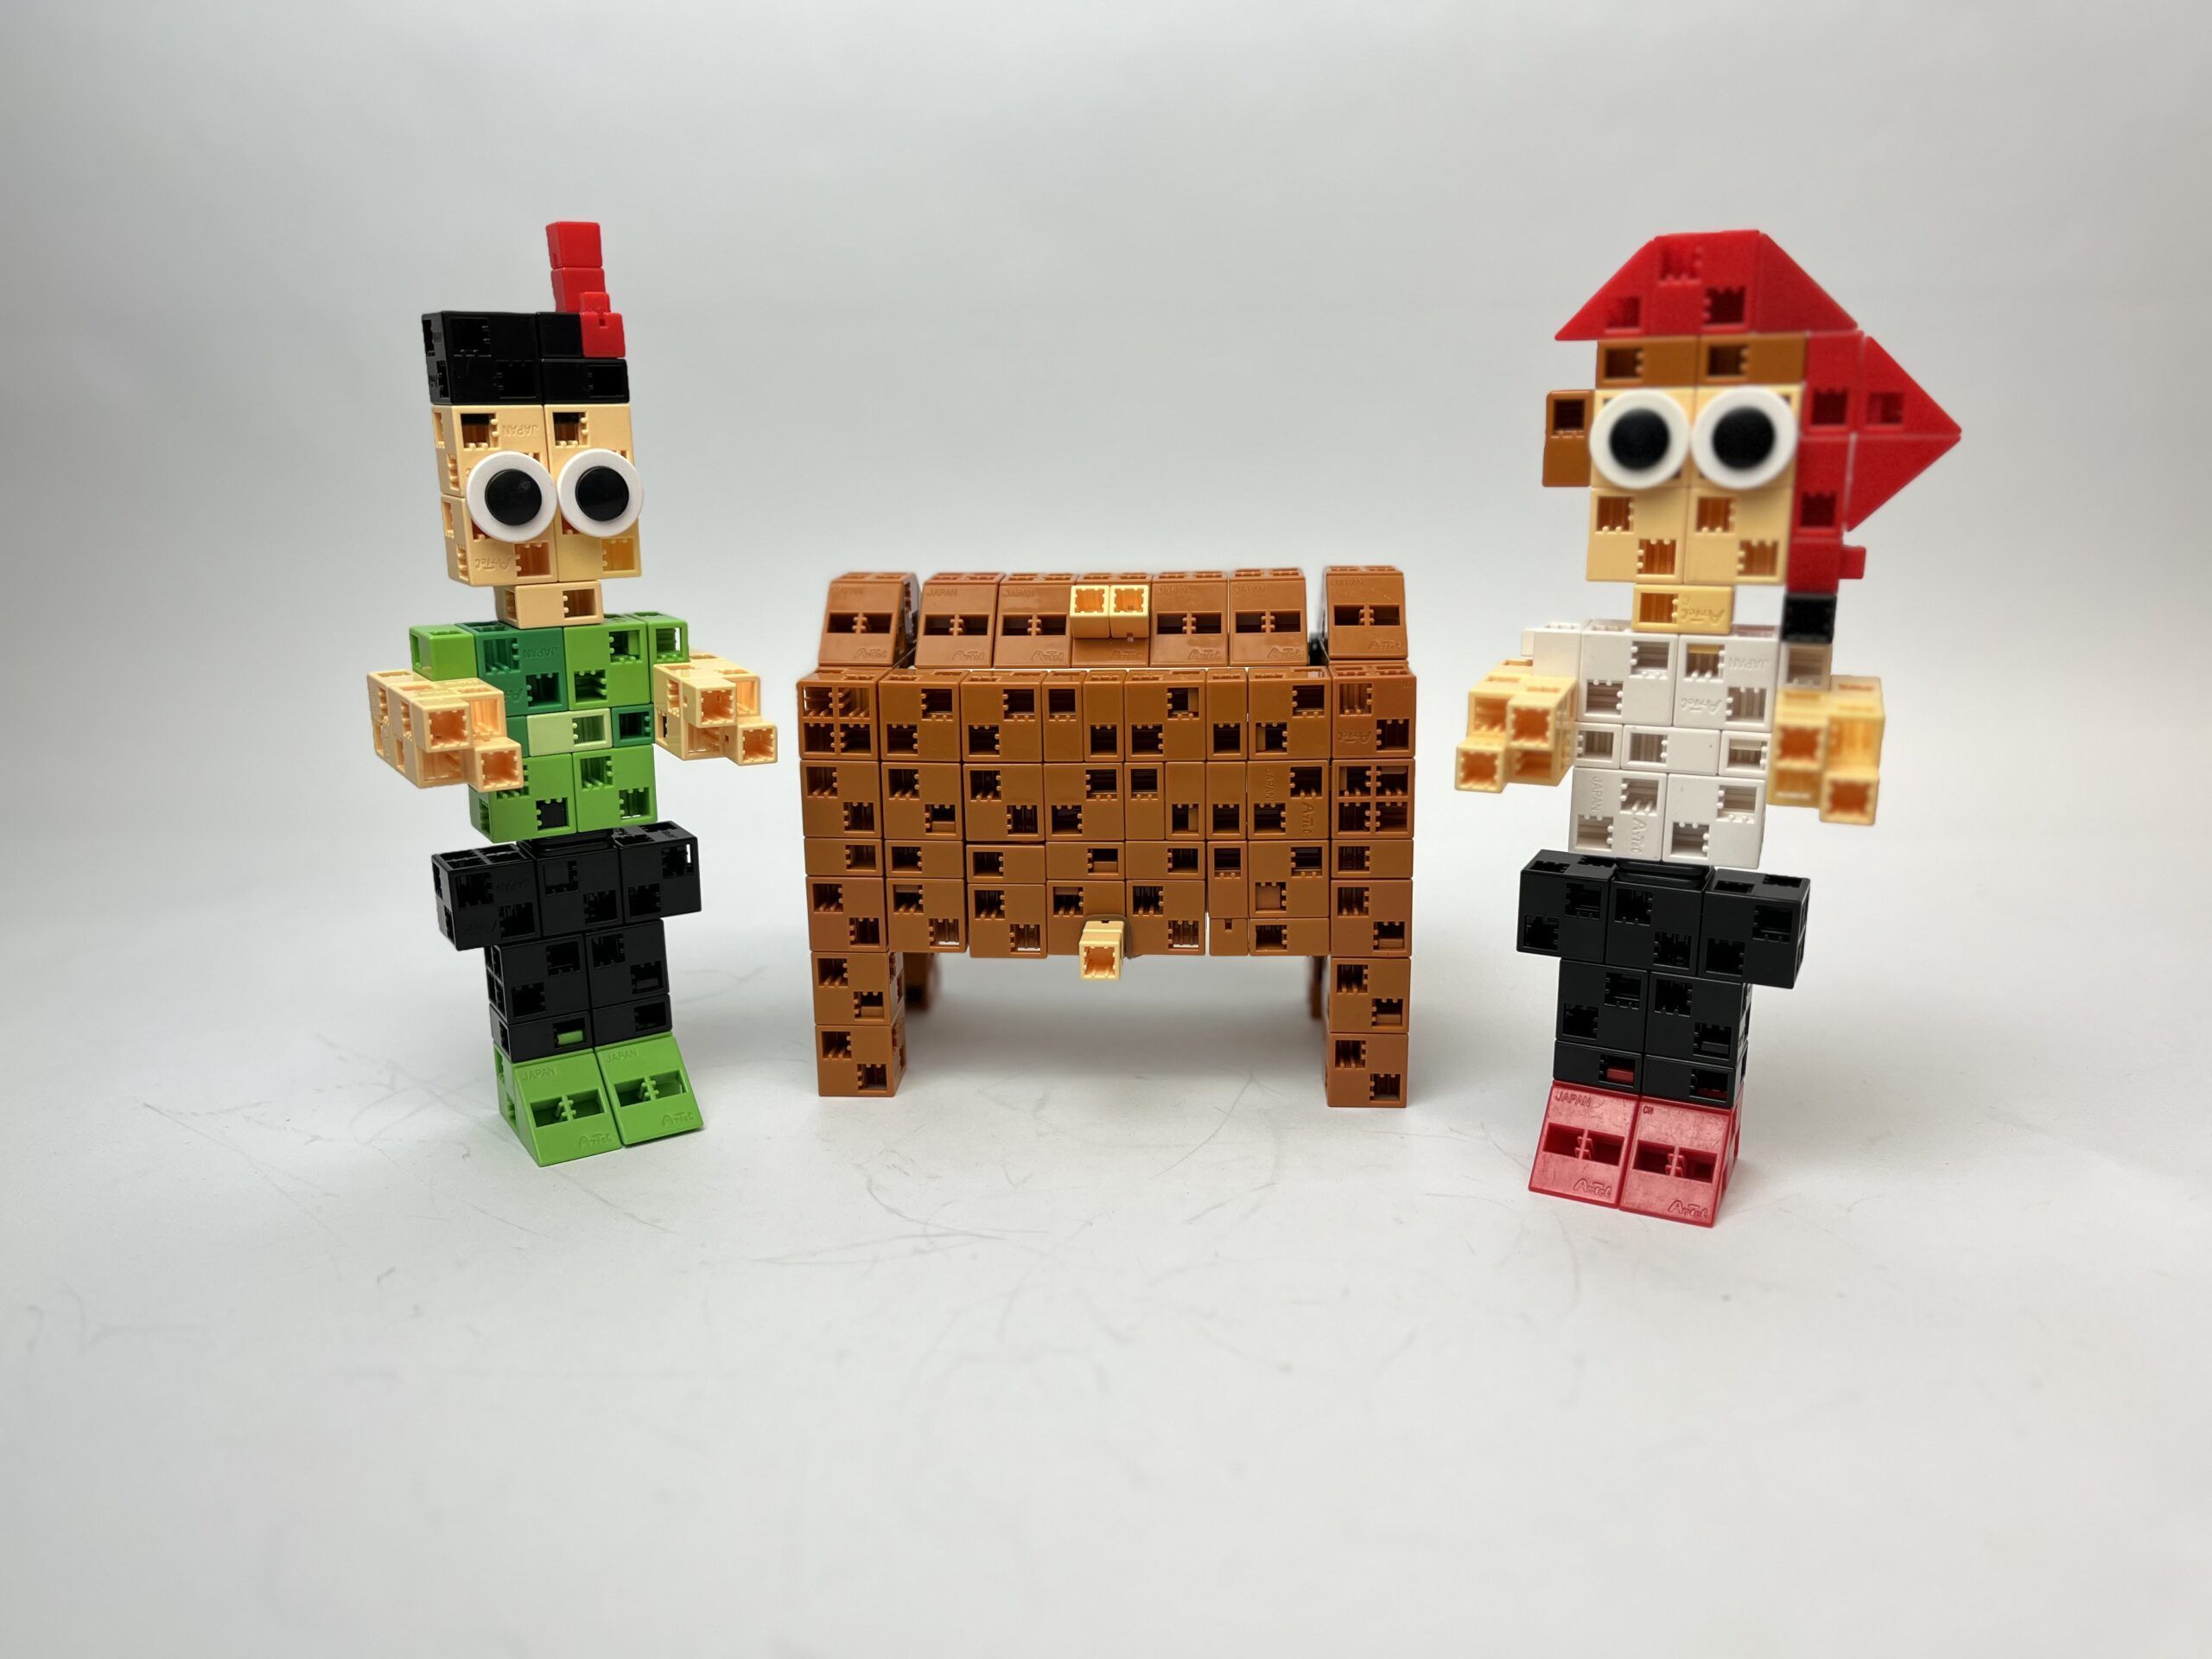
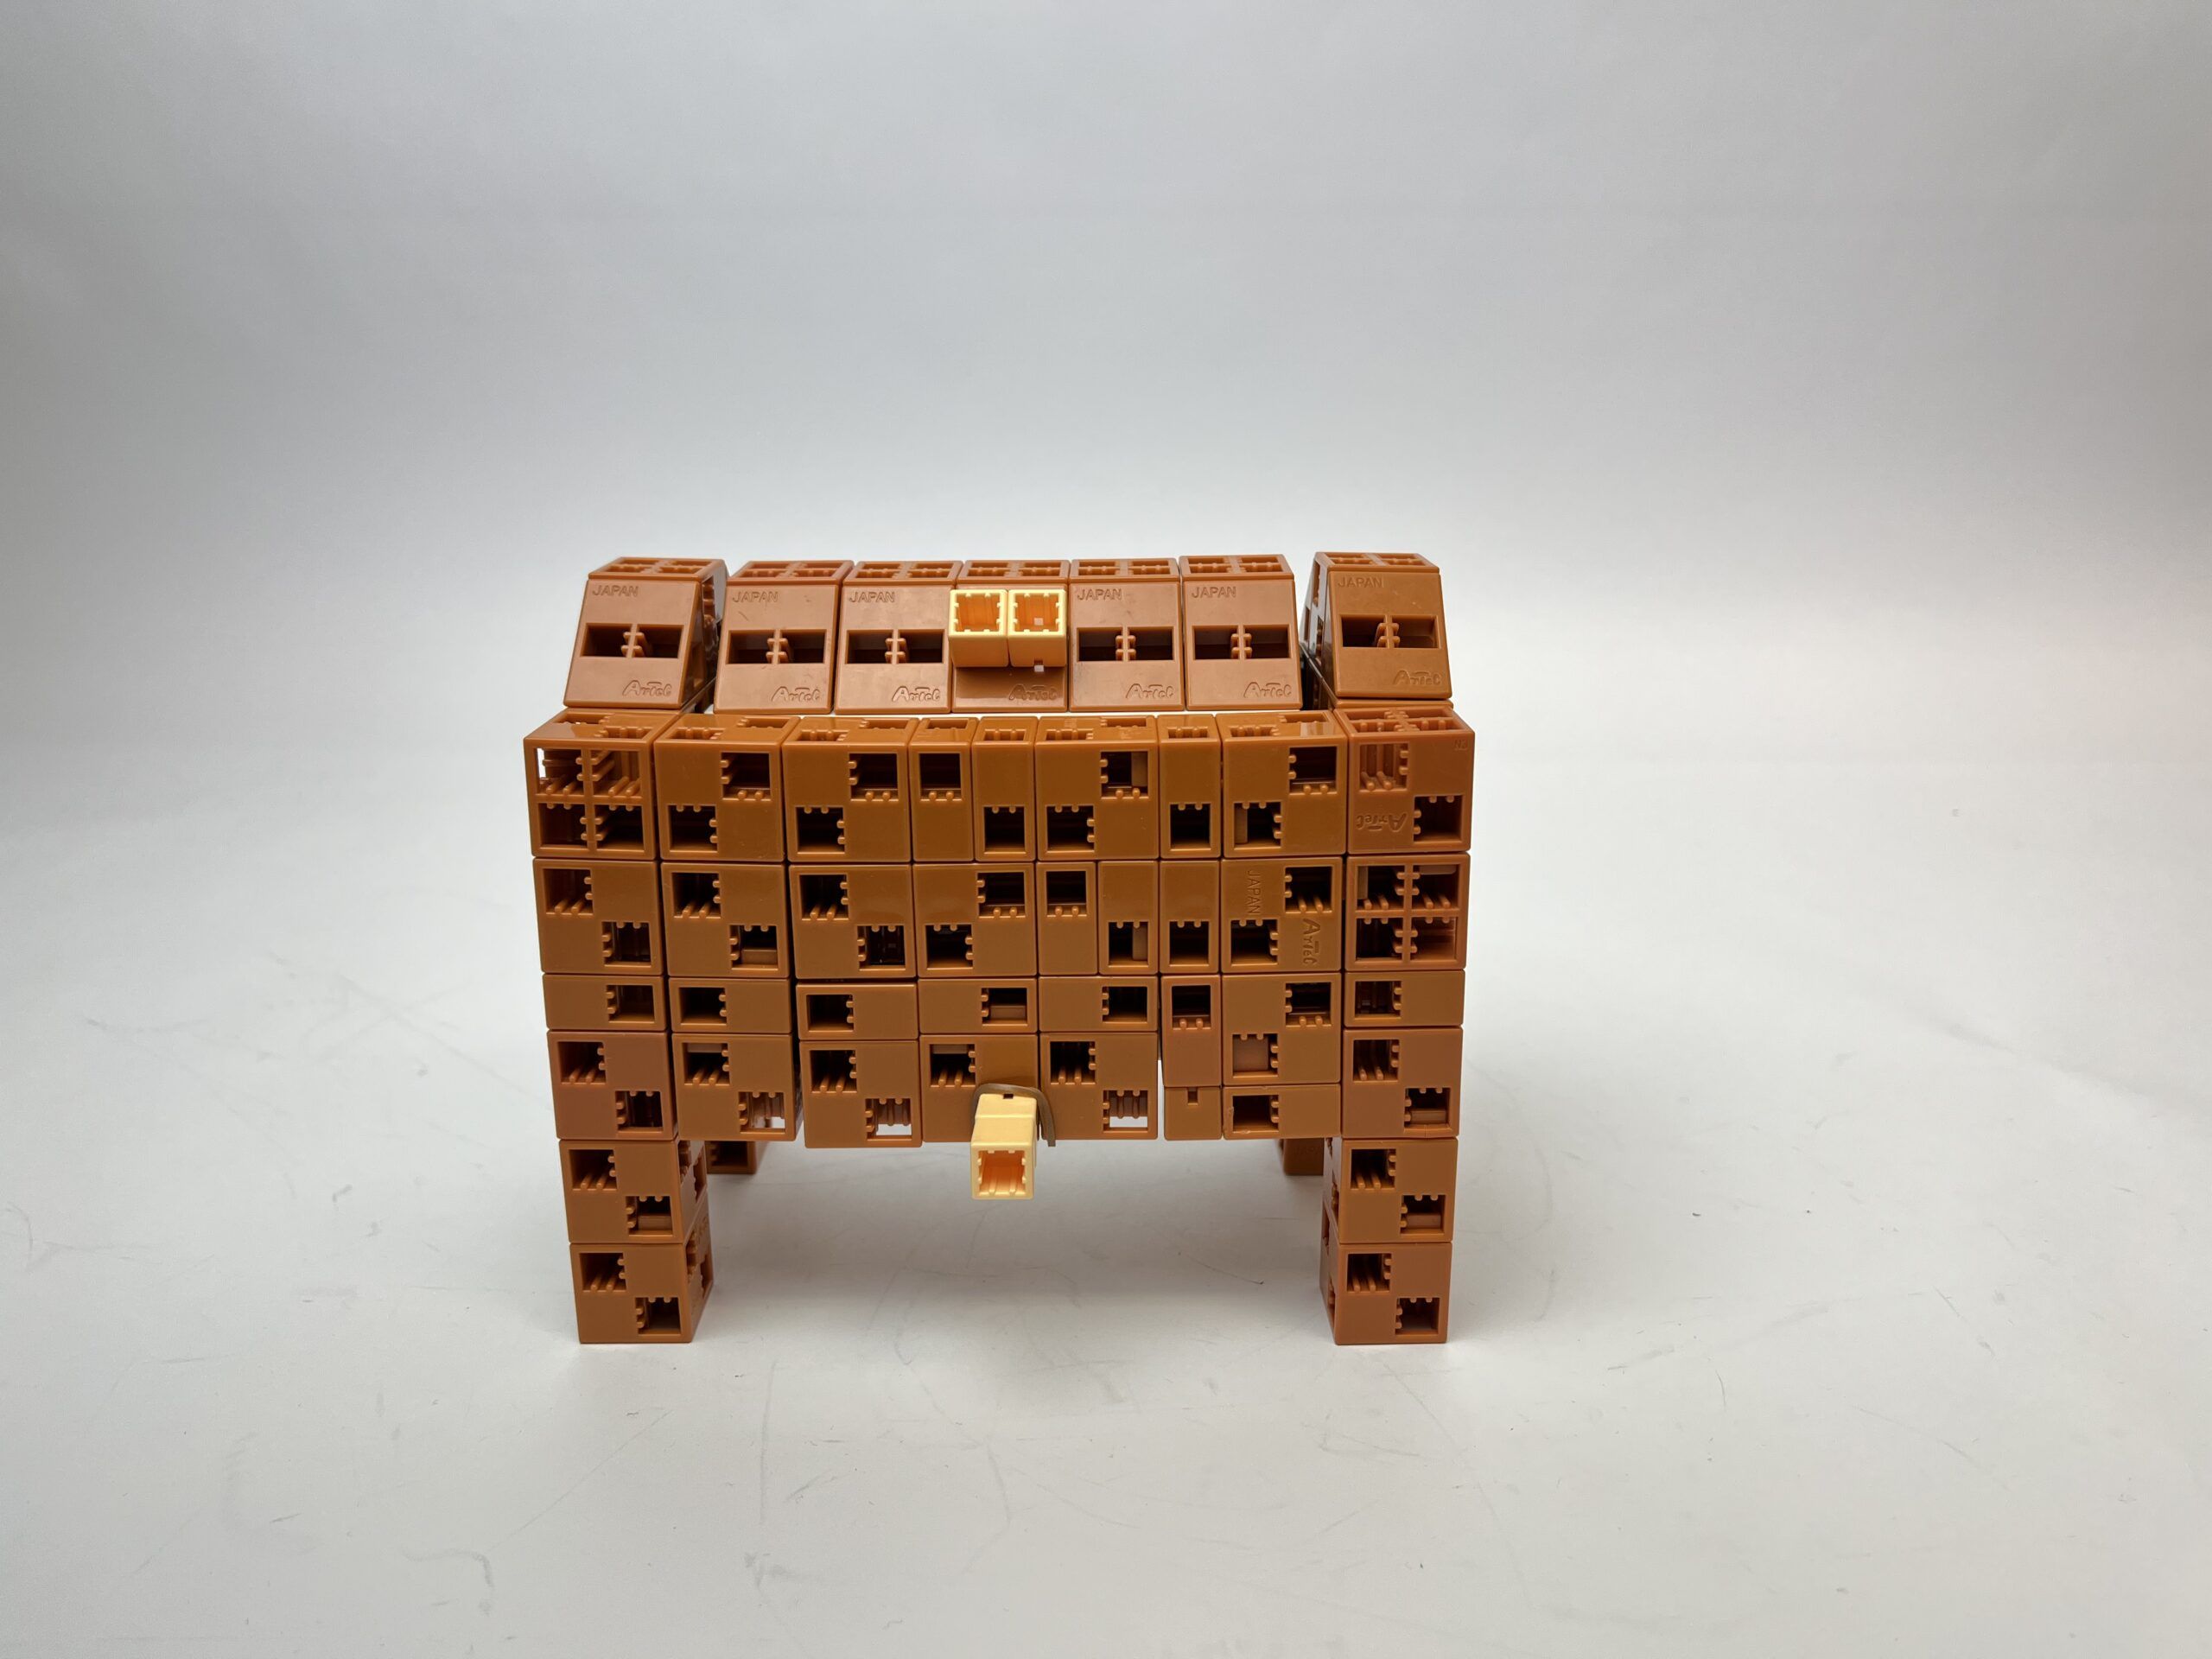
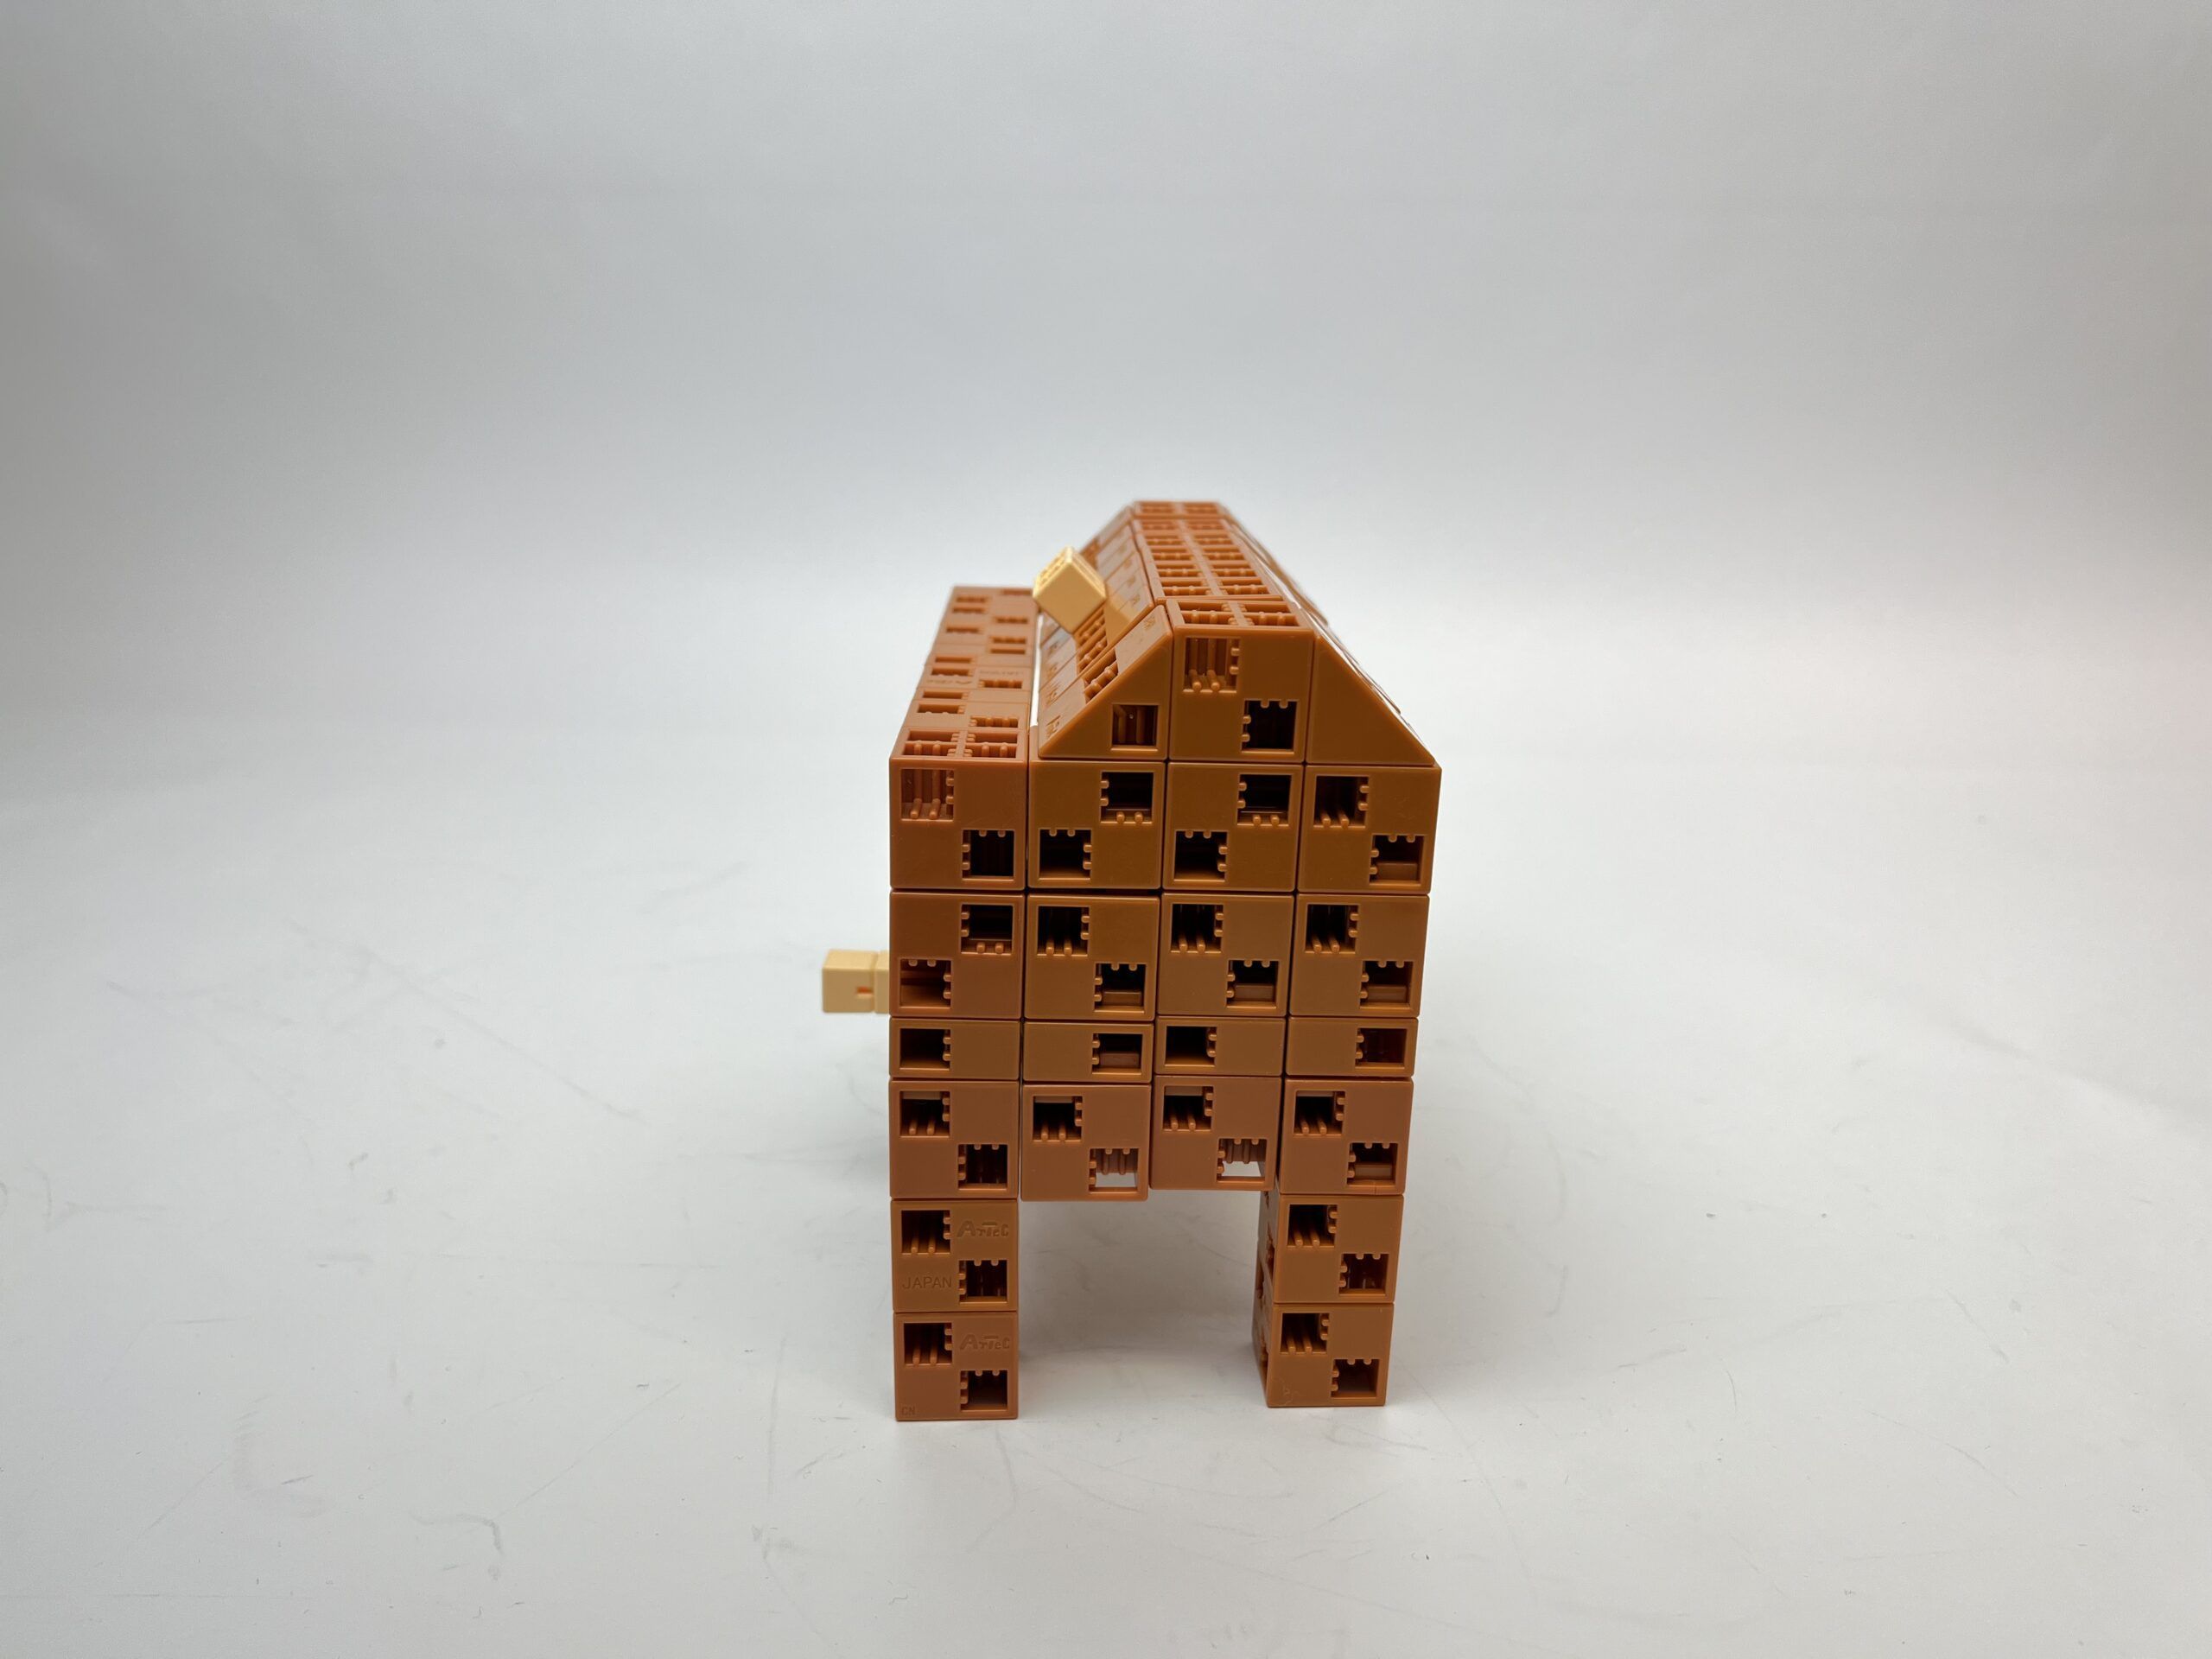
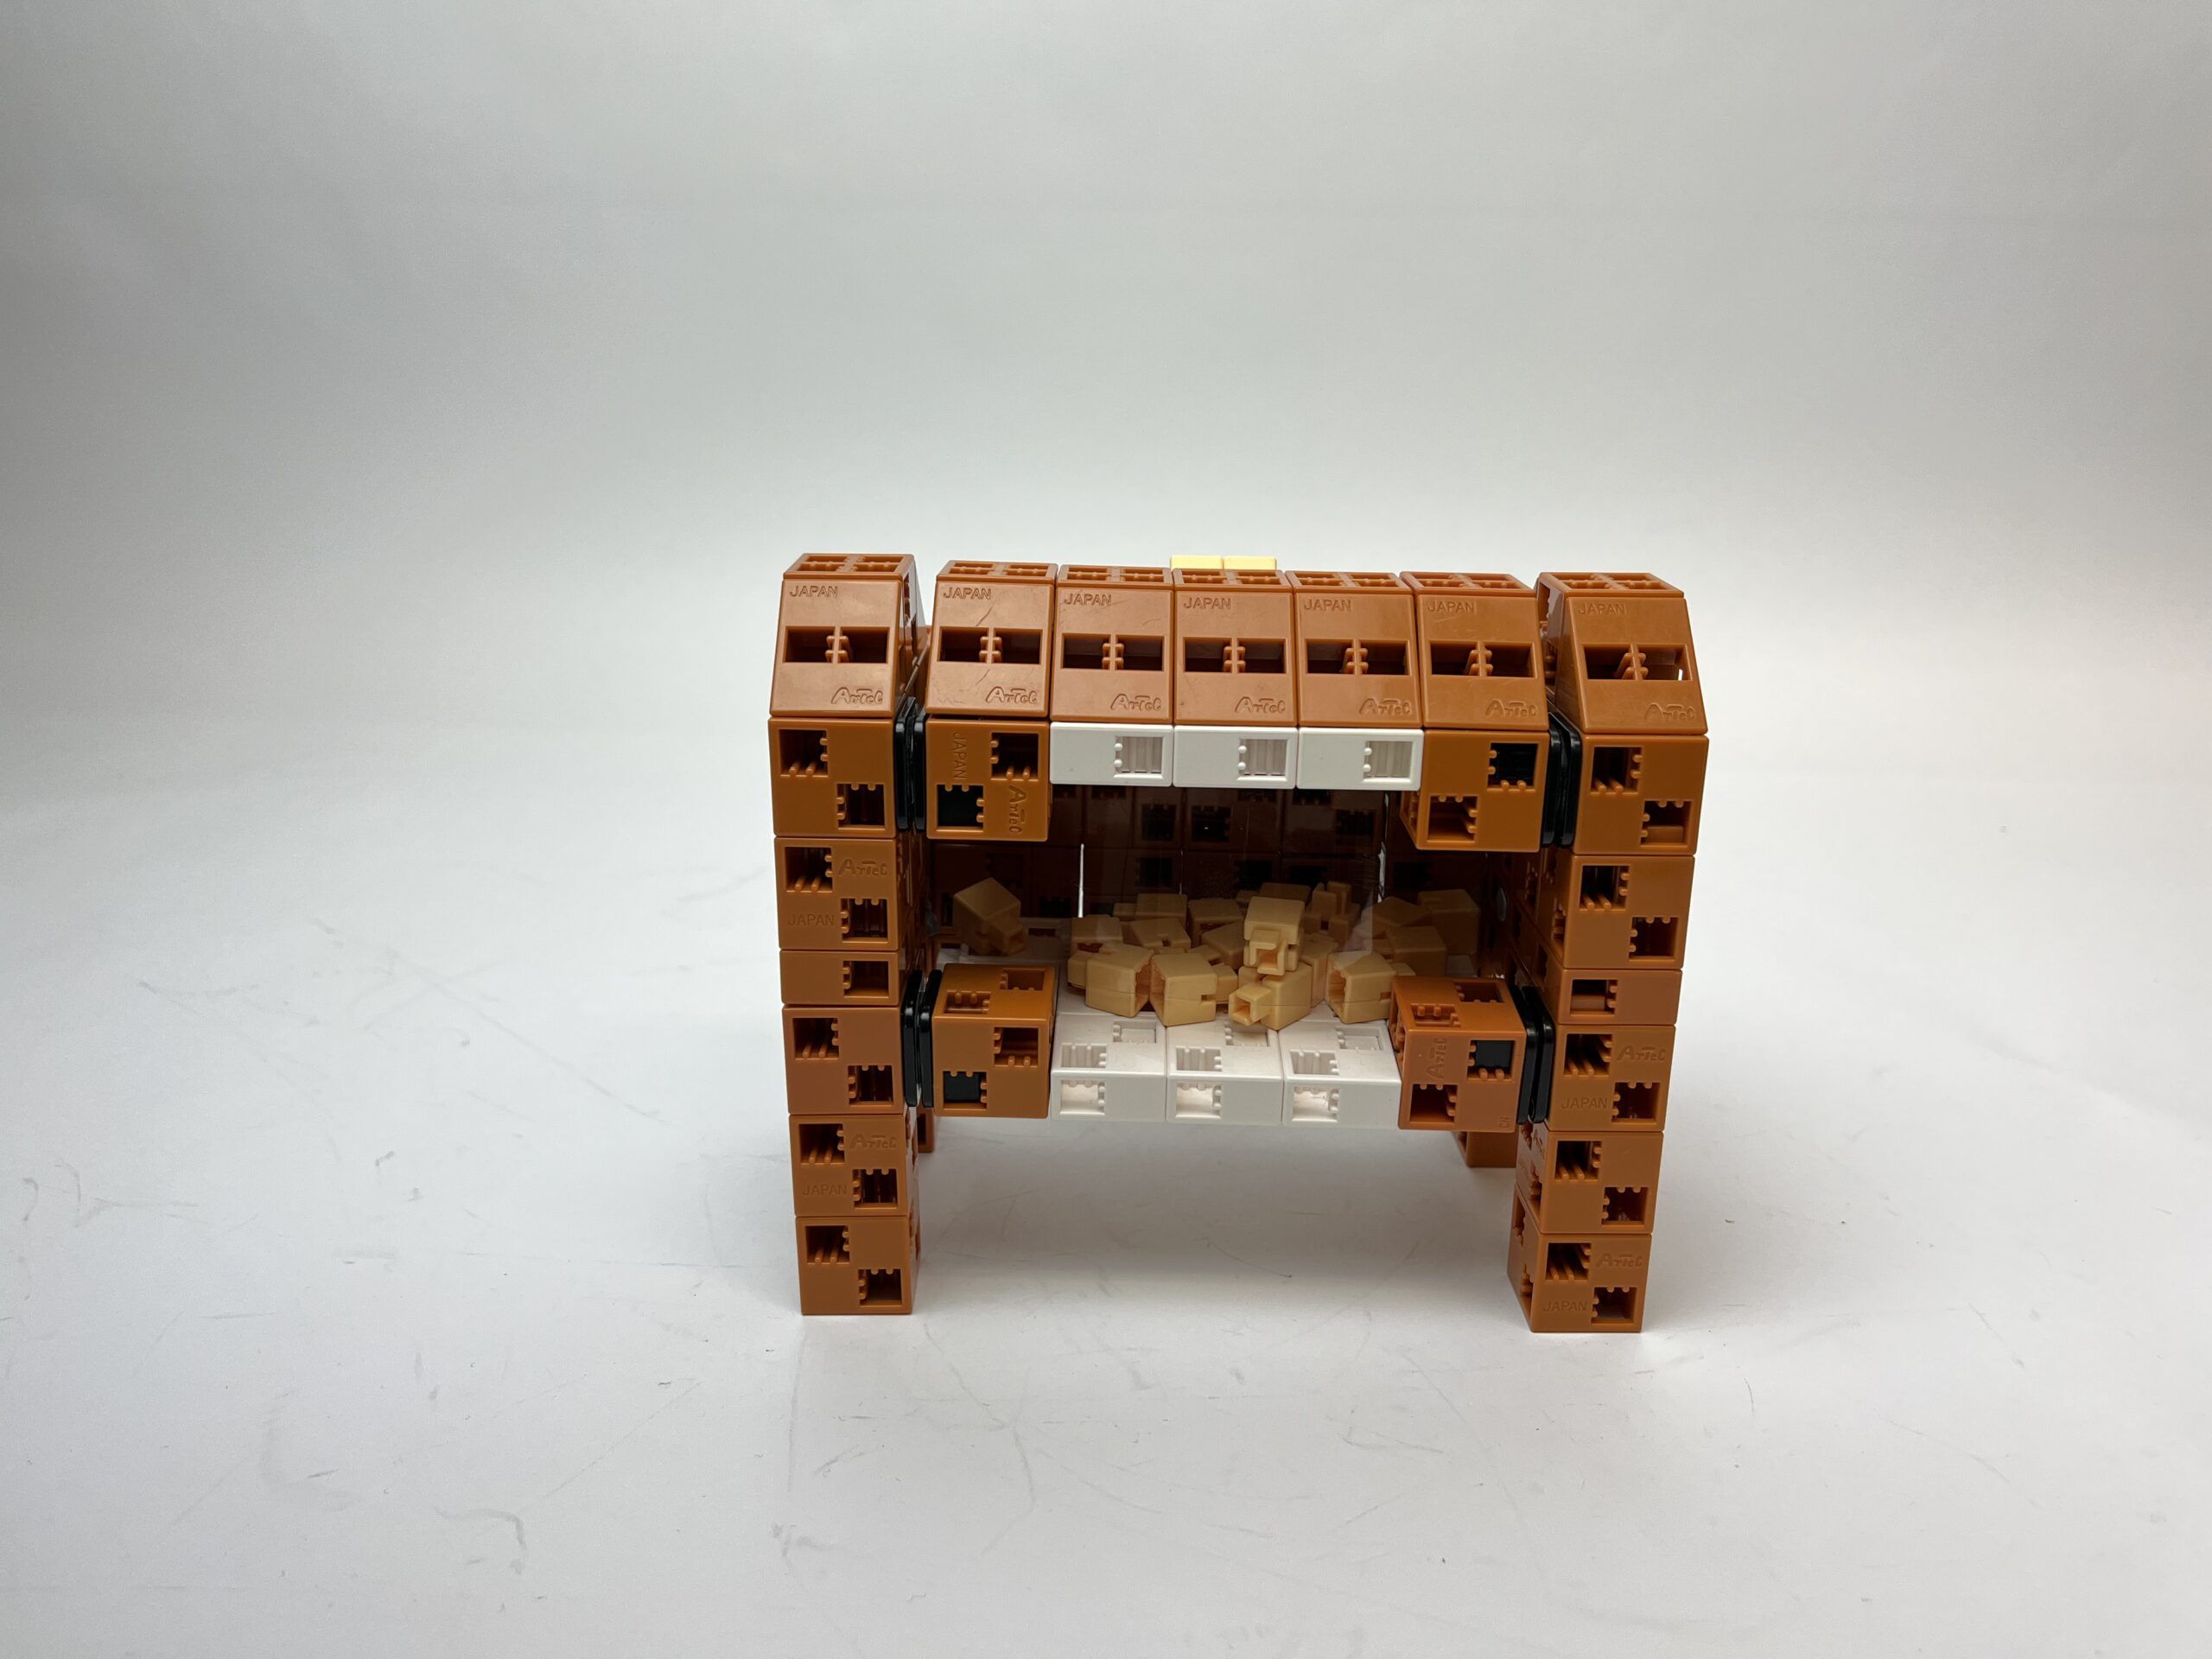
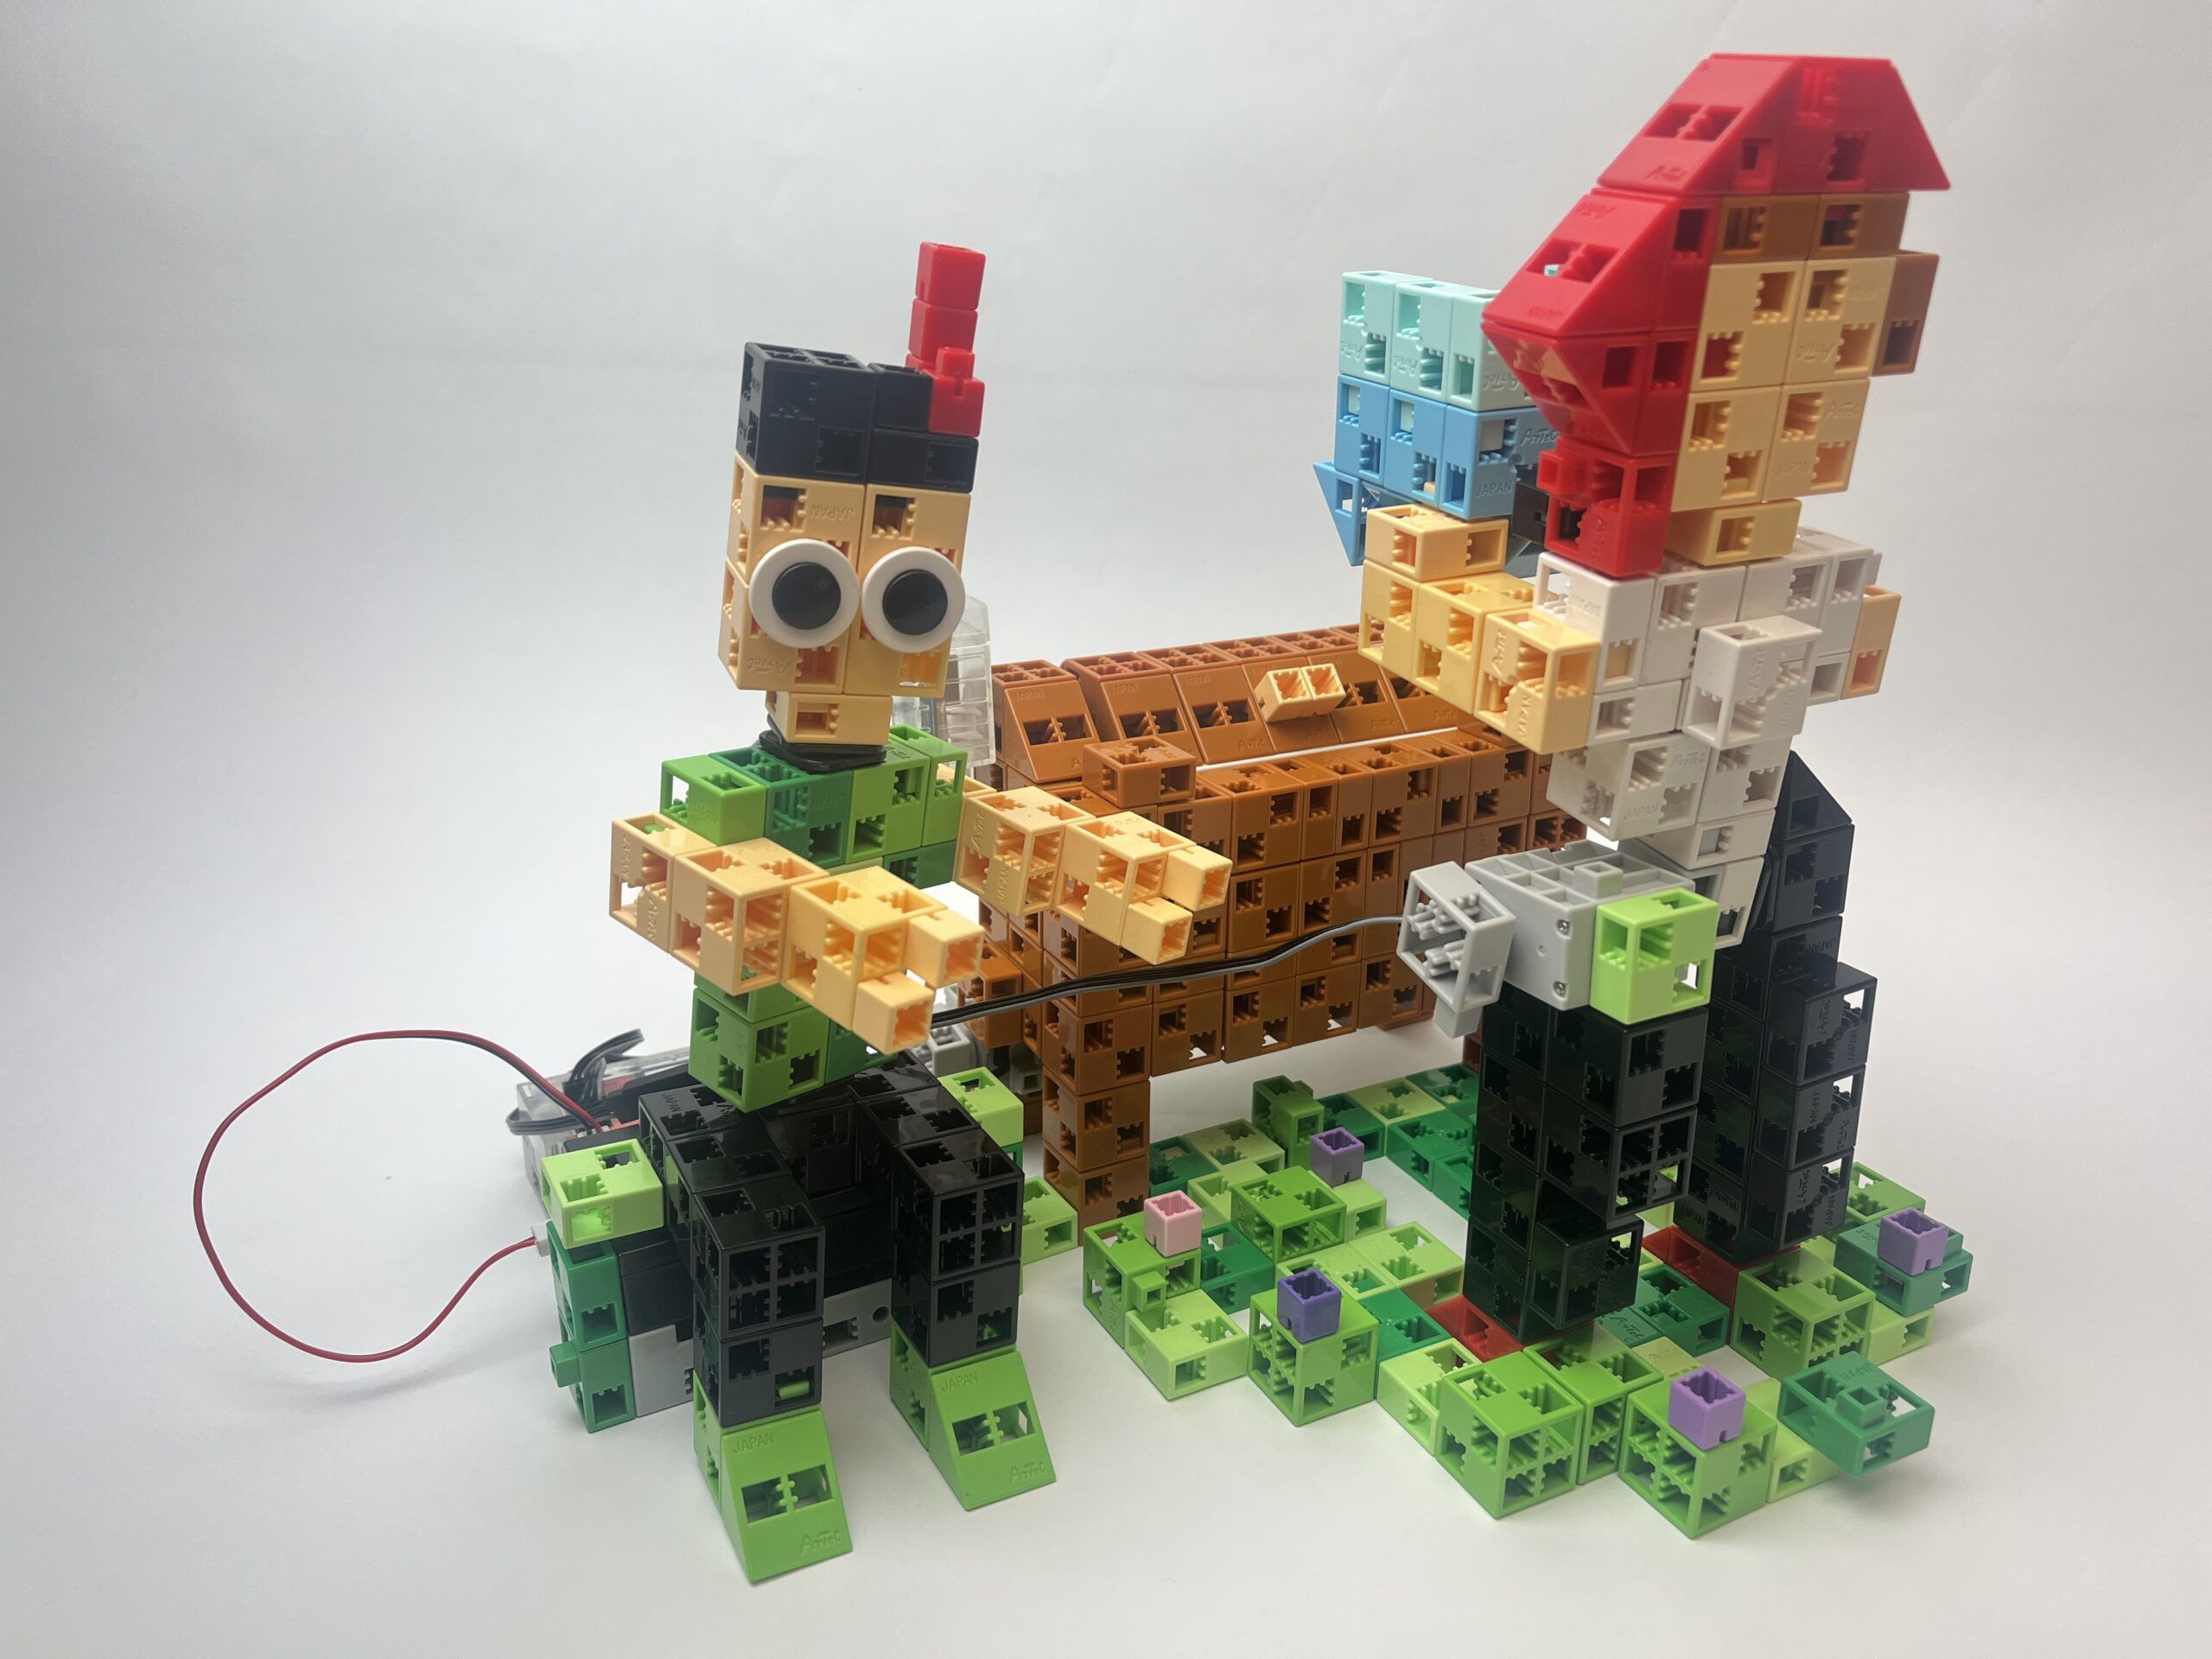
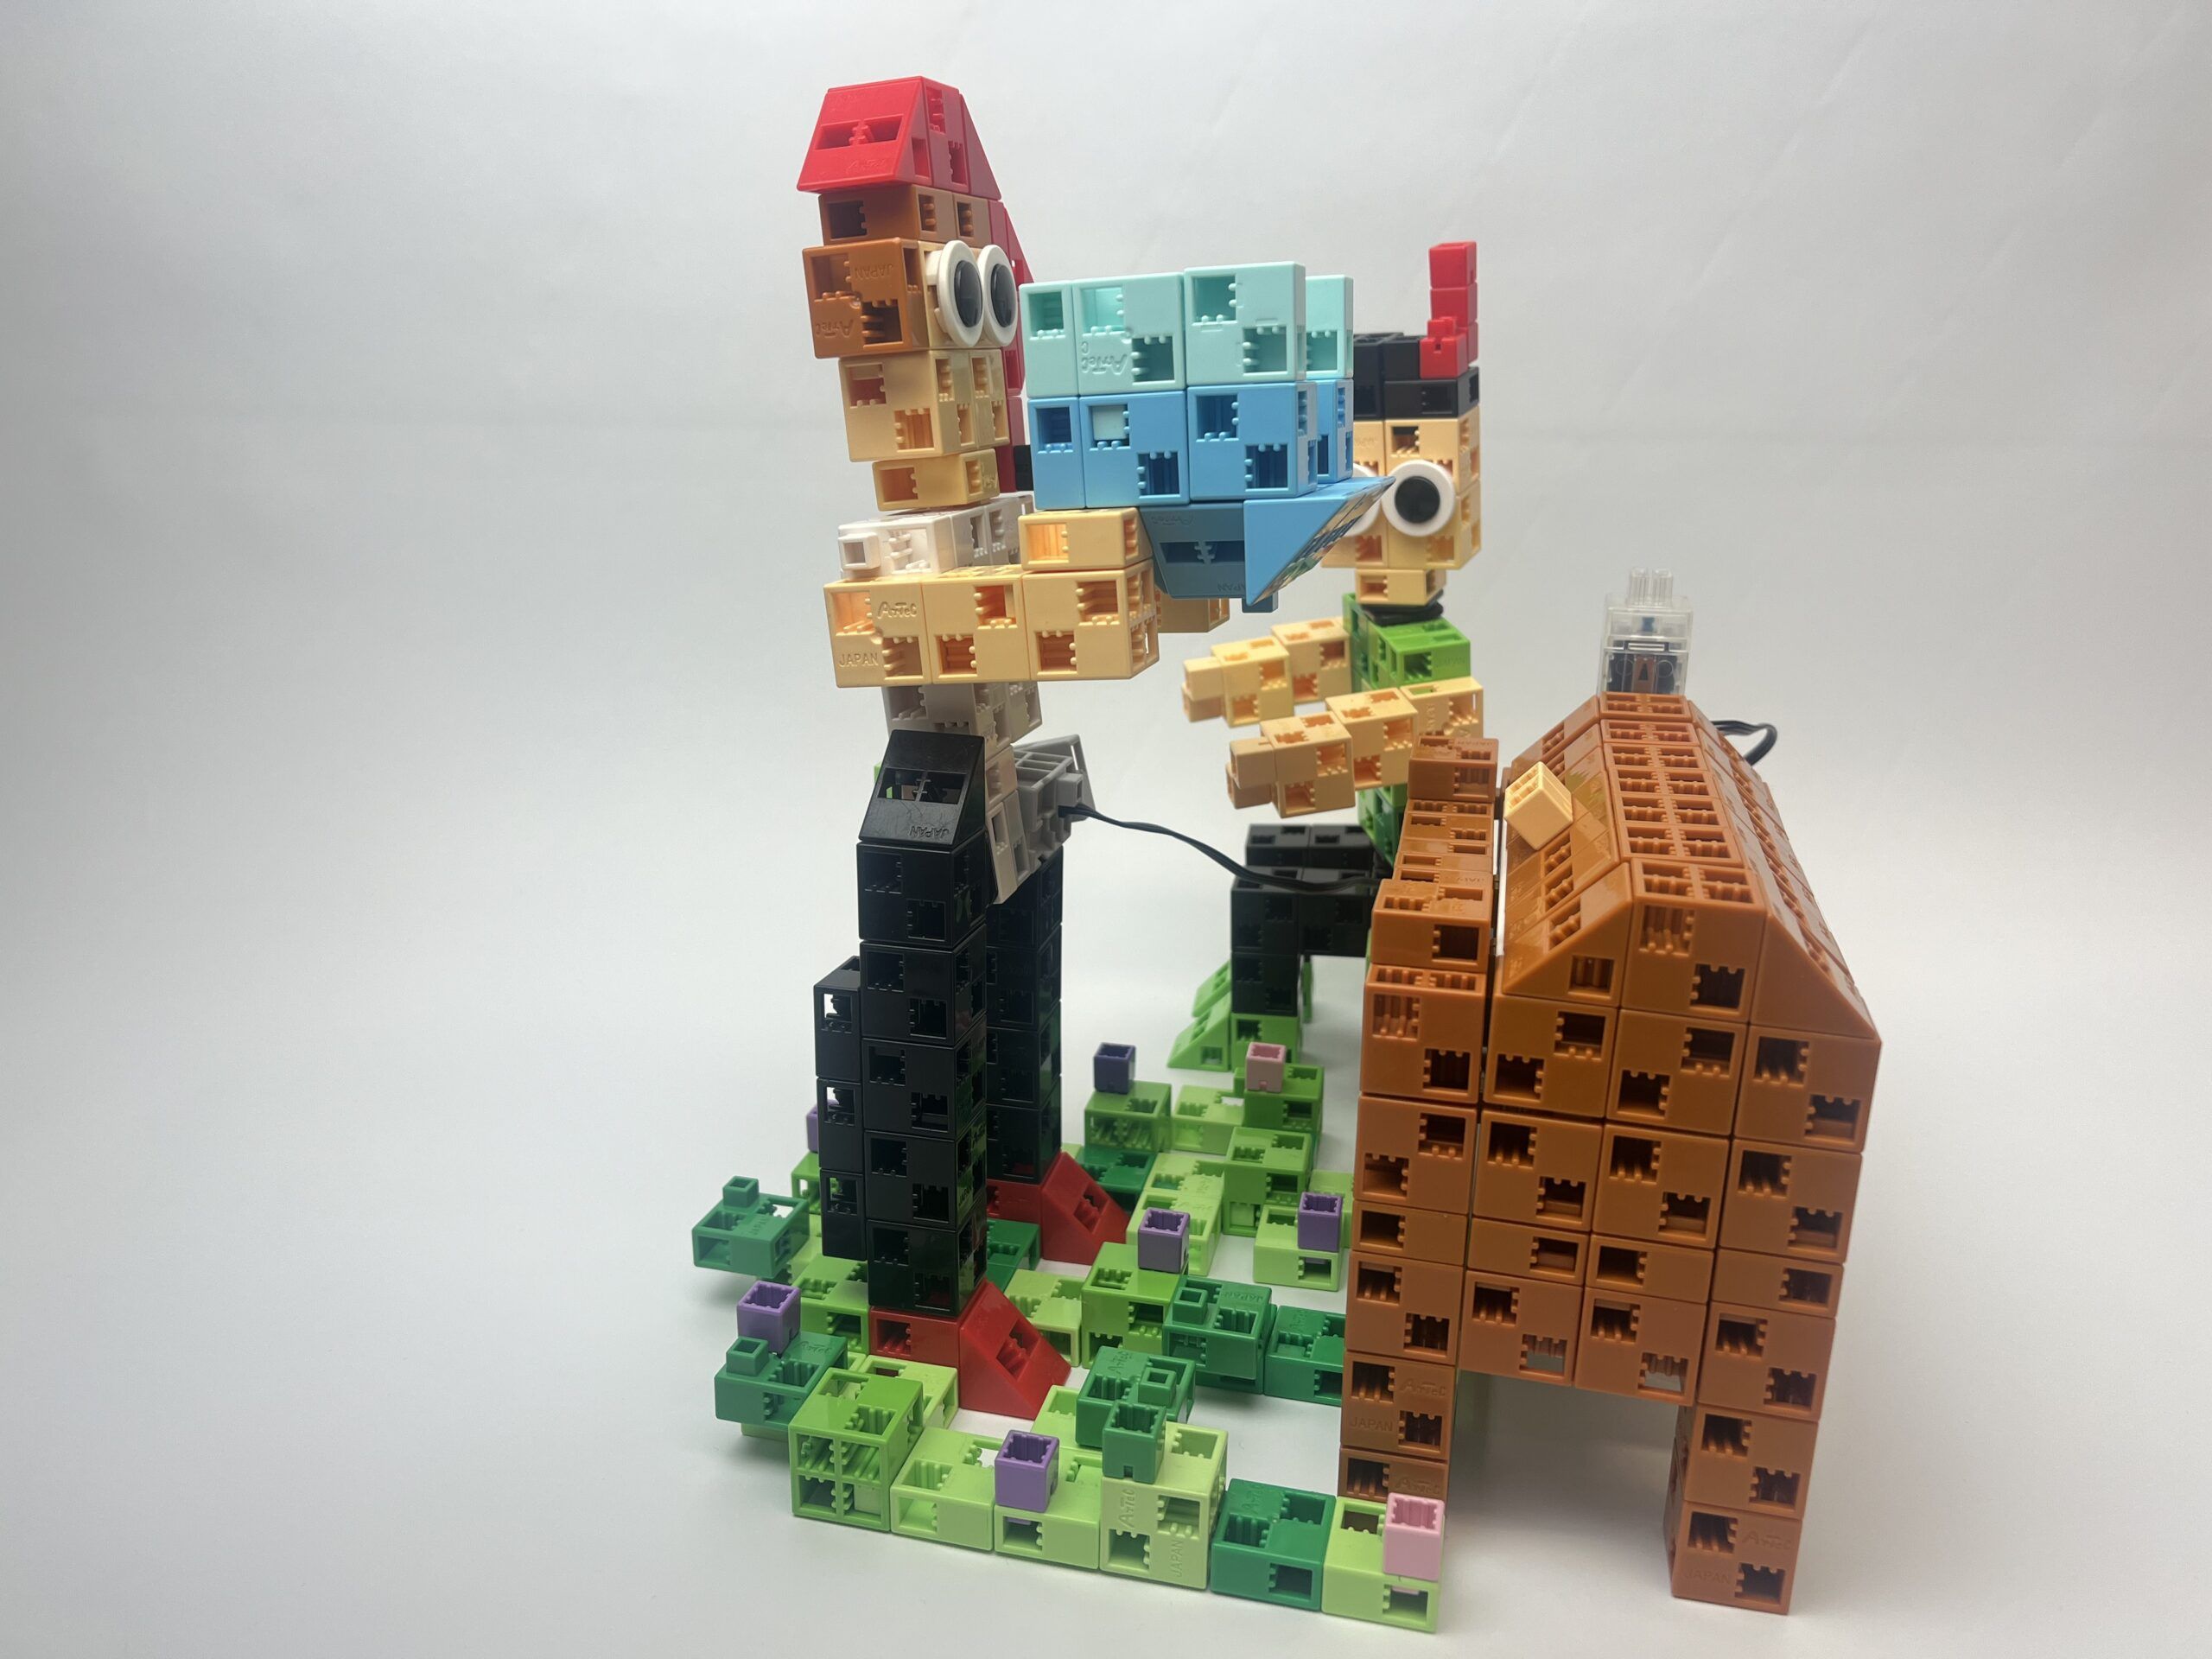
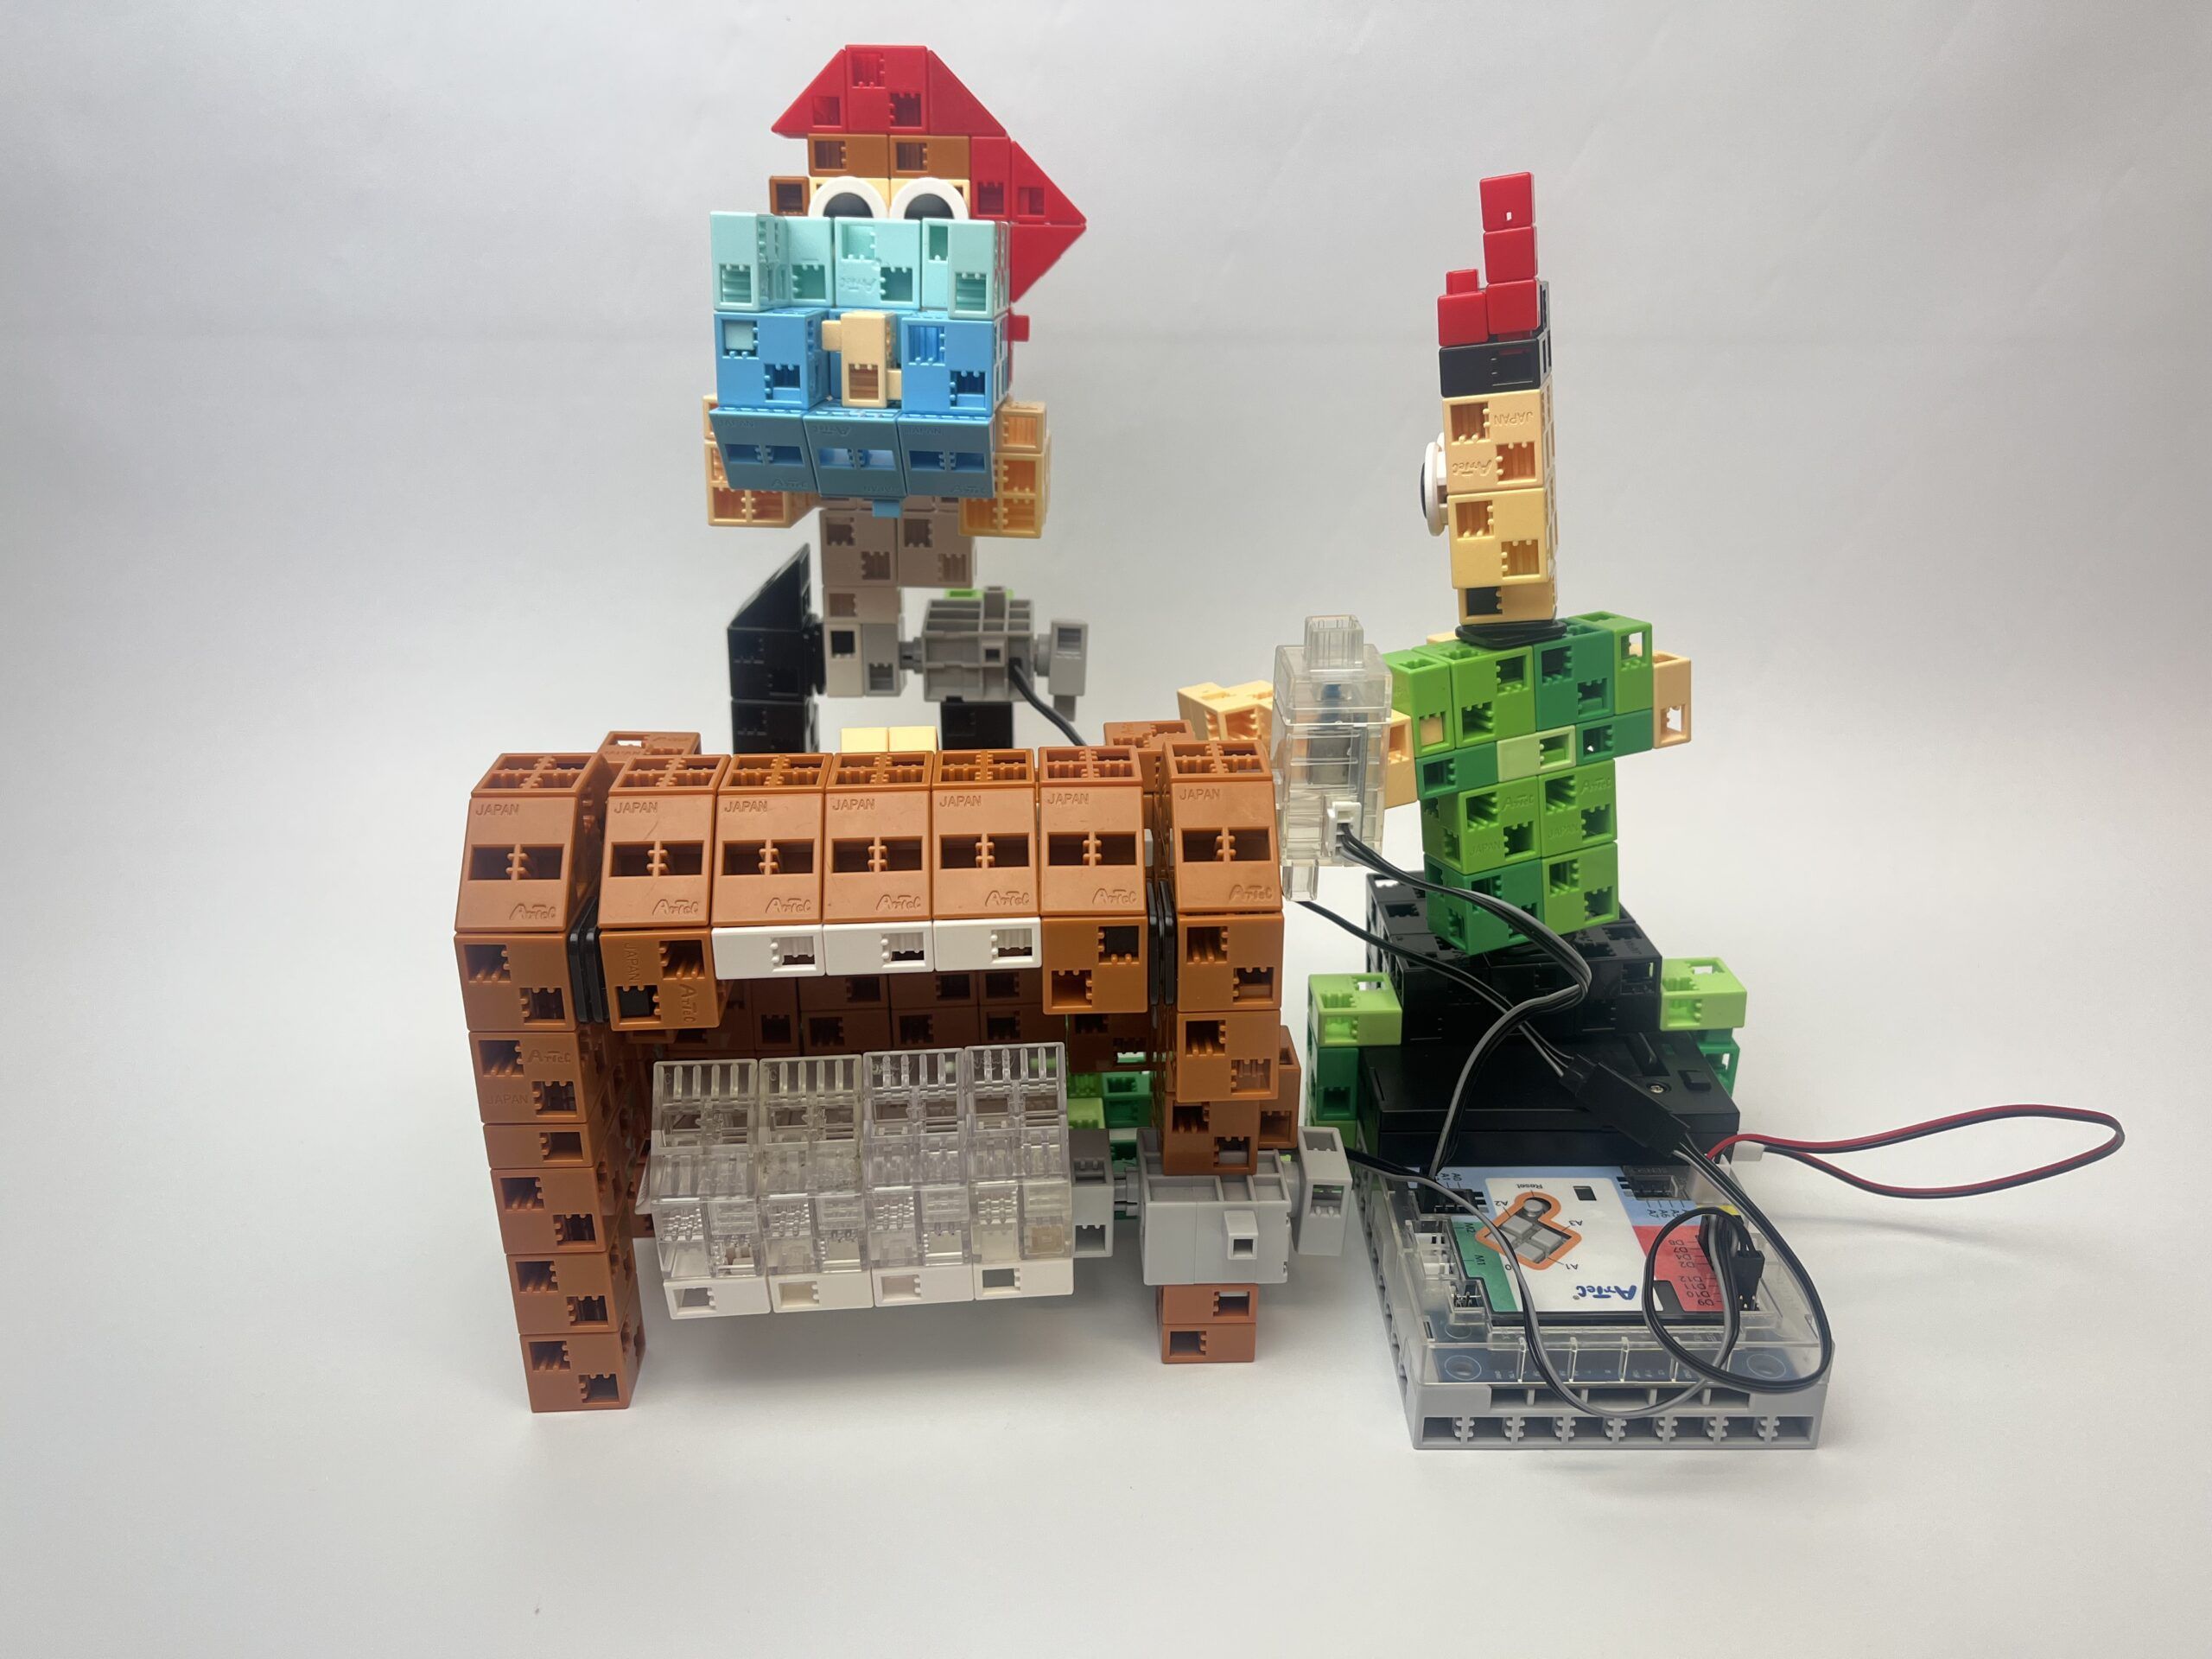
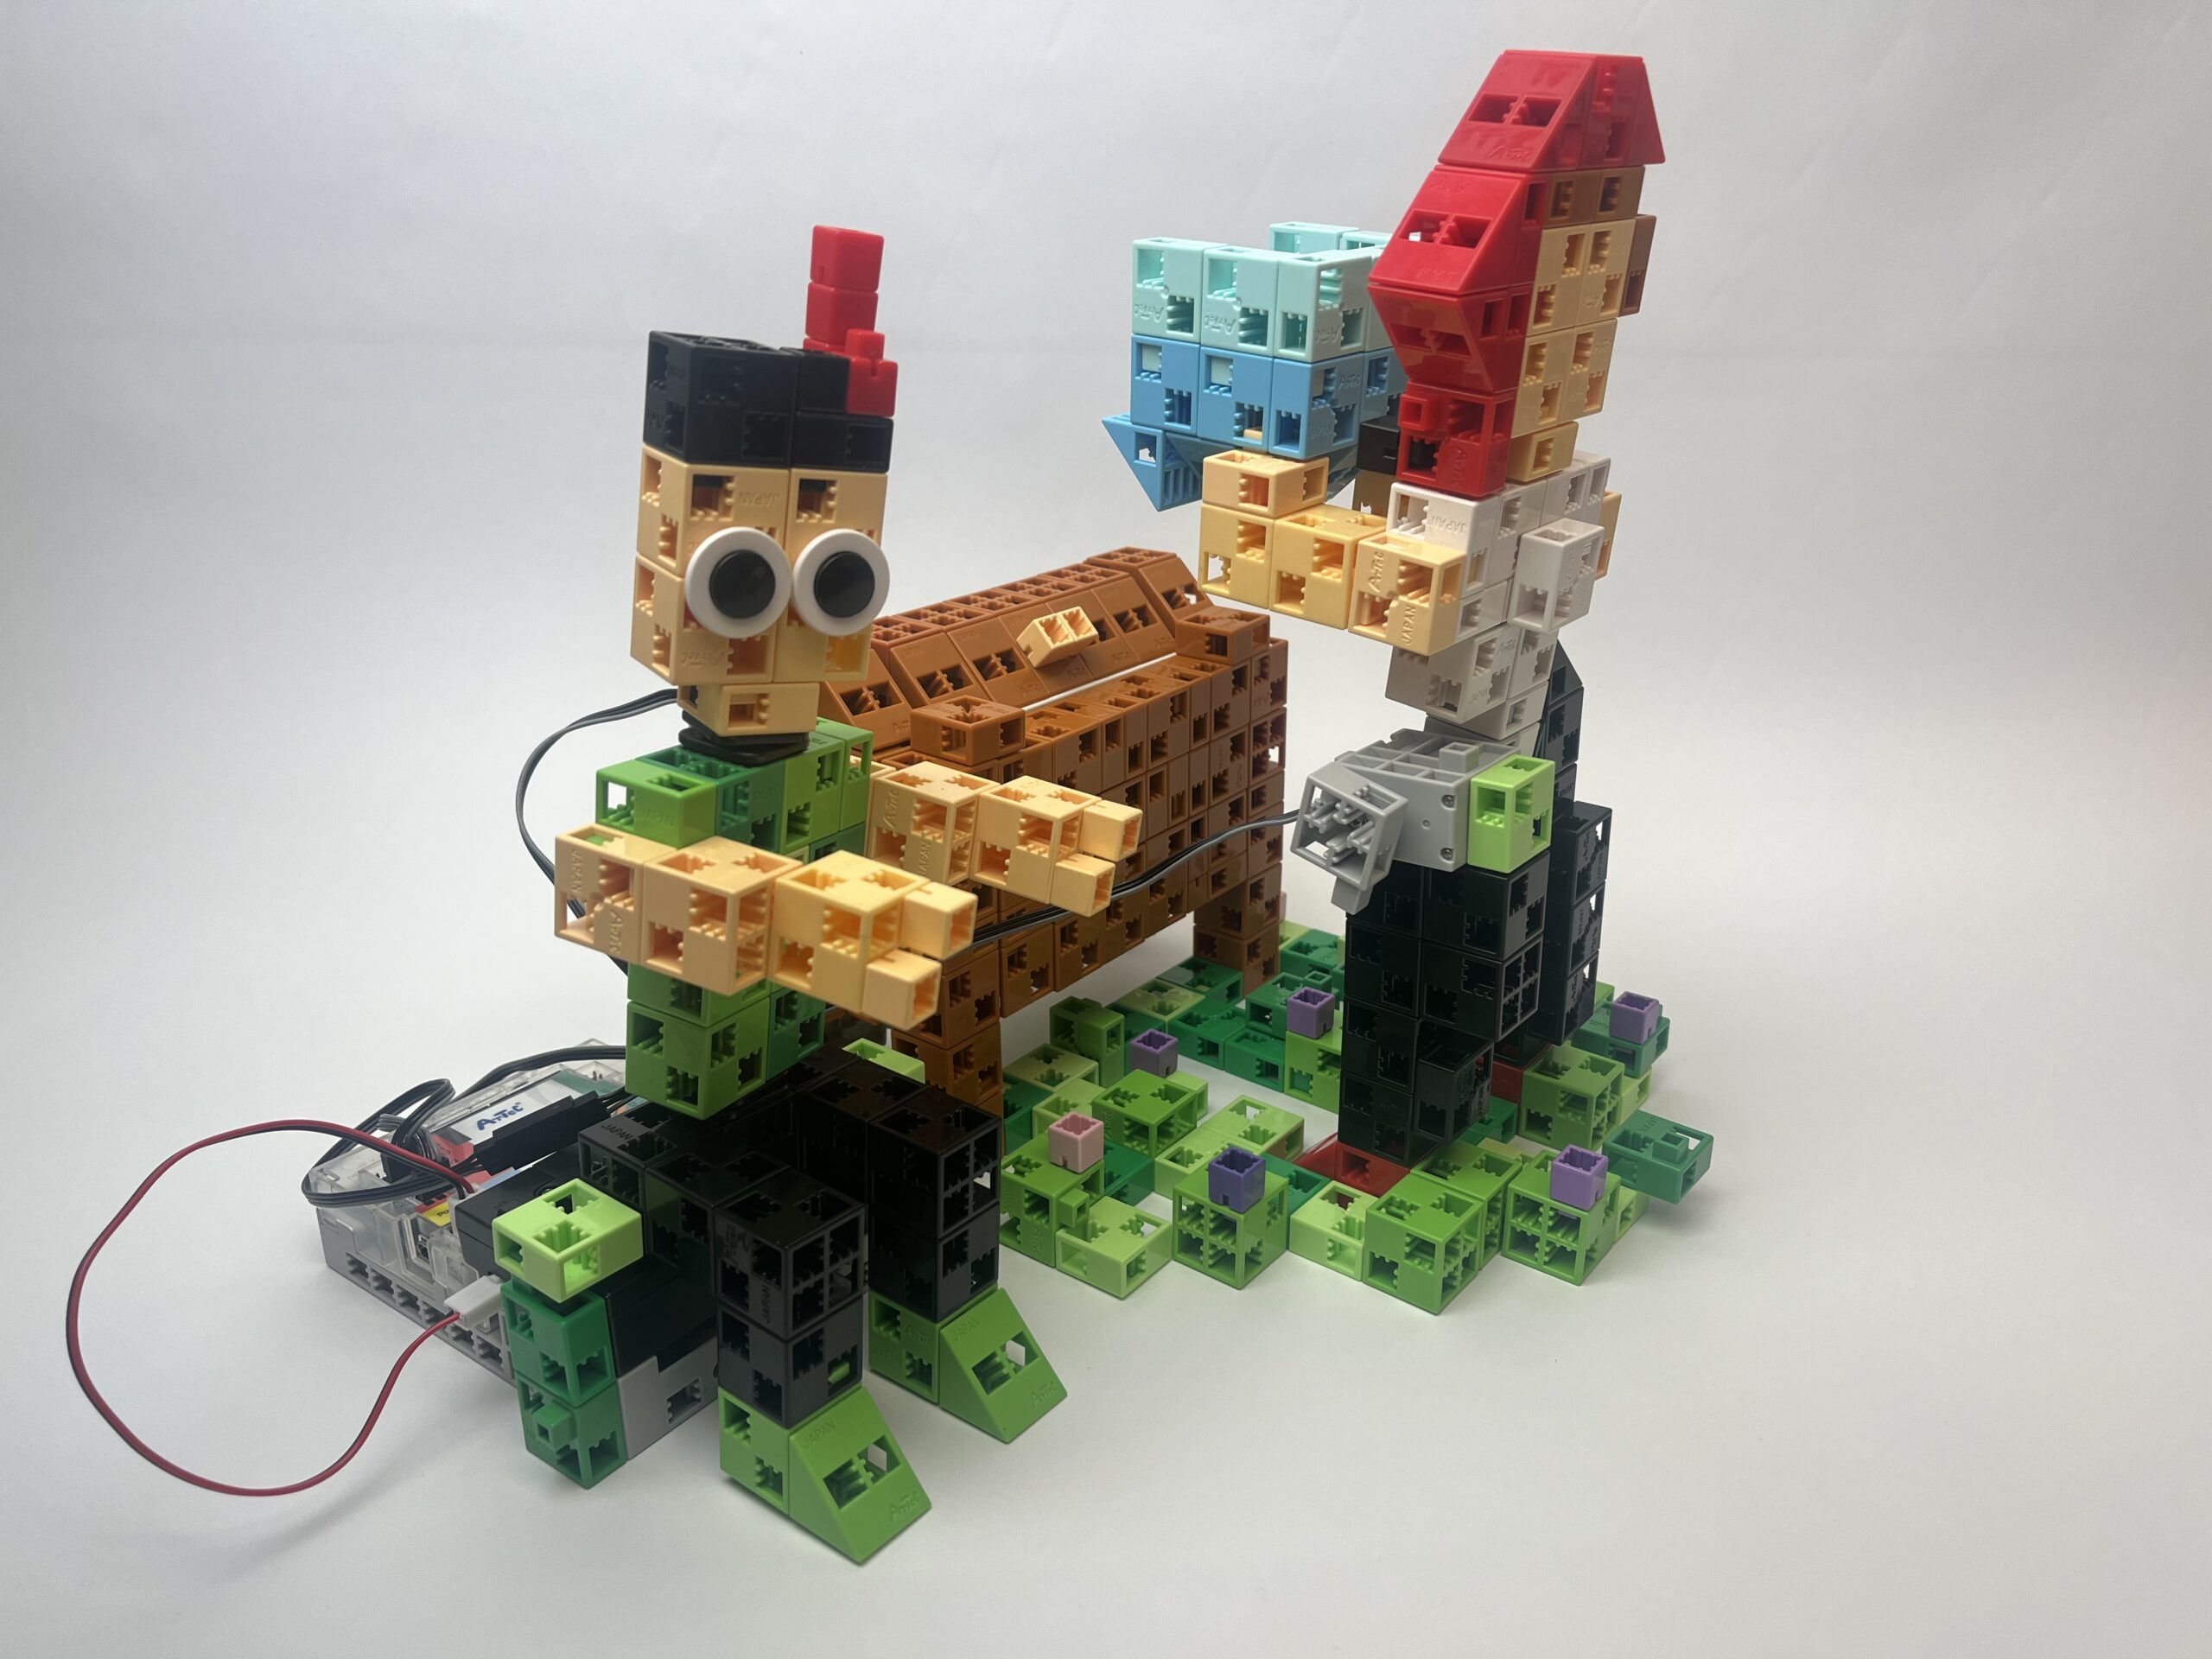
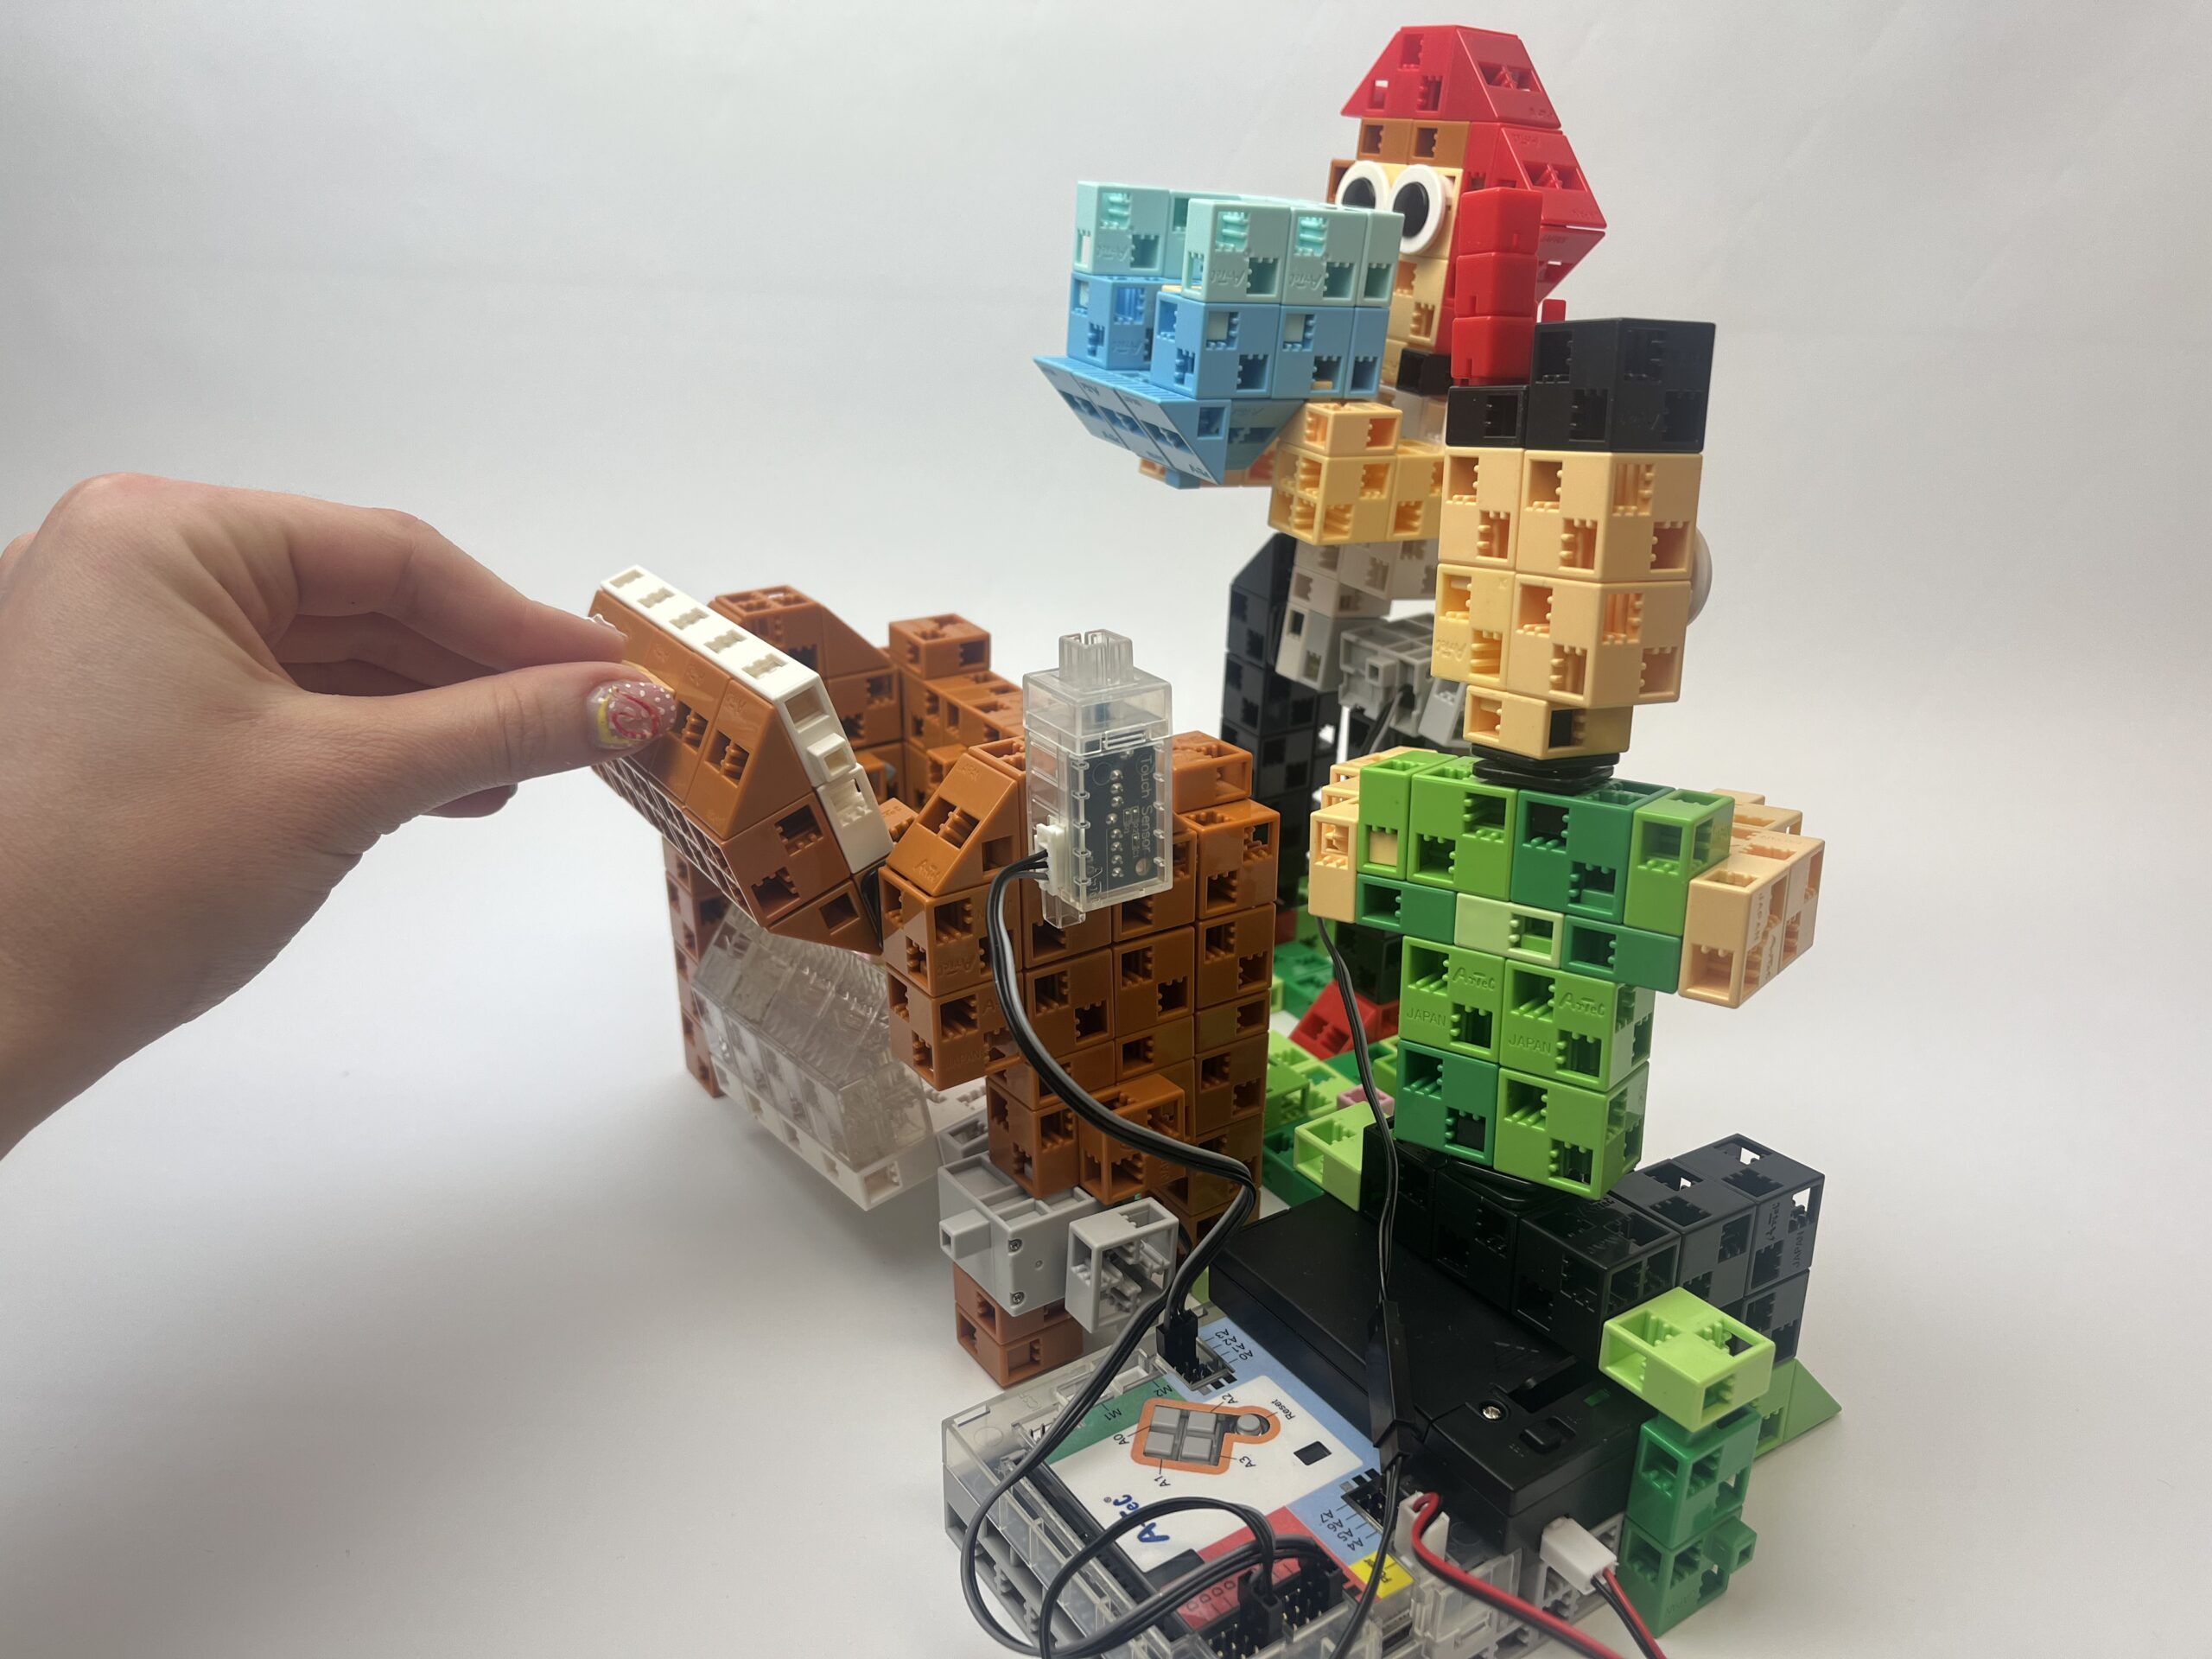
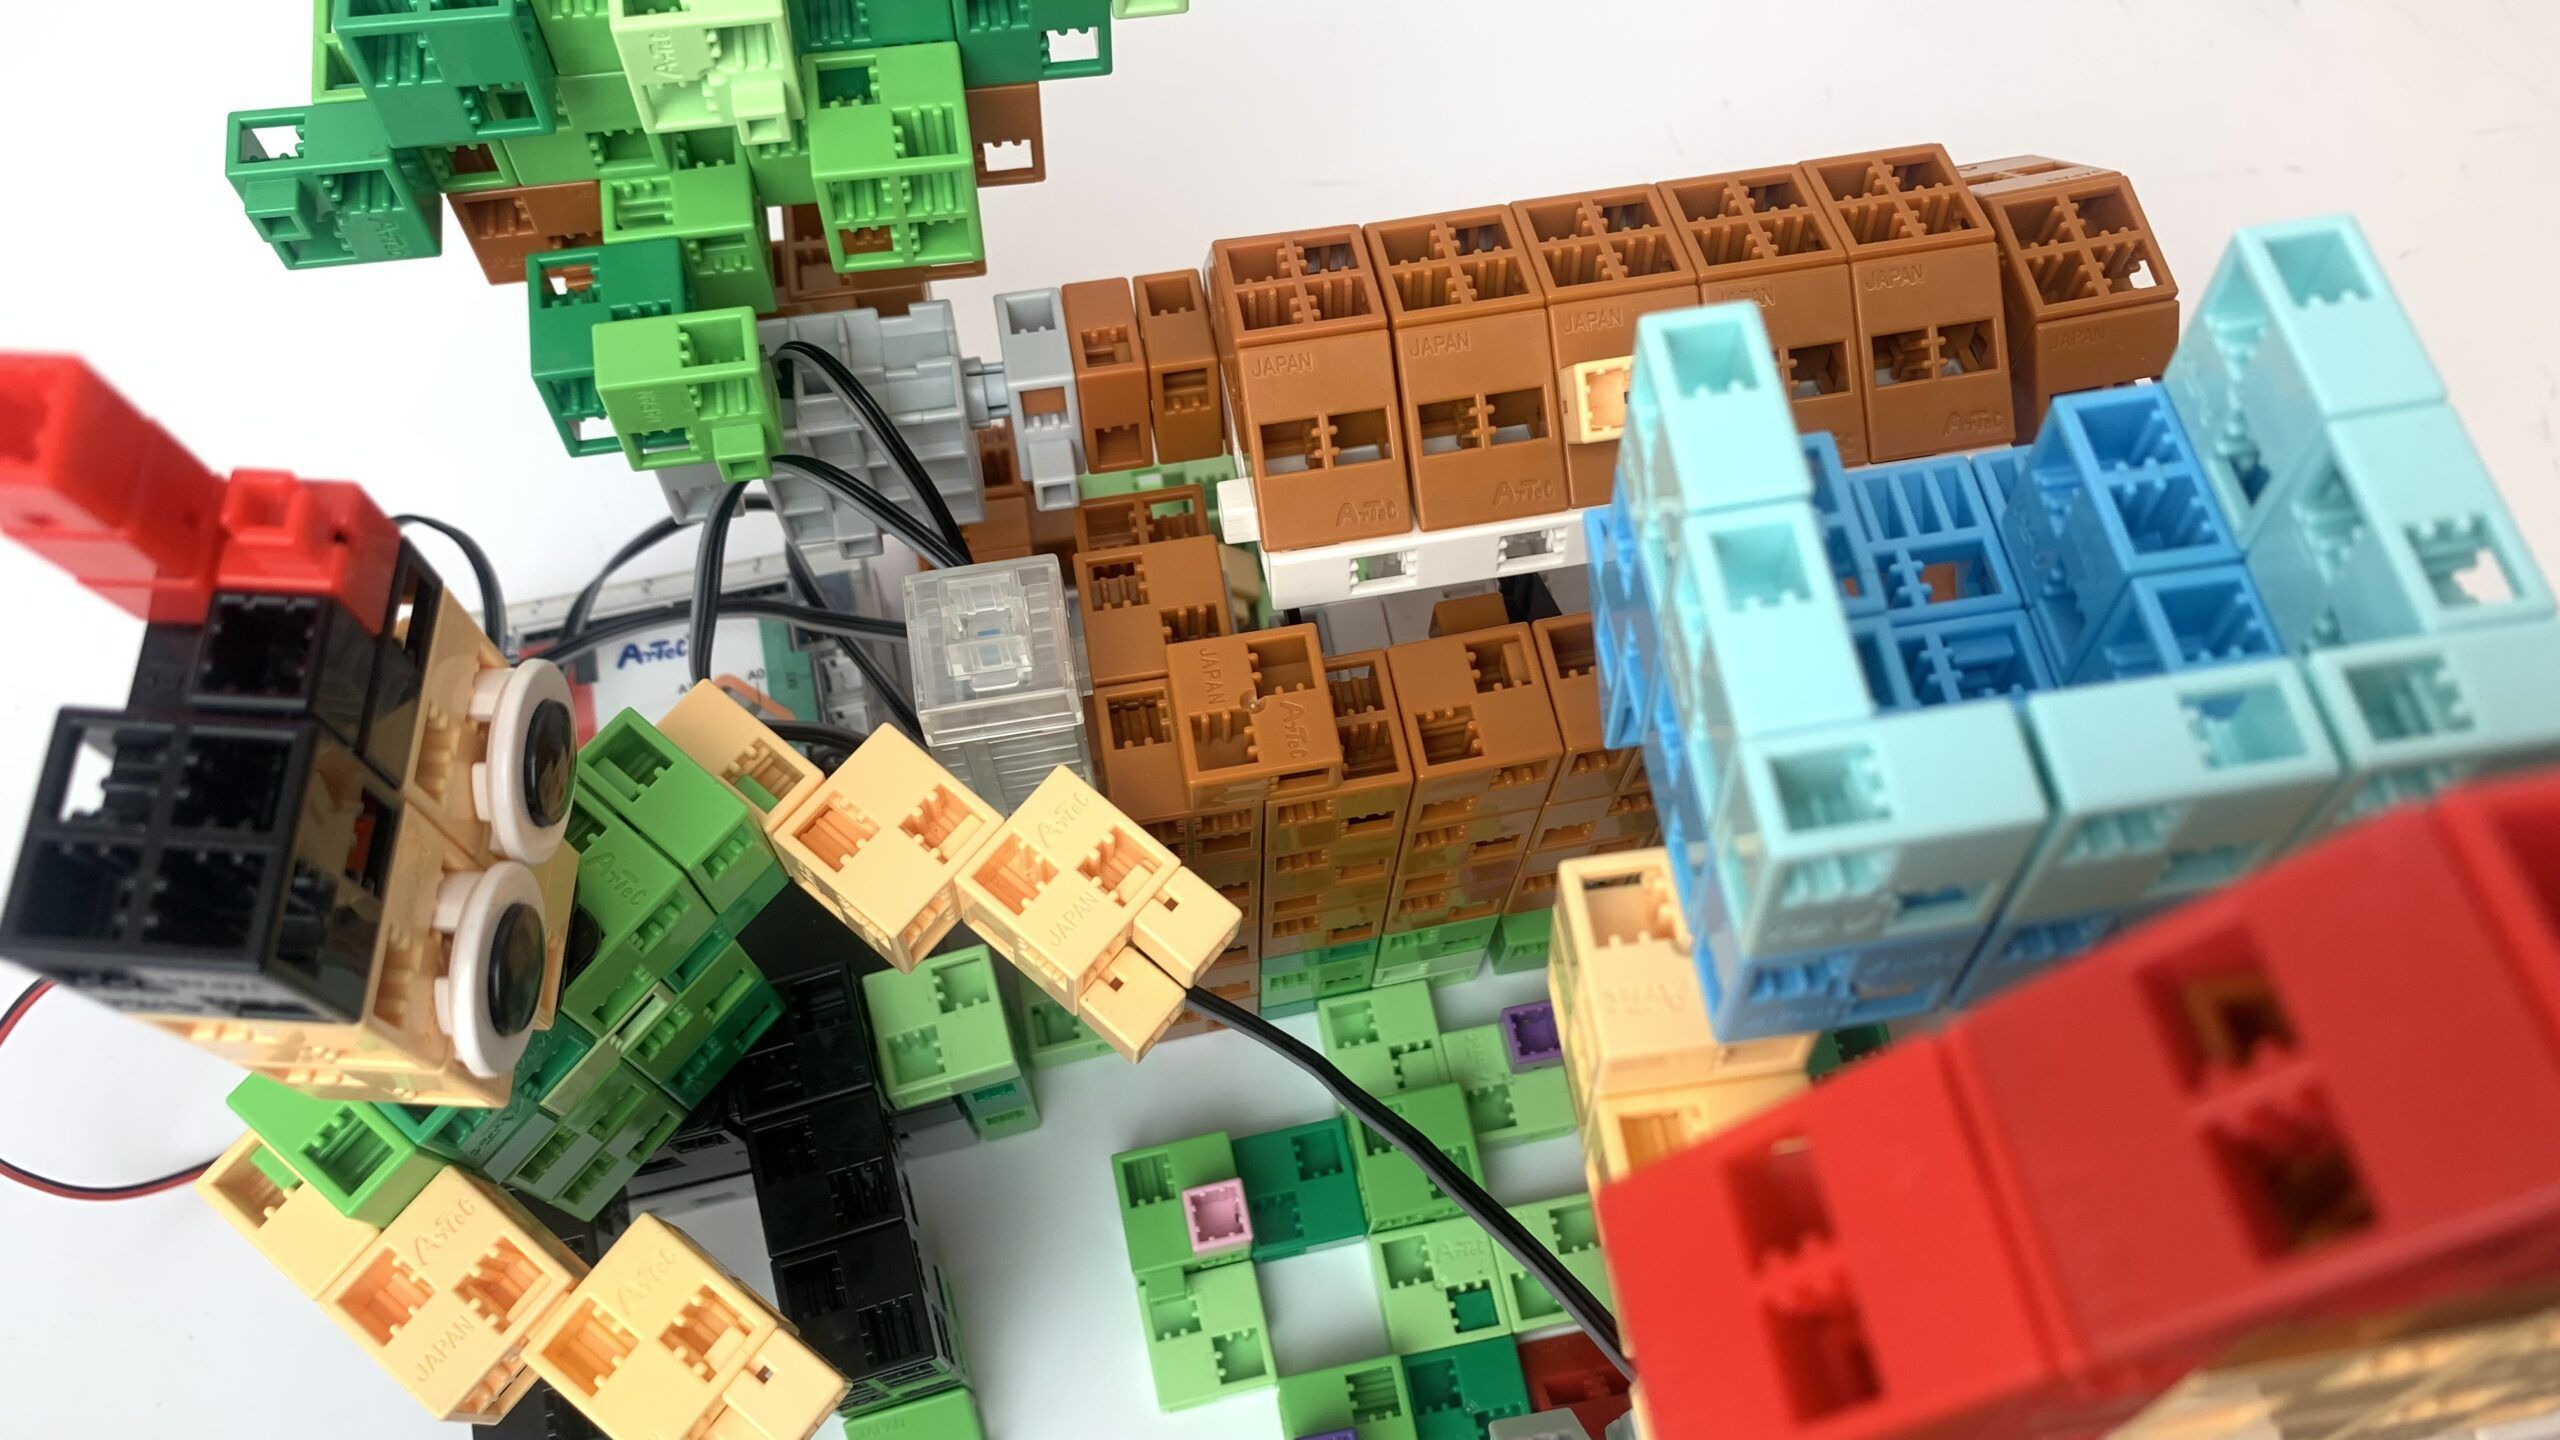
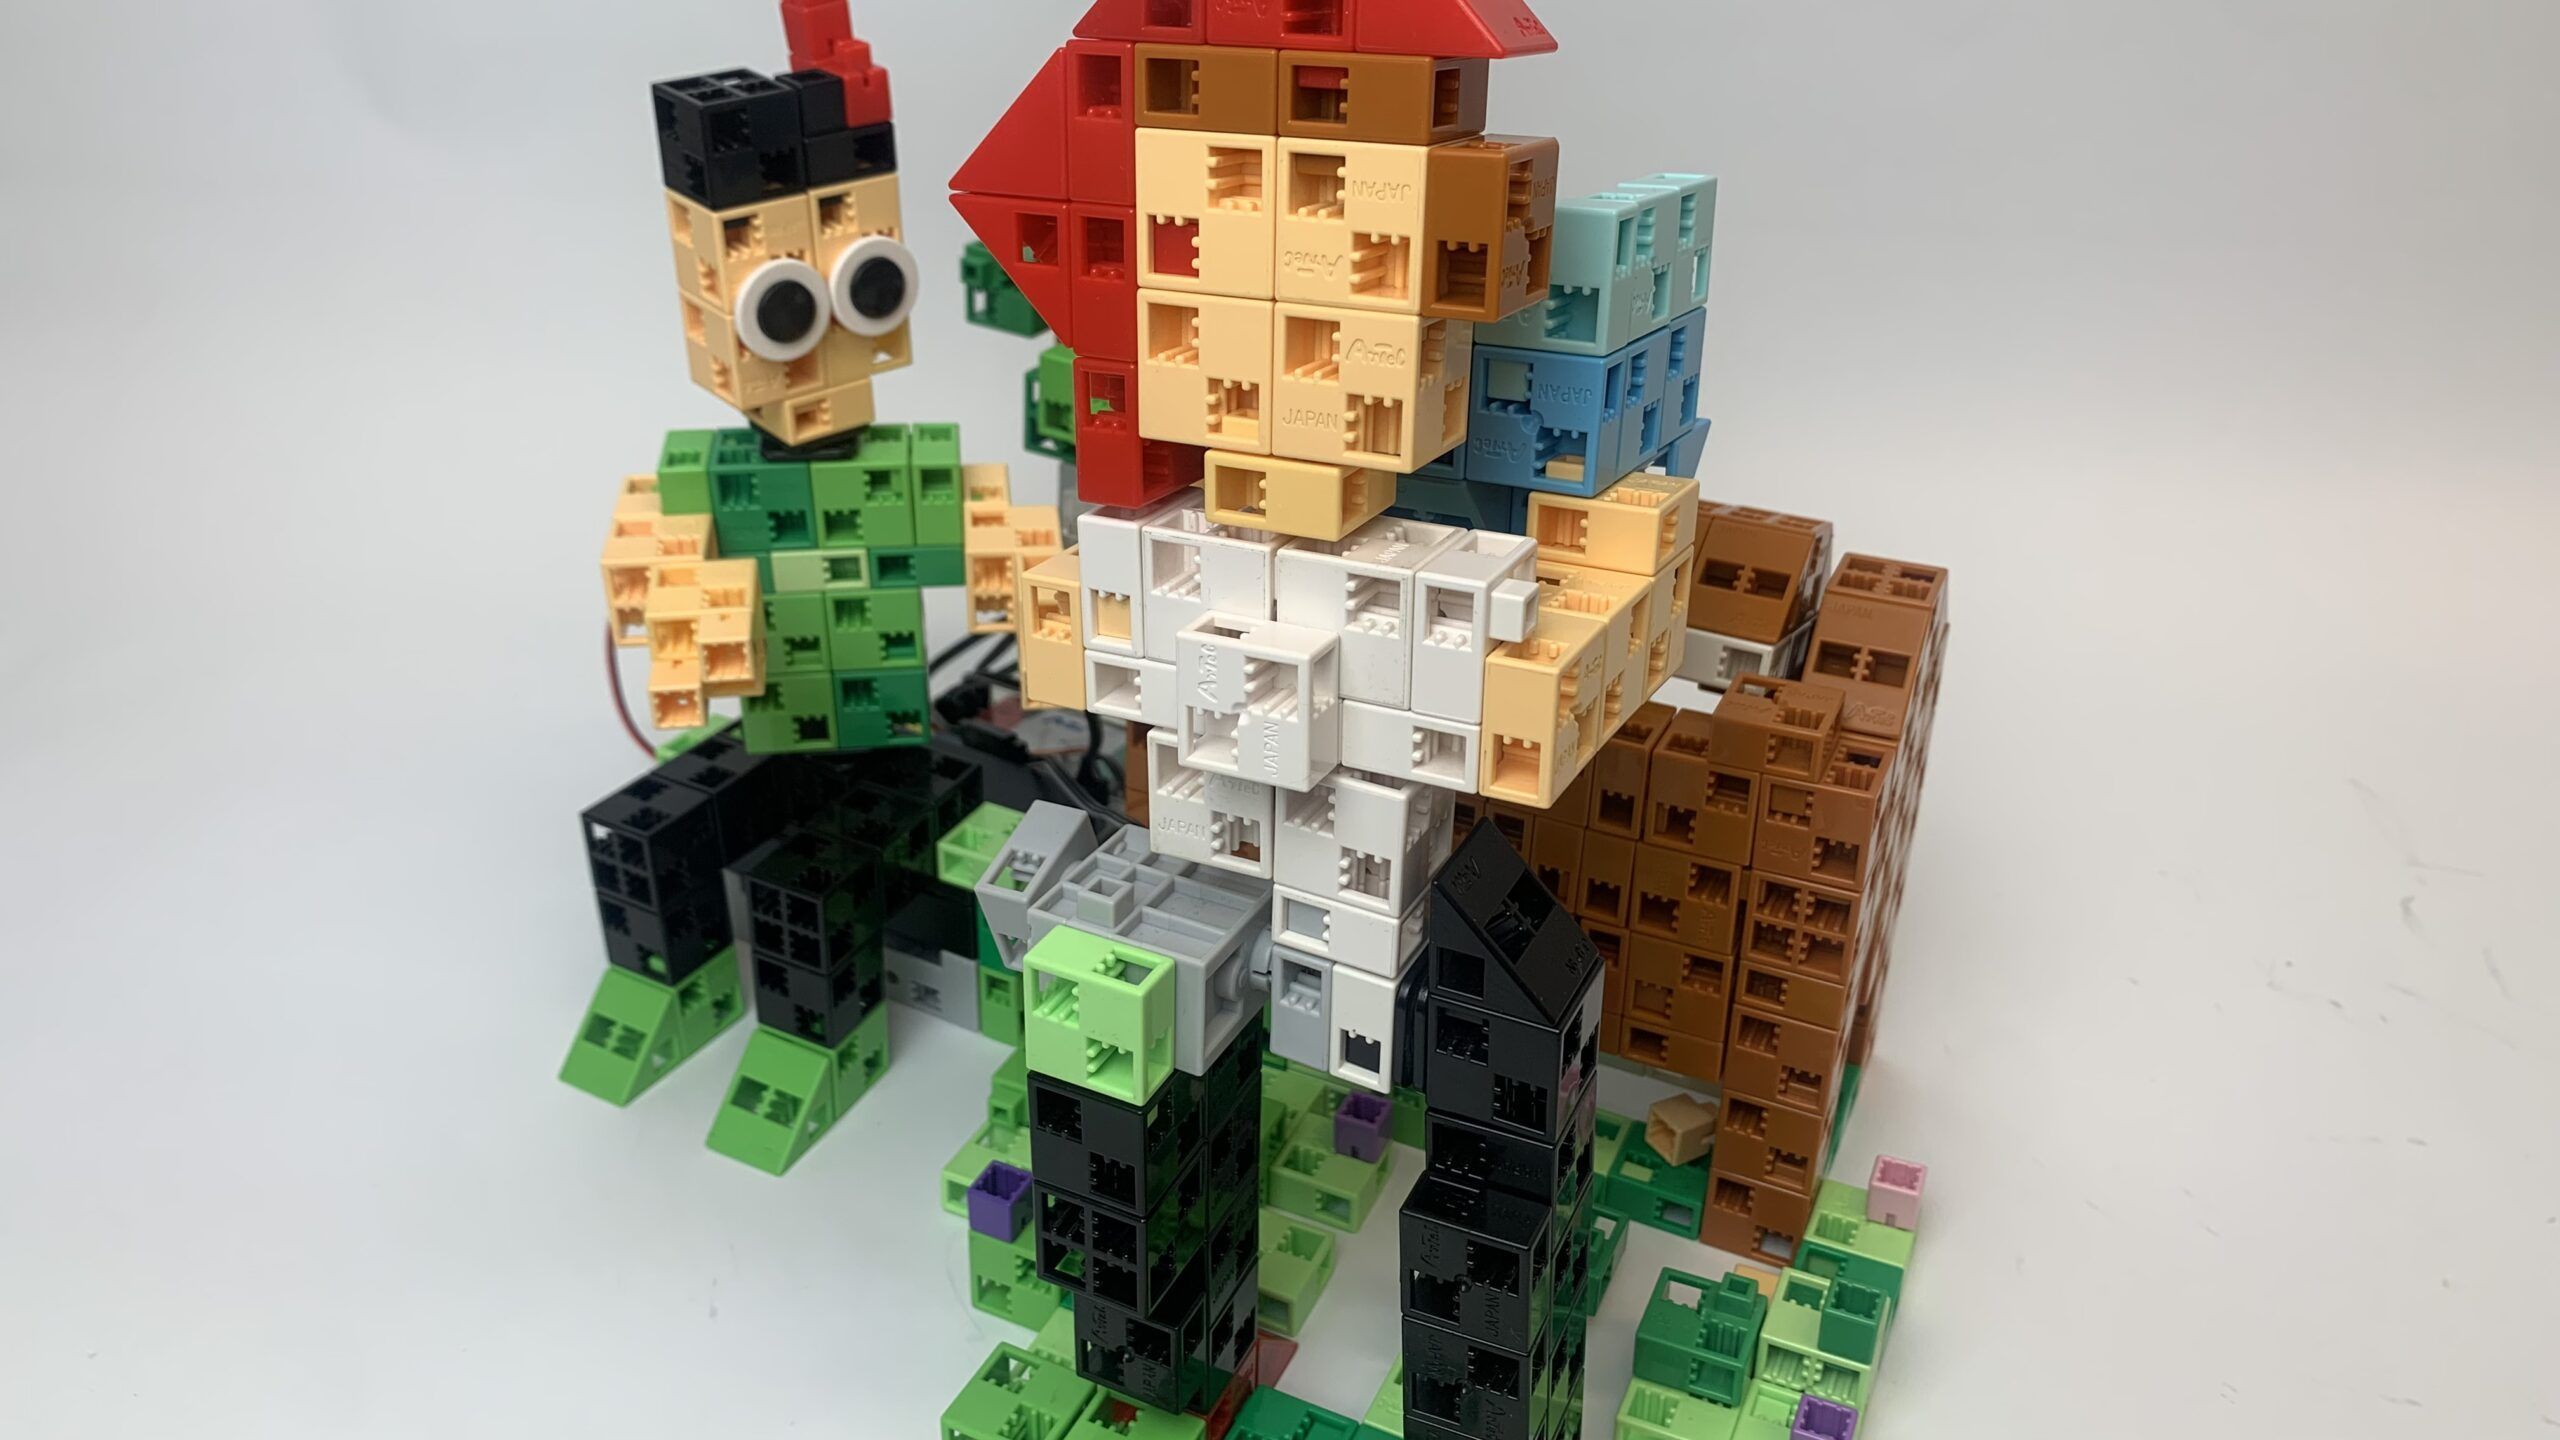
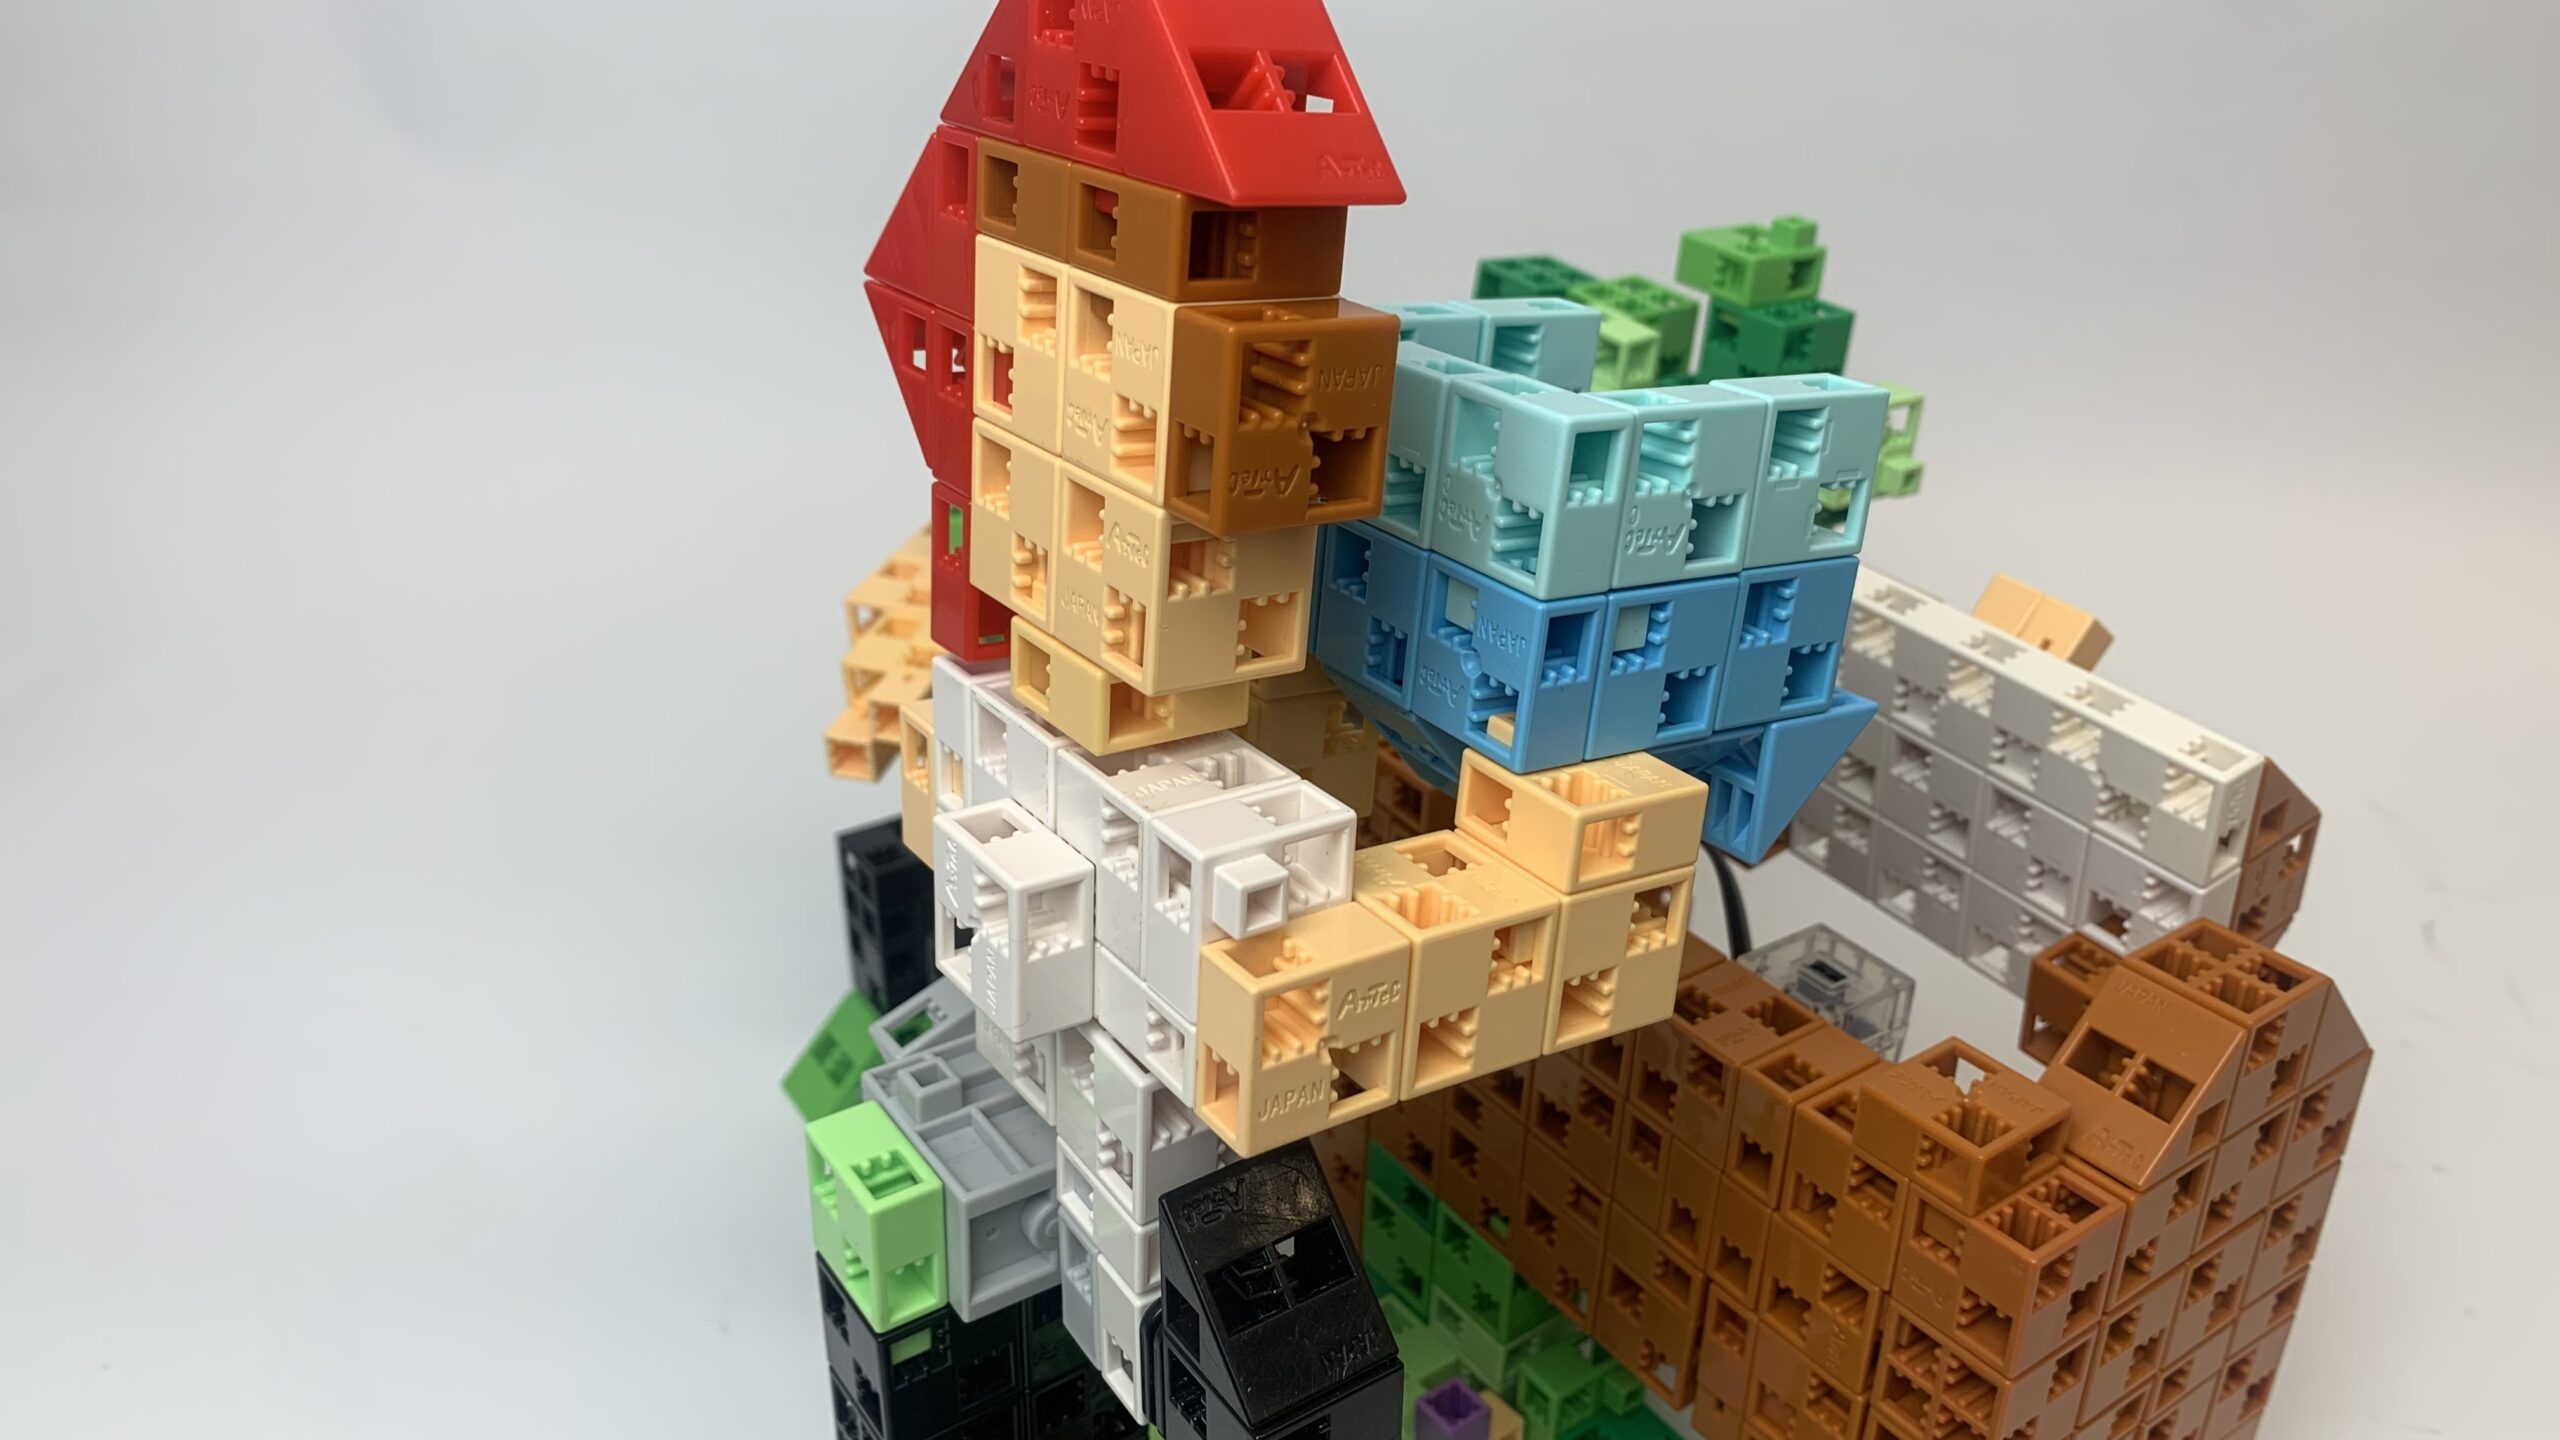
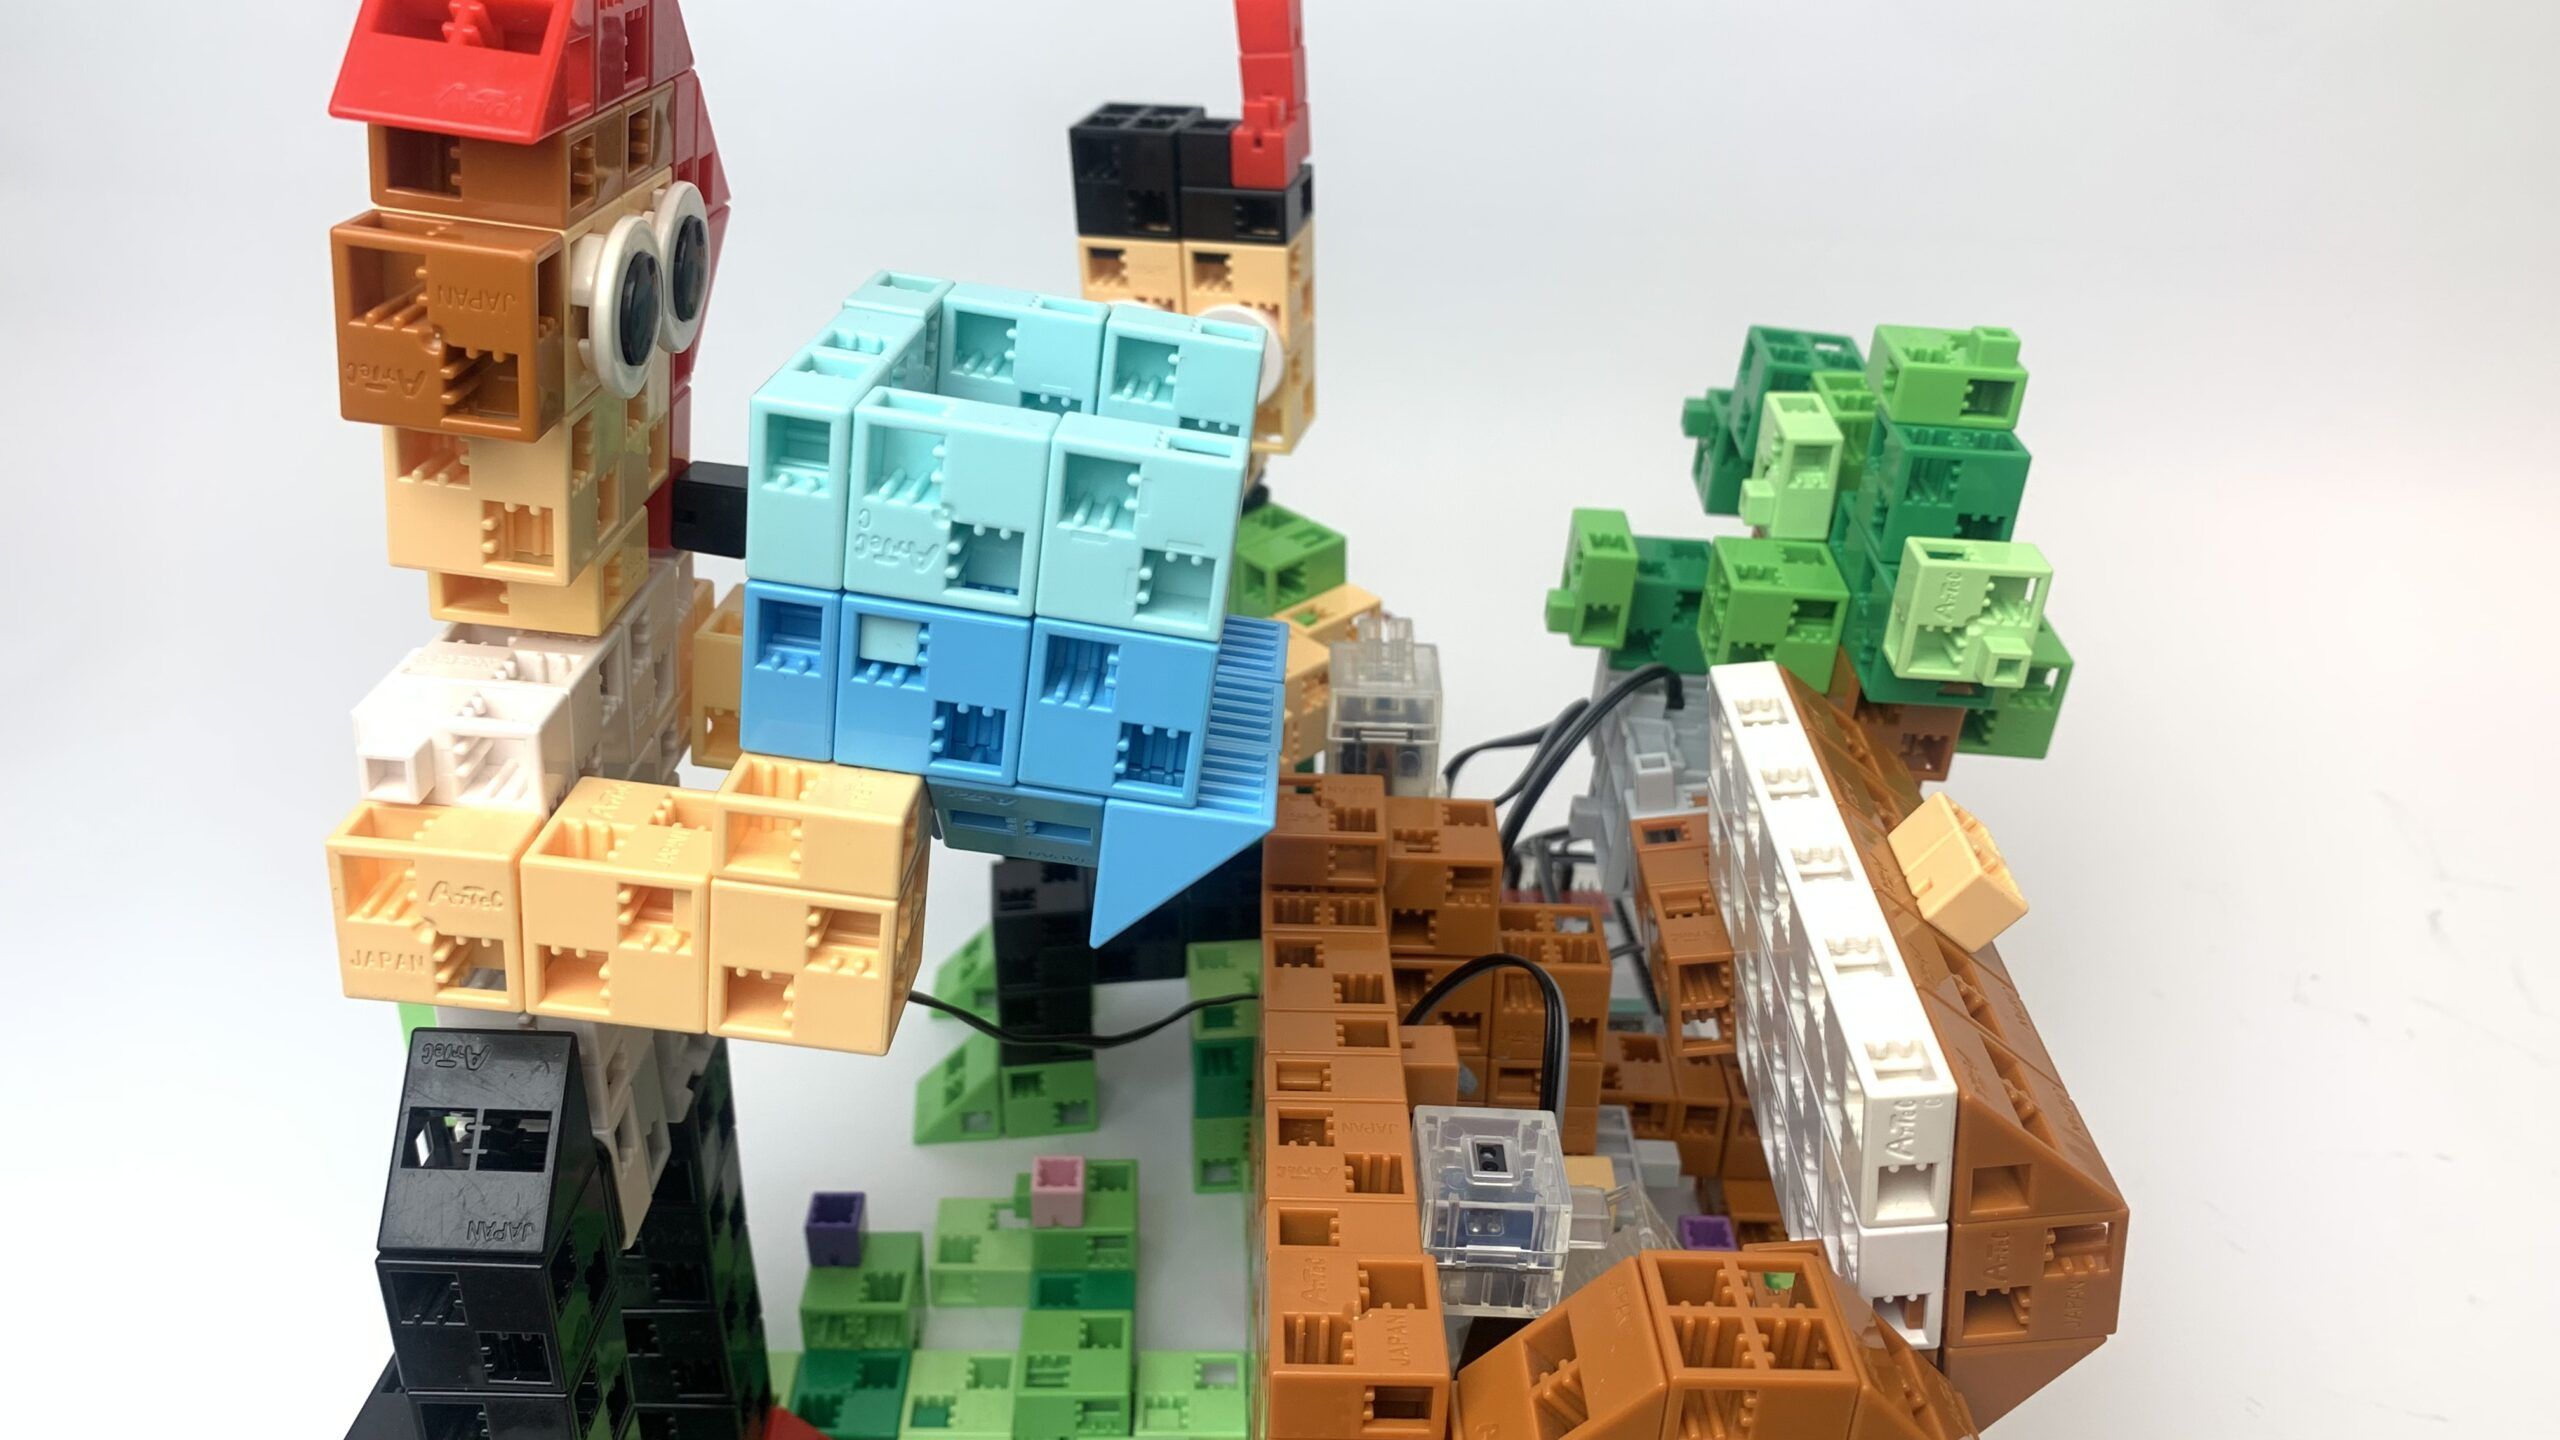
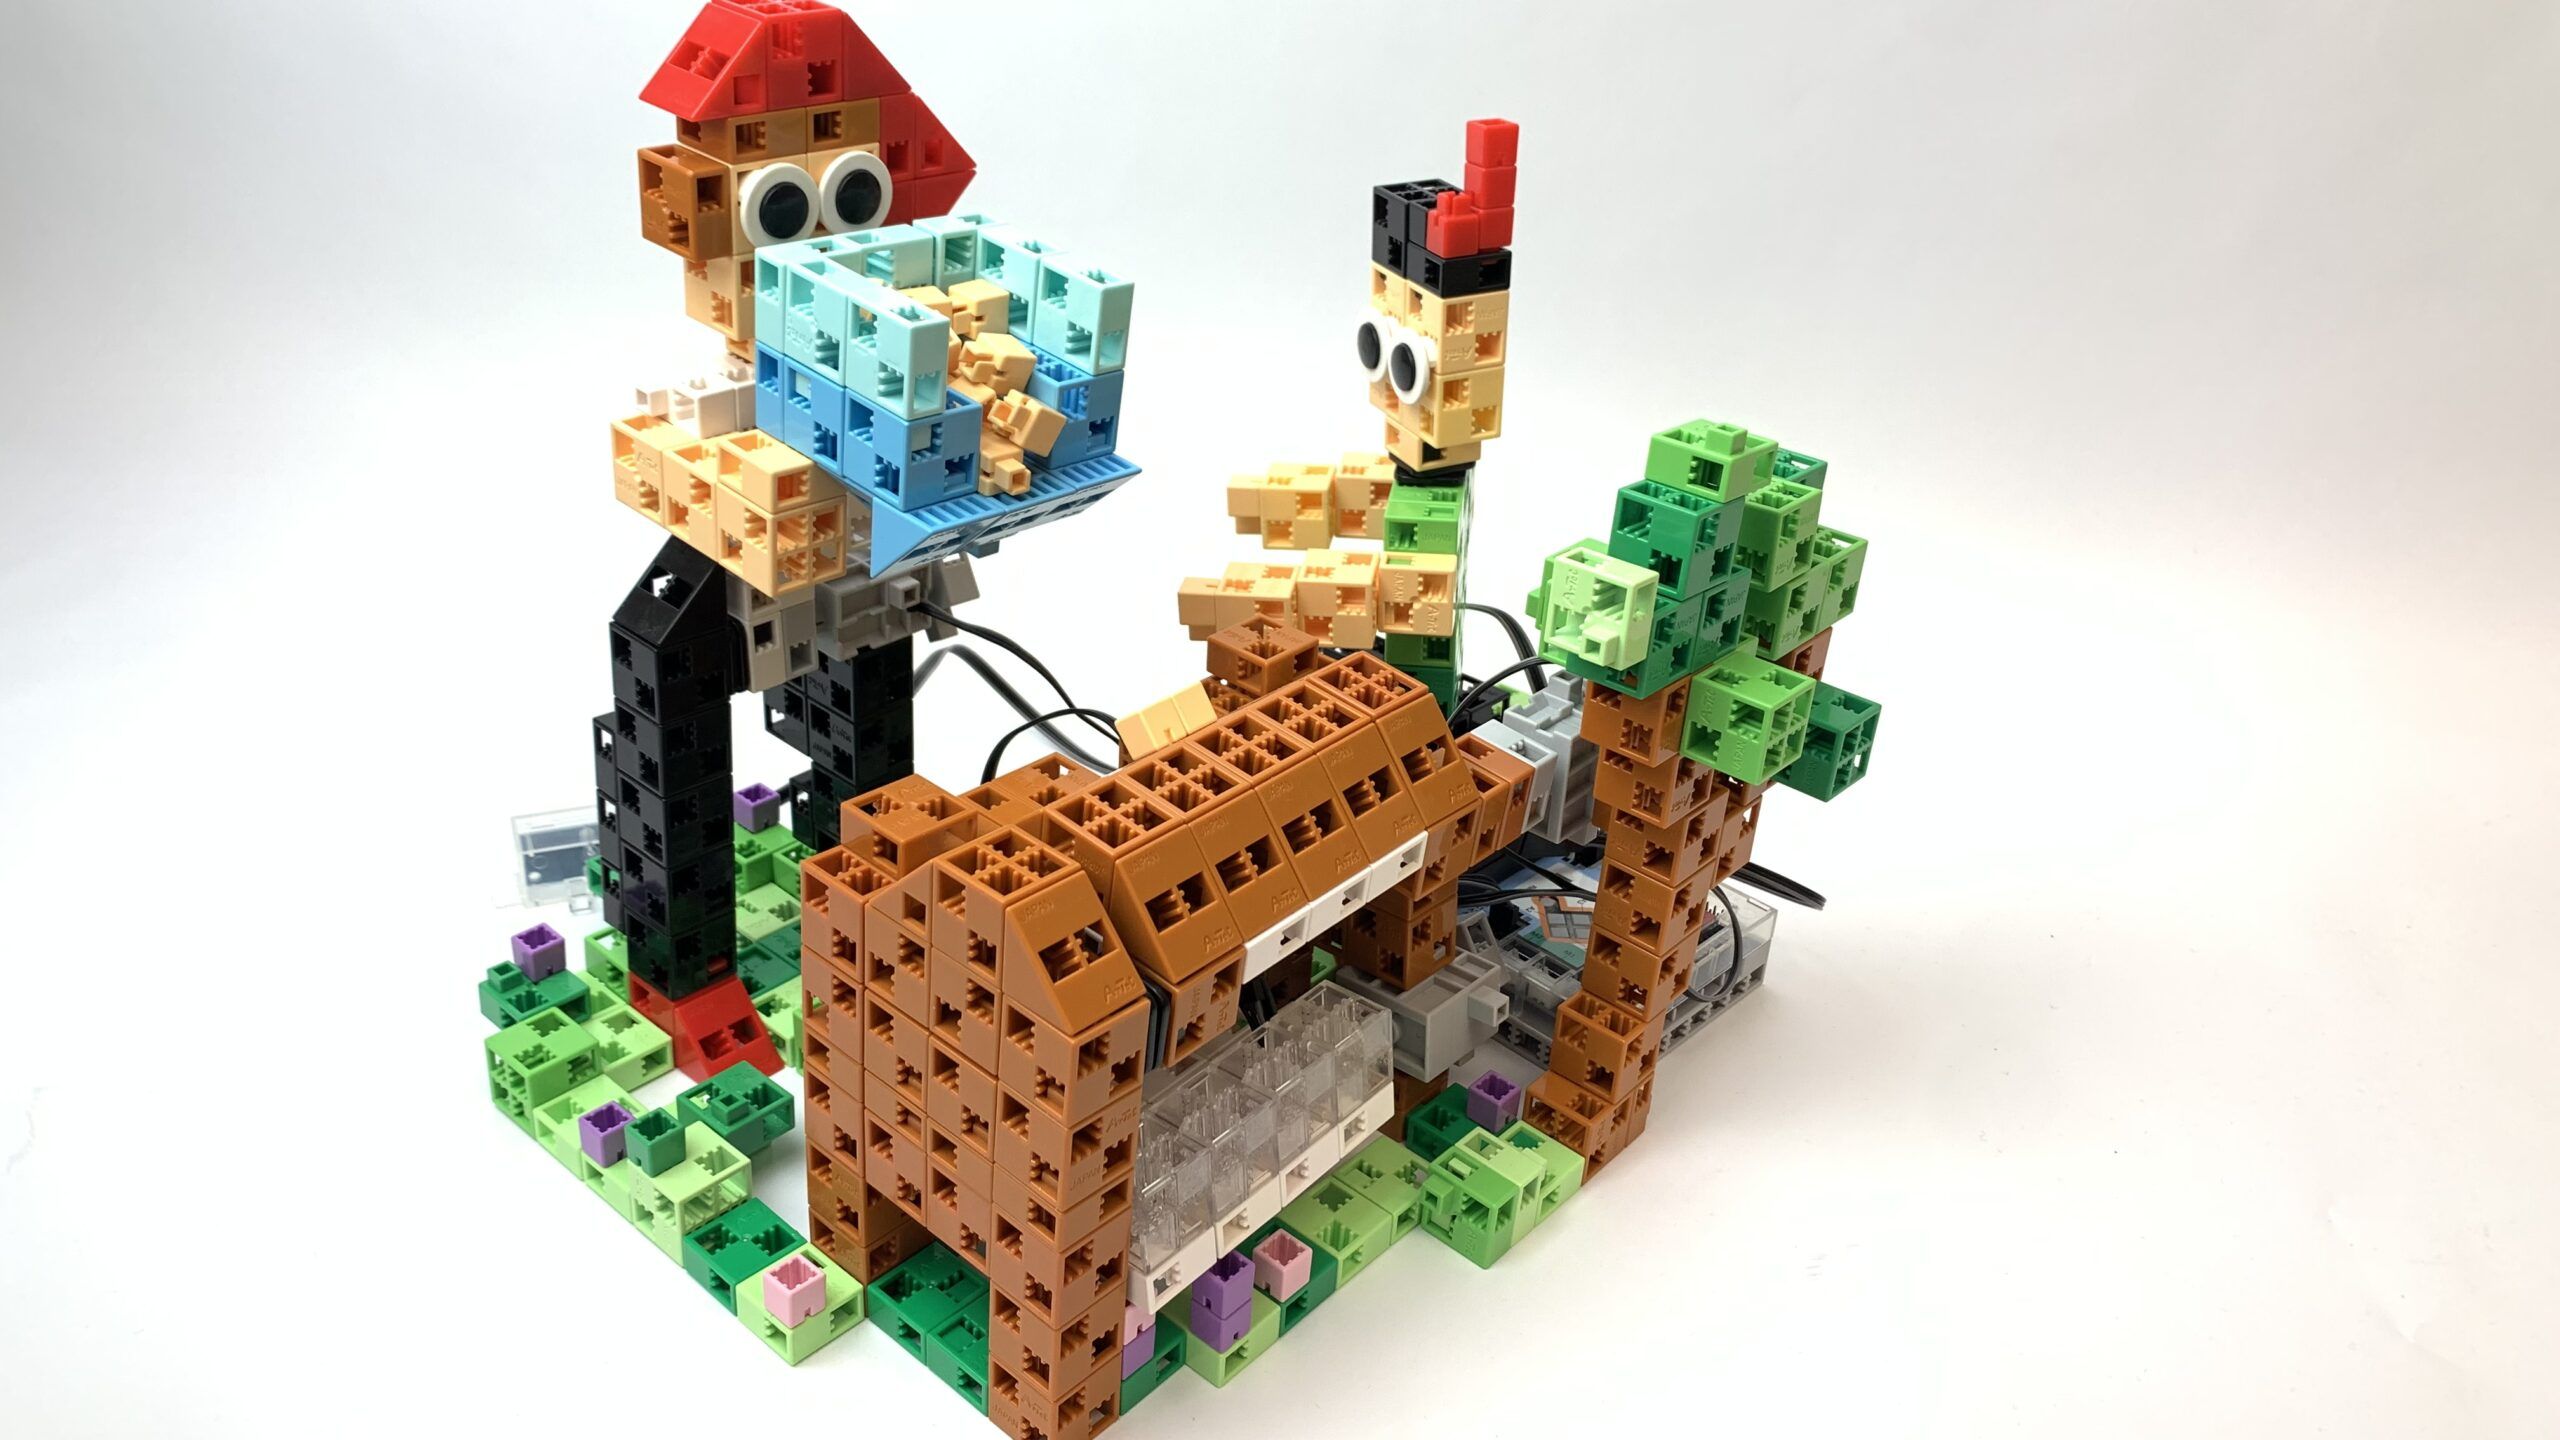
Construimos Seppel y la caja como un robot independiente.
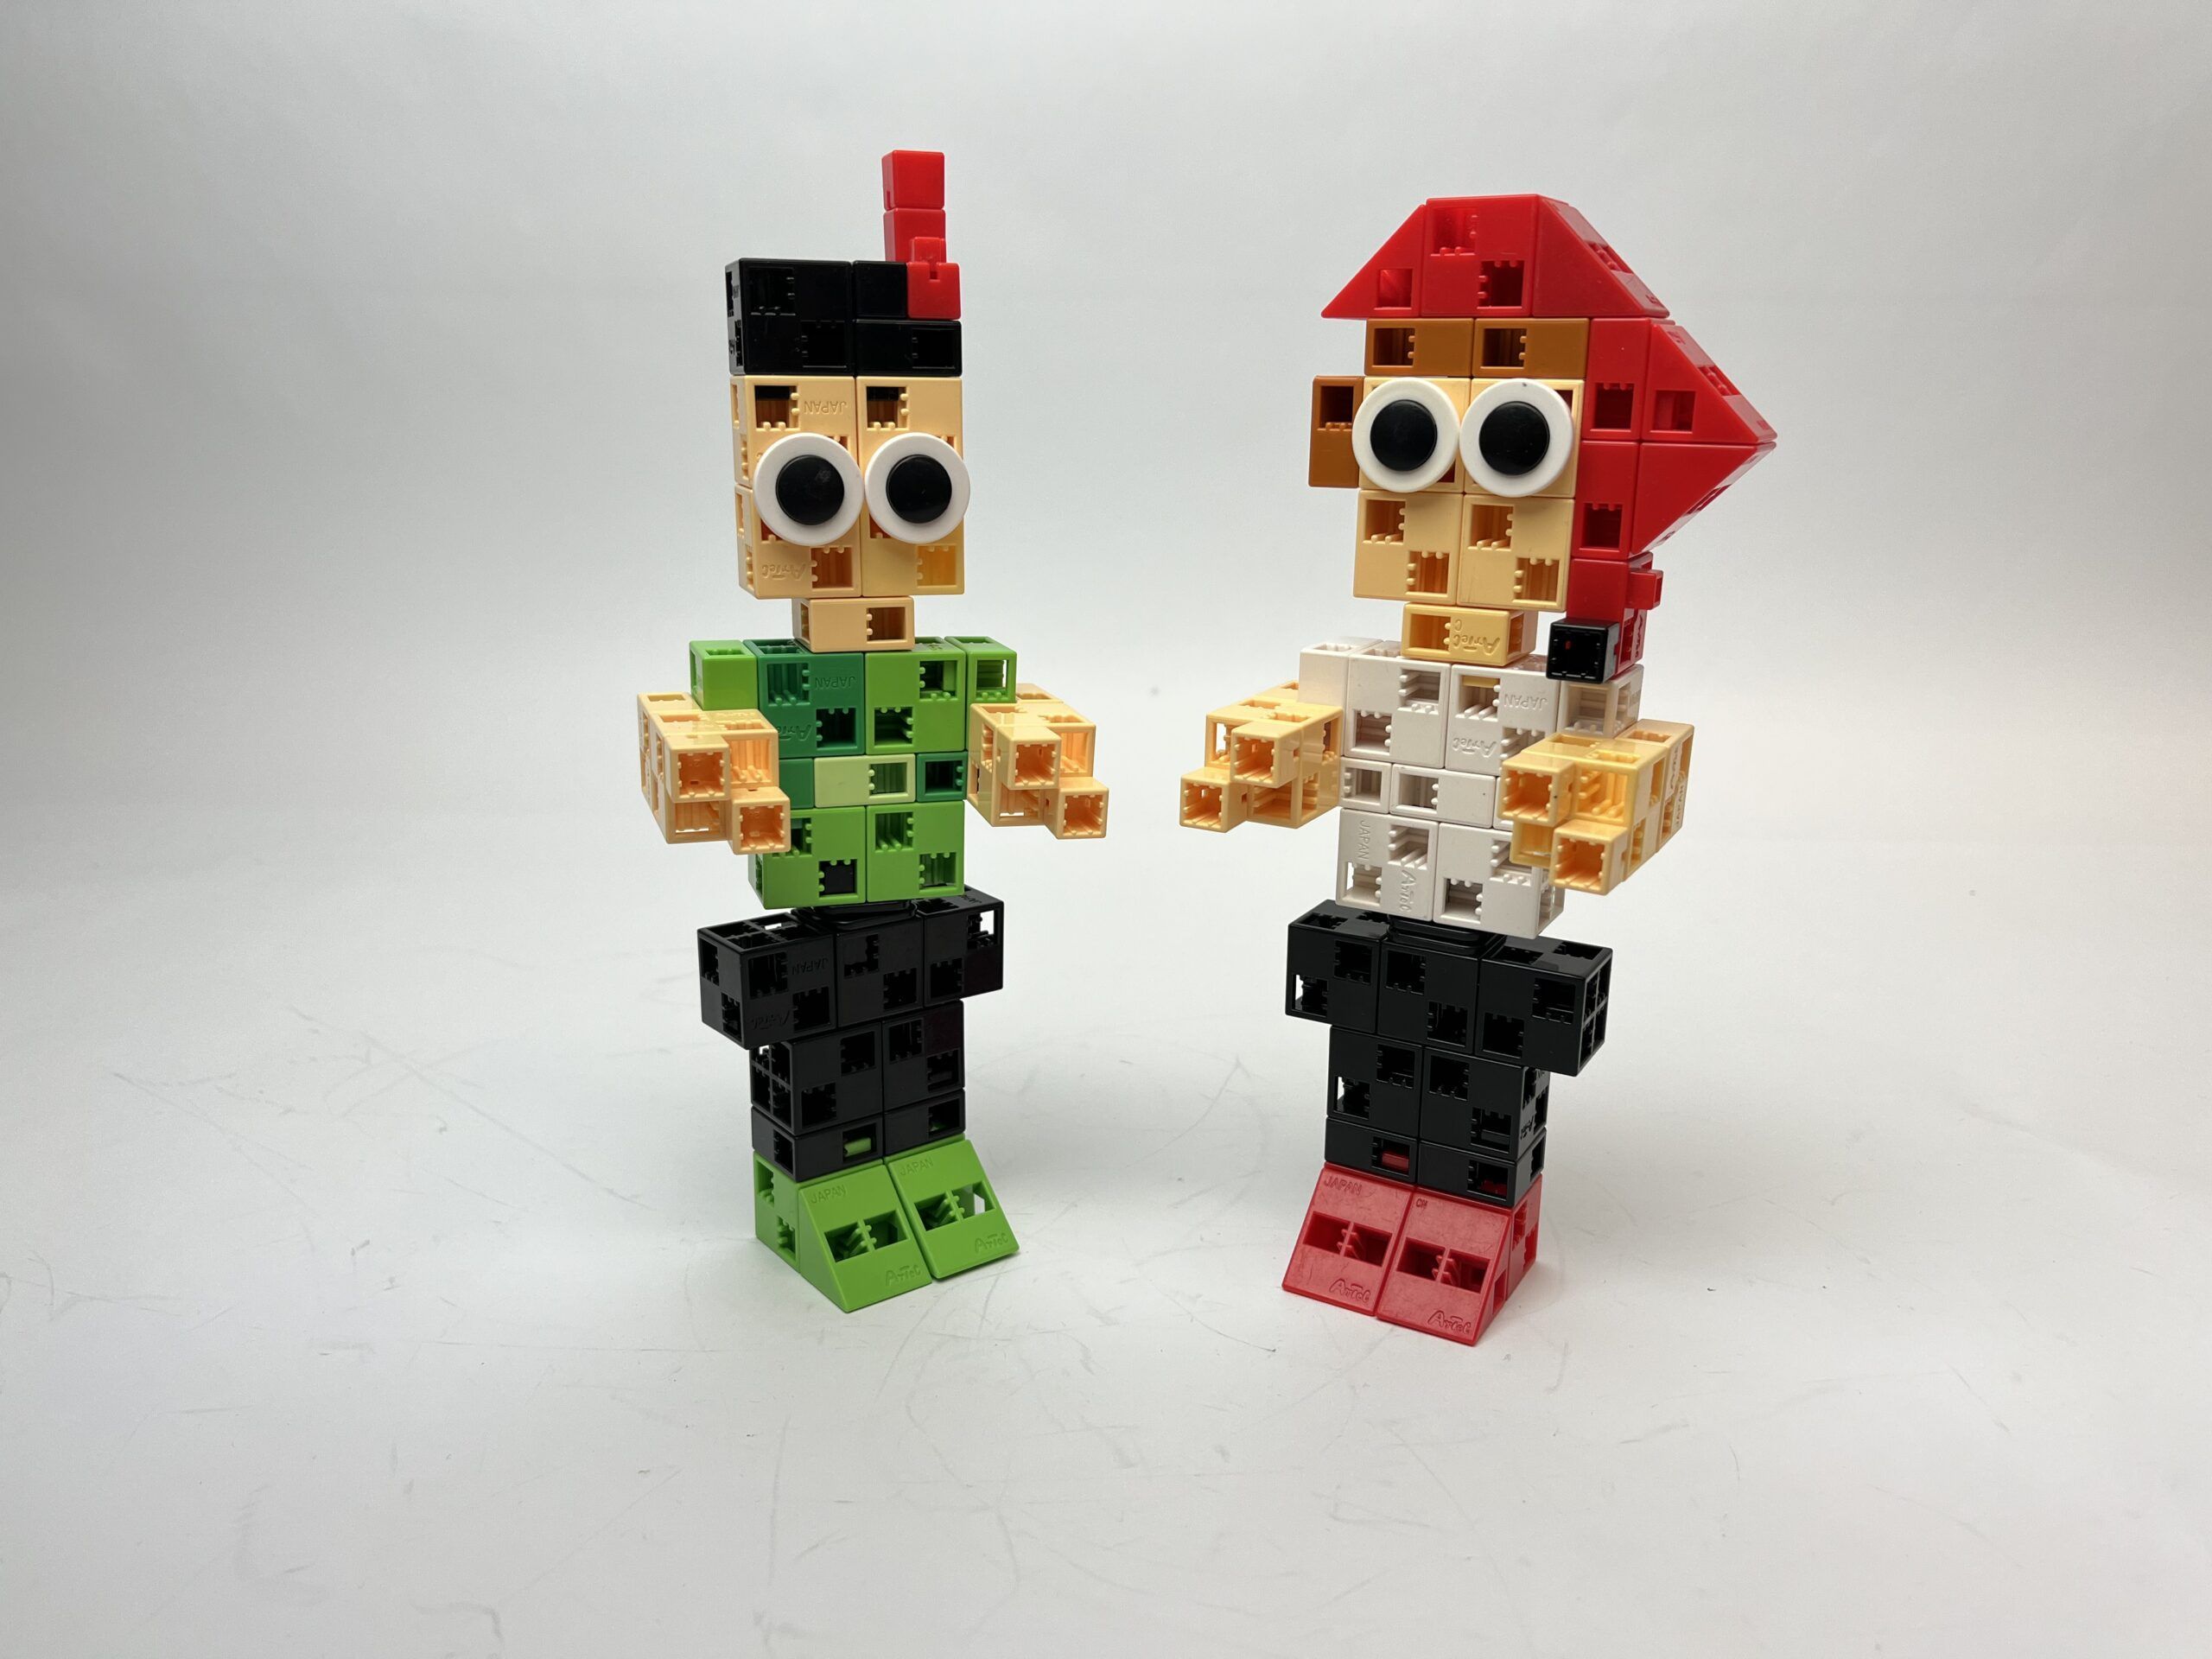
Construimos a Seppel, le montamos un servomotor en la cintura y le conectamos 1 sensor táctil.
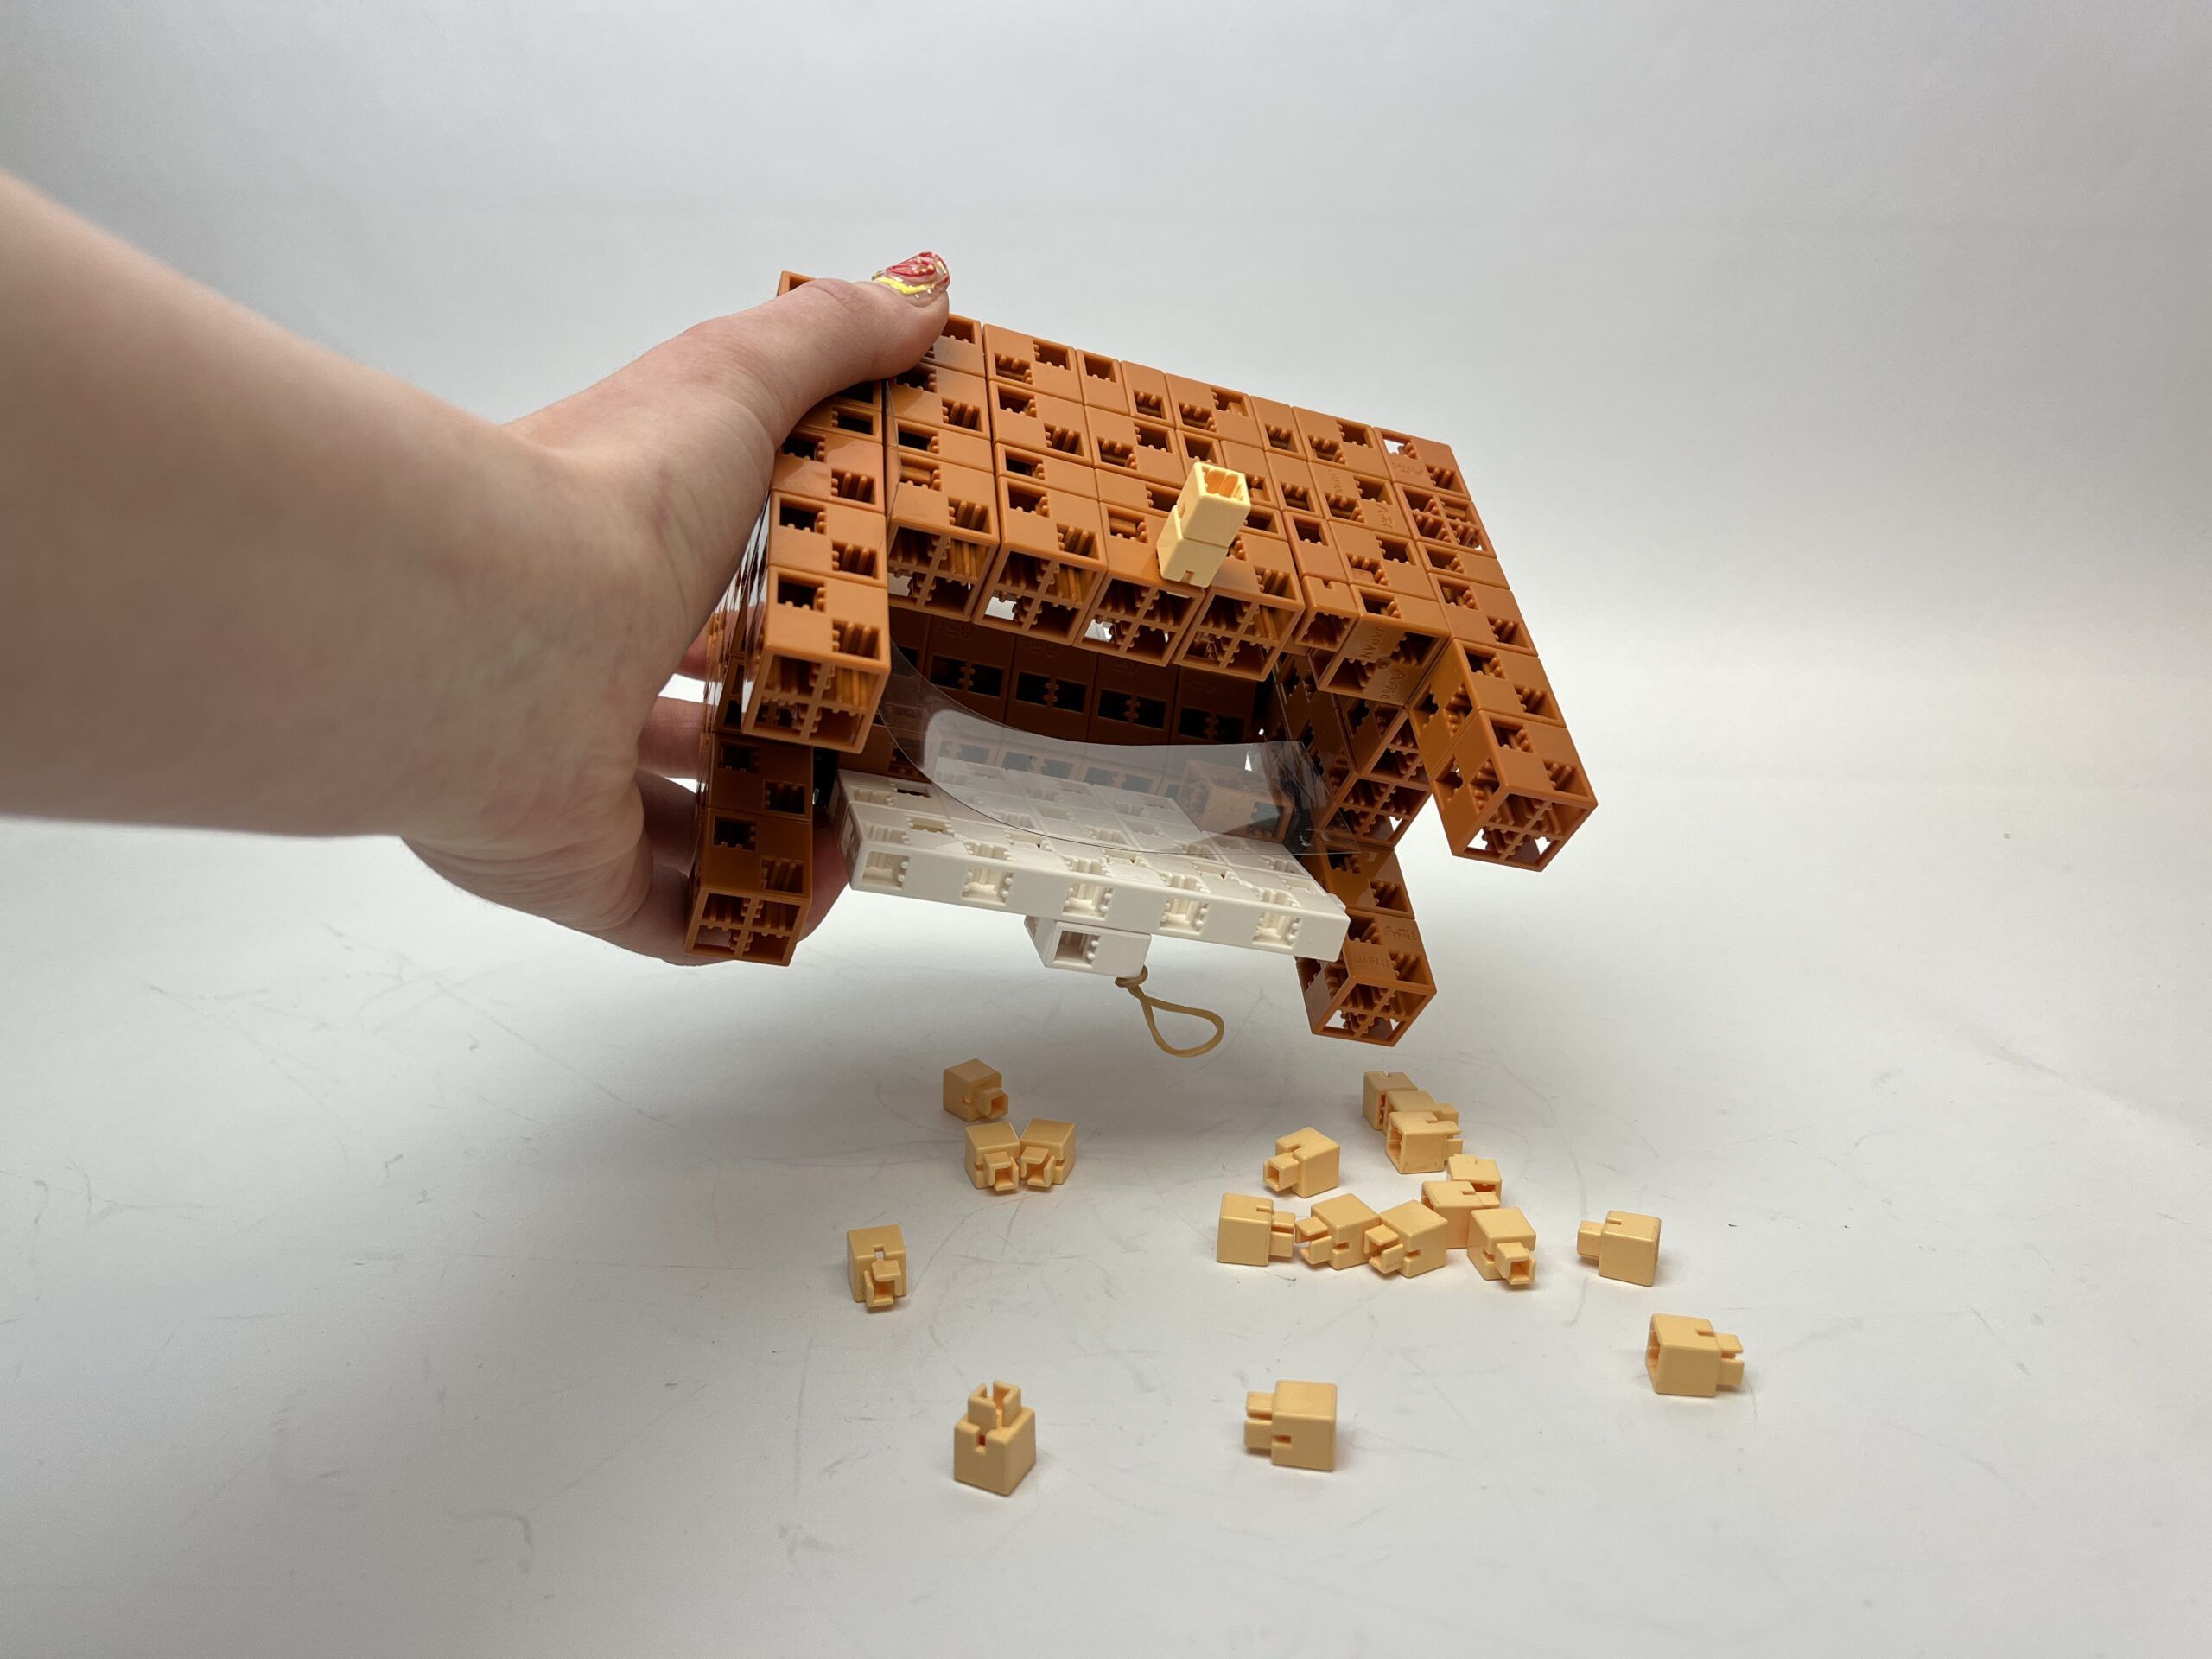
Cuando se pulse el sensor táctil, el servomotor ayudará a que la arena caiga en el cajón
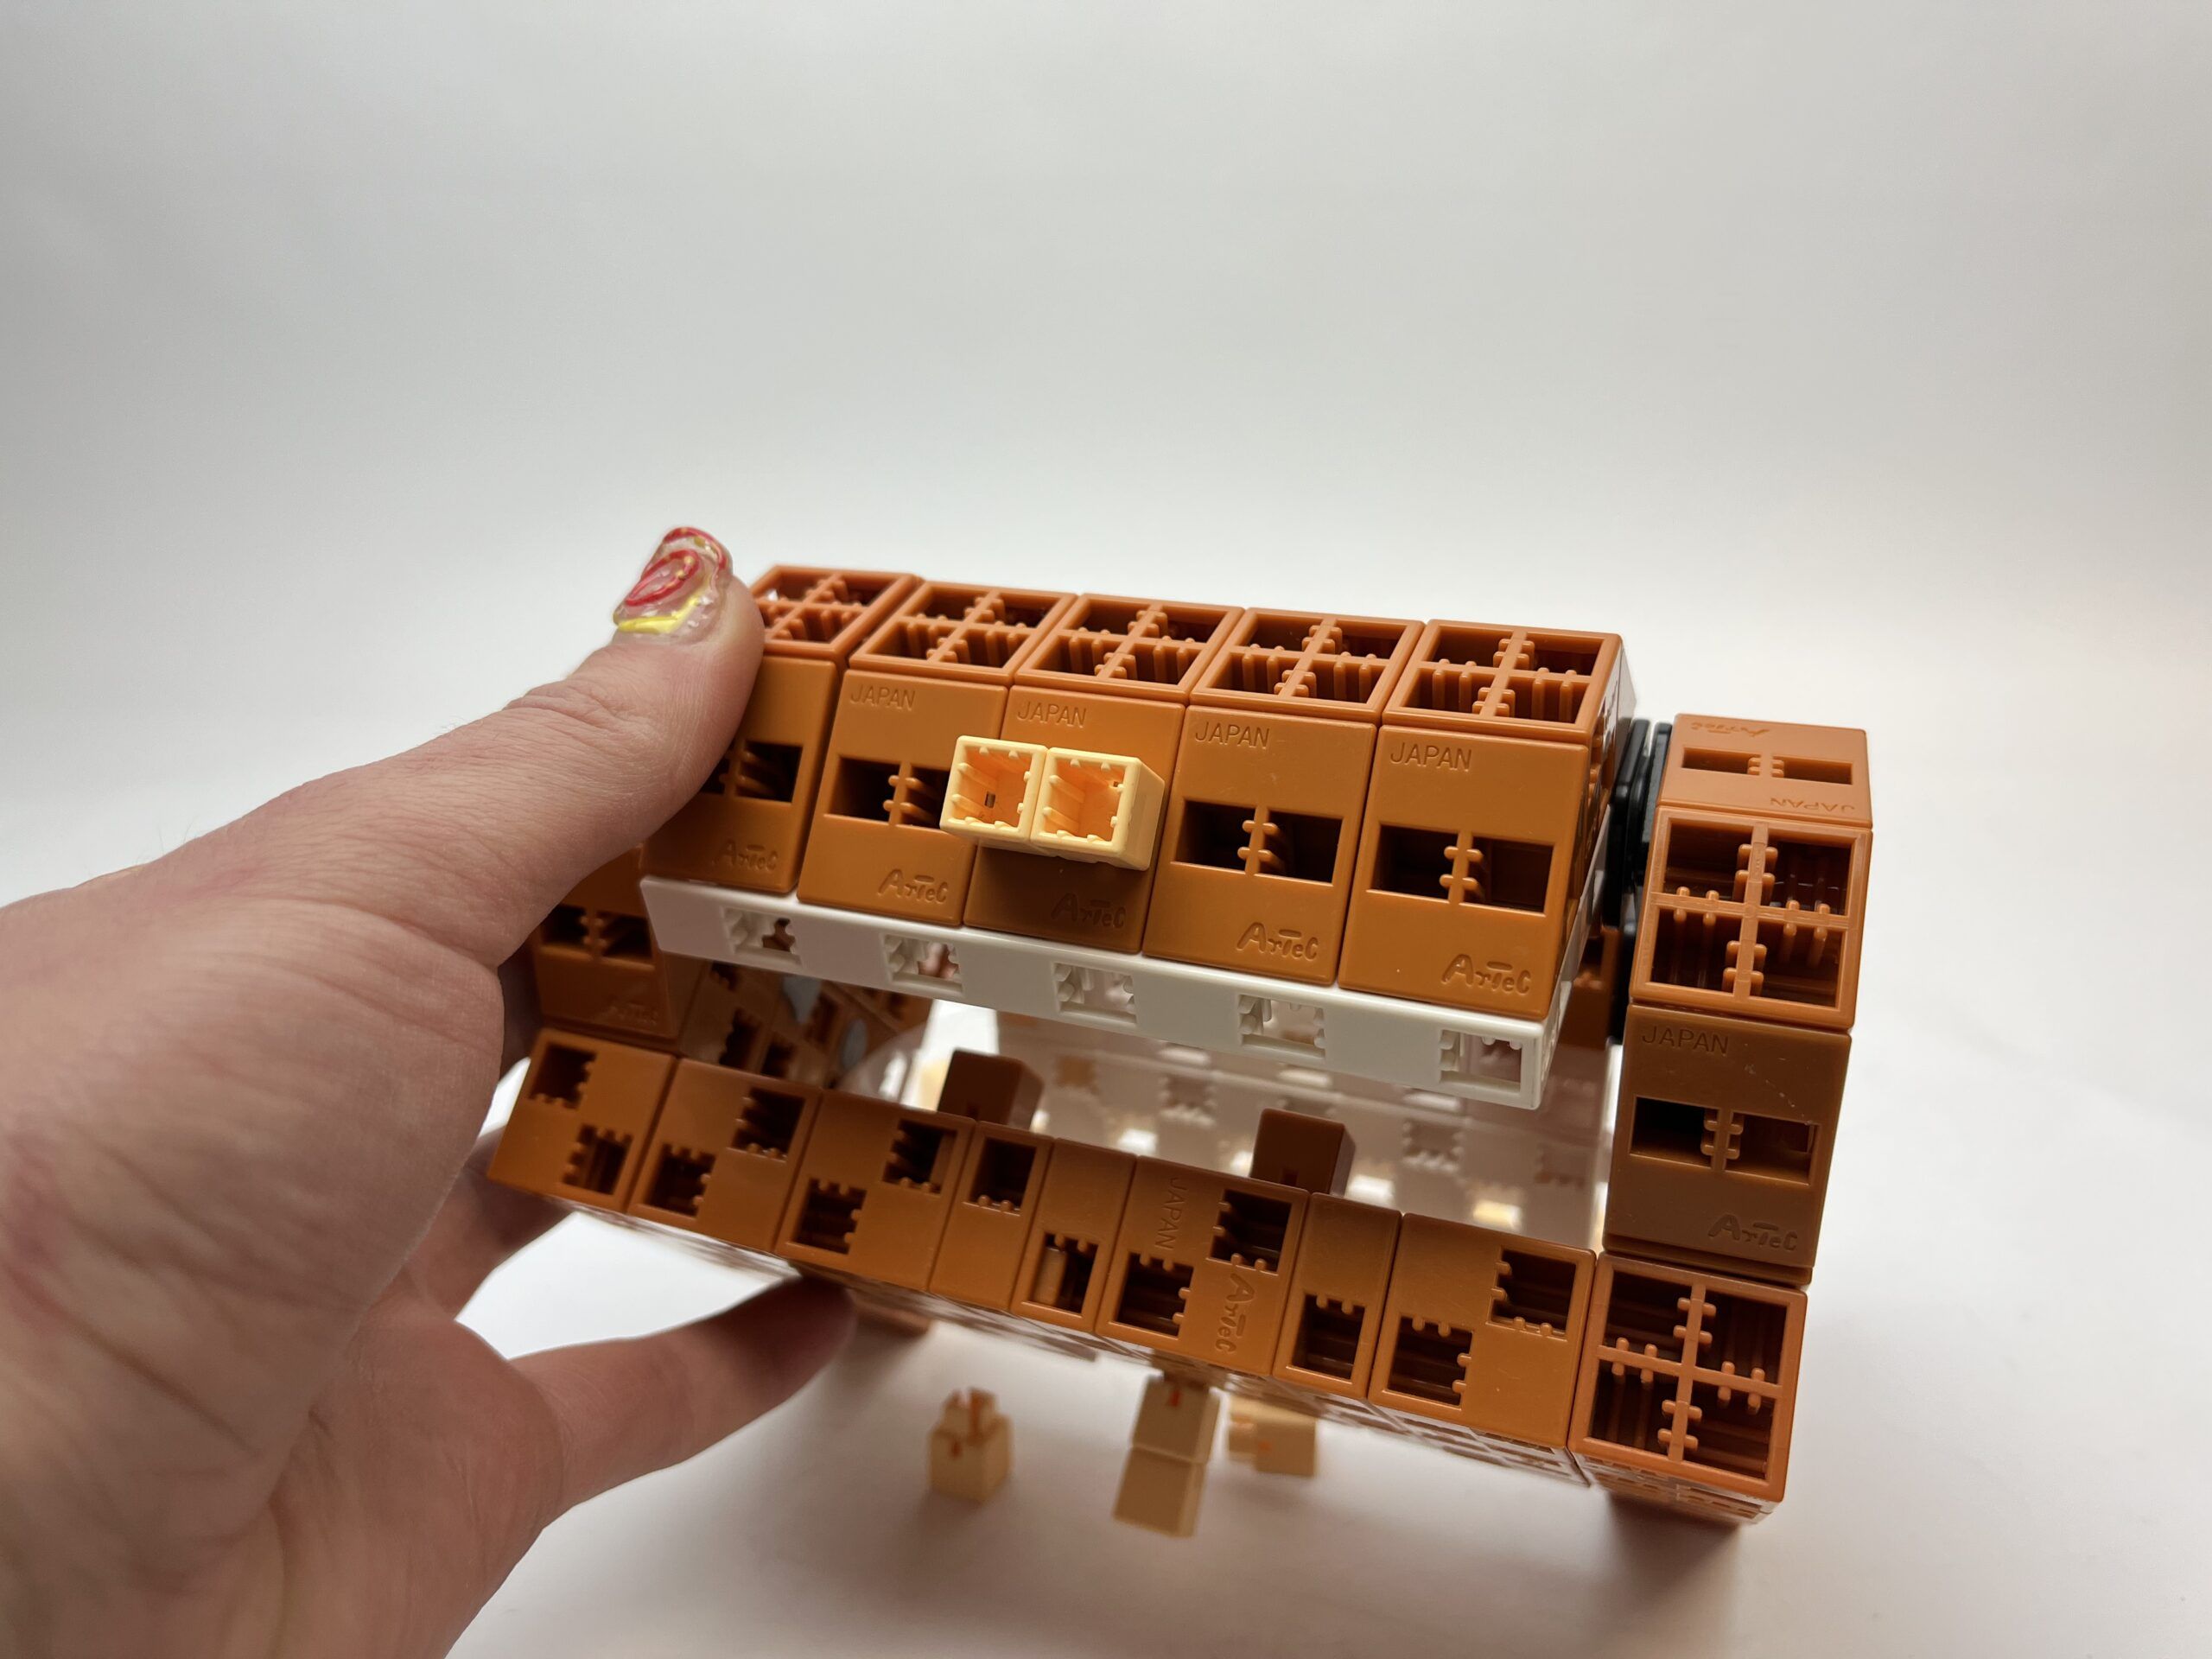
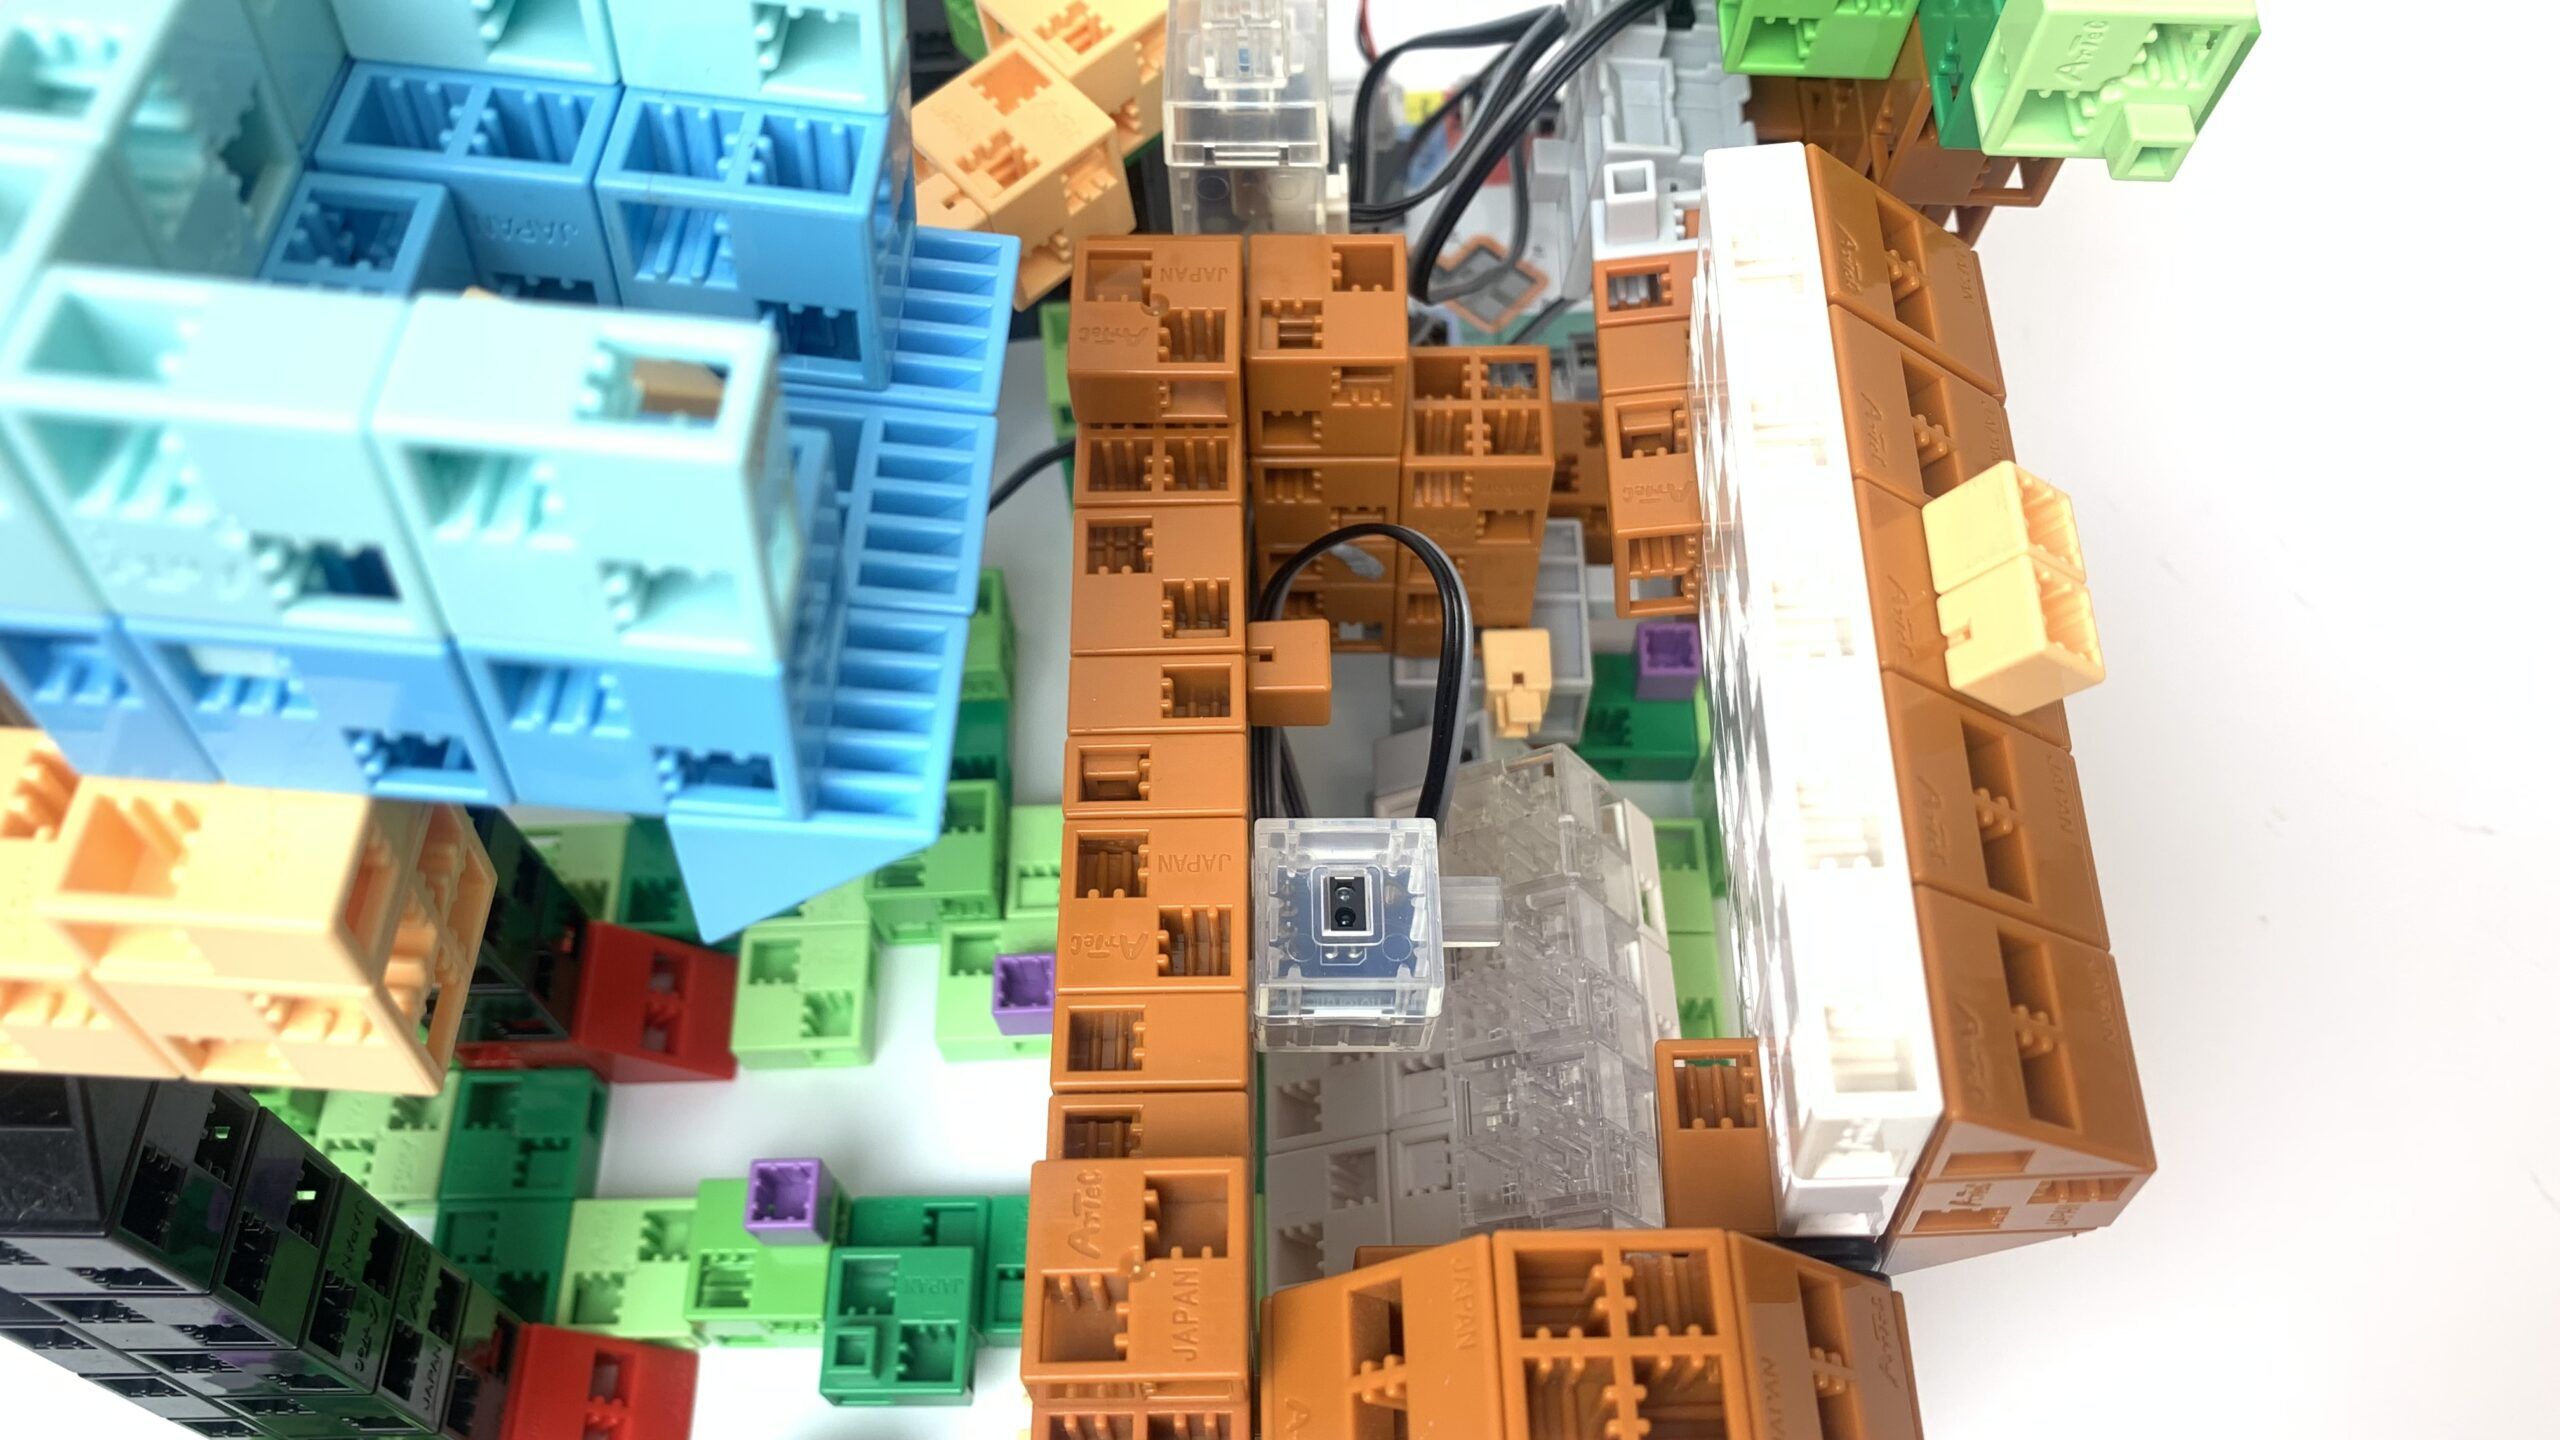
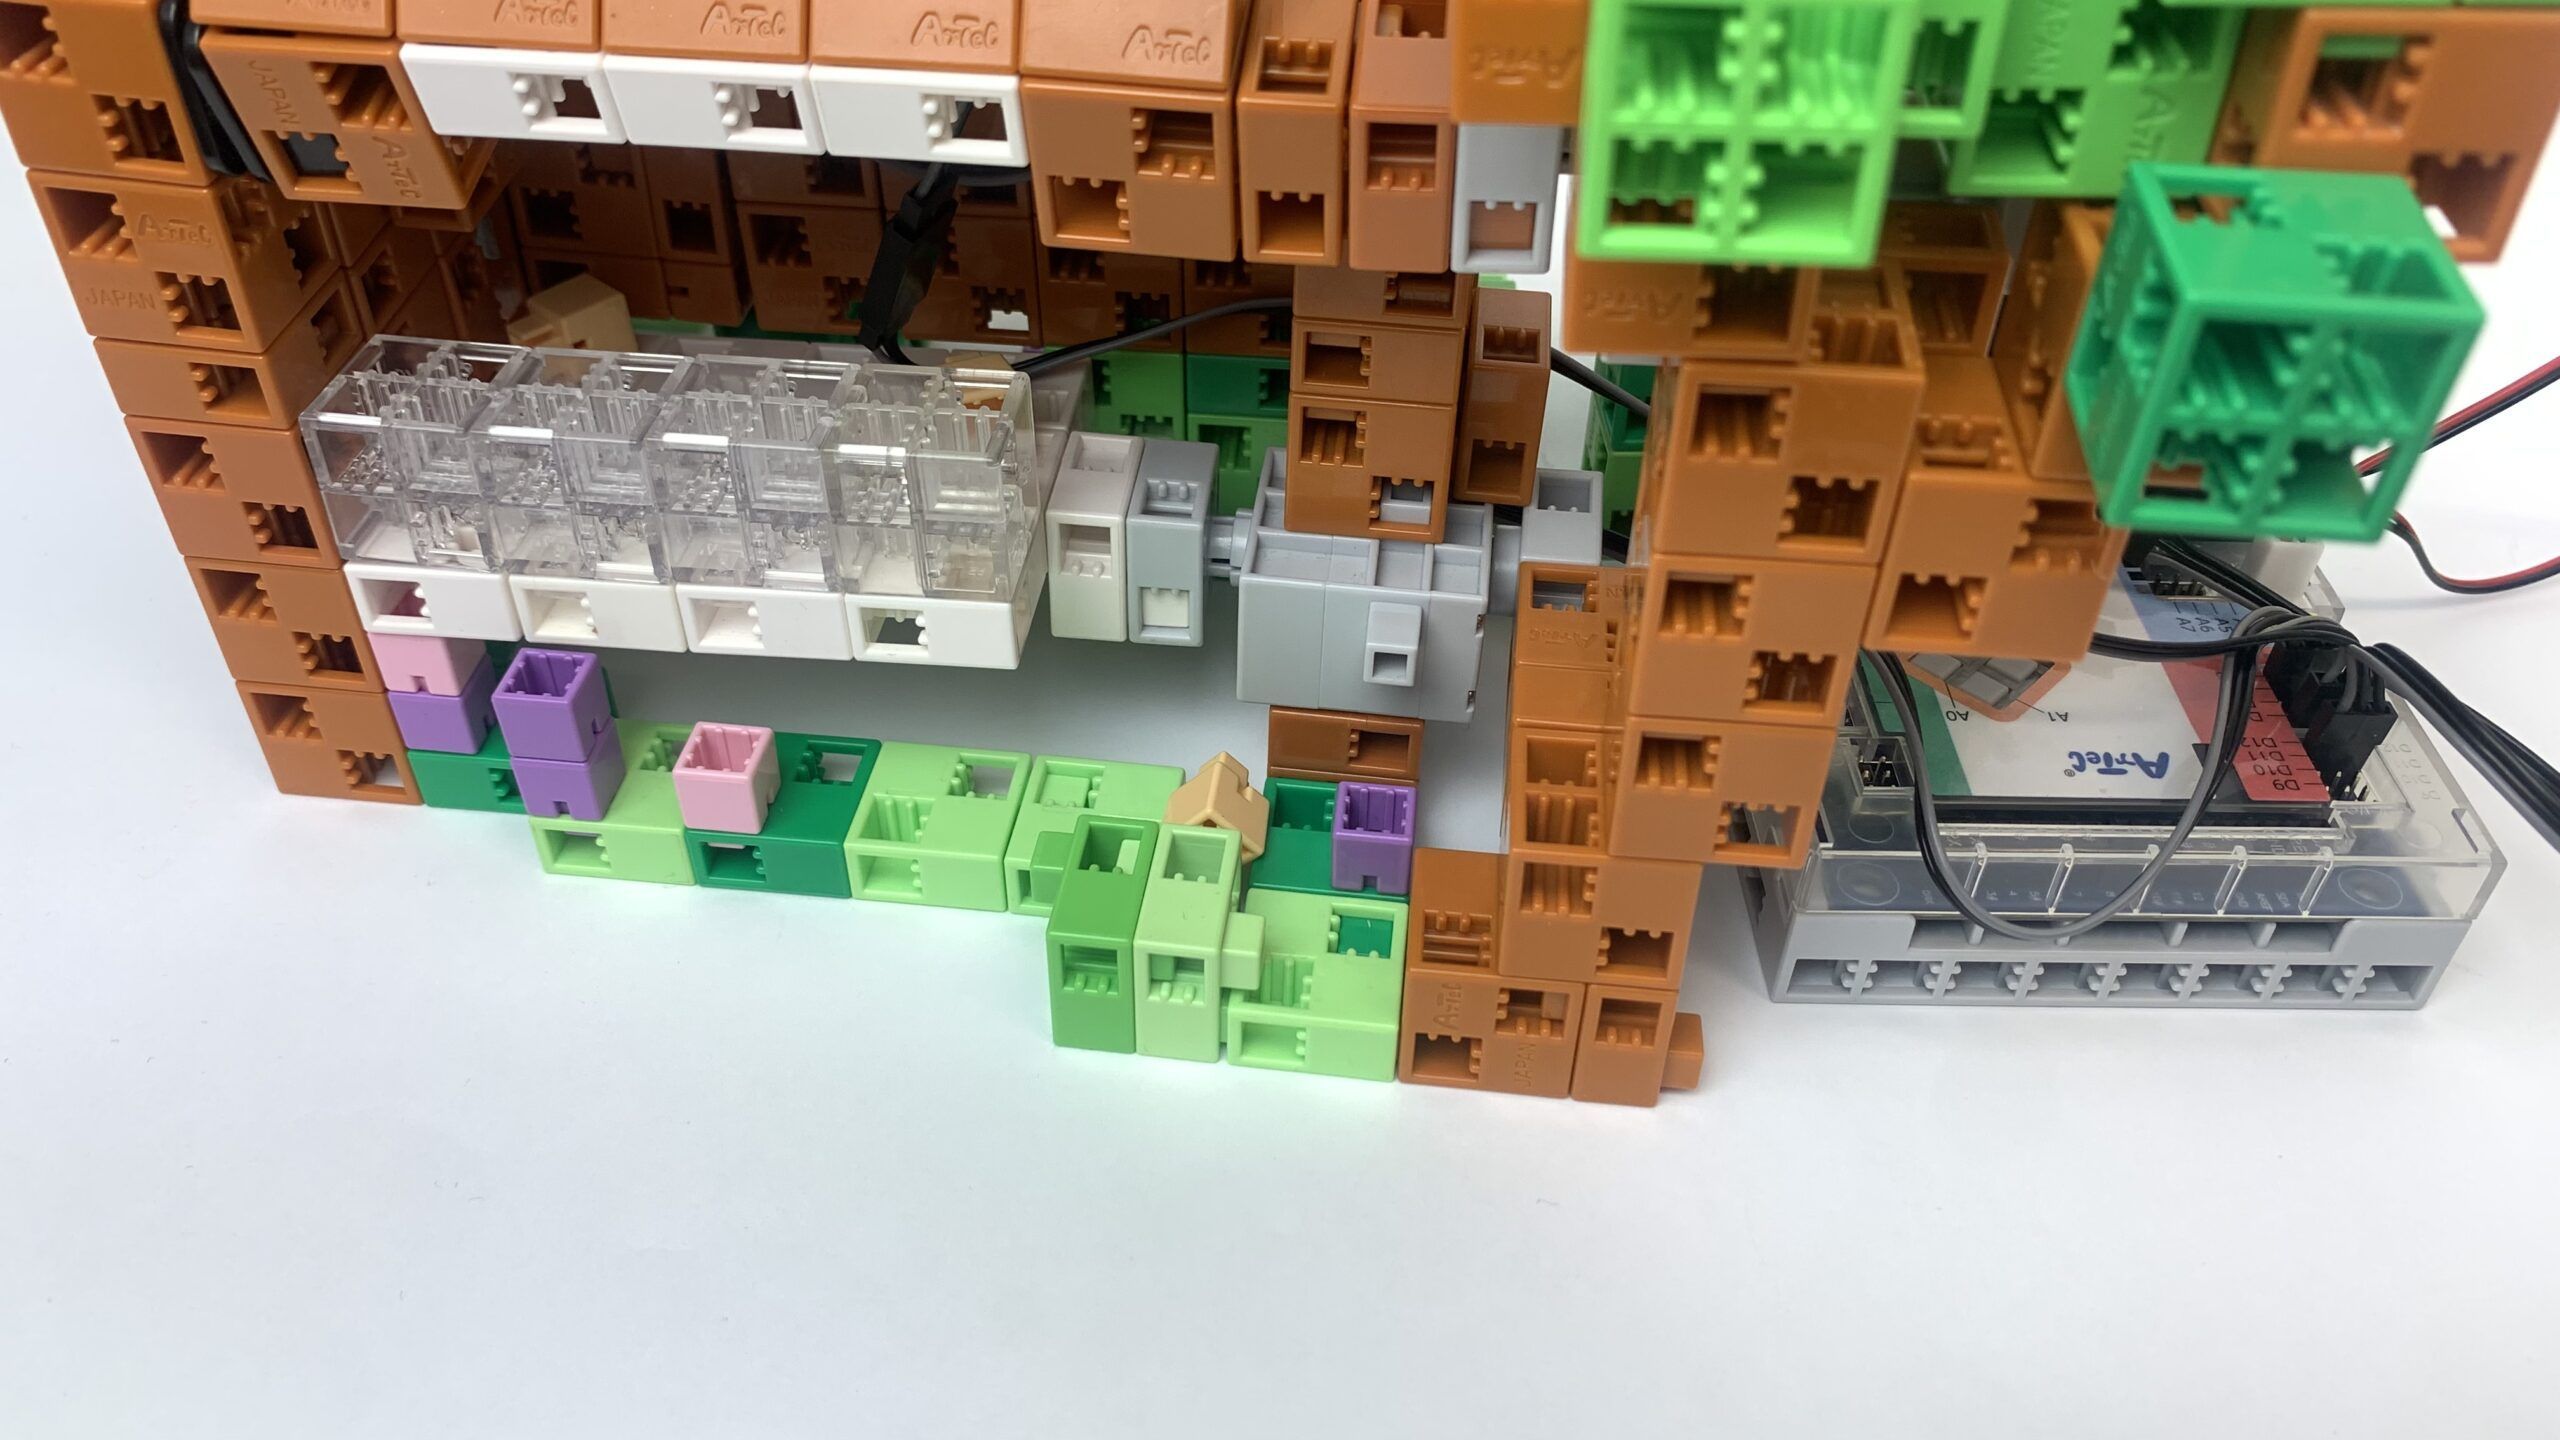
Construimos la caja, cuya parte superior puede cerrarse axialmente. Al bajarla, el techo presiona el pulsador de la caja
Utilizando espera hasta que, a la tercera pulsación del botón, el servomotor que mueve el fondo de la caja abra un pequeño hueco por donde caiga la arena
Seppel y la caja se construyen de la misma manera que P3
La parte superior e inferior de la caja se controlan mediante 4 sensores táctiles
La tapa se abre y se cierra por pasos y el fondo sólo puede abrirse cuando la tapa está cerrada
La tapa del cajón sólo se puede cerrar y el fondo sólo se puede abrir si hay arena en su interior, esto lo detecta el robot con un sensor de infrarrojos
El molinillo de café está construido de la misma manera que en P2
La abuela está construida de la misma forma que en P3, pero para el control se utiliza un acelerómetro y un pulsador
Al pulsar el sensor táctil del molinillo de café, el brazo del molinillo gira a una velocidad aleatoria, 1 Fotoreflector IR se utiliza para medir la velocidad de rotación del brazo del molinillo de café
Después de una vuelta, la canción se reproduce a la velocidad correspondiente mientras el brazo sigue girando