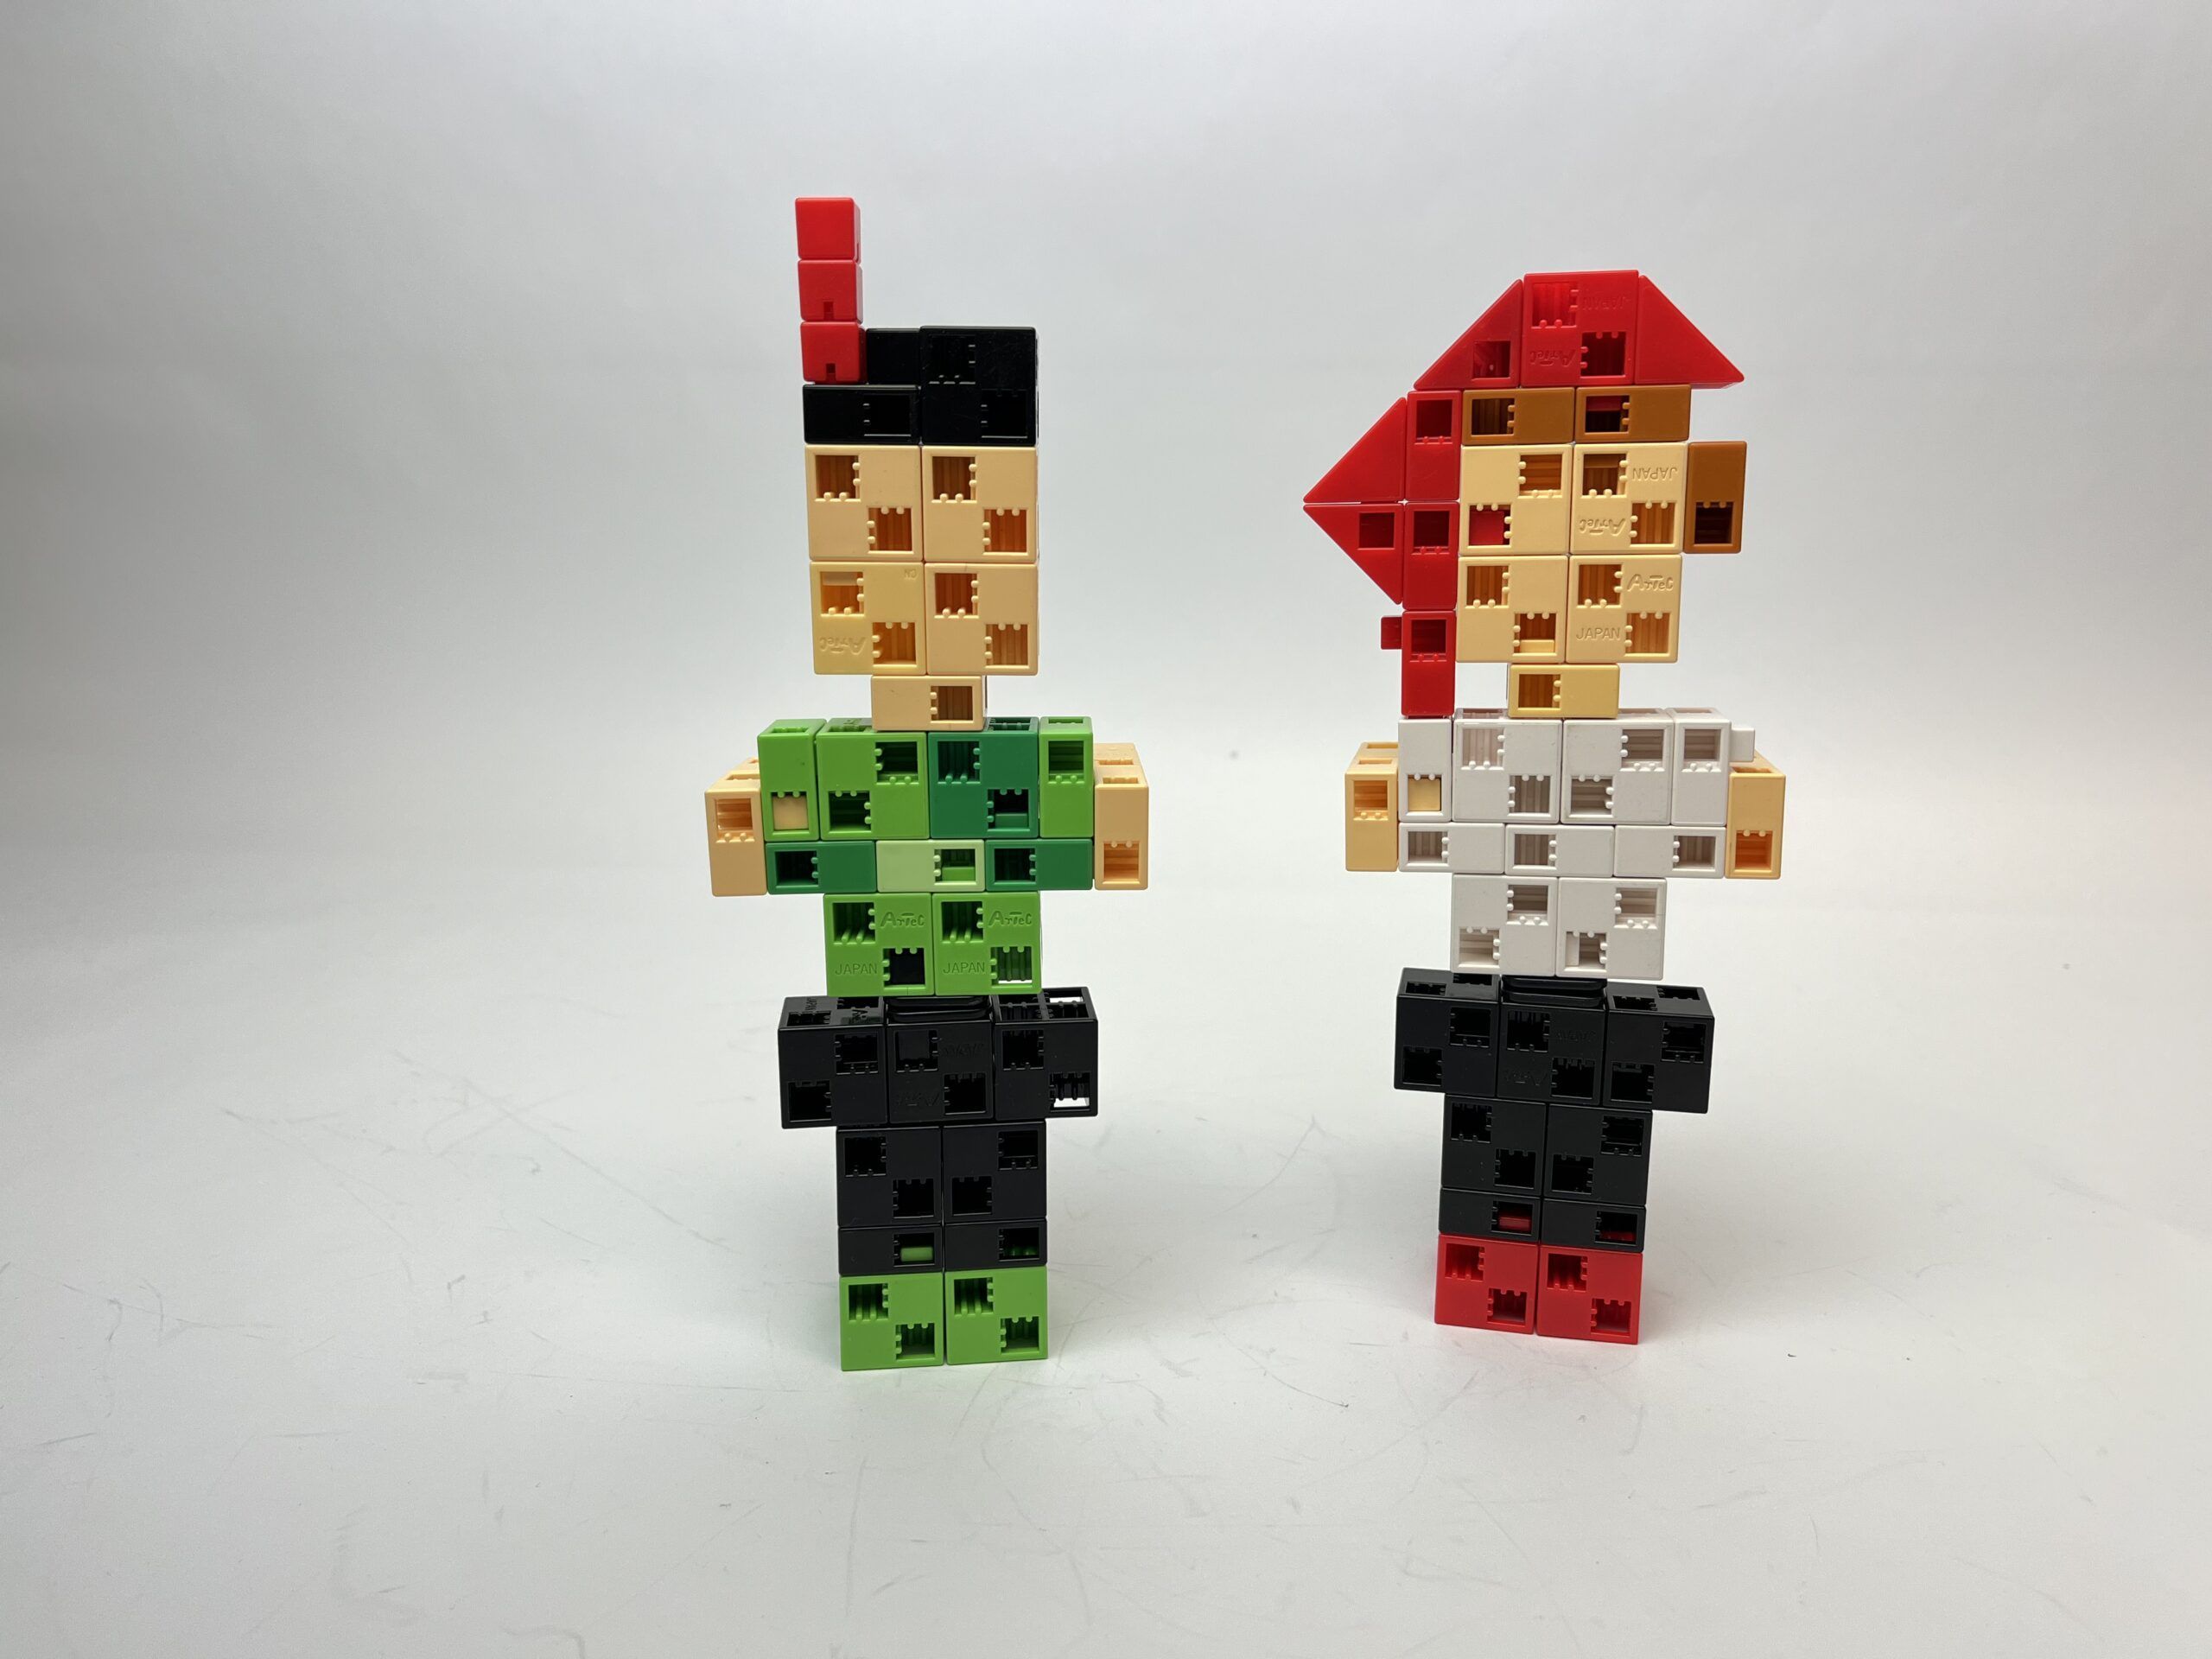
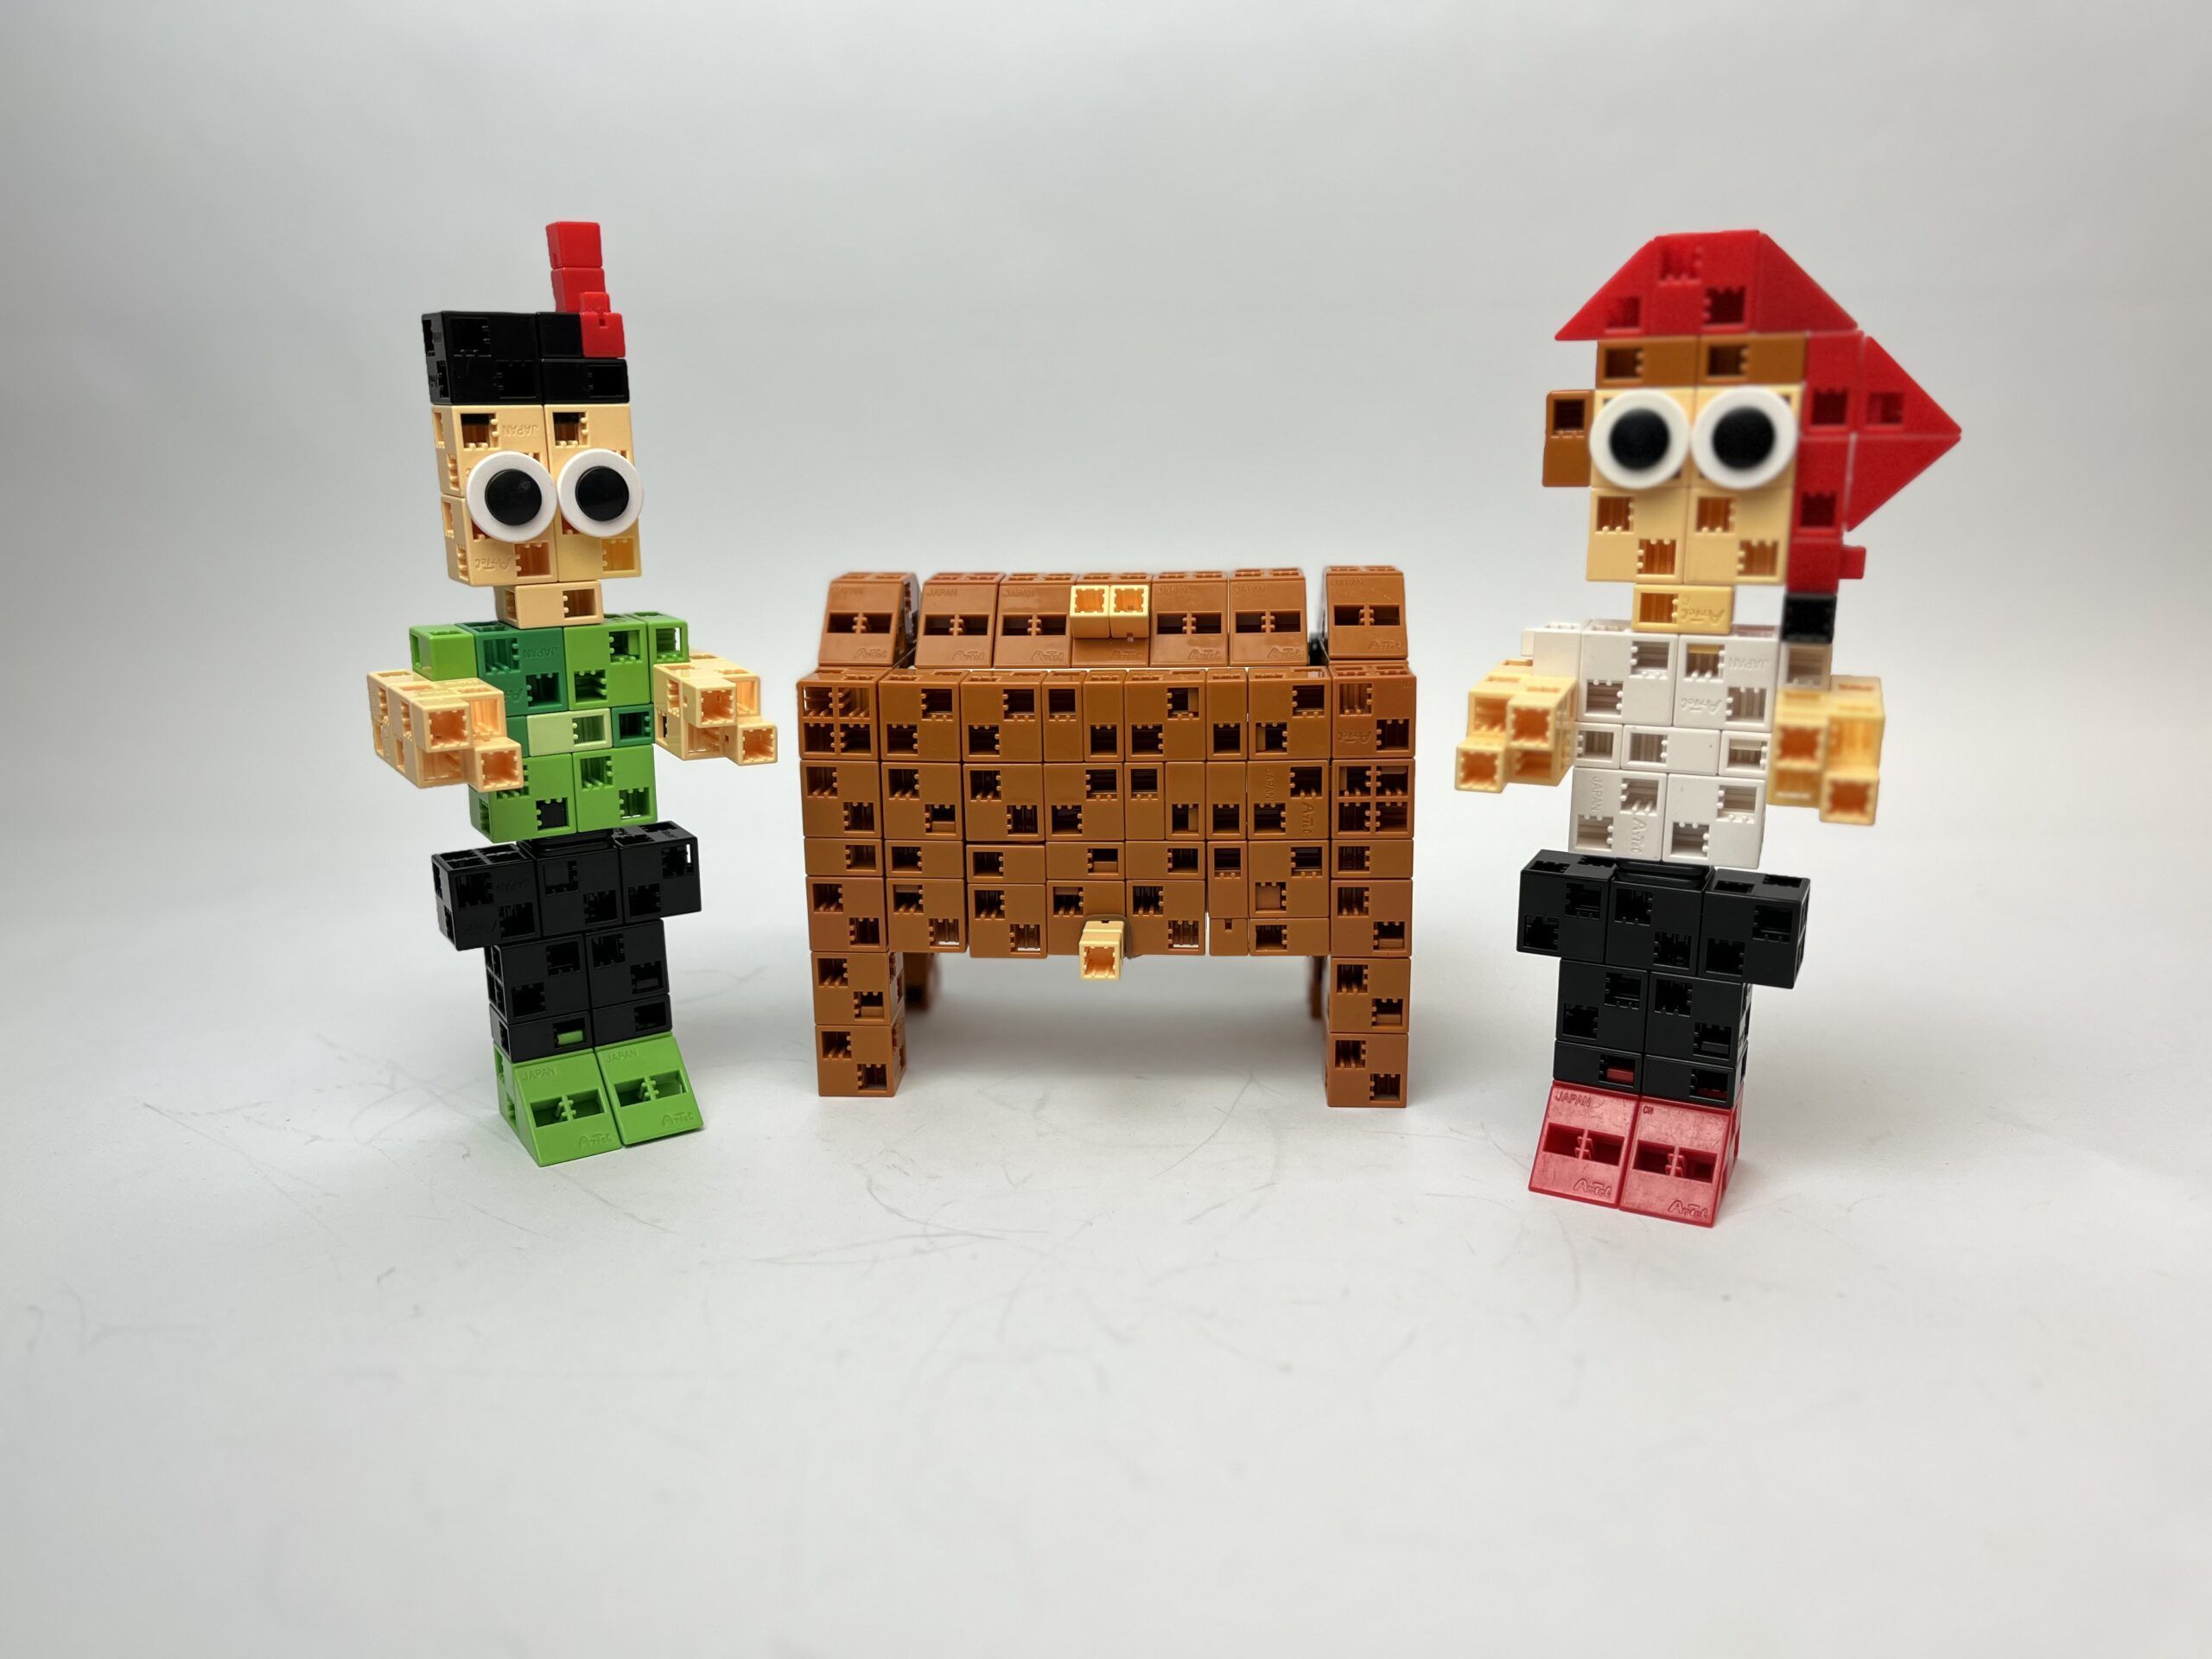
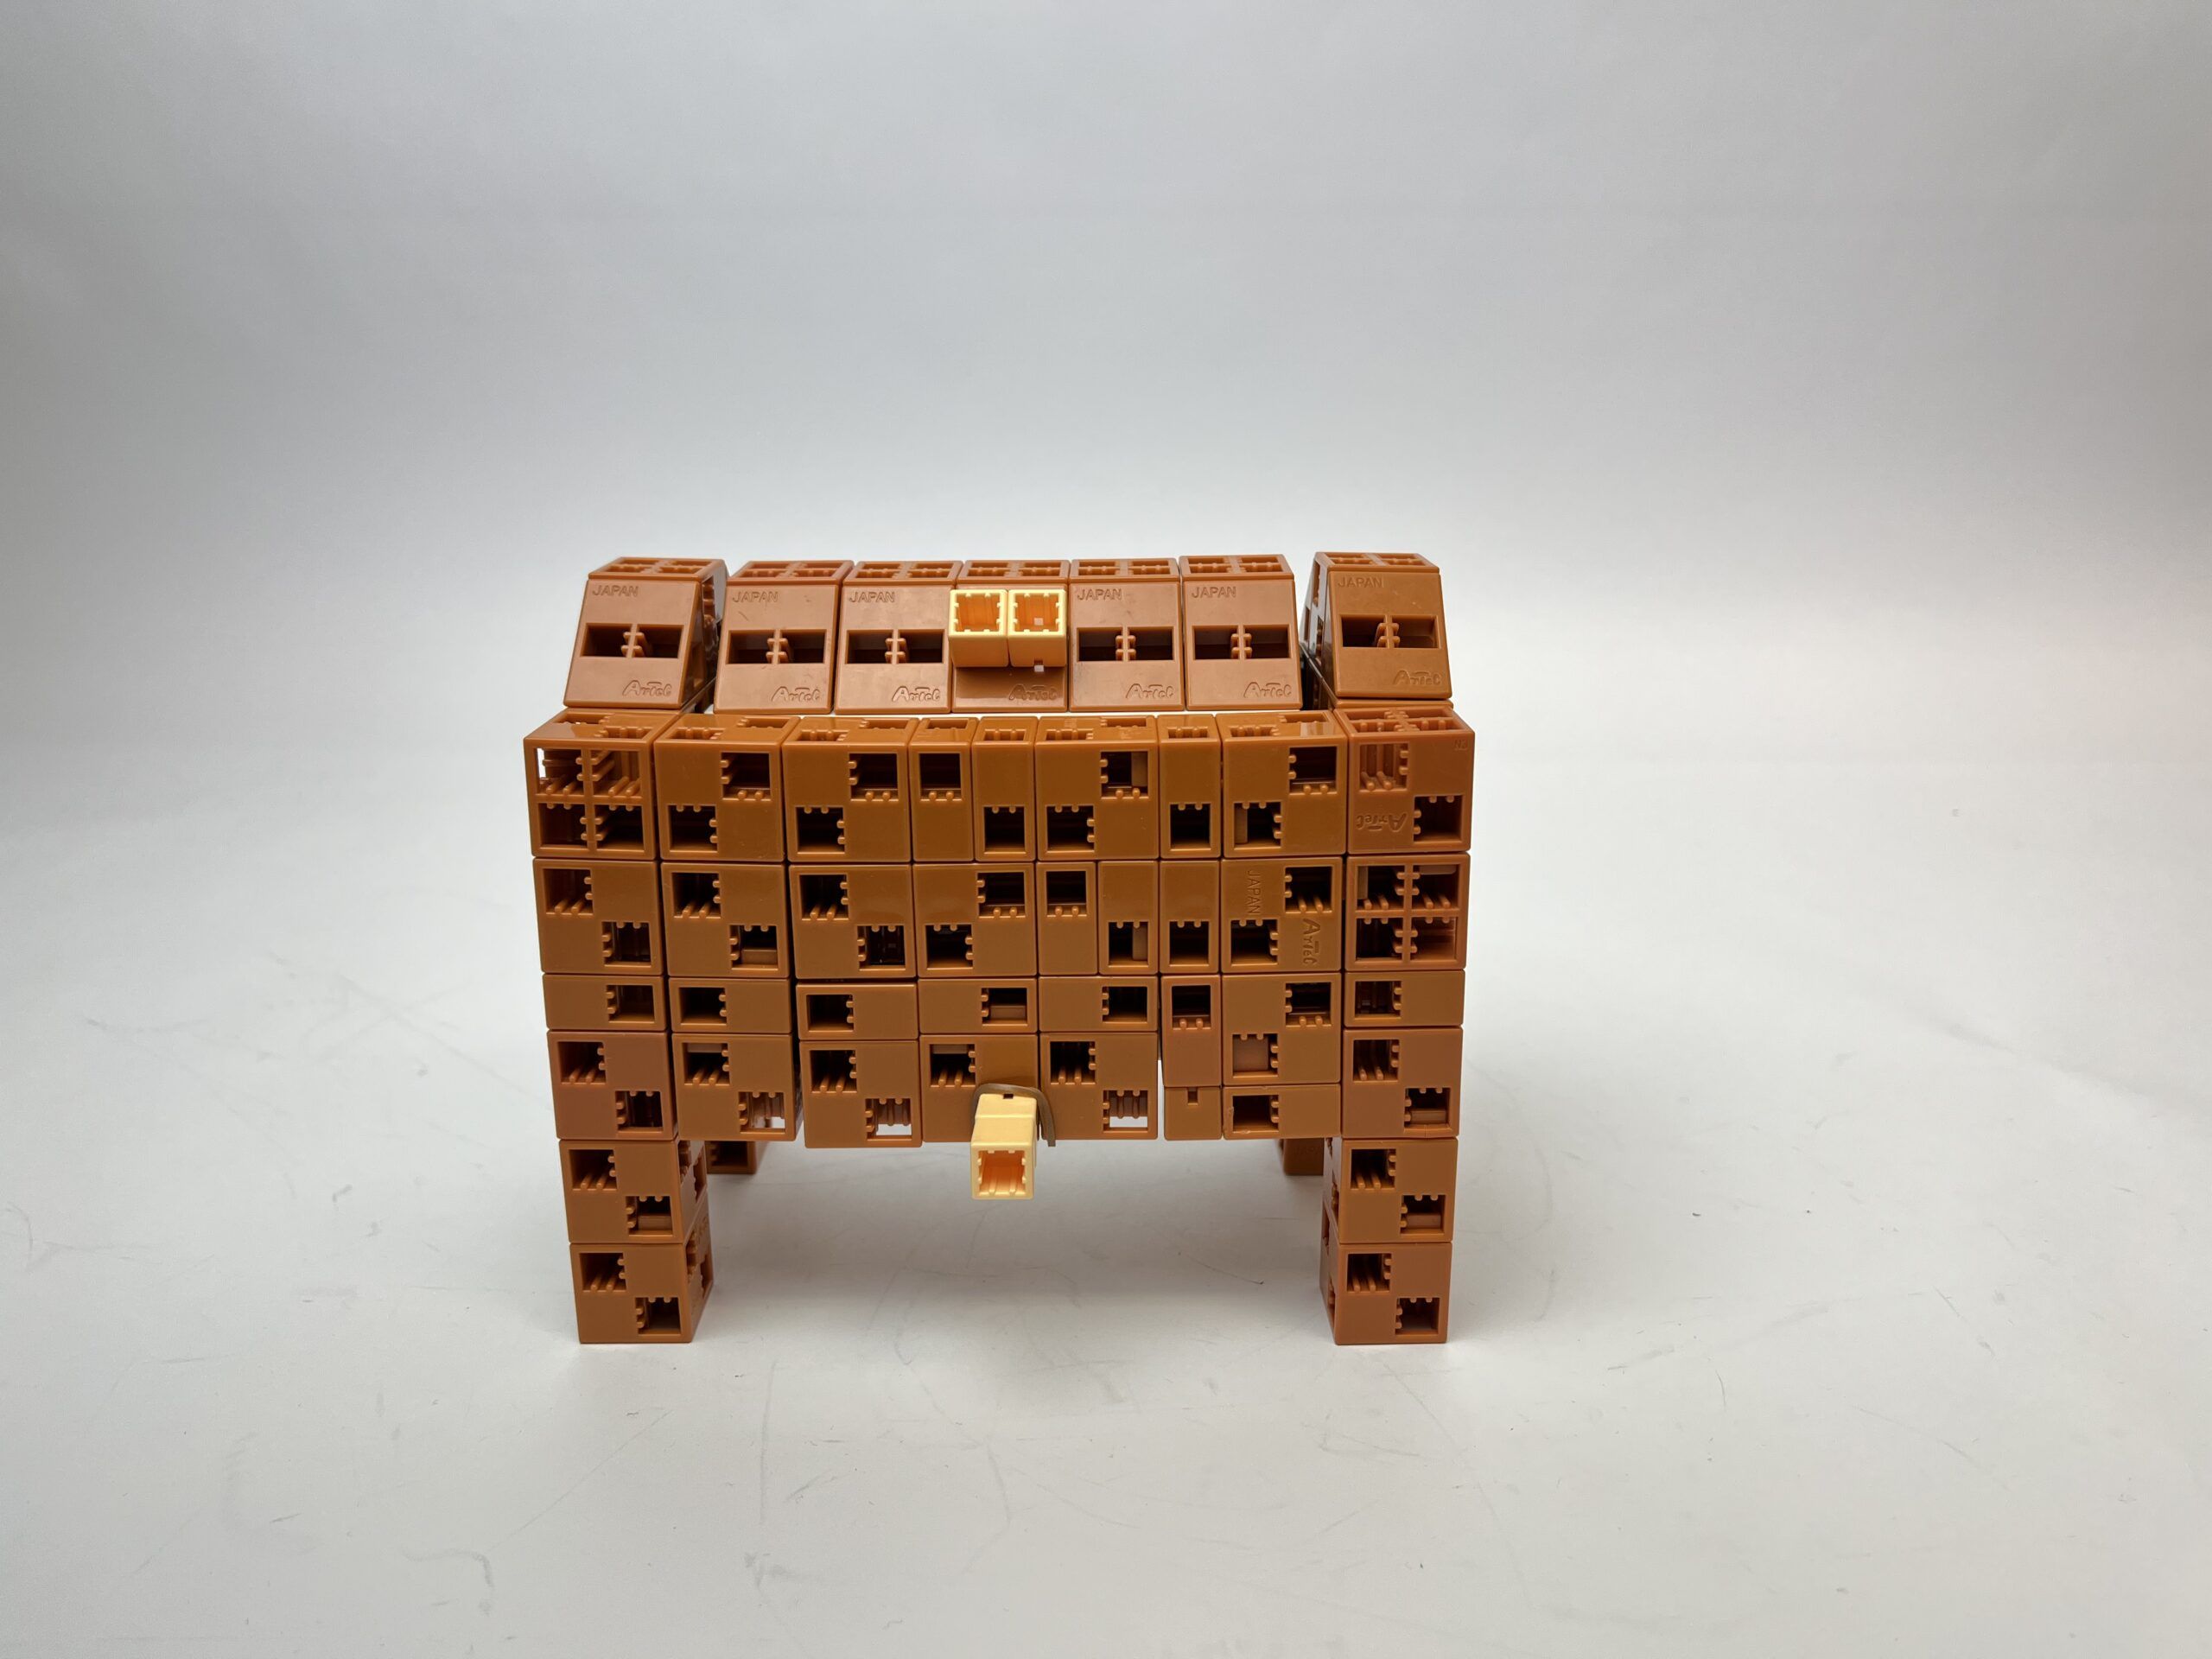
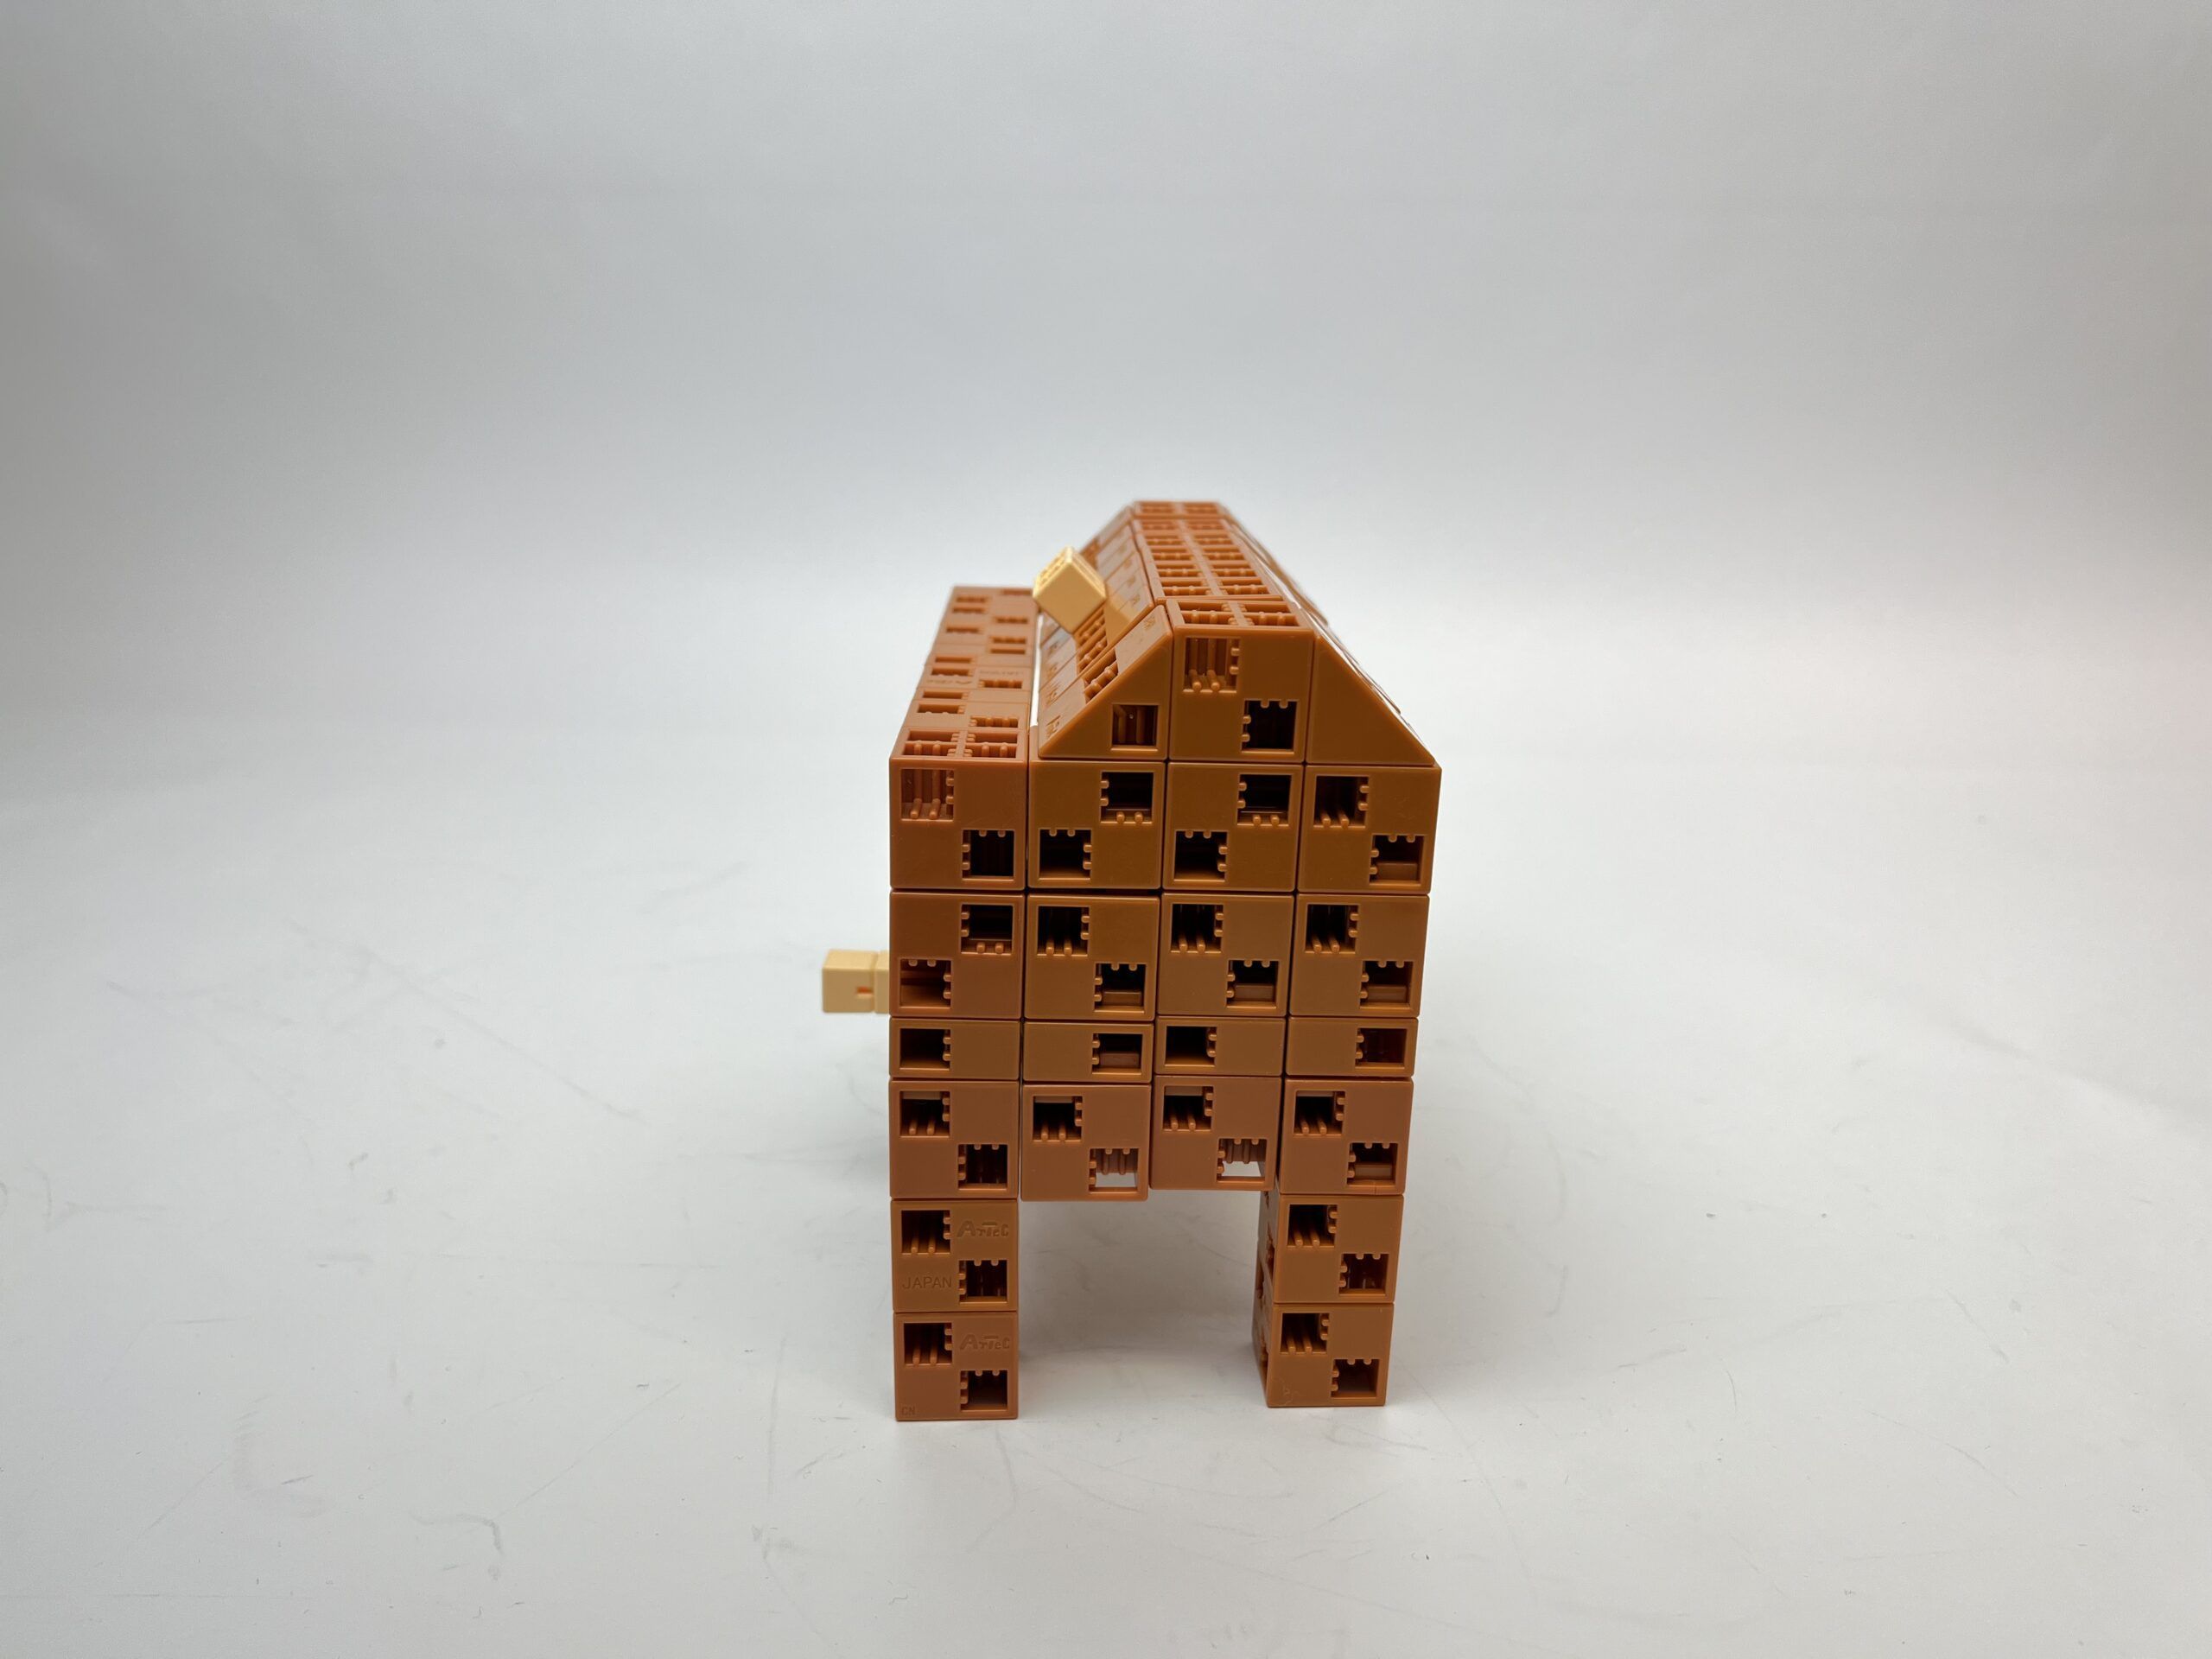
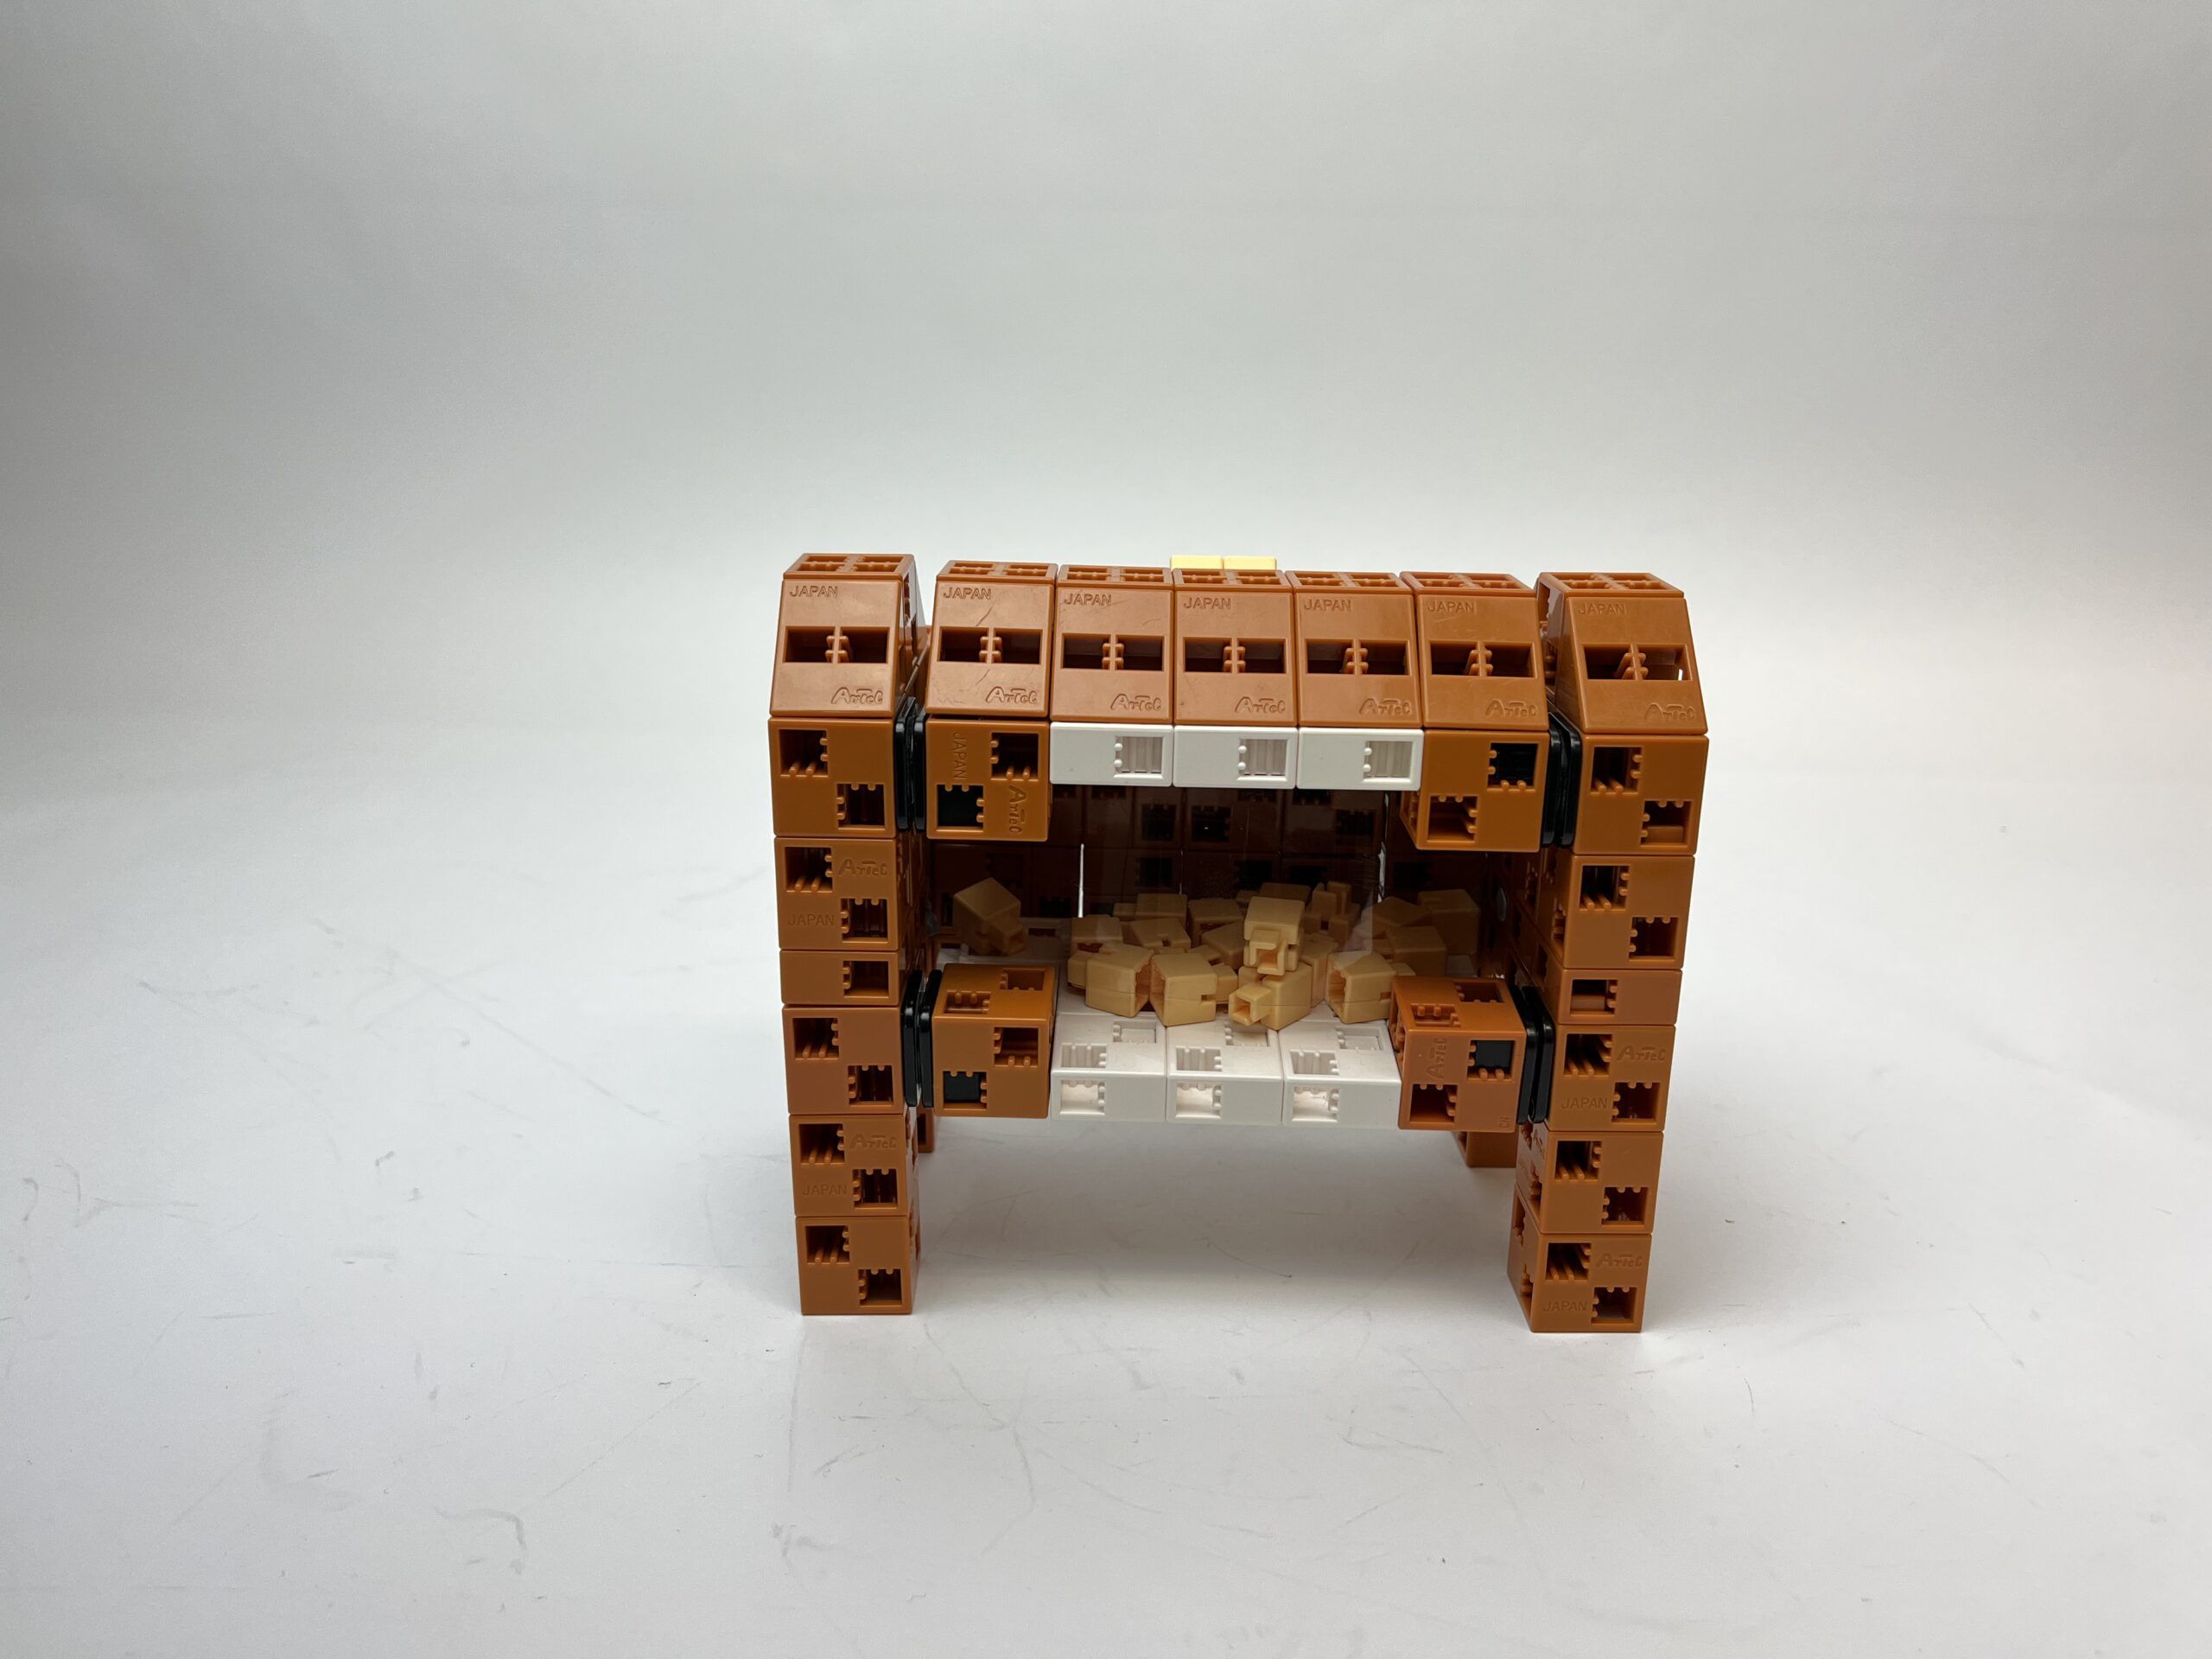
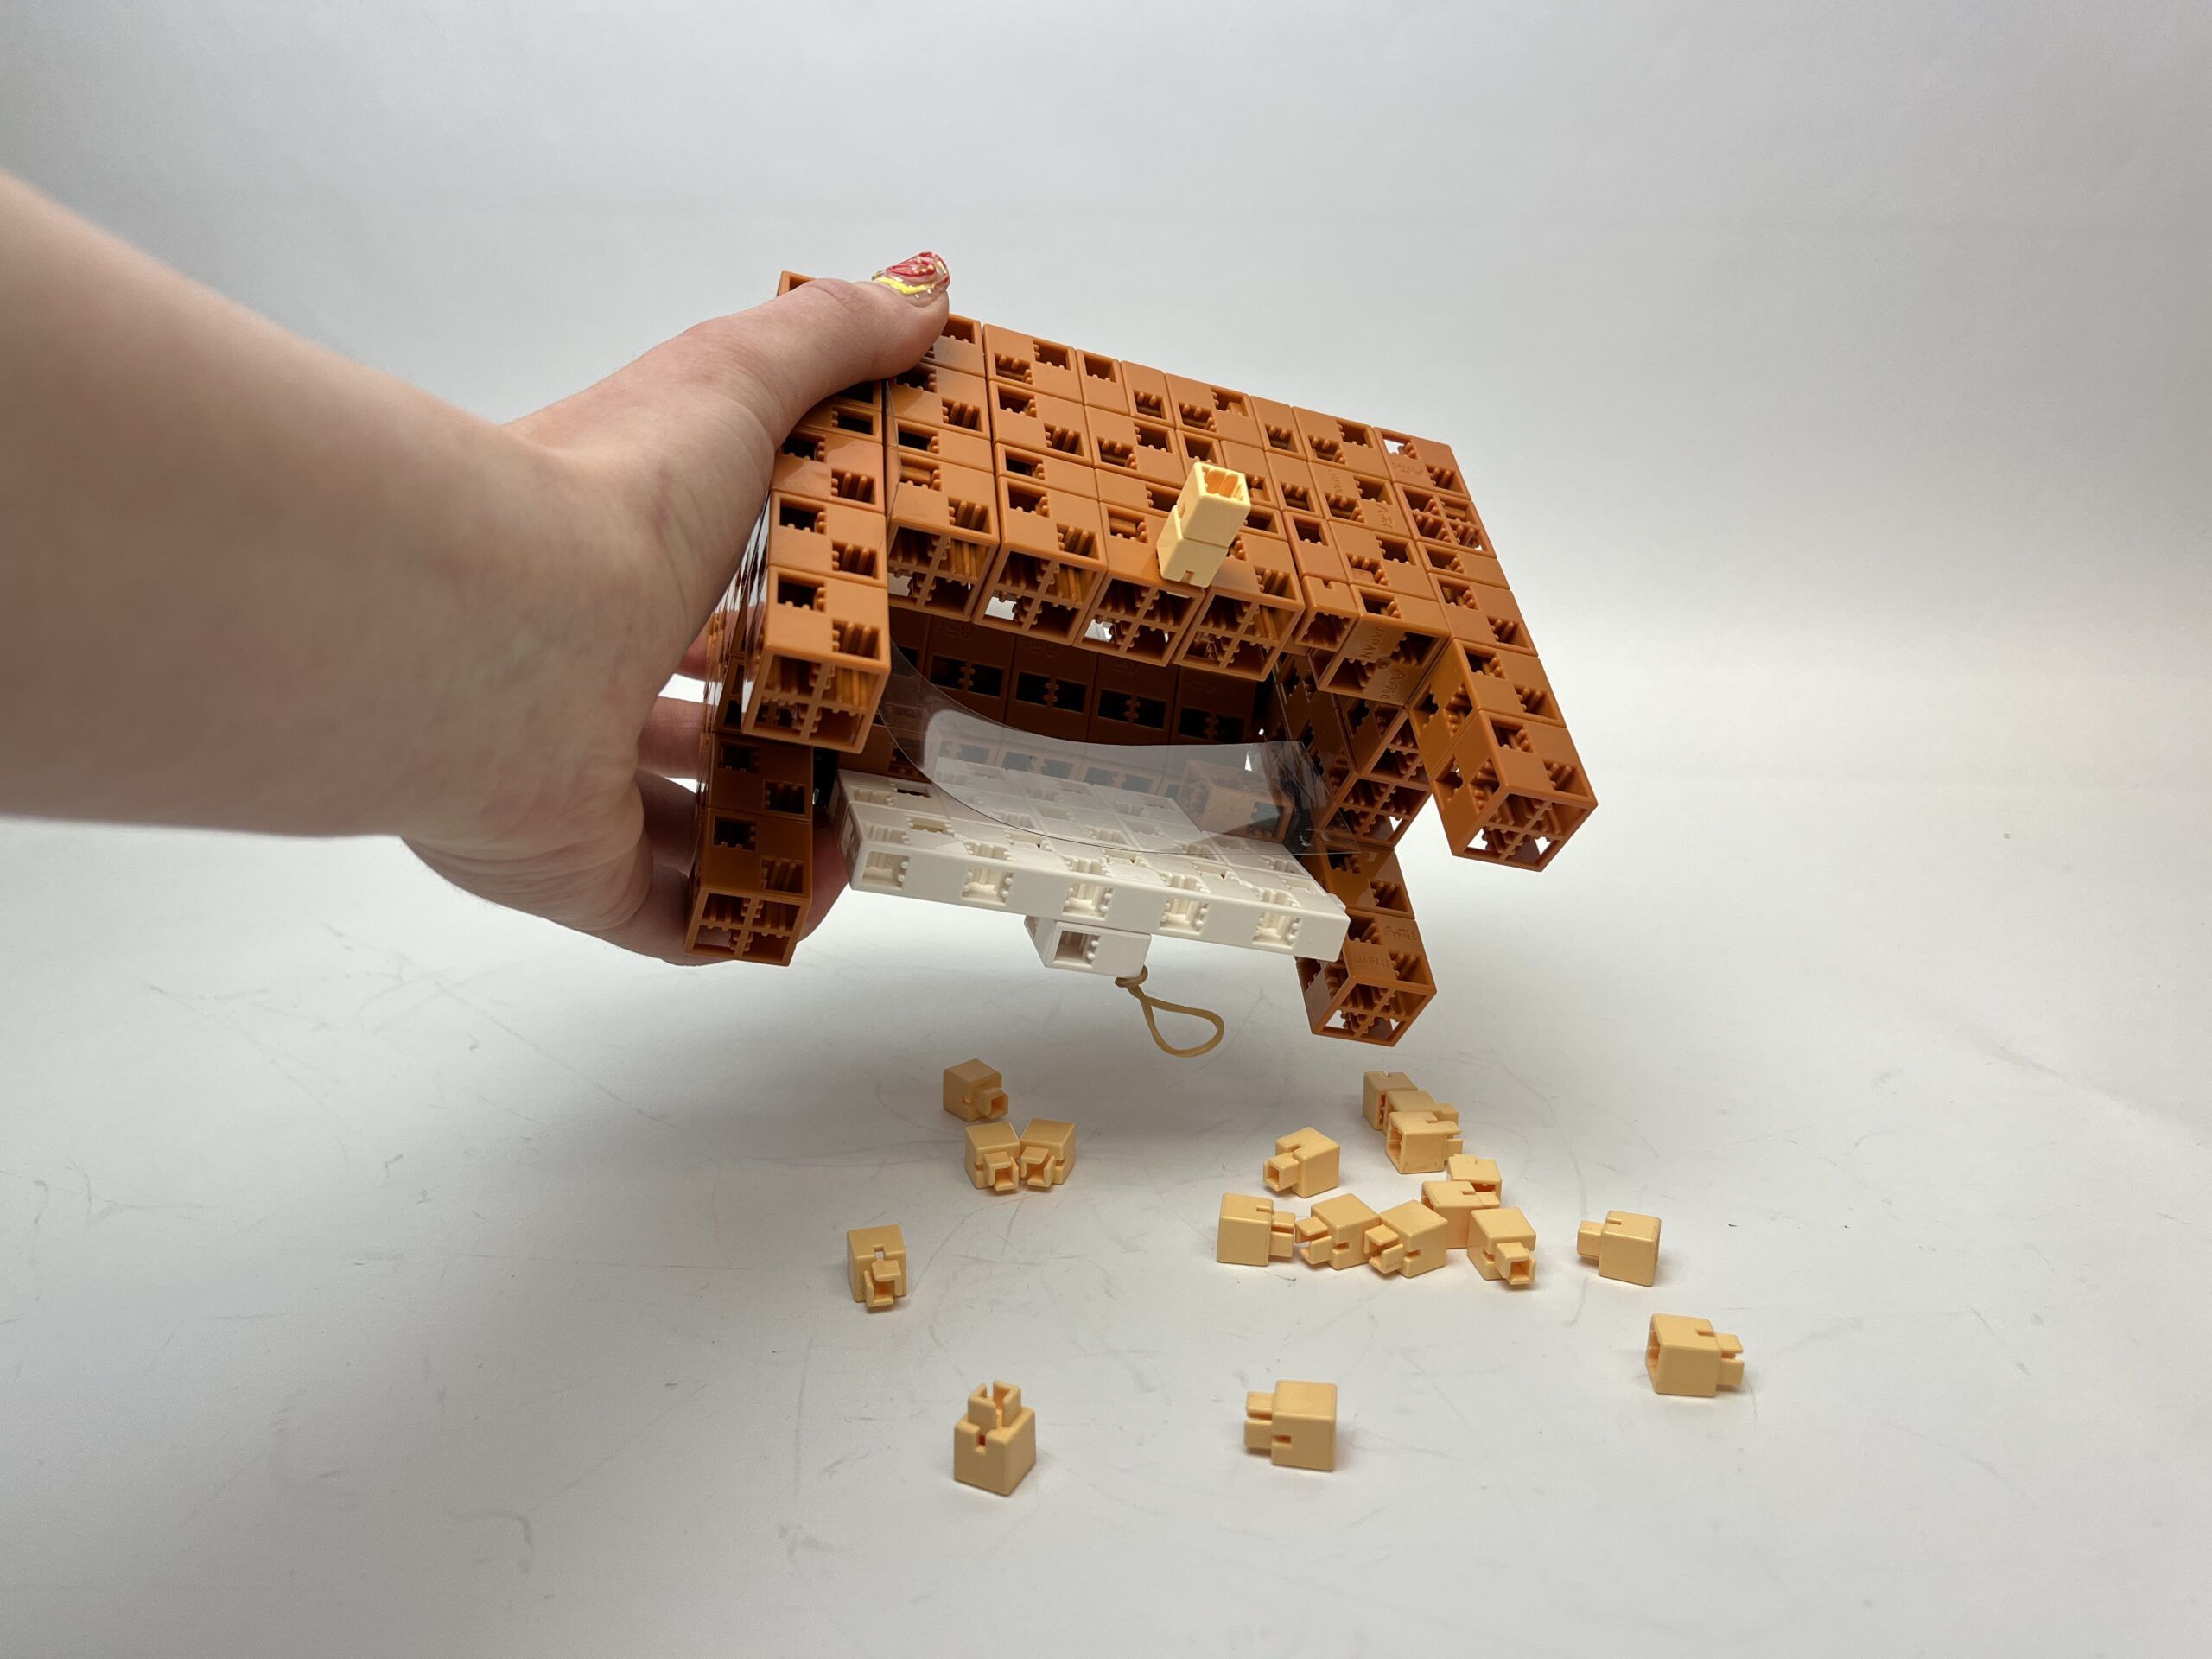
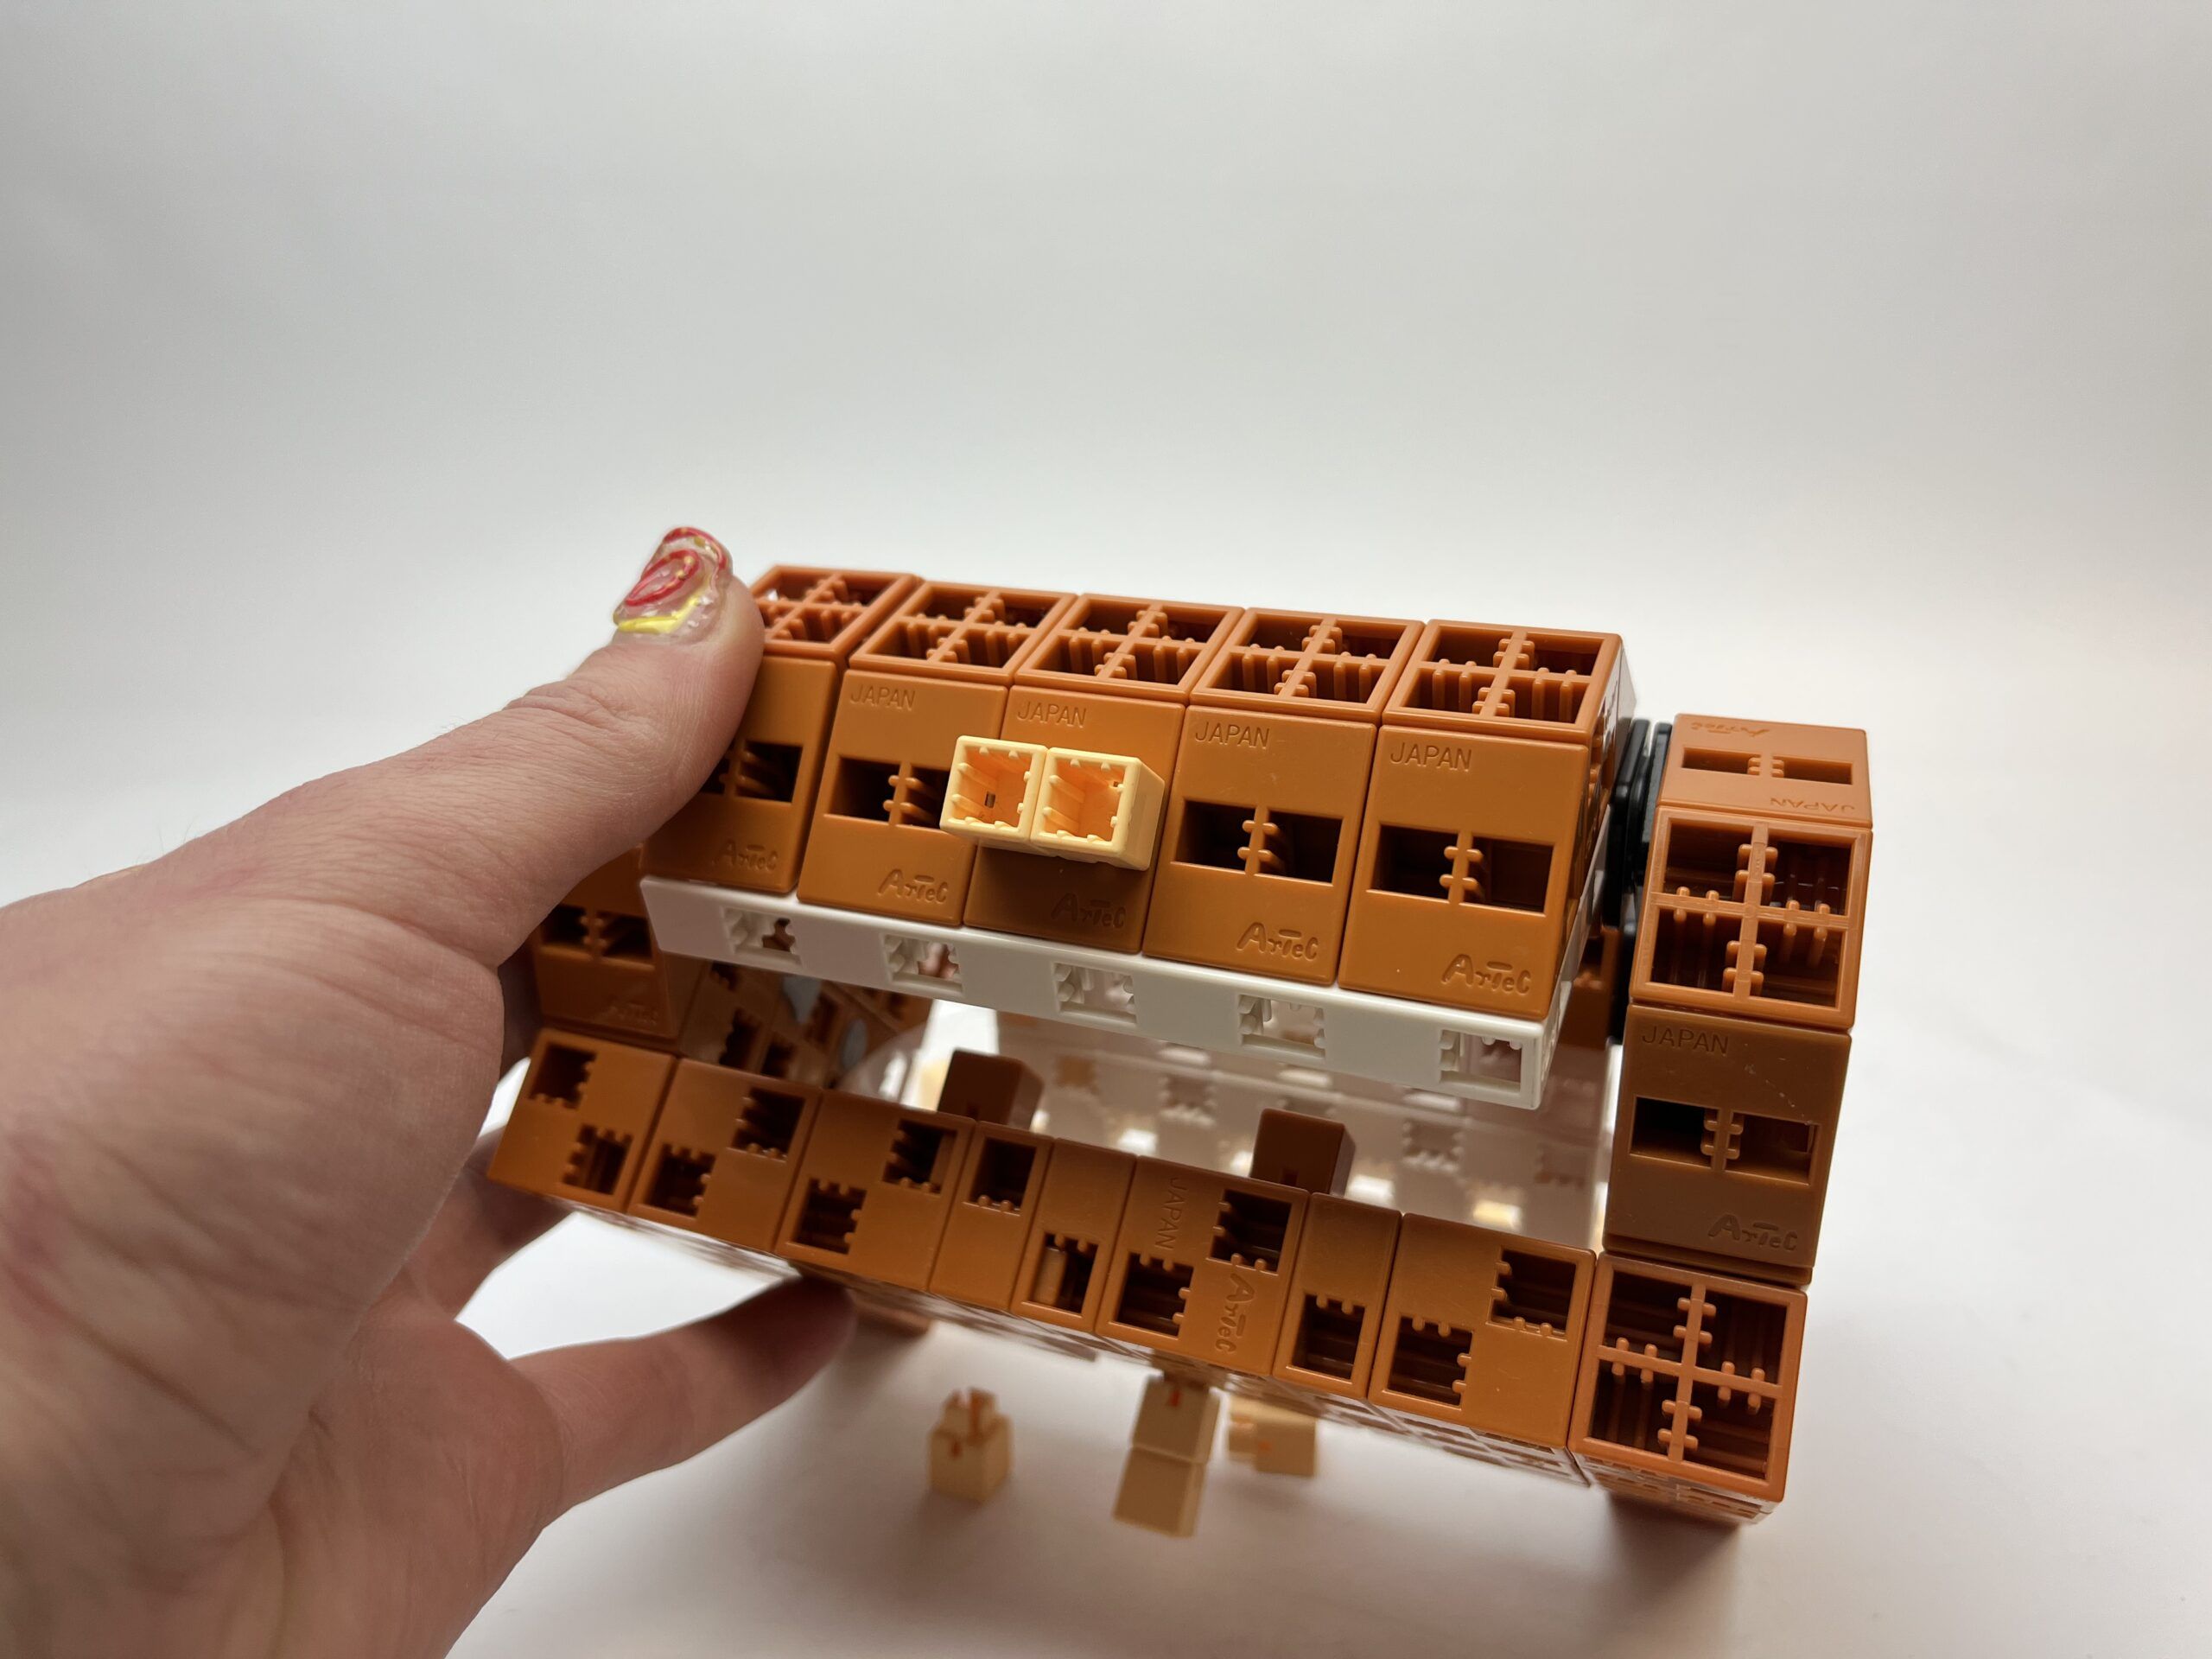
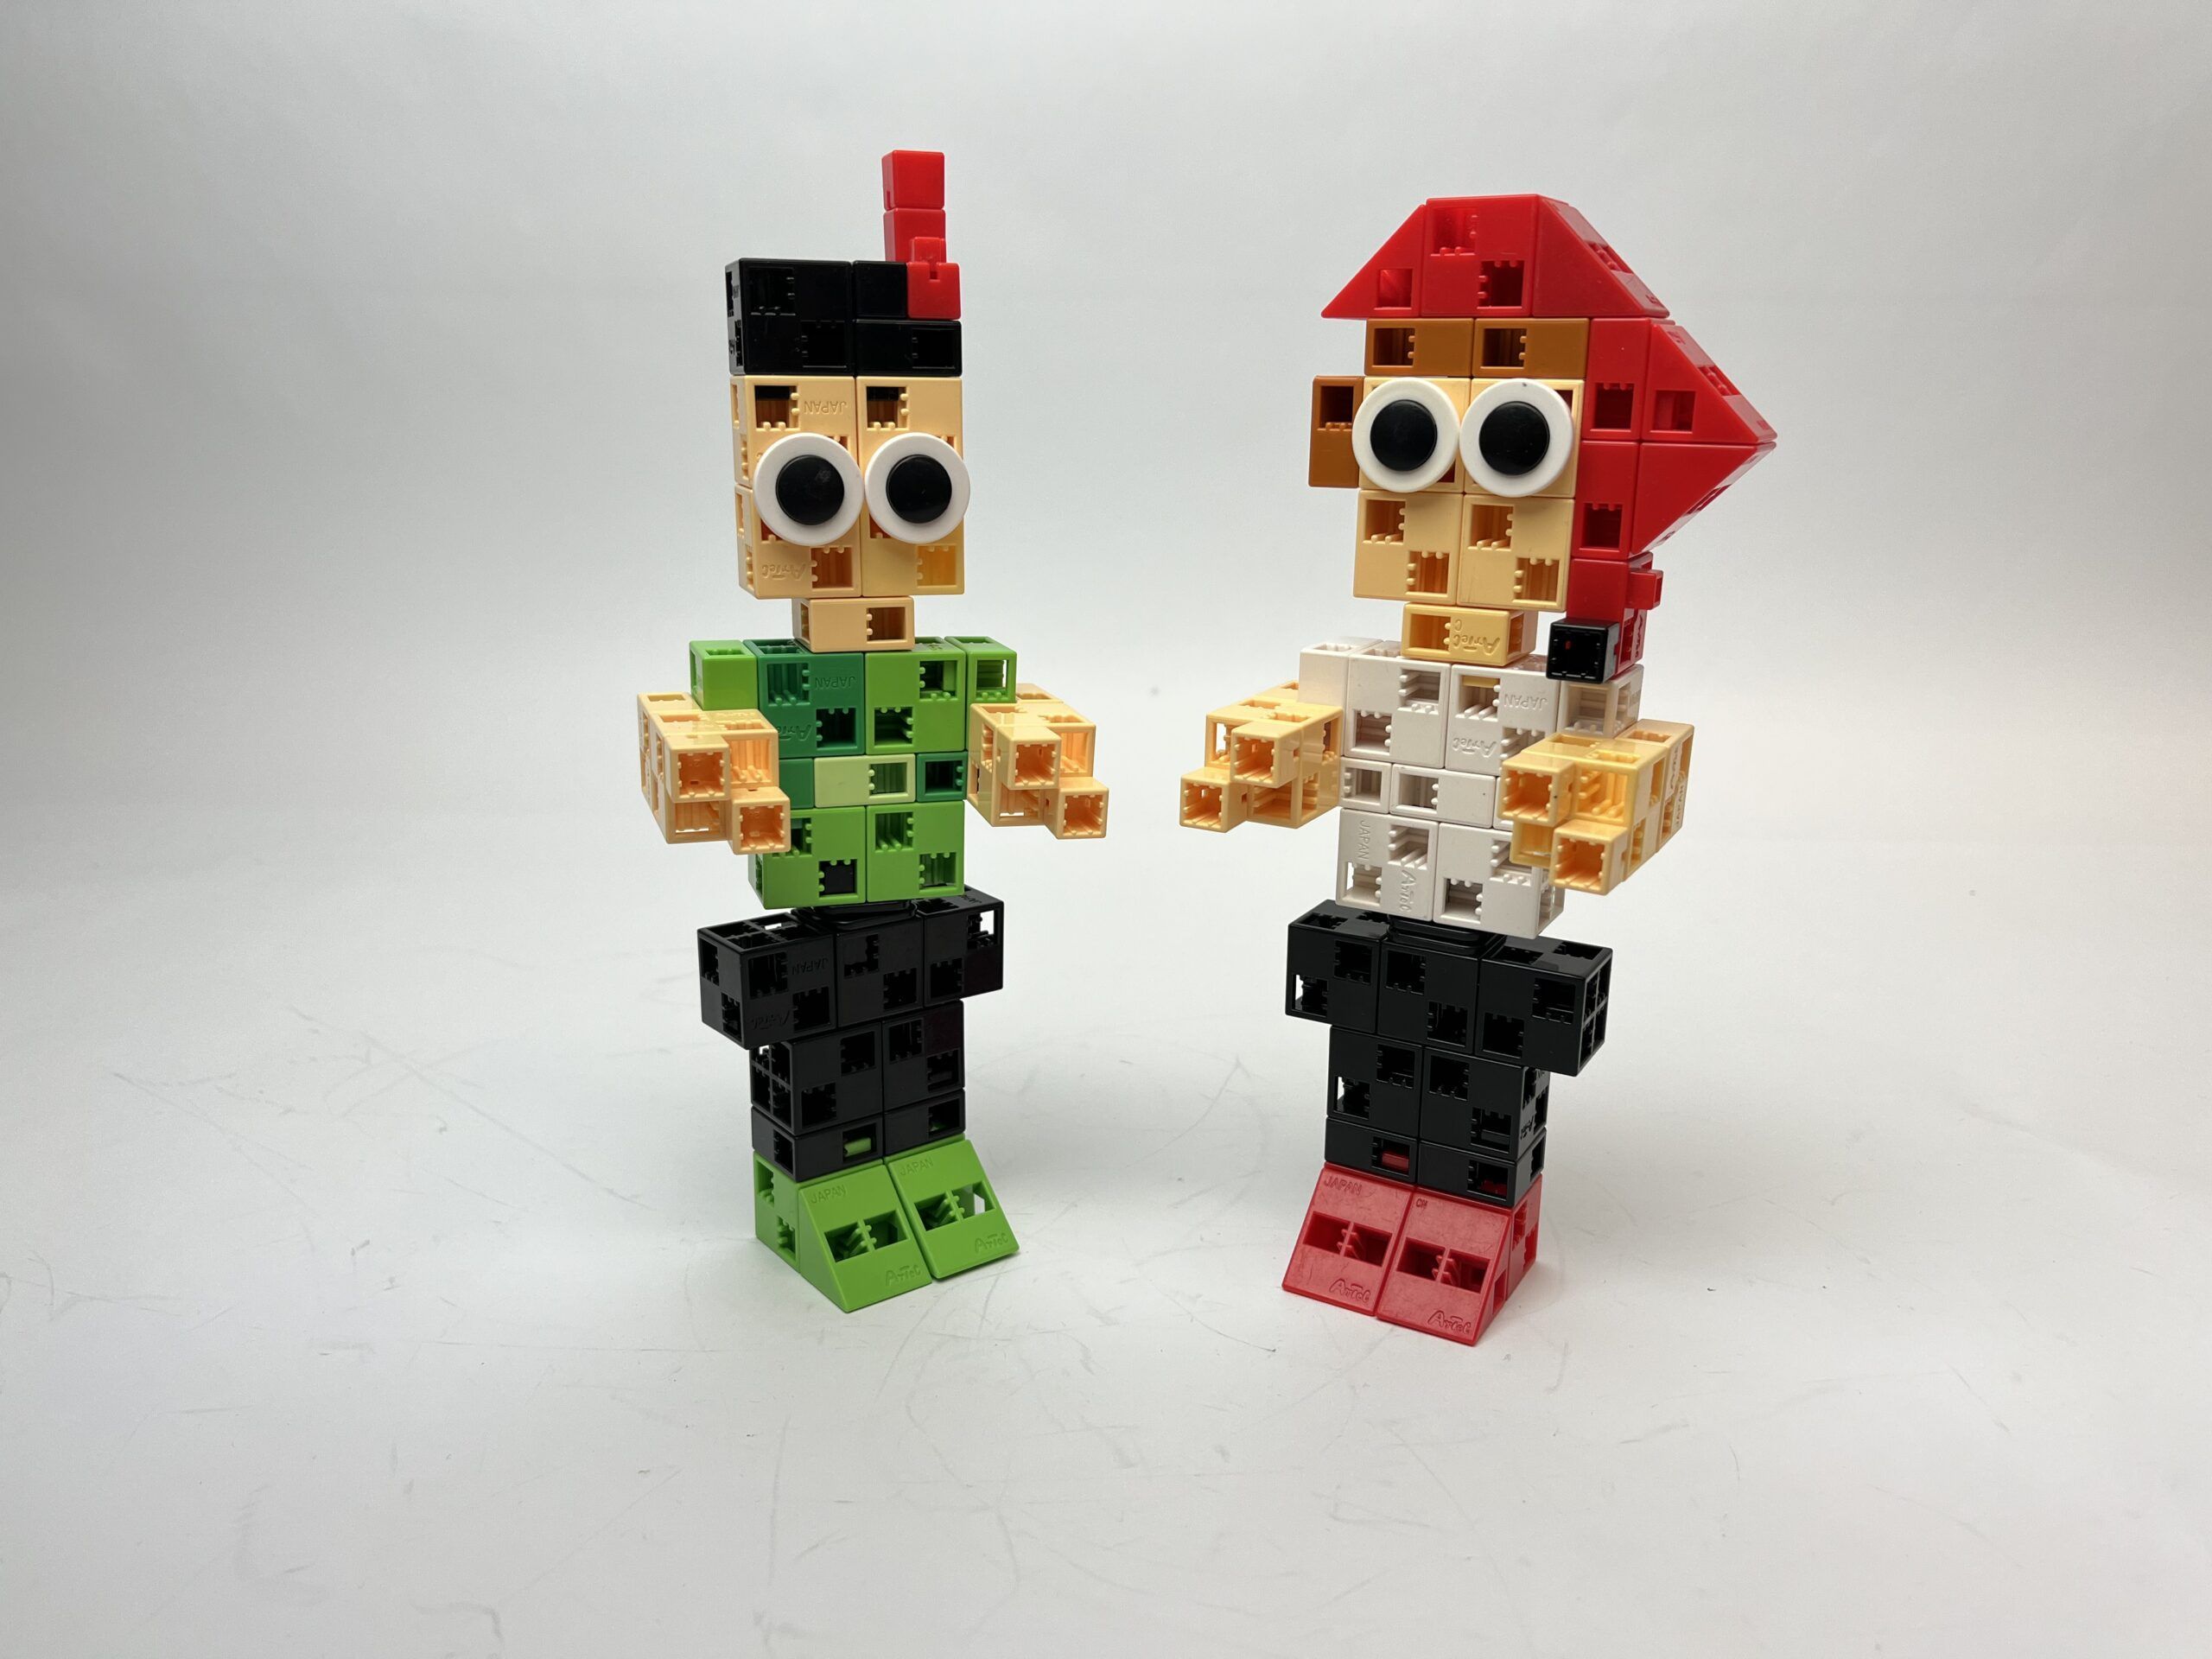
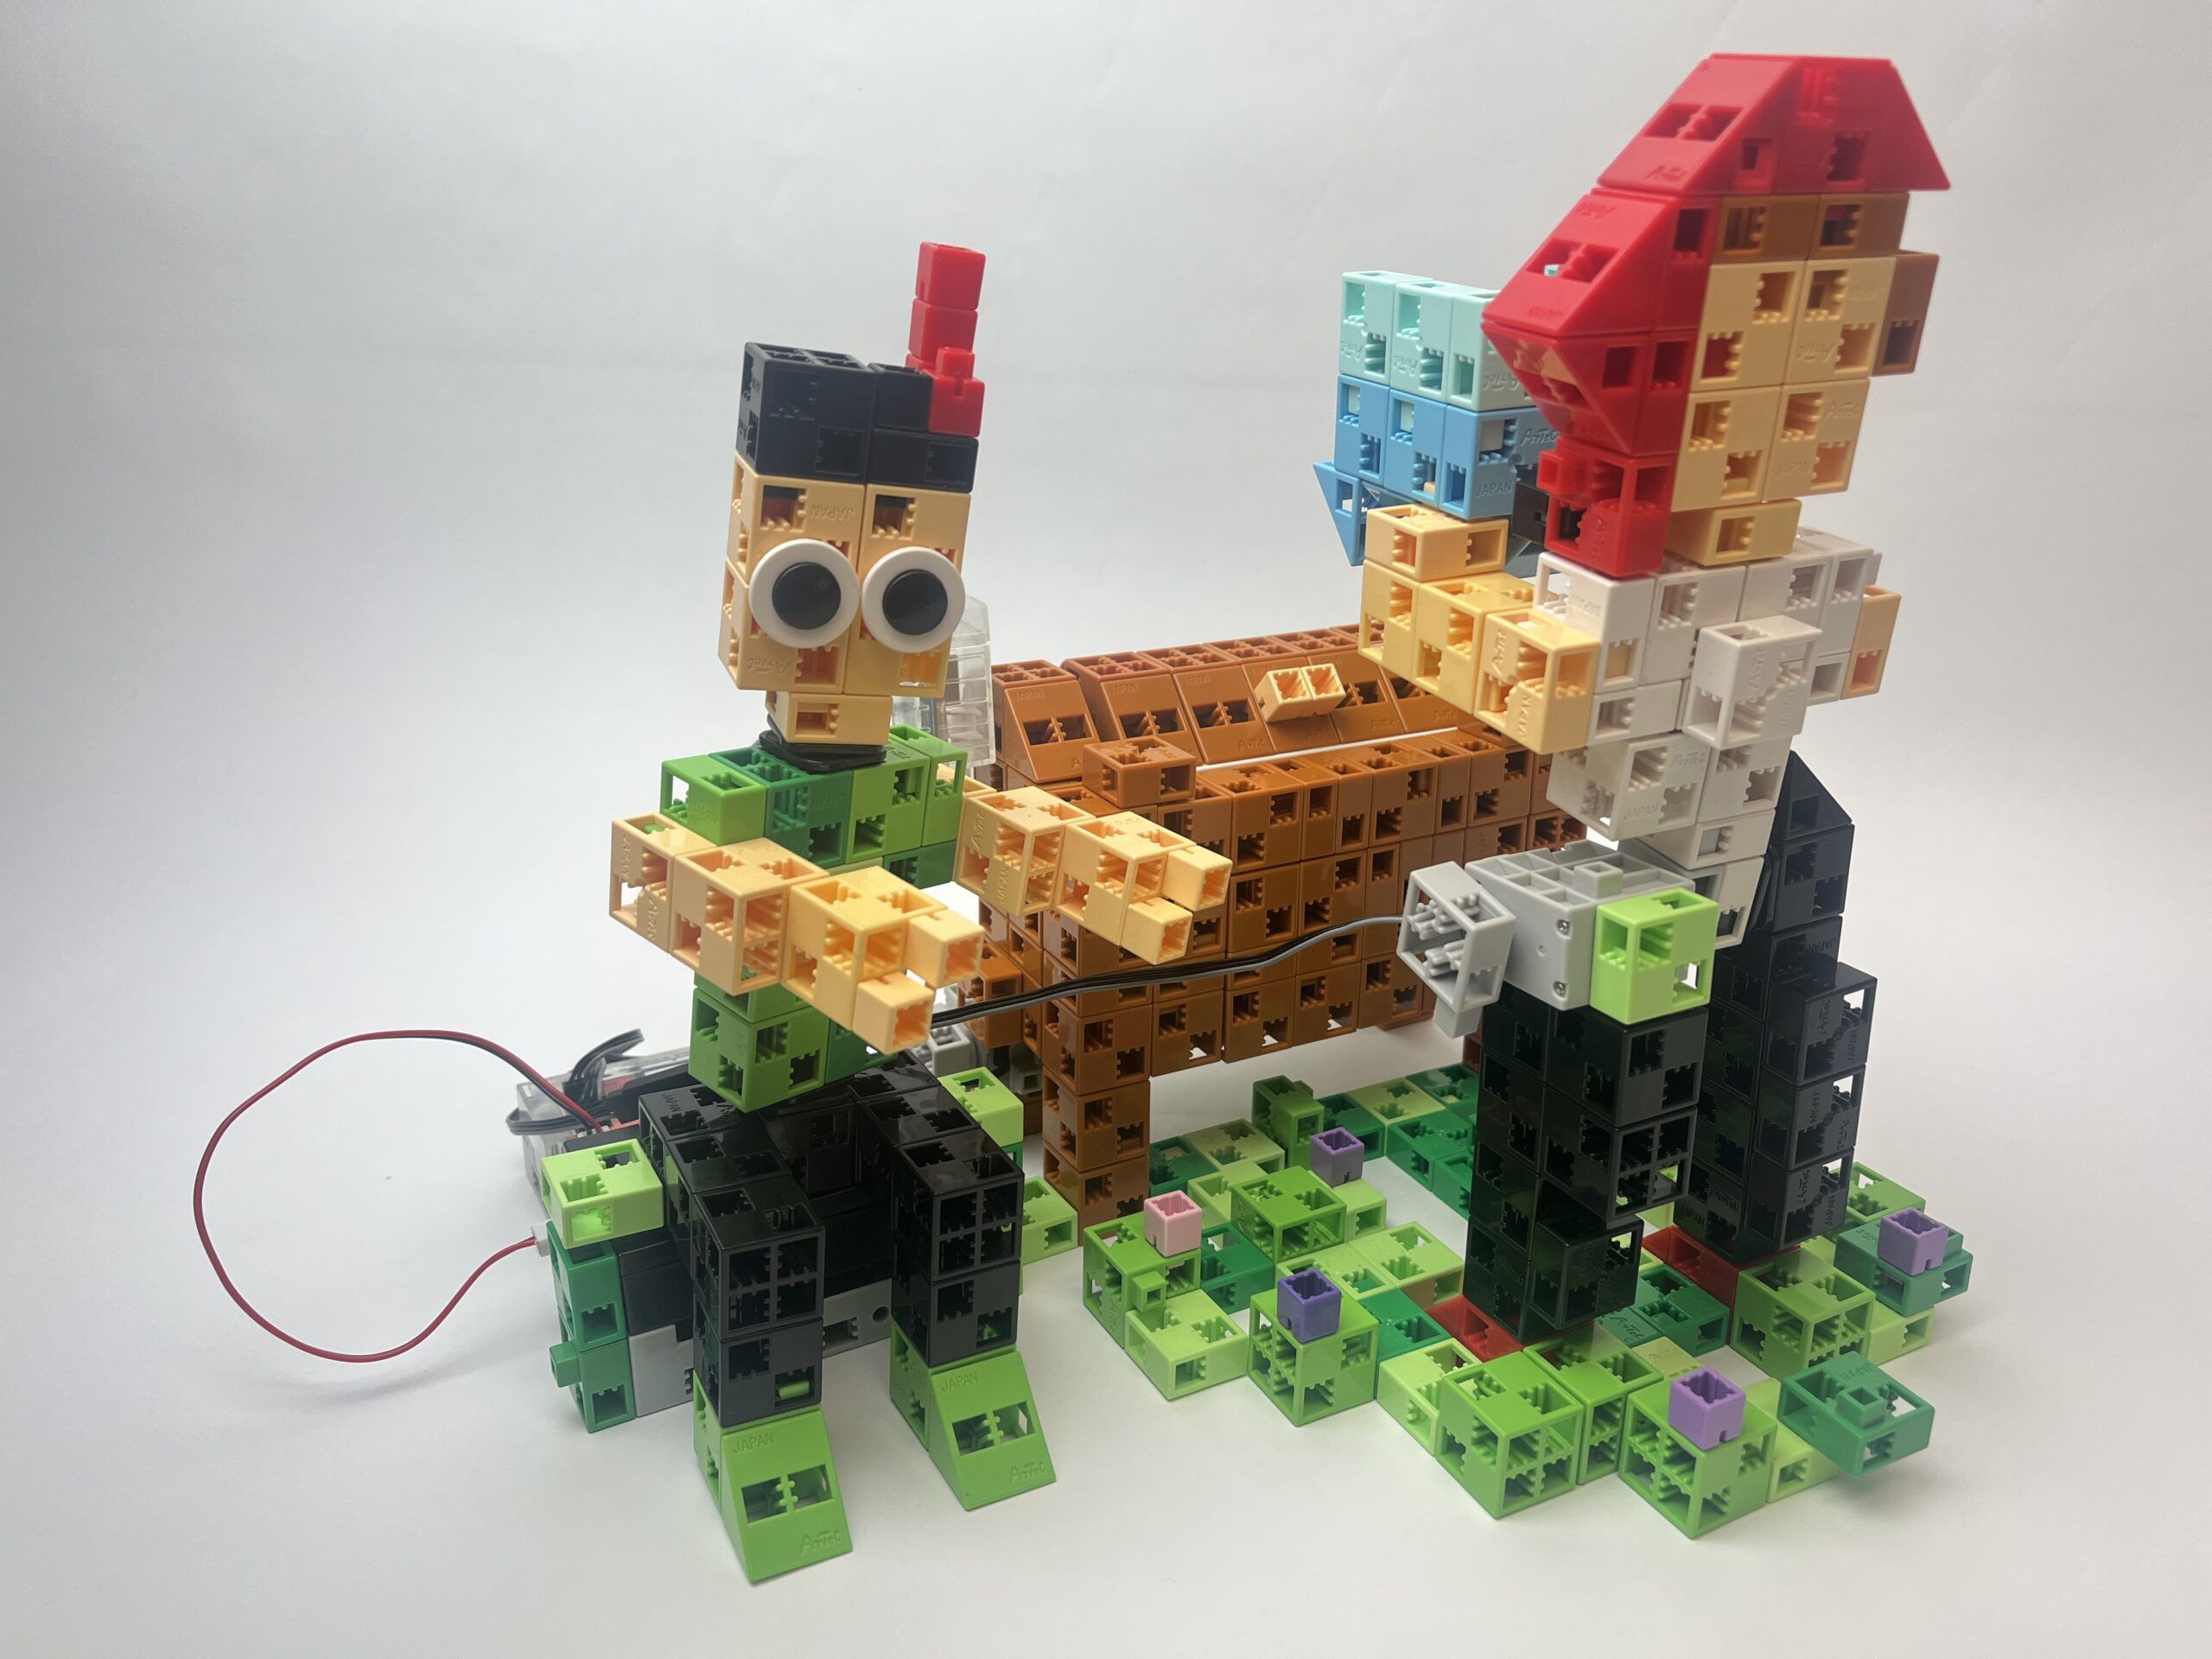
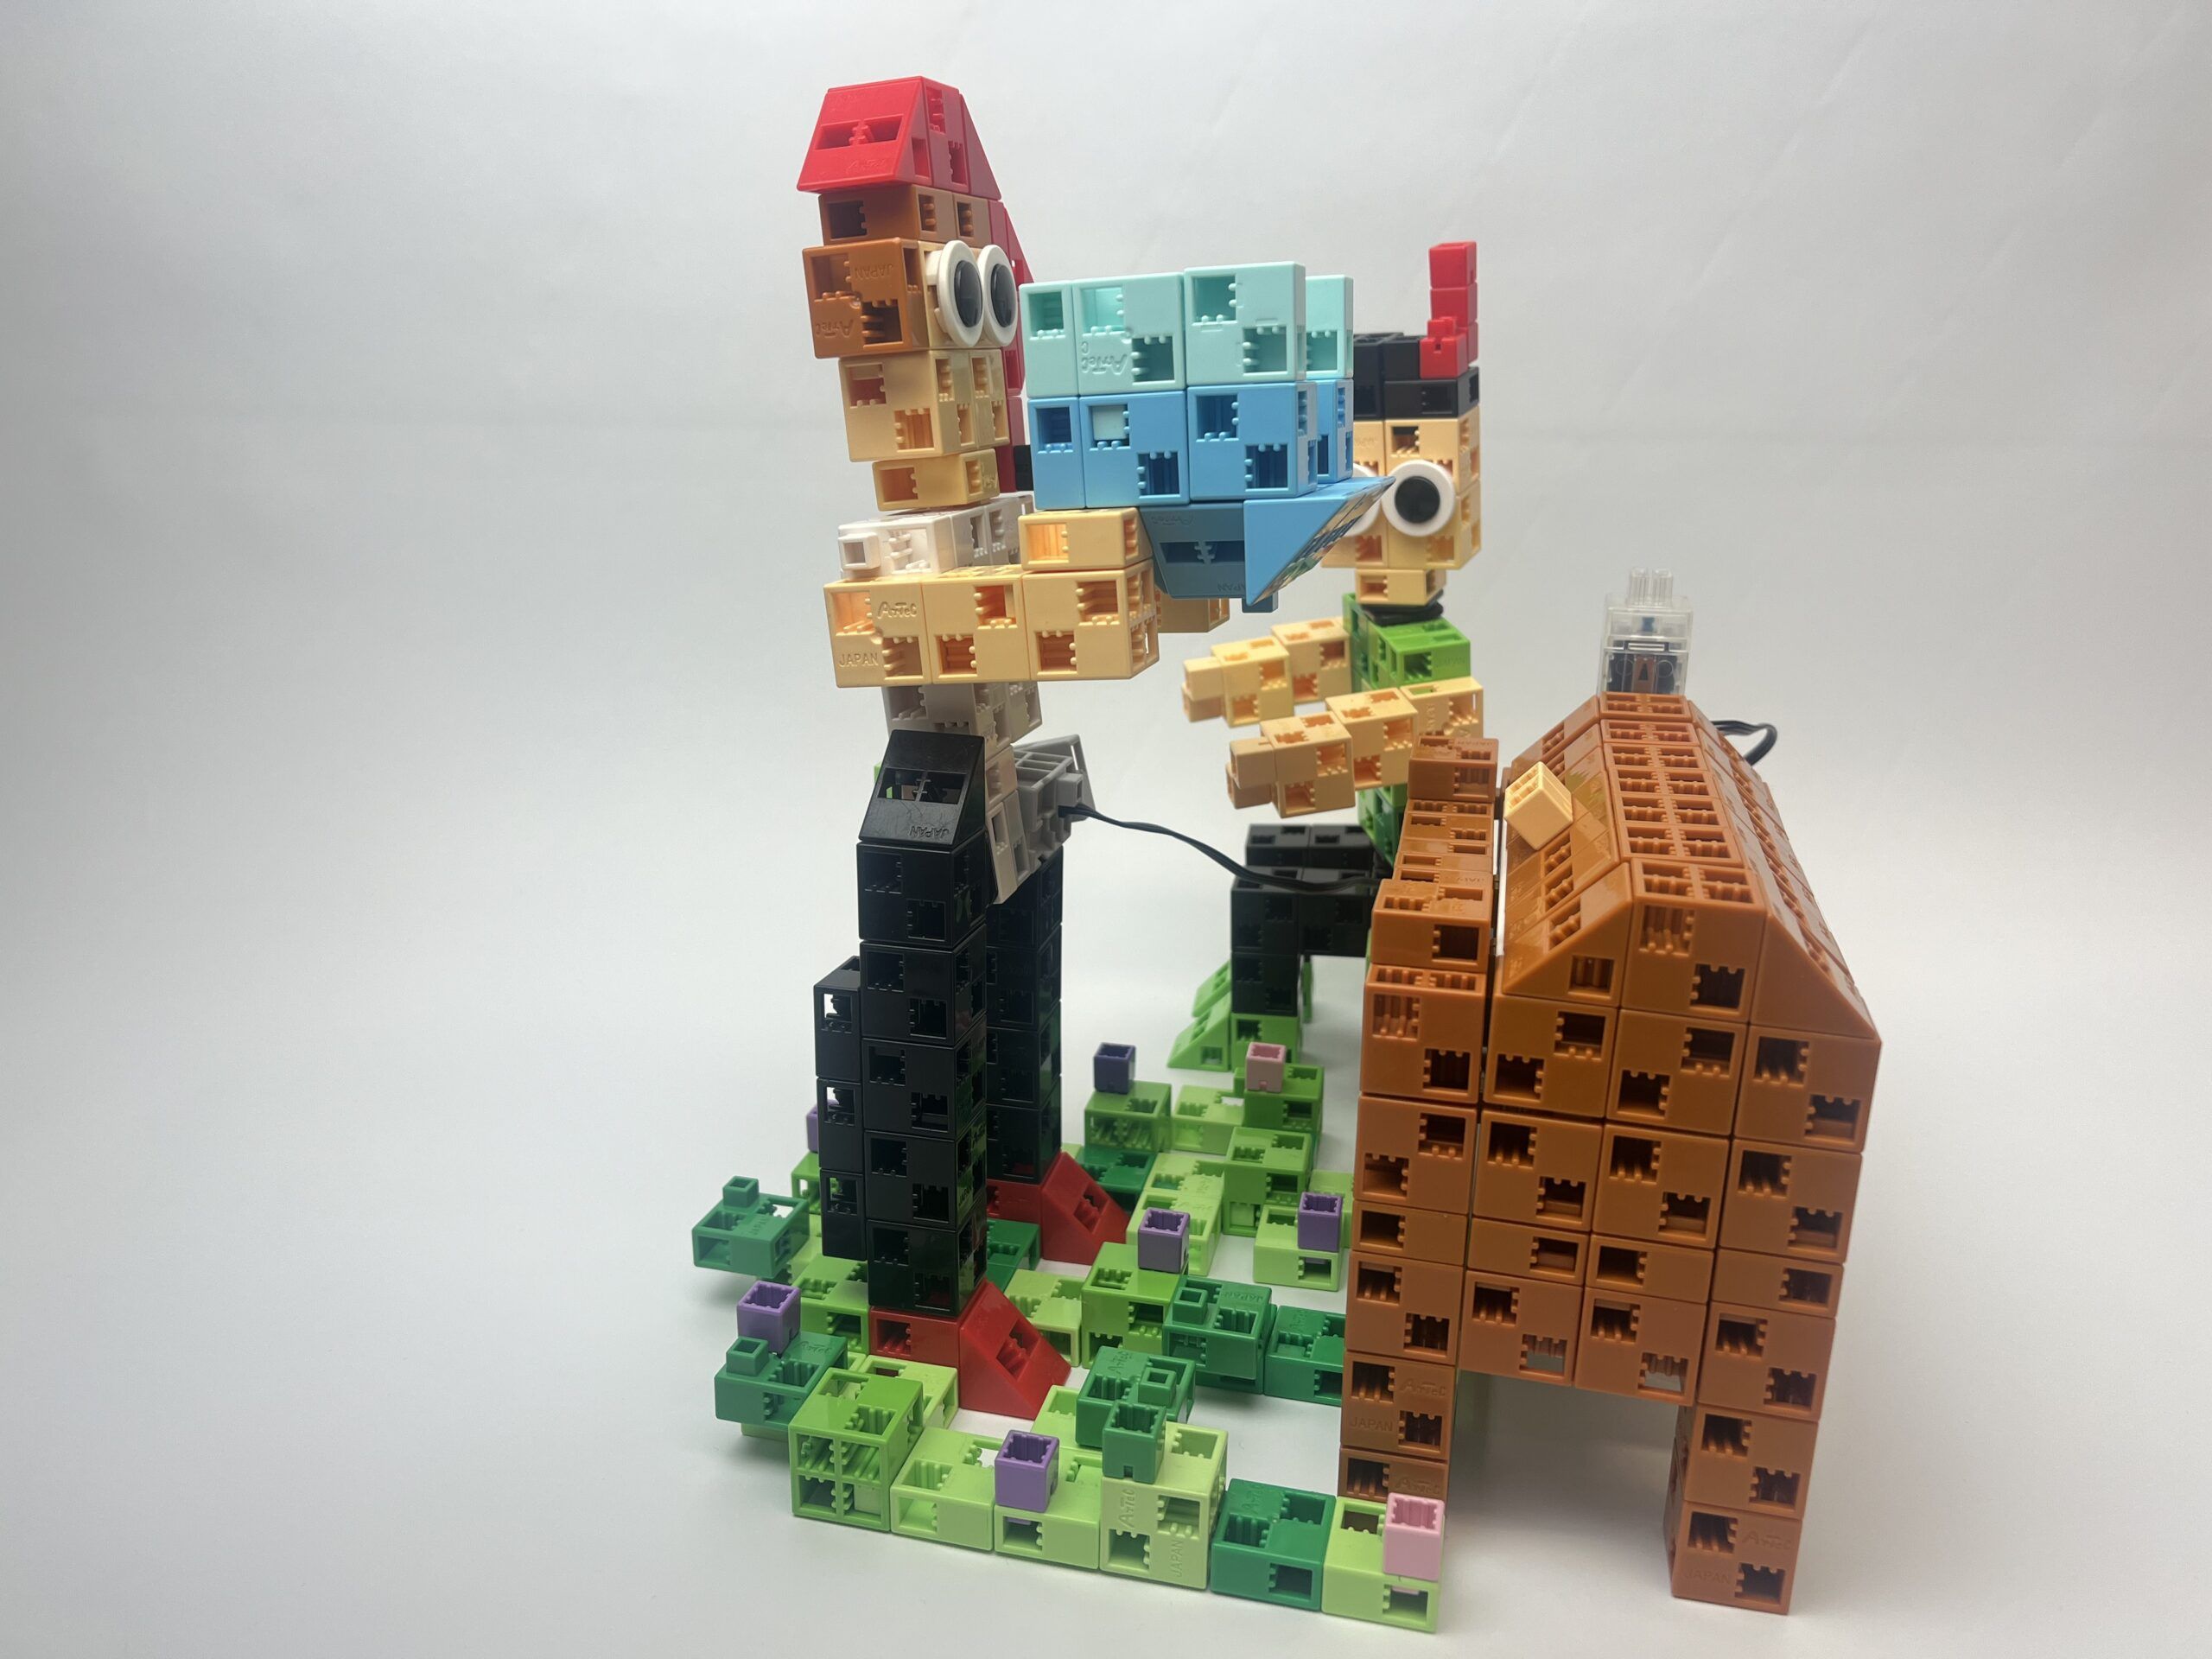
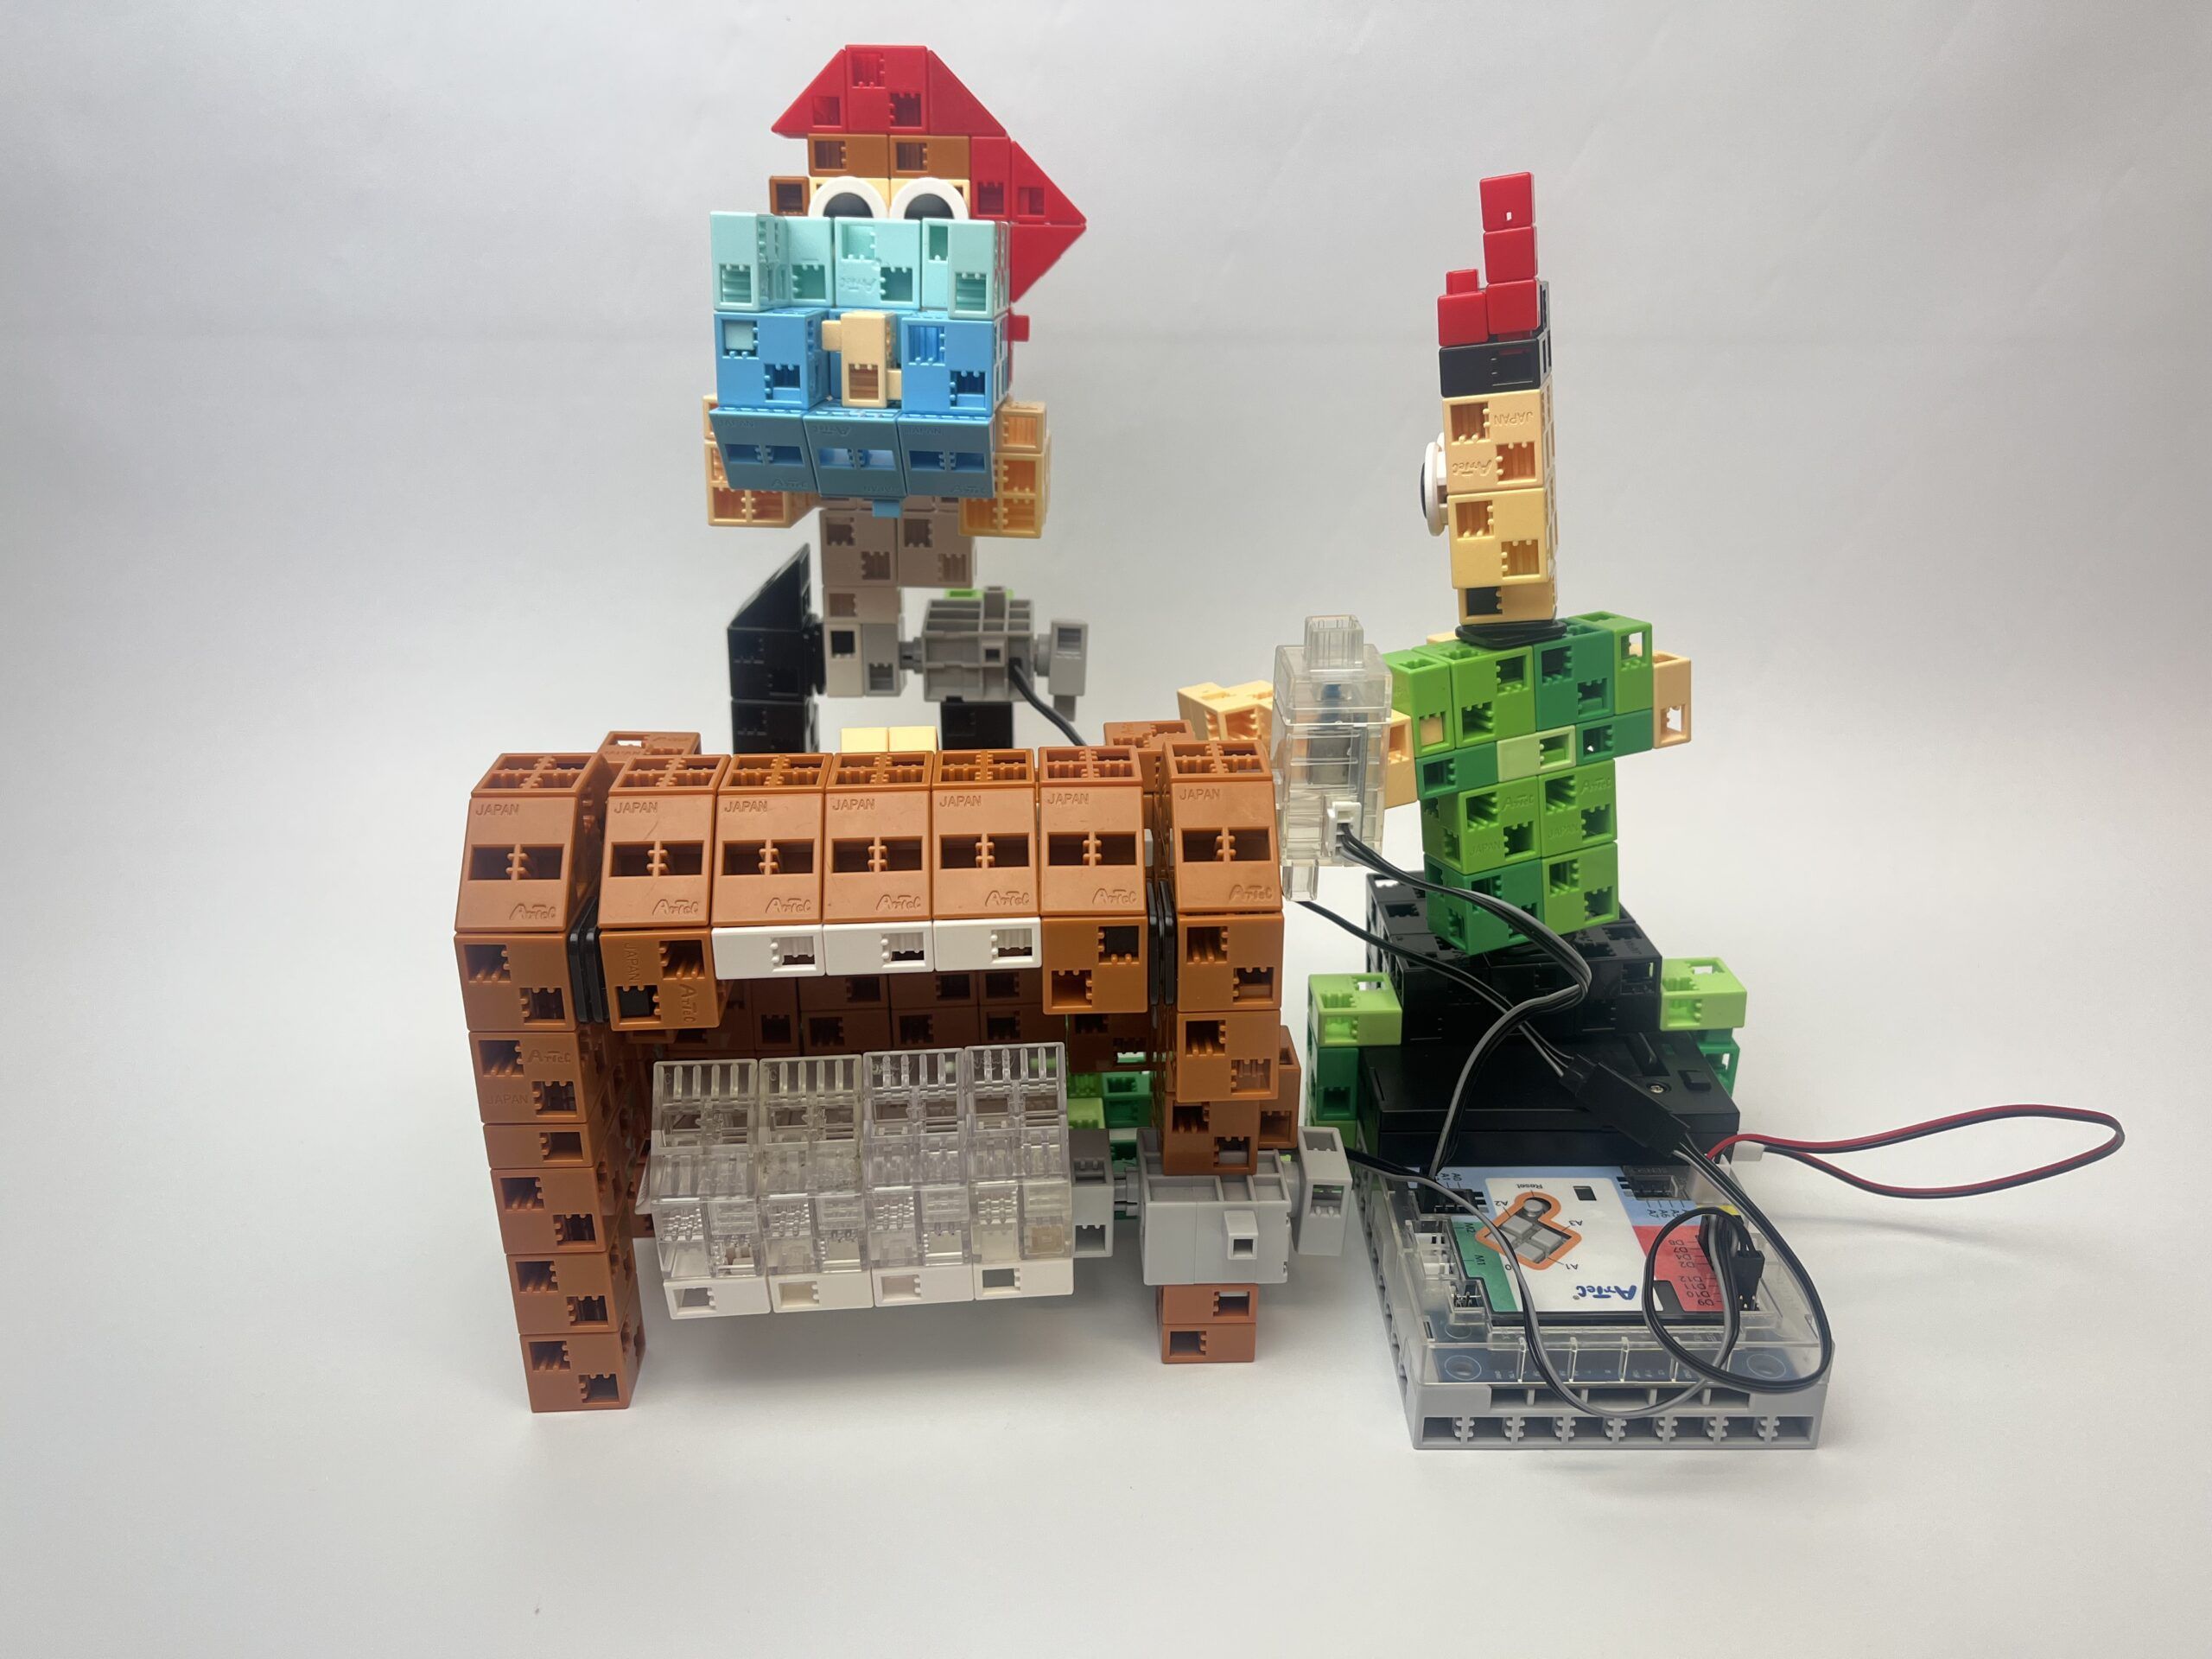
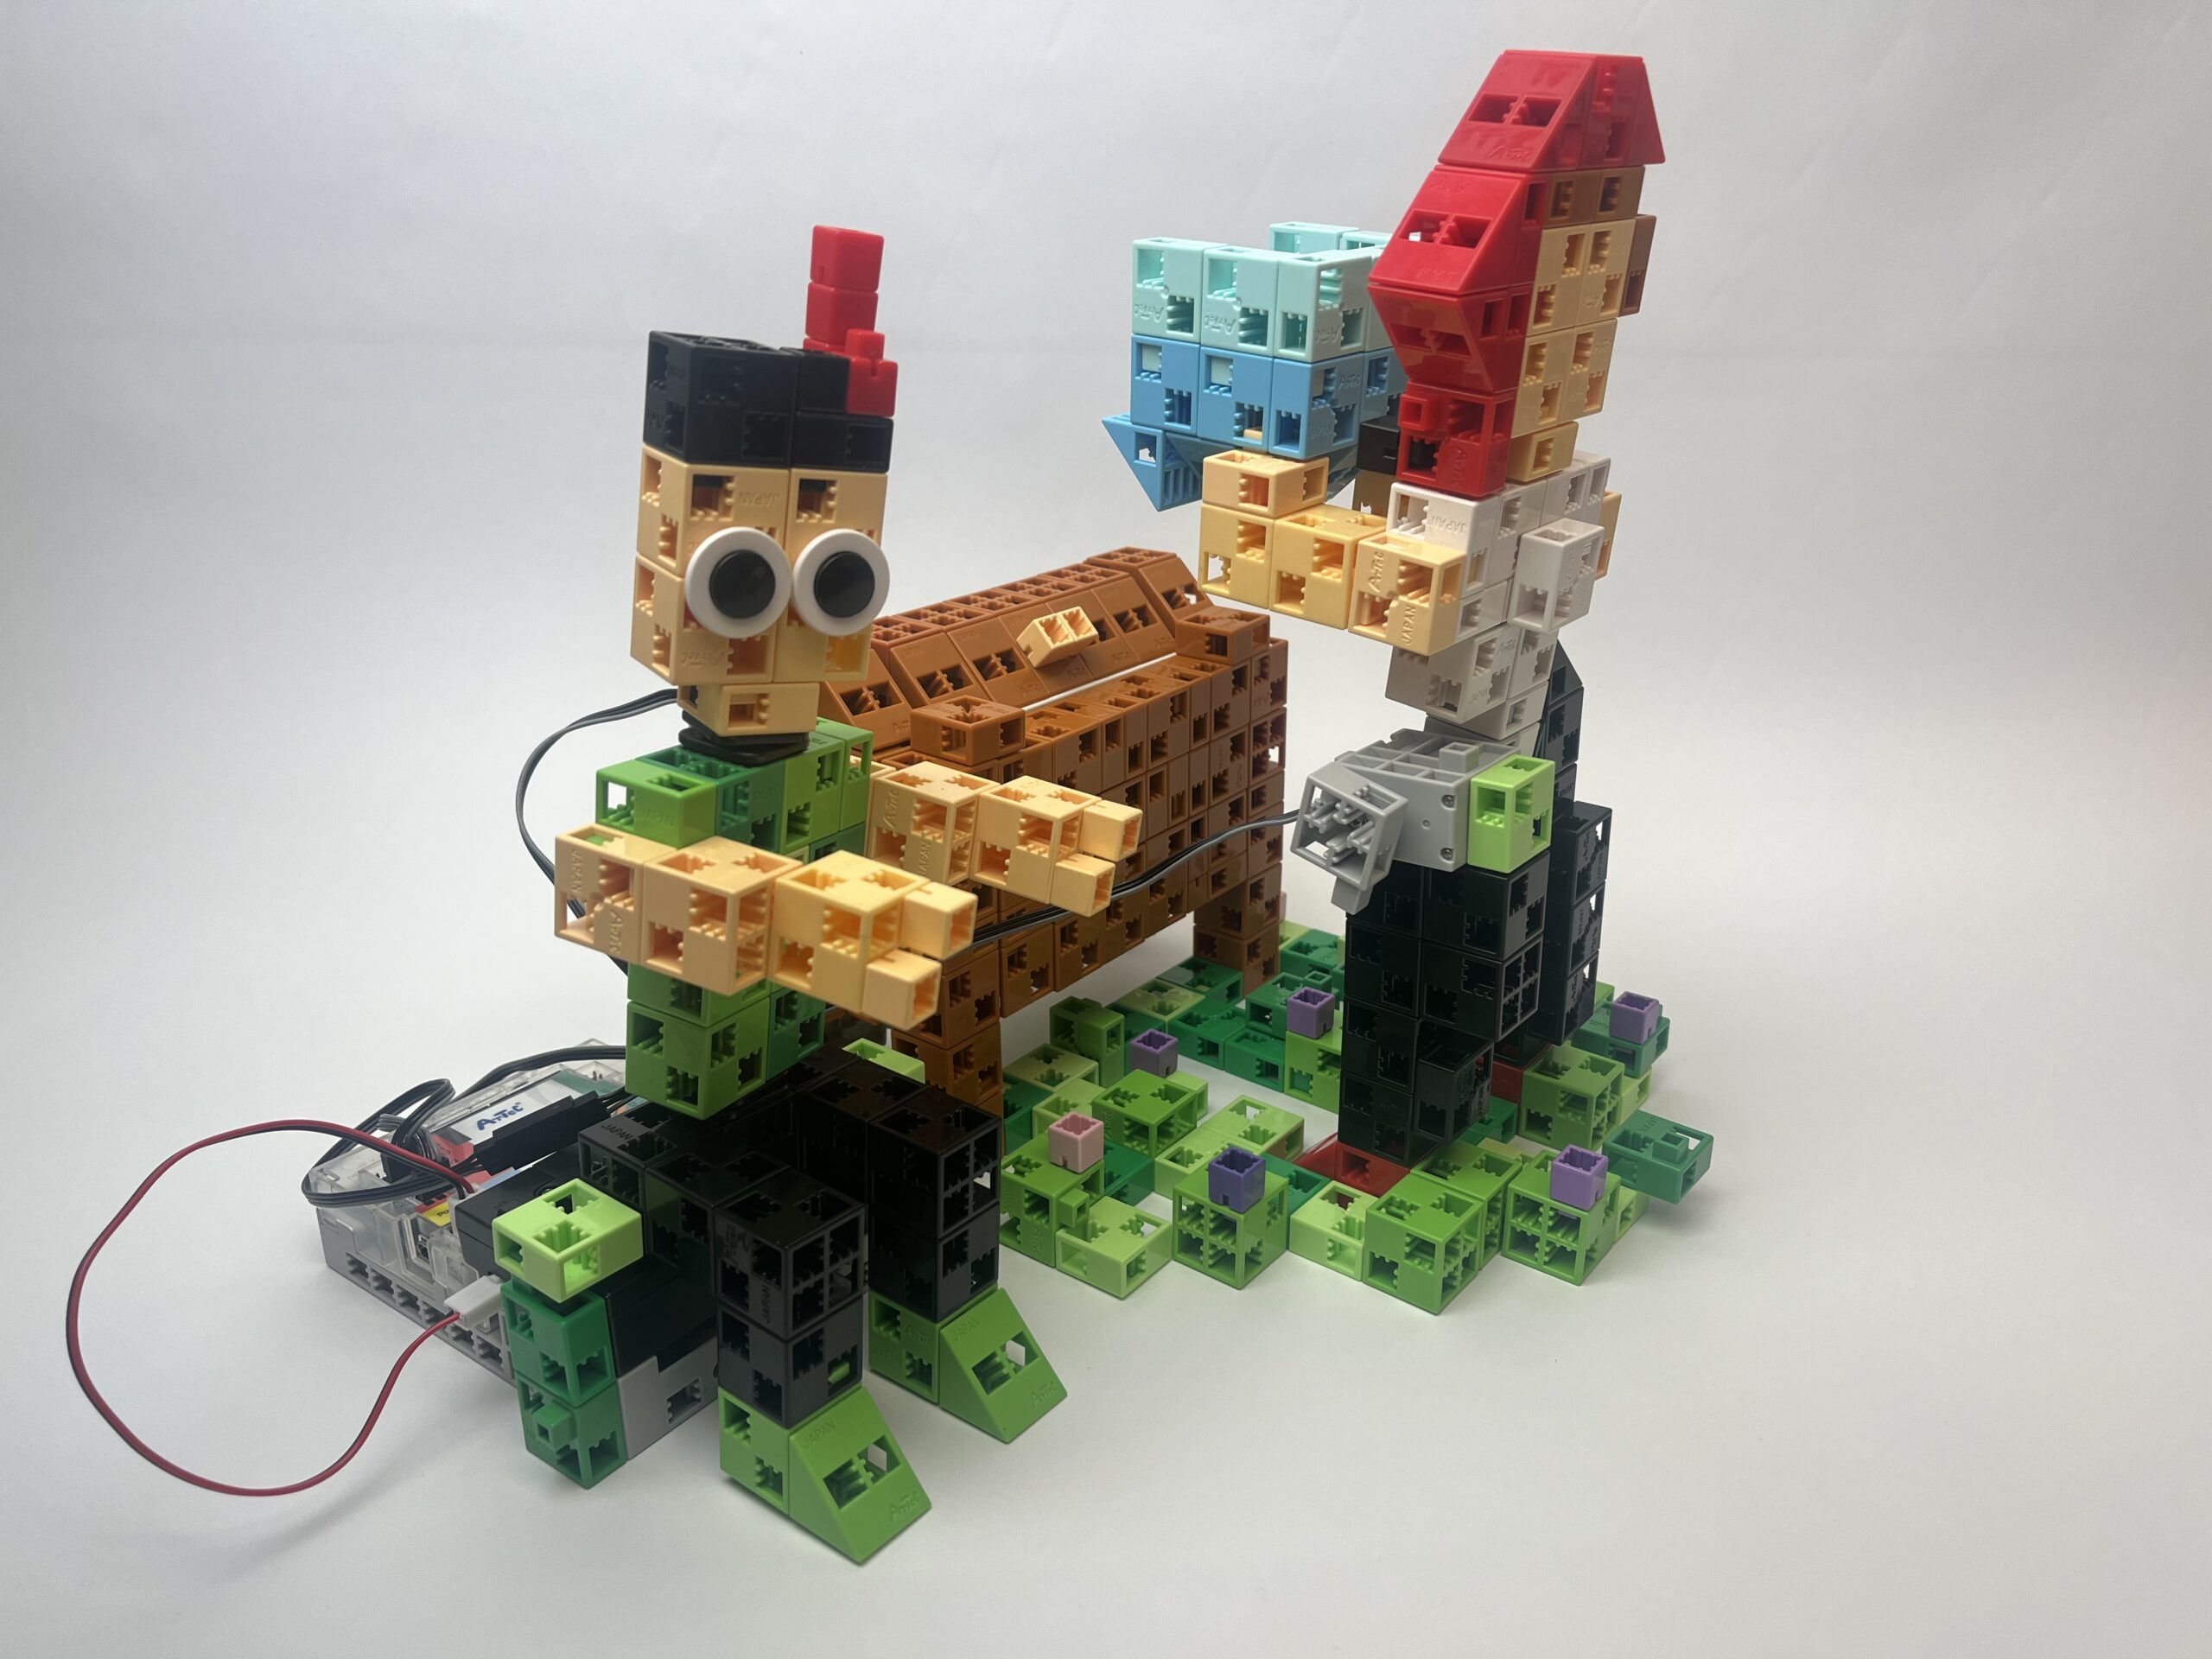
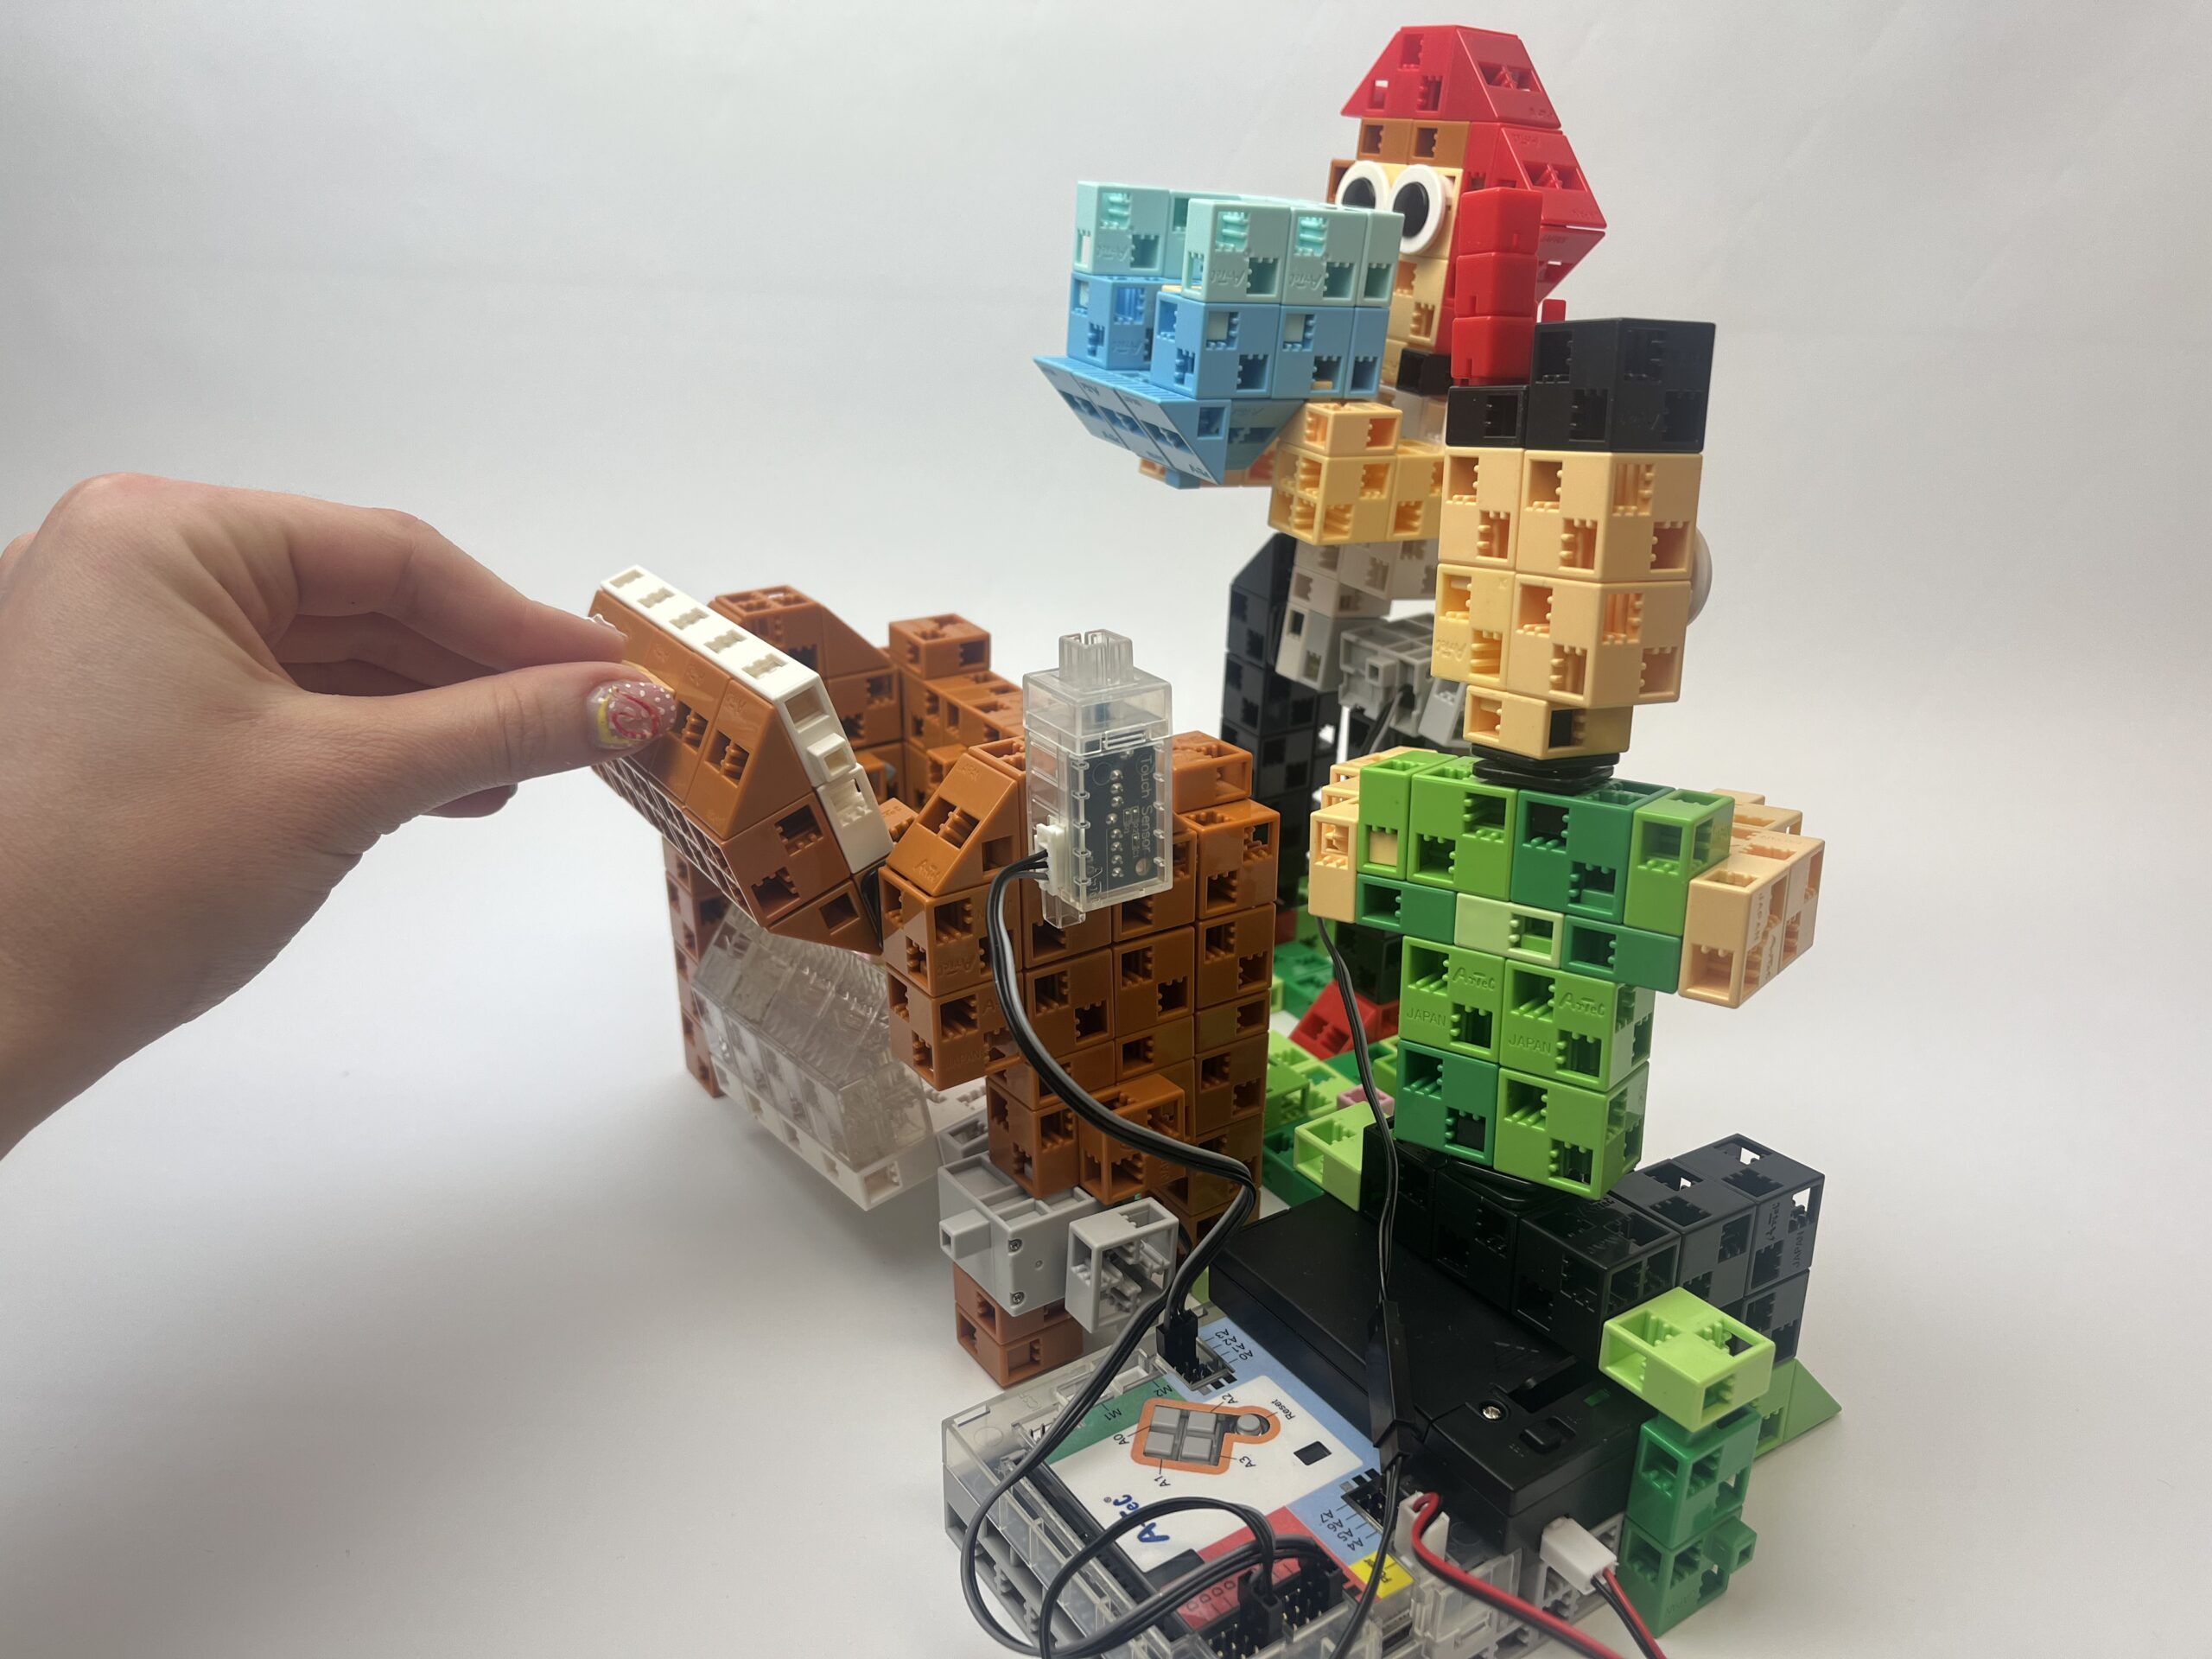
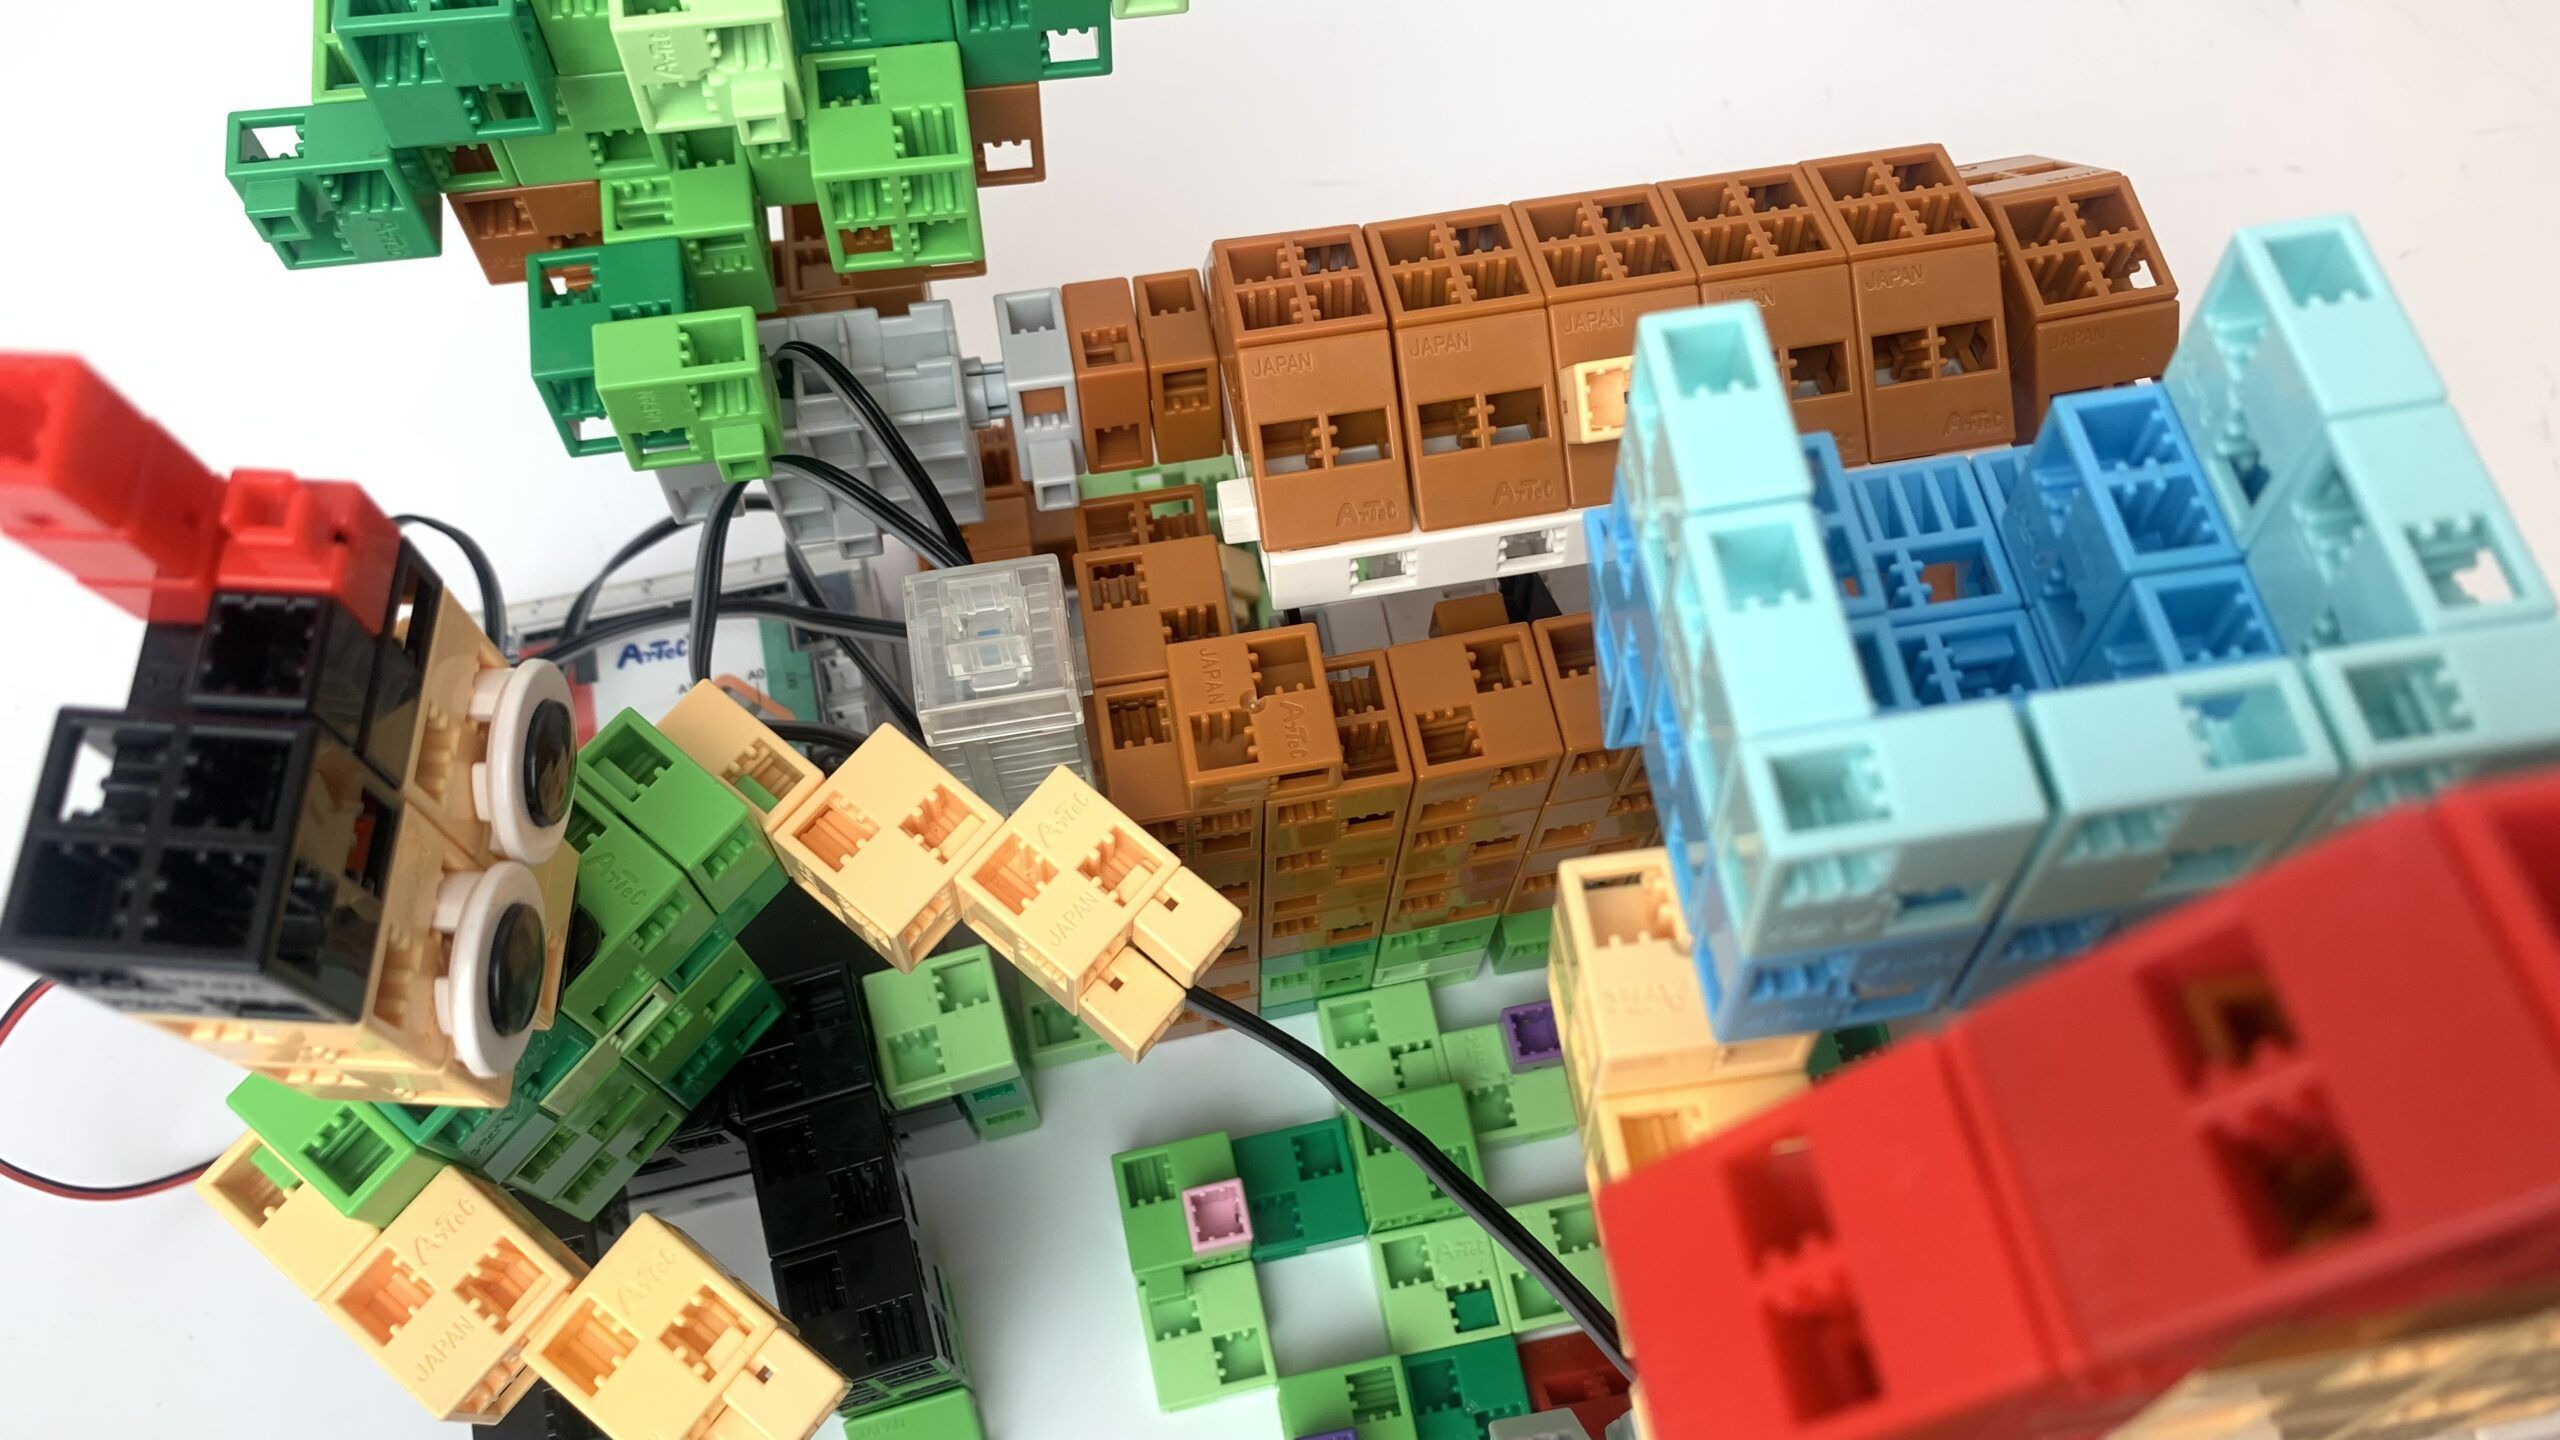
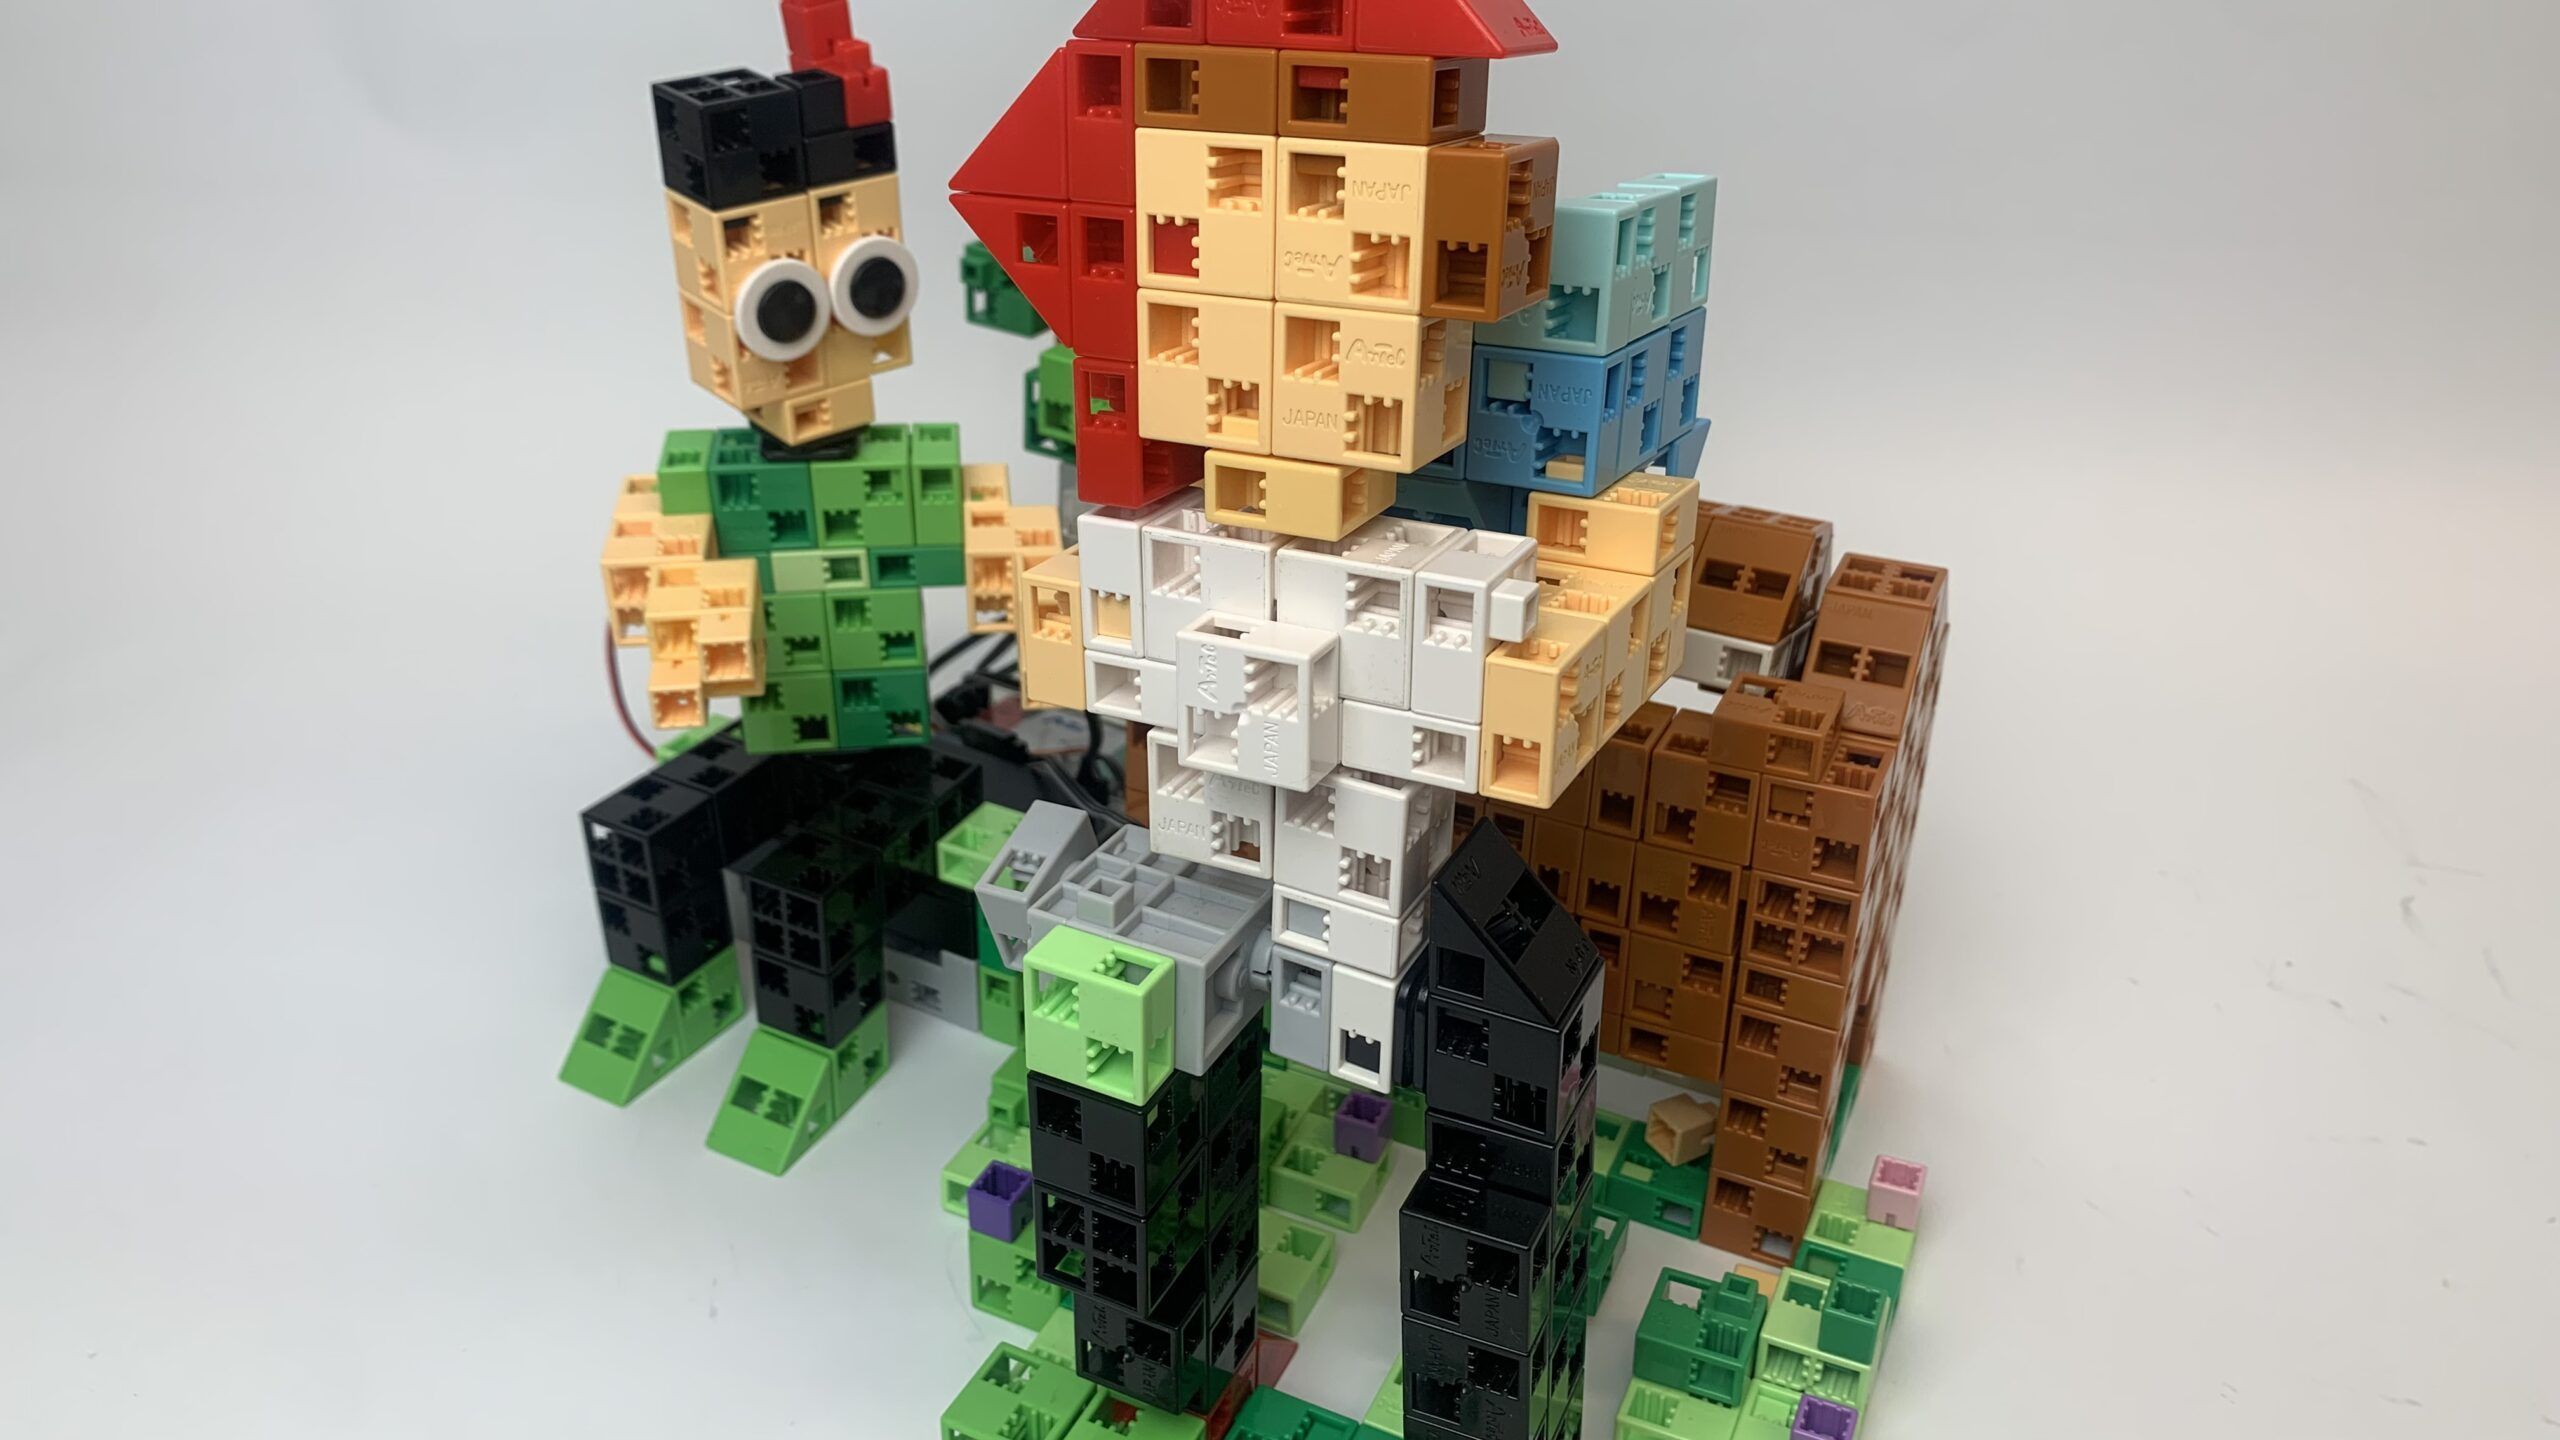
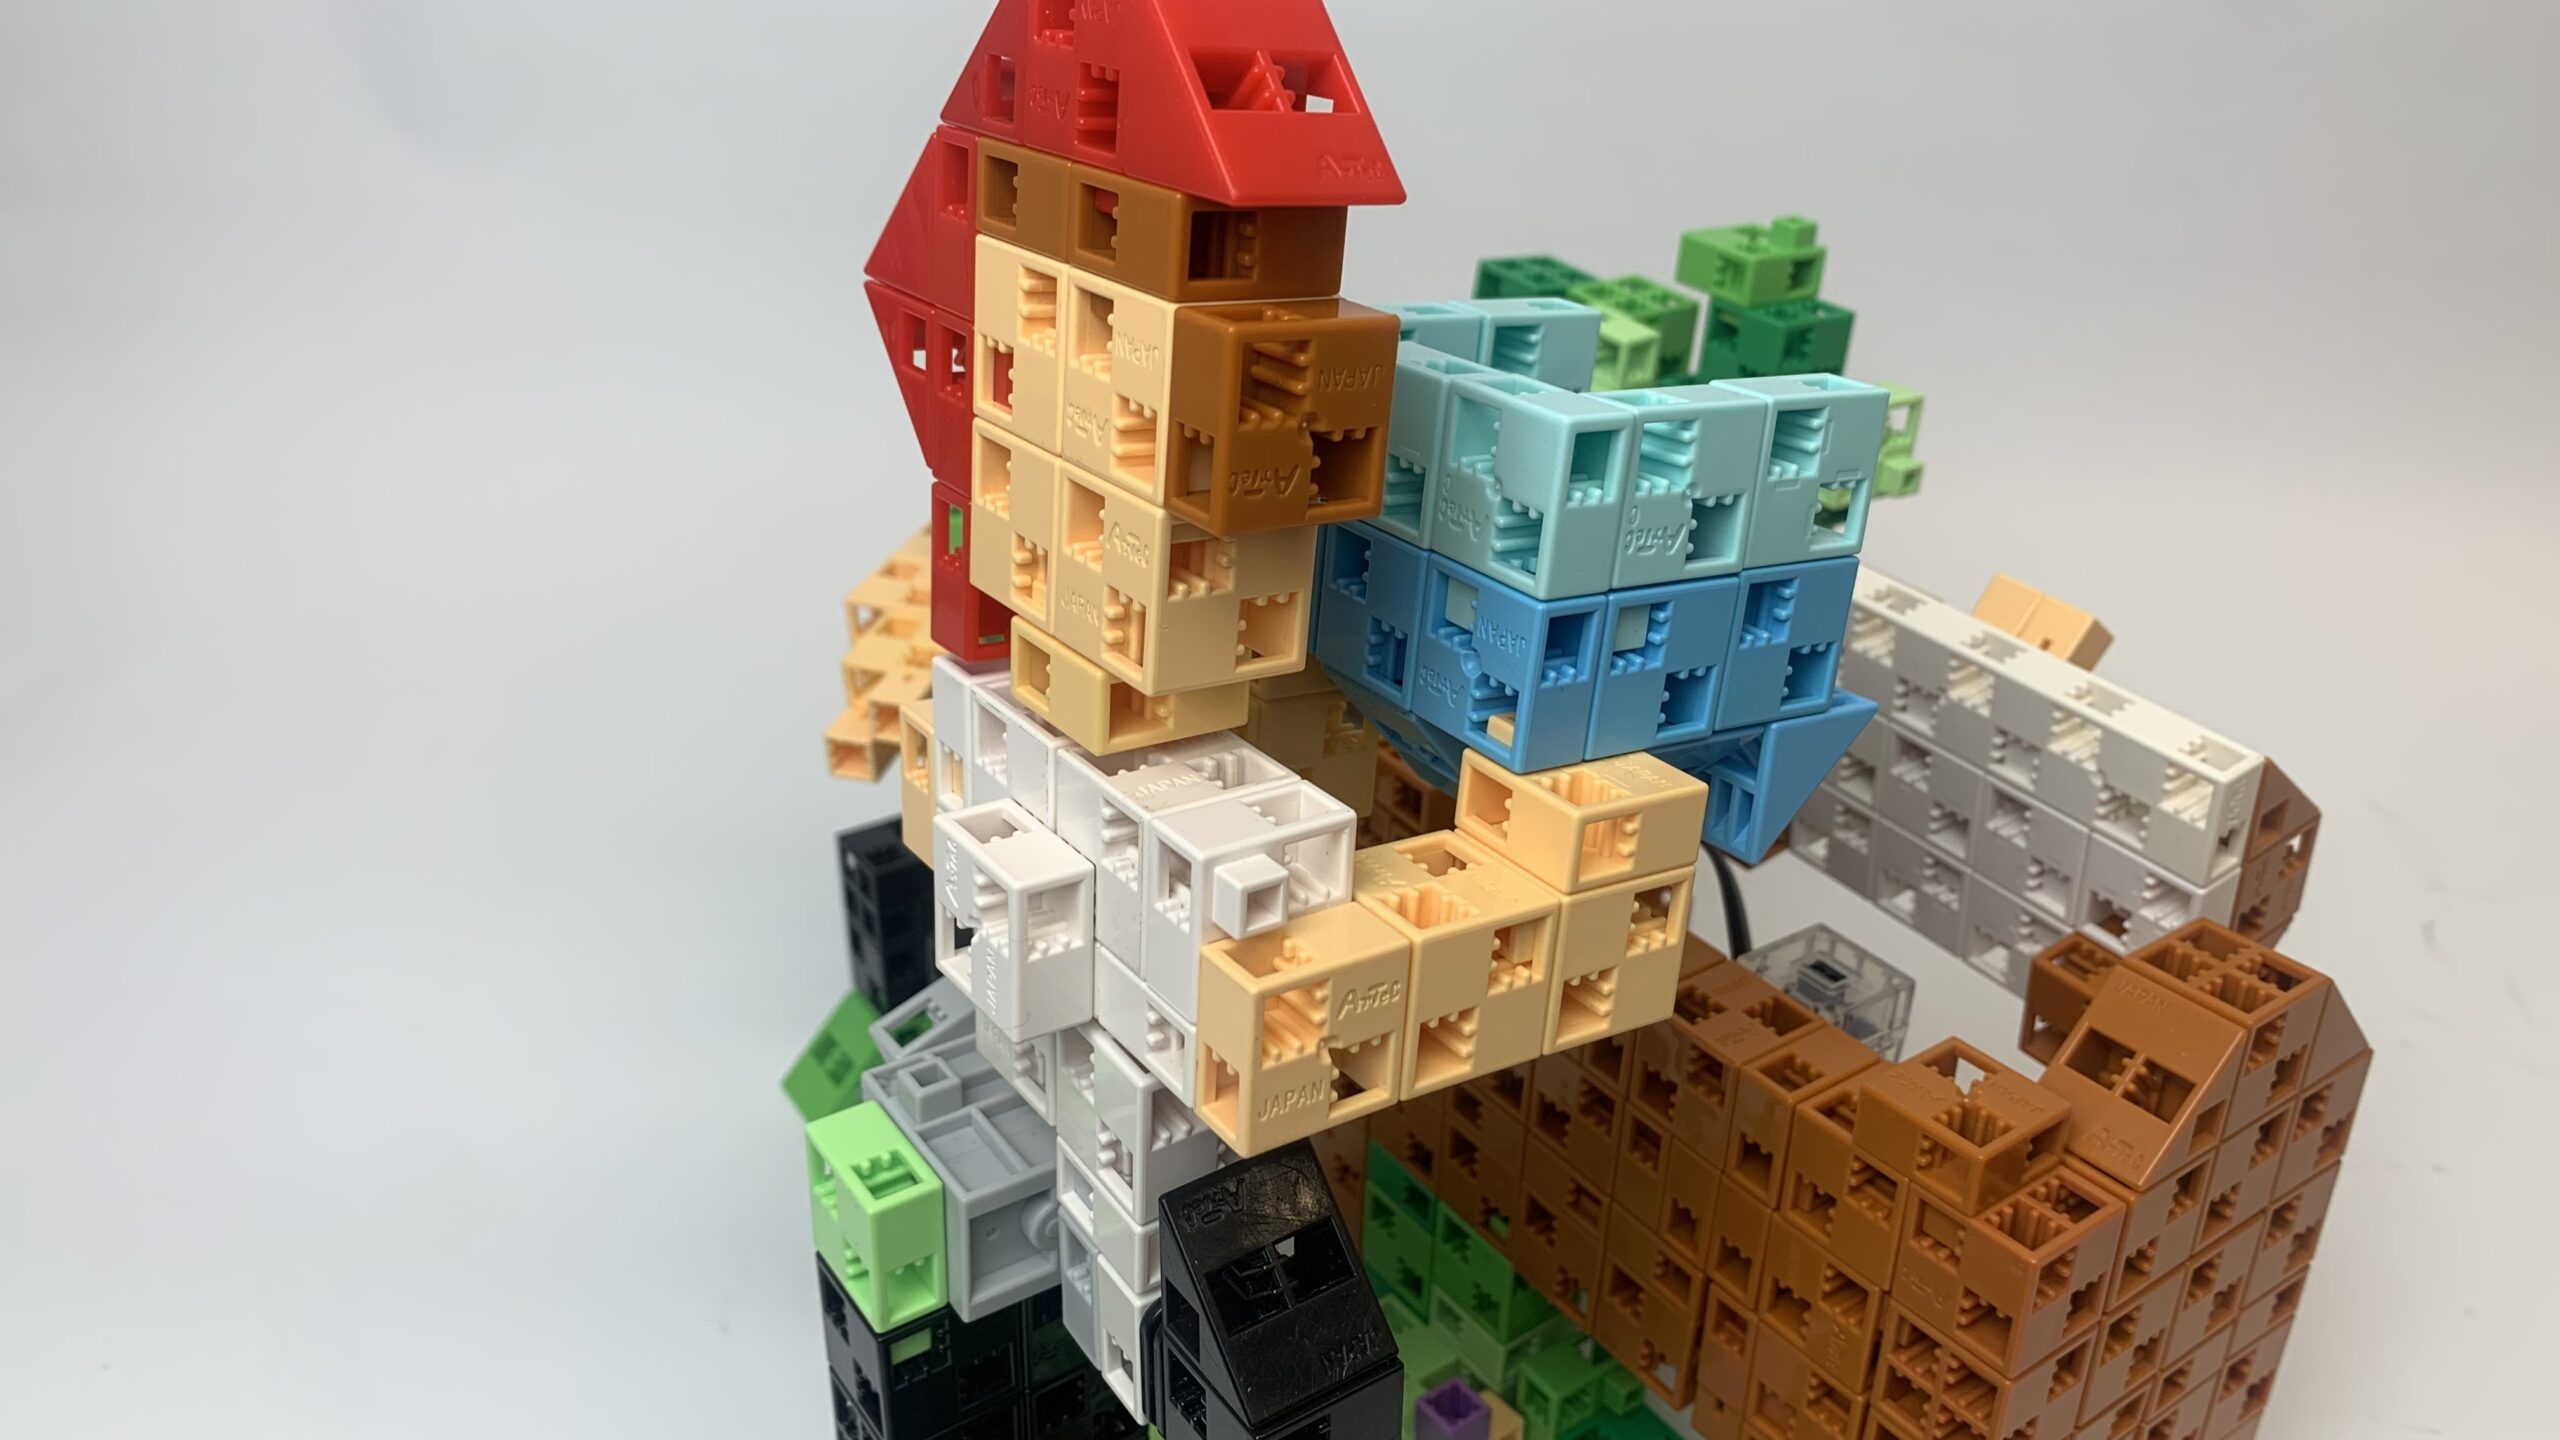
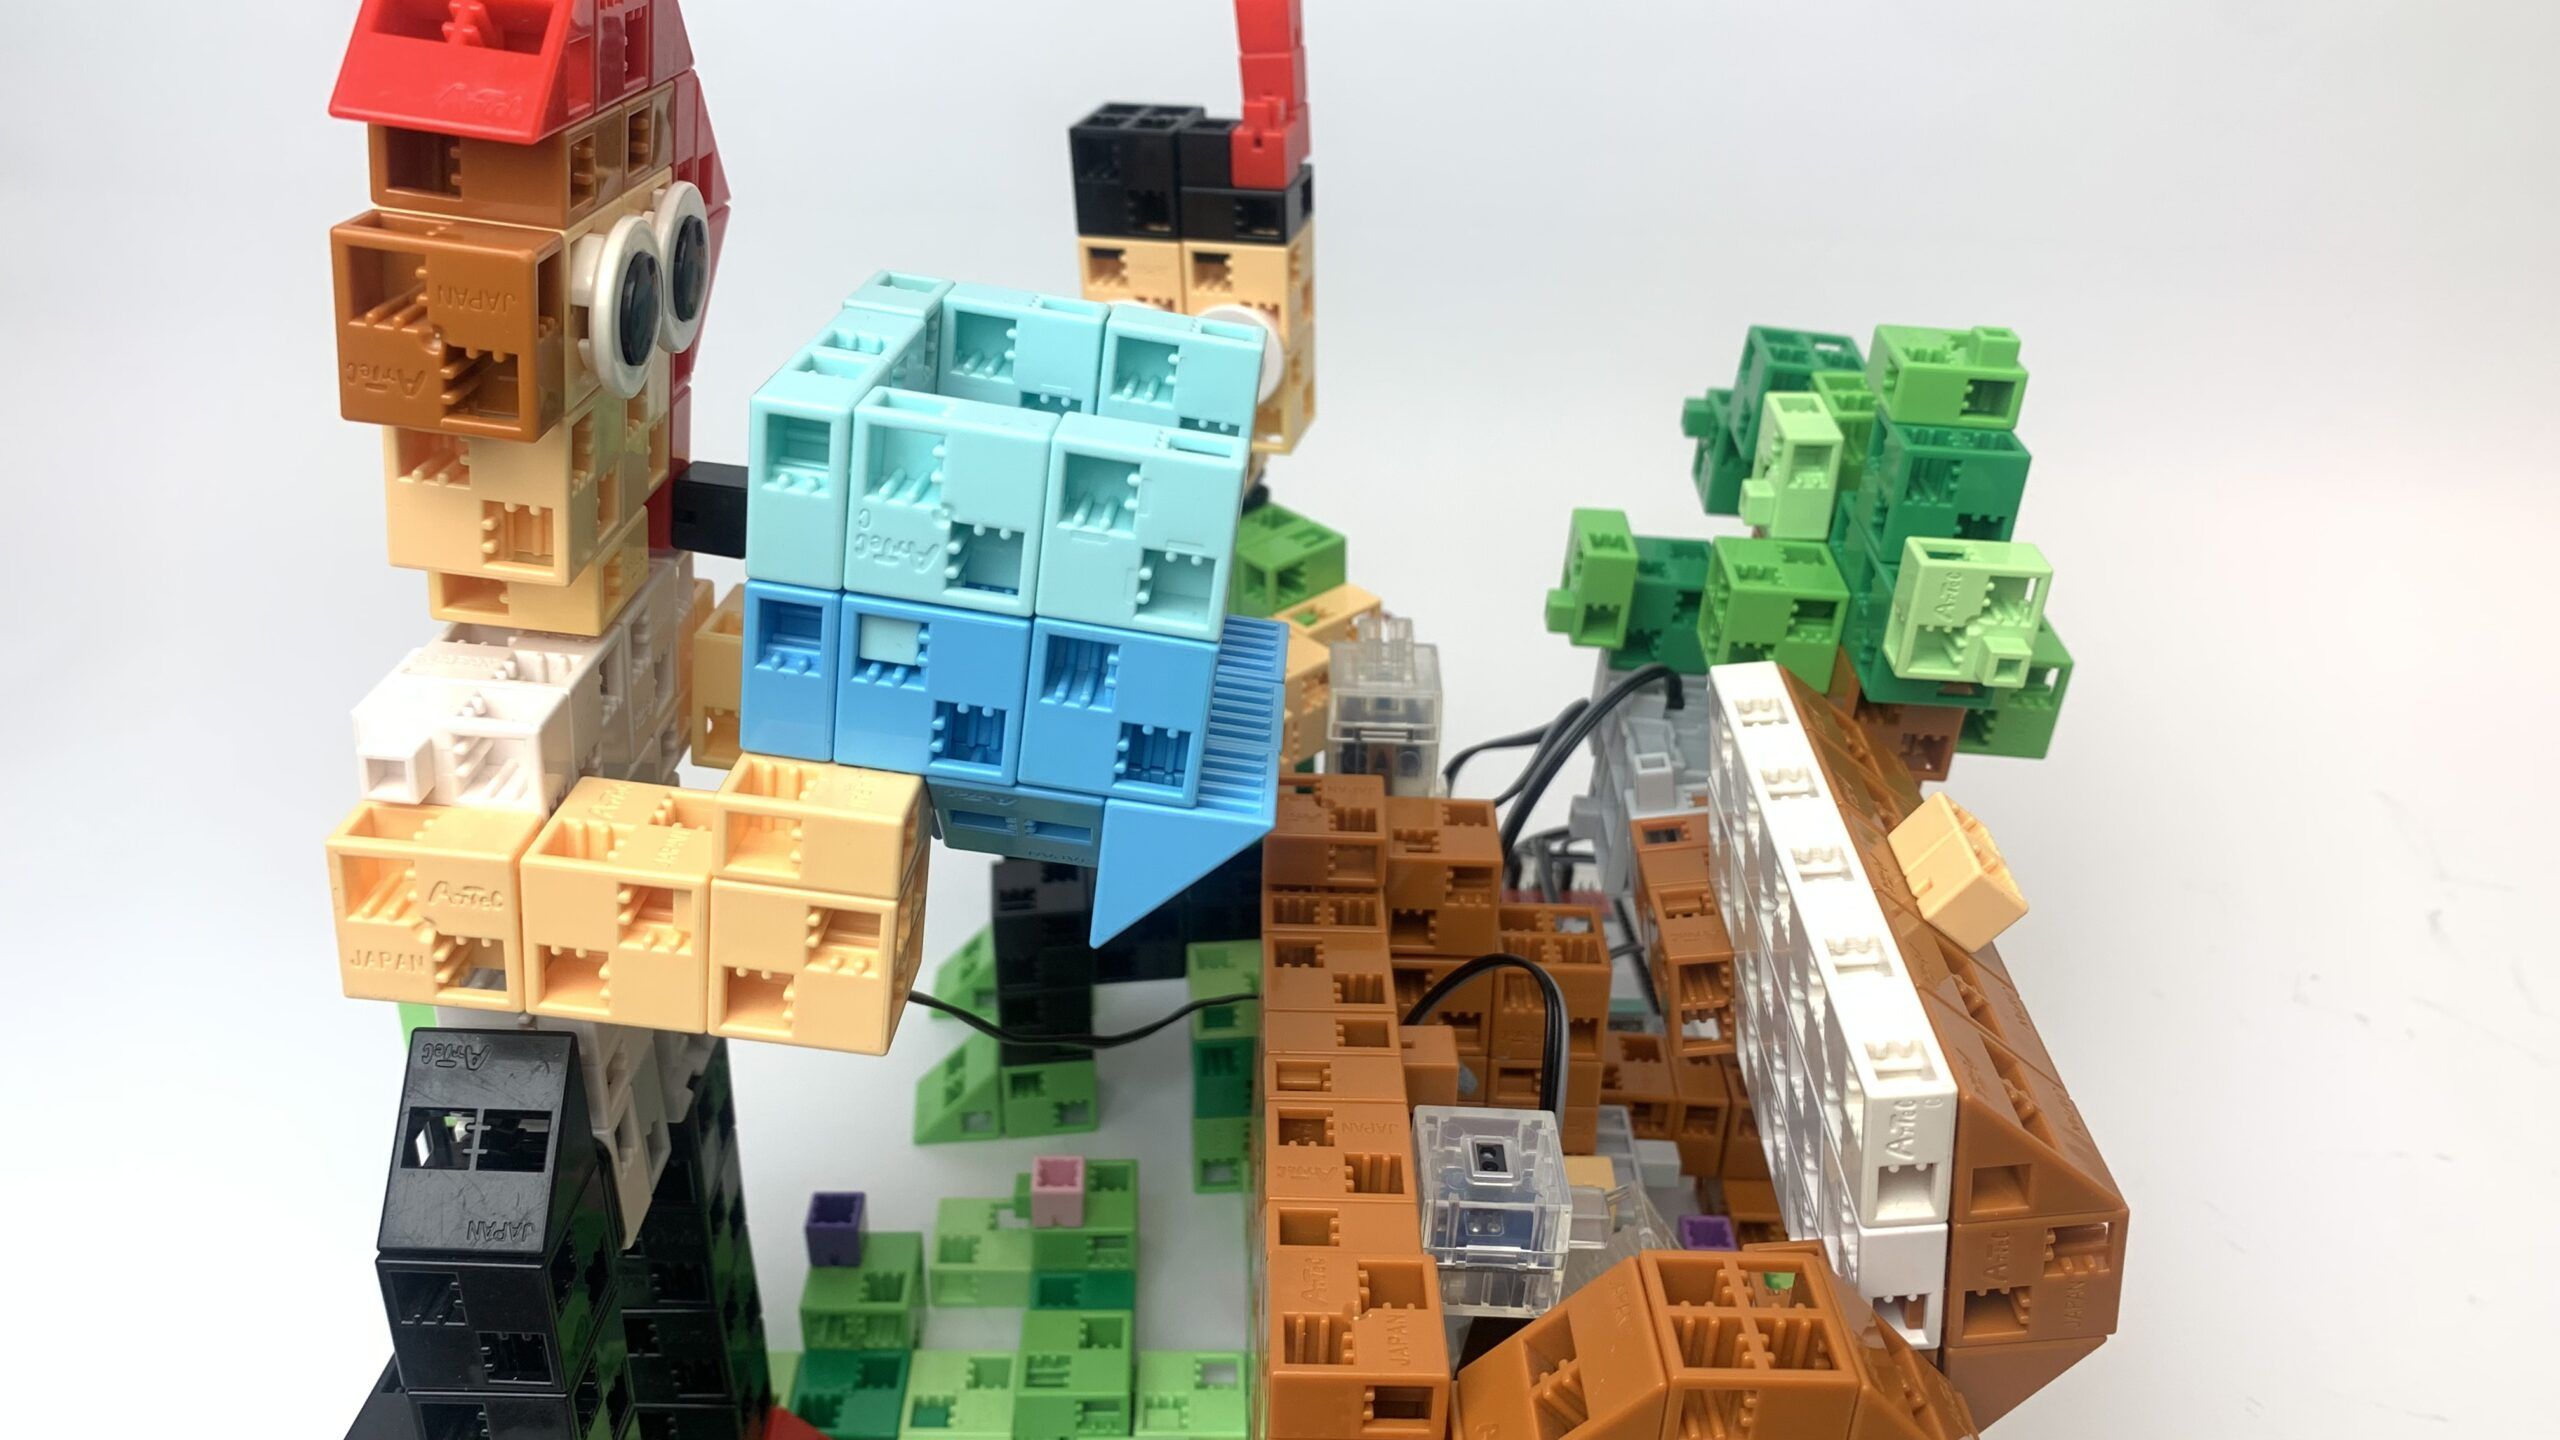
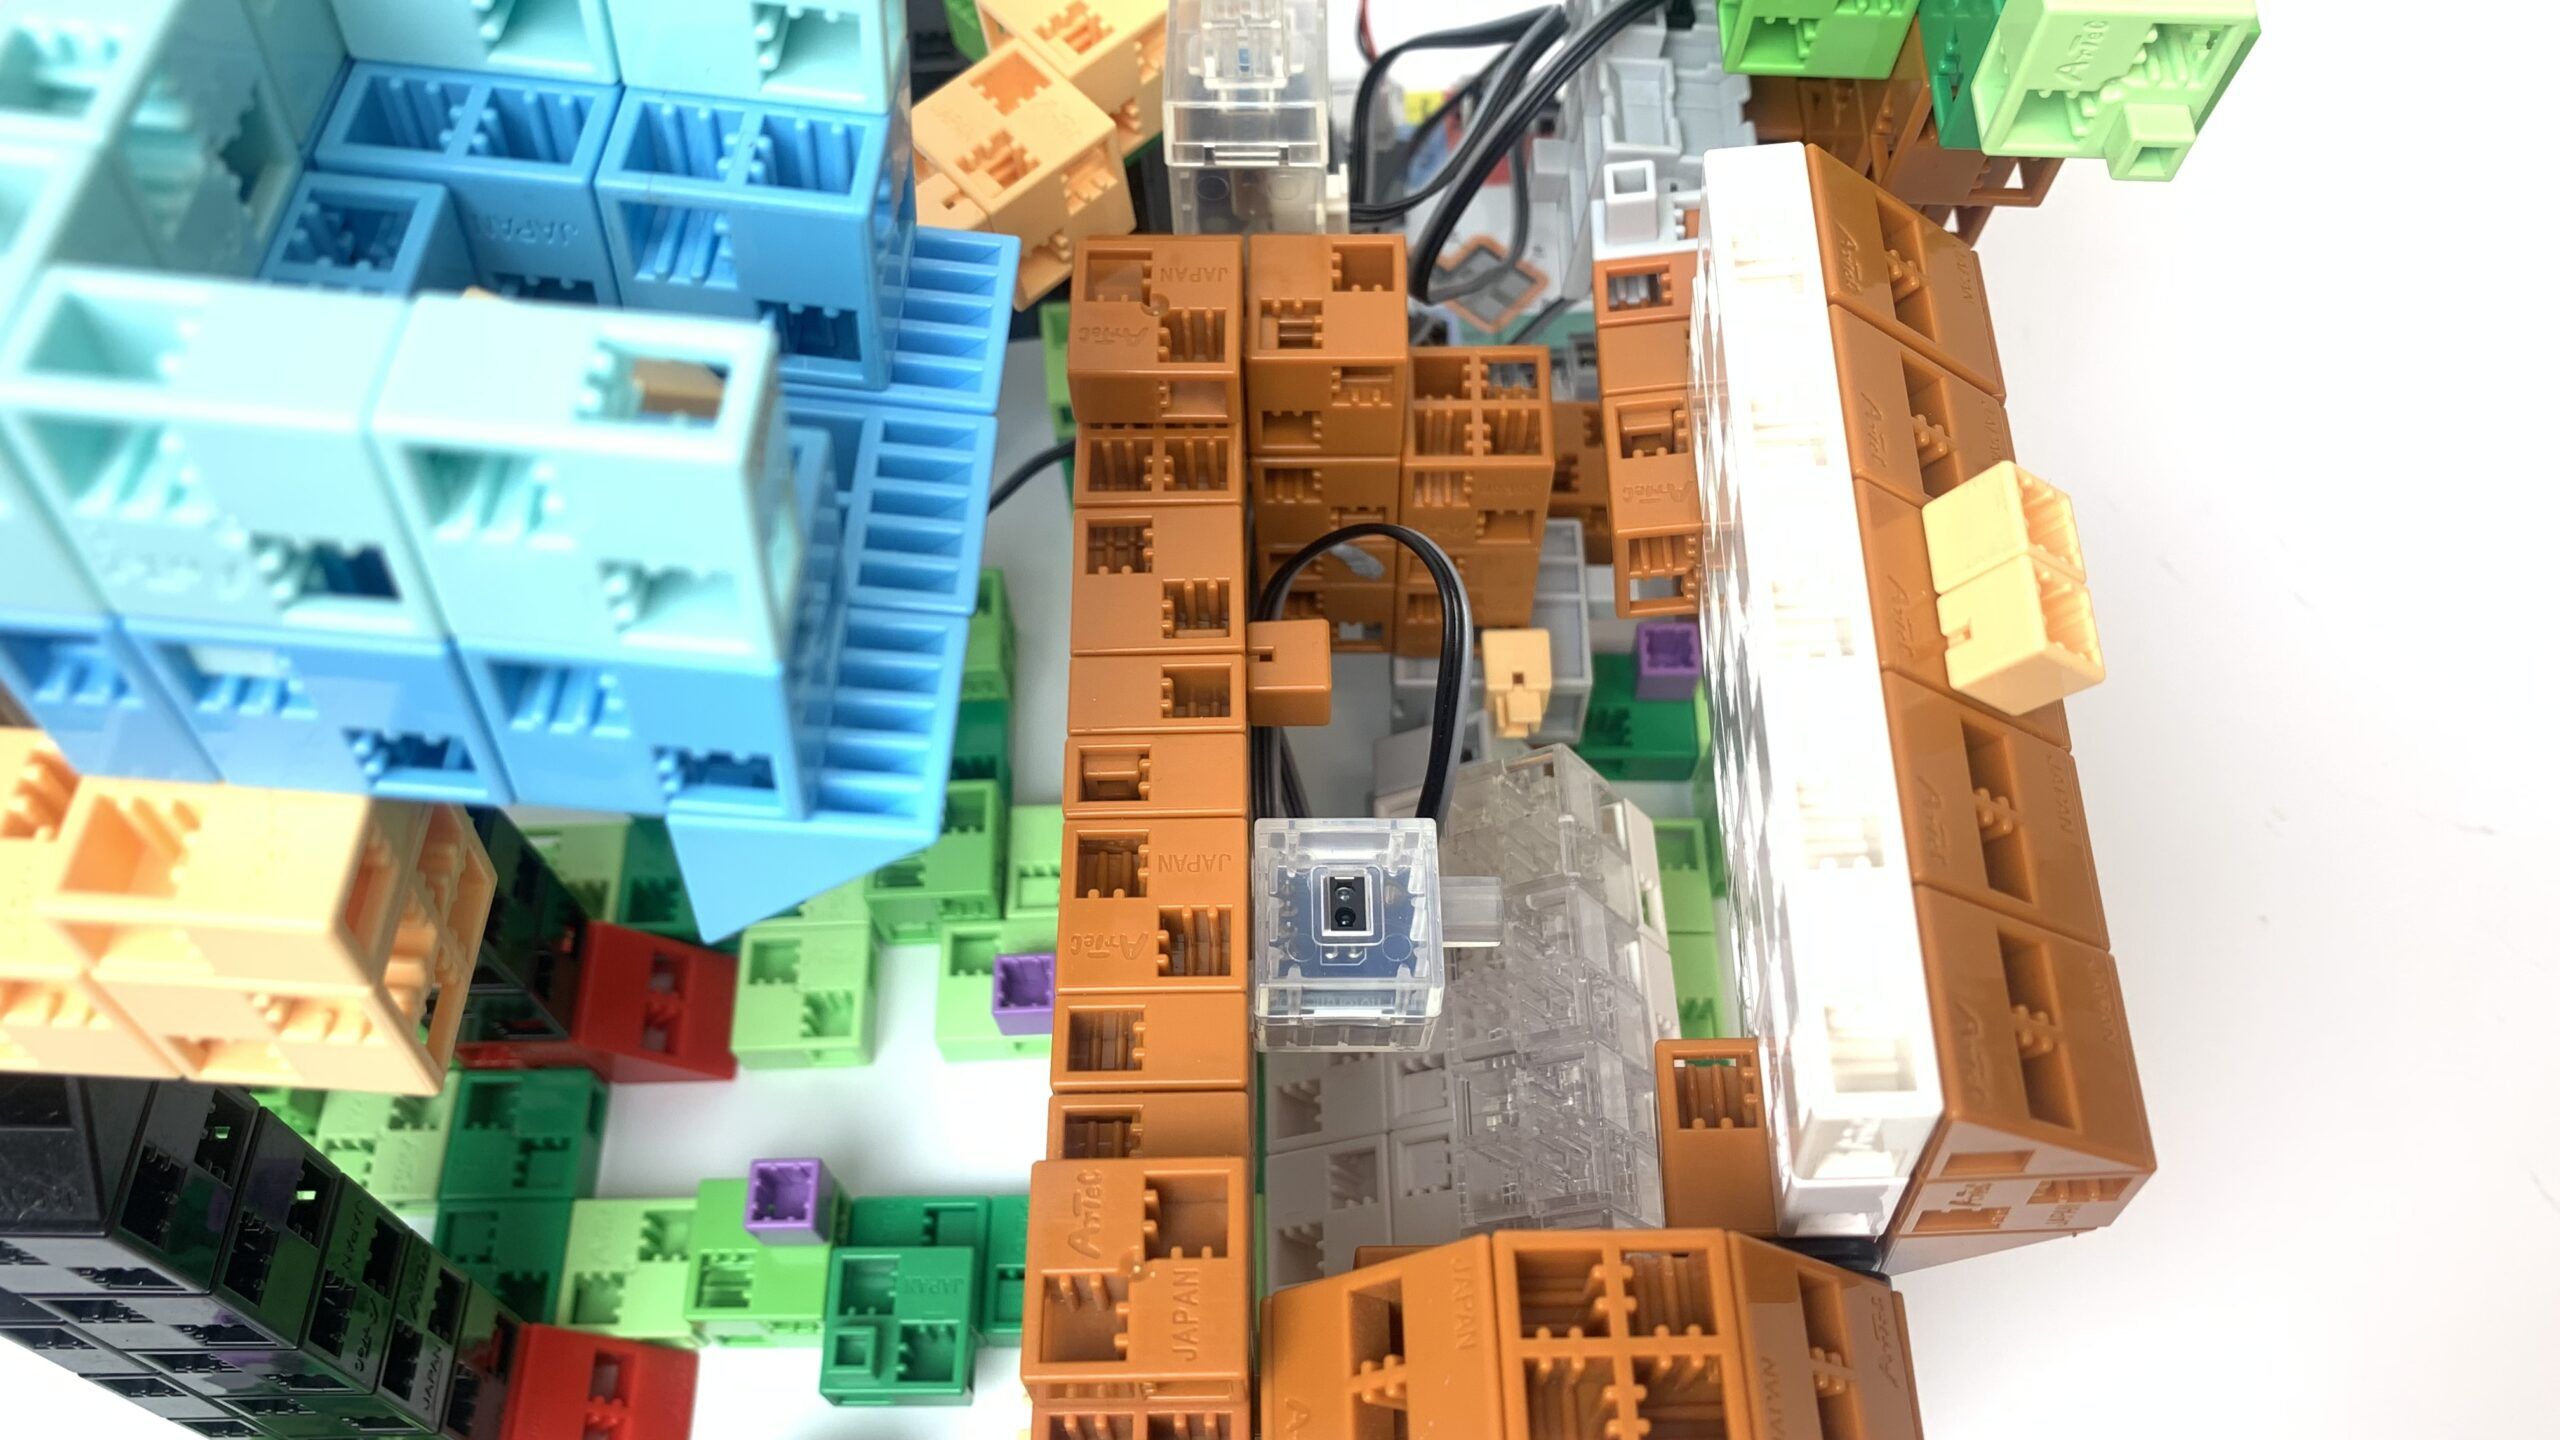
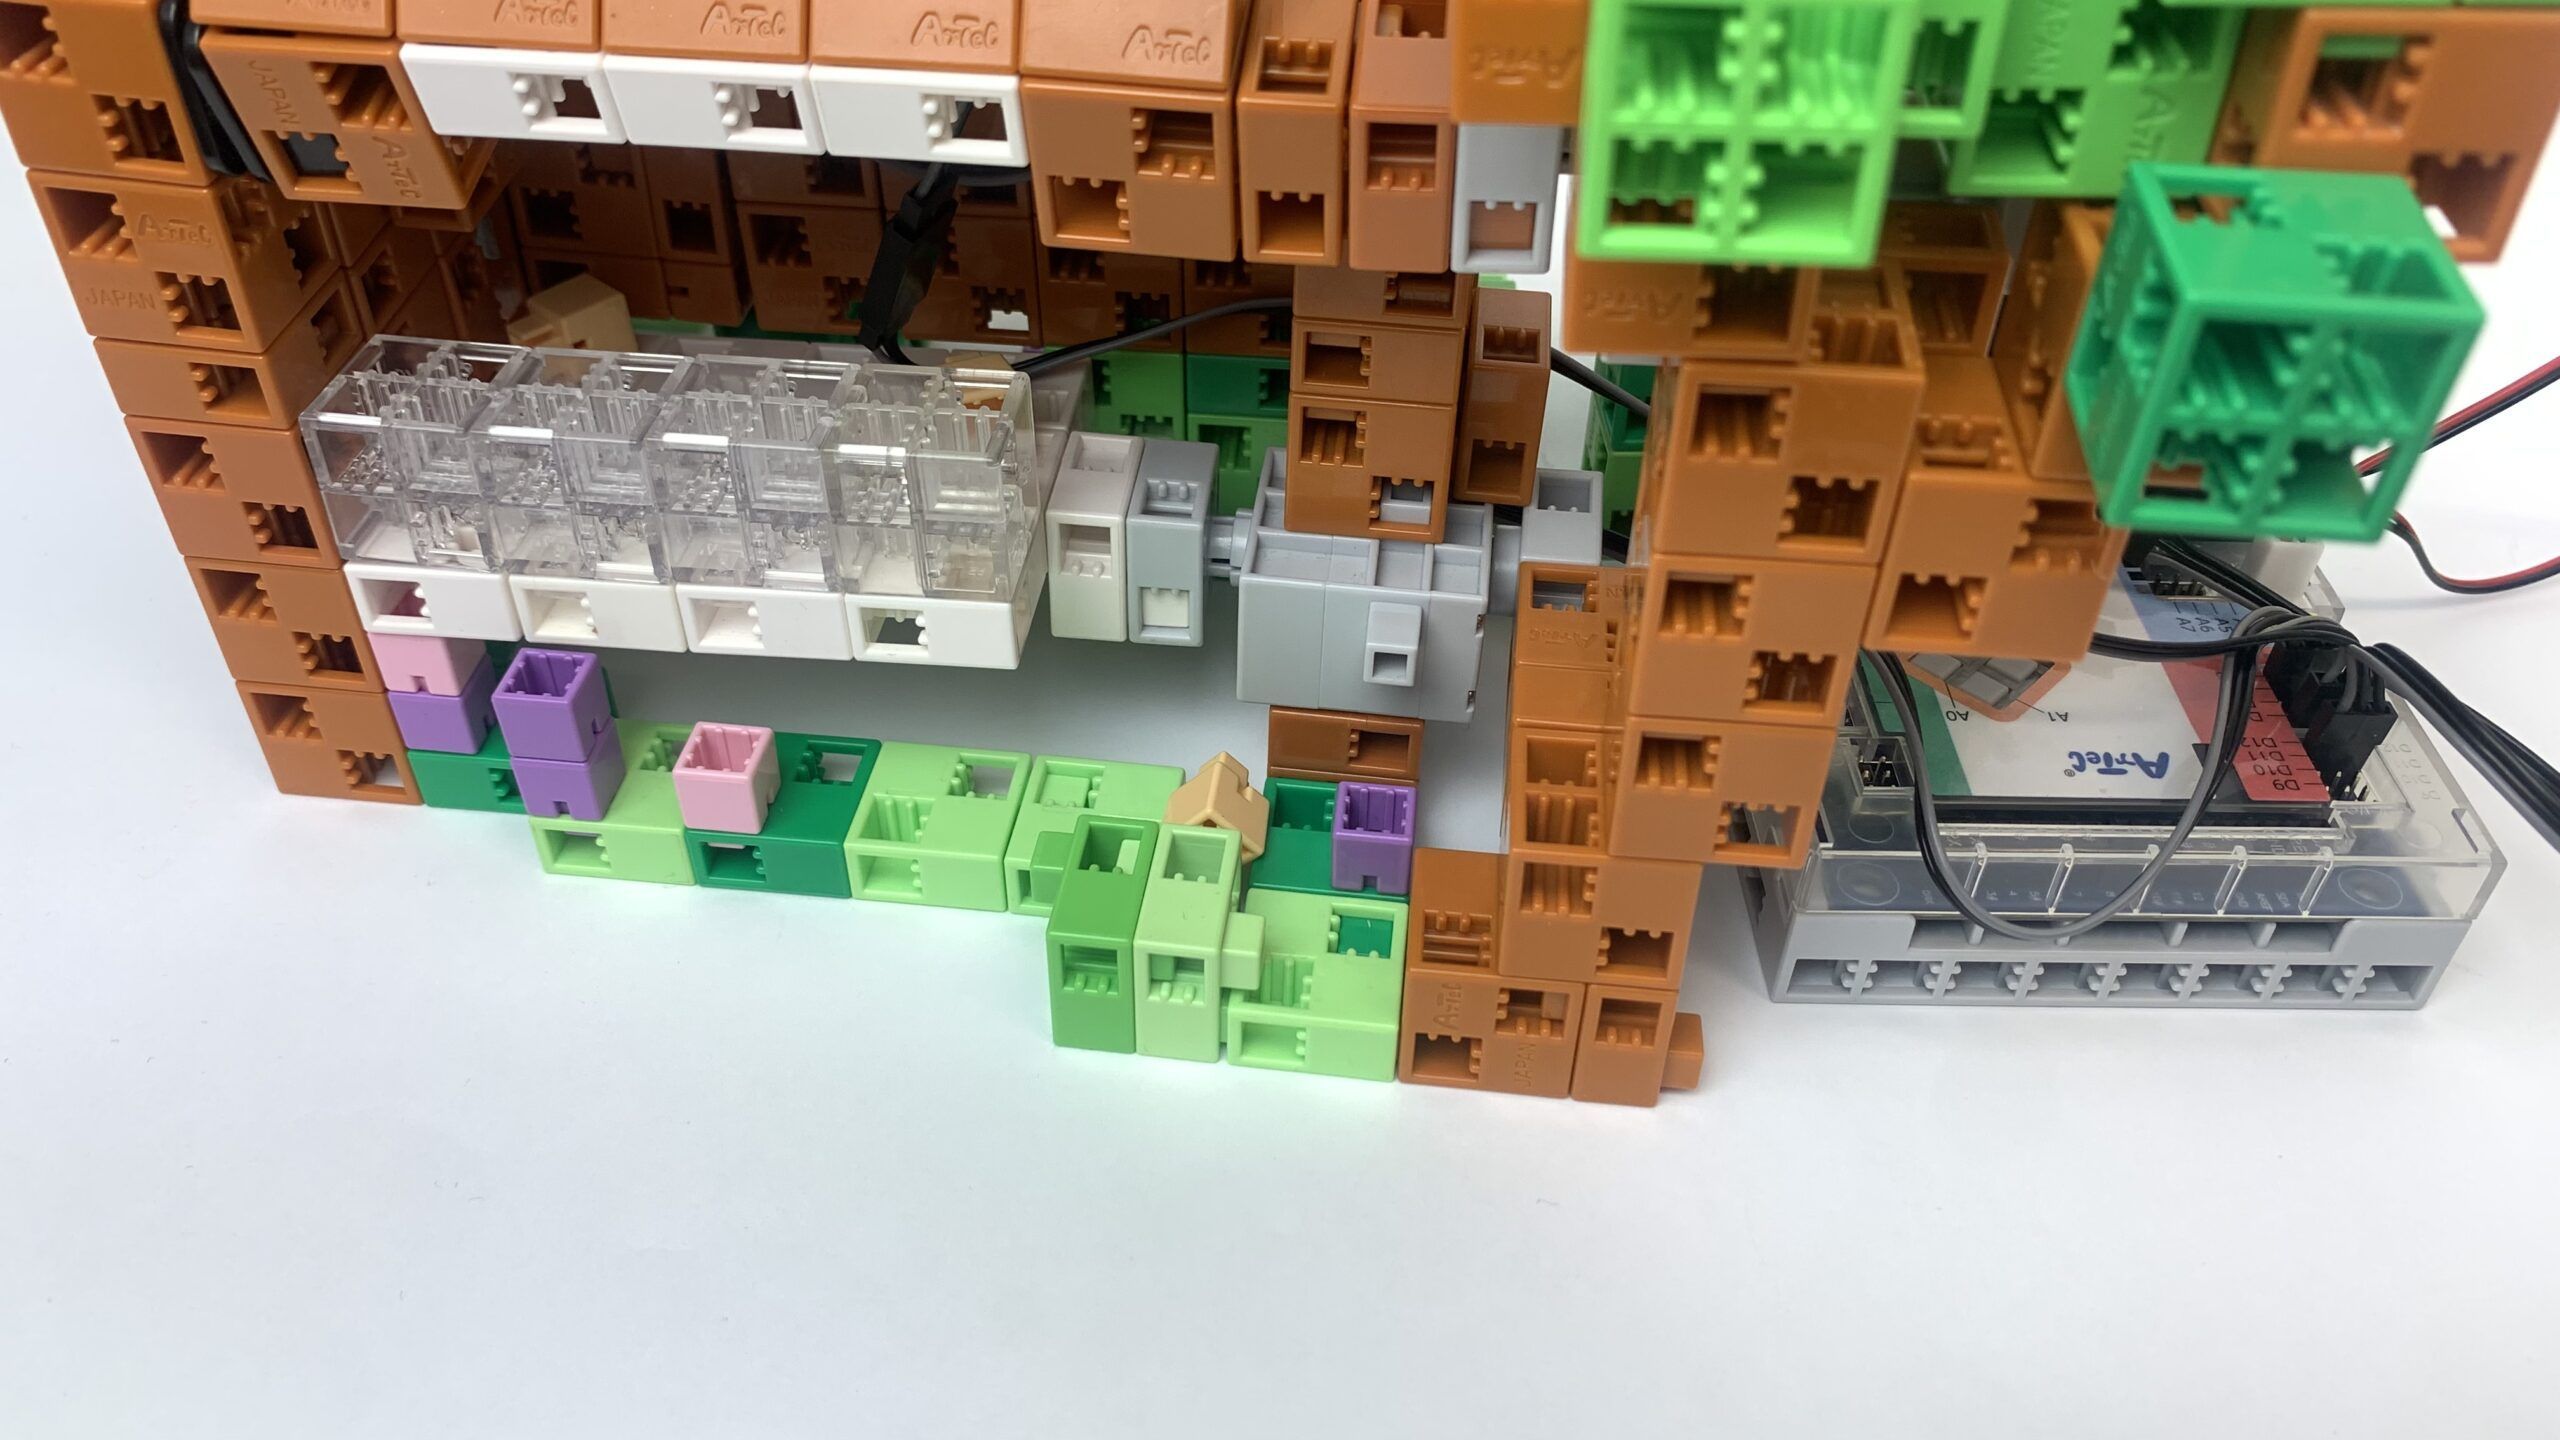
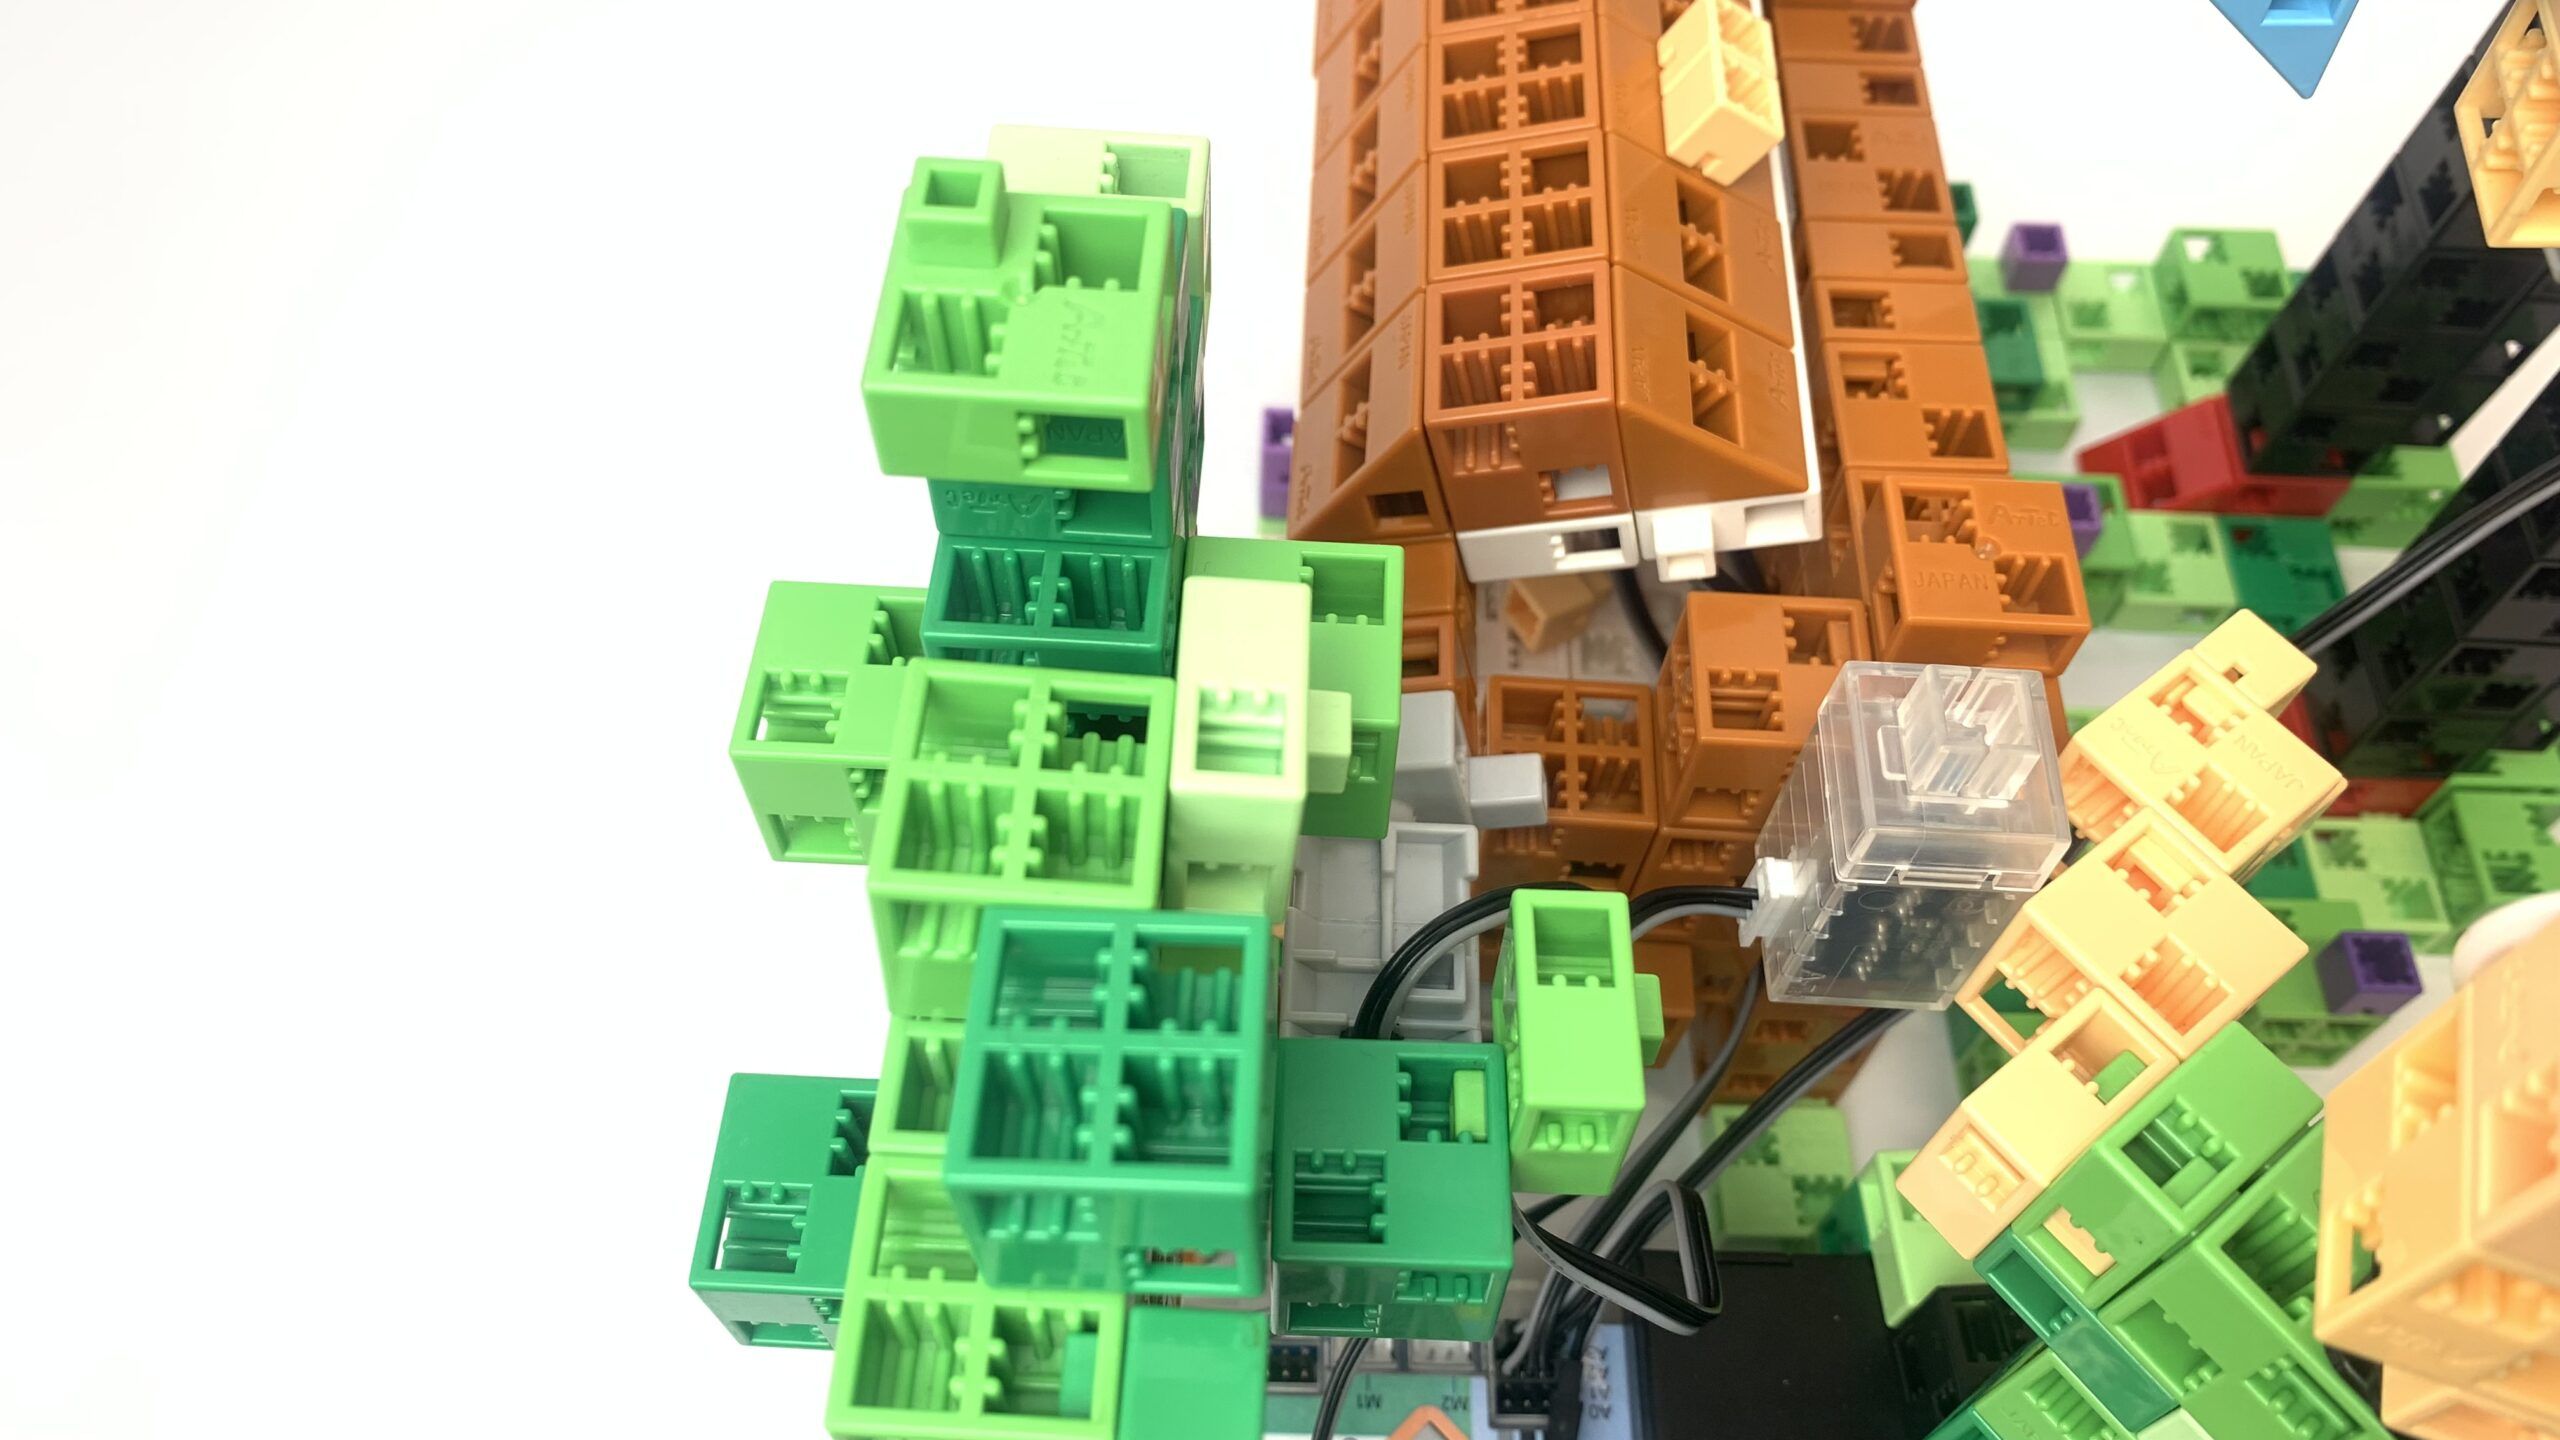
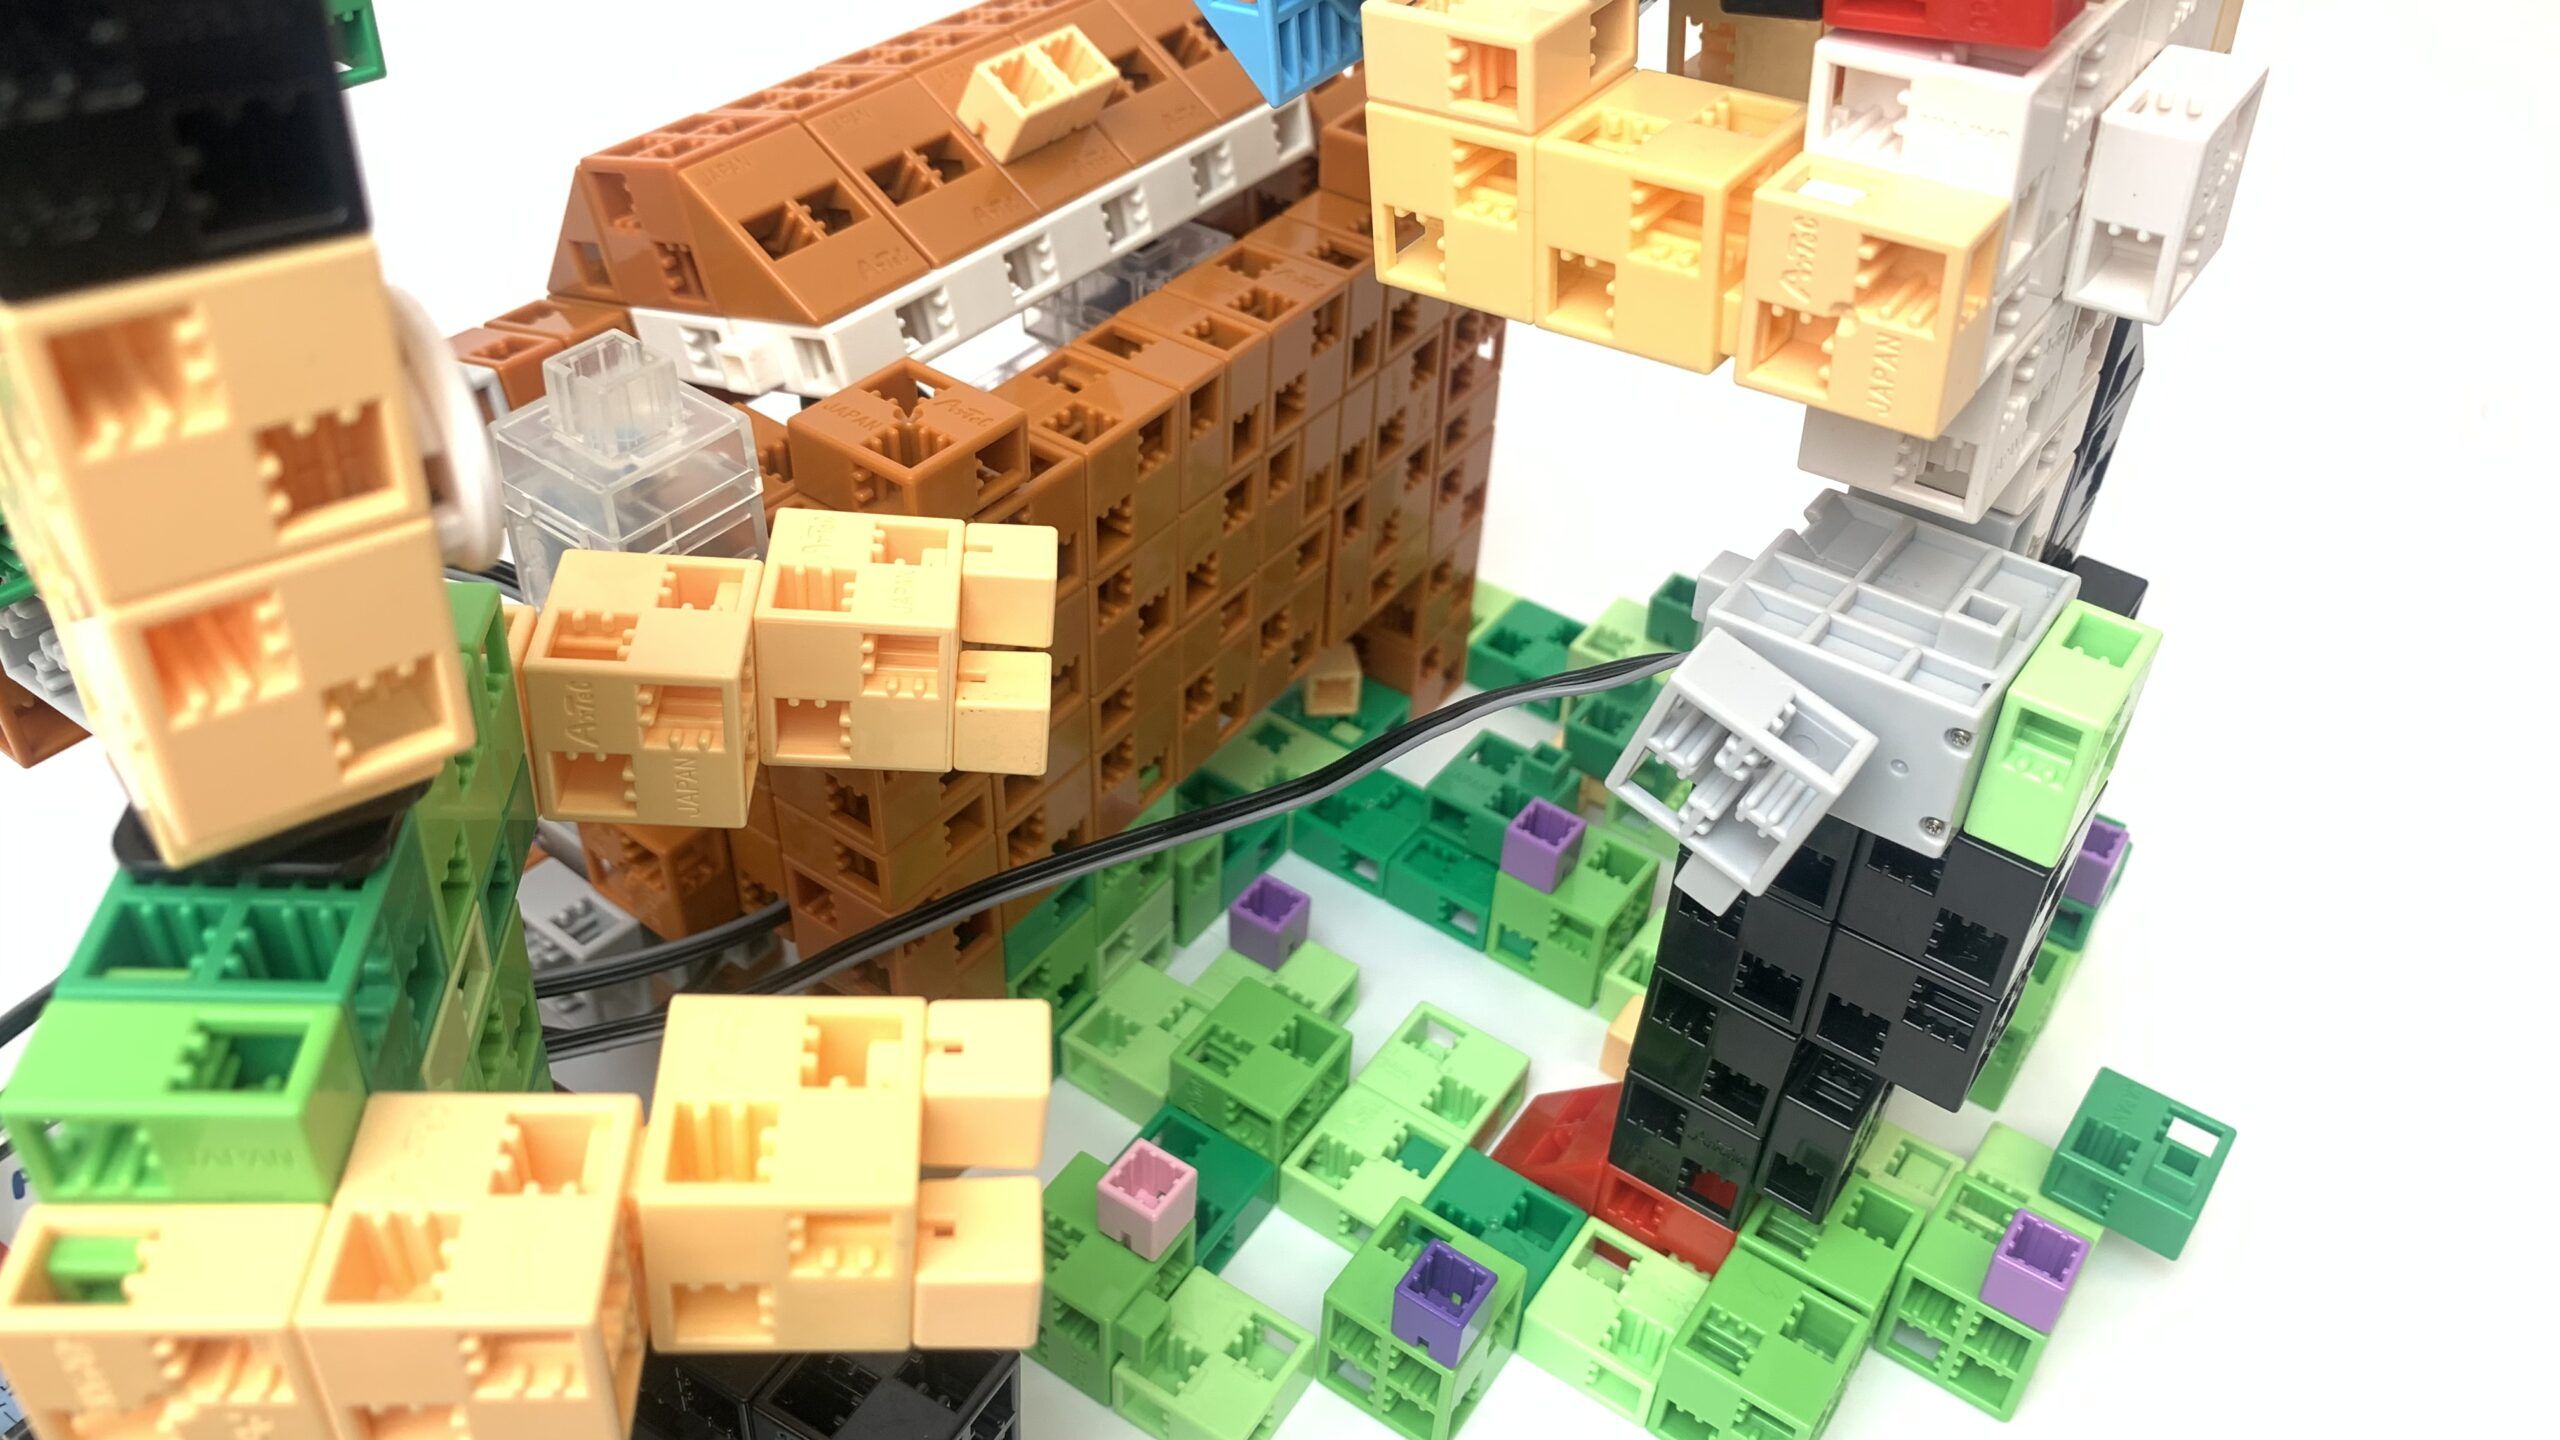
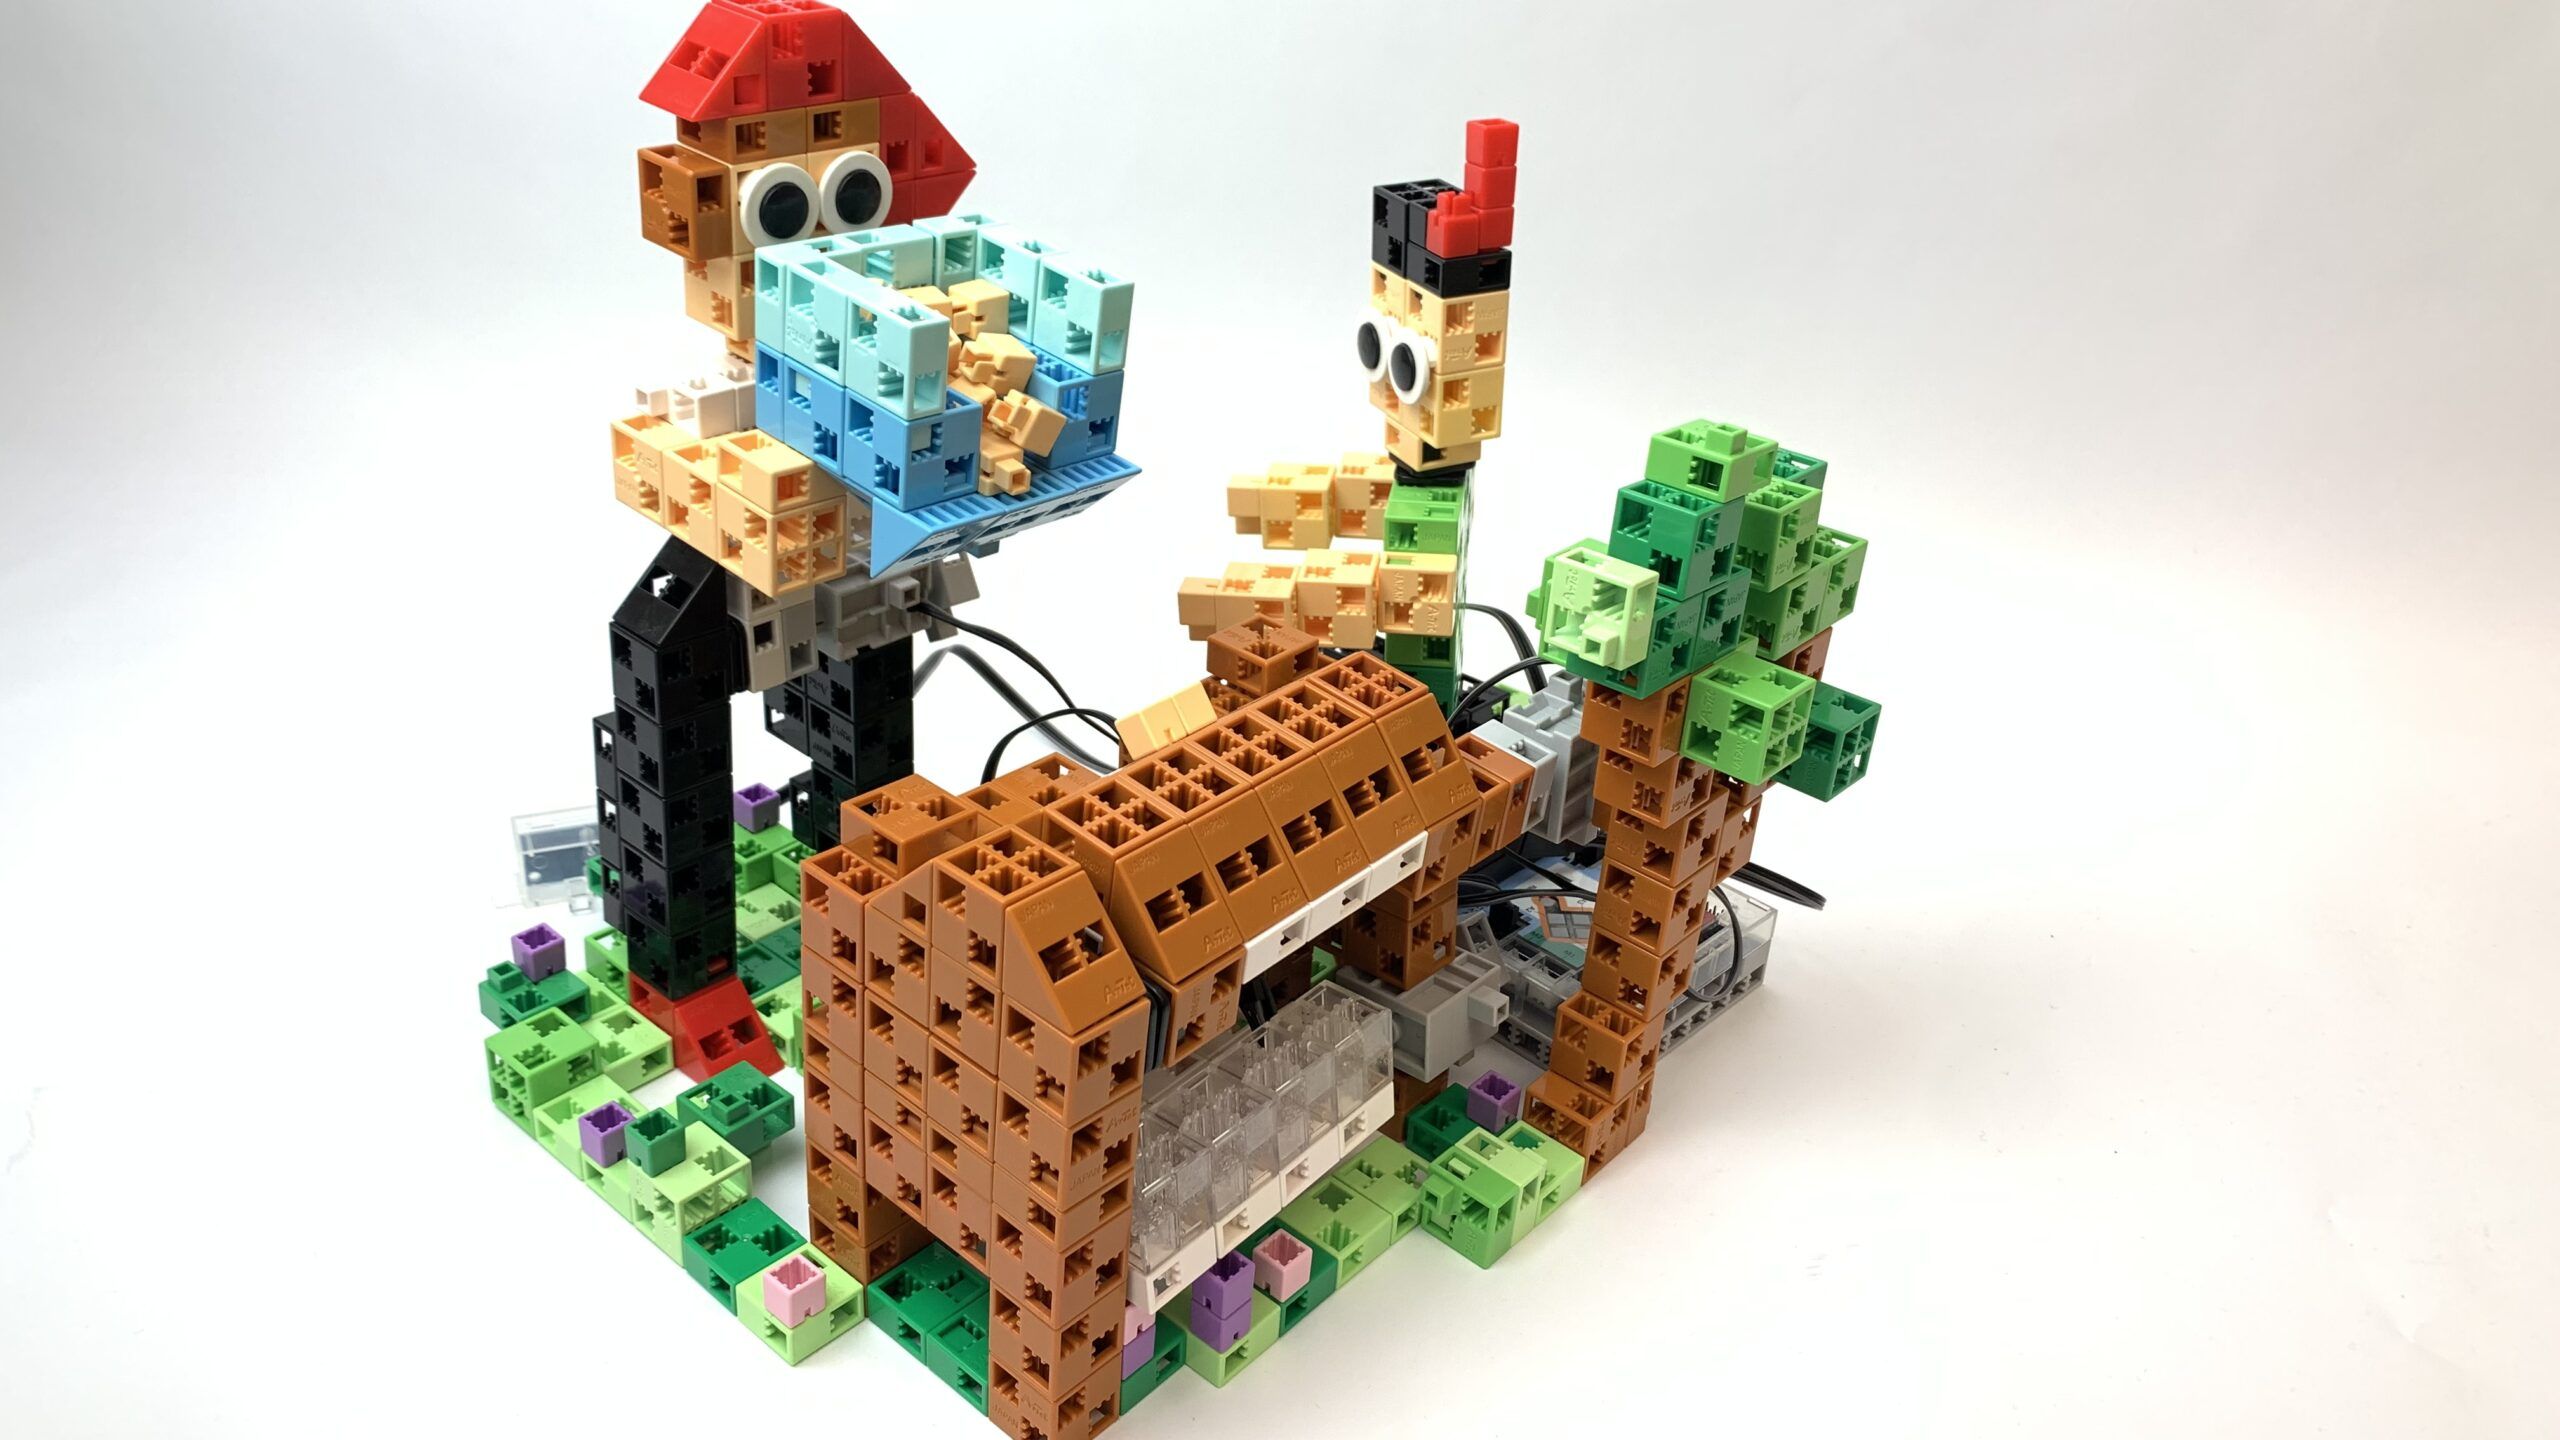
Wir bauen Seppel und die Kiste als einen separaten Roboter.
Wir bauen Seppel, montieren einen Servomotor in seine Taille und schließen 1 Berührungssensor daran an.
Wenn der Berührungssensor gedrückt wird, sorgt der Servomotor dafür, dass der Sand in die Kiste fällt.
Wir bauen die Kiste, deren Dach axial geschlossen werden kann. Wenn sie heruntergelassen wird, drückt das Dach den Druckknopf in der Kiste
Warten Sie, bis der Servomotor, der den Boden der Kiste bewegt, beim dritten Druck auf den Knopf einen kleinen Spalt öffnet, aus dem der Sand herausfällt.
Seppel und die Kiste sind auf die gleiche Weise konstruiert wie P3
Die Ober- und Unterseite der Kiste werden von 4 Touch-Sensoren gesteuert
Der Deckel öffnet und schließt sich stufenweise und der Boden kann nur geöffnet werden, wenn der Deckel geschlossen ist
Der Deckel der Kiste kann nur geschlossen und der Boden nur geöffnet werden, wenn sich Sand darin befindet. Dies wird vom Roboter mit einem Infrarotsensor erkannt.
Die Großmutter ist genauso aufgebaut wie in P3, aber ein Beschleunigungsmesser und ein Druckknopf werden zur Steuerung verwendet
Wenn Sie den Berührungssensor der Kaffeemühle drücken, dreht sich der Arm der Kaffeemühle mit einer zufälligen Geschwindigkeit. 1 IR-Fotoreflektor wird verwendet, um die Drehgeschwindigkeit des Arms der Kaffeemühle zu messen.
Nach einer Runde wird das Lied in der entsprechenden Geschwindigkeit abgespielt, während sich der Arm weiterdreht.