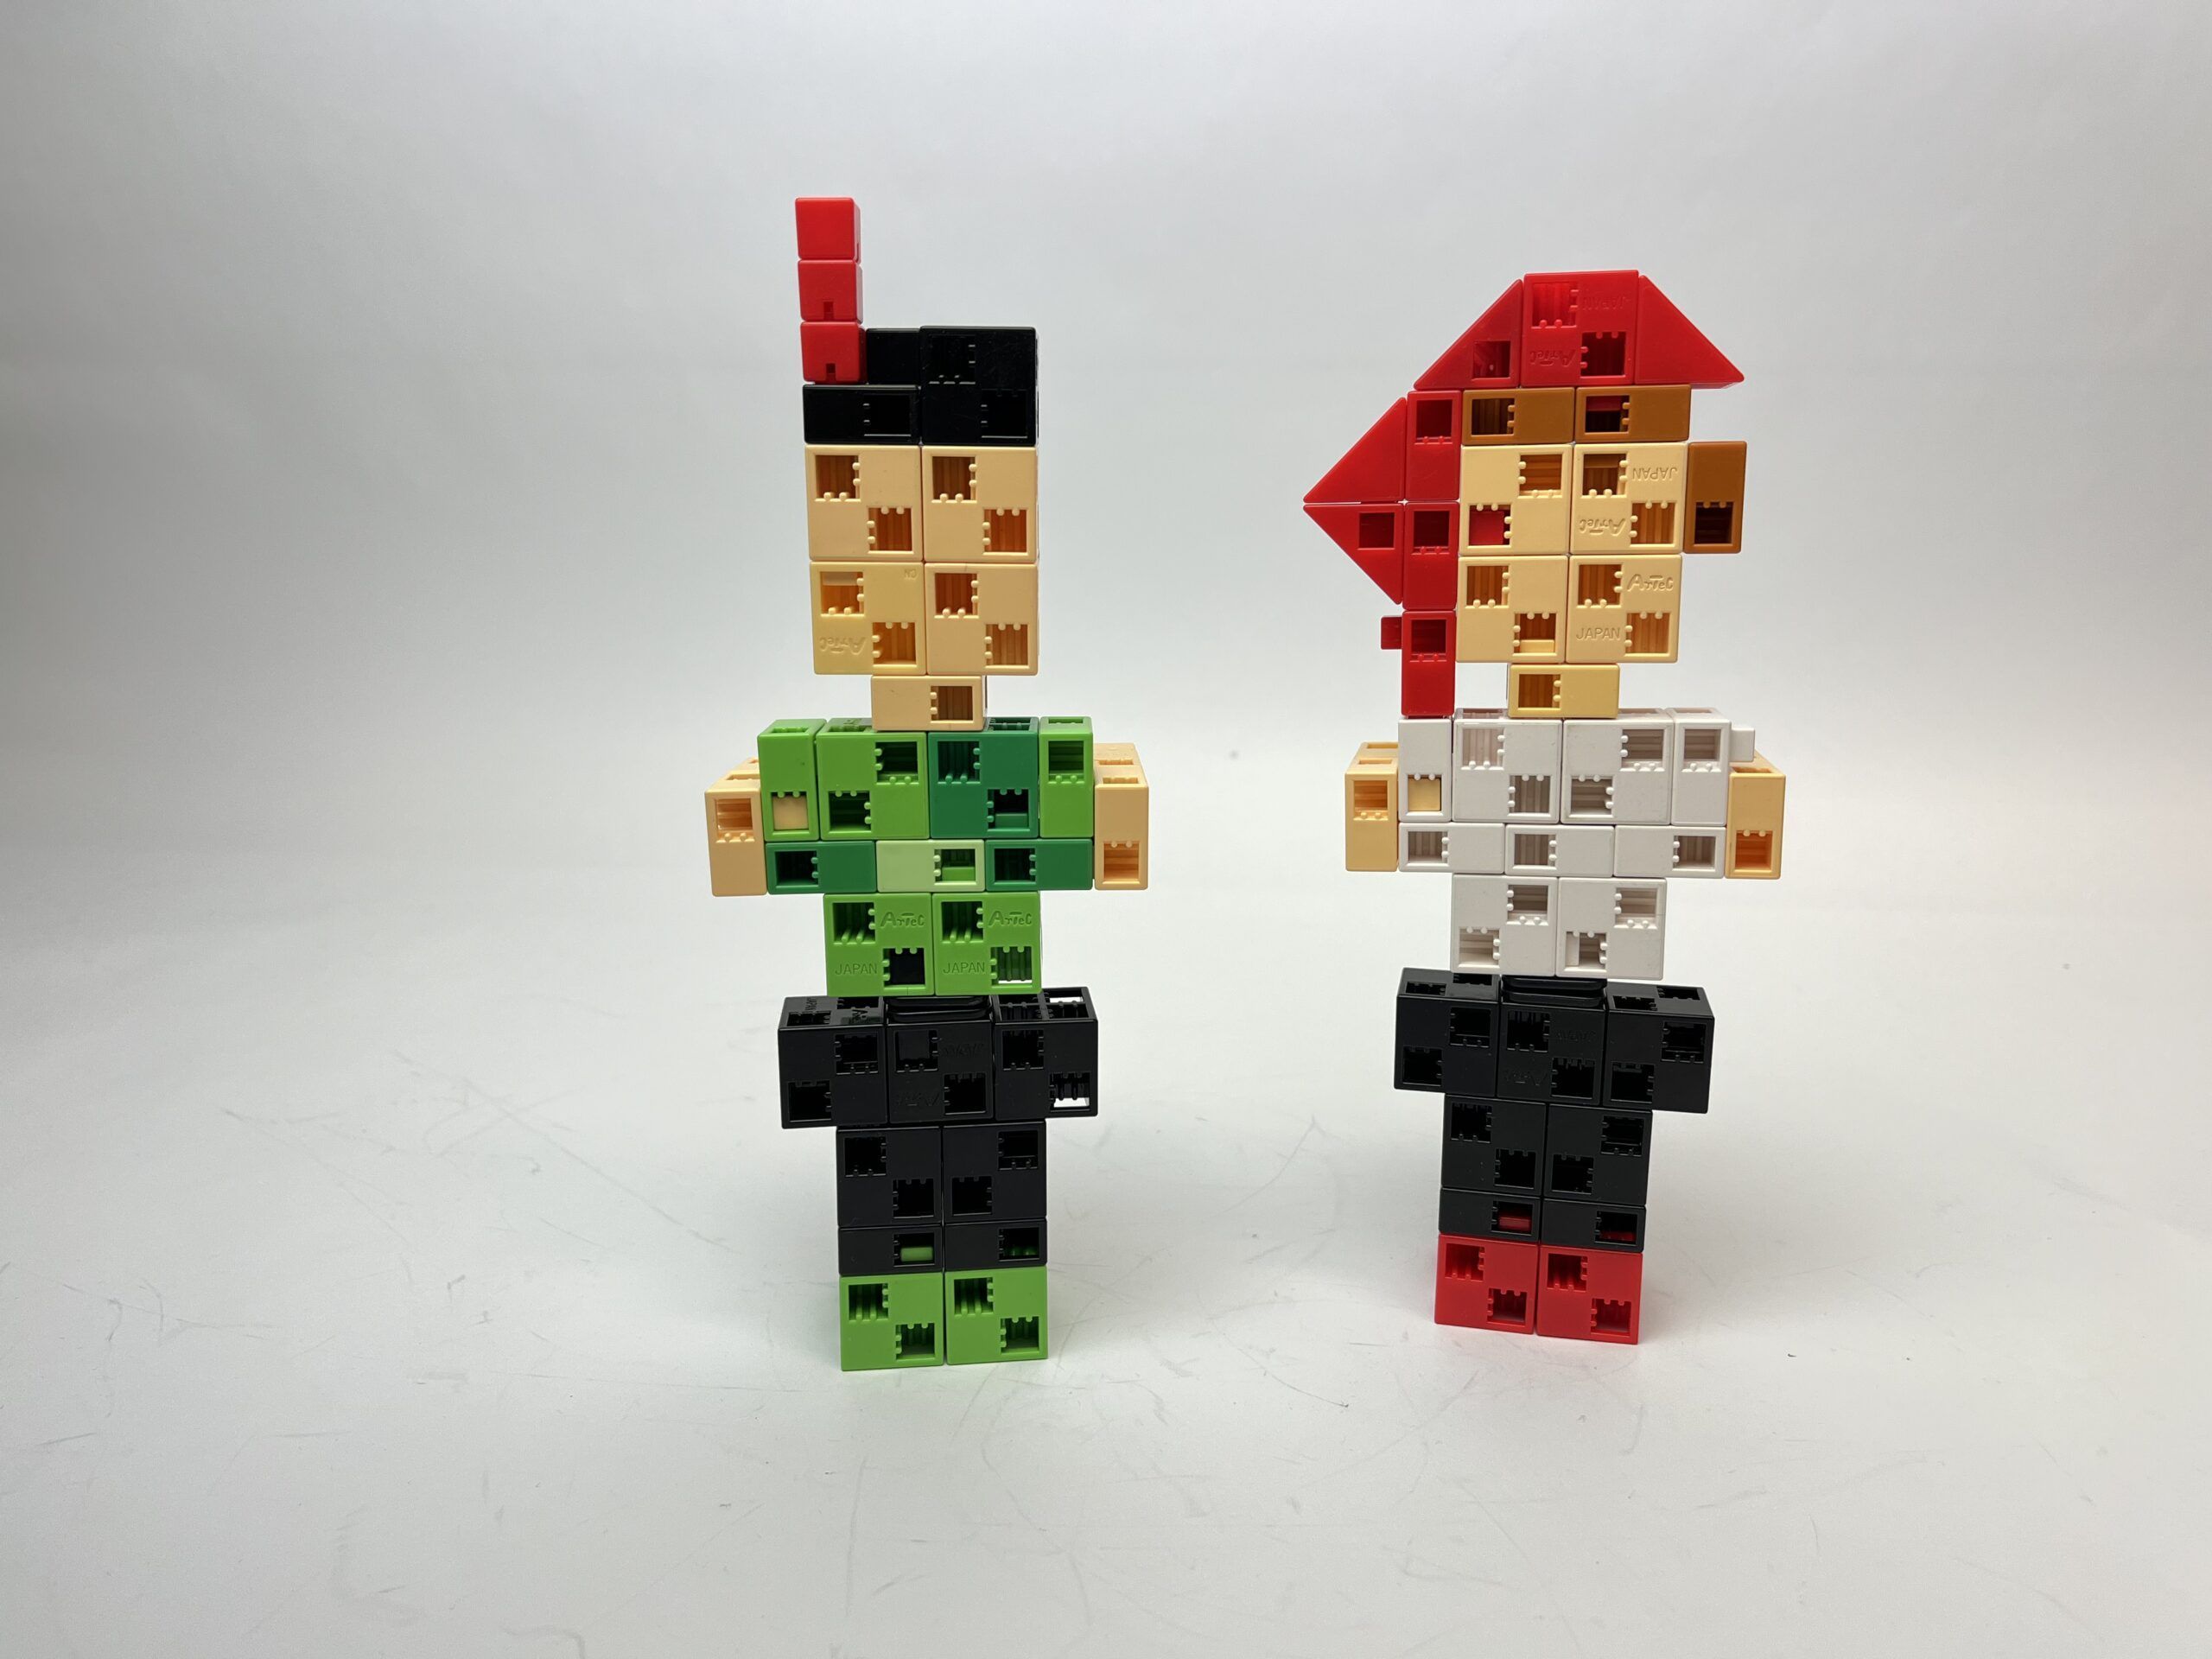
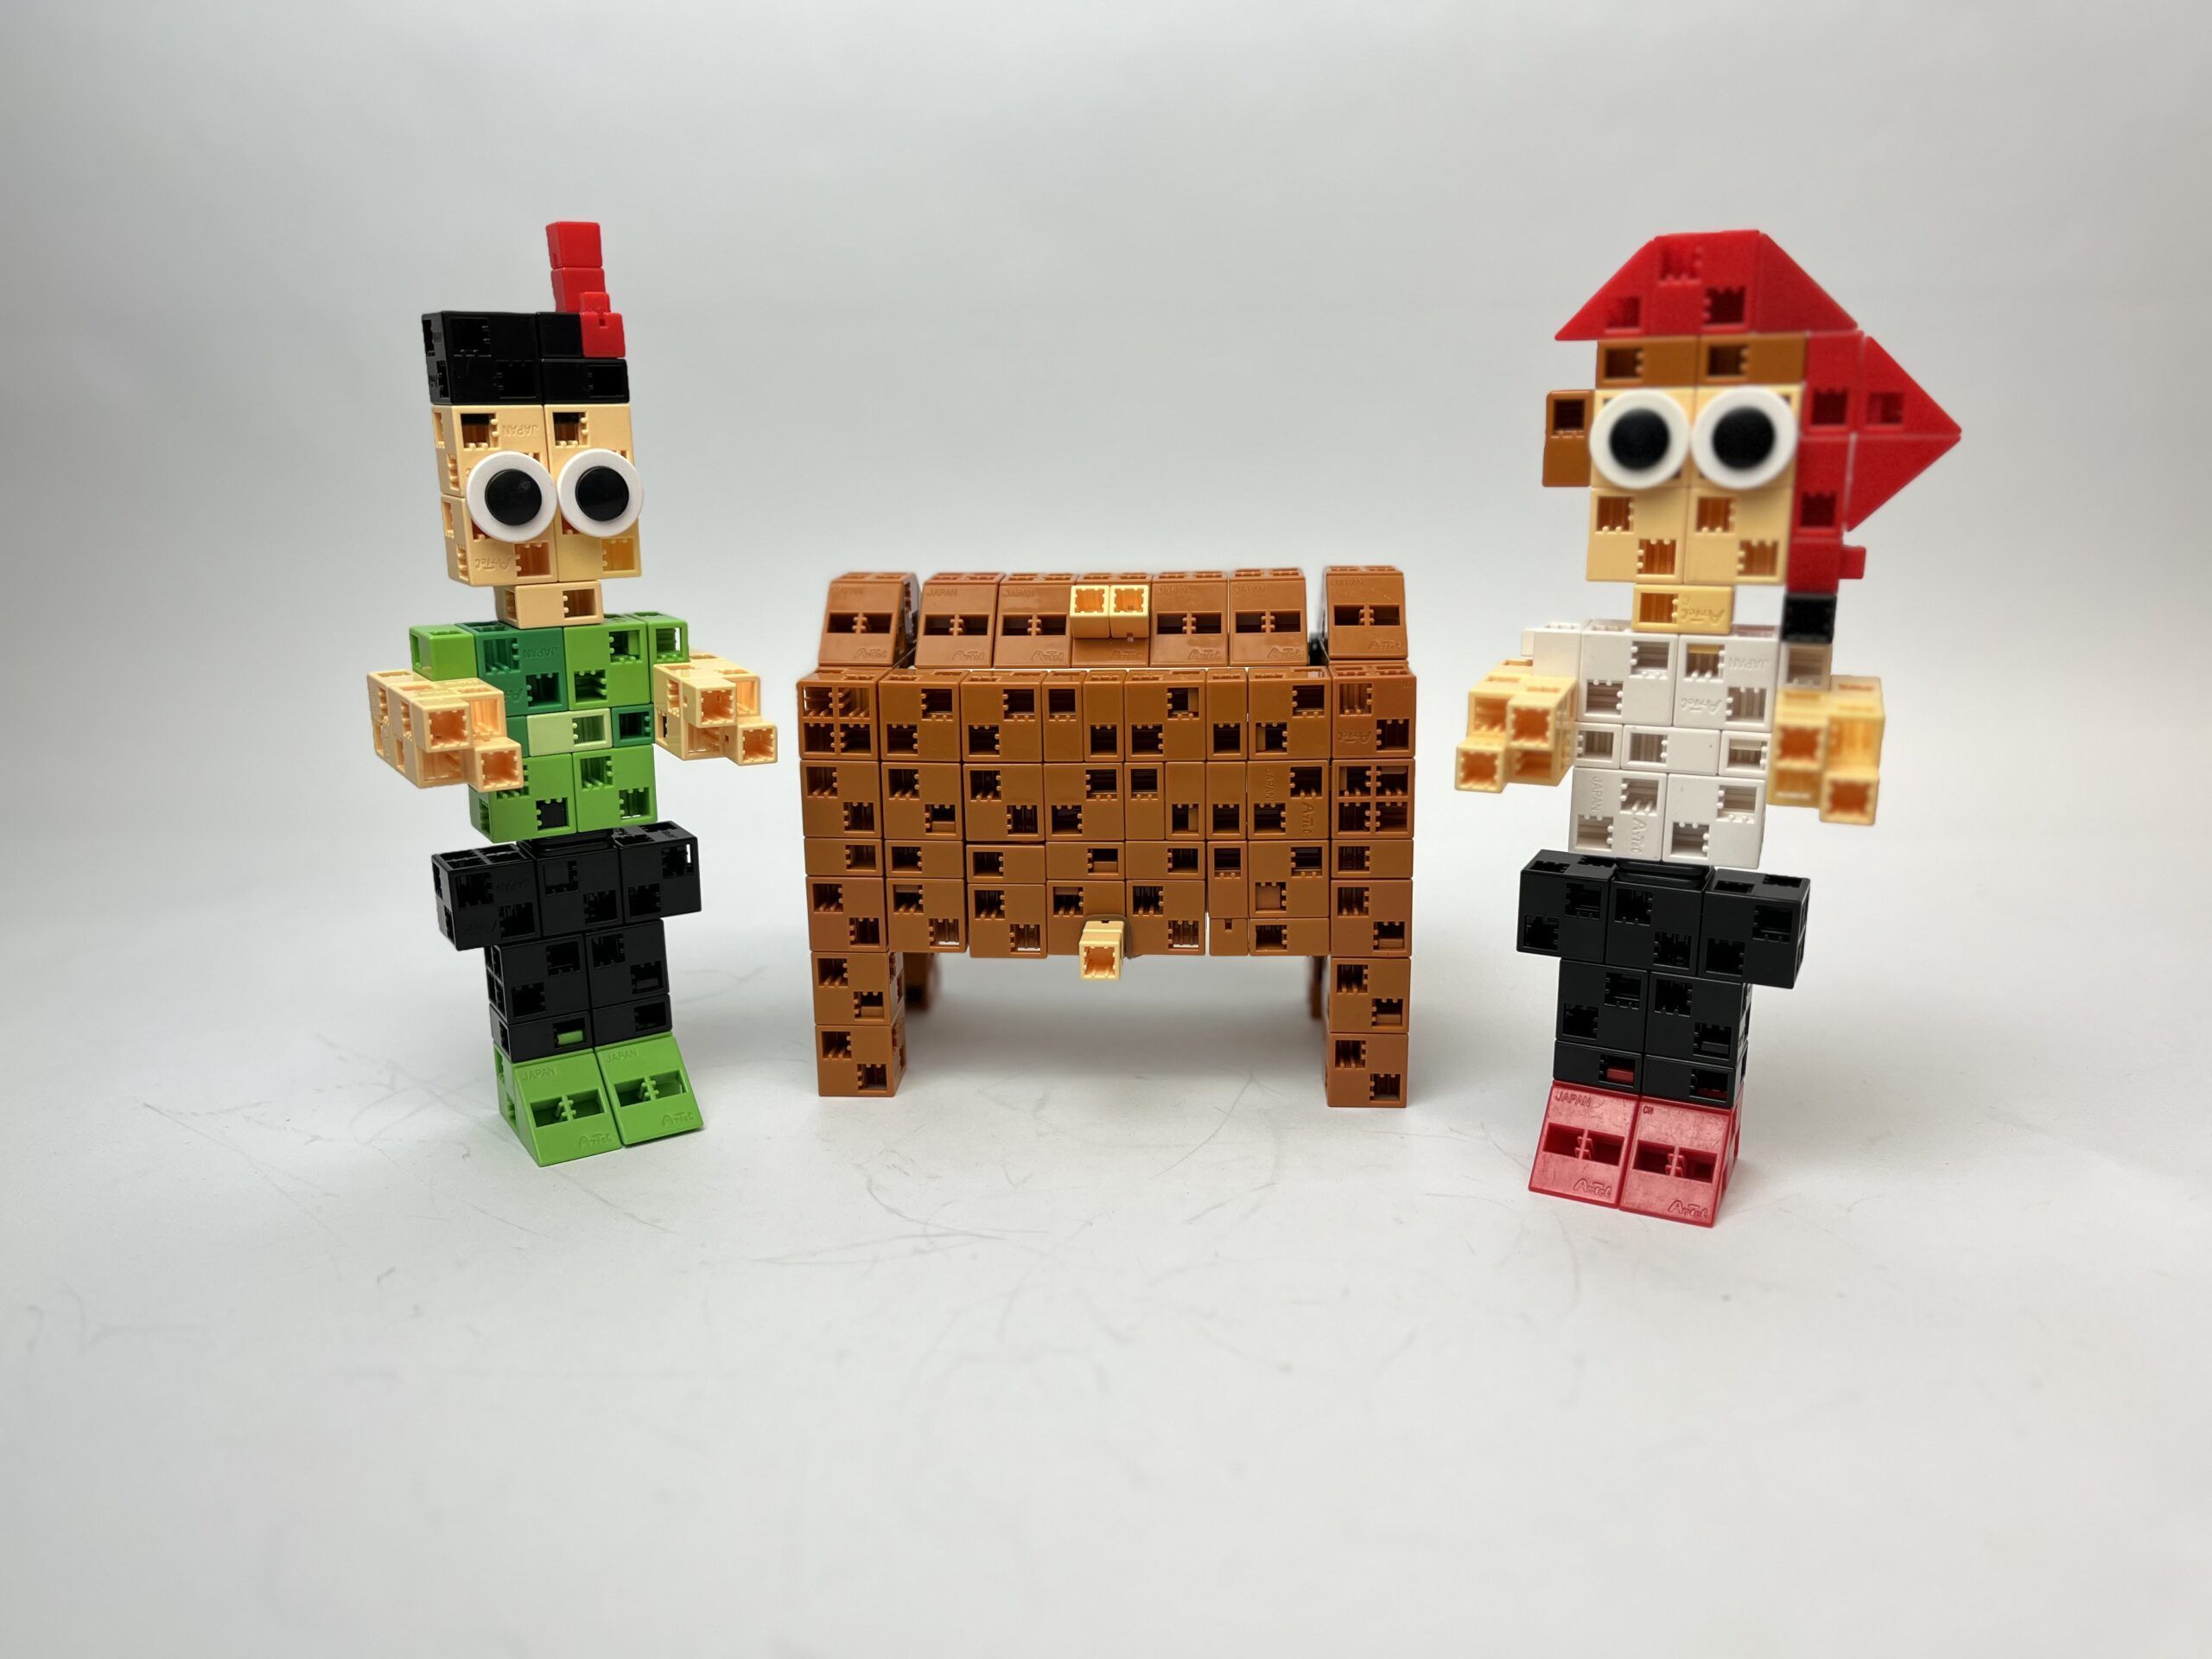
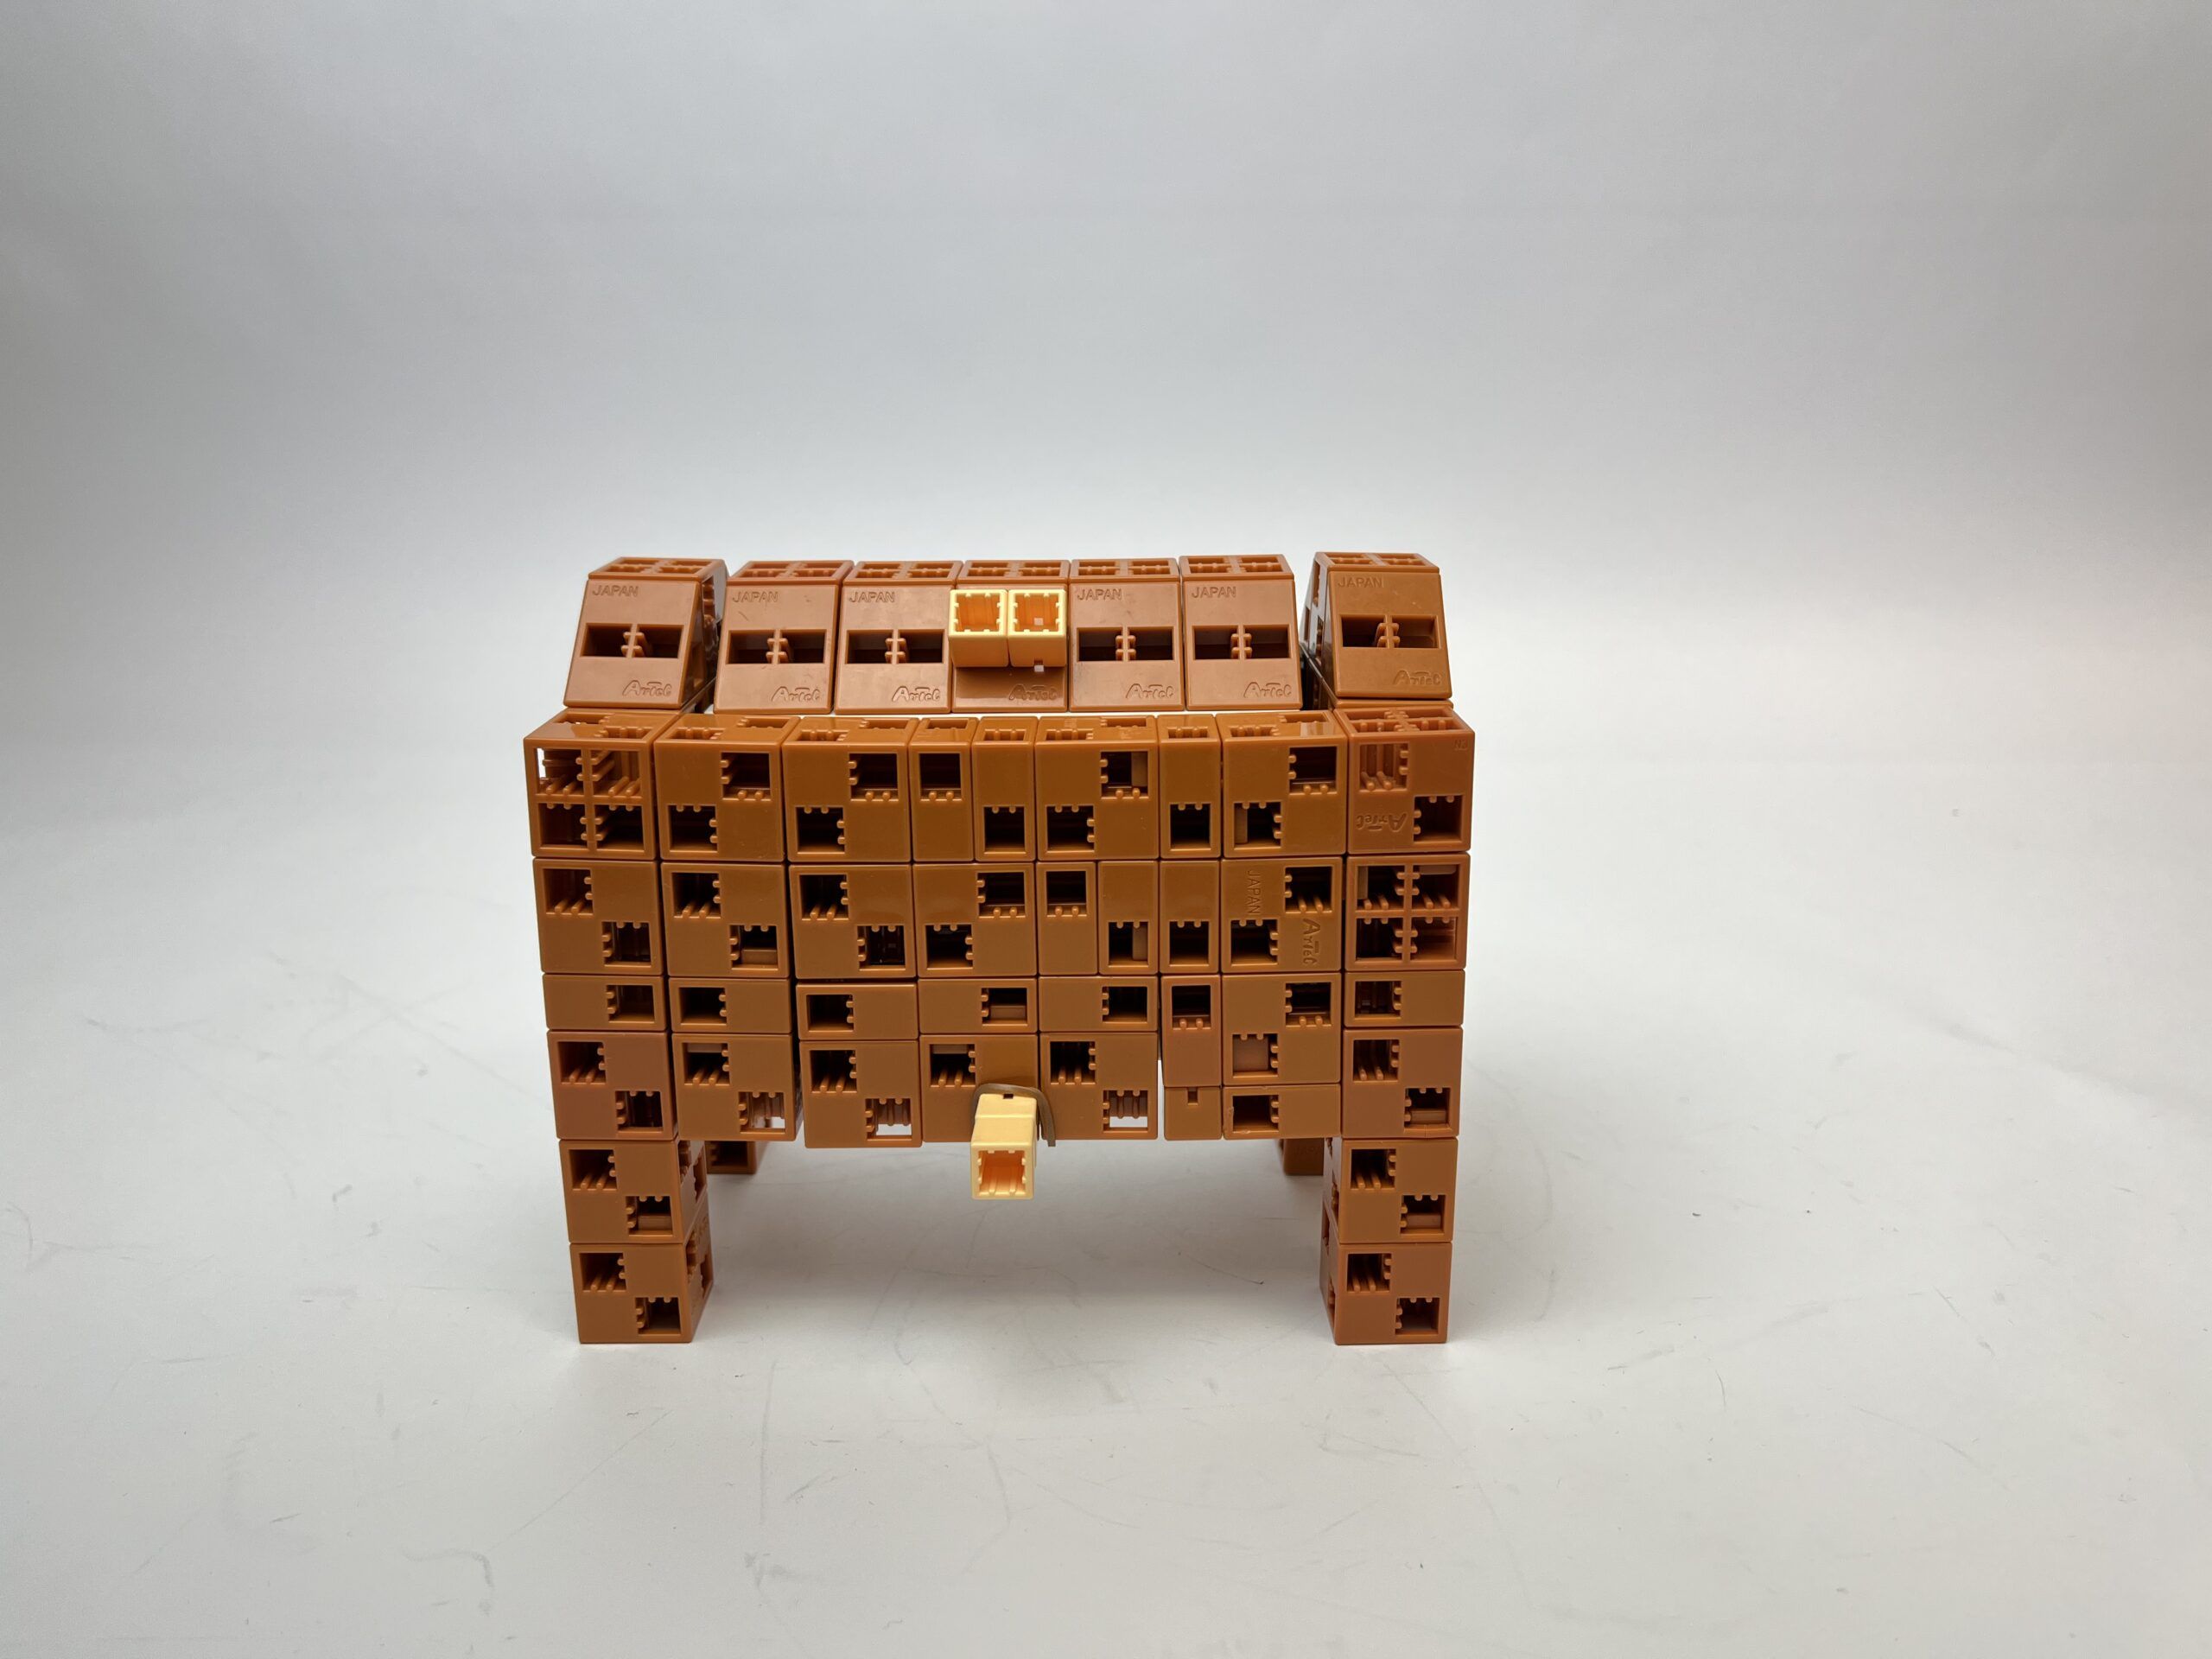
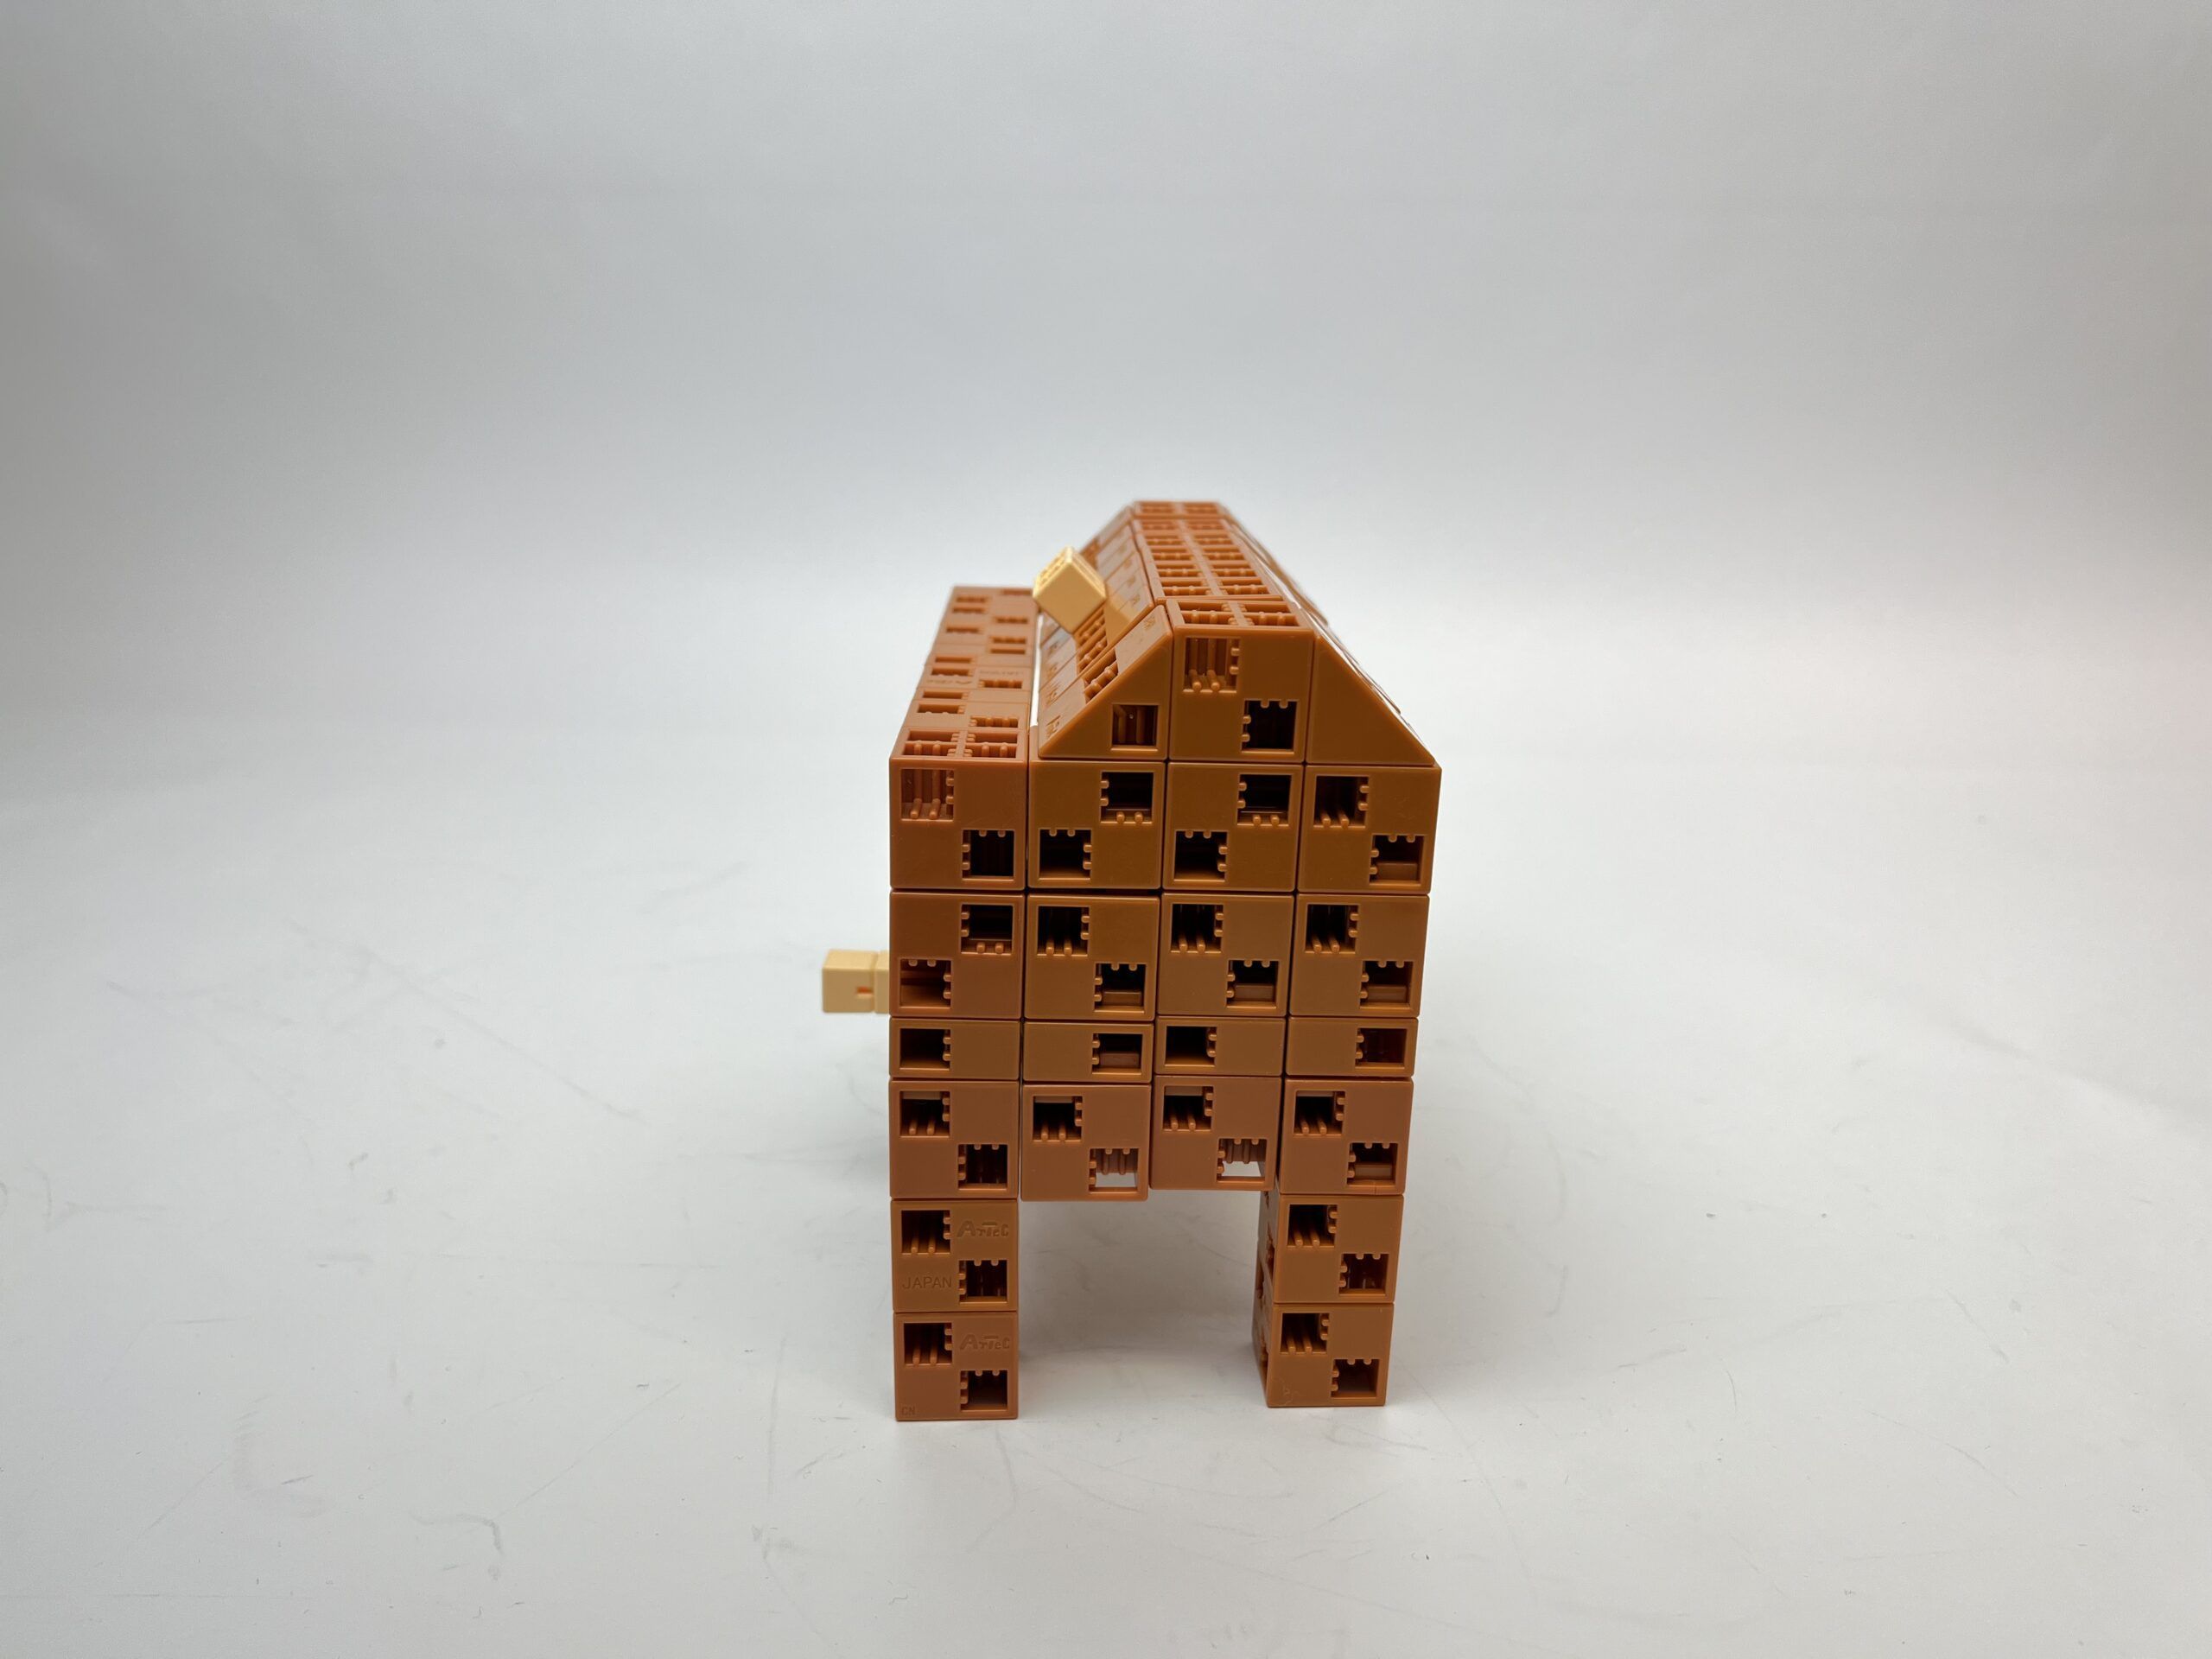
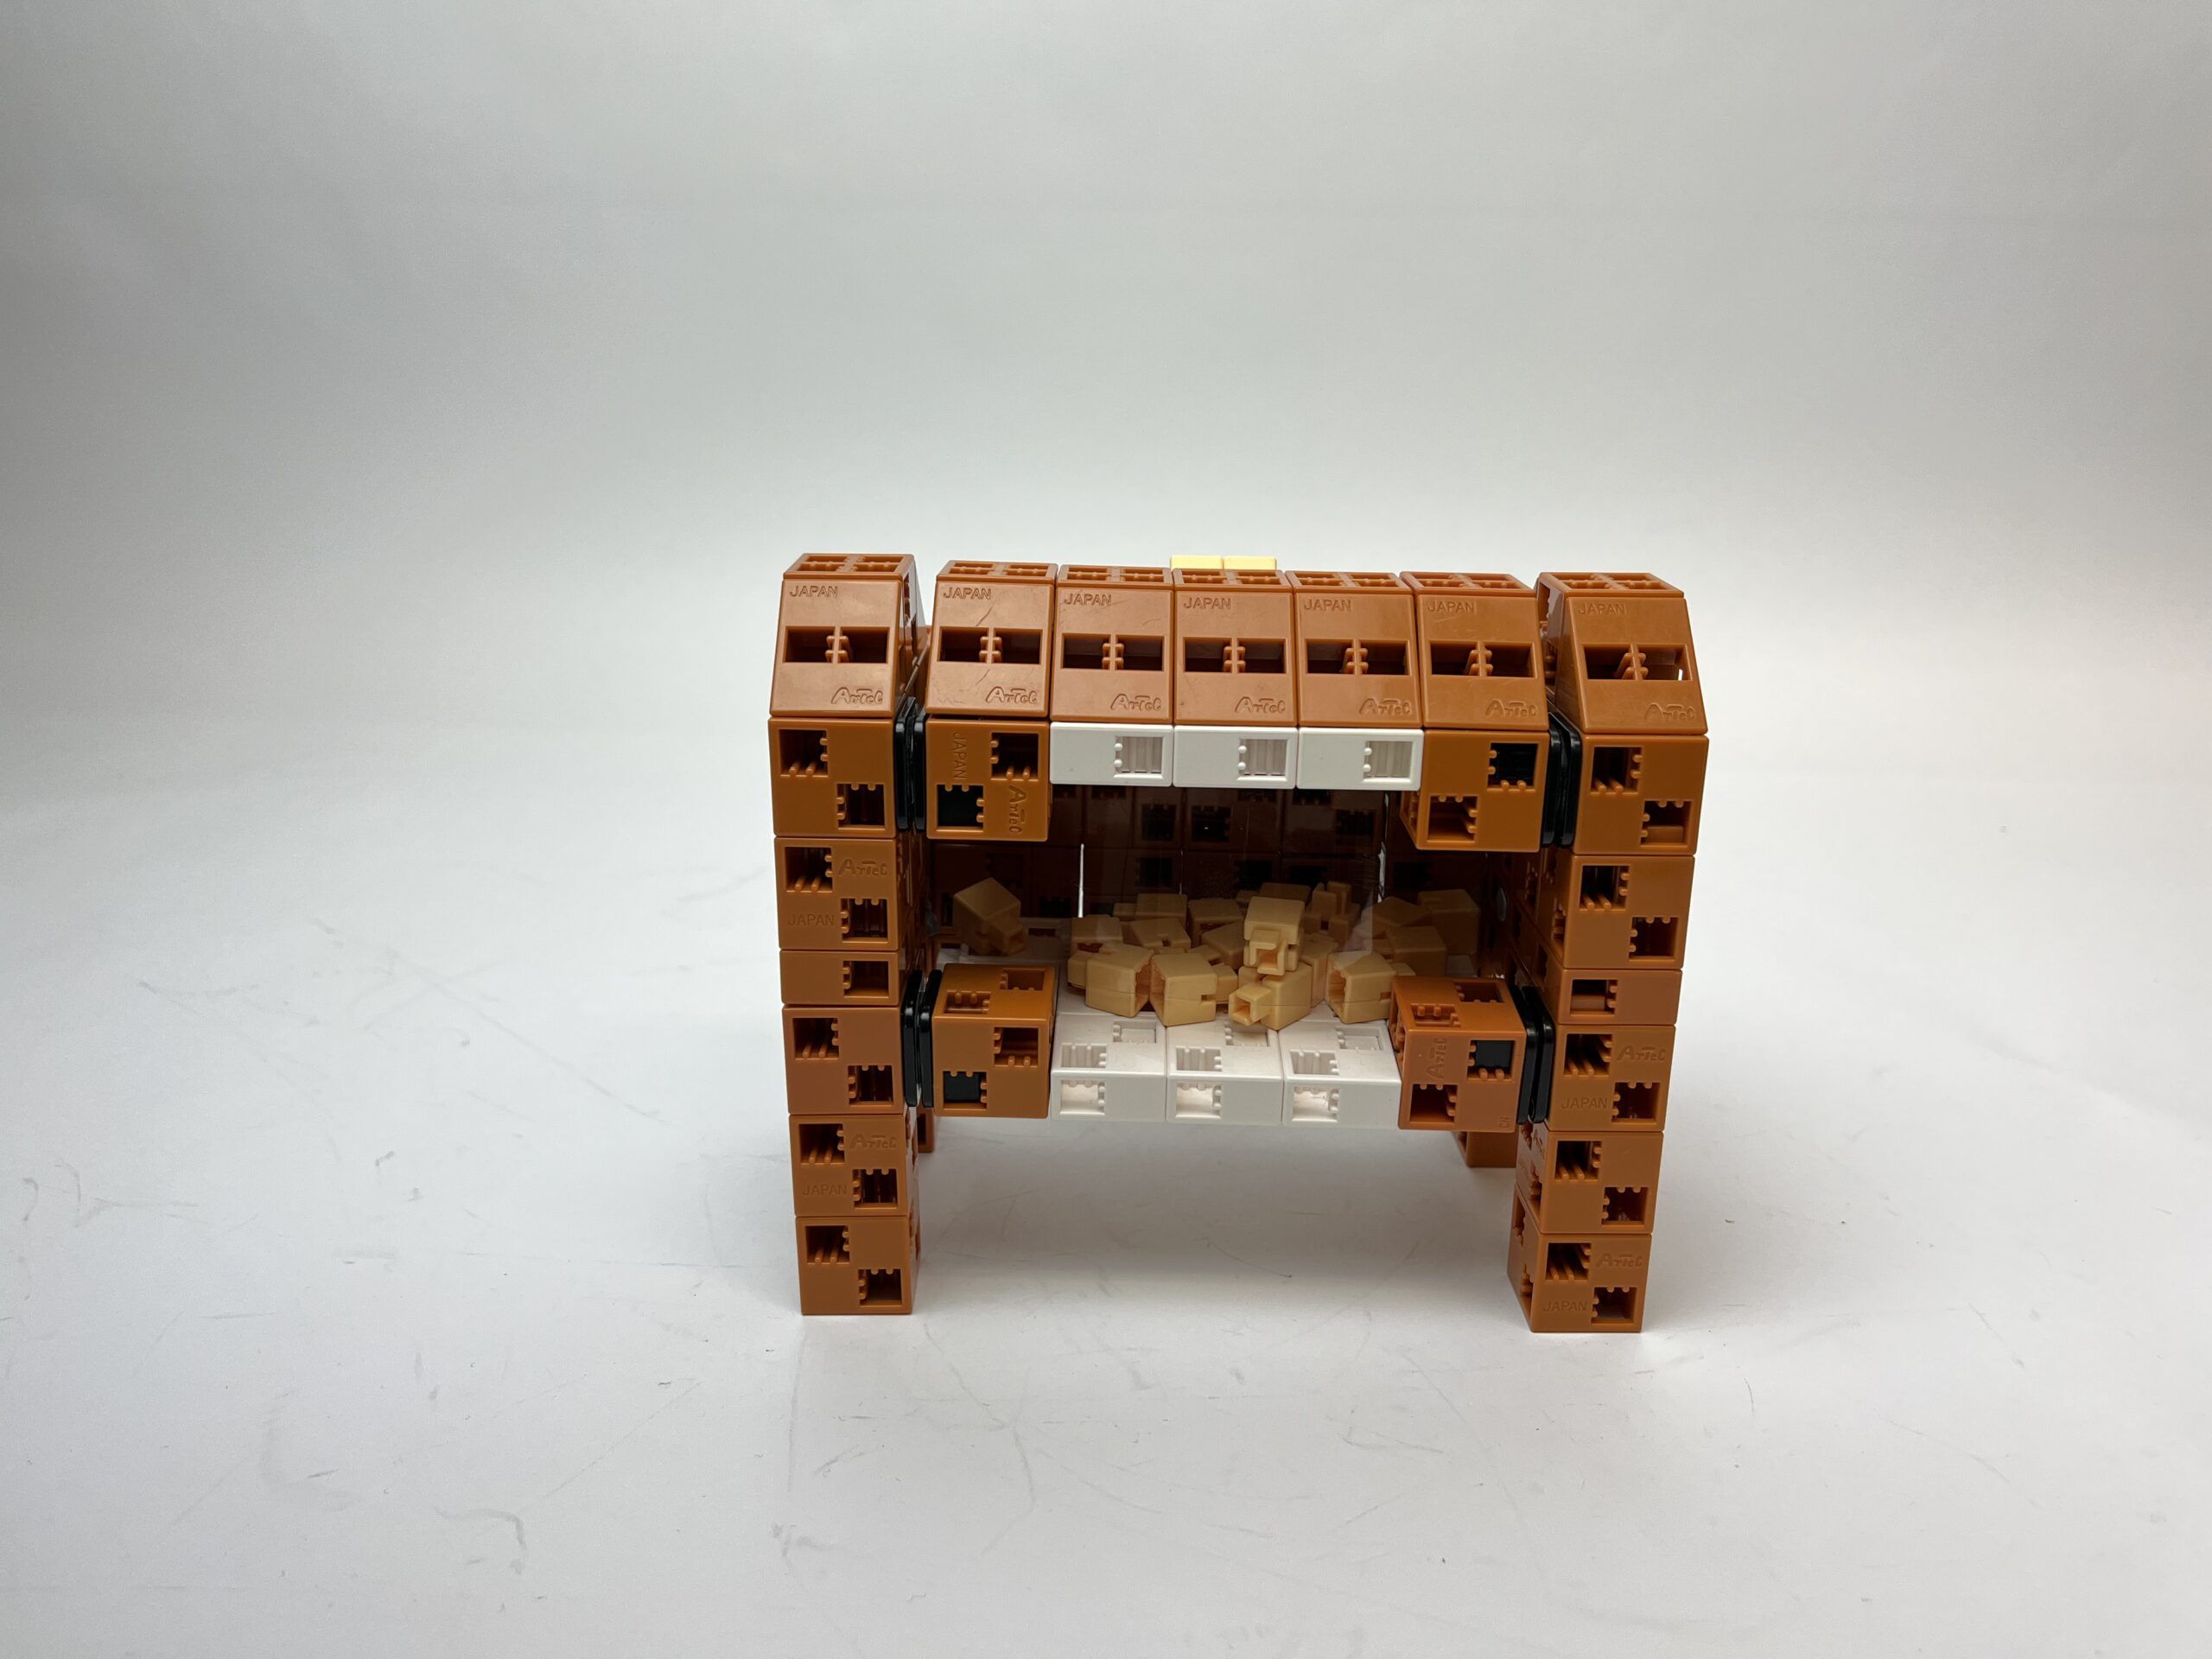
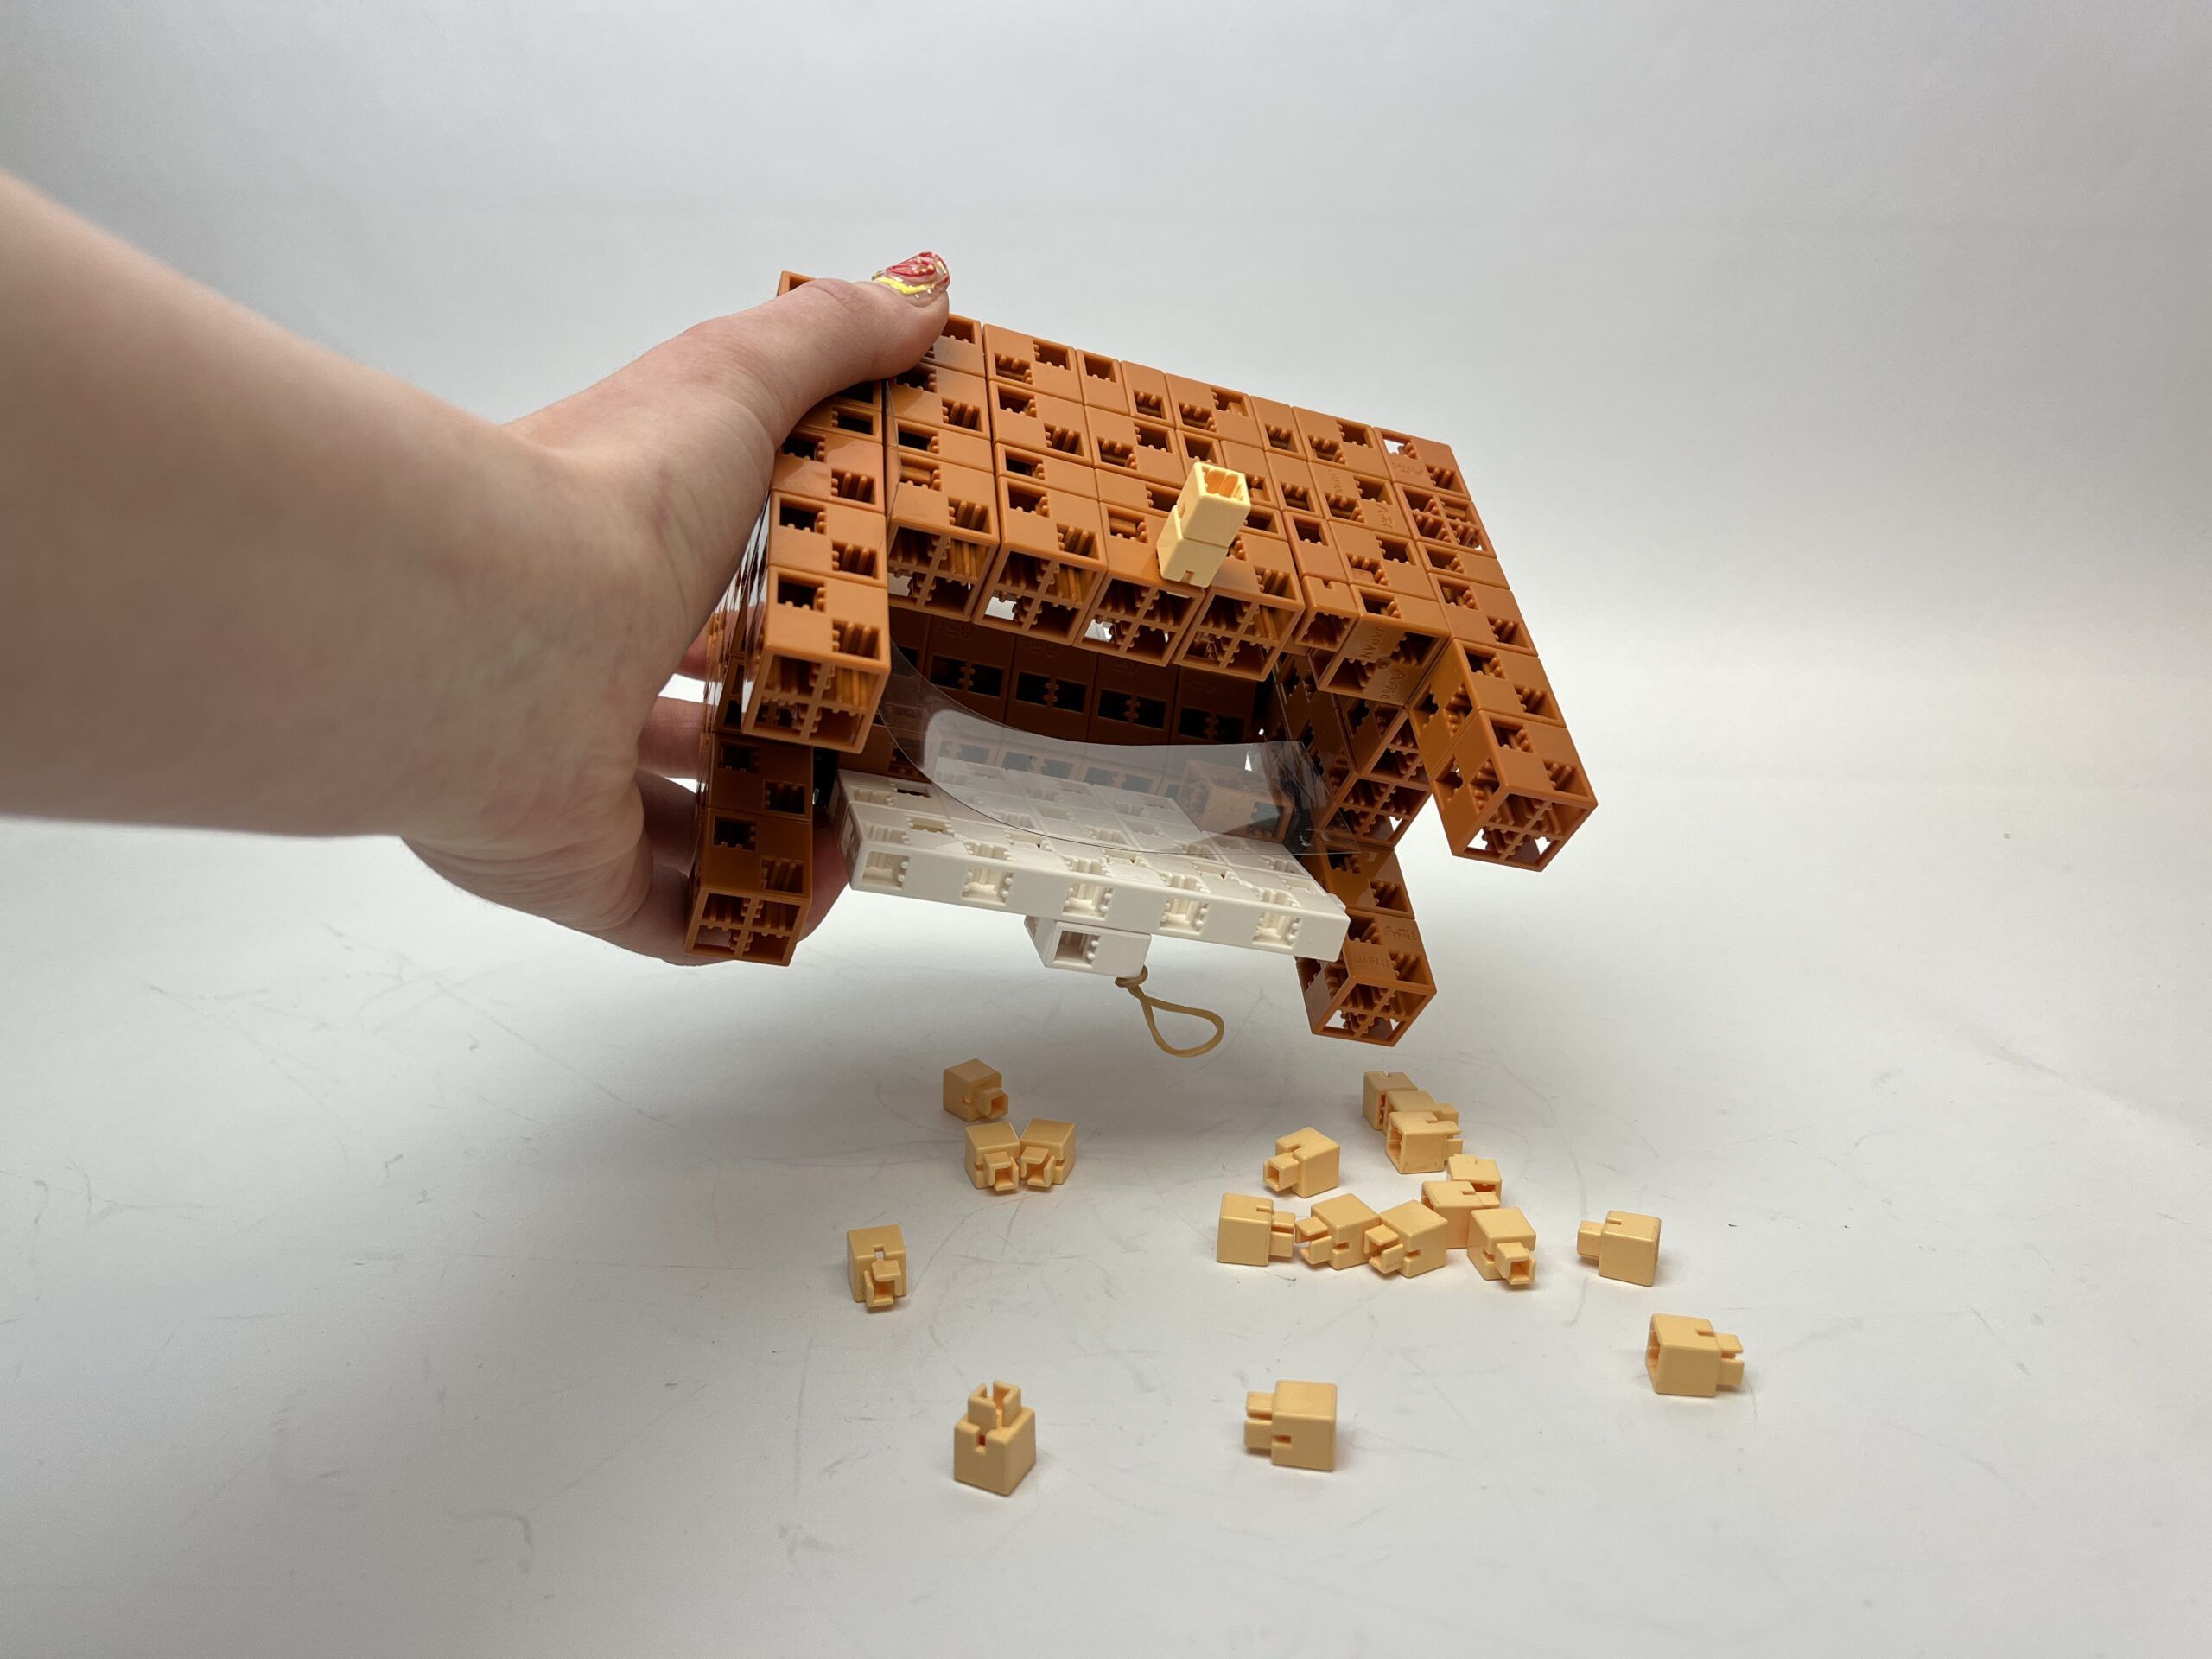
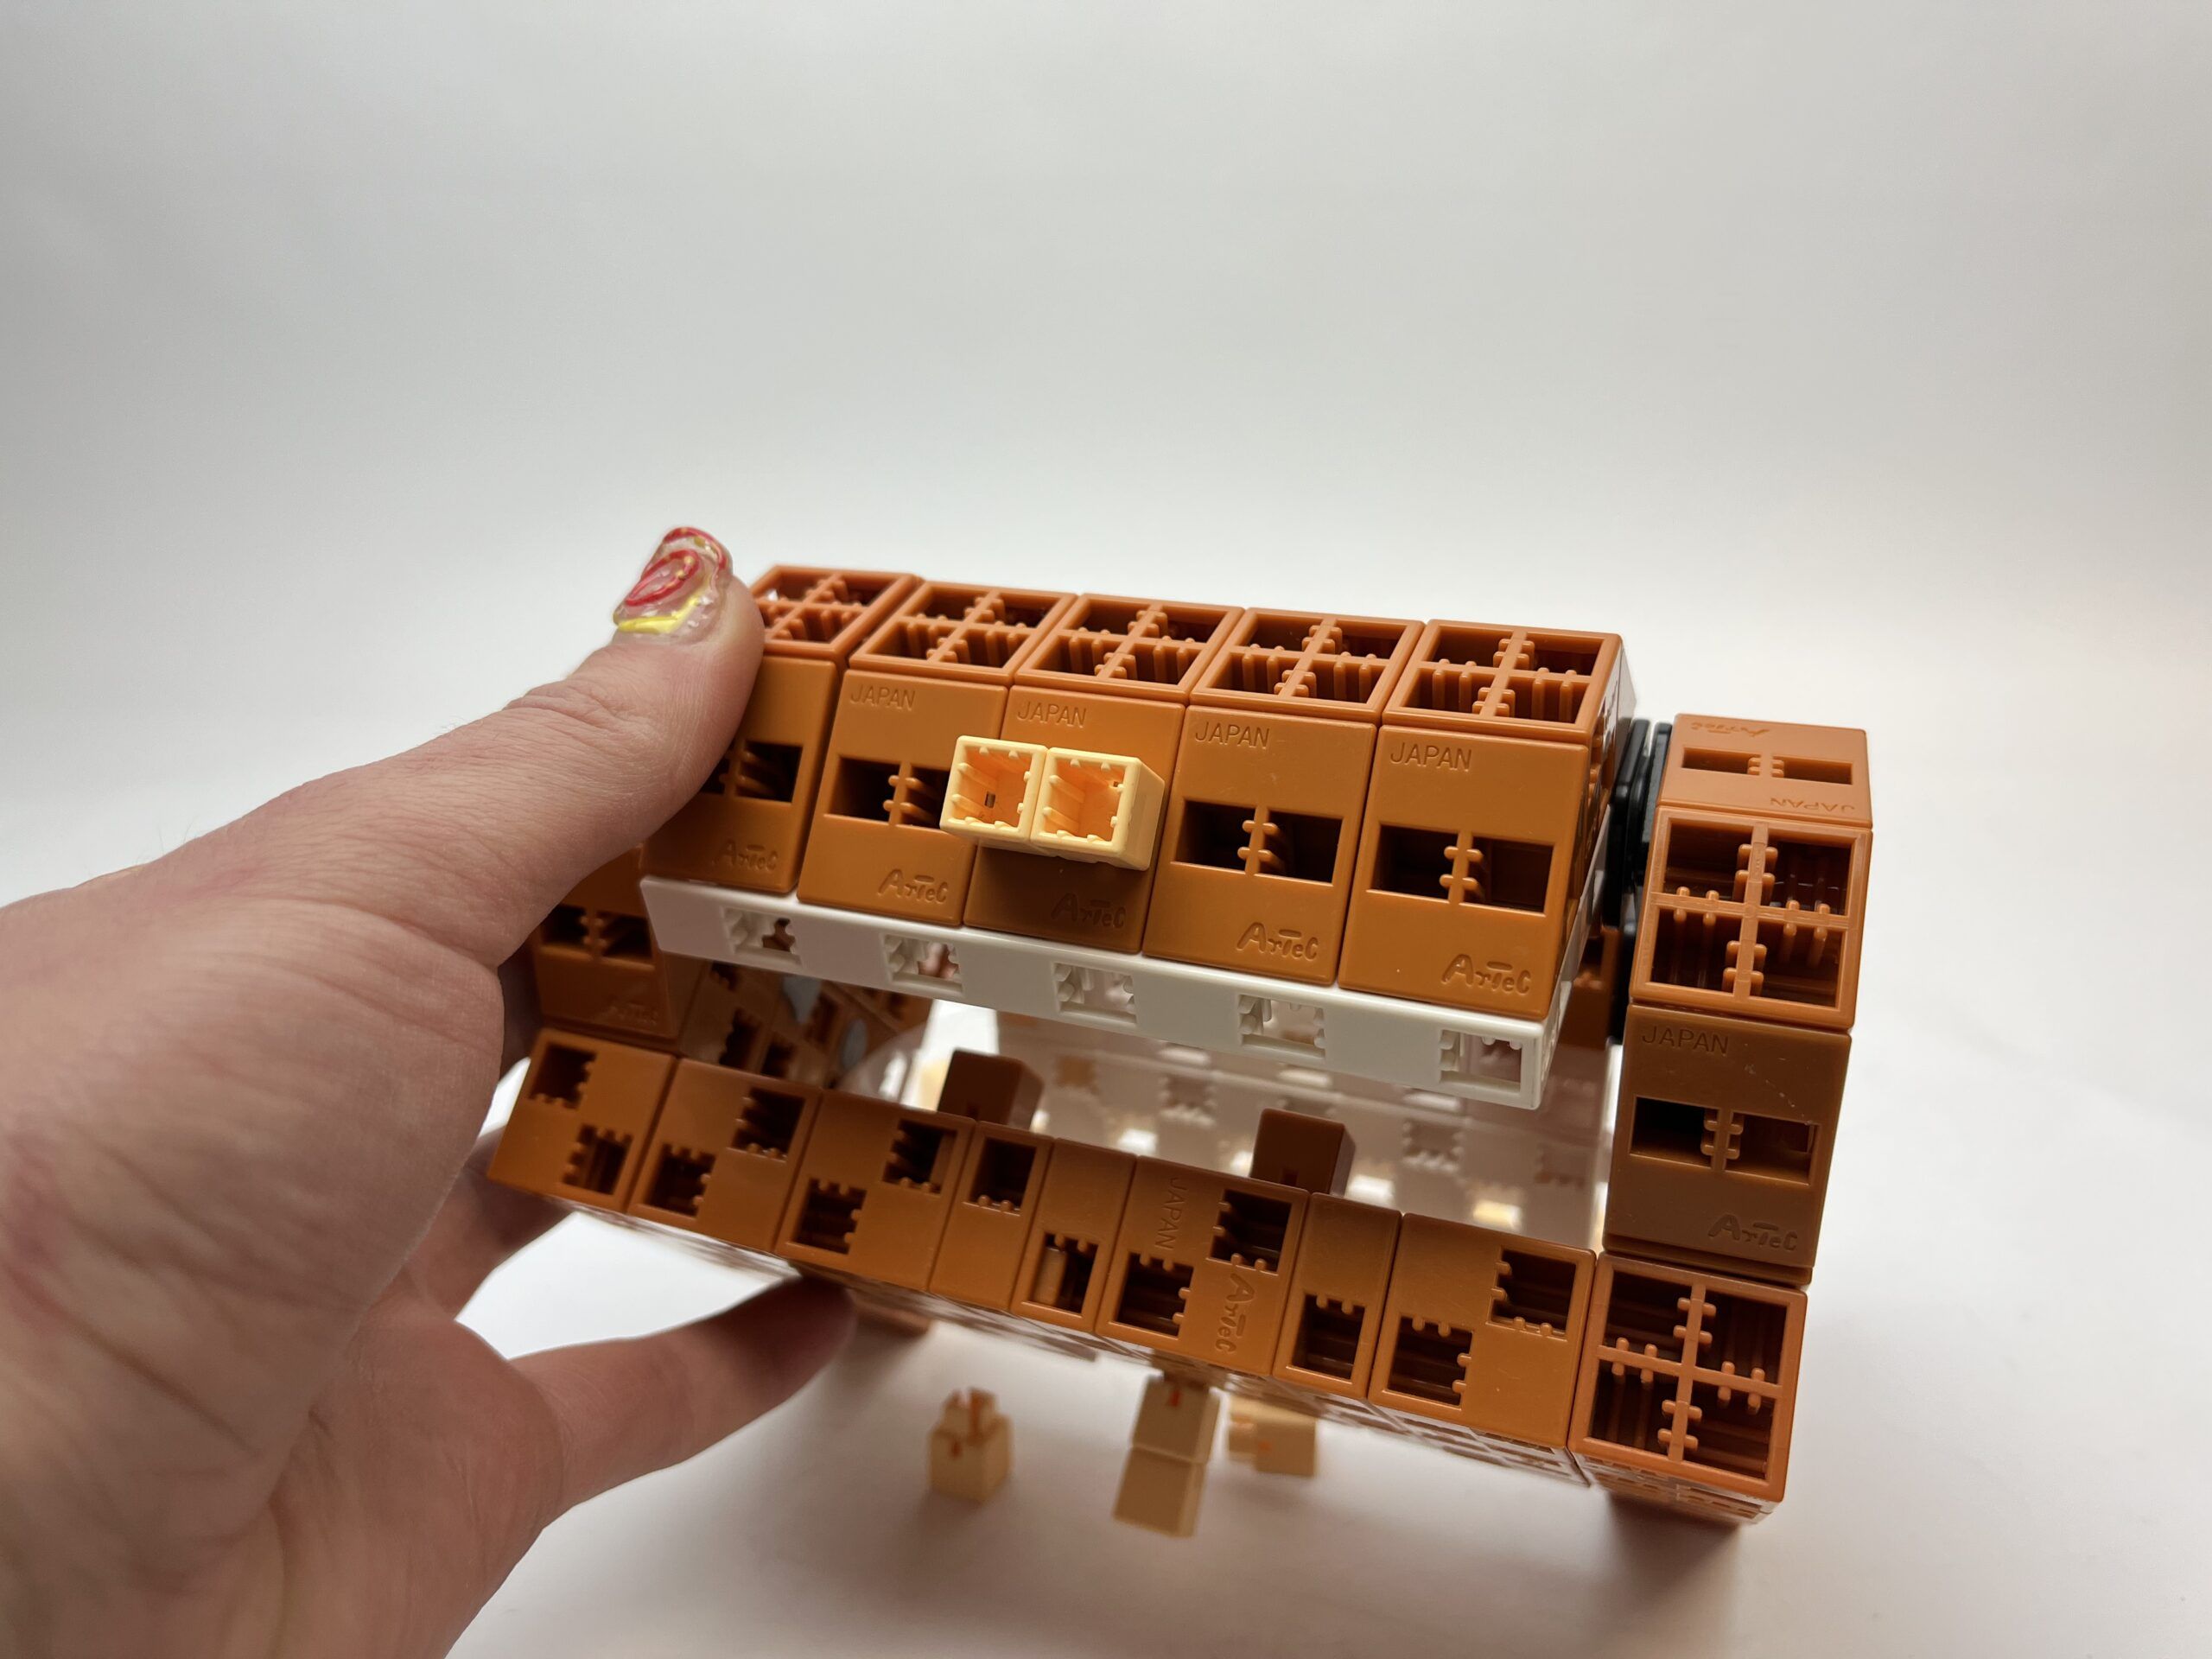
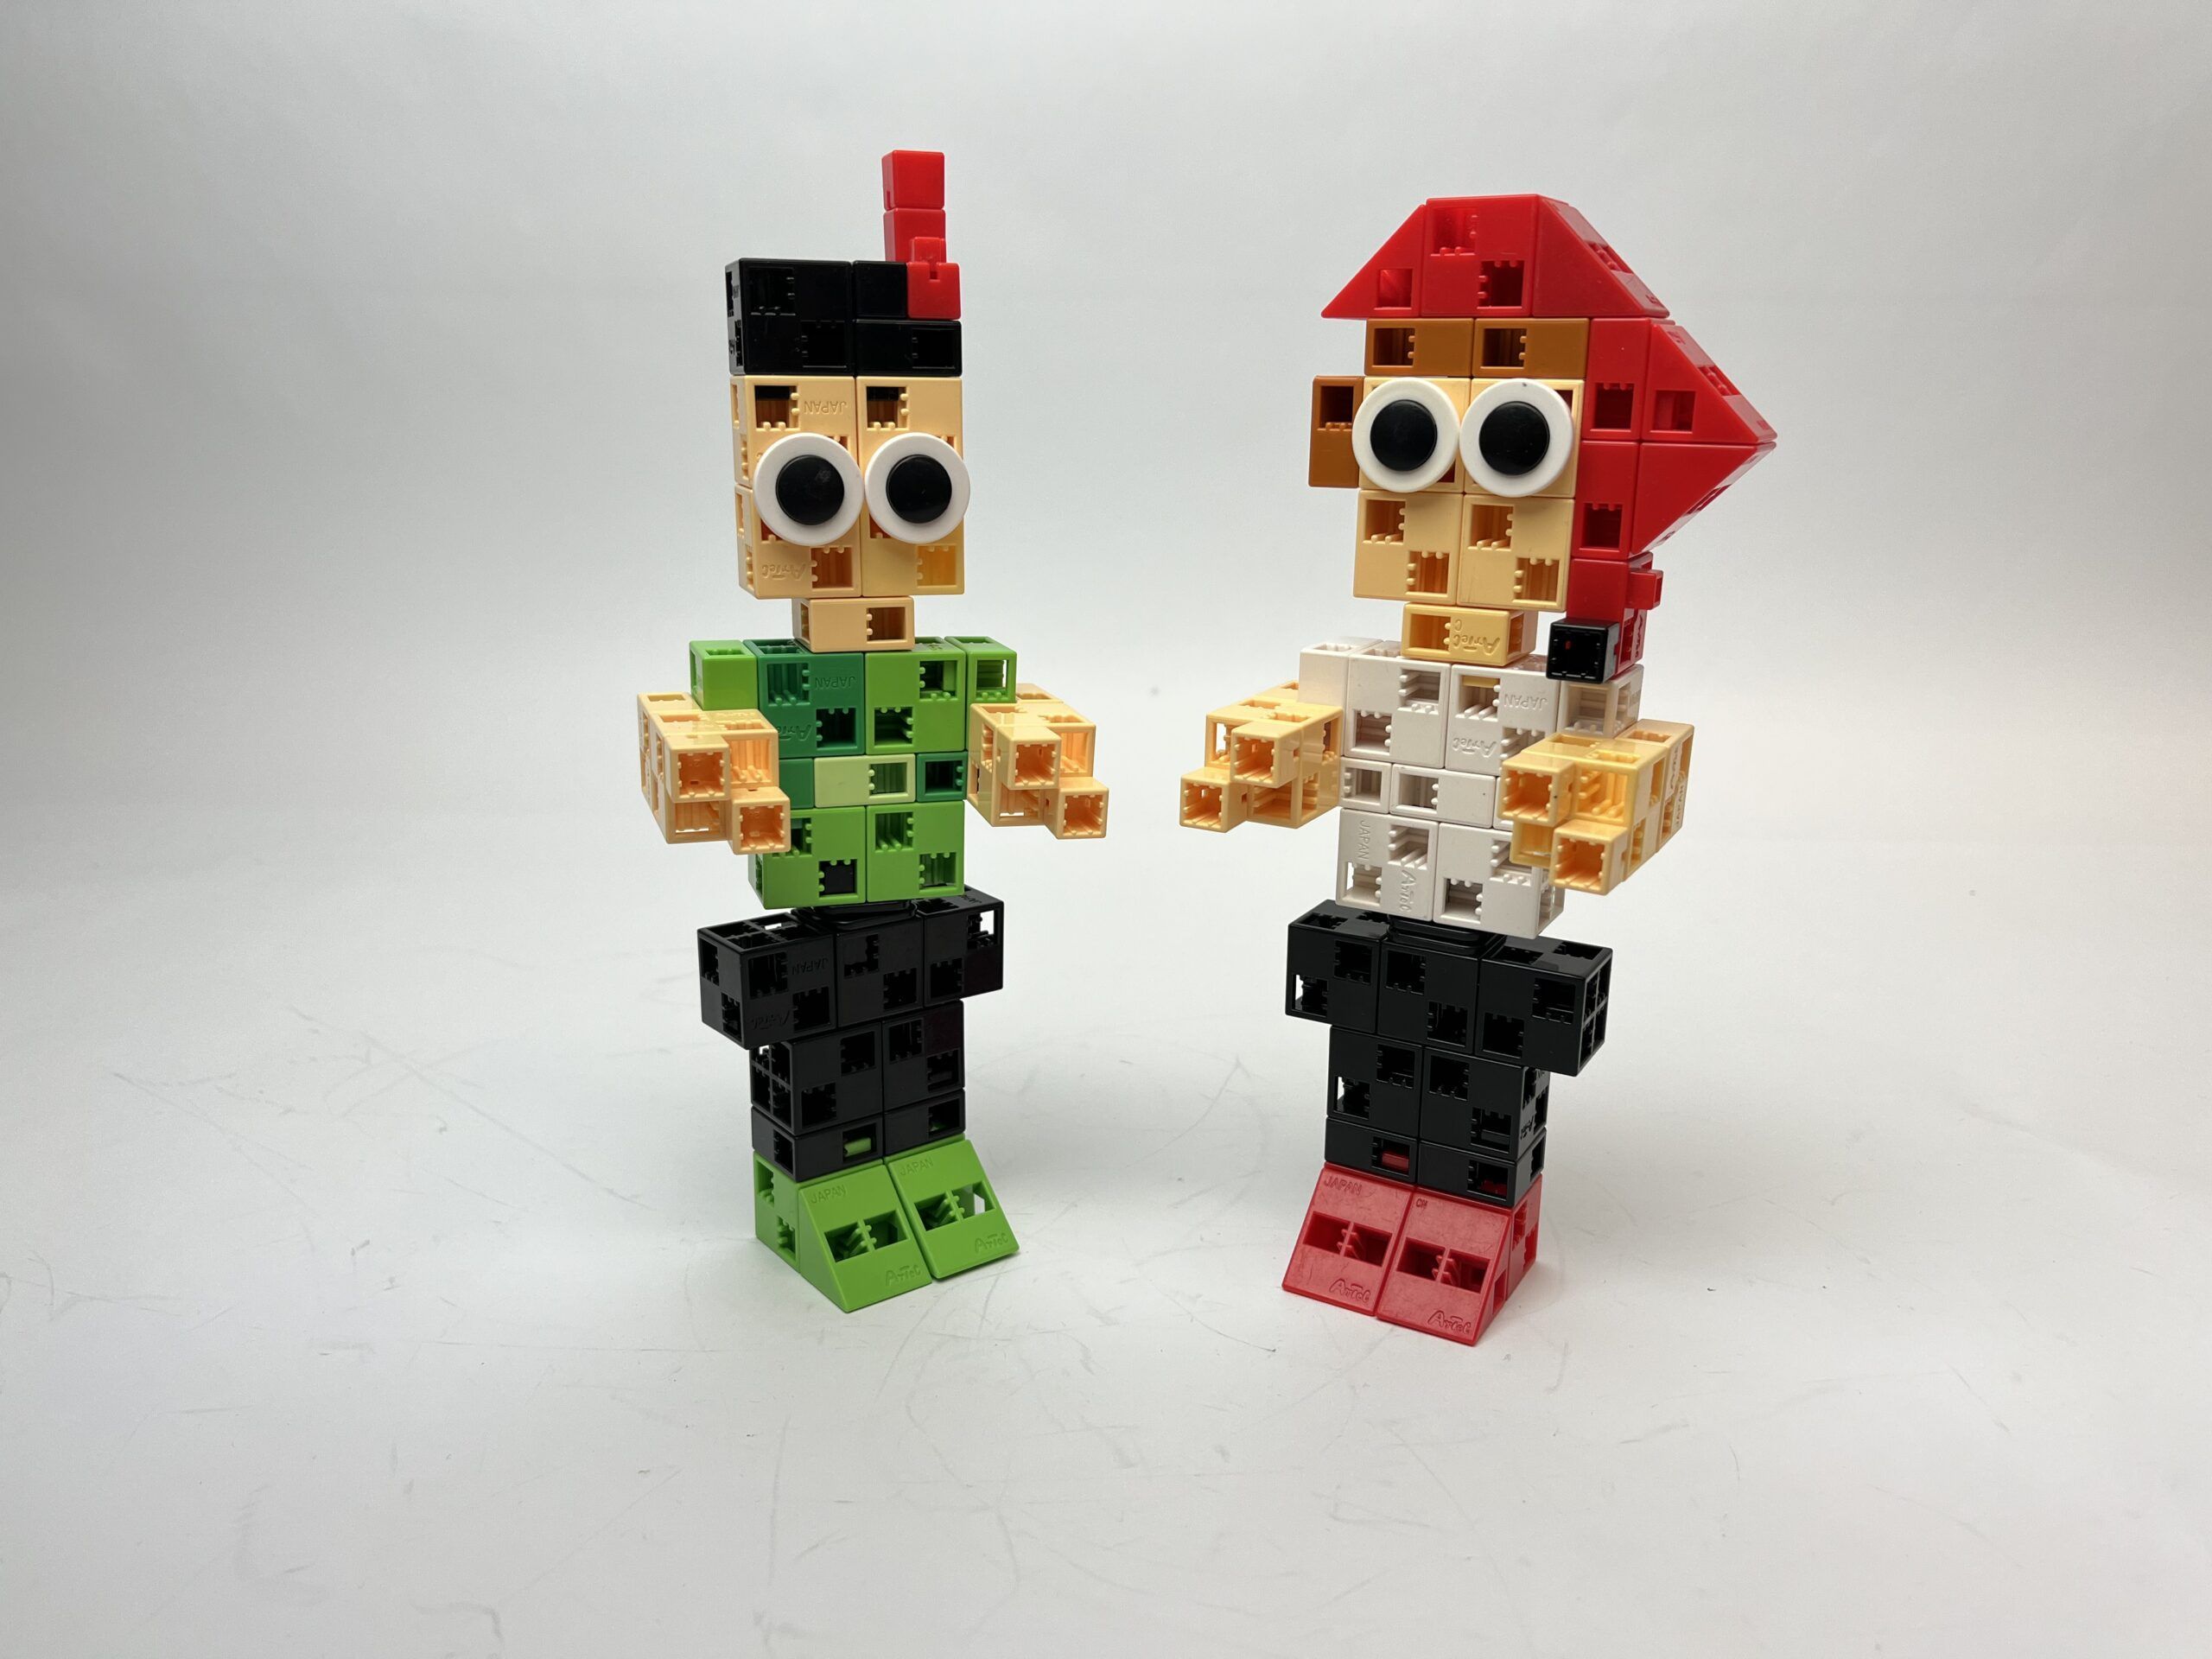
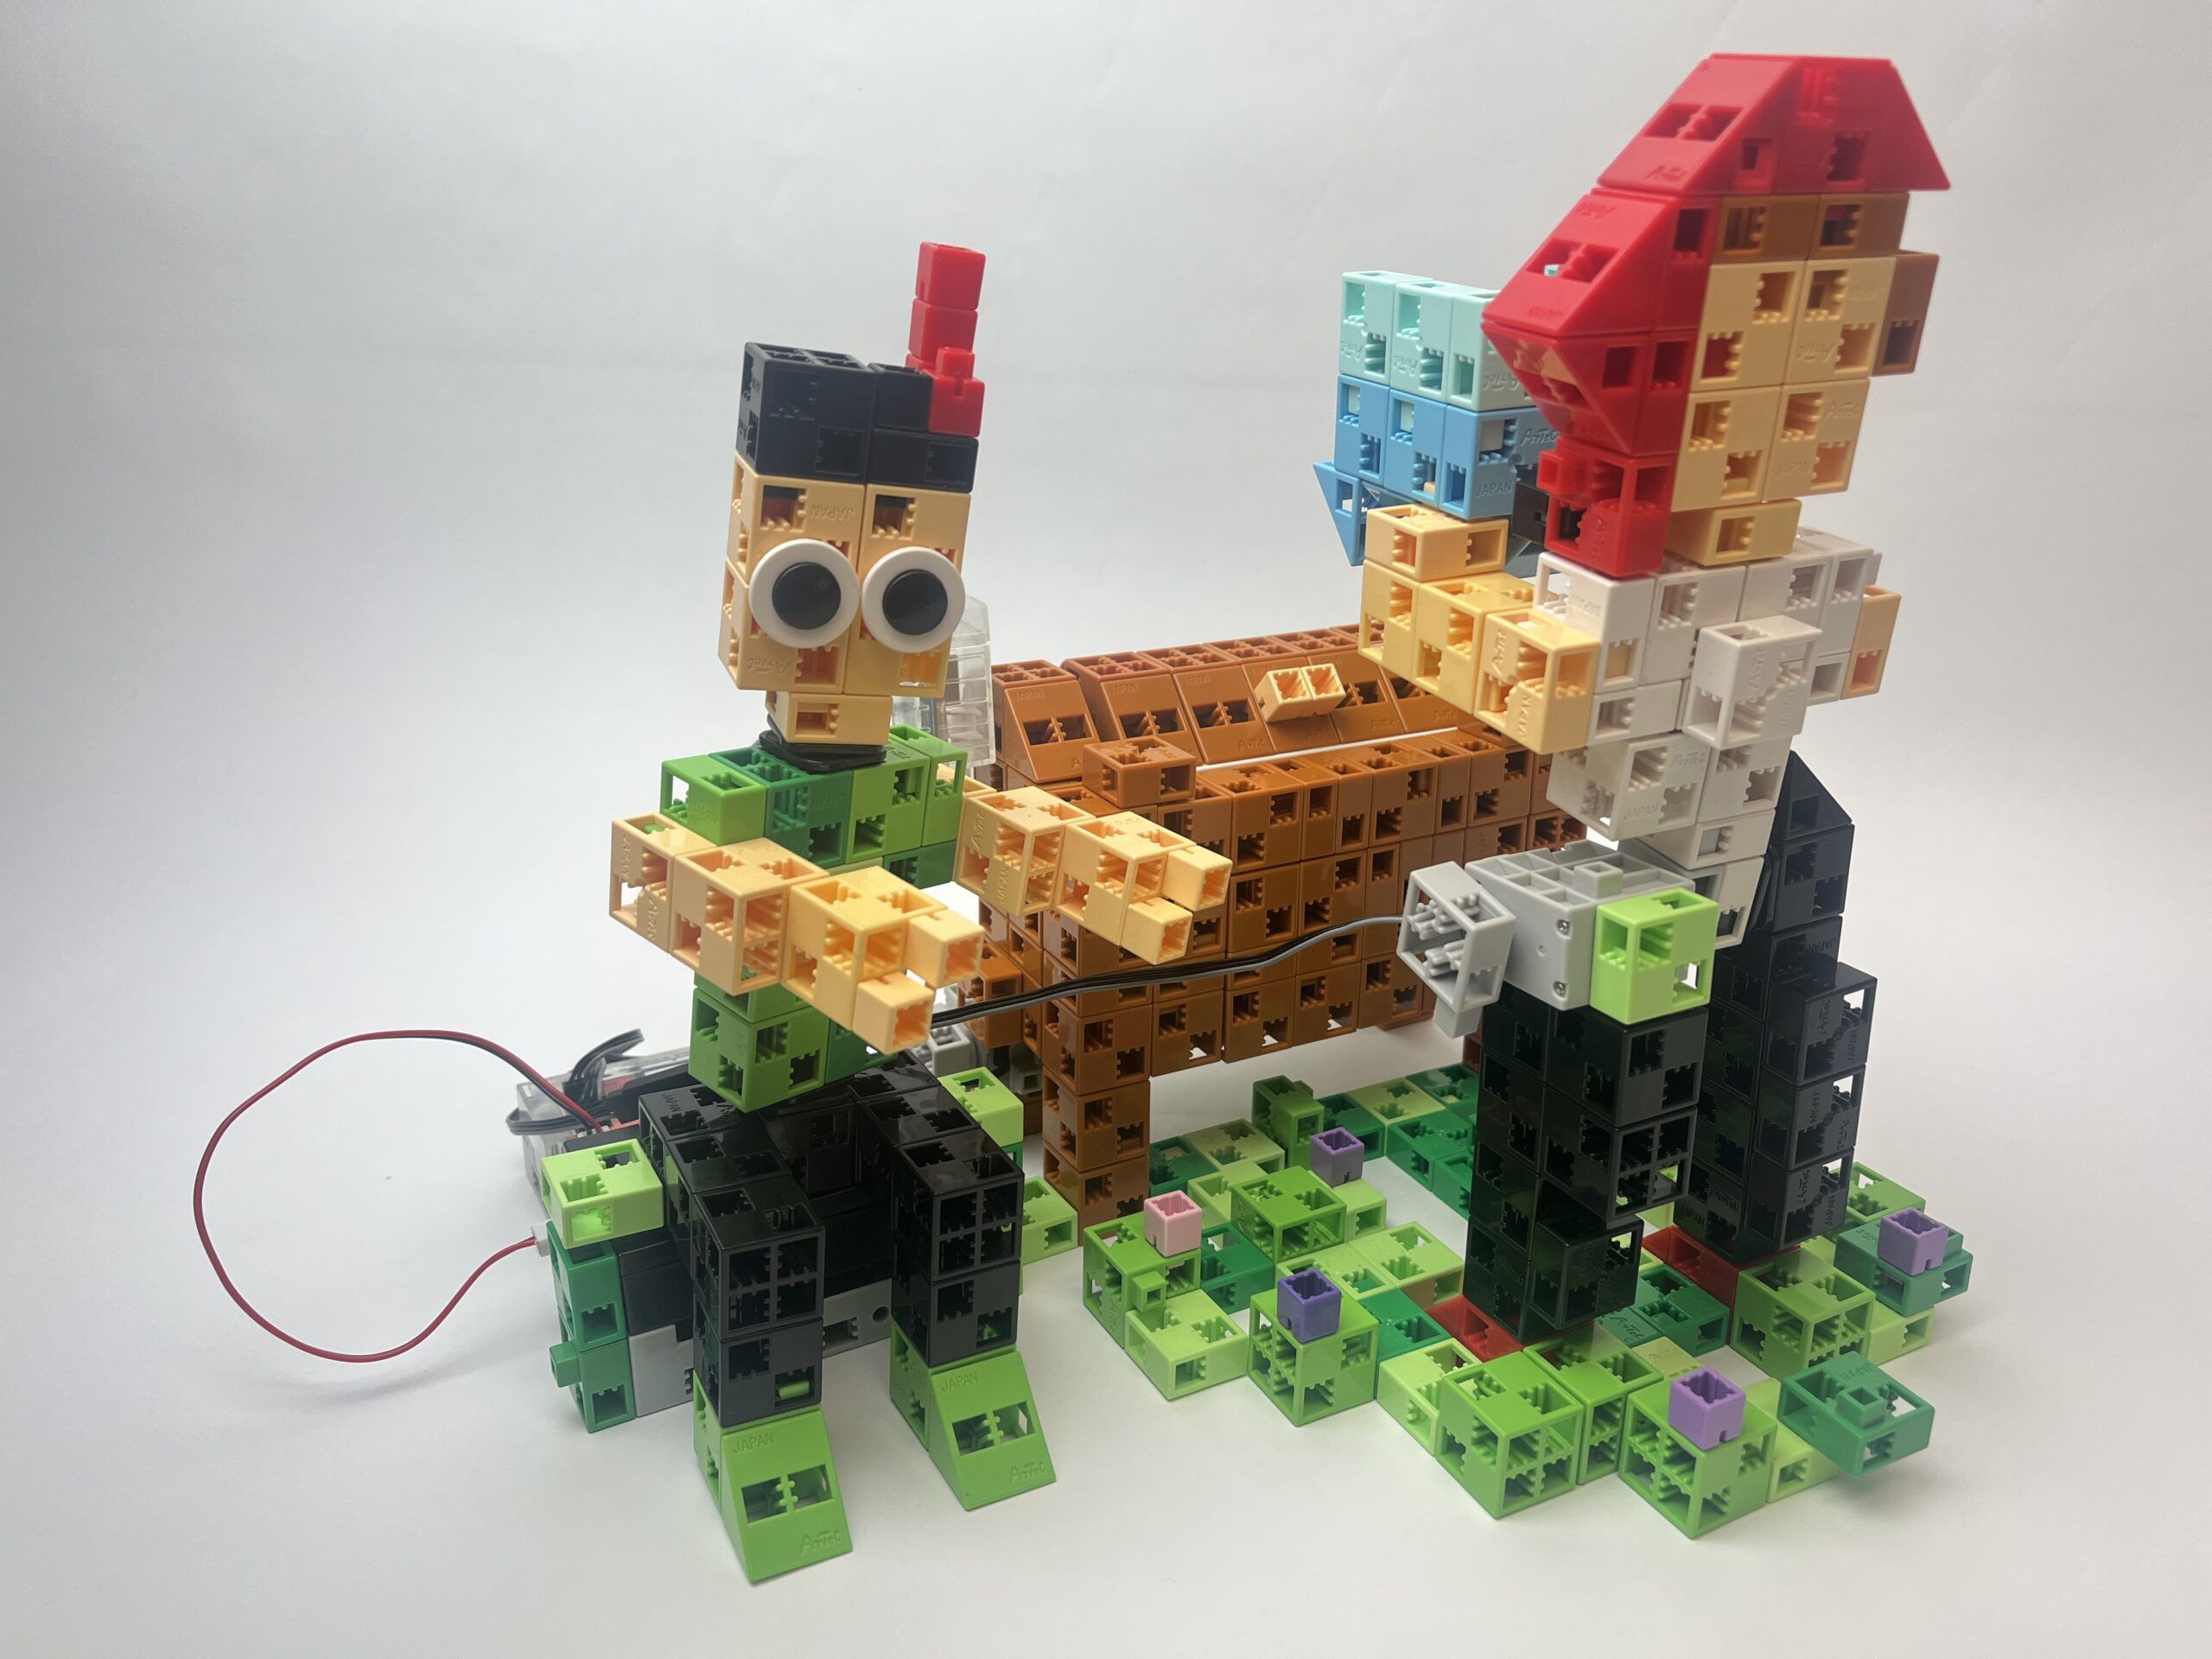
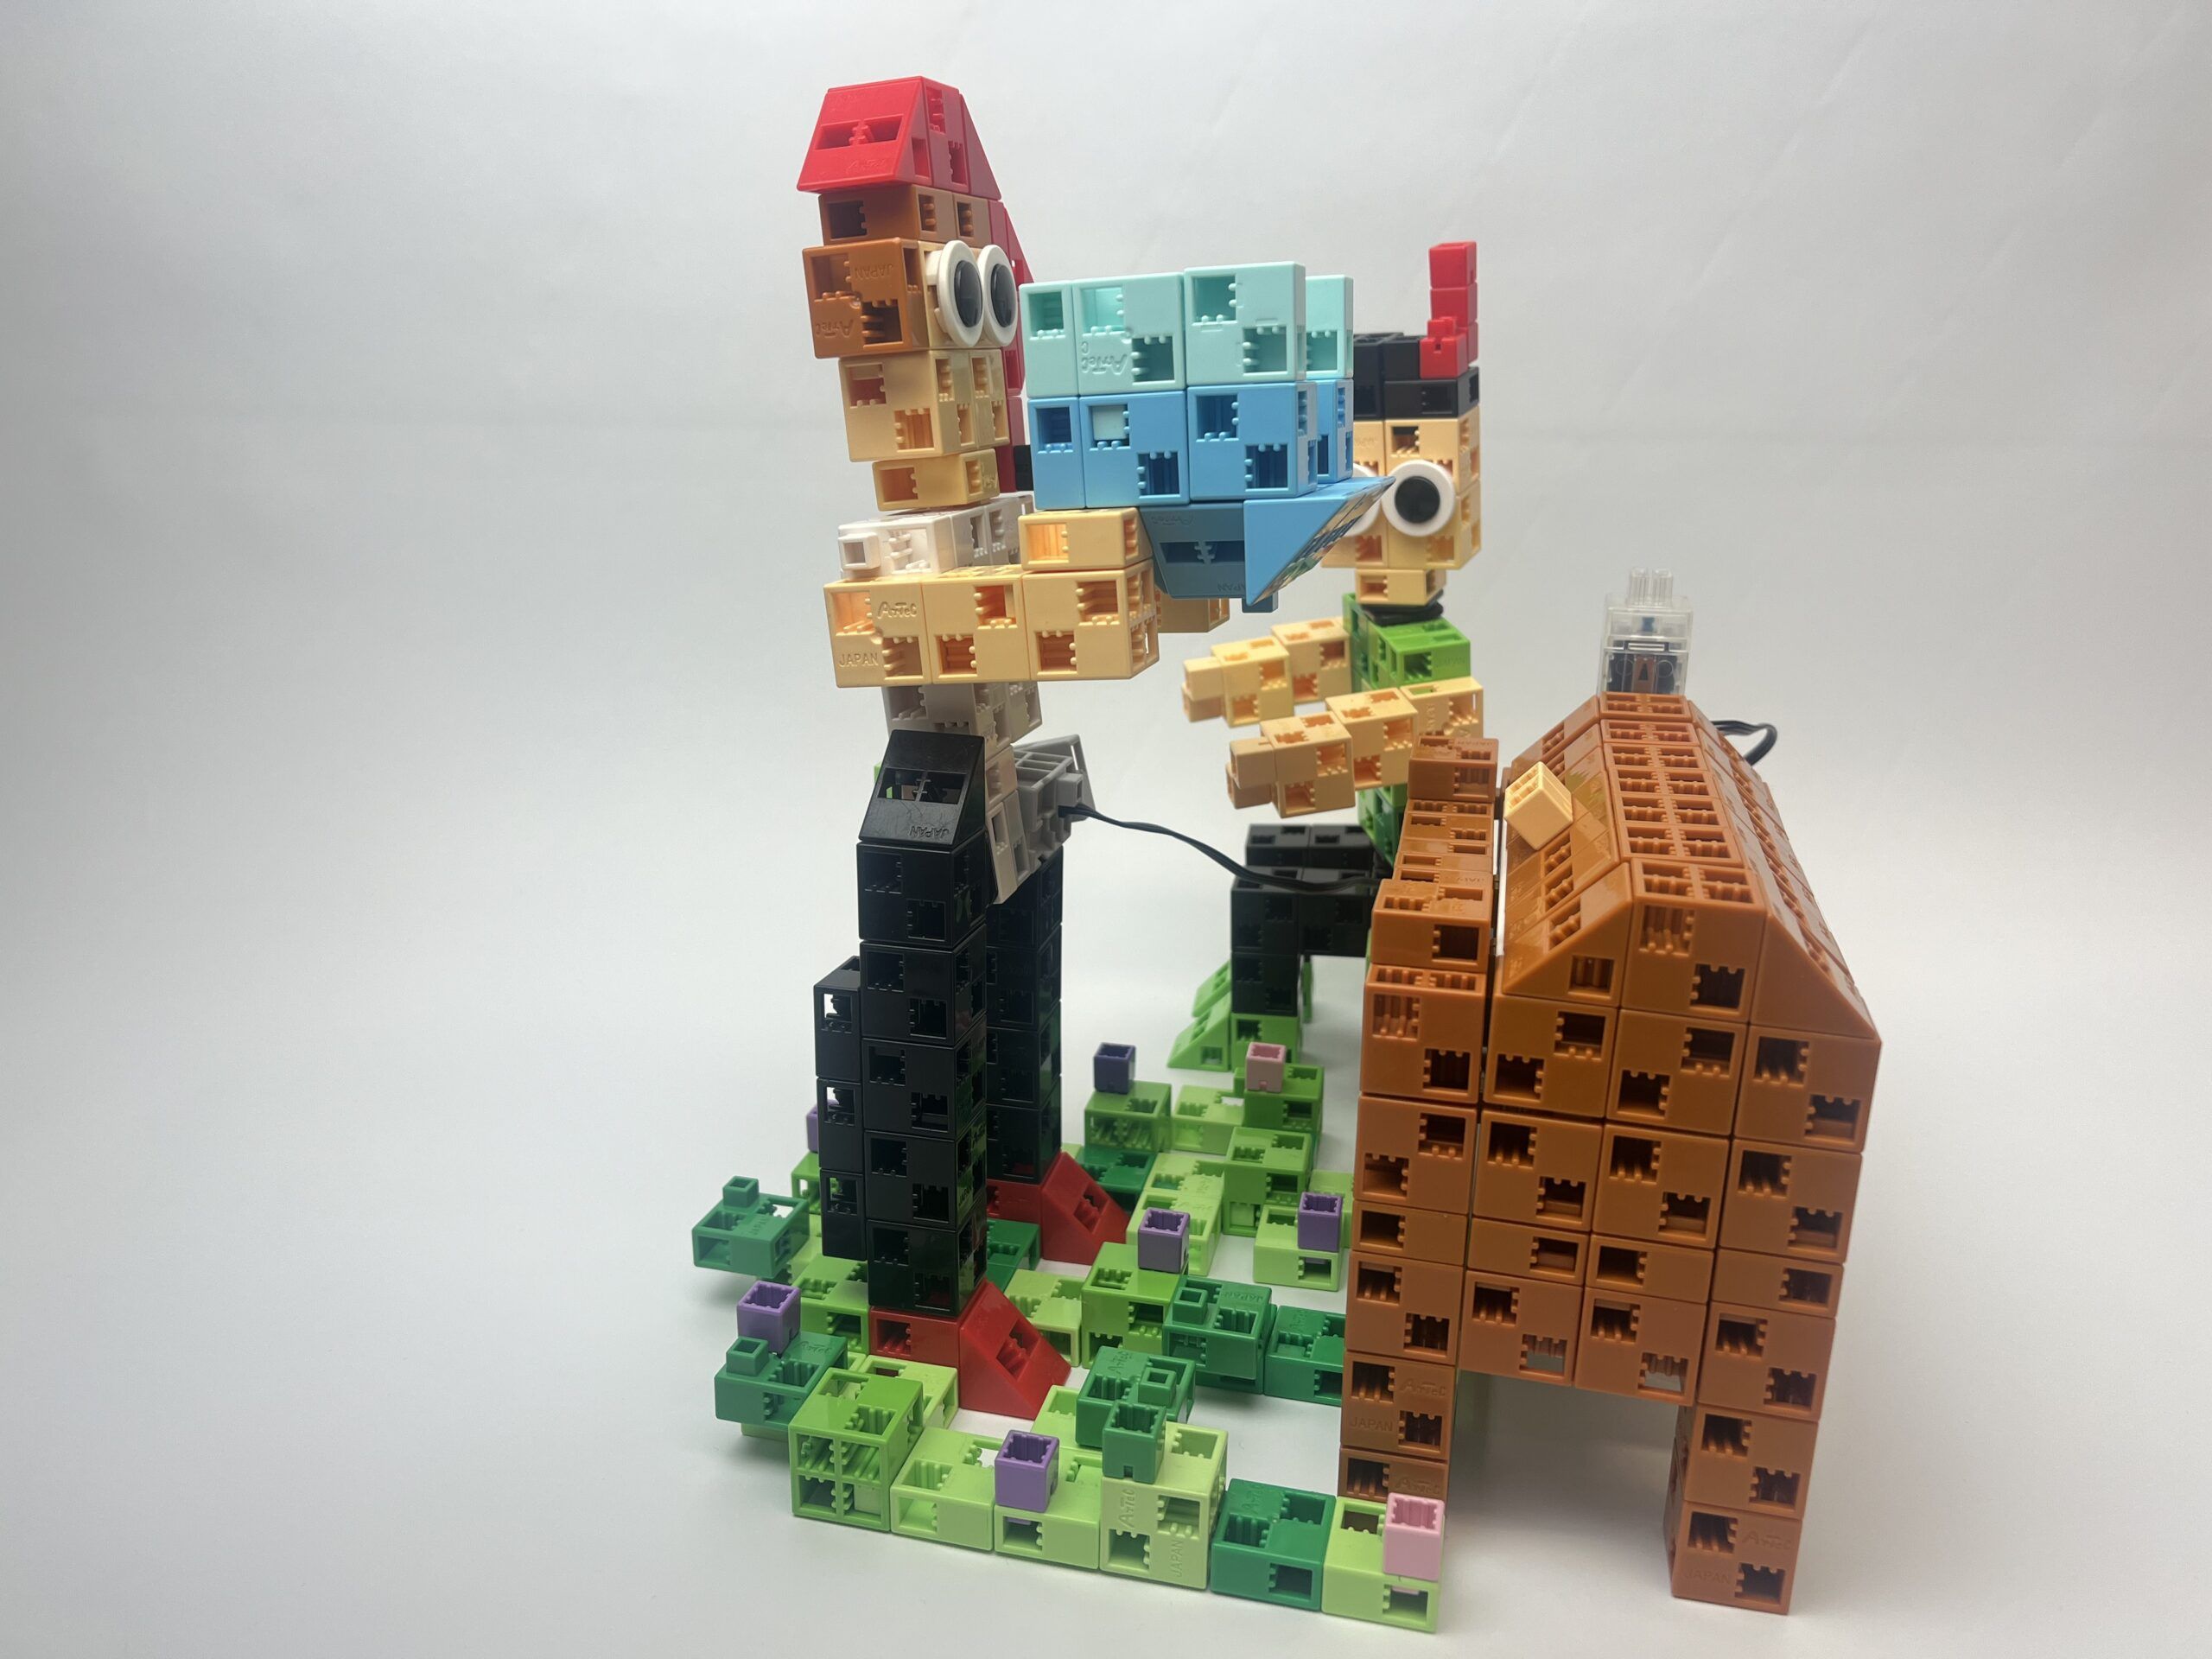
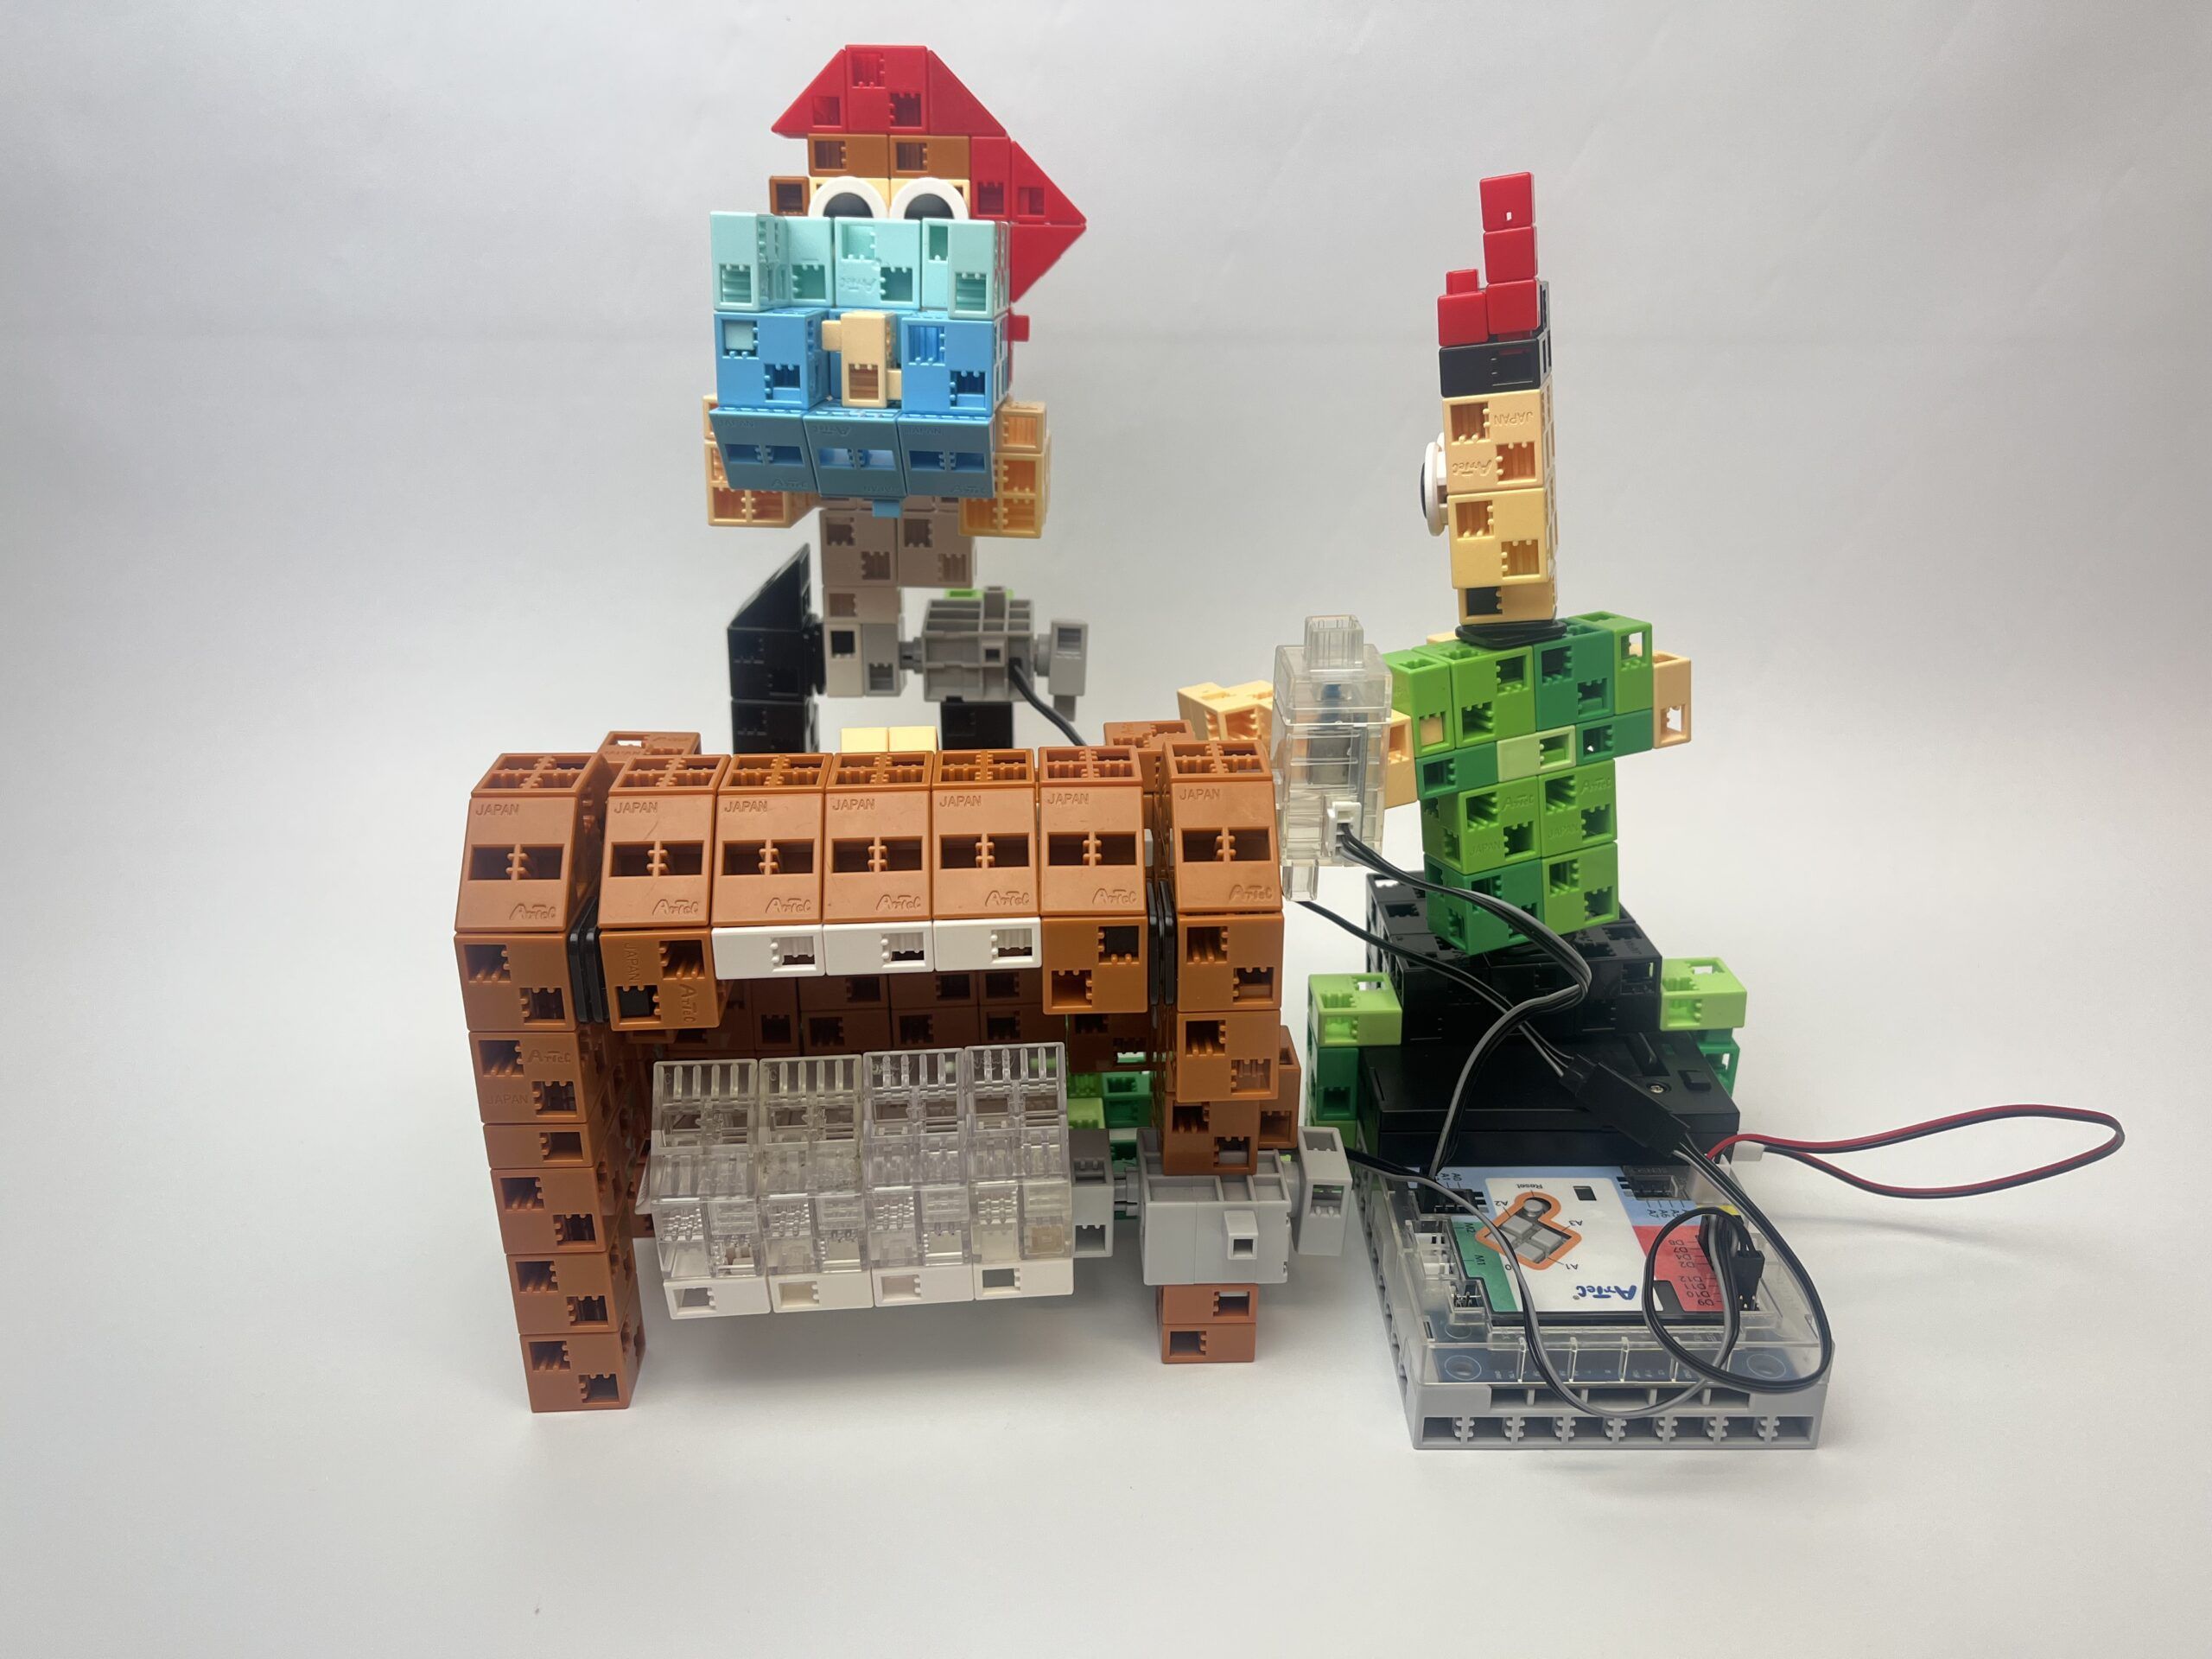
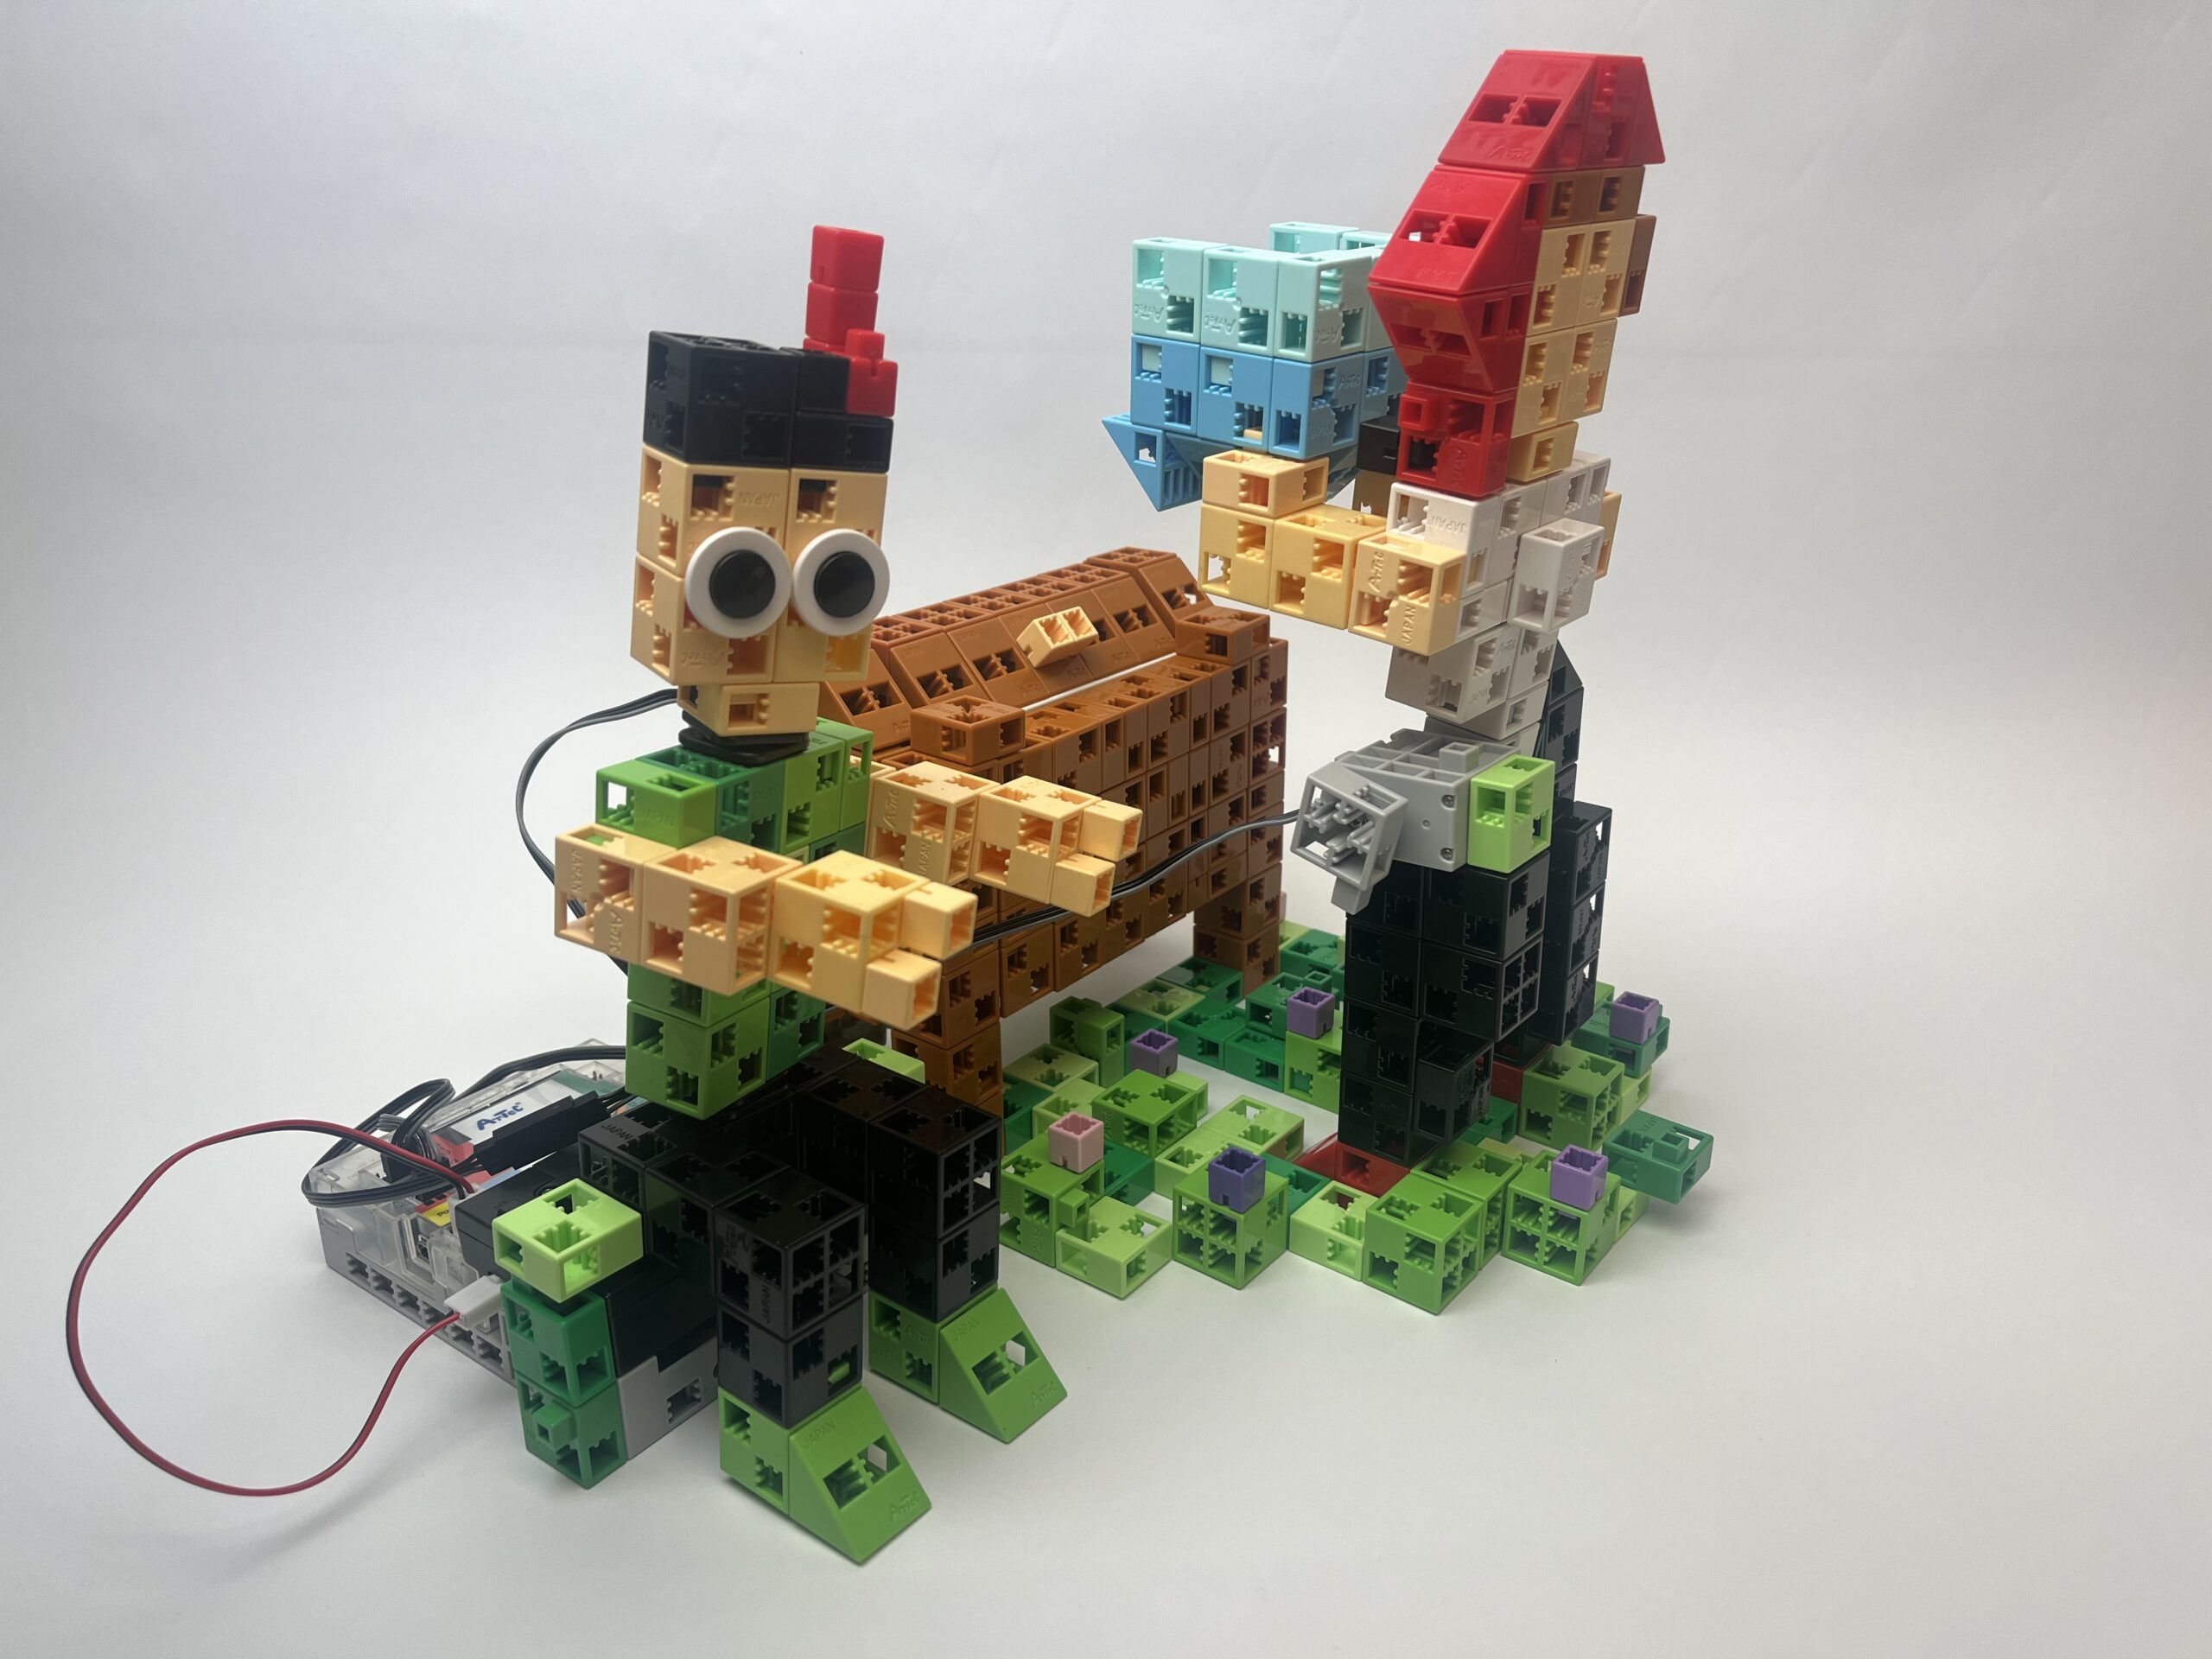
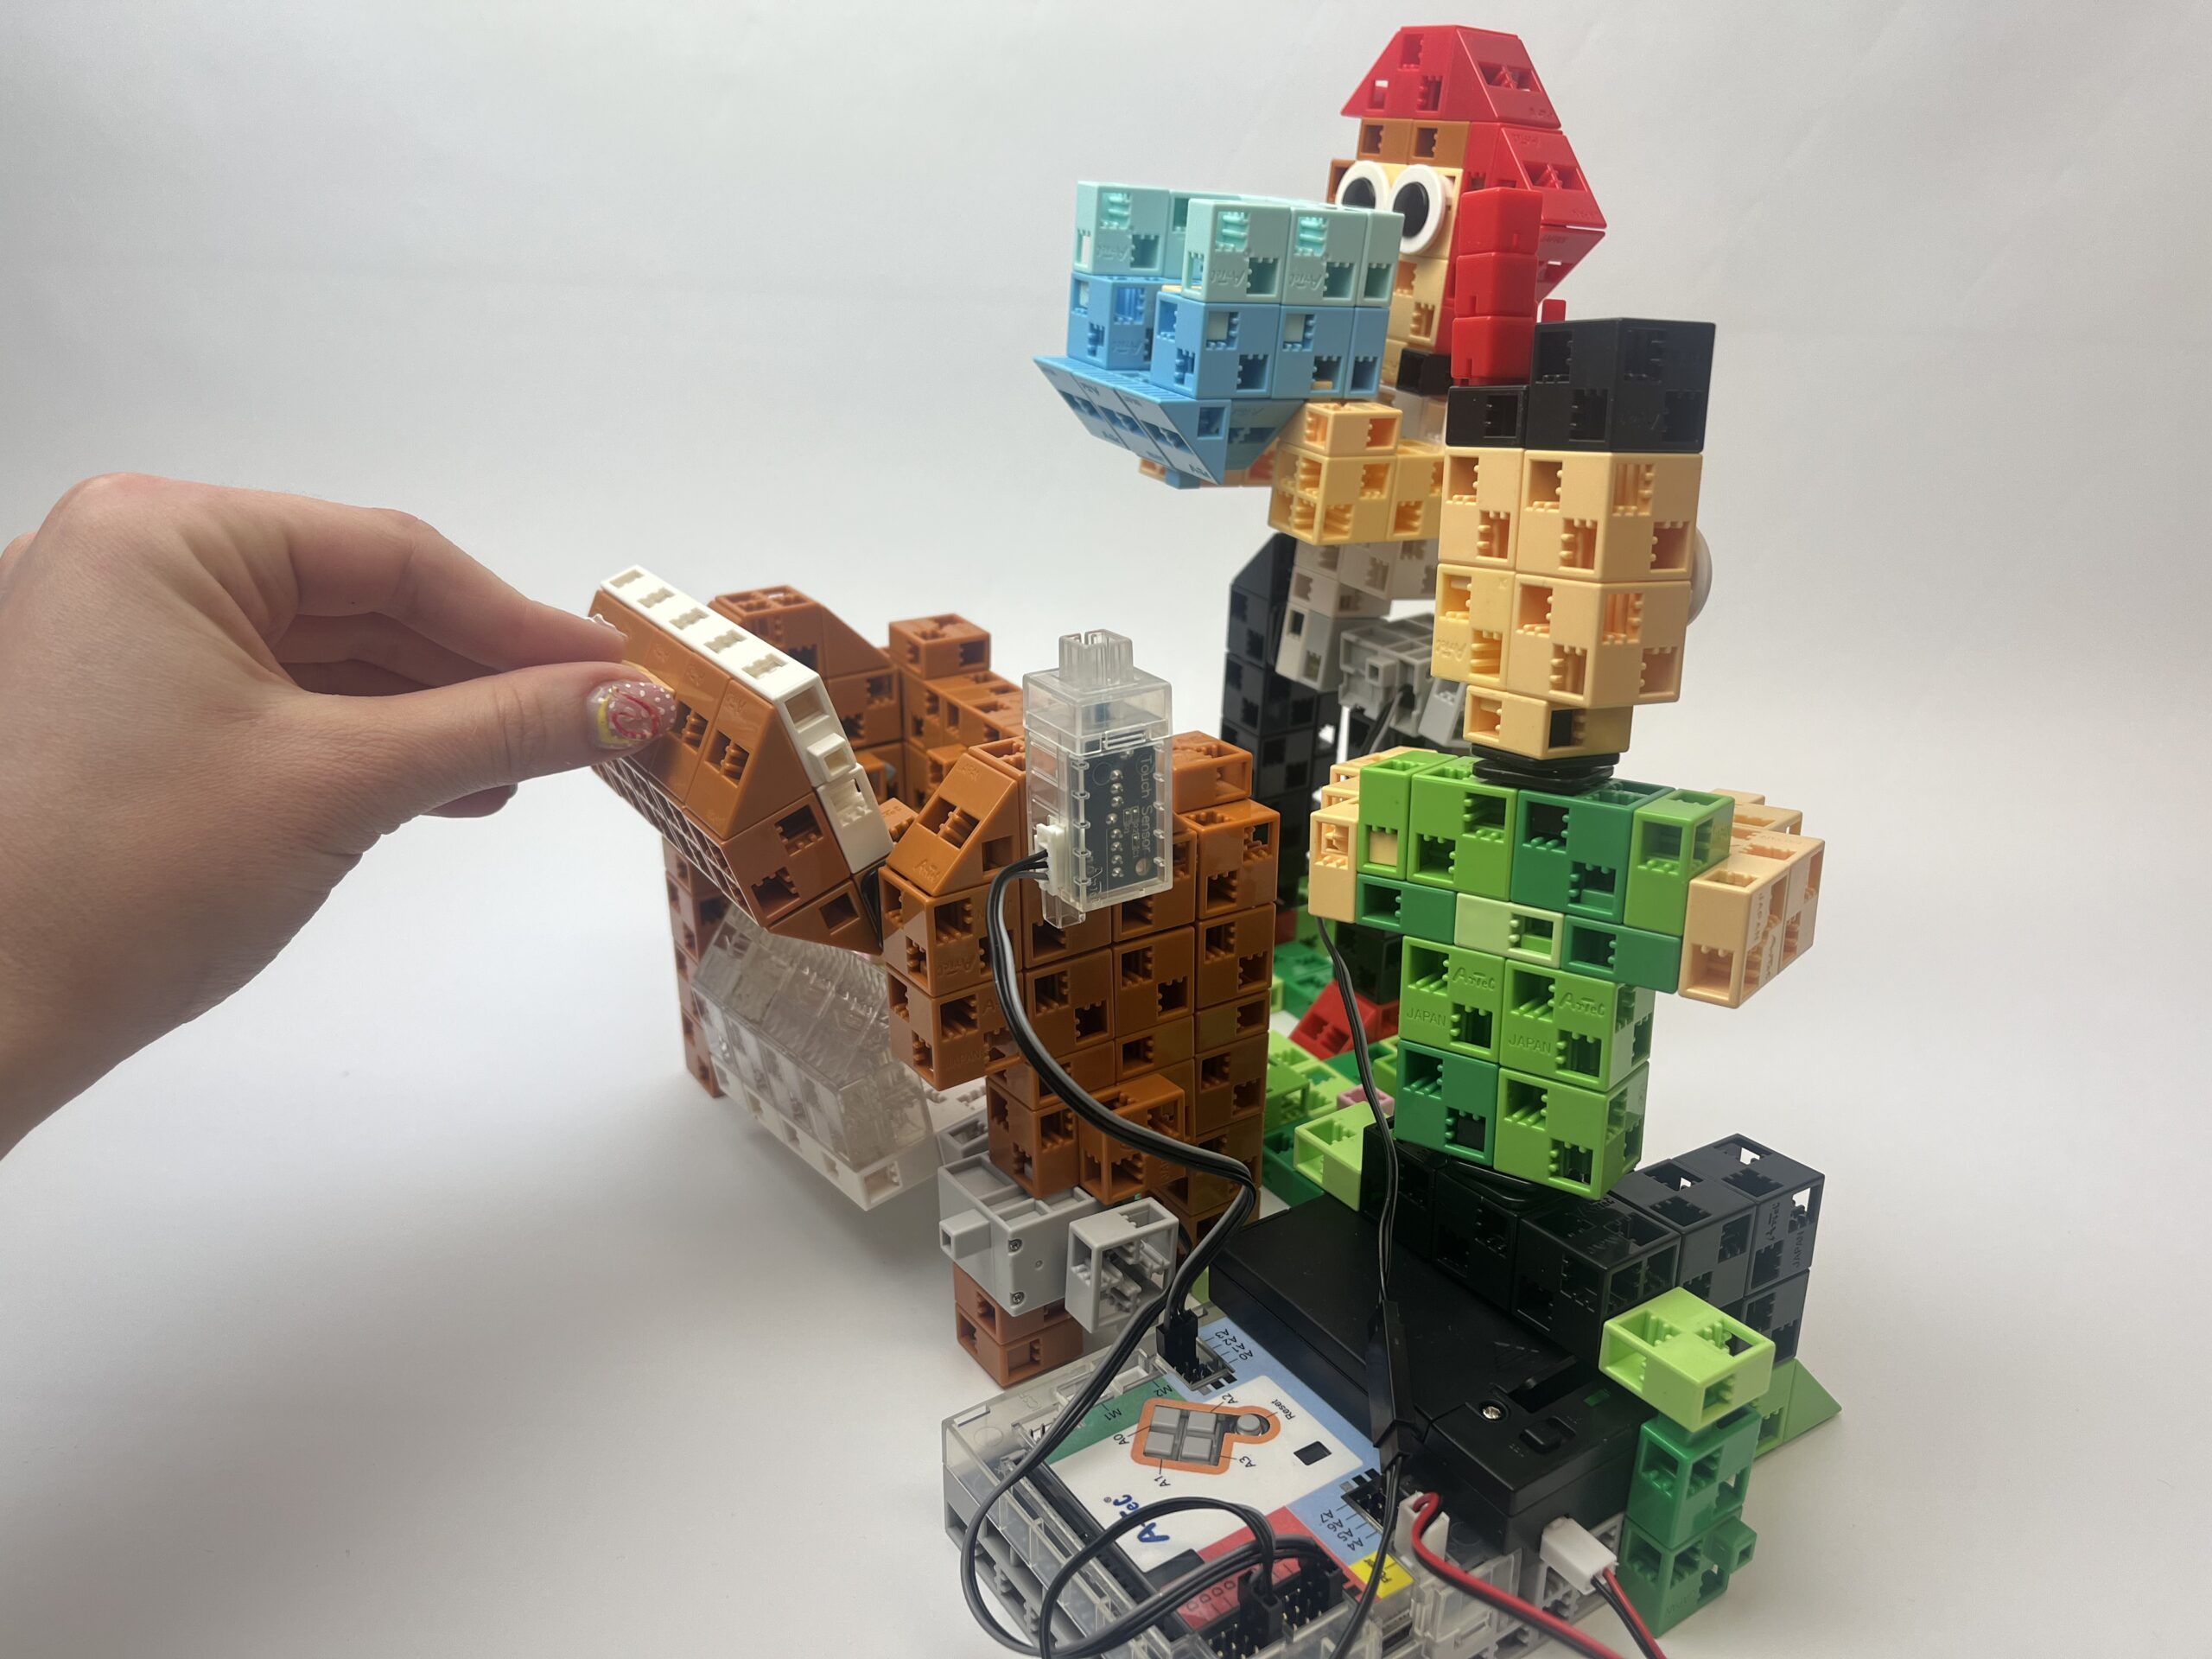
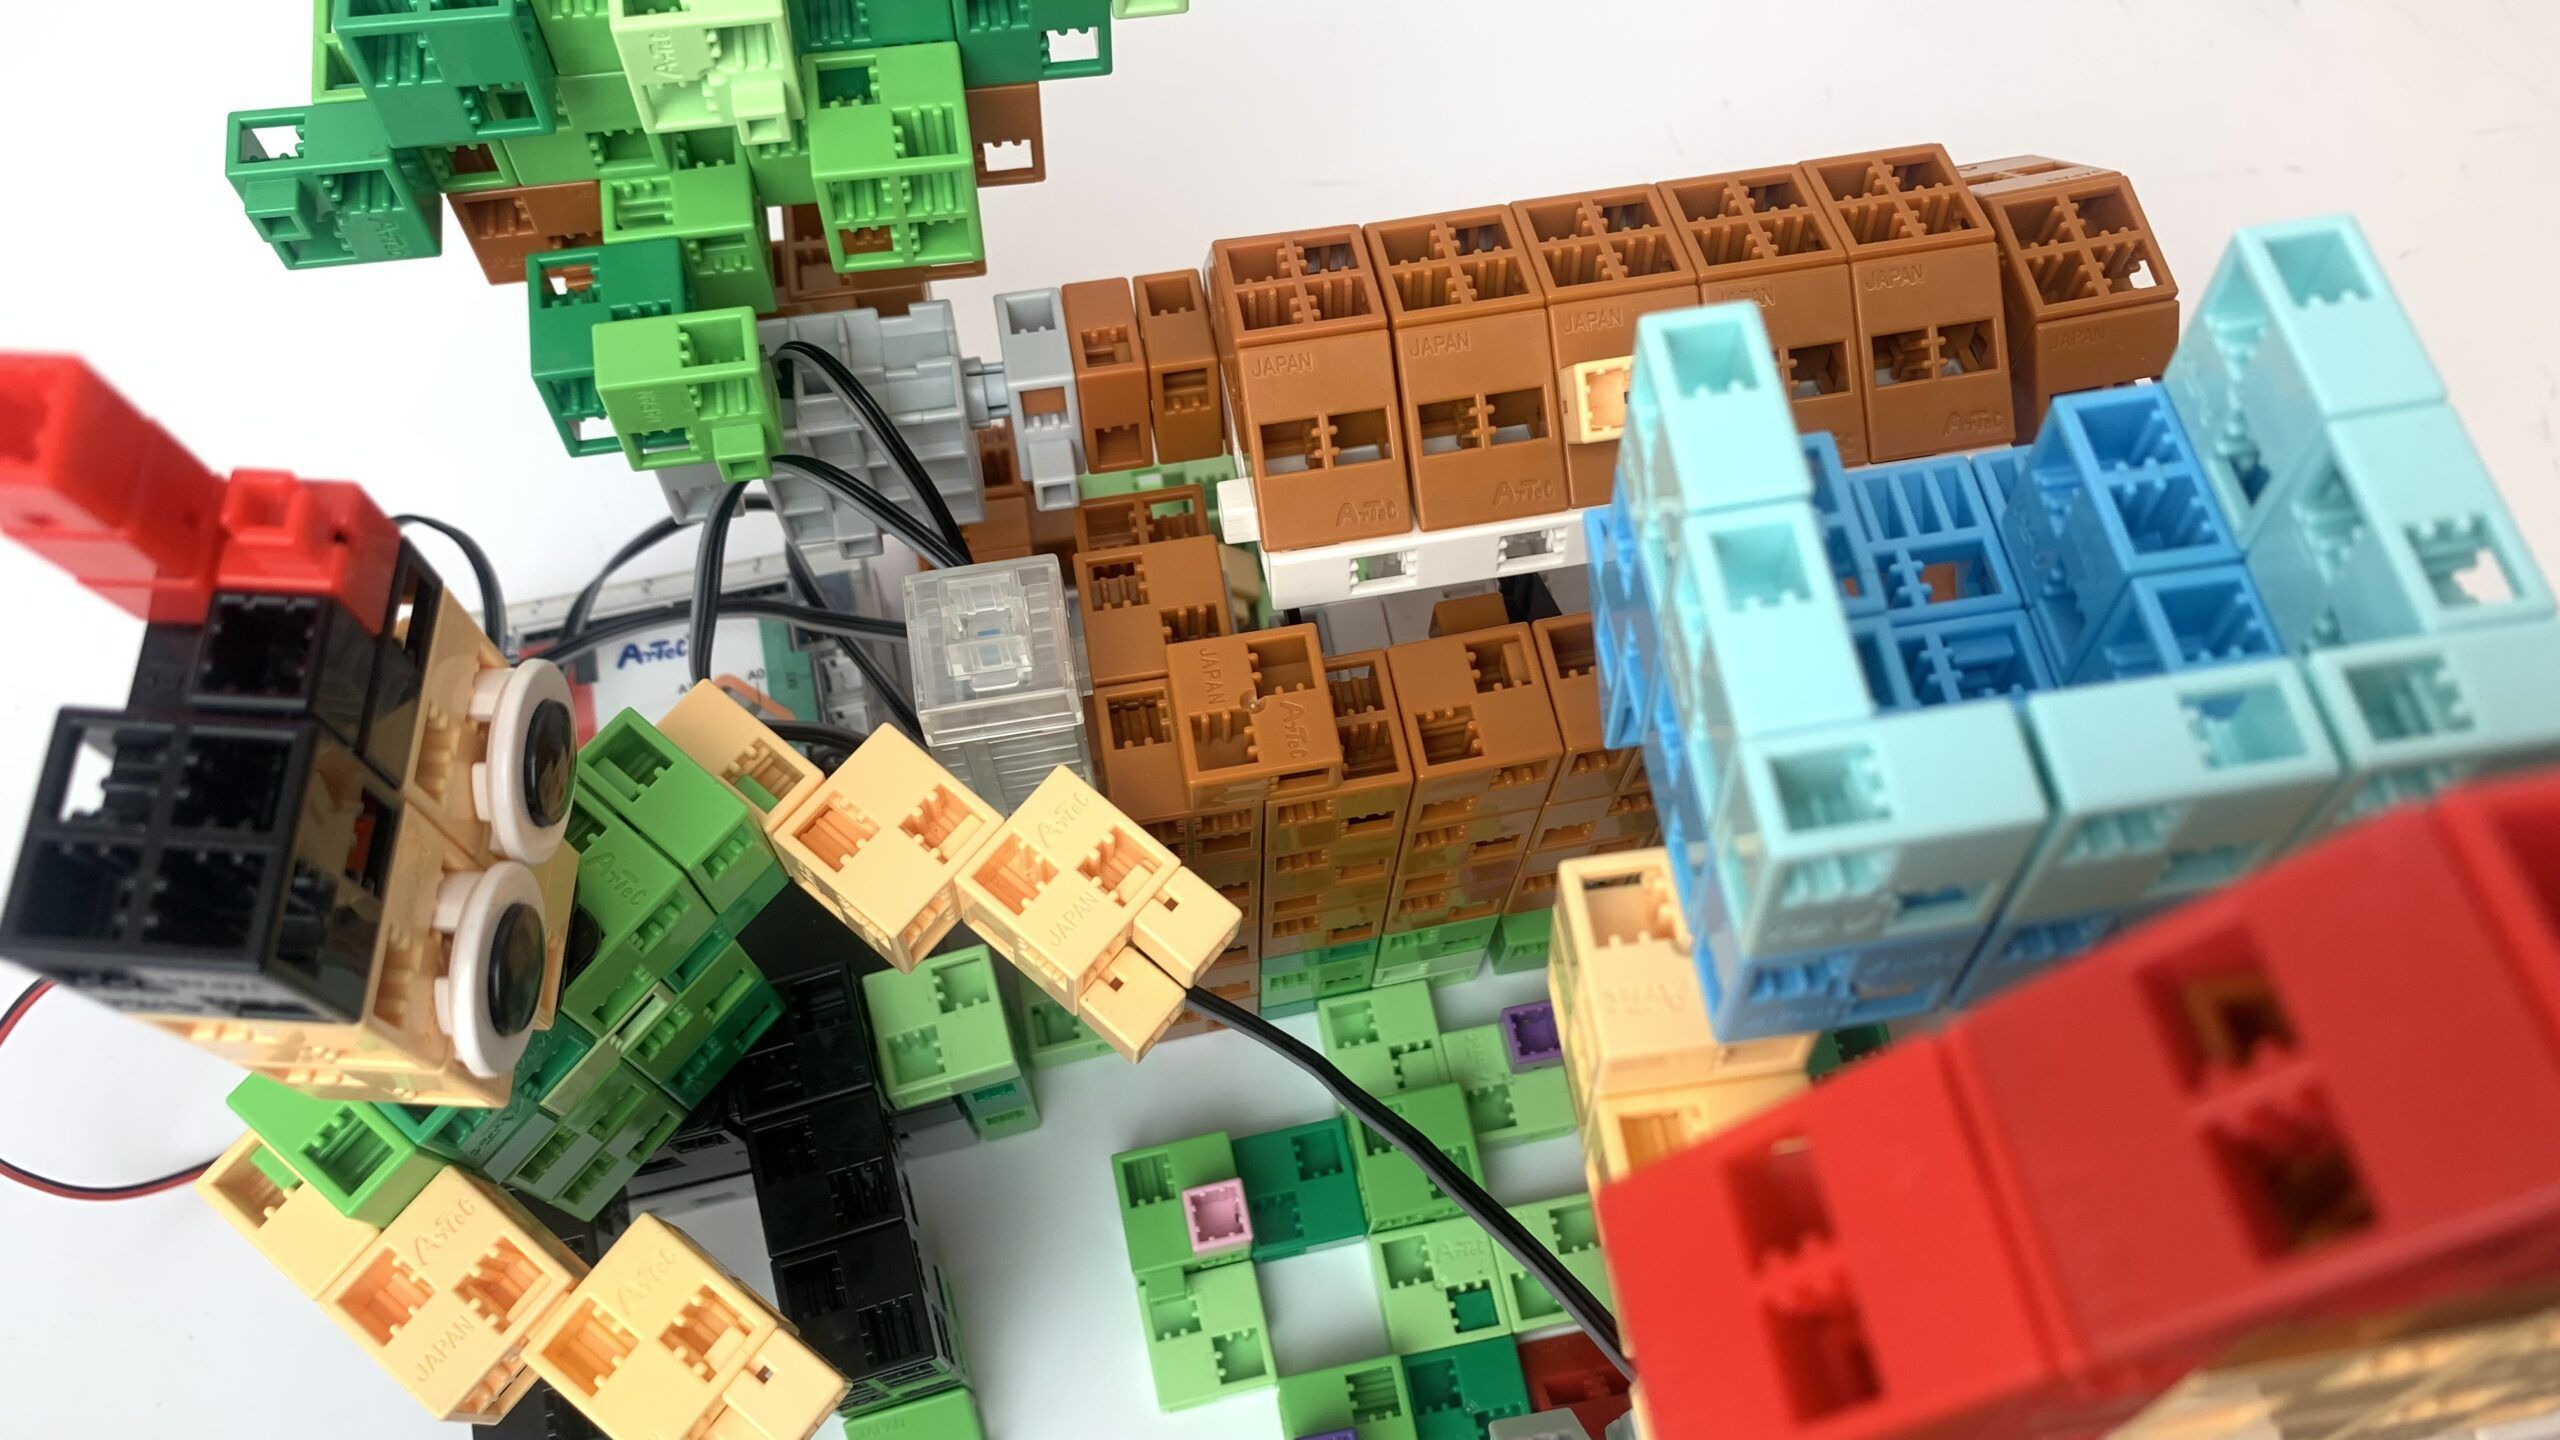
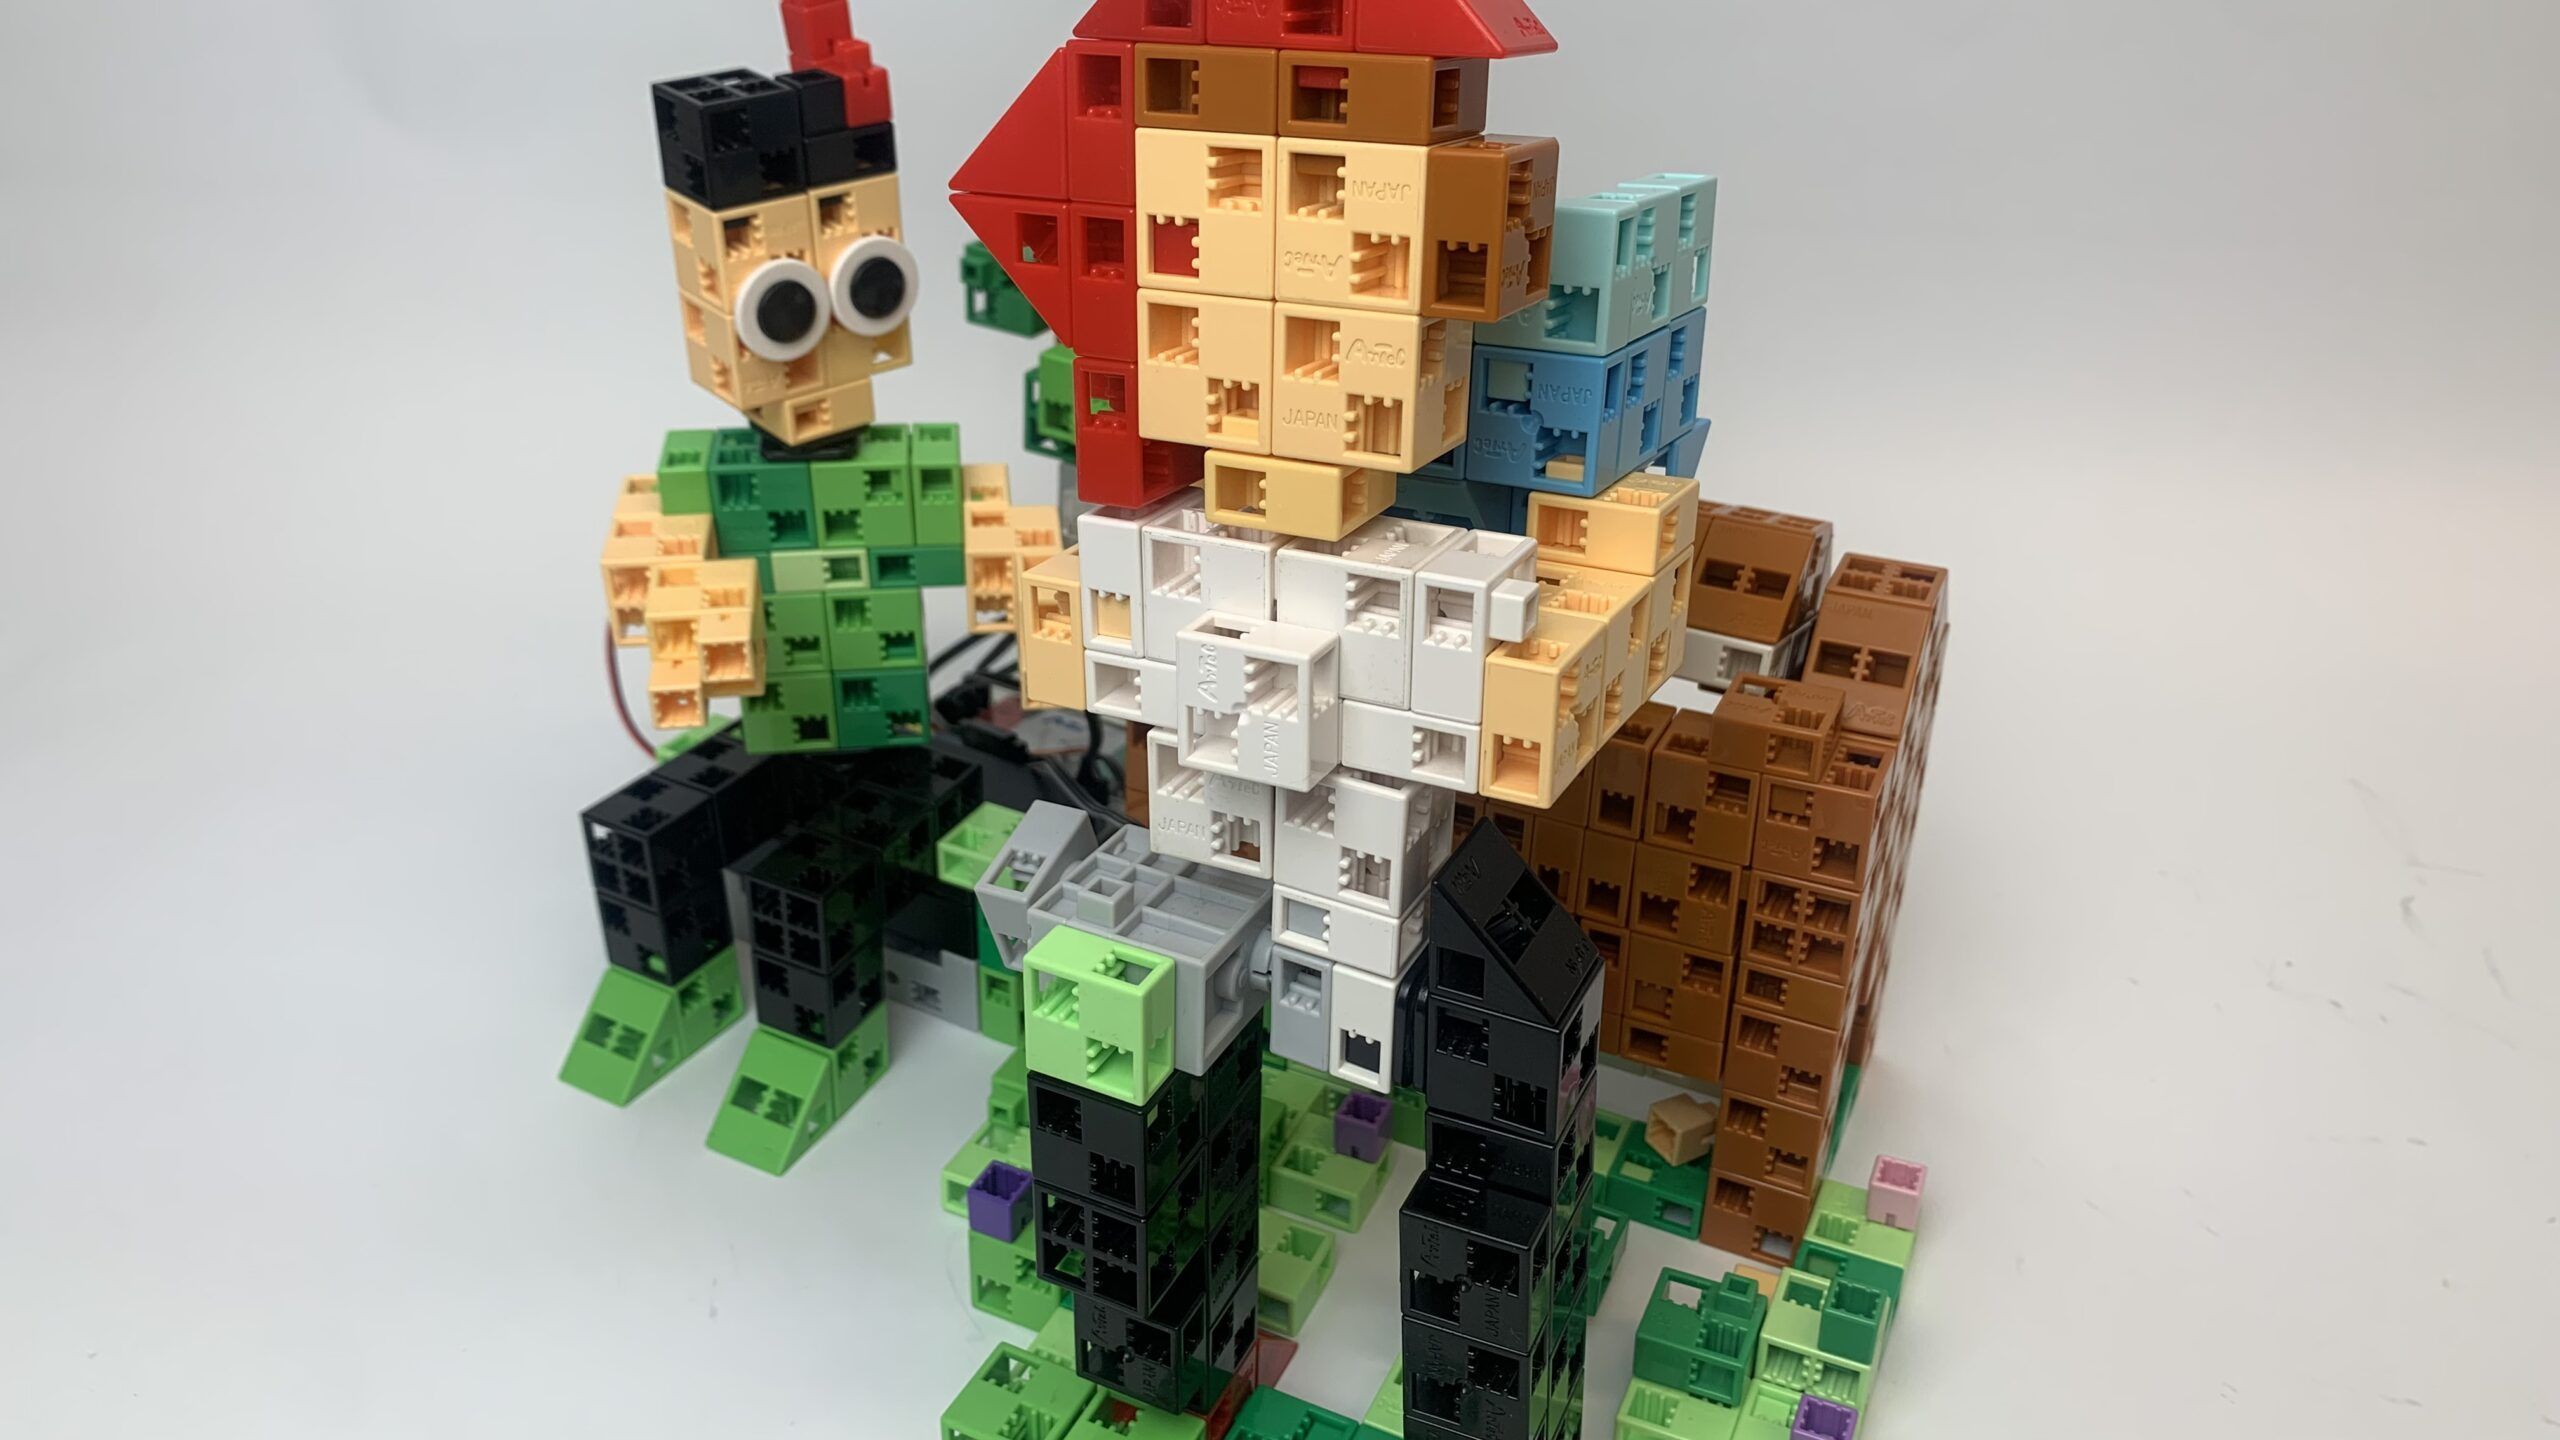
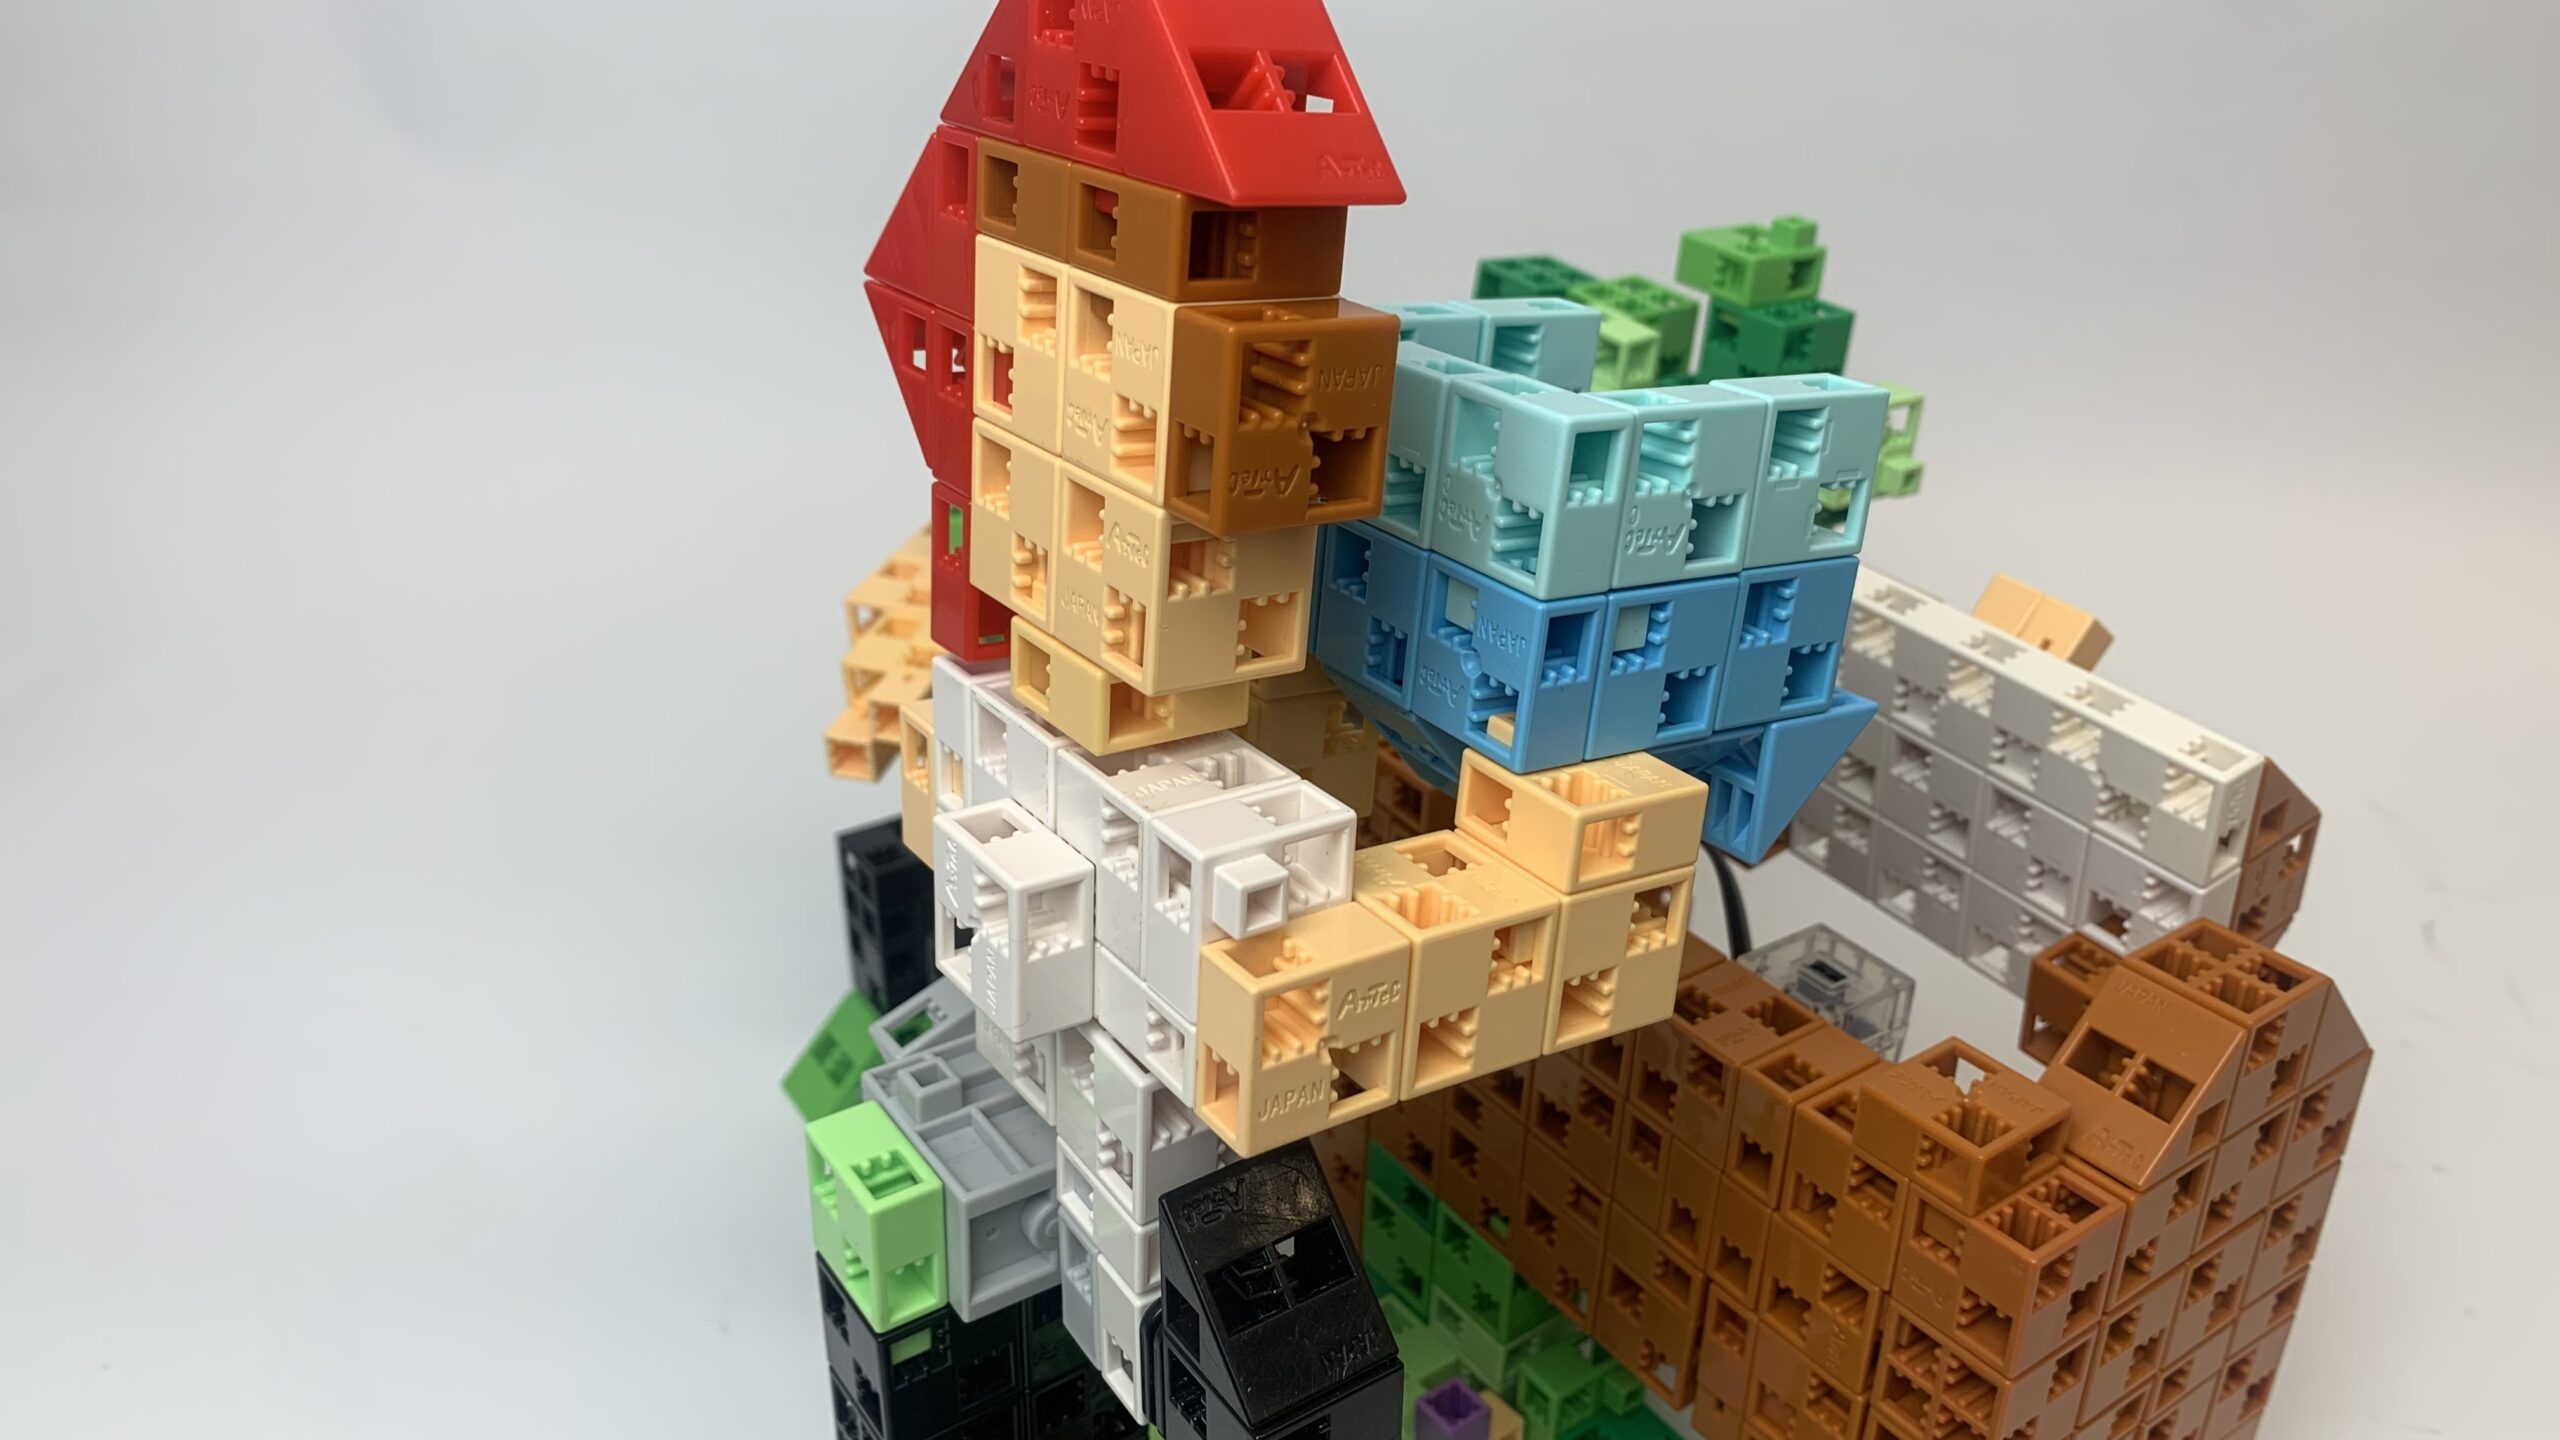
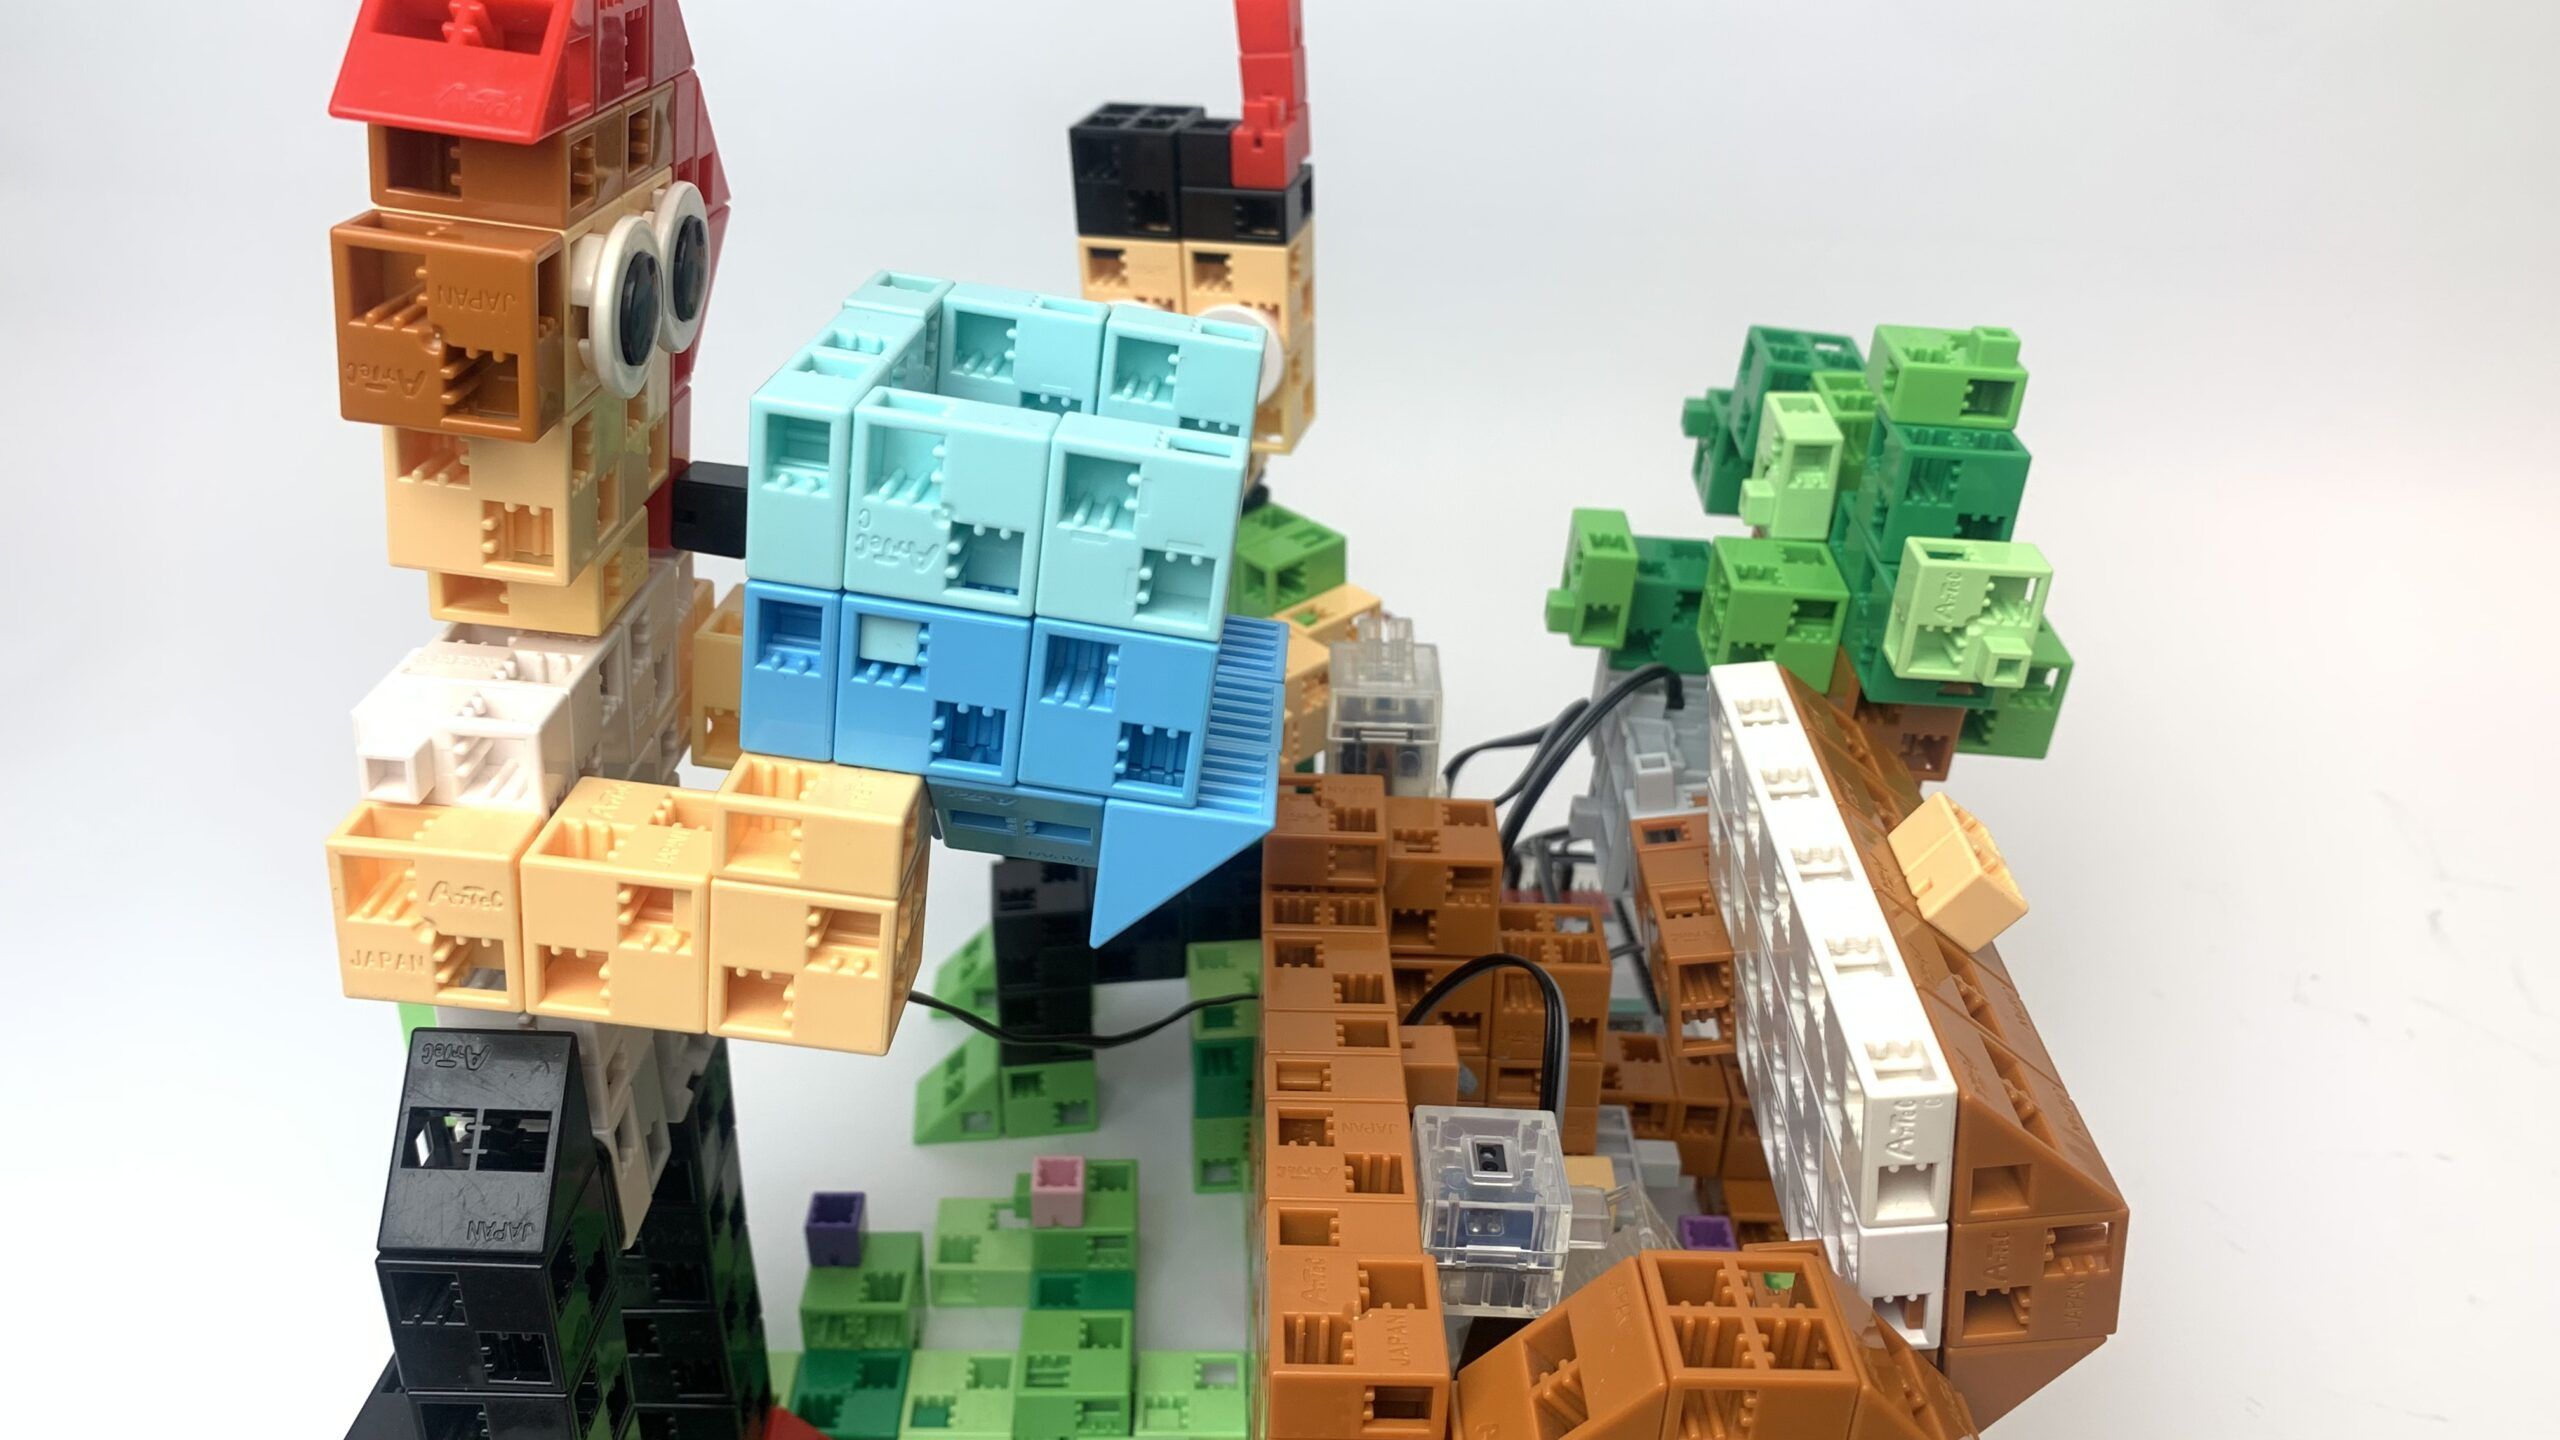
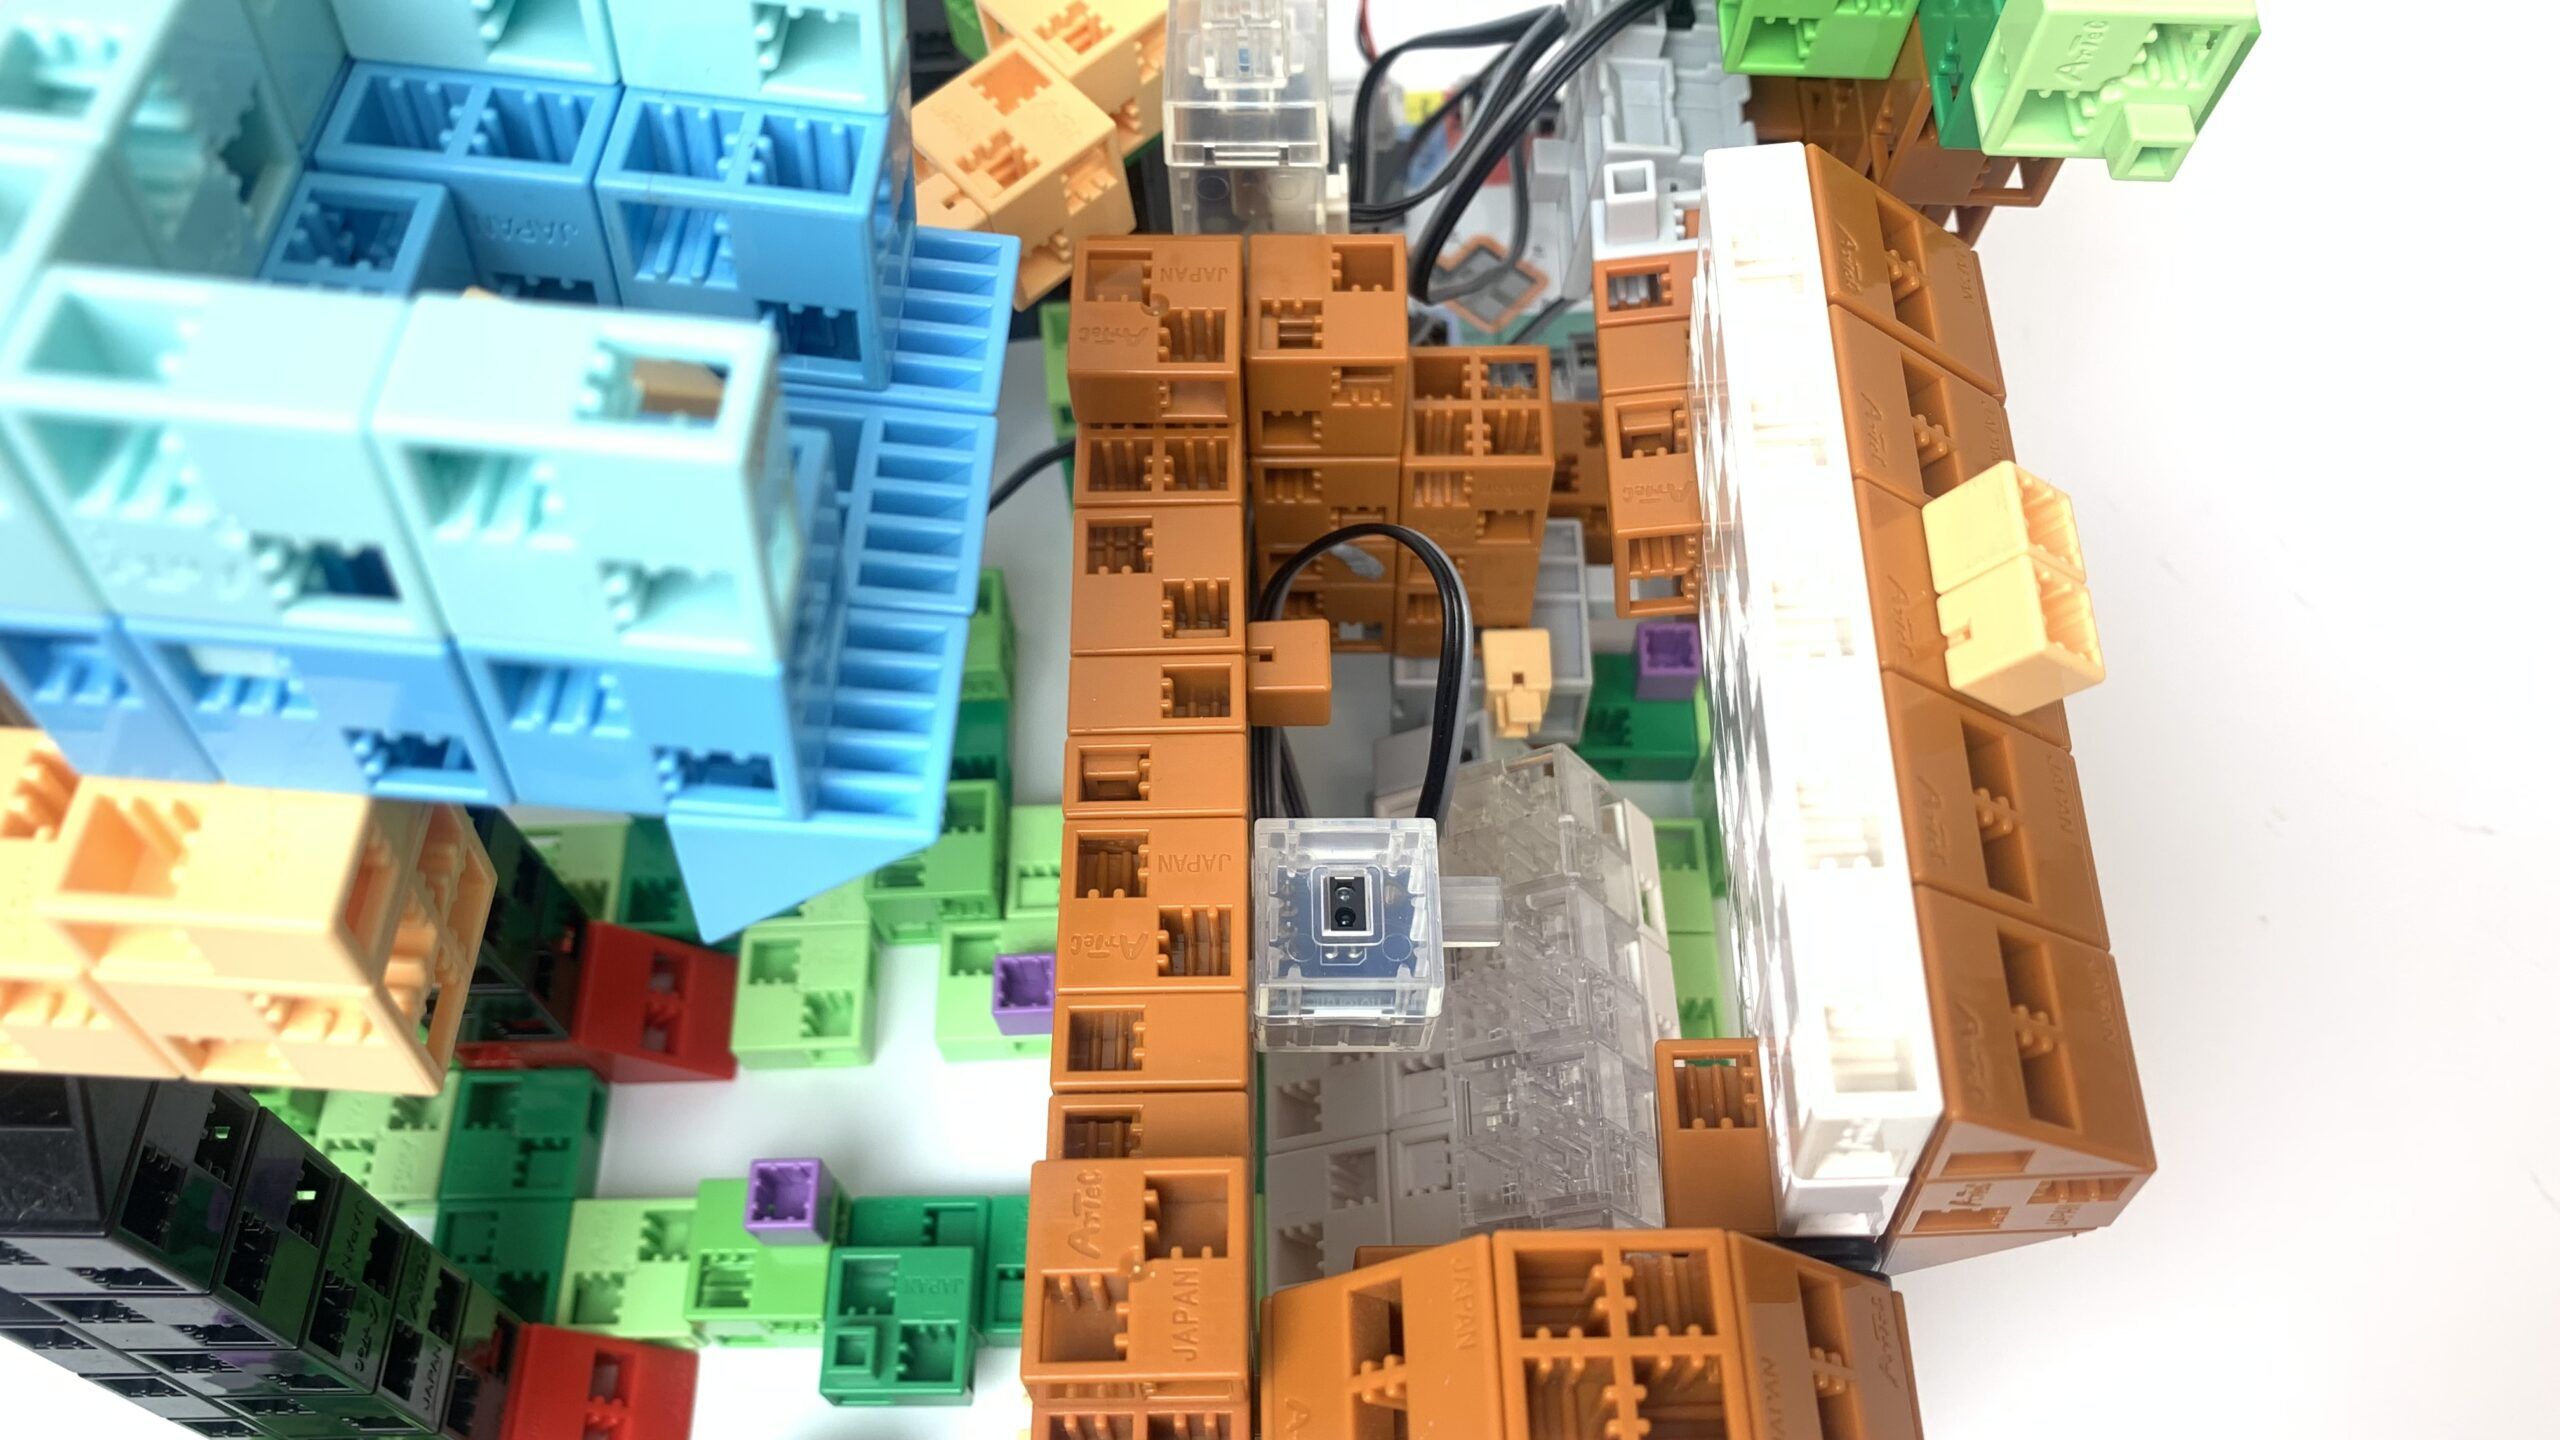
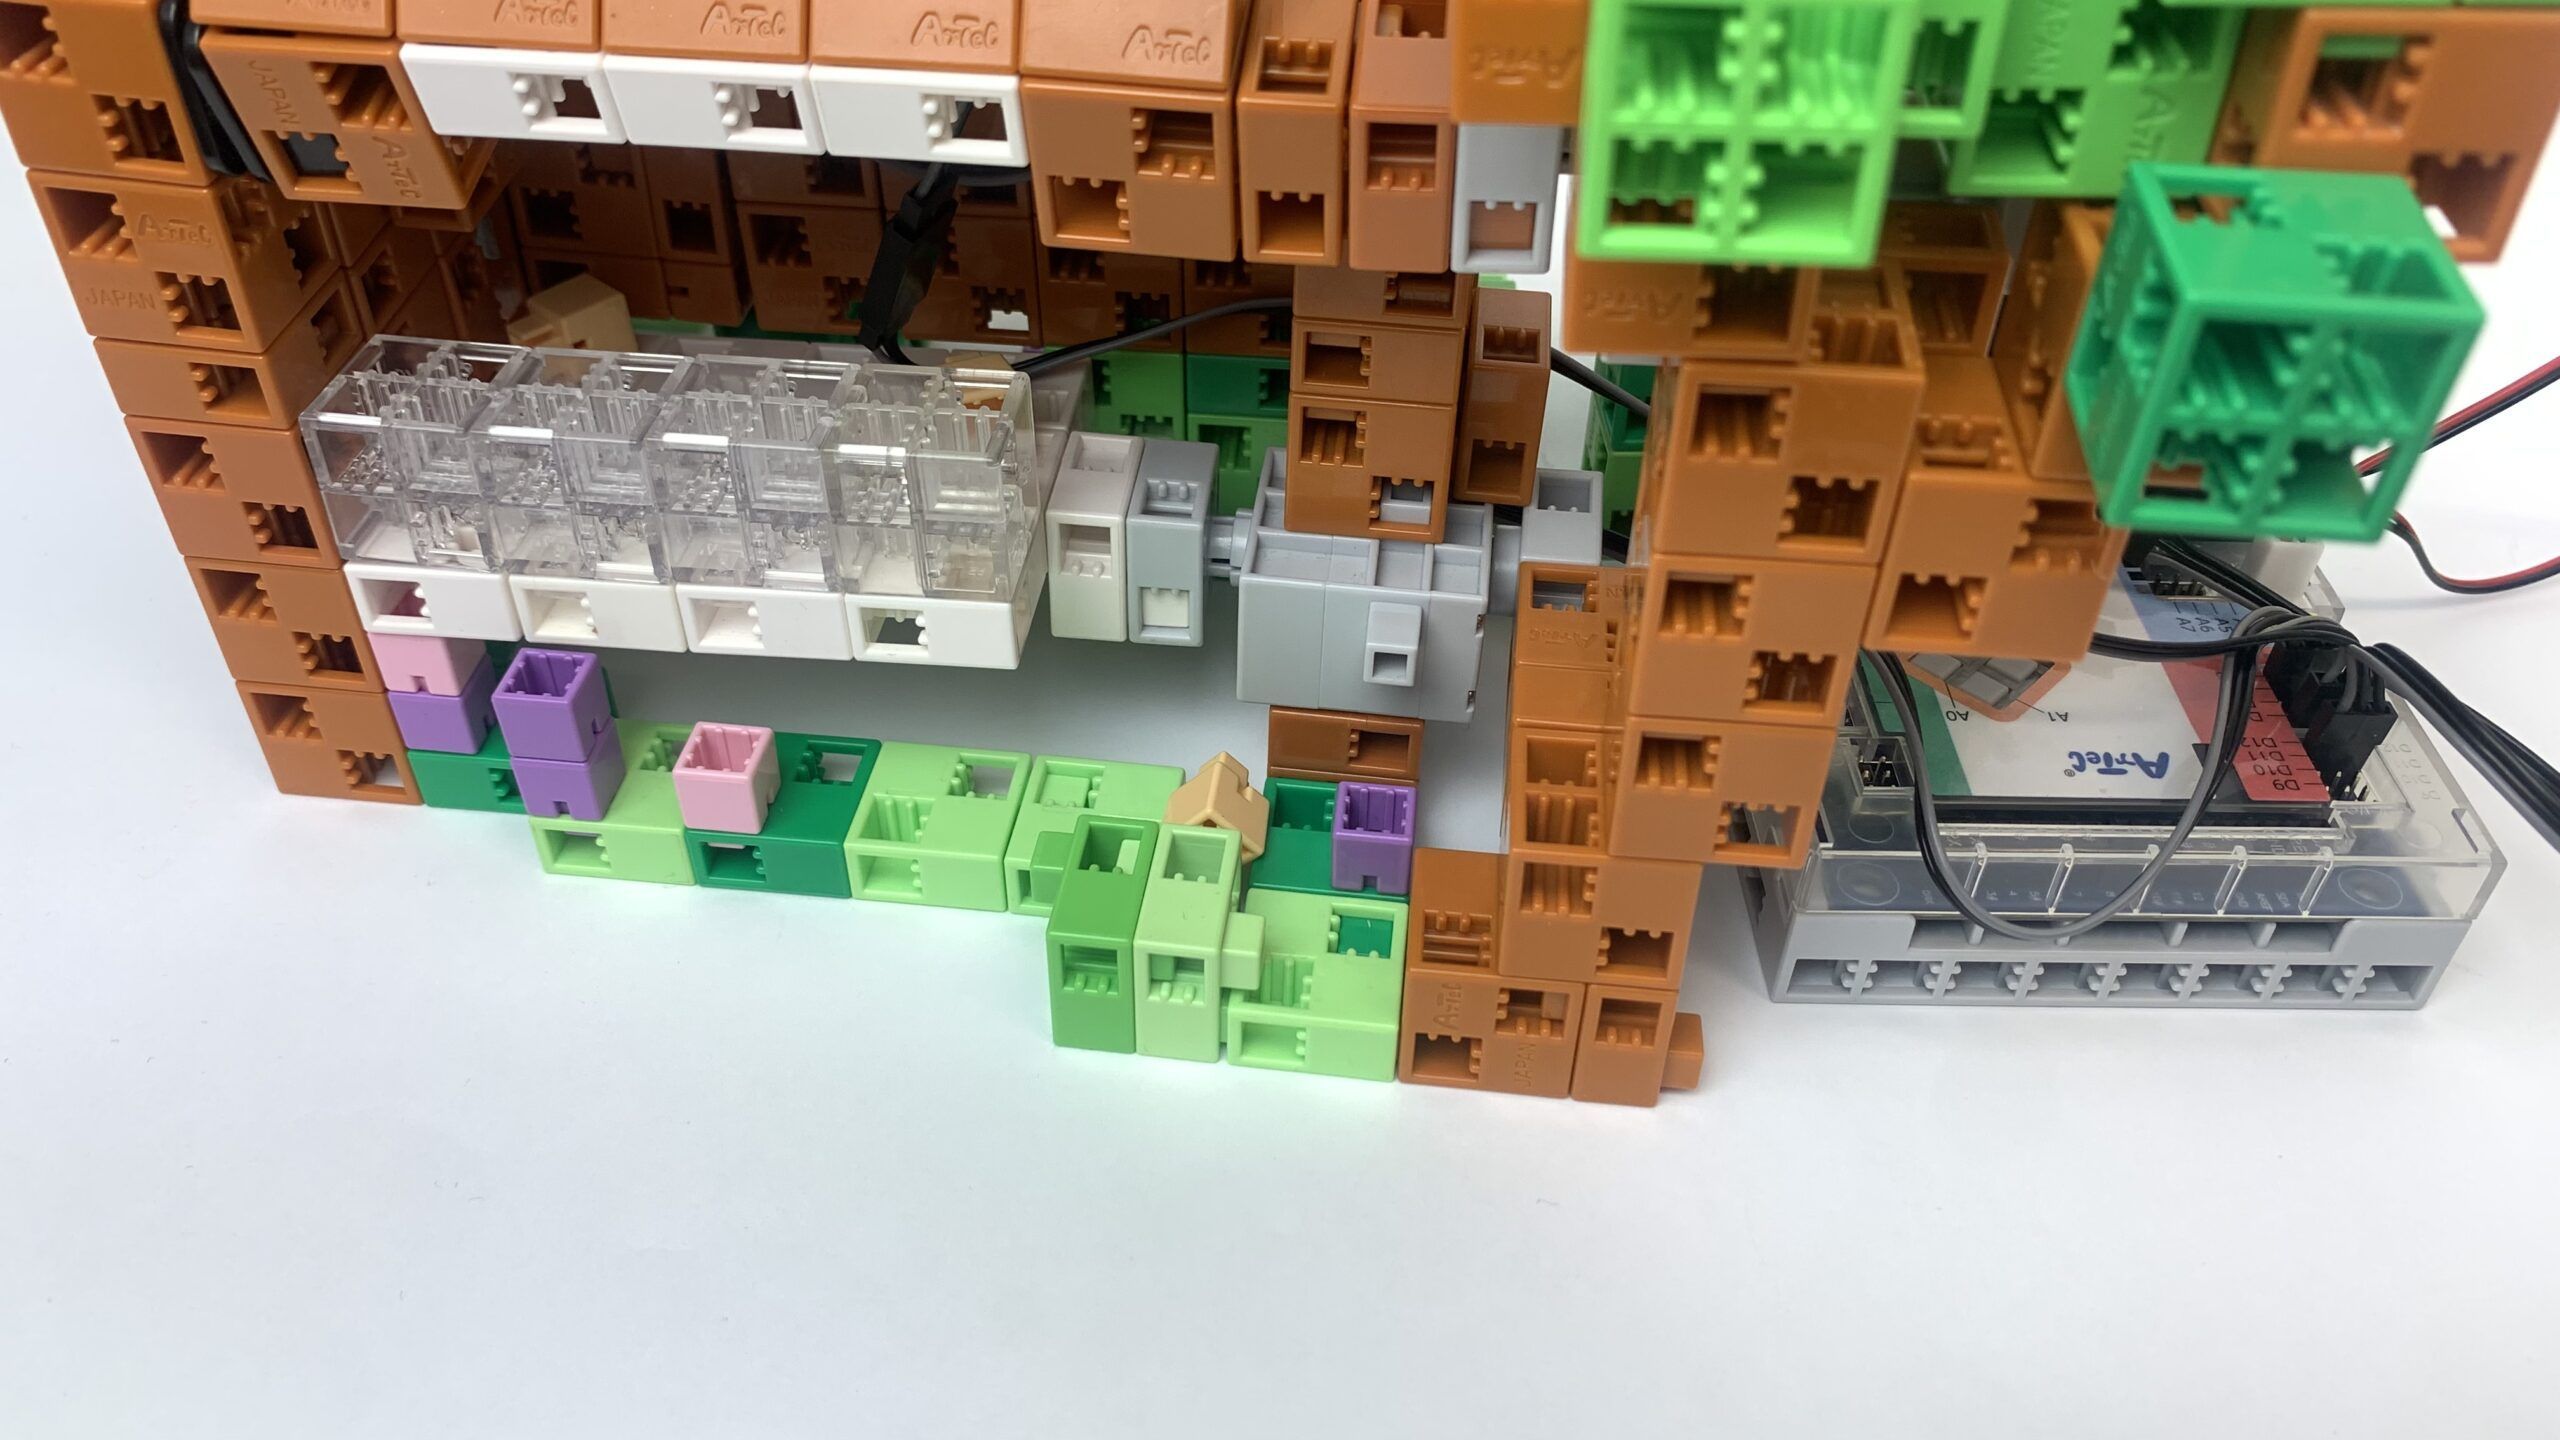
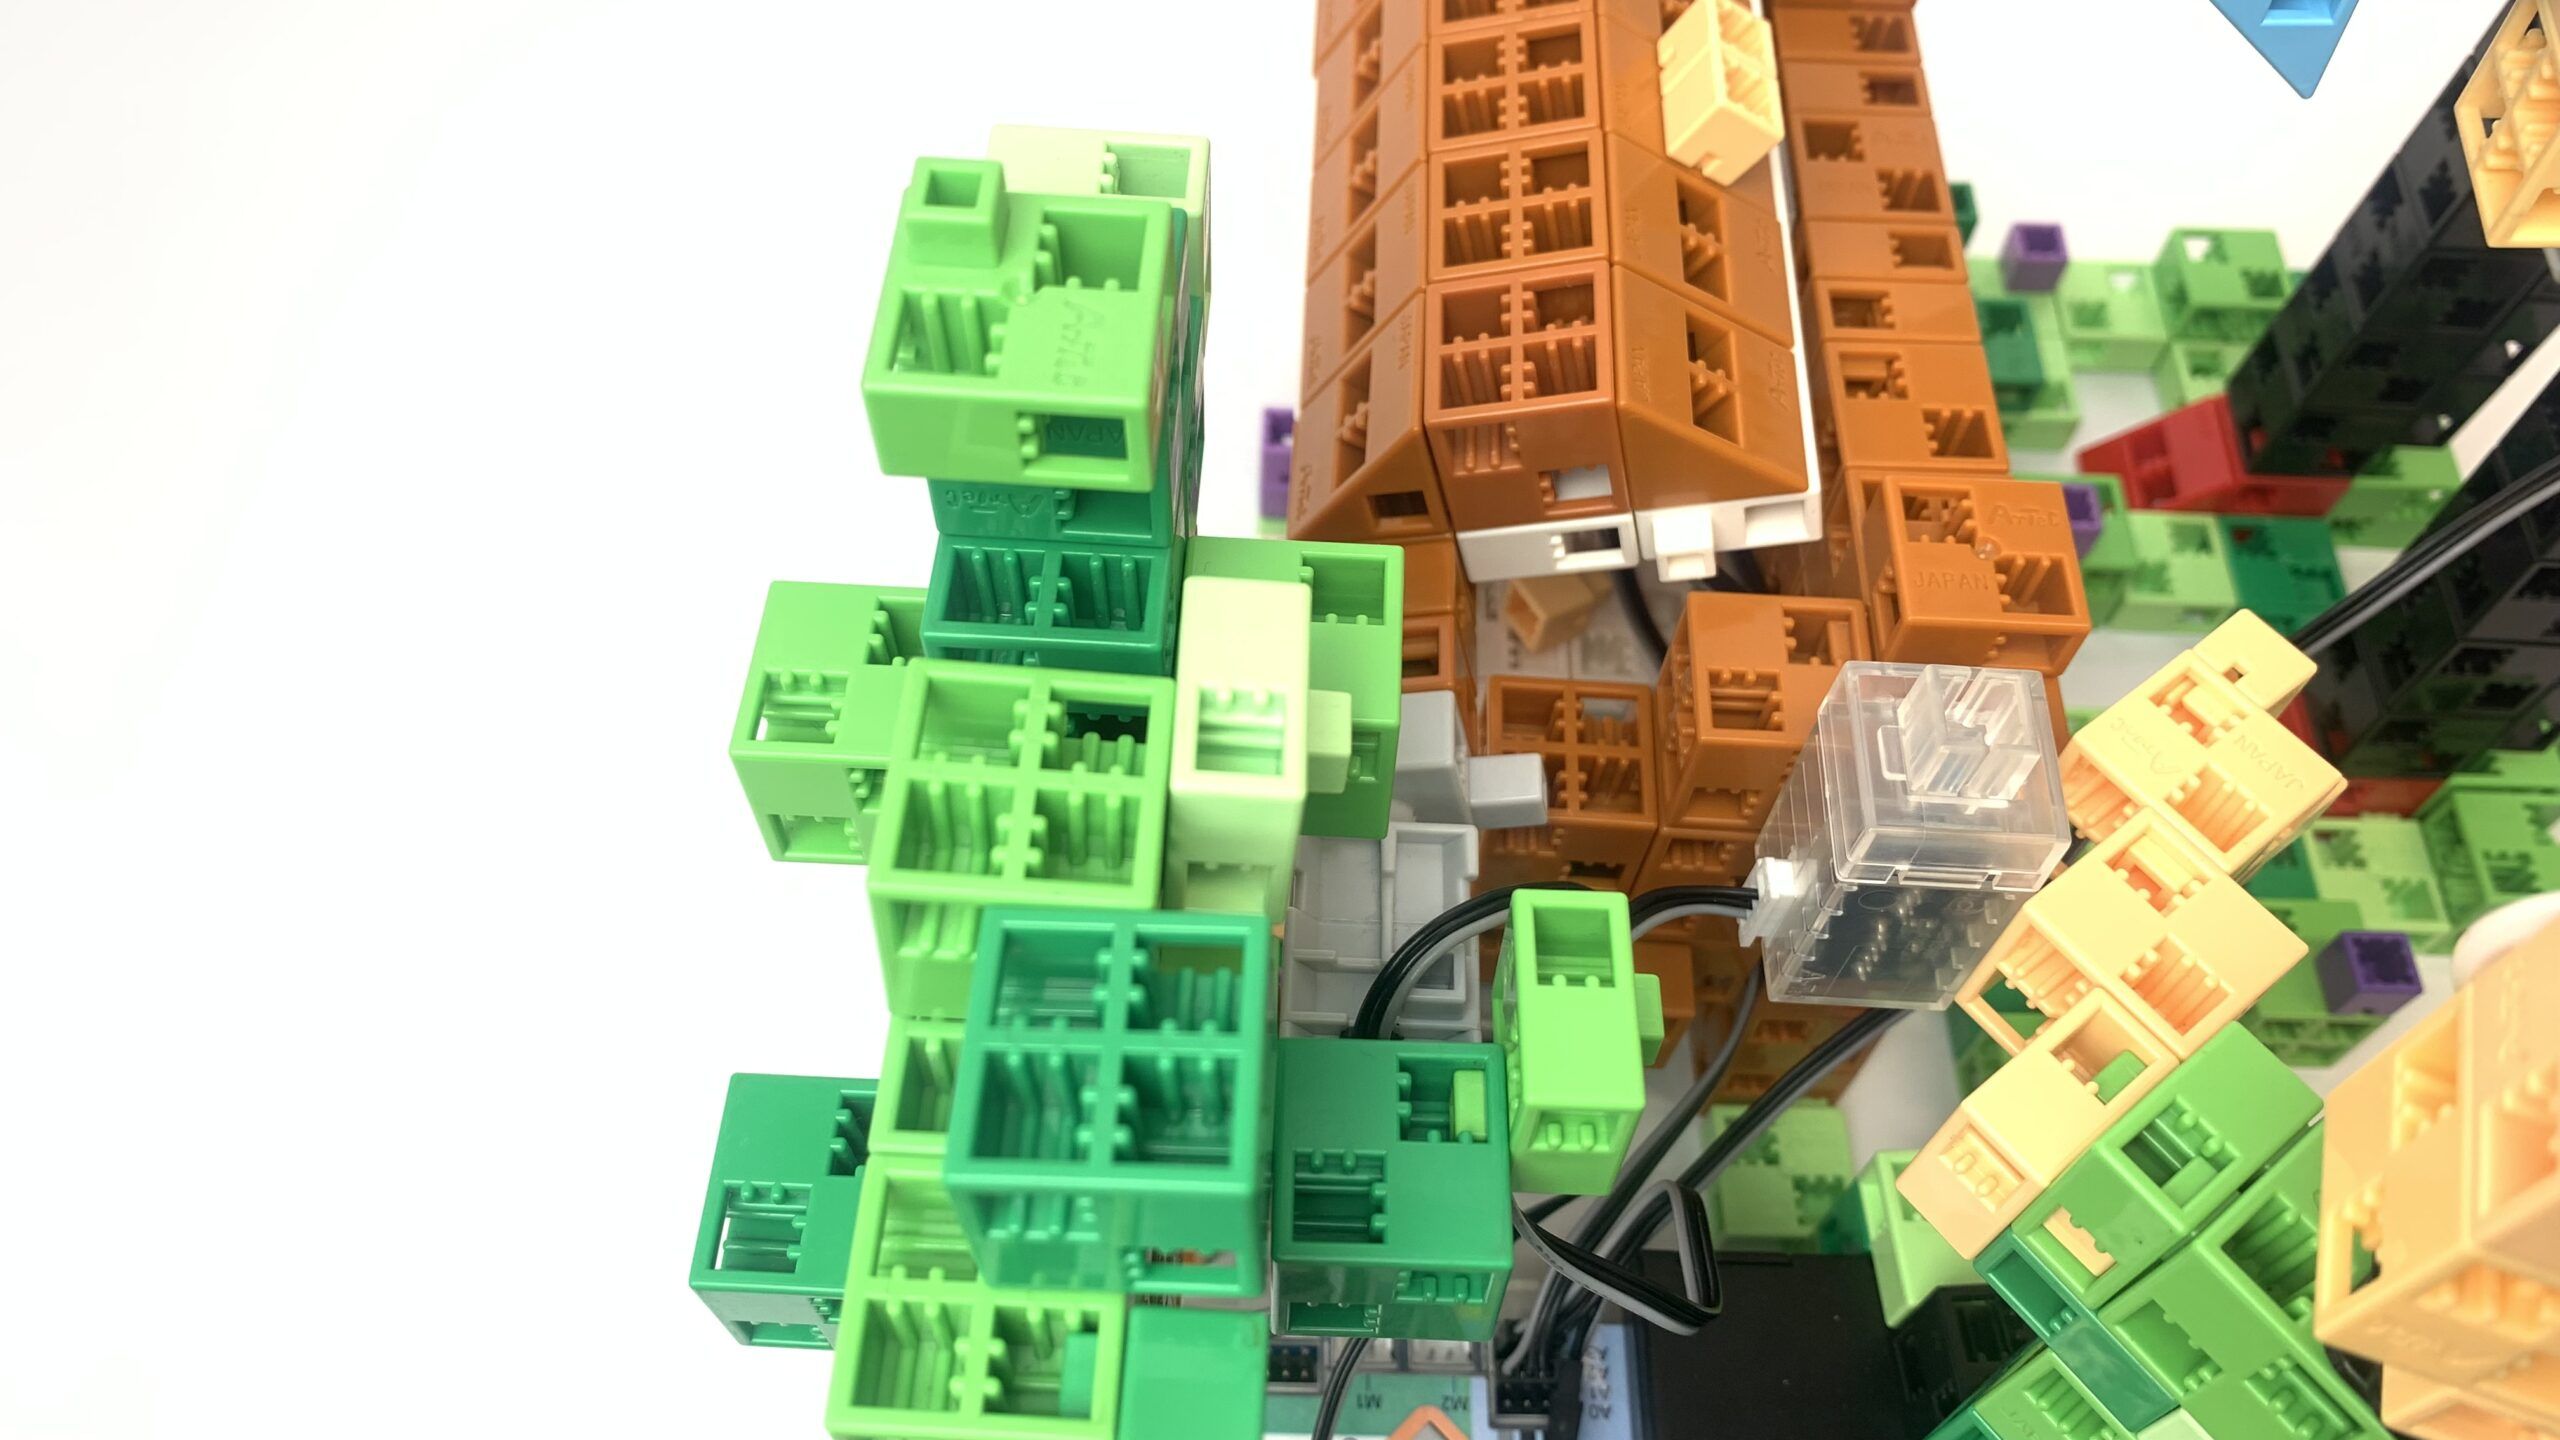
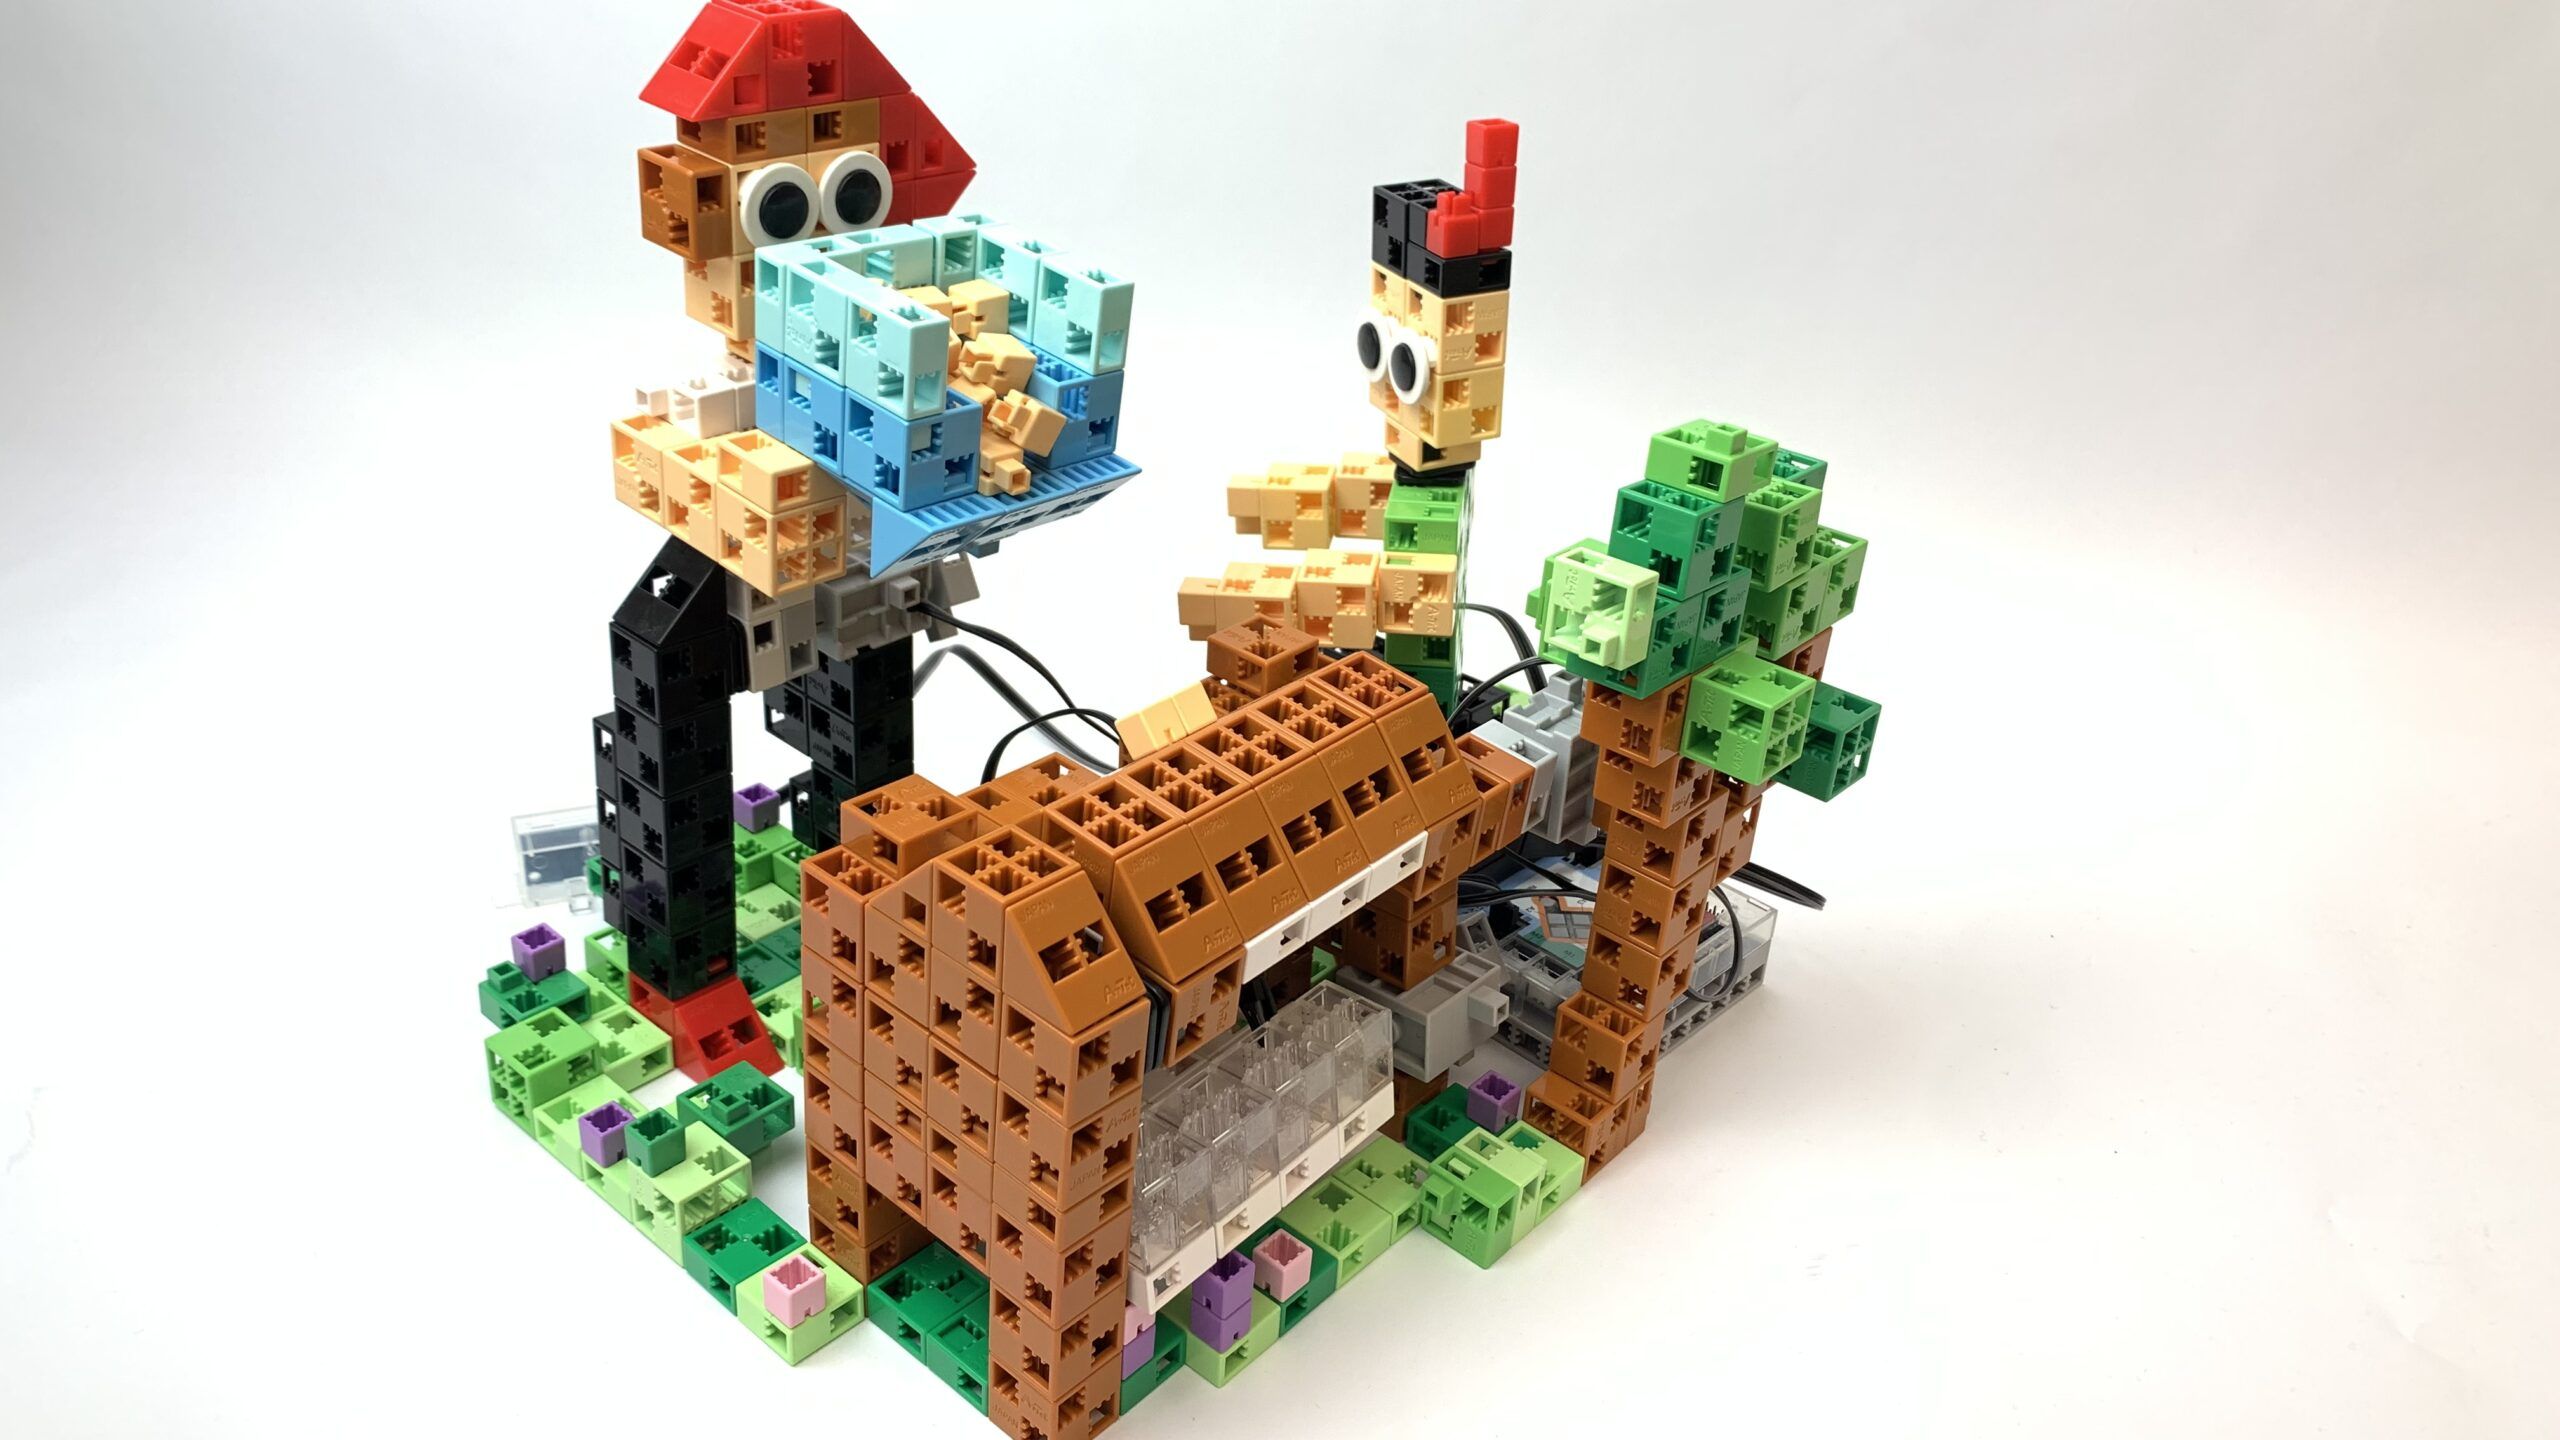
Jancsi és a mellkas P1 P2 P3 P4 Programozási szint 1 Kasperl, Seppel és a mellkas P1 Hogyan építsünk Statikus számok építése Statikus számok Építsünk Kasperl és Seppel, a karja legyen mozgatható a tengellyel együtt. VAGY Építsünk egy tengelyes dobozt, amelynek tetején és alján egy kis nyílás van, amely tengelyirányban nyílik. P1 Statikus számok P1 az oldal tetejére Programozási szint 2 Csúsztatható tetejű láda P2 Hogyan építsünk Seppel Seppelt és a ládát különálló robotként építjük meg. Megépítjük Seppelt, a derekába szerelünk egy szervomotort, és csatlakoztatunk hozzá 1 Touch érzékelőt. Amikor az érintésérzékelőt megnyomják, a szervomotor segít a homoknak a ládába esni. Megépítjük a ládát, amelynek teteje tengelyirányban zárható. Amikor leengedjük, a tető megnyomja a ládában lévő nyomógombot. Várjon, amíg a gomb harmadik megnyomásakor a szervomotor, amely a láda alját mozgatja, kinyit egy kis rést, ahol a homok kiesik. P2 Seppel P2 P2 Program P2 a) letöltés az oldal tetejére Programozási szint 3 Számláló láda P3 Hogyan építsünk A robotok Seppel és a láda ugyanúgy épül fel, mint a P3-as. A láda tetejét és alját 4 érintésérzékelő vezérli. A fedél lépcsőzetesen nyílik és záródik, és az alja csak akkor nyitható, ha a fedél zárva van. A láda fedele csak akkor zárható, az alja pedig csak akkor nyitható ki, ha homok van benne, ezt a robot infravörös érzékelővel érzékeli. P3 Seppel P3 P3 Számláló láda P3 program letöltése az oldal tetejére Programozási szint 4 Számláló láda 2 P4 Hogyan építsünk Kávéőrlő A kávédaráló felépítése megegyezik a P2 A nagymama ugyanúgy van felépítve, mint a P3-ban, de a vezérléshez egy gyorsulásmérő és egy nyomógomb szolgál. A kávédaráló érintésérzékelőjének megnyomásával a kávédaráló karja véletlenszerű sebességgel forog, 1 IR-fotóreflektor a kávédaráló karjának forgási sebességének mérésére szolgál. Egy kör után a dal a megfelelő sebességgel szólal meg, miközben a kar tovább forog. P4 Seppel P4 P4 Mellkas P4 program letöltése az oldal tetejére