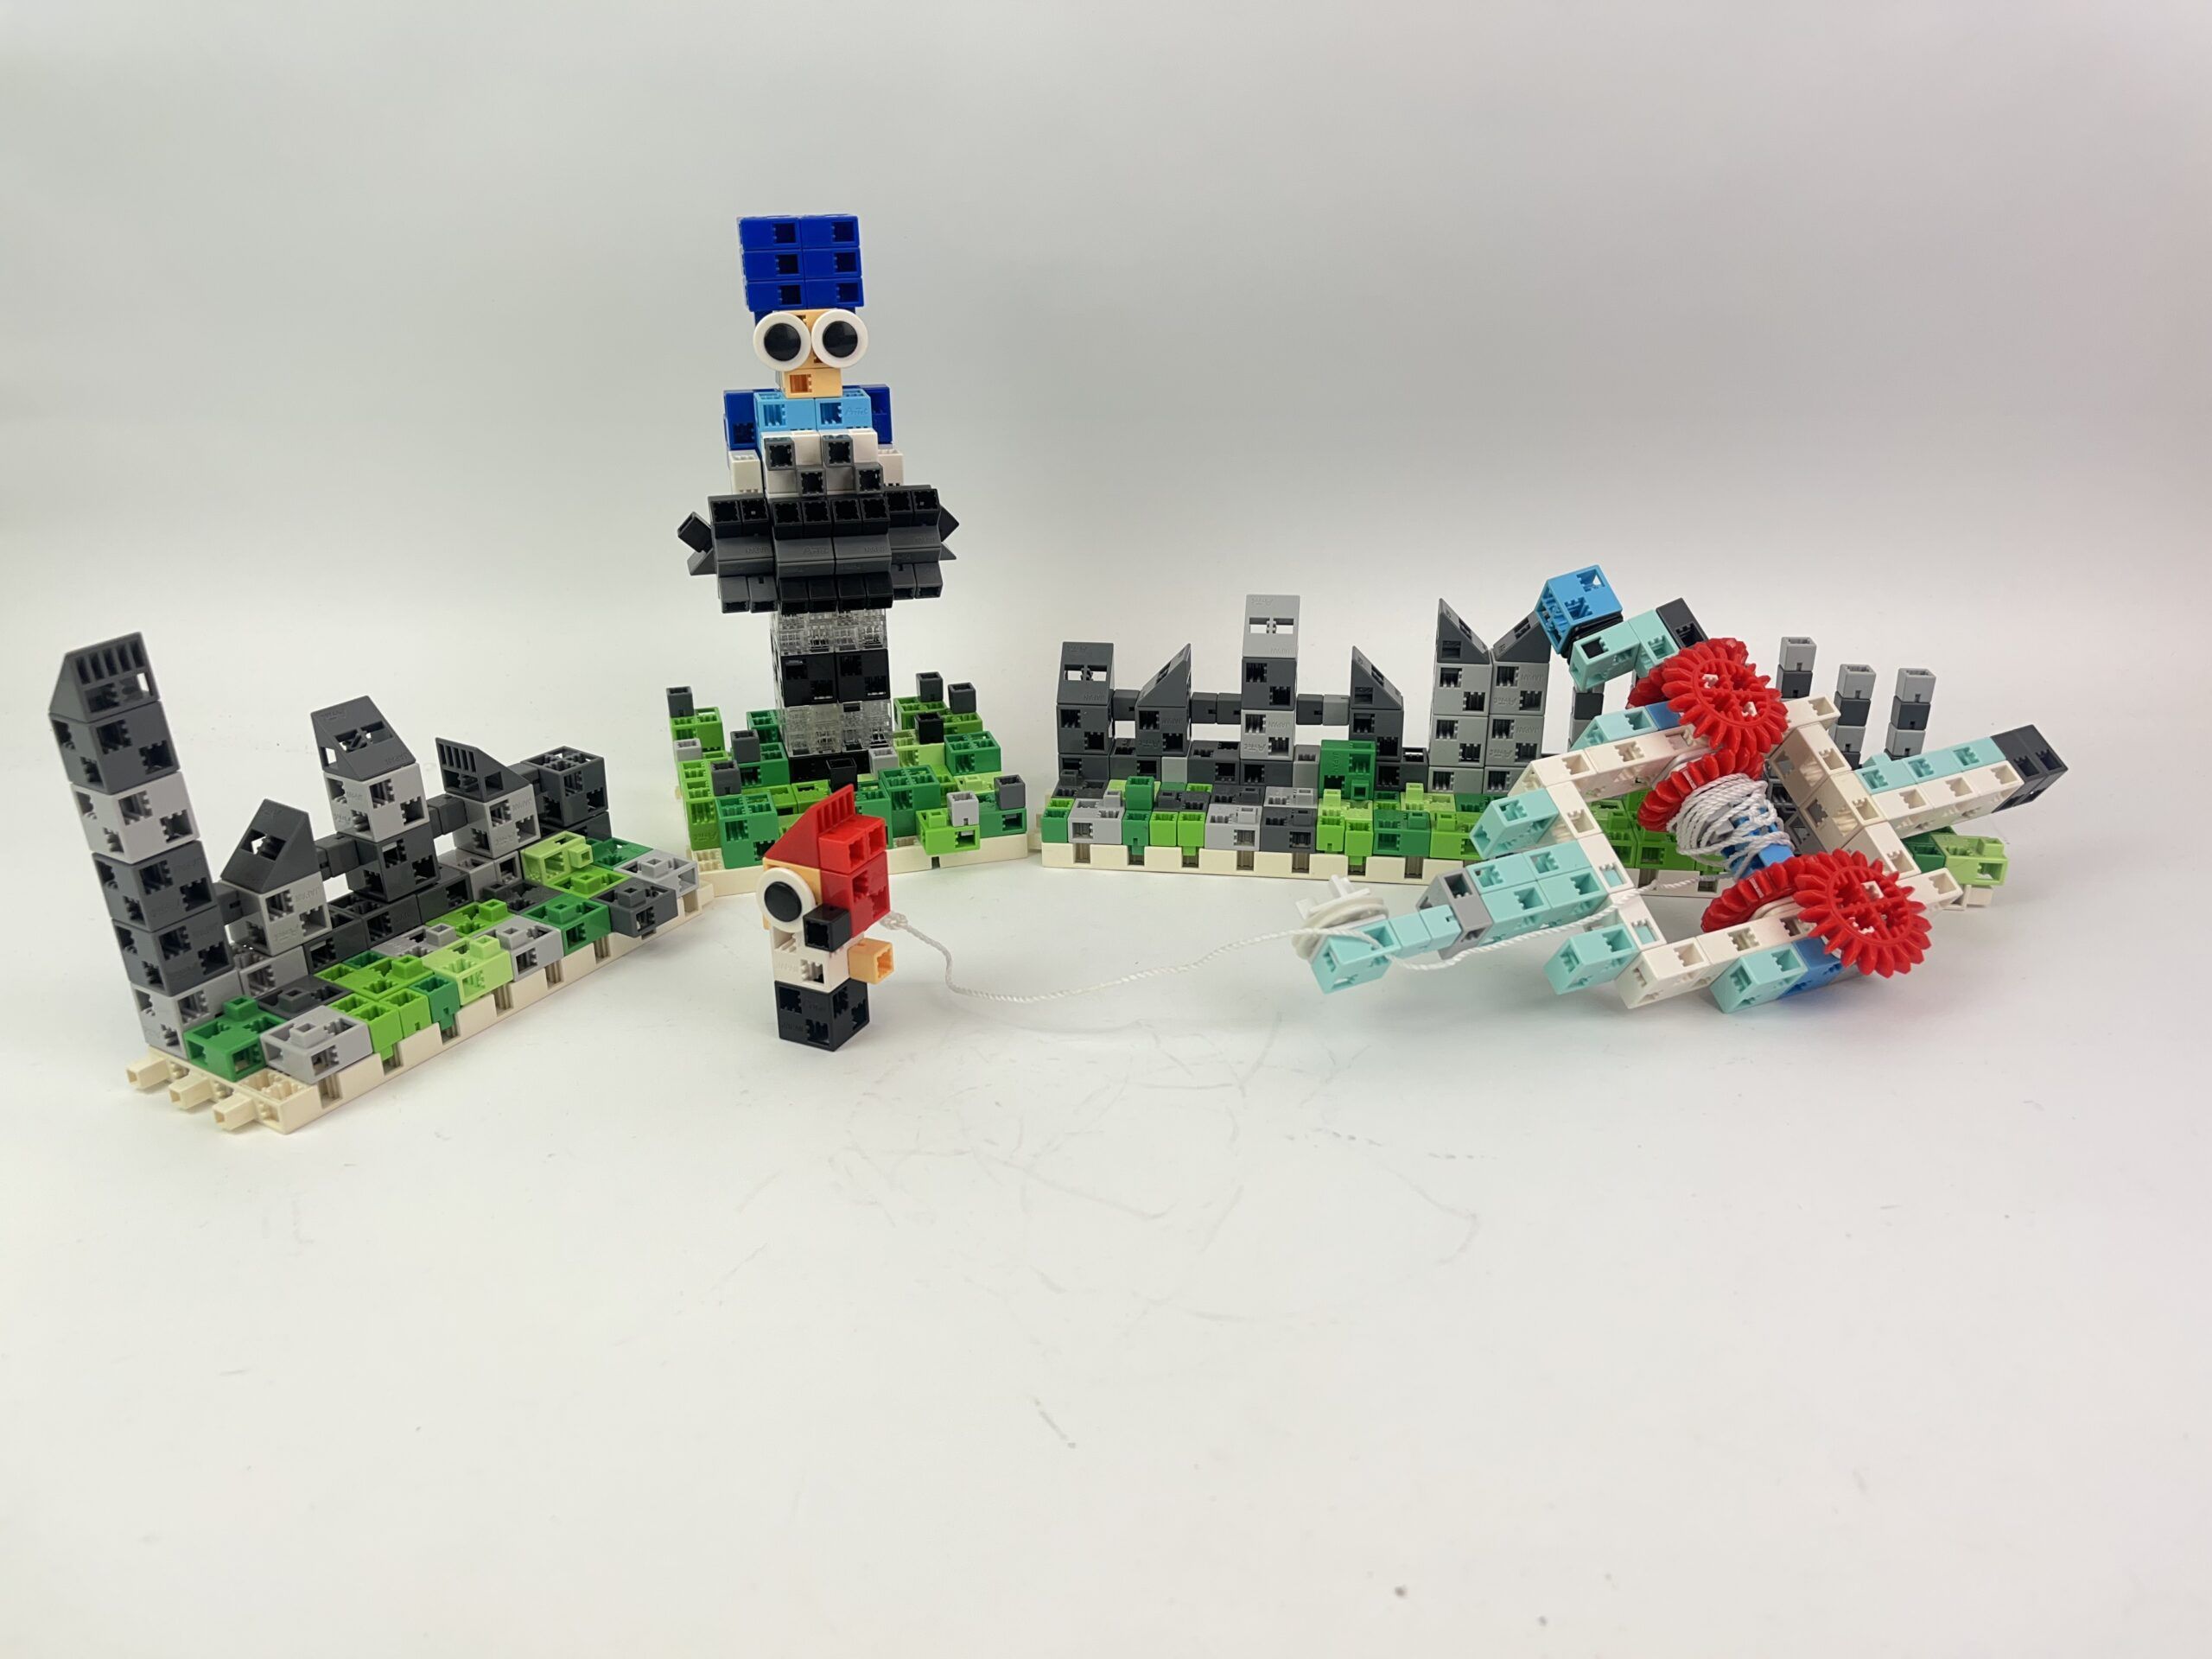
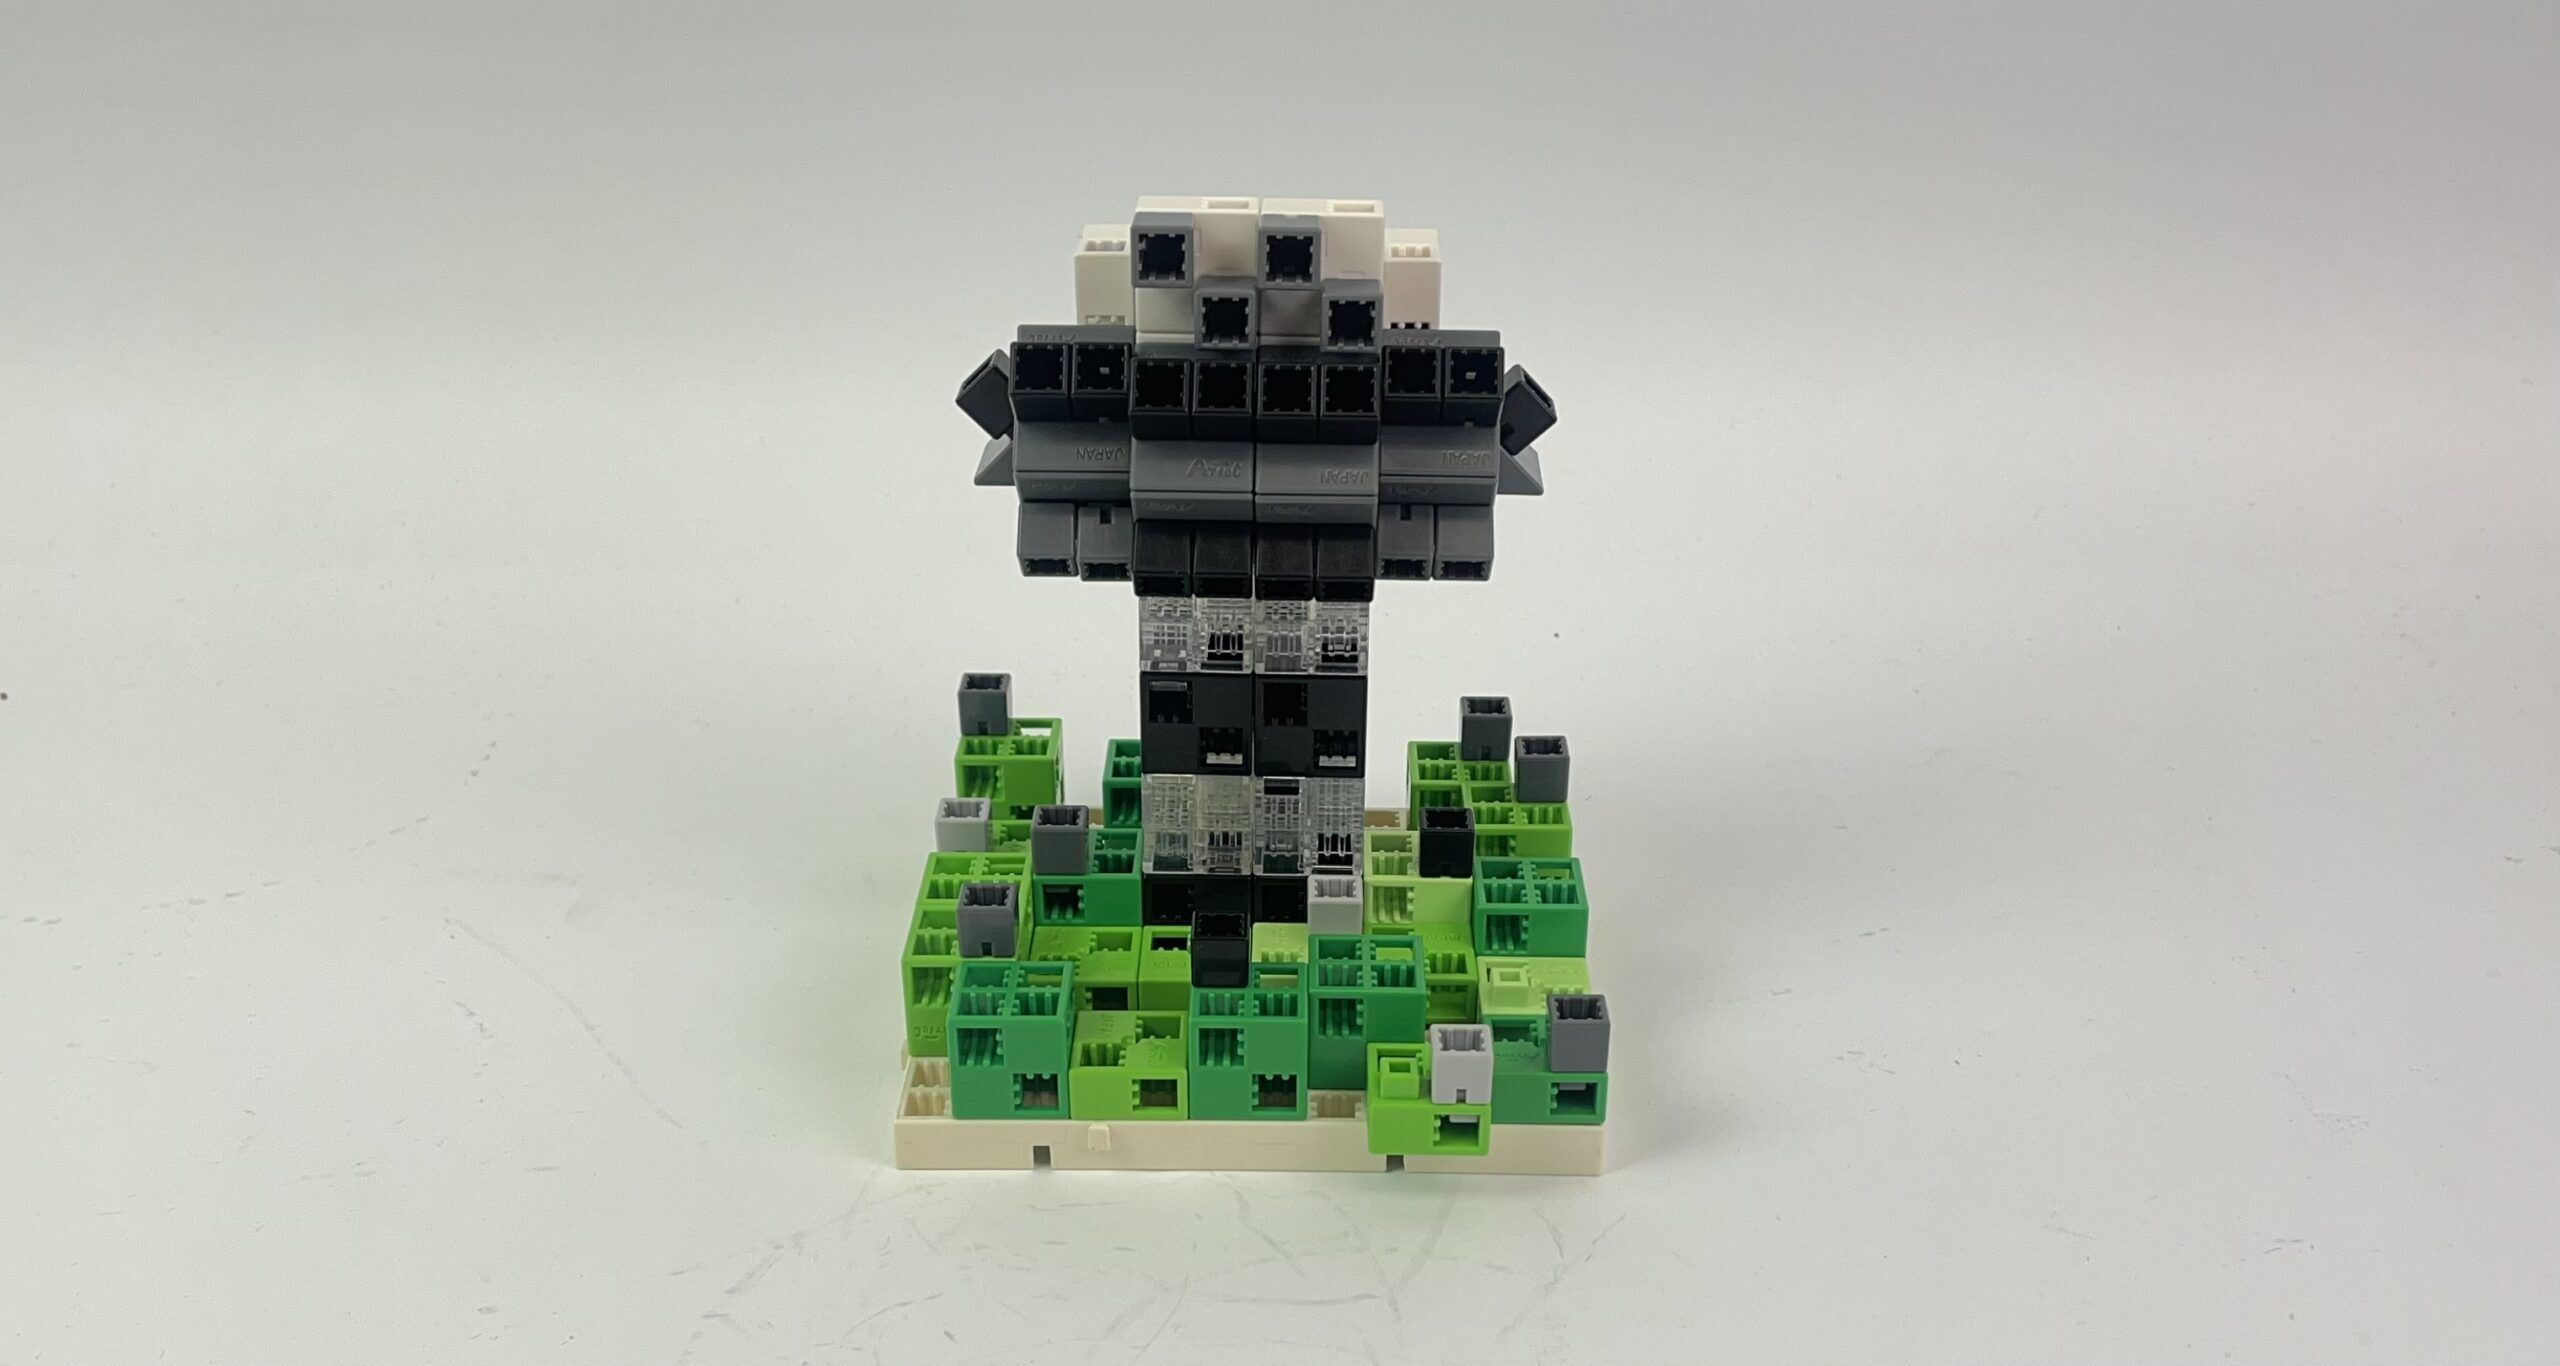
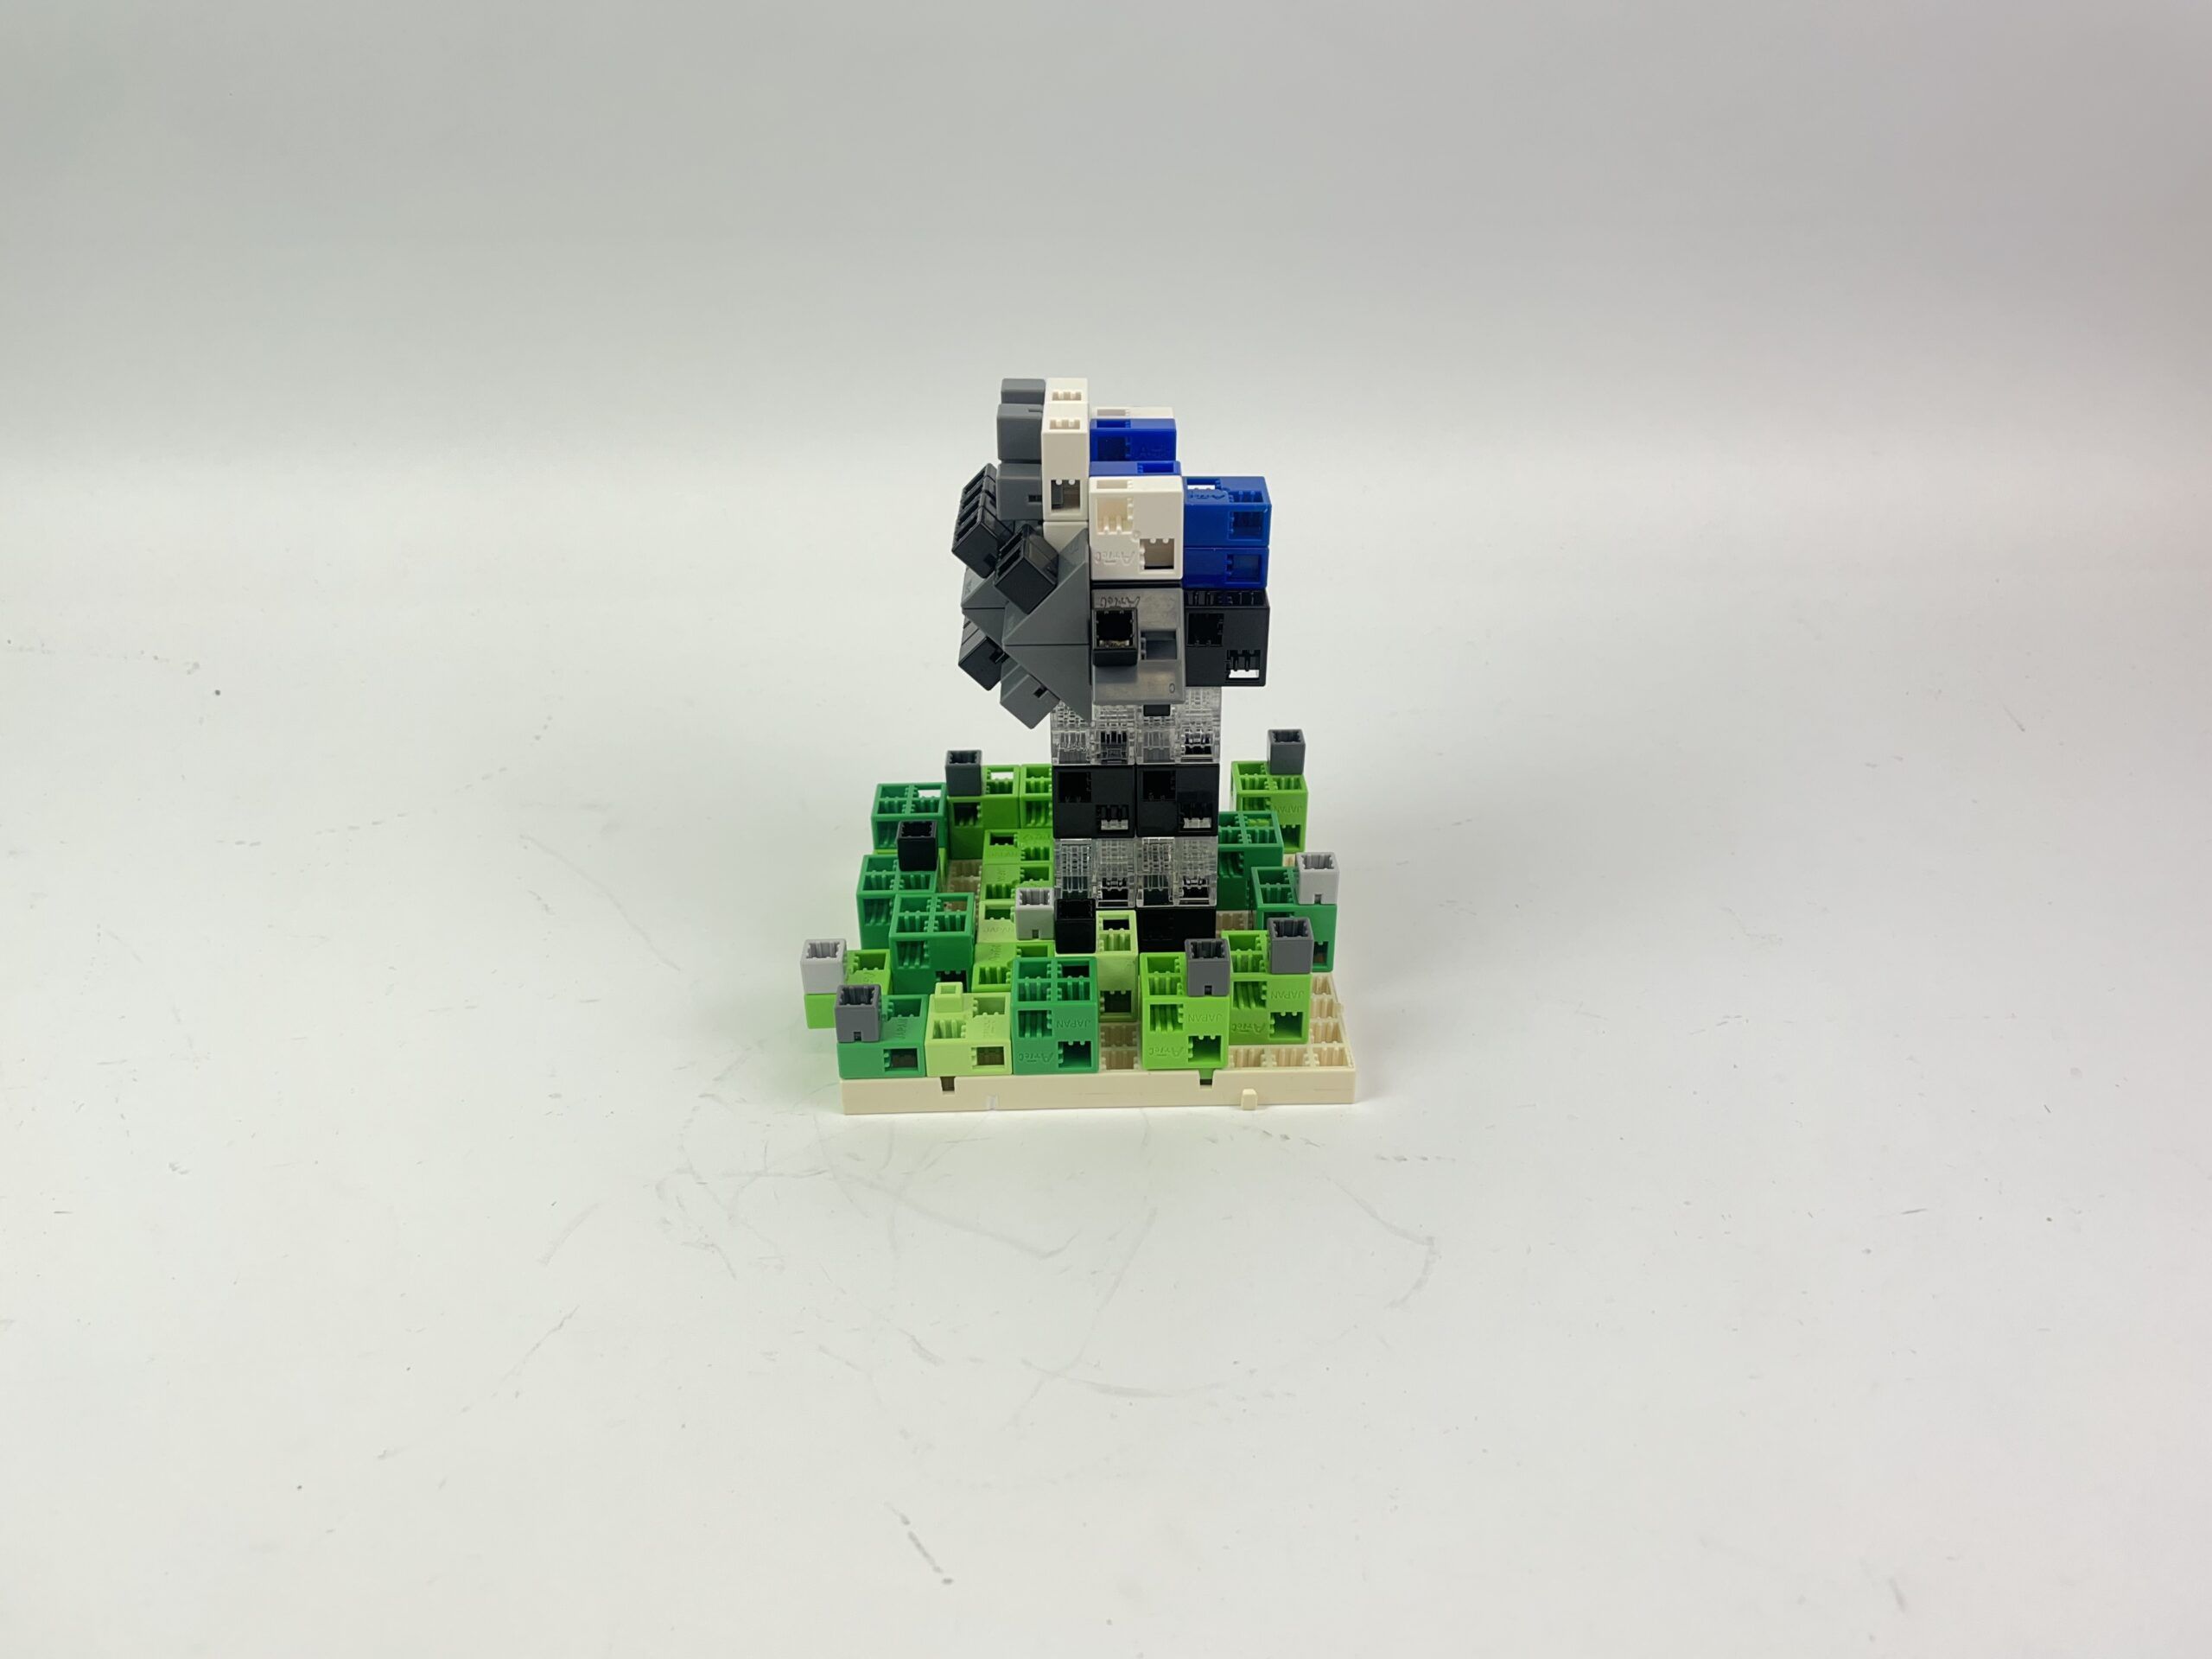
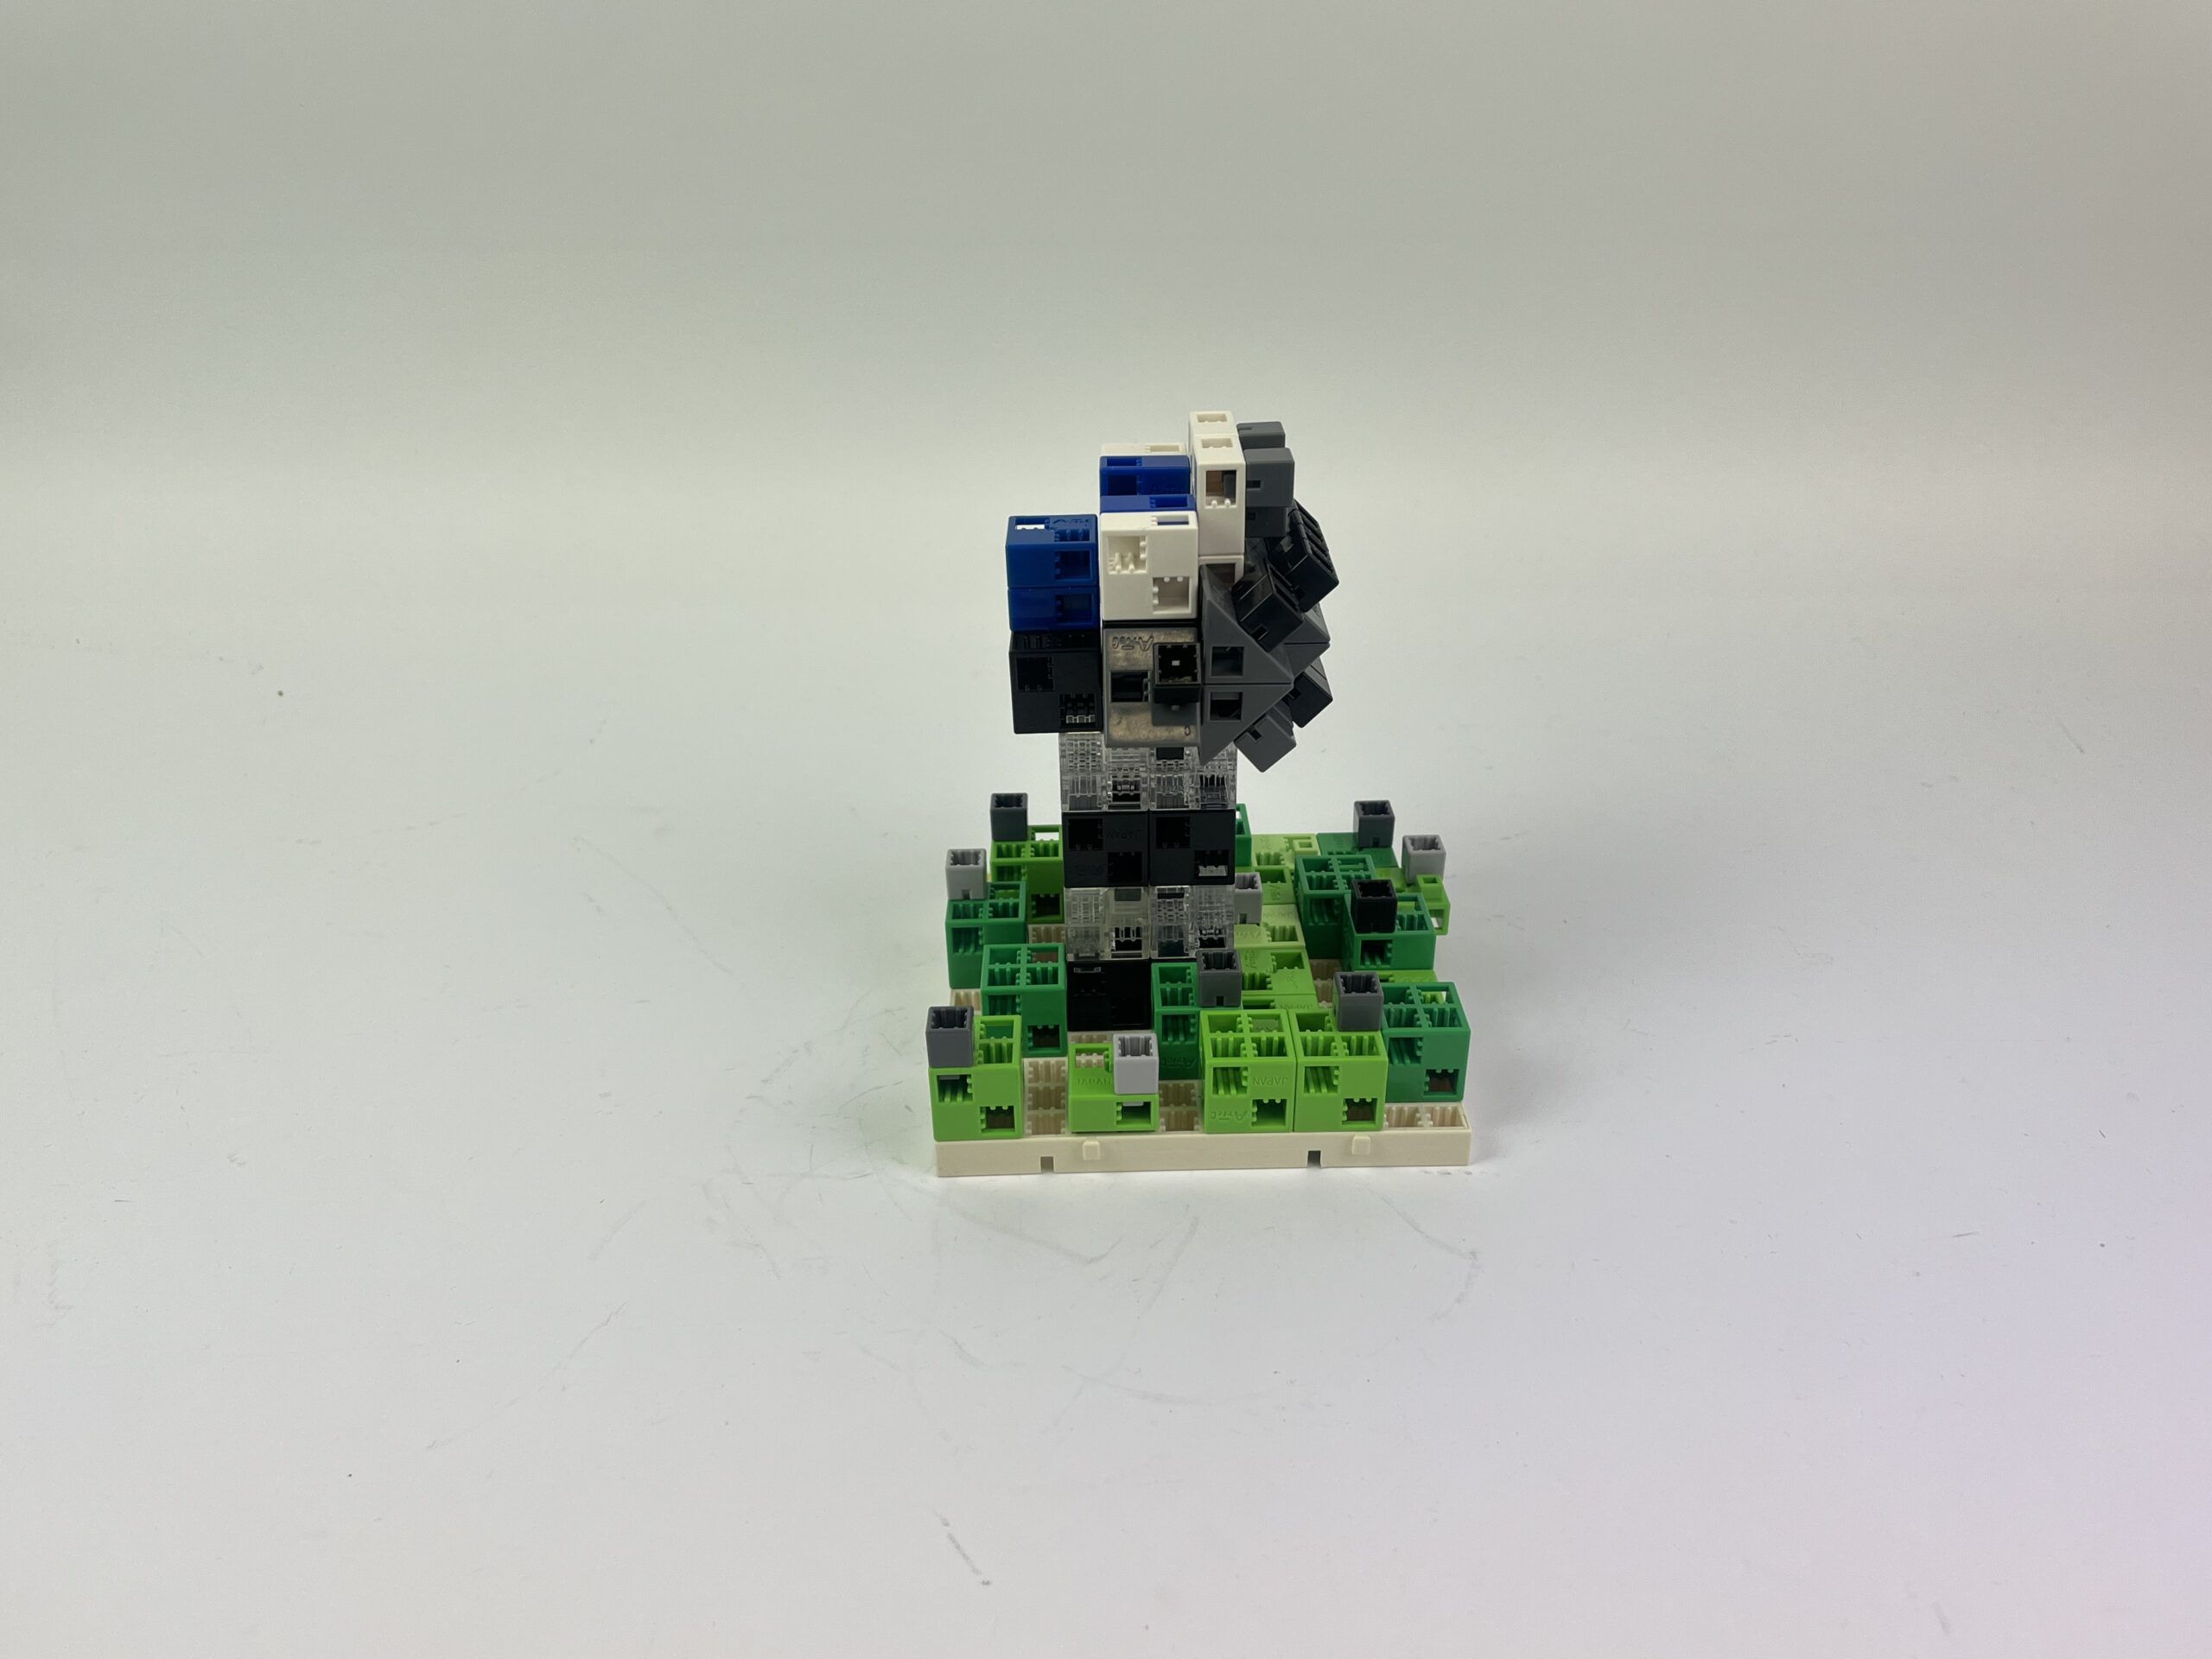
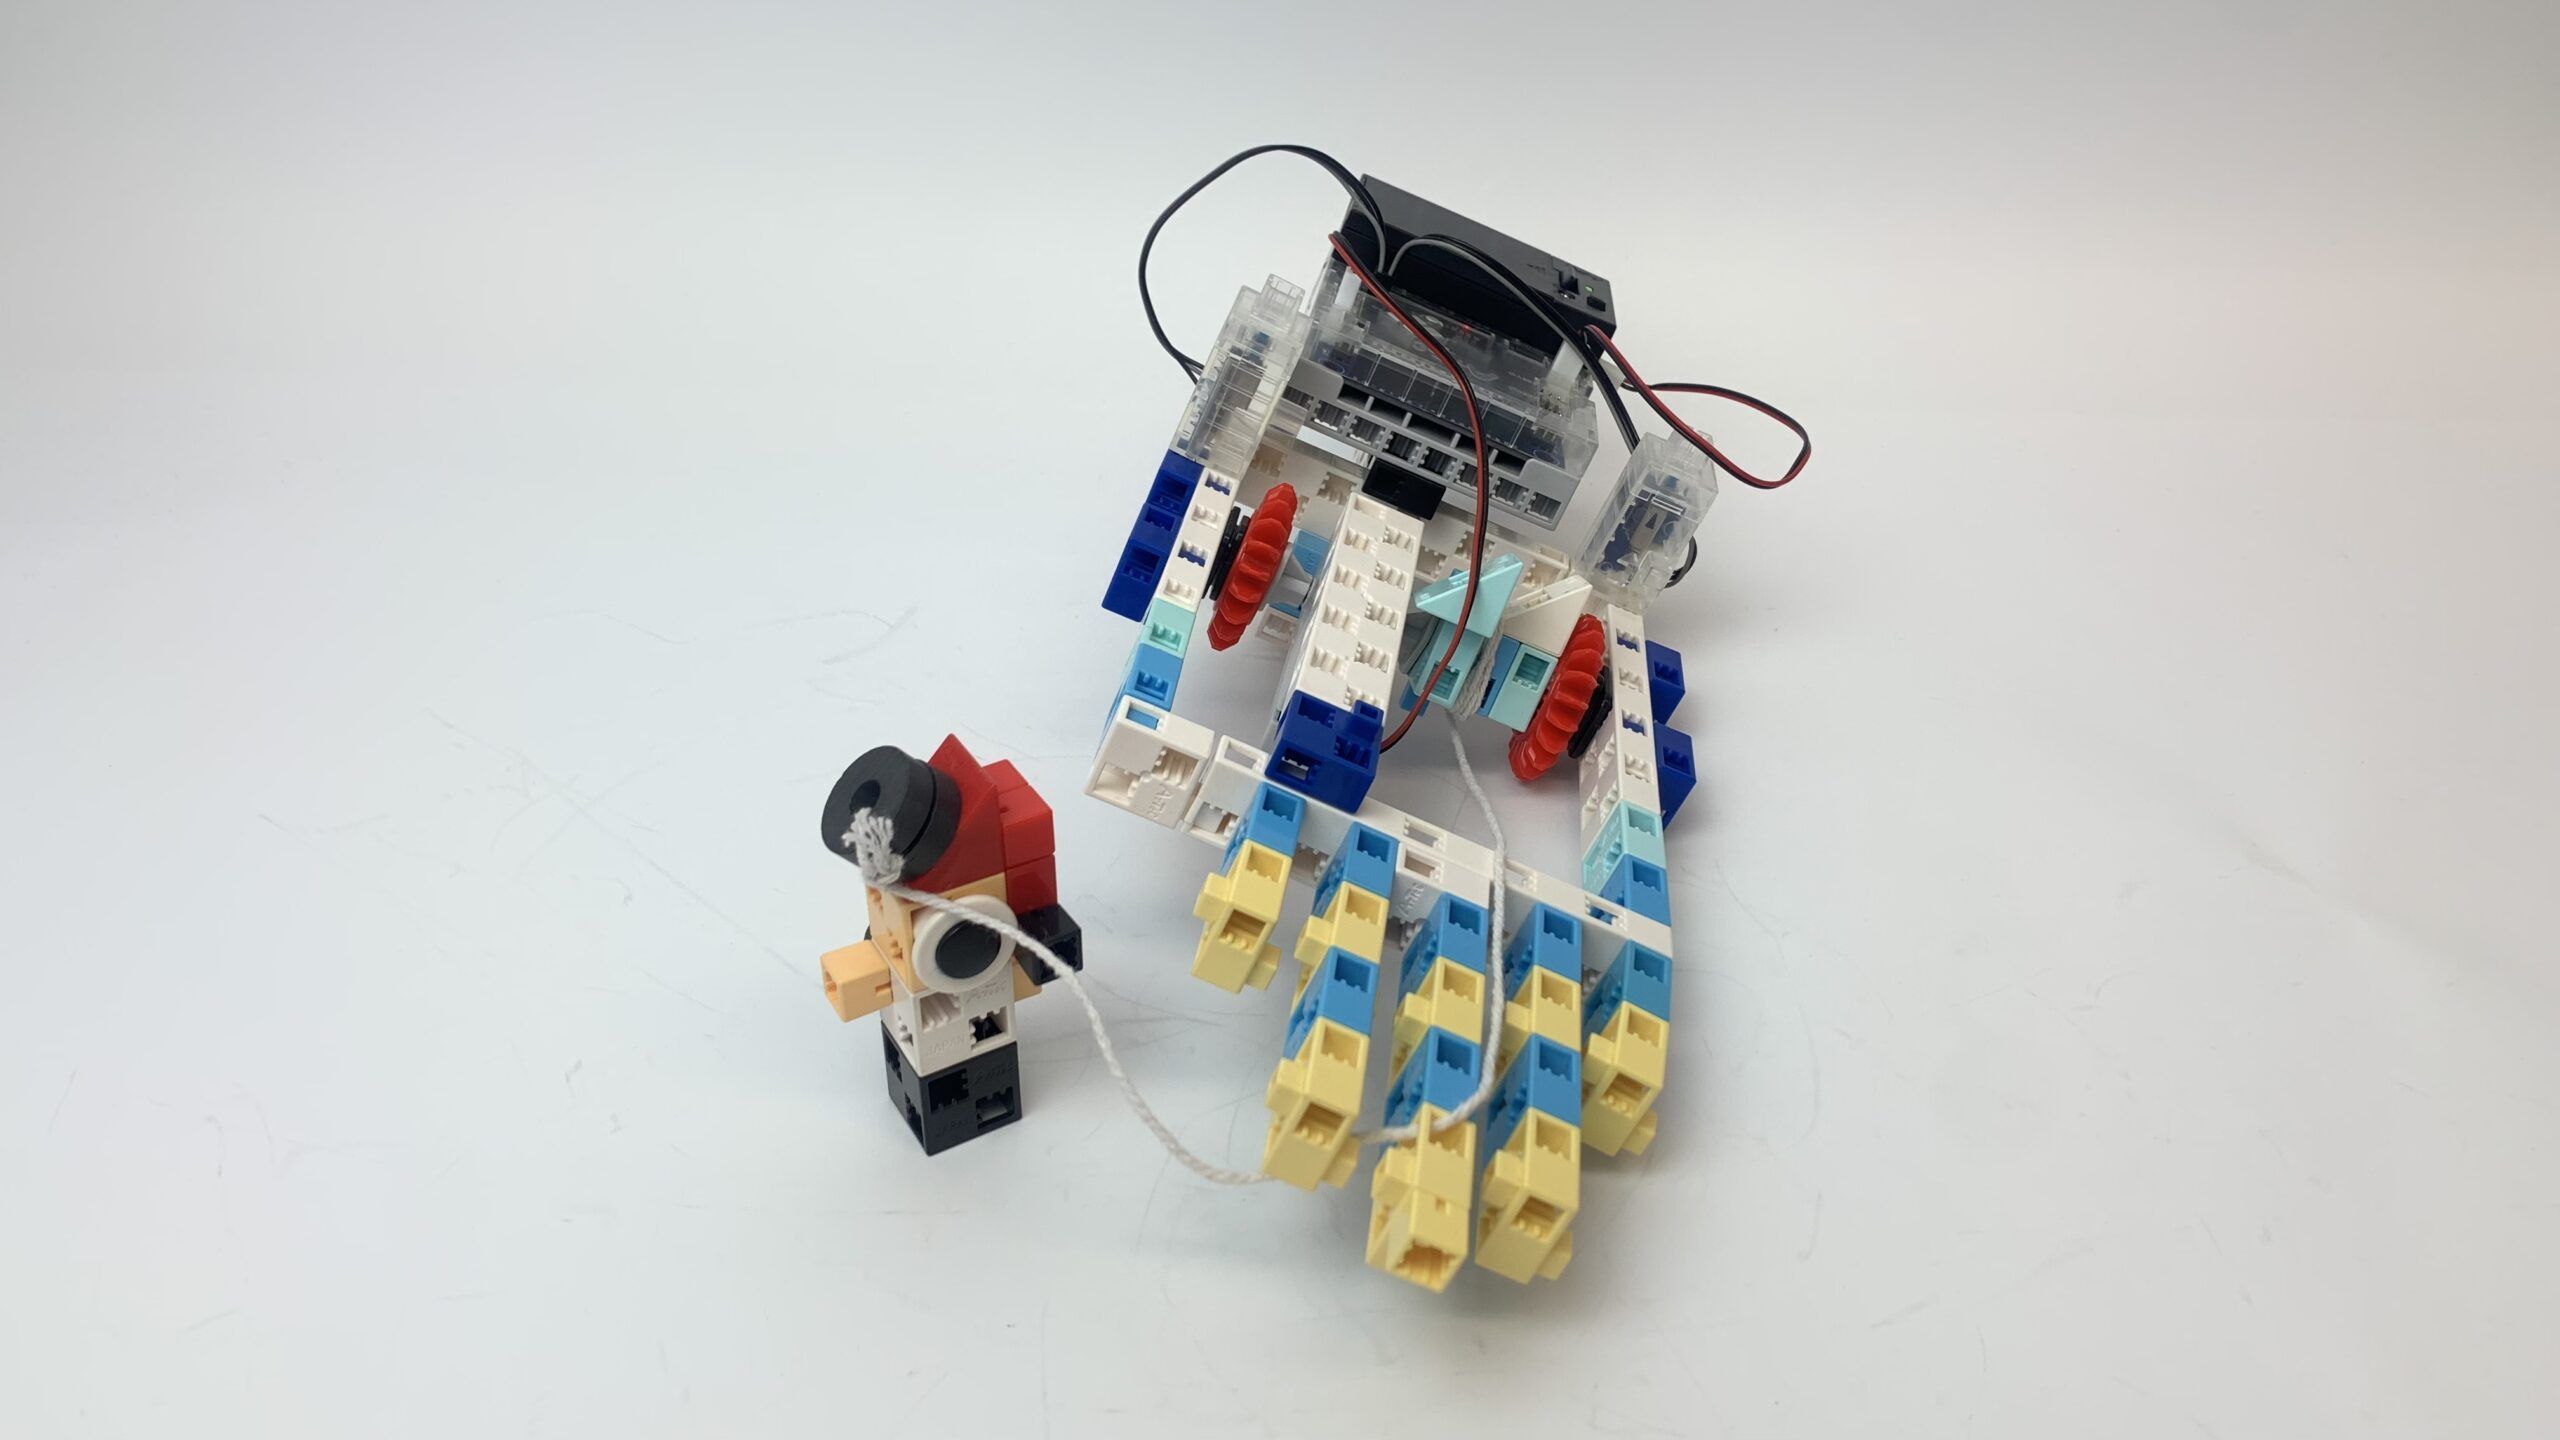
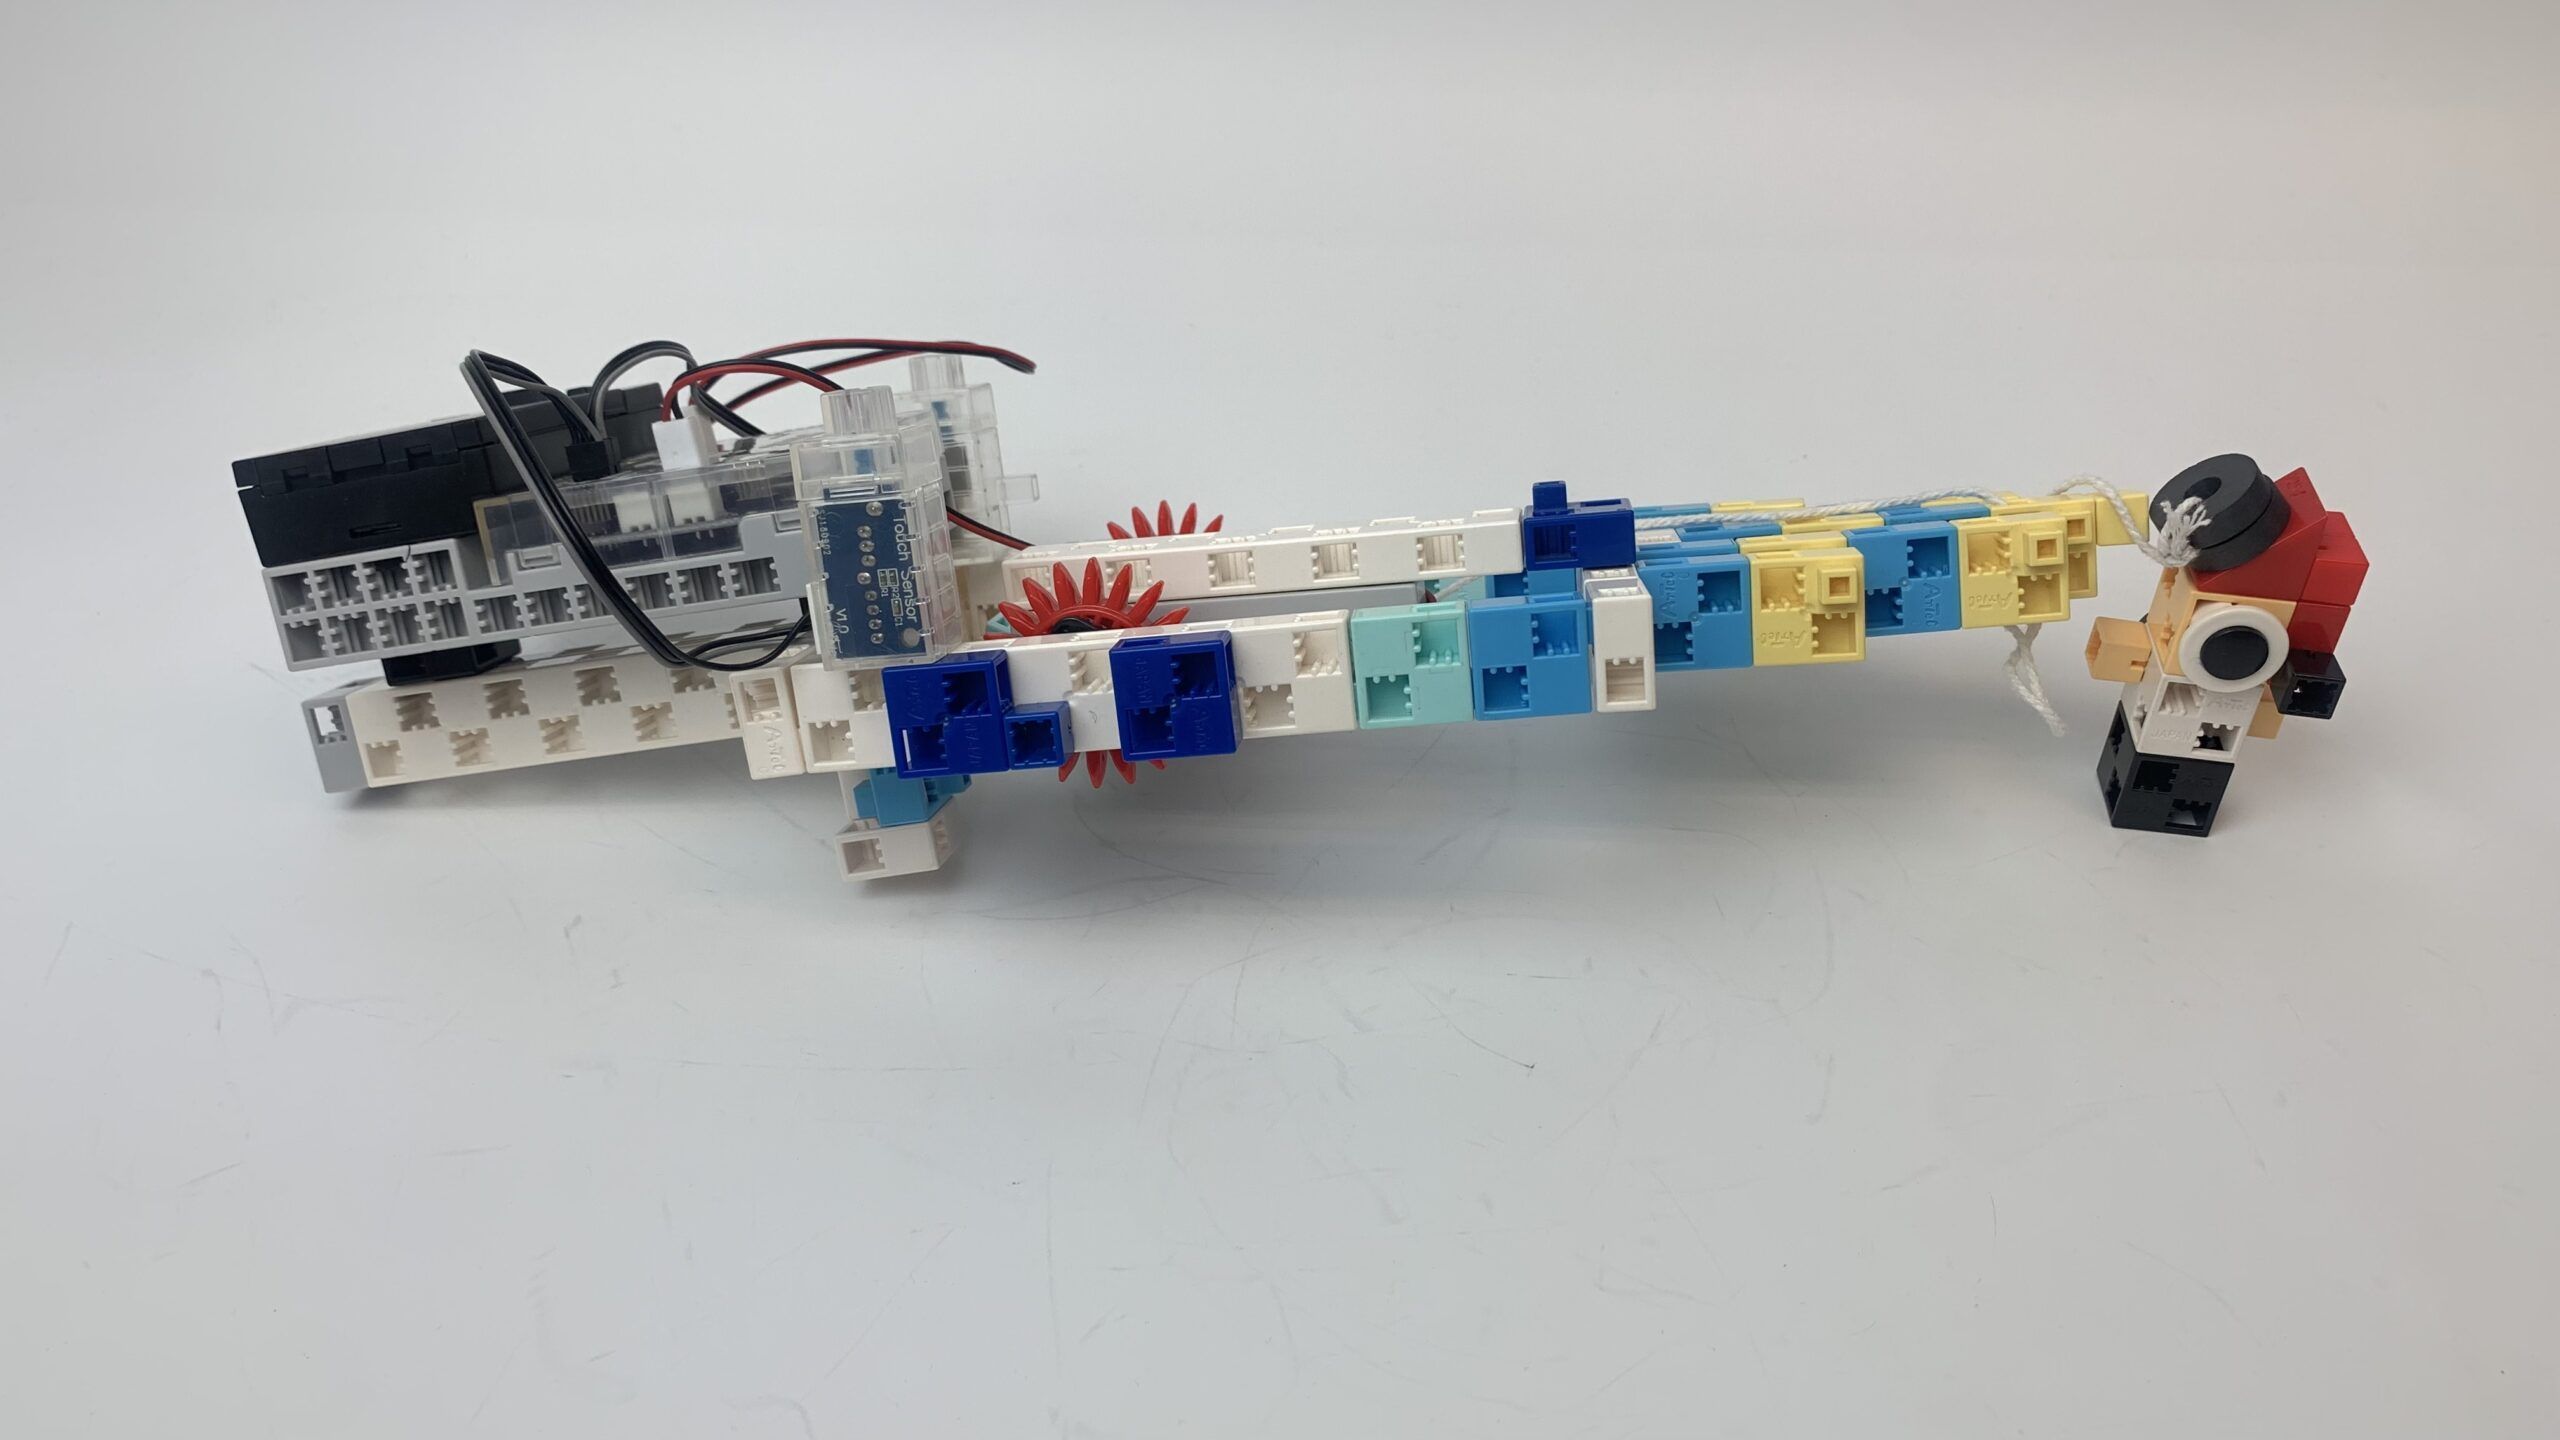
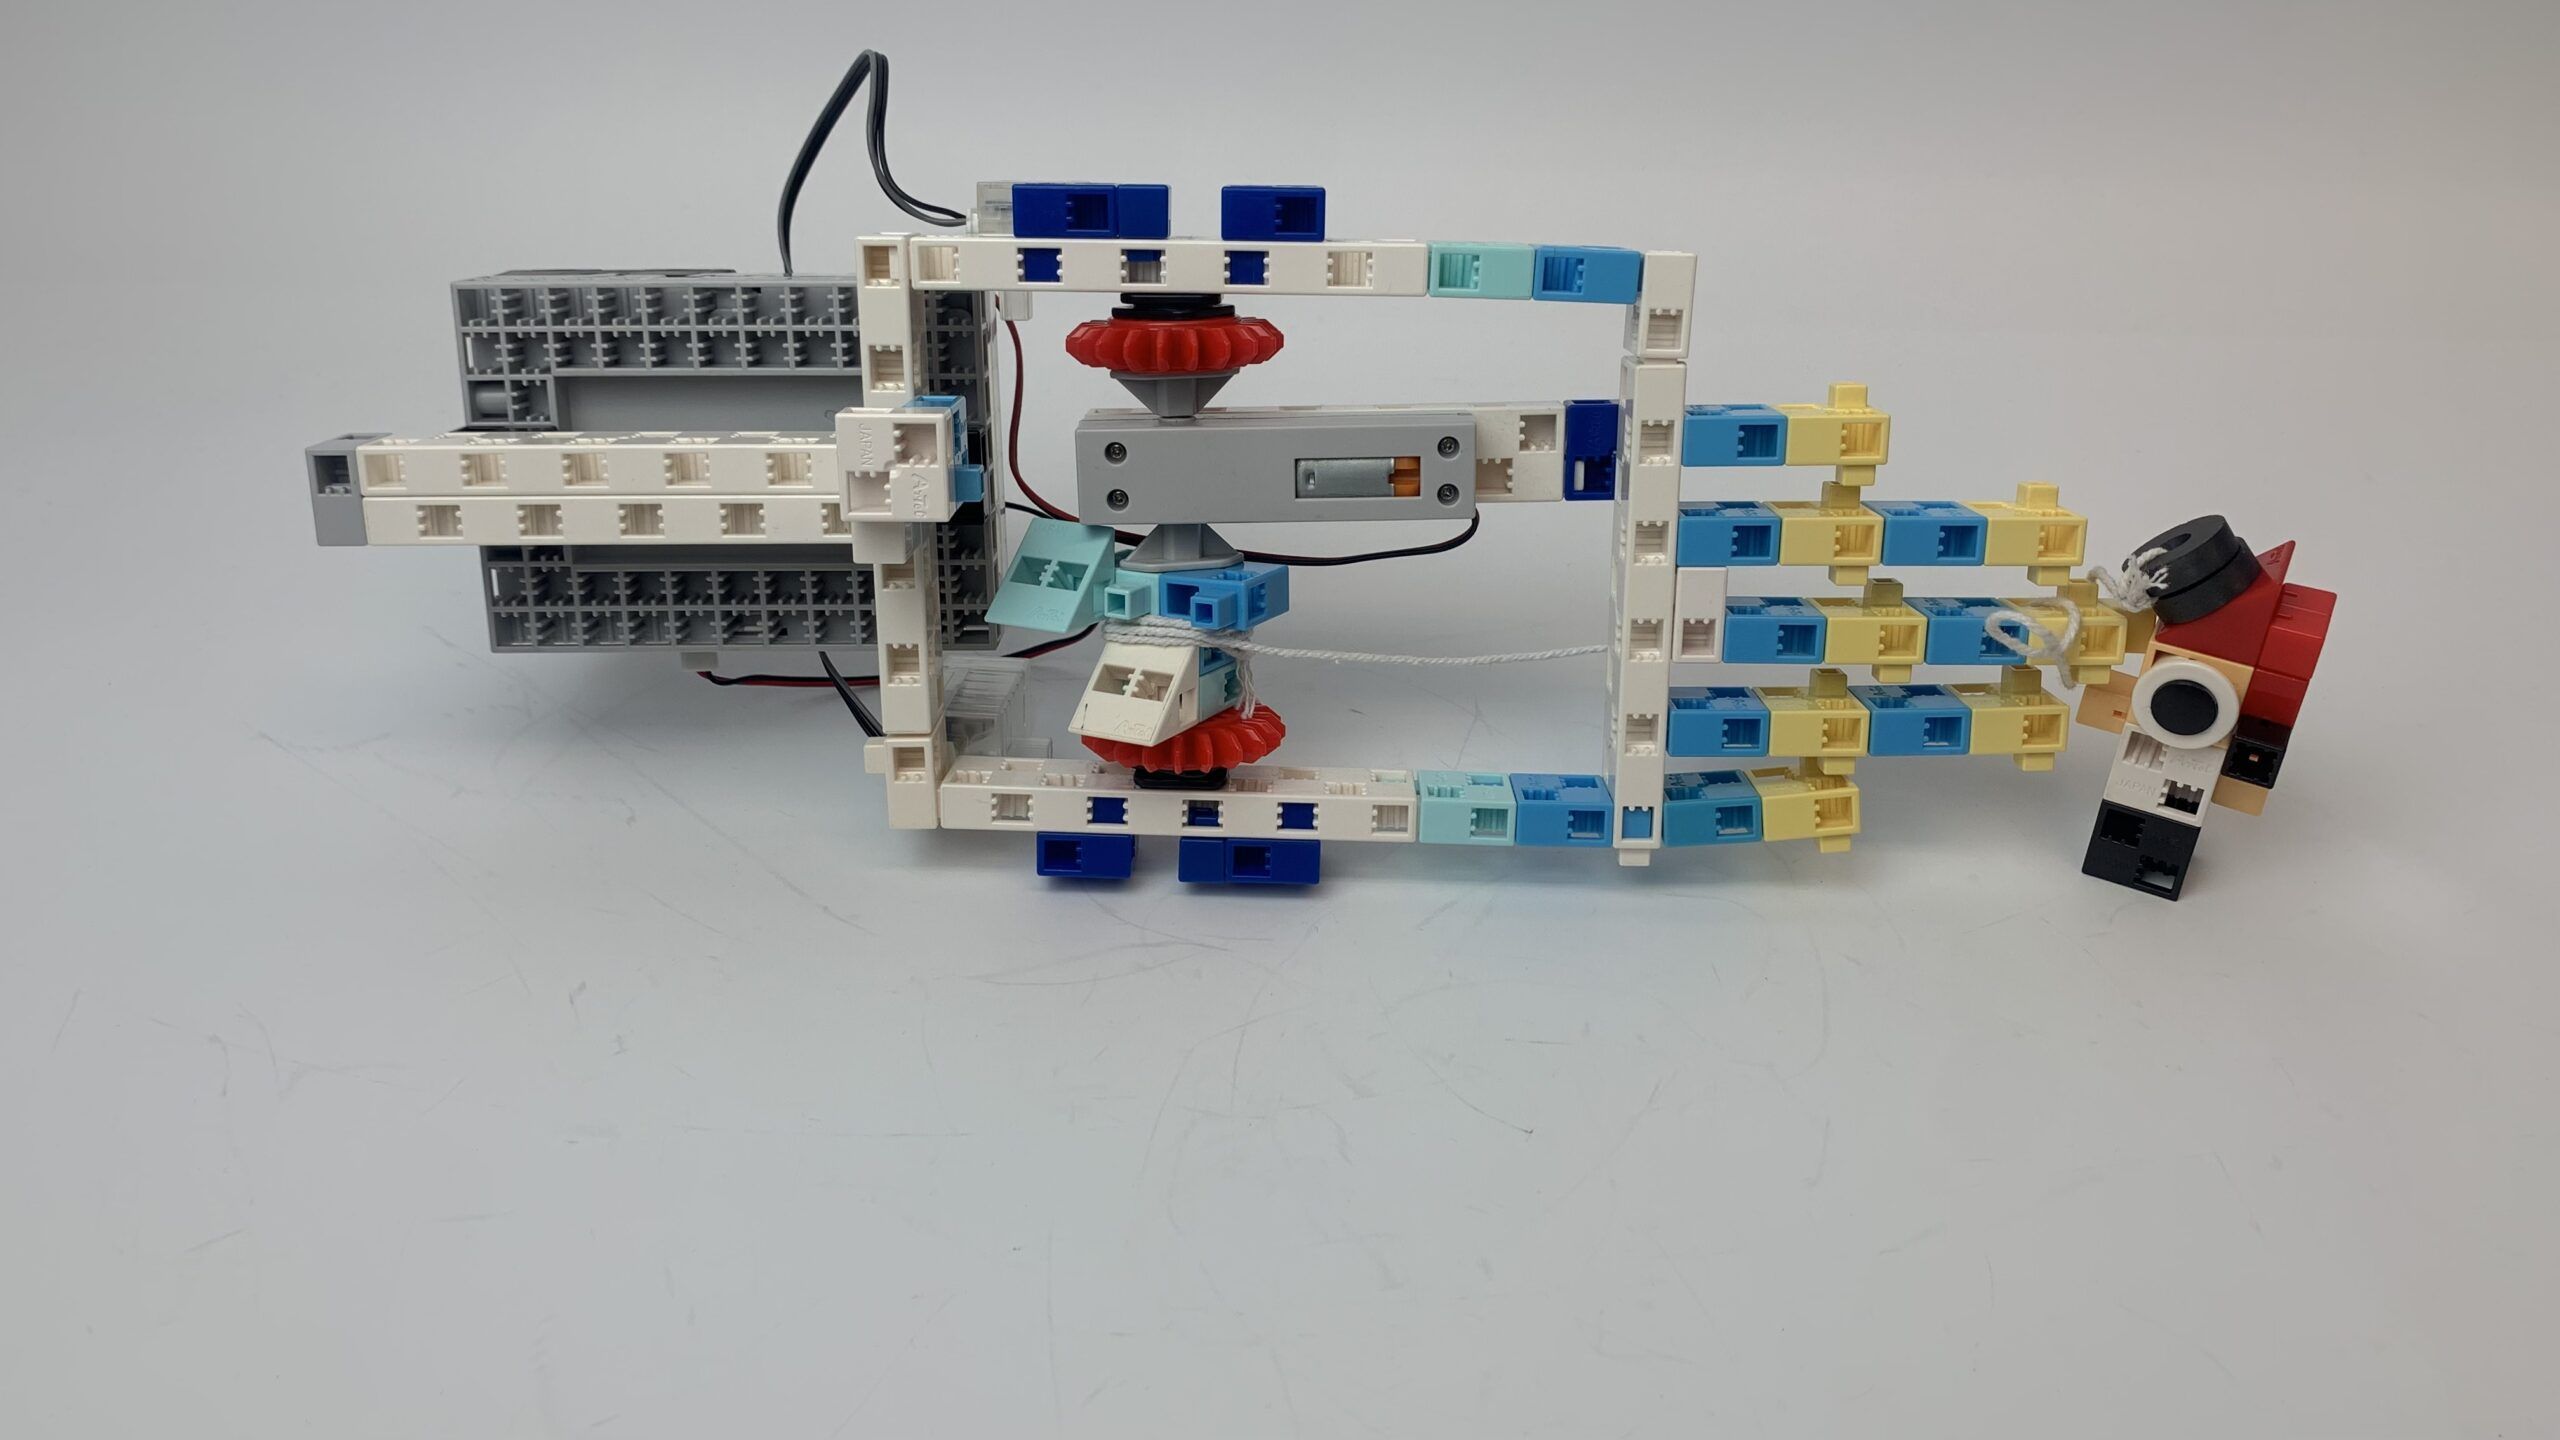
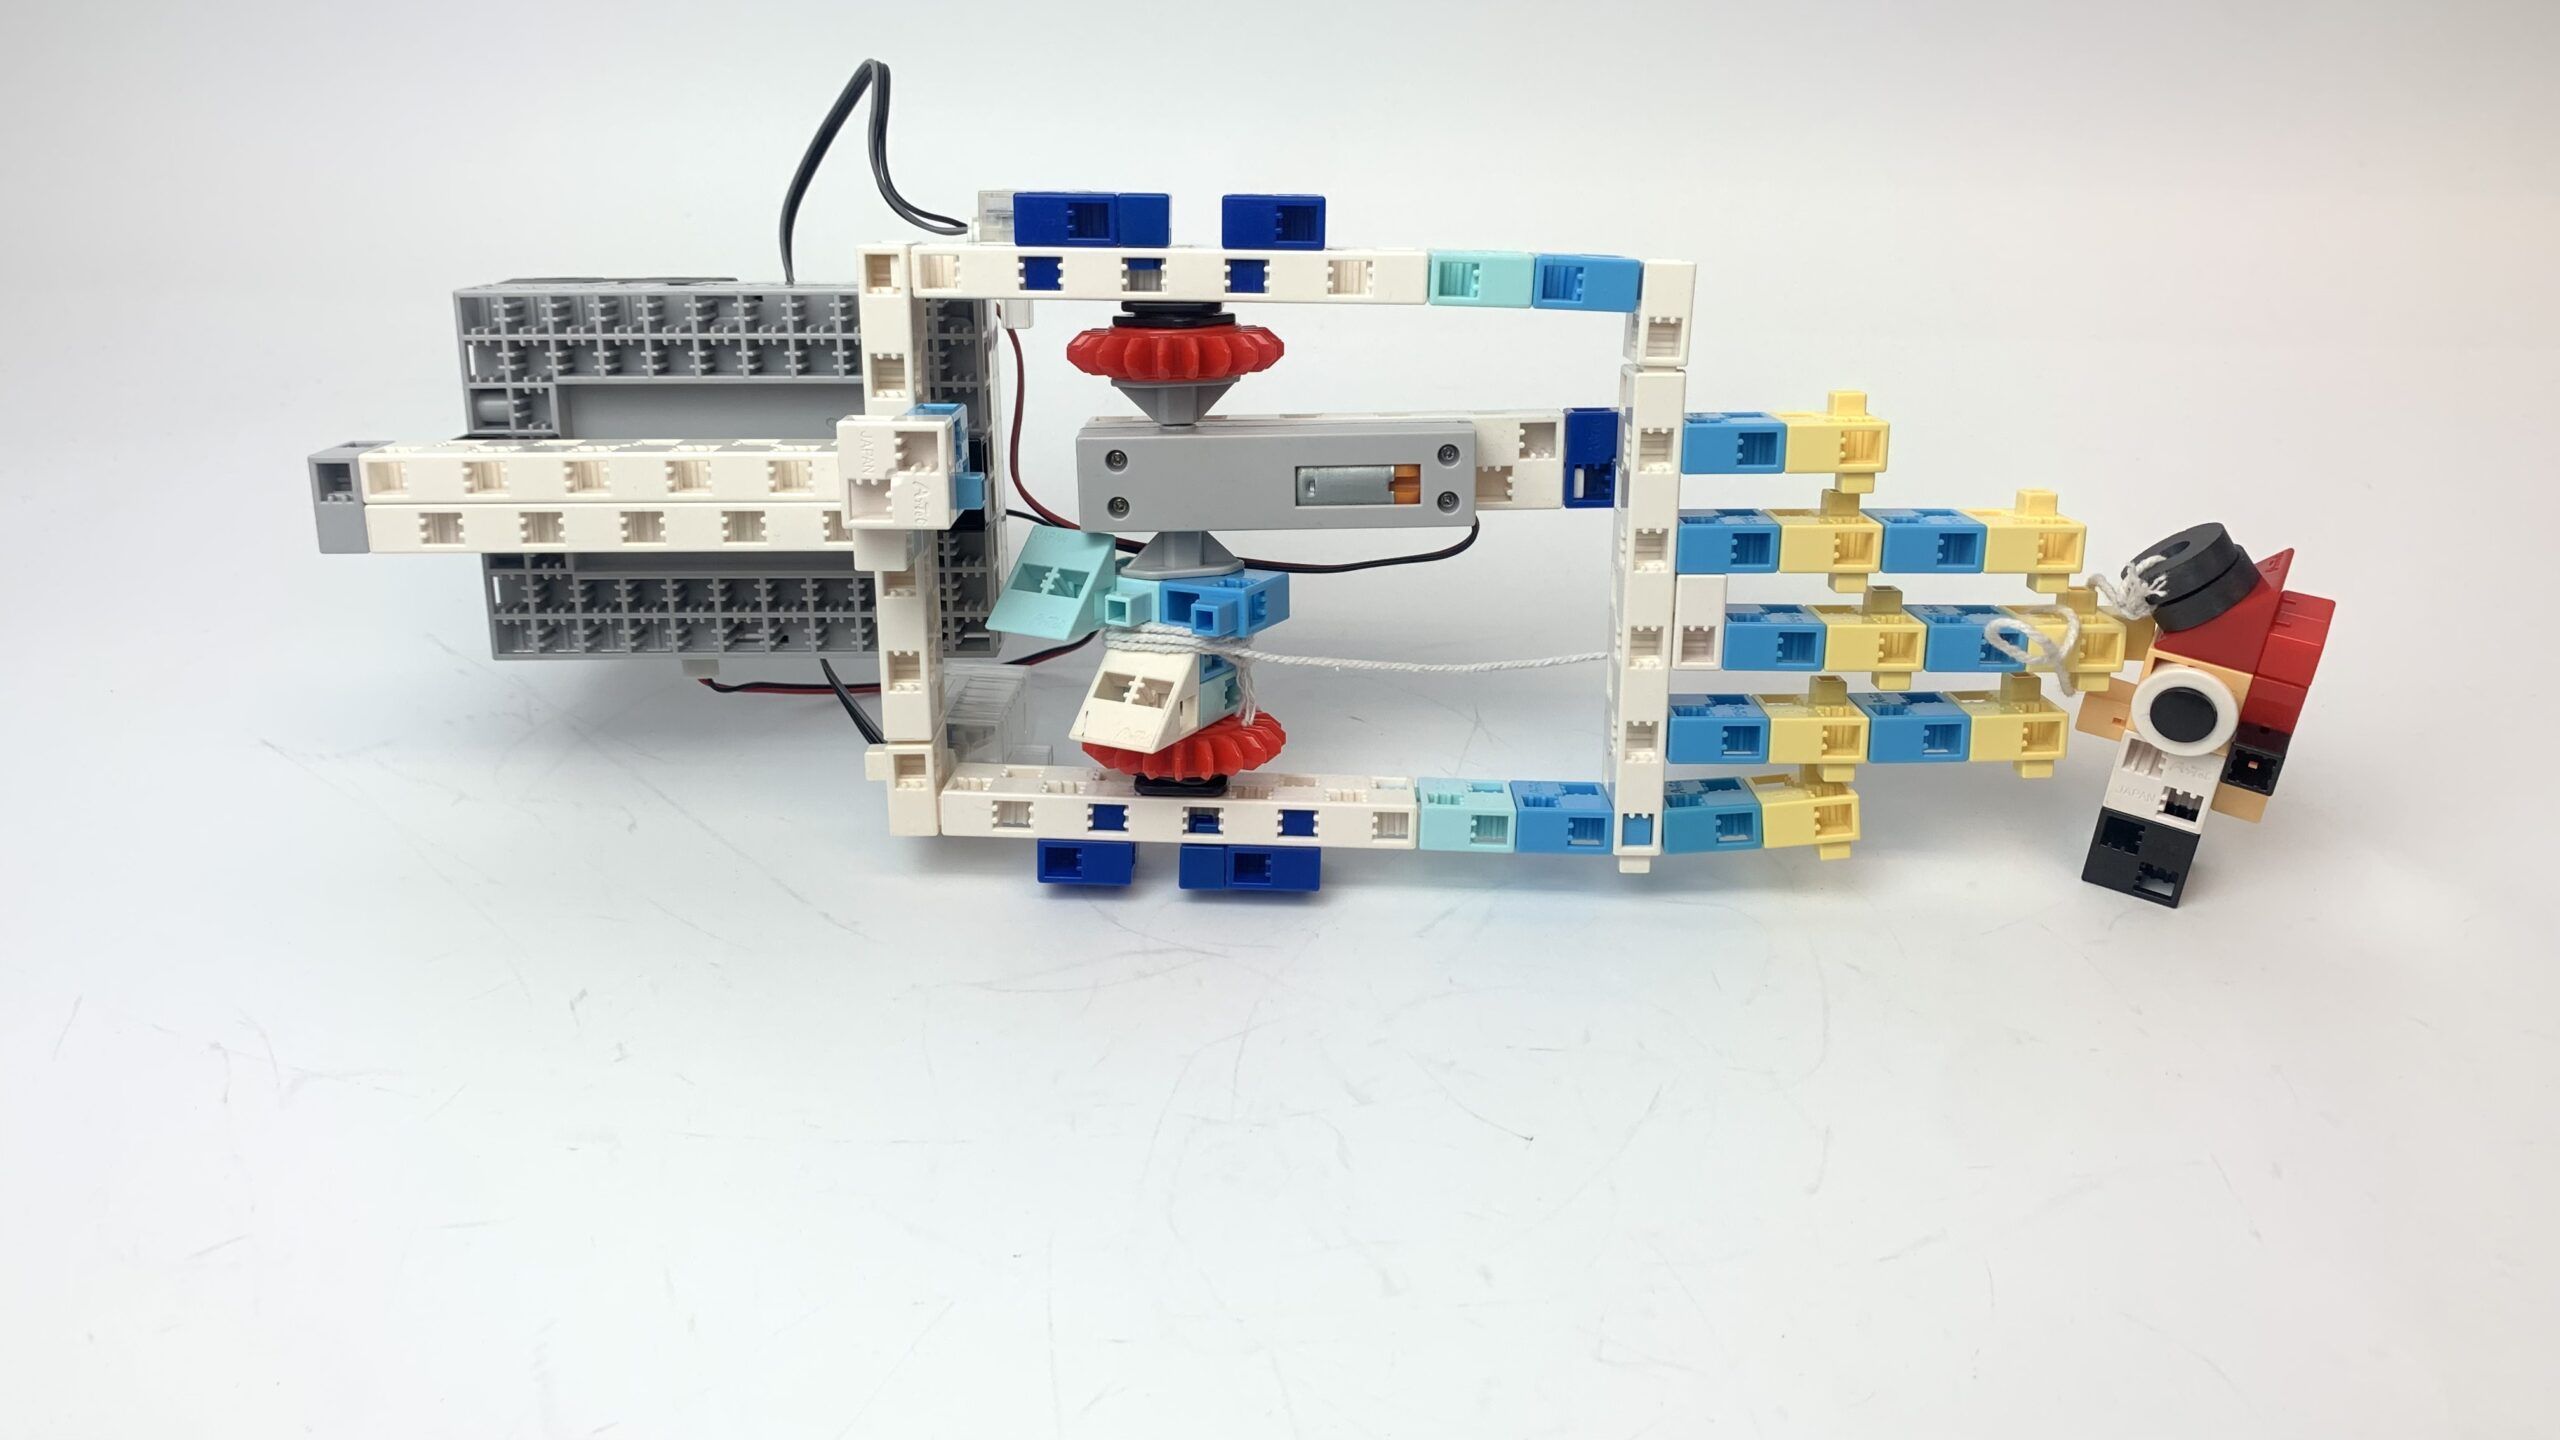
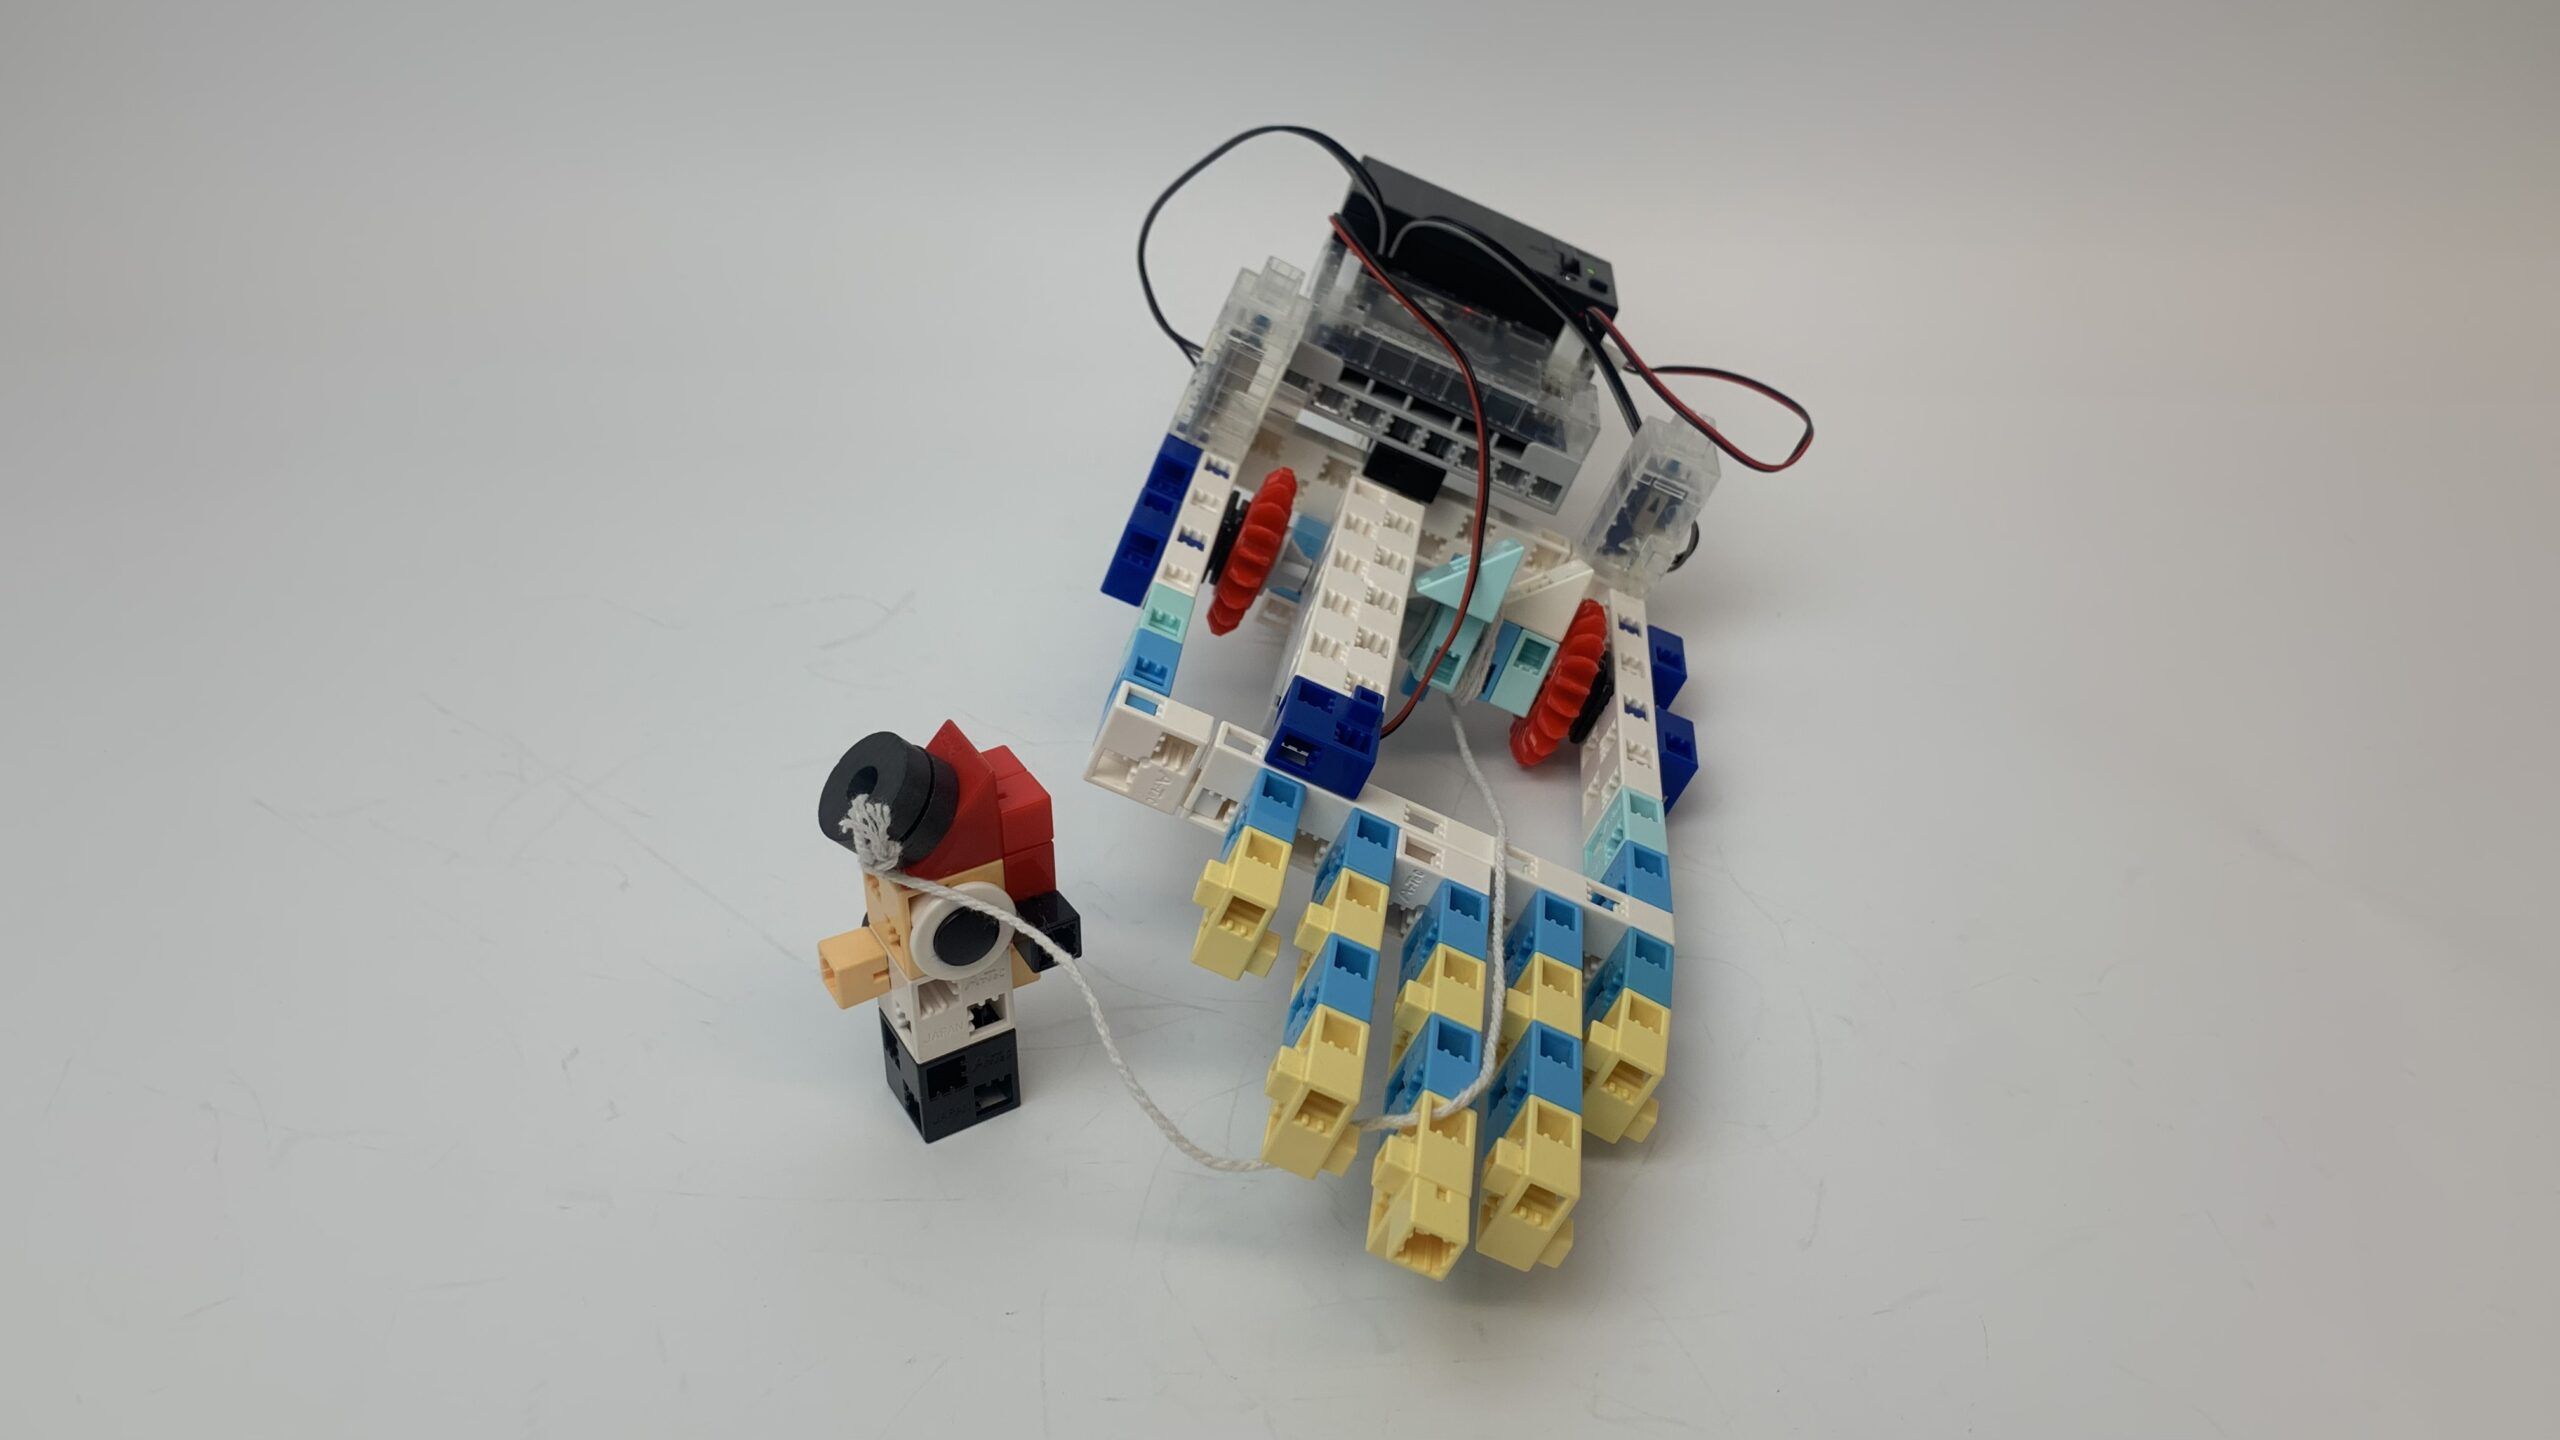
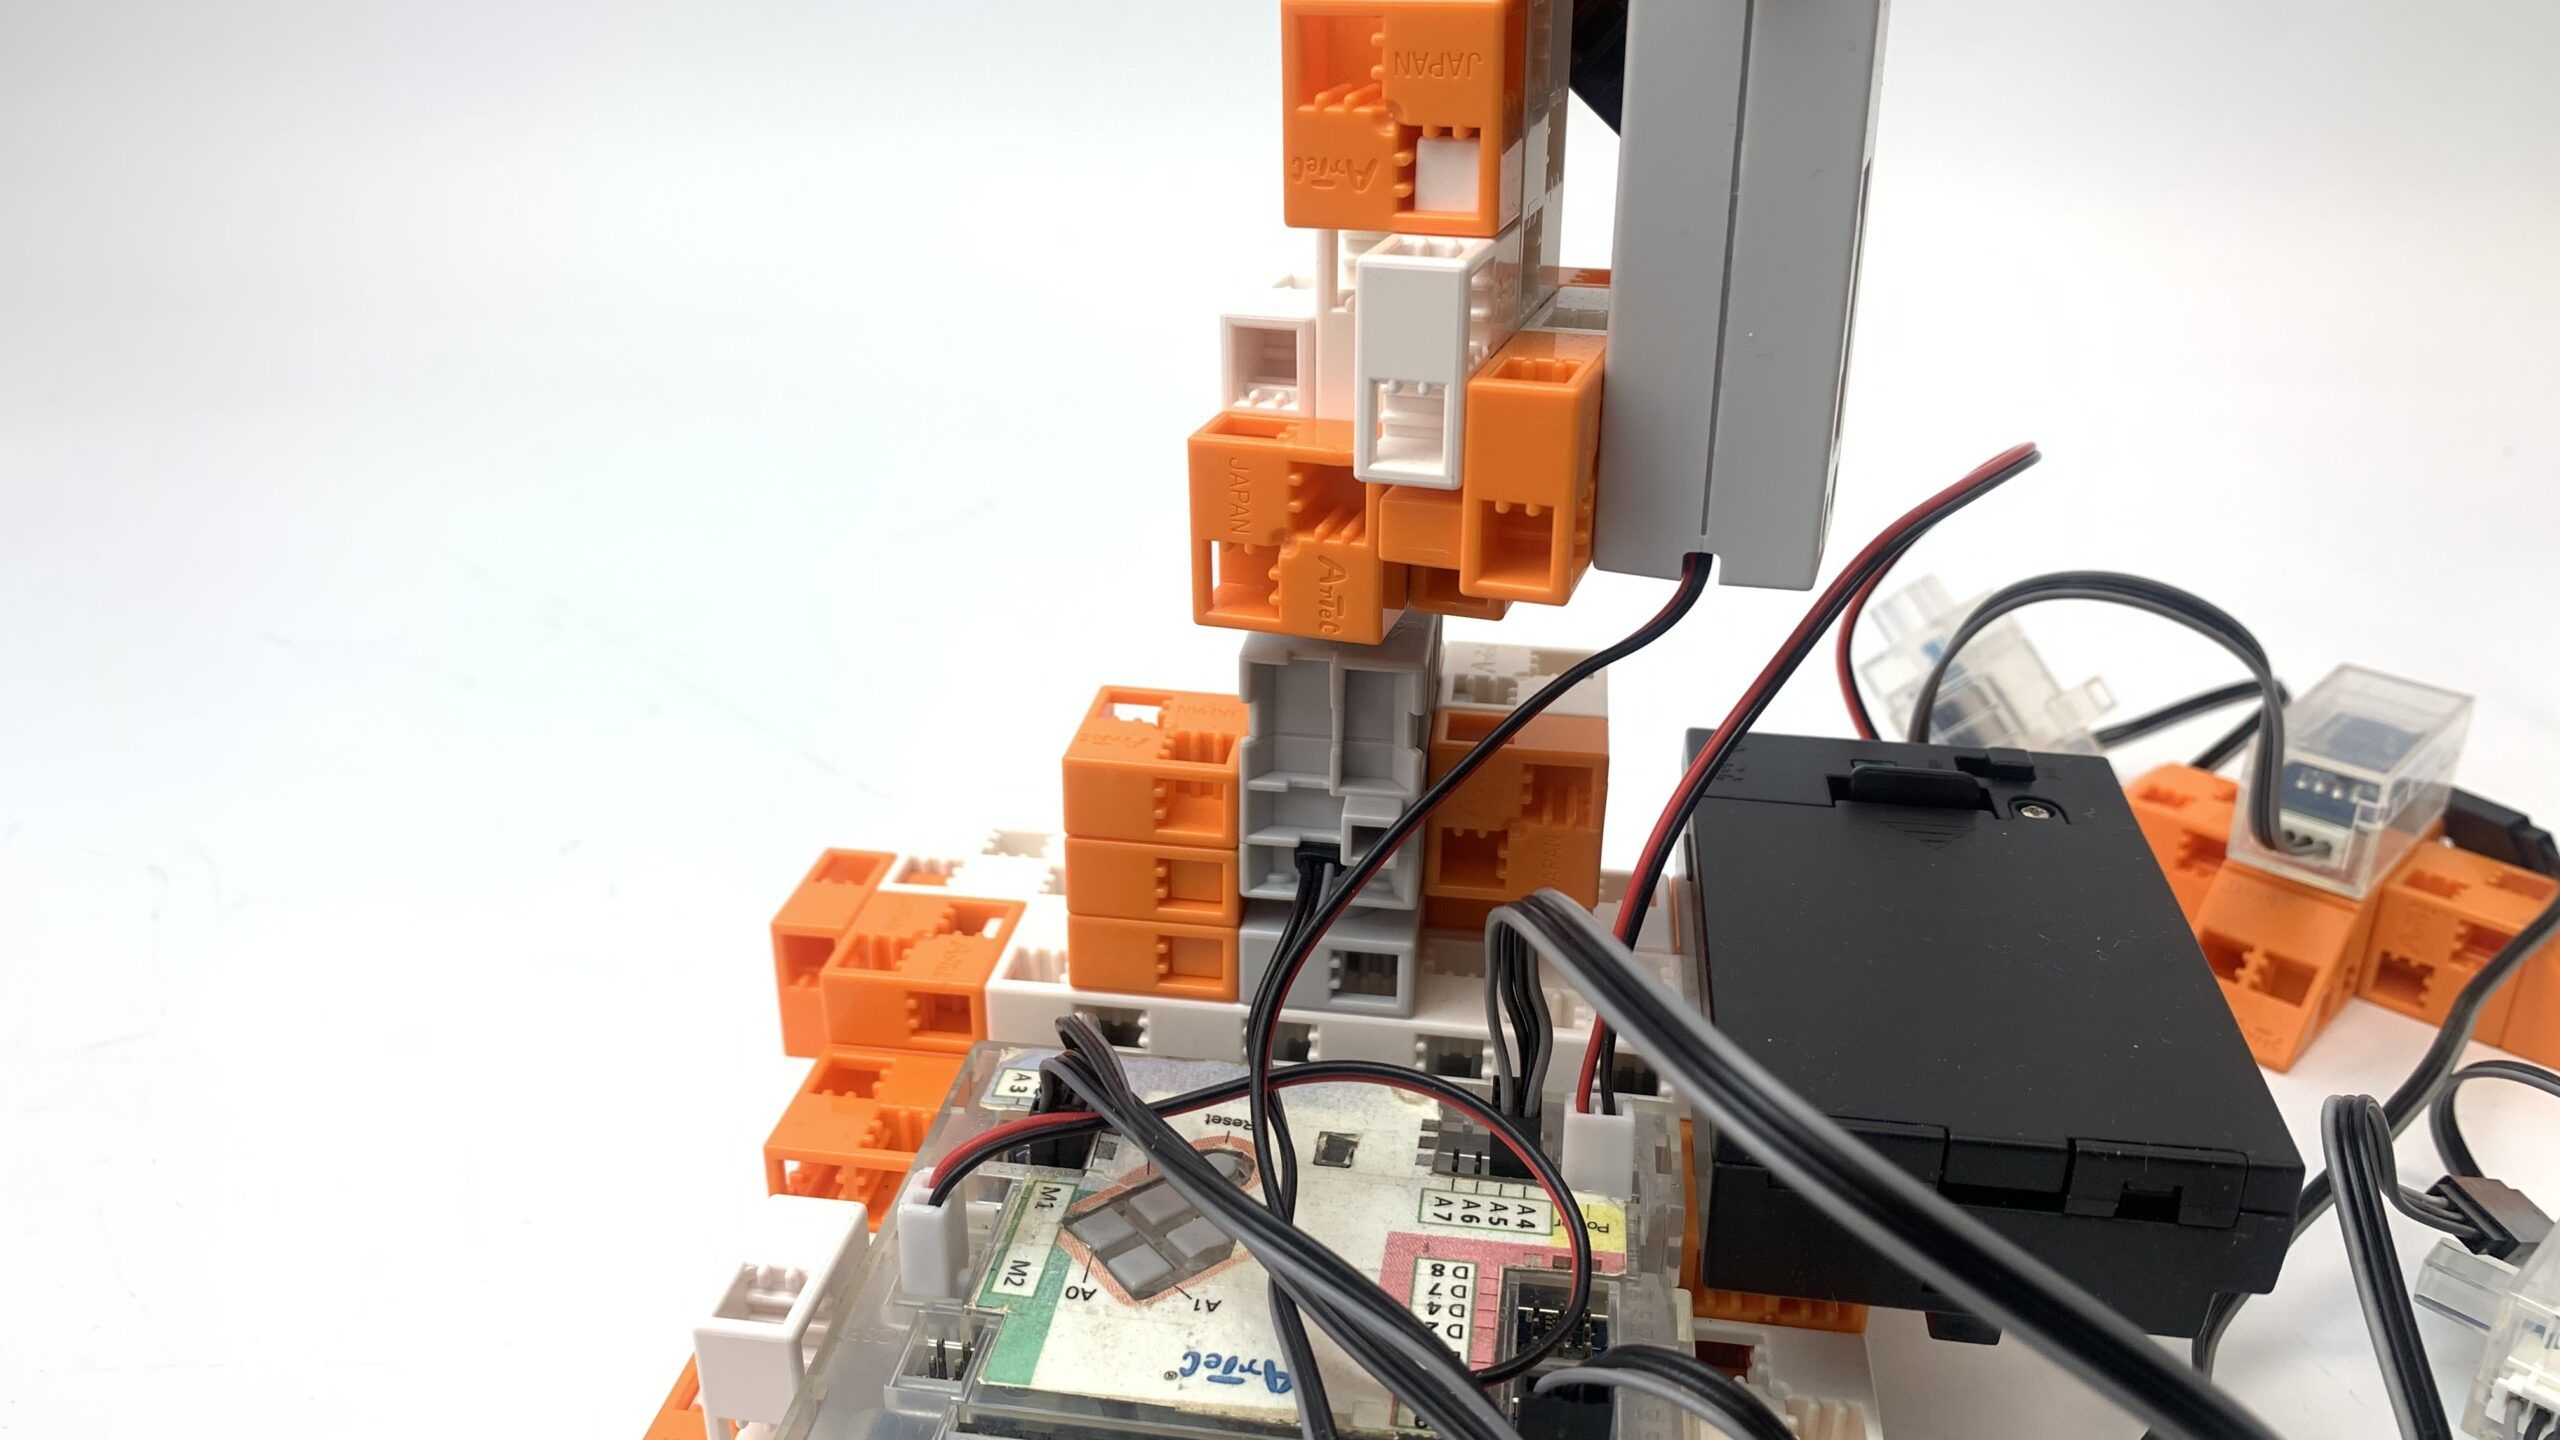
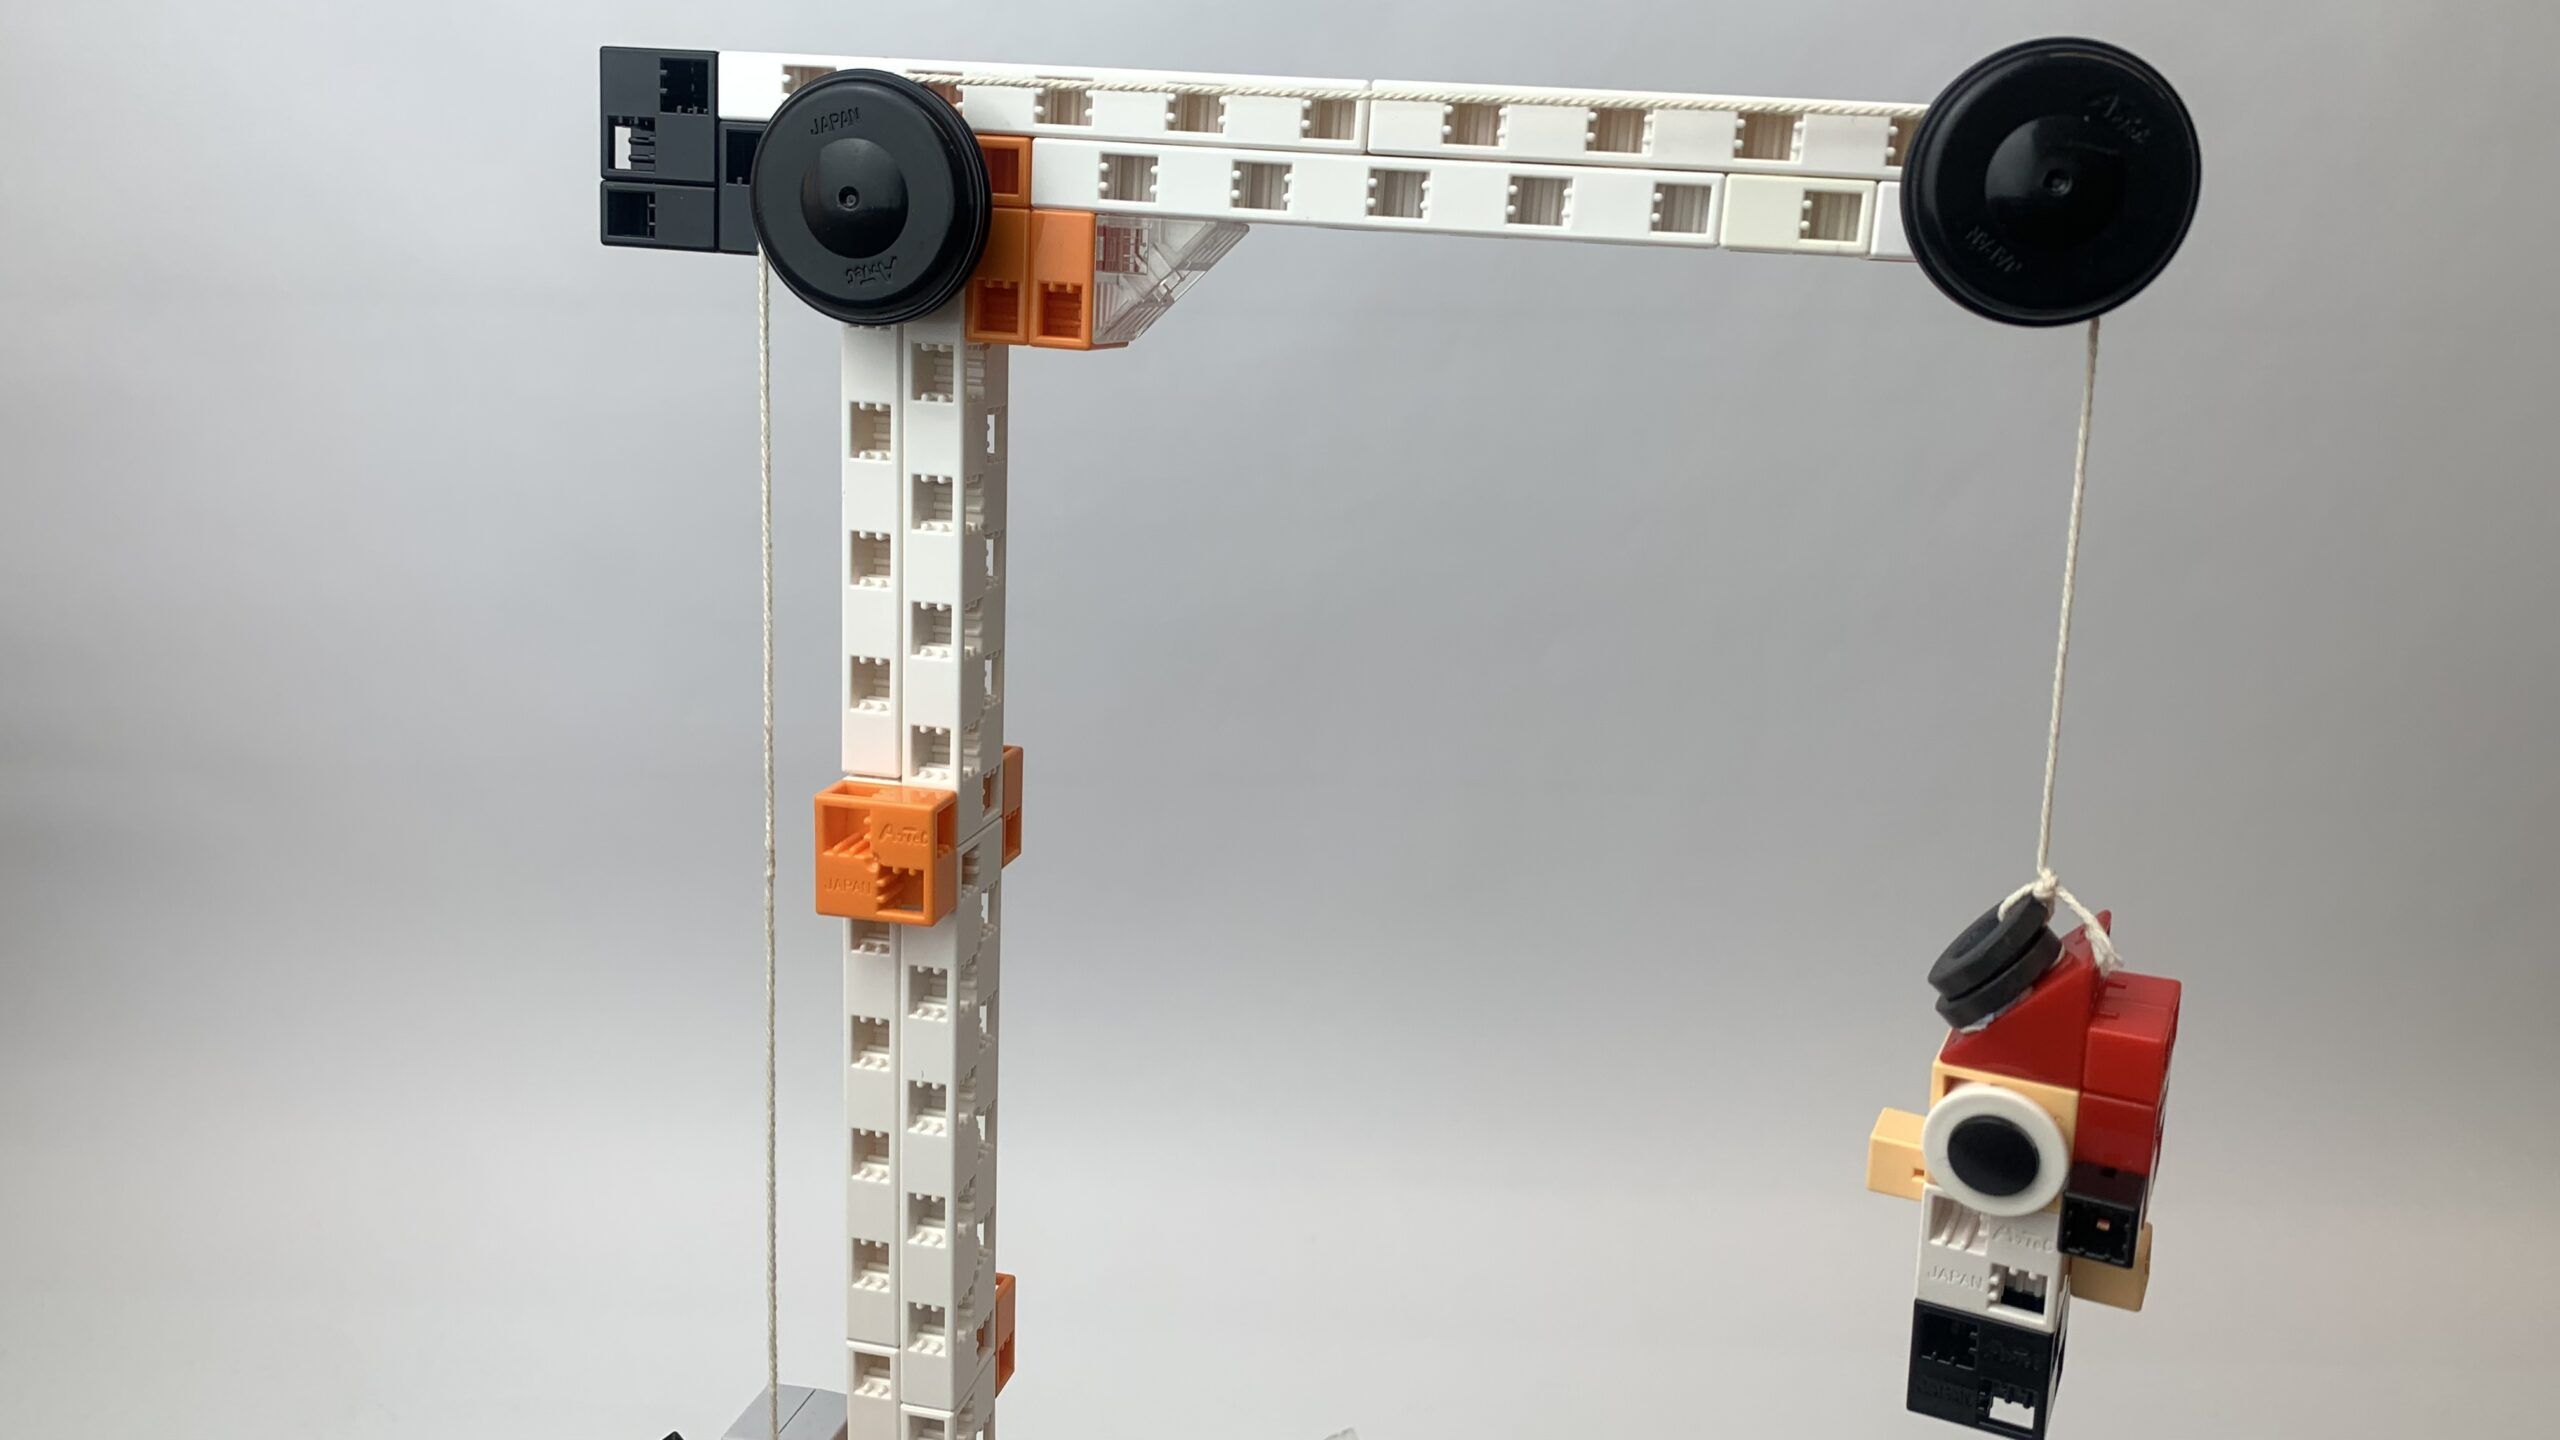
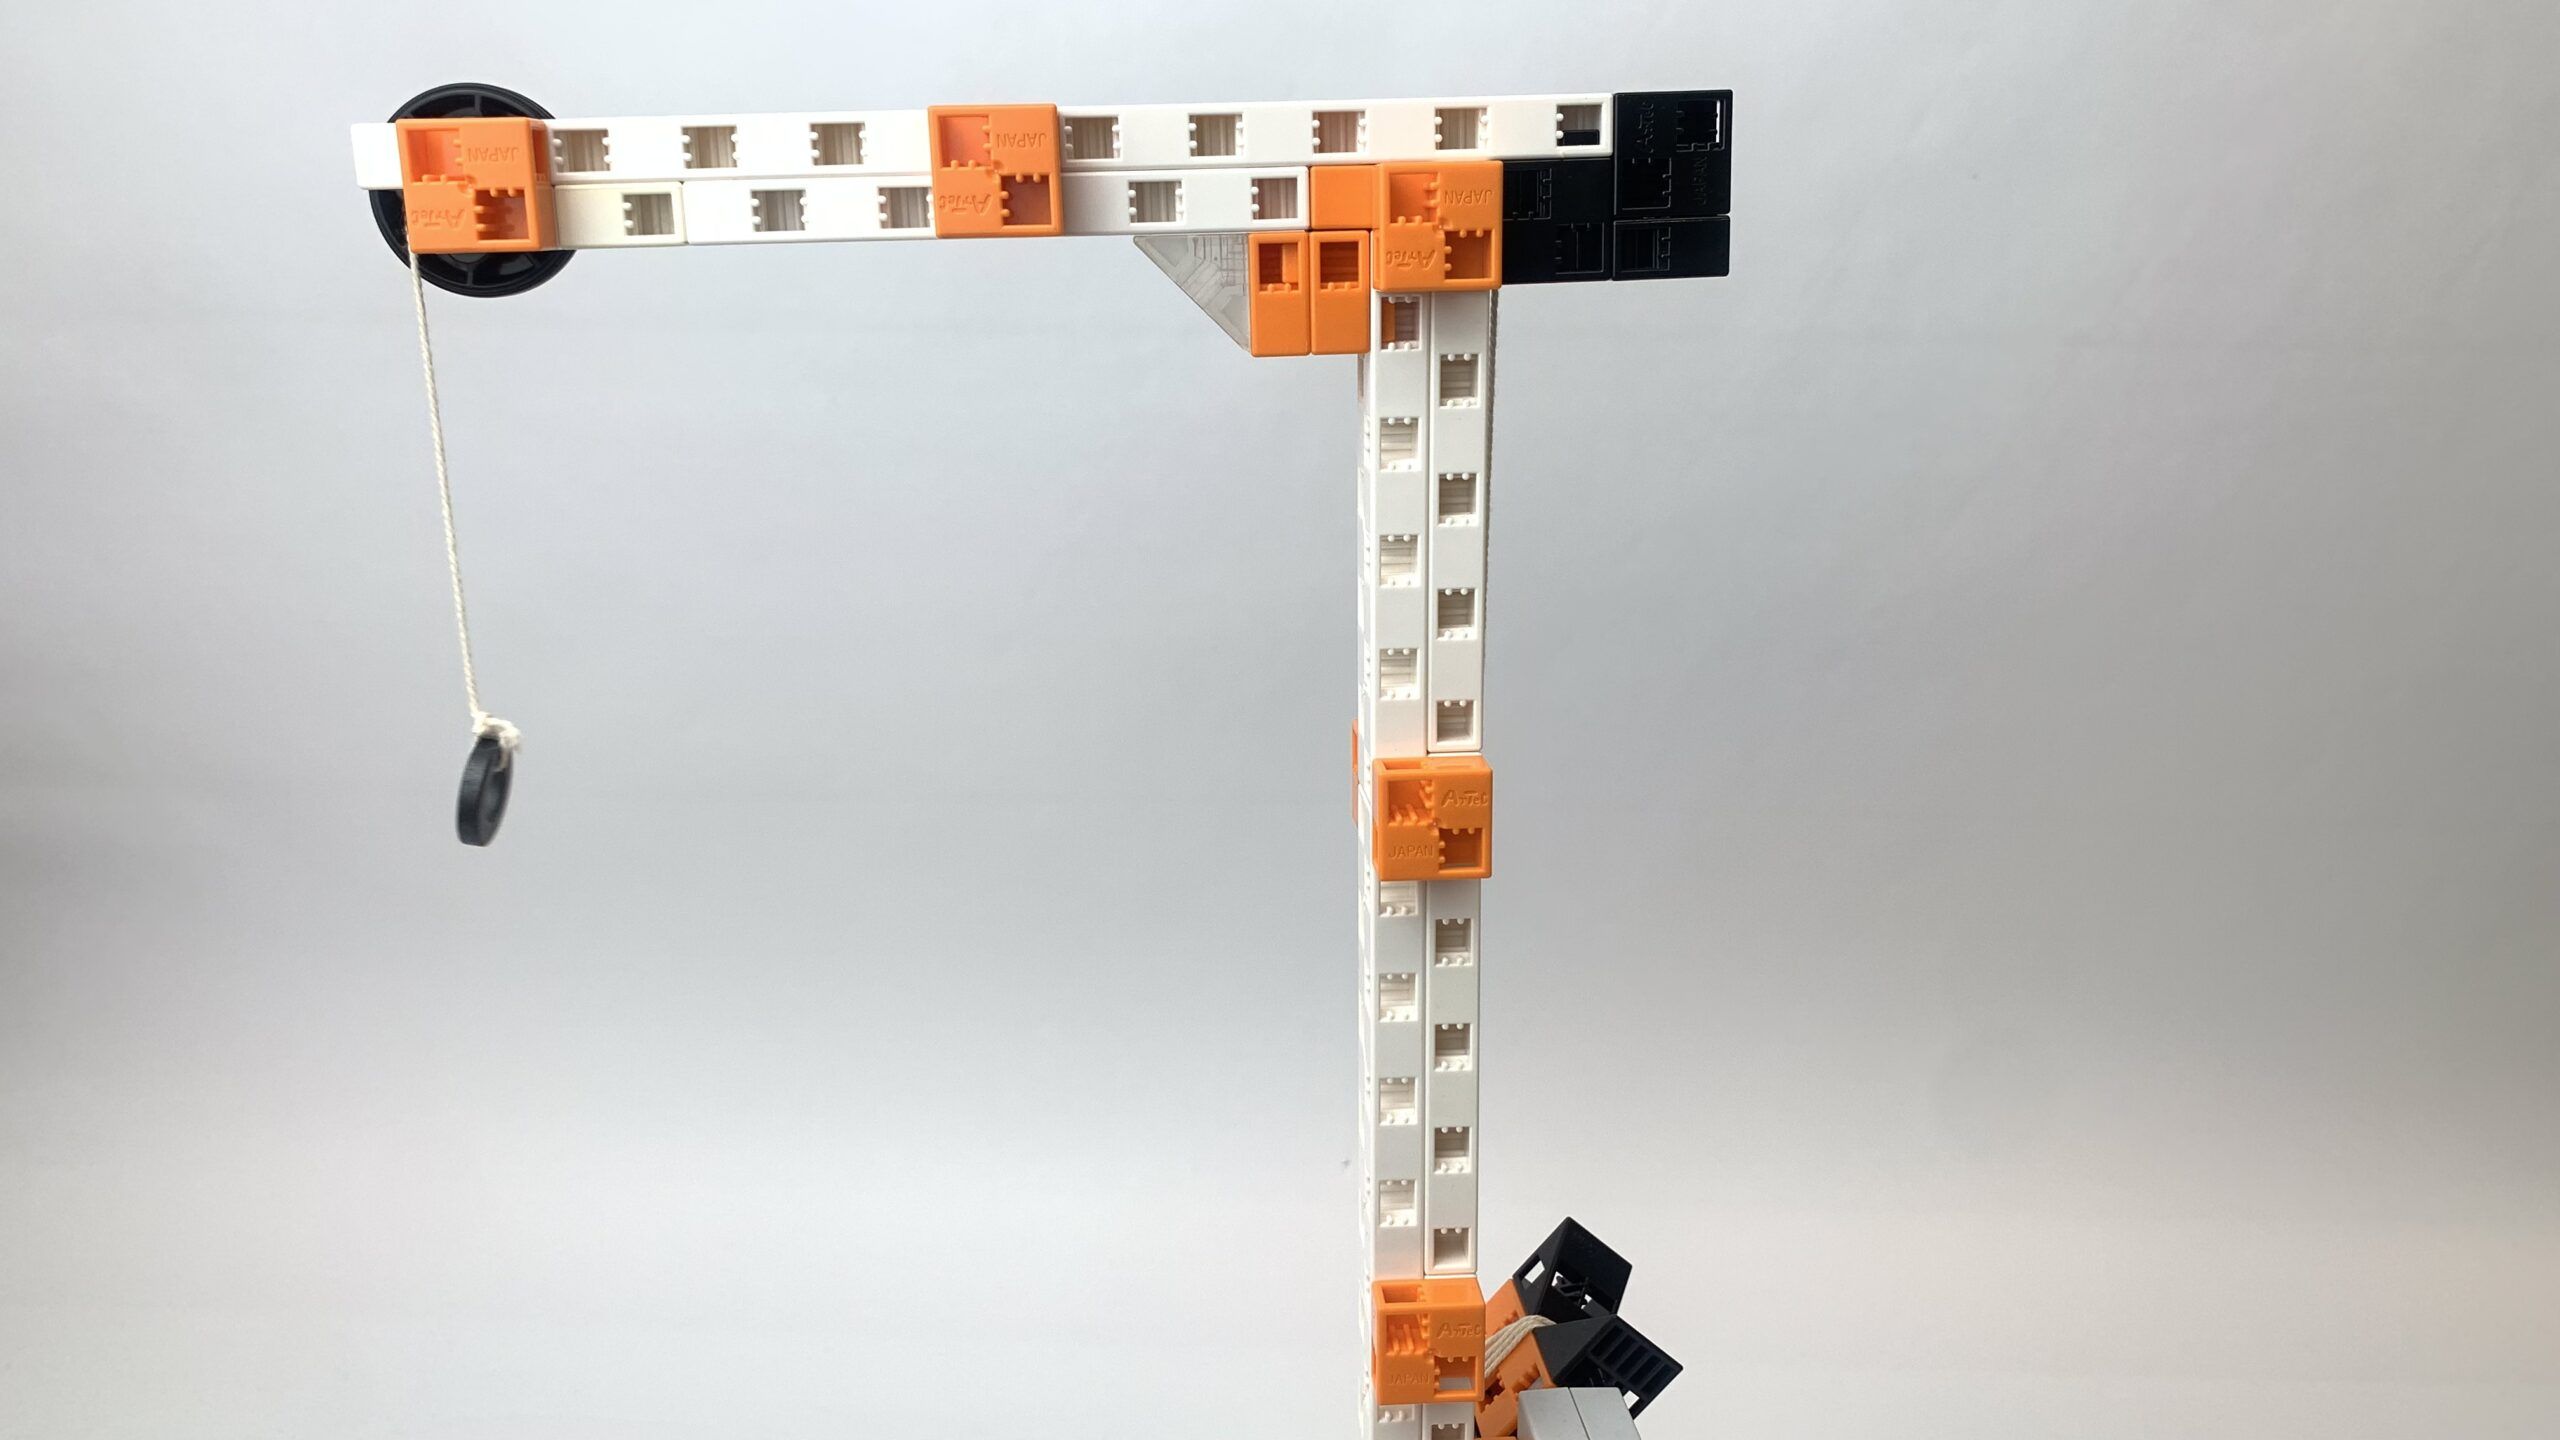
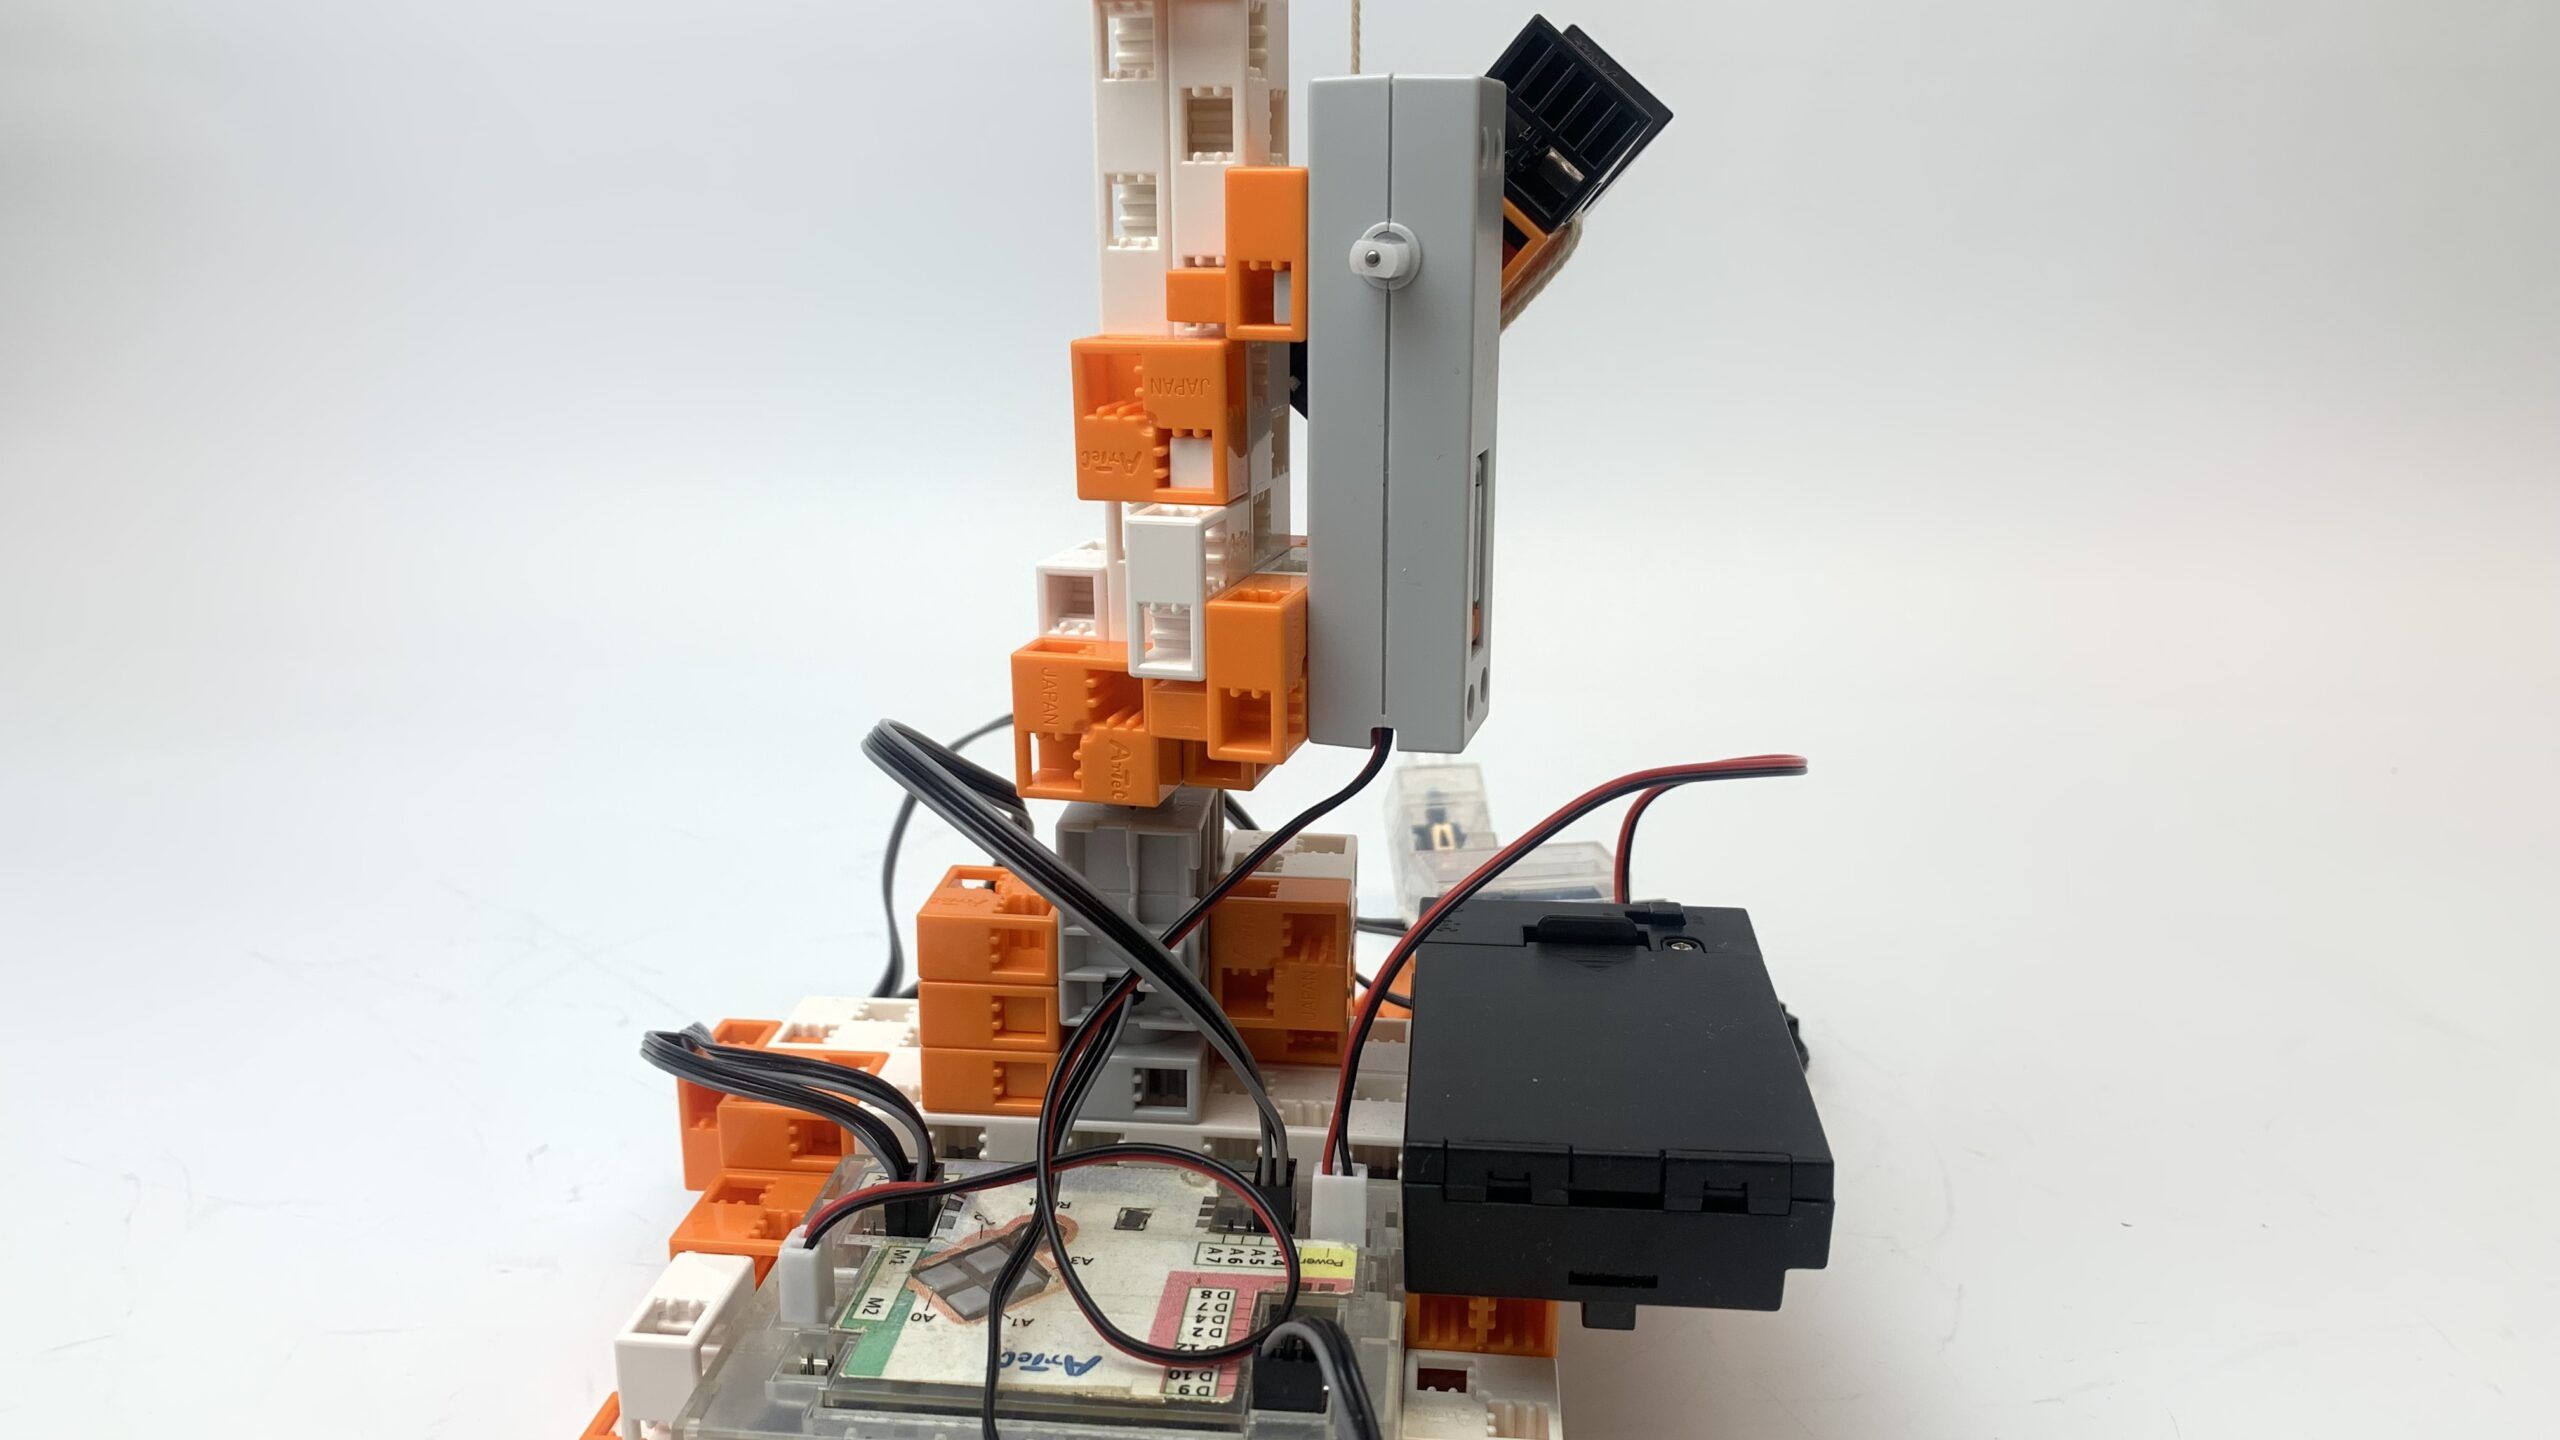
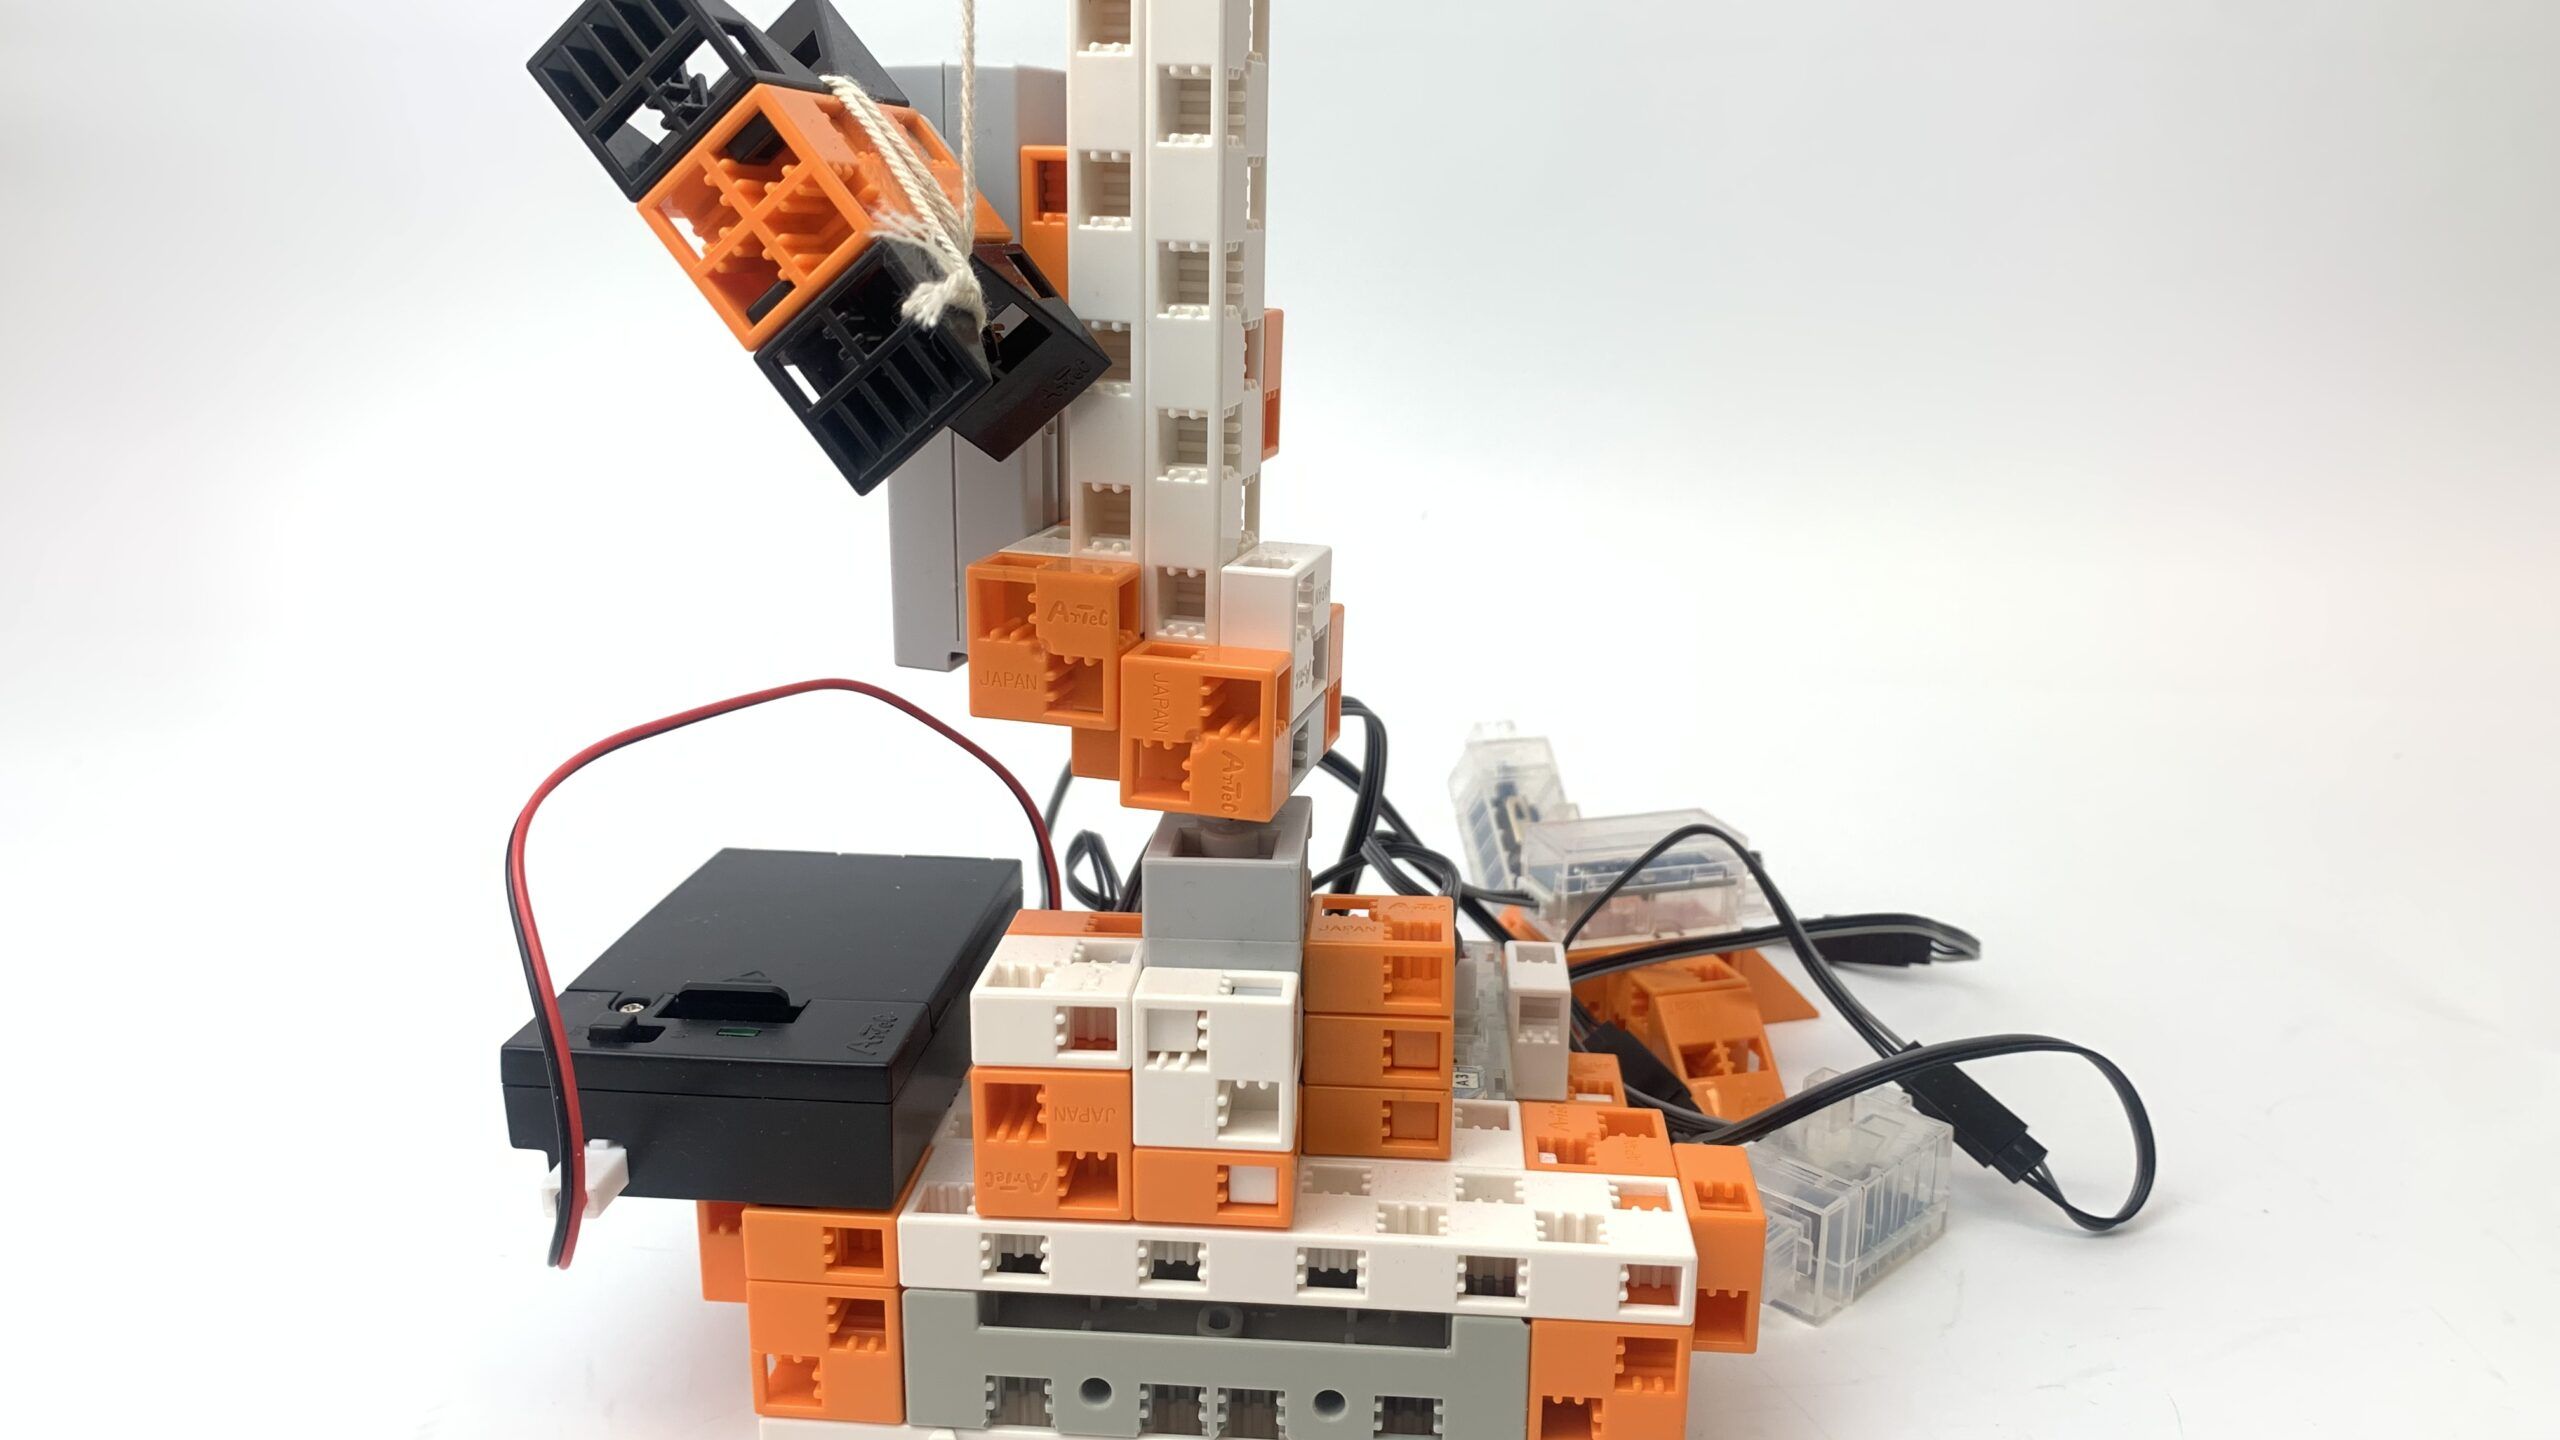
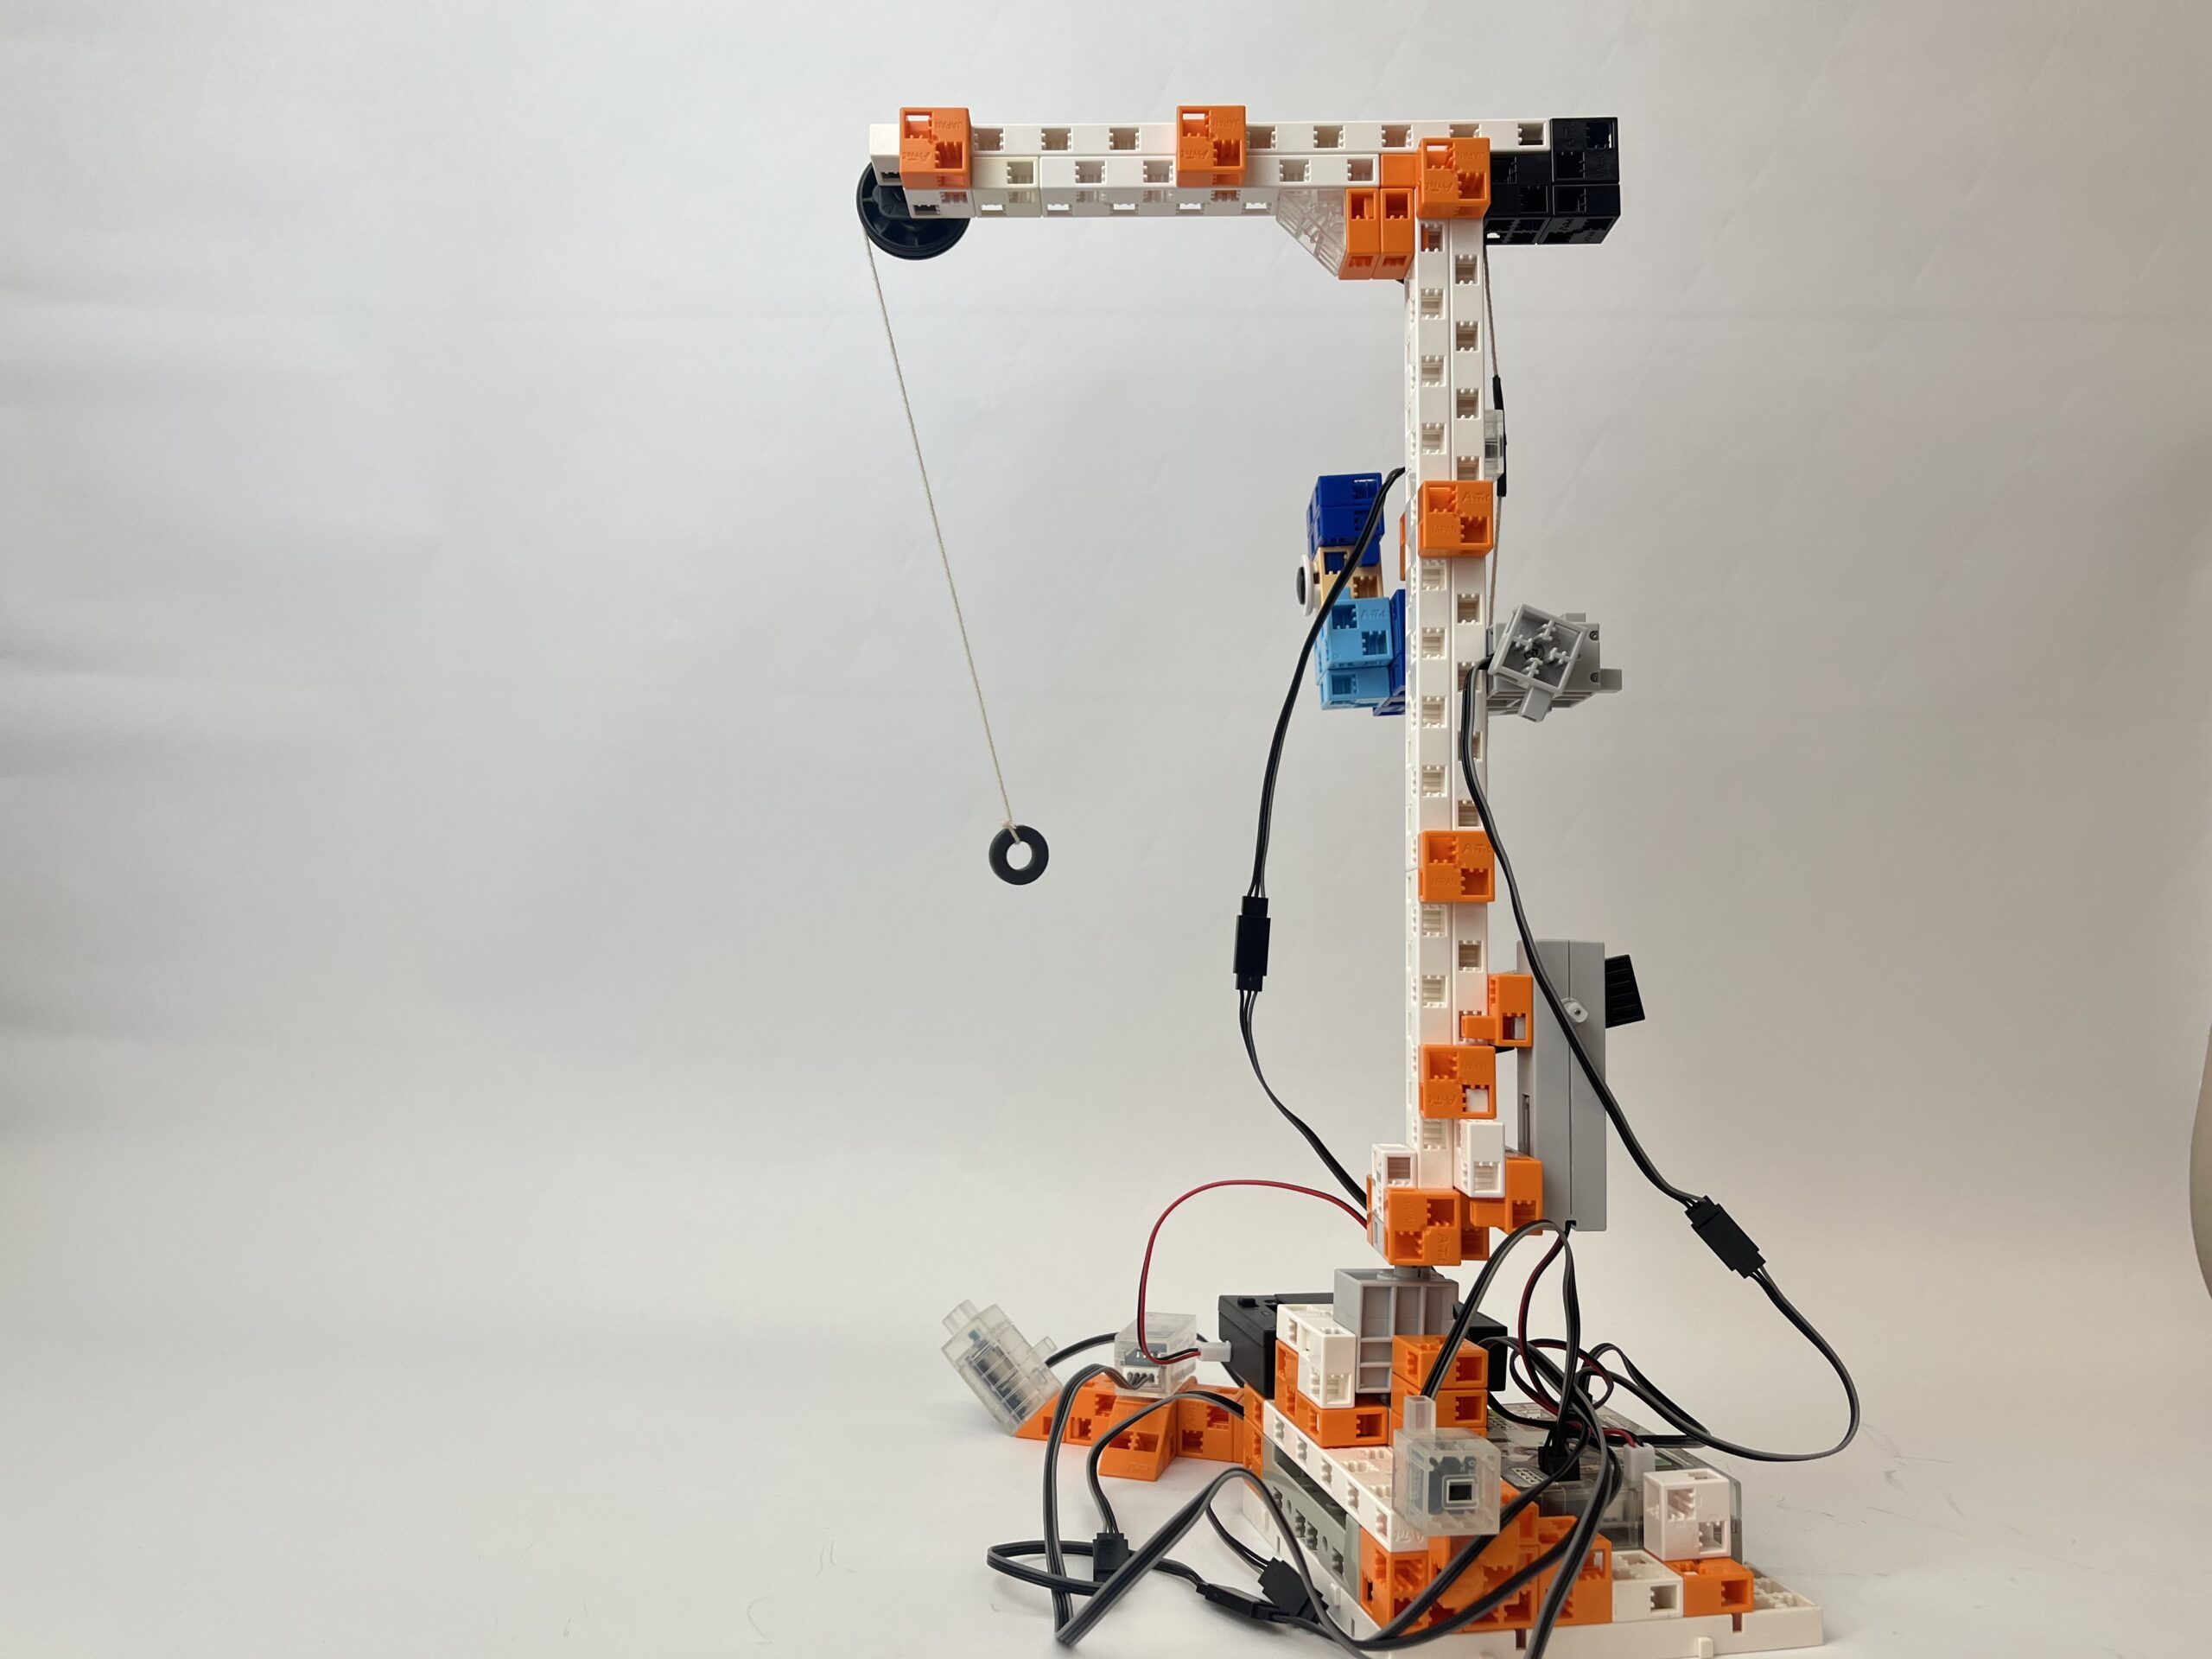
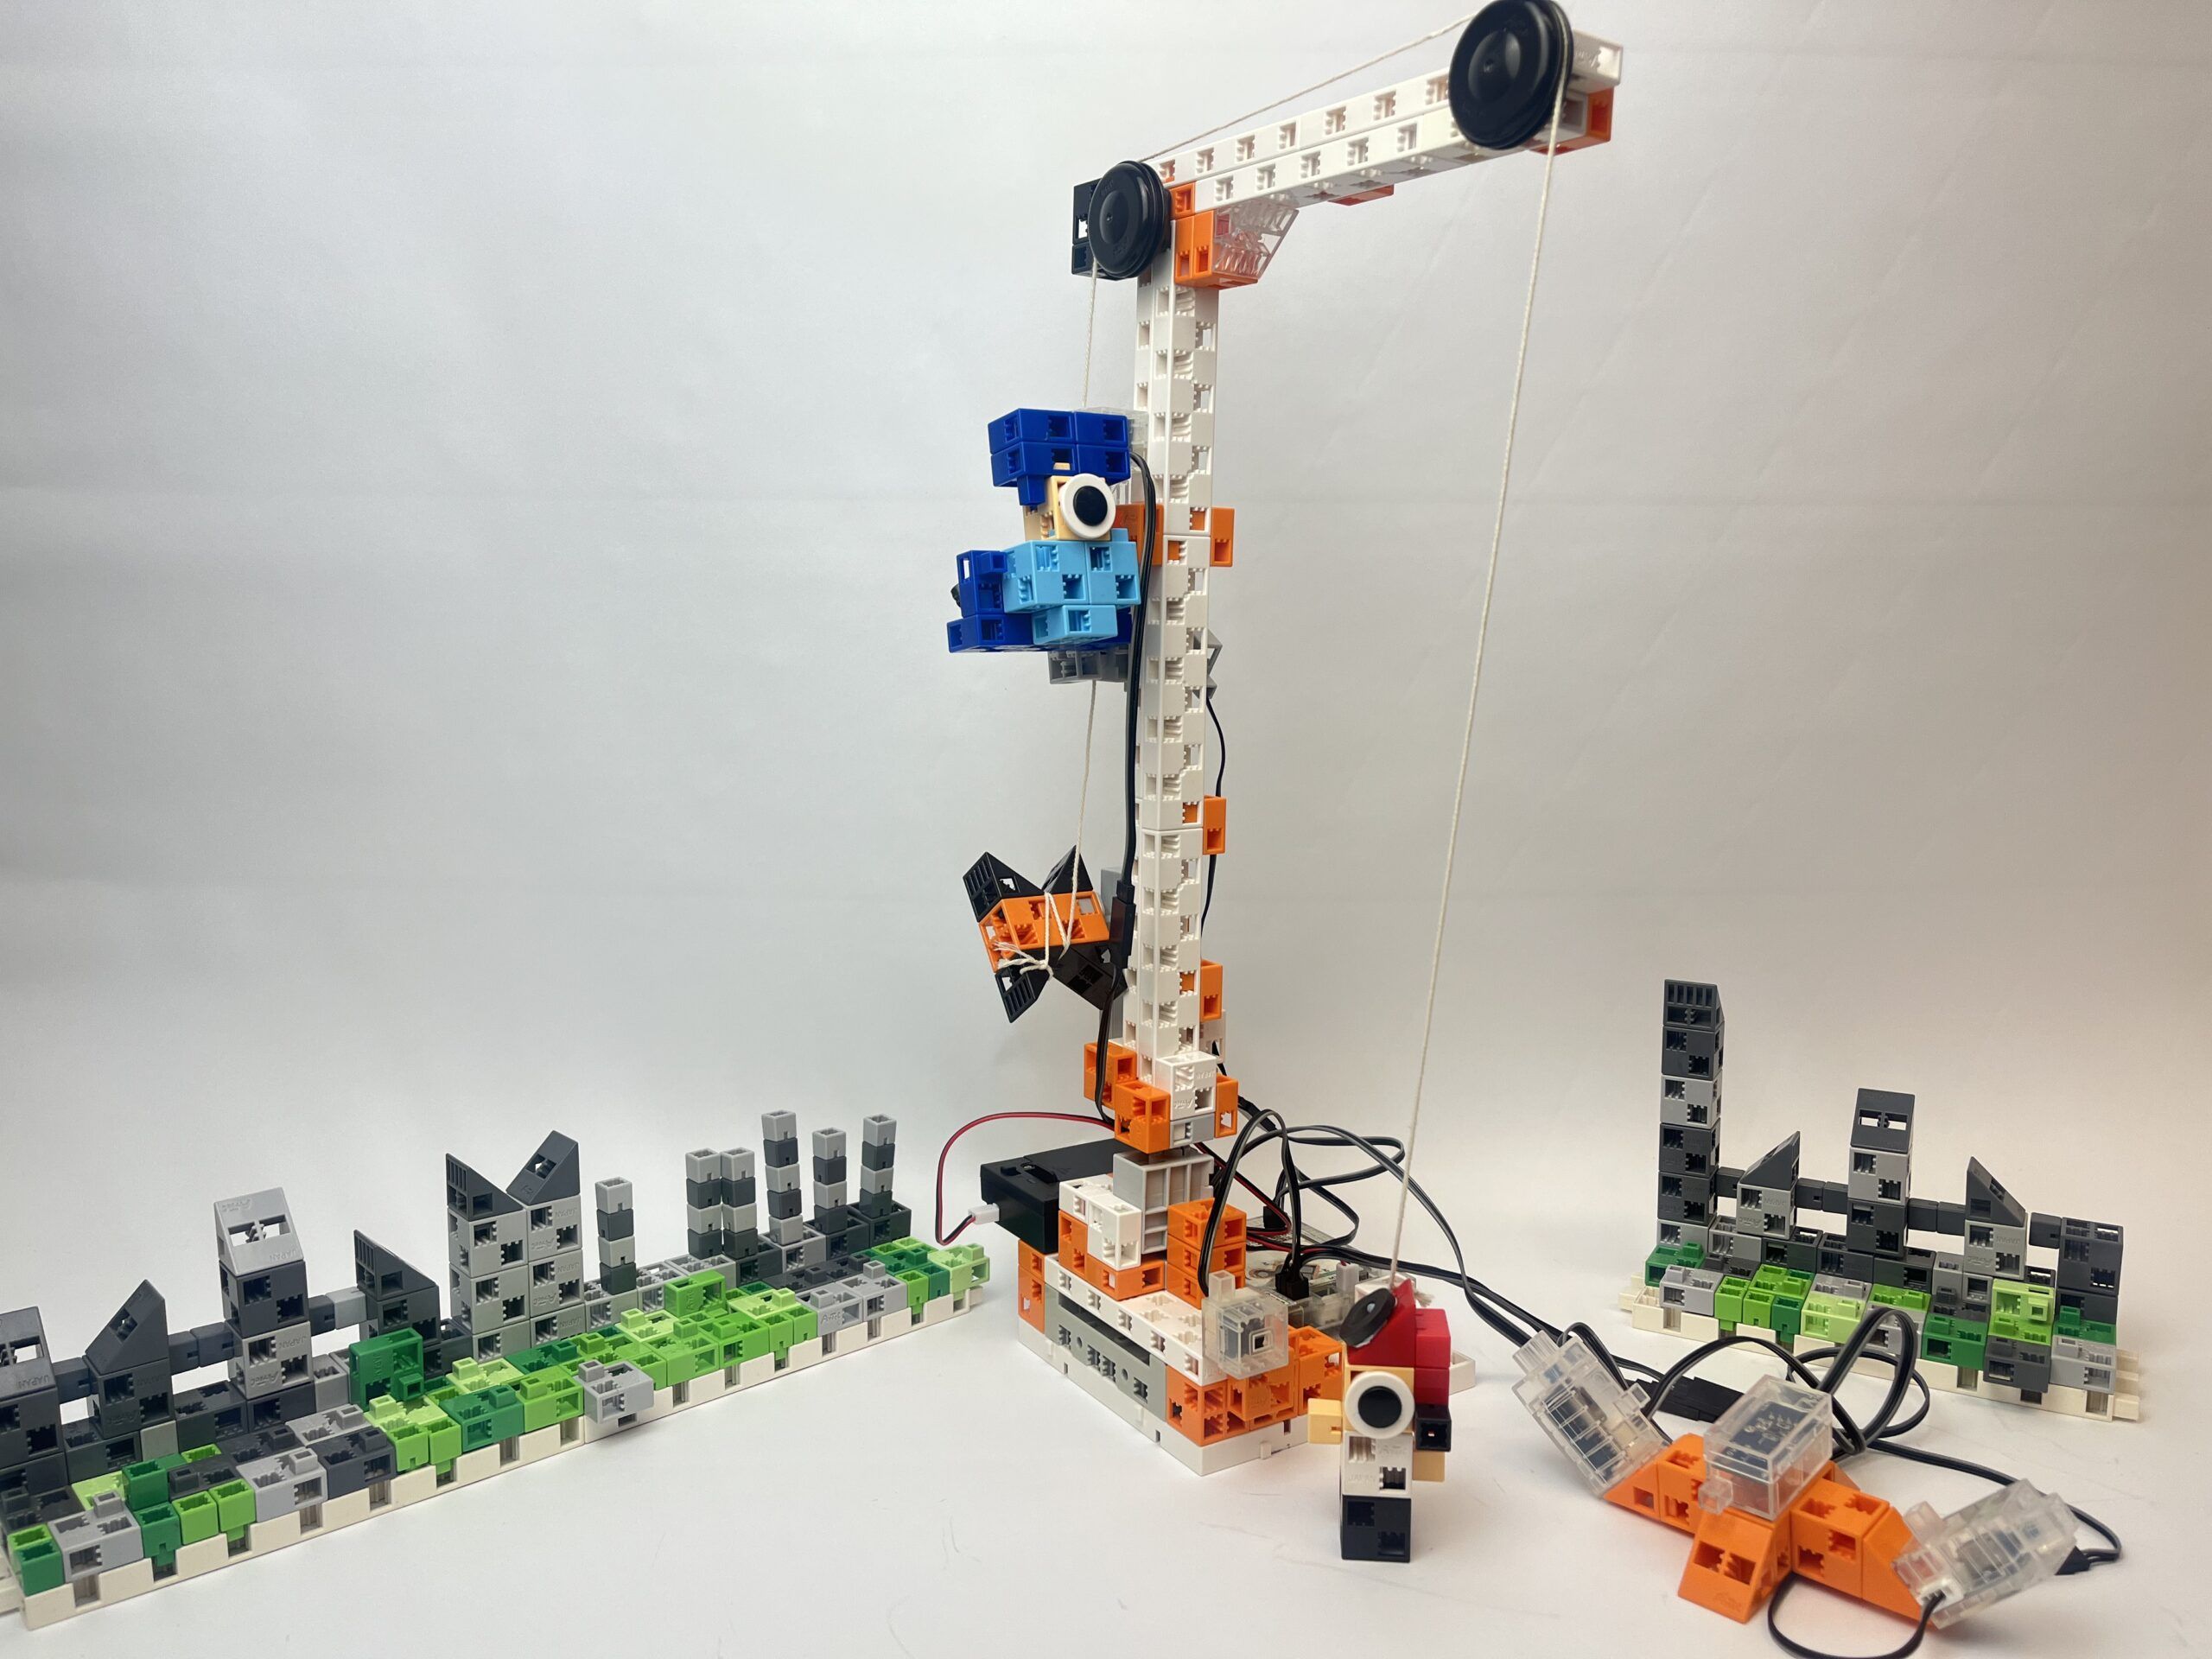
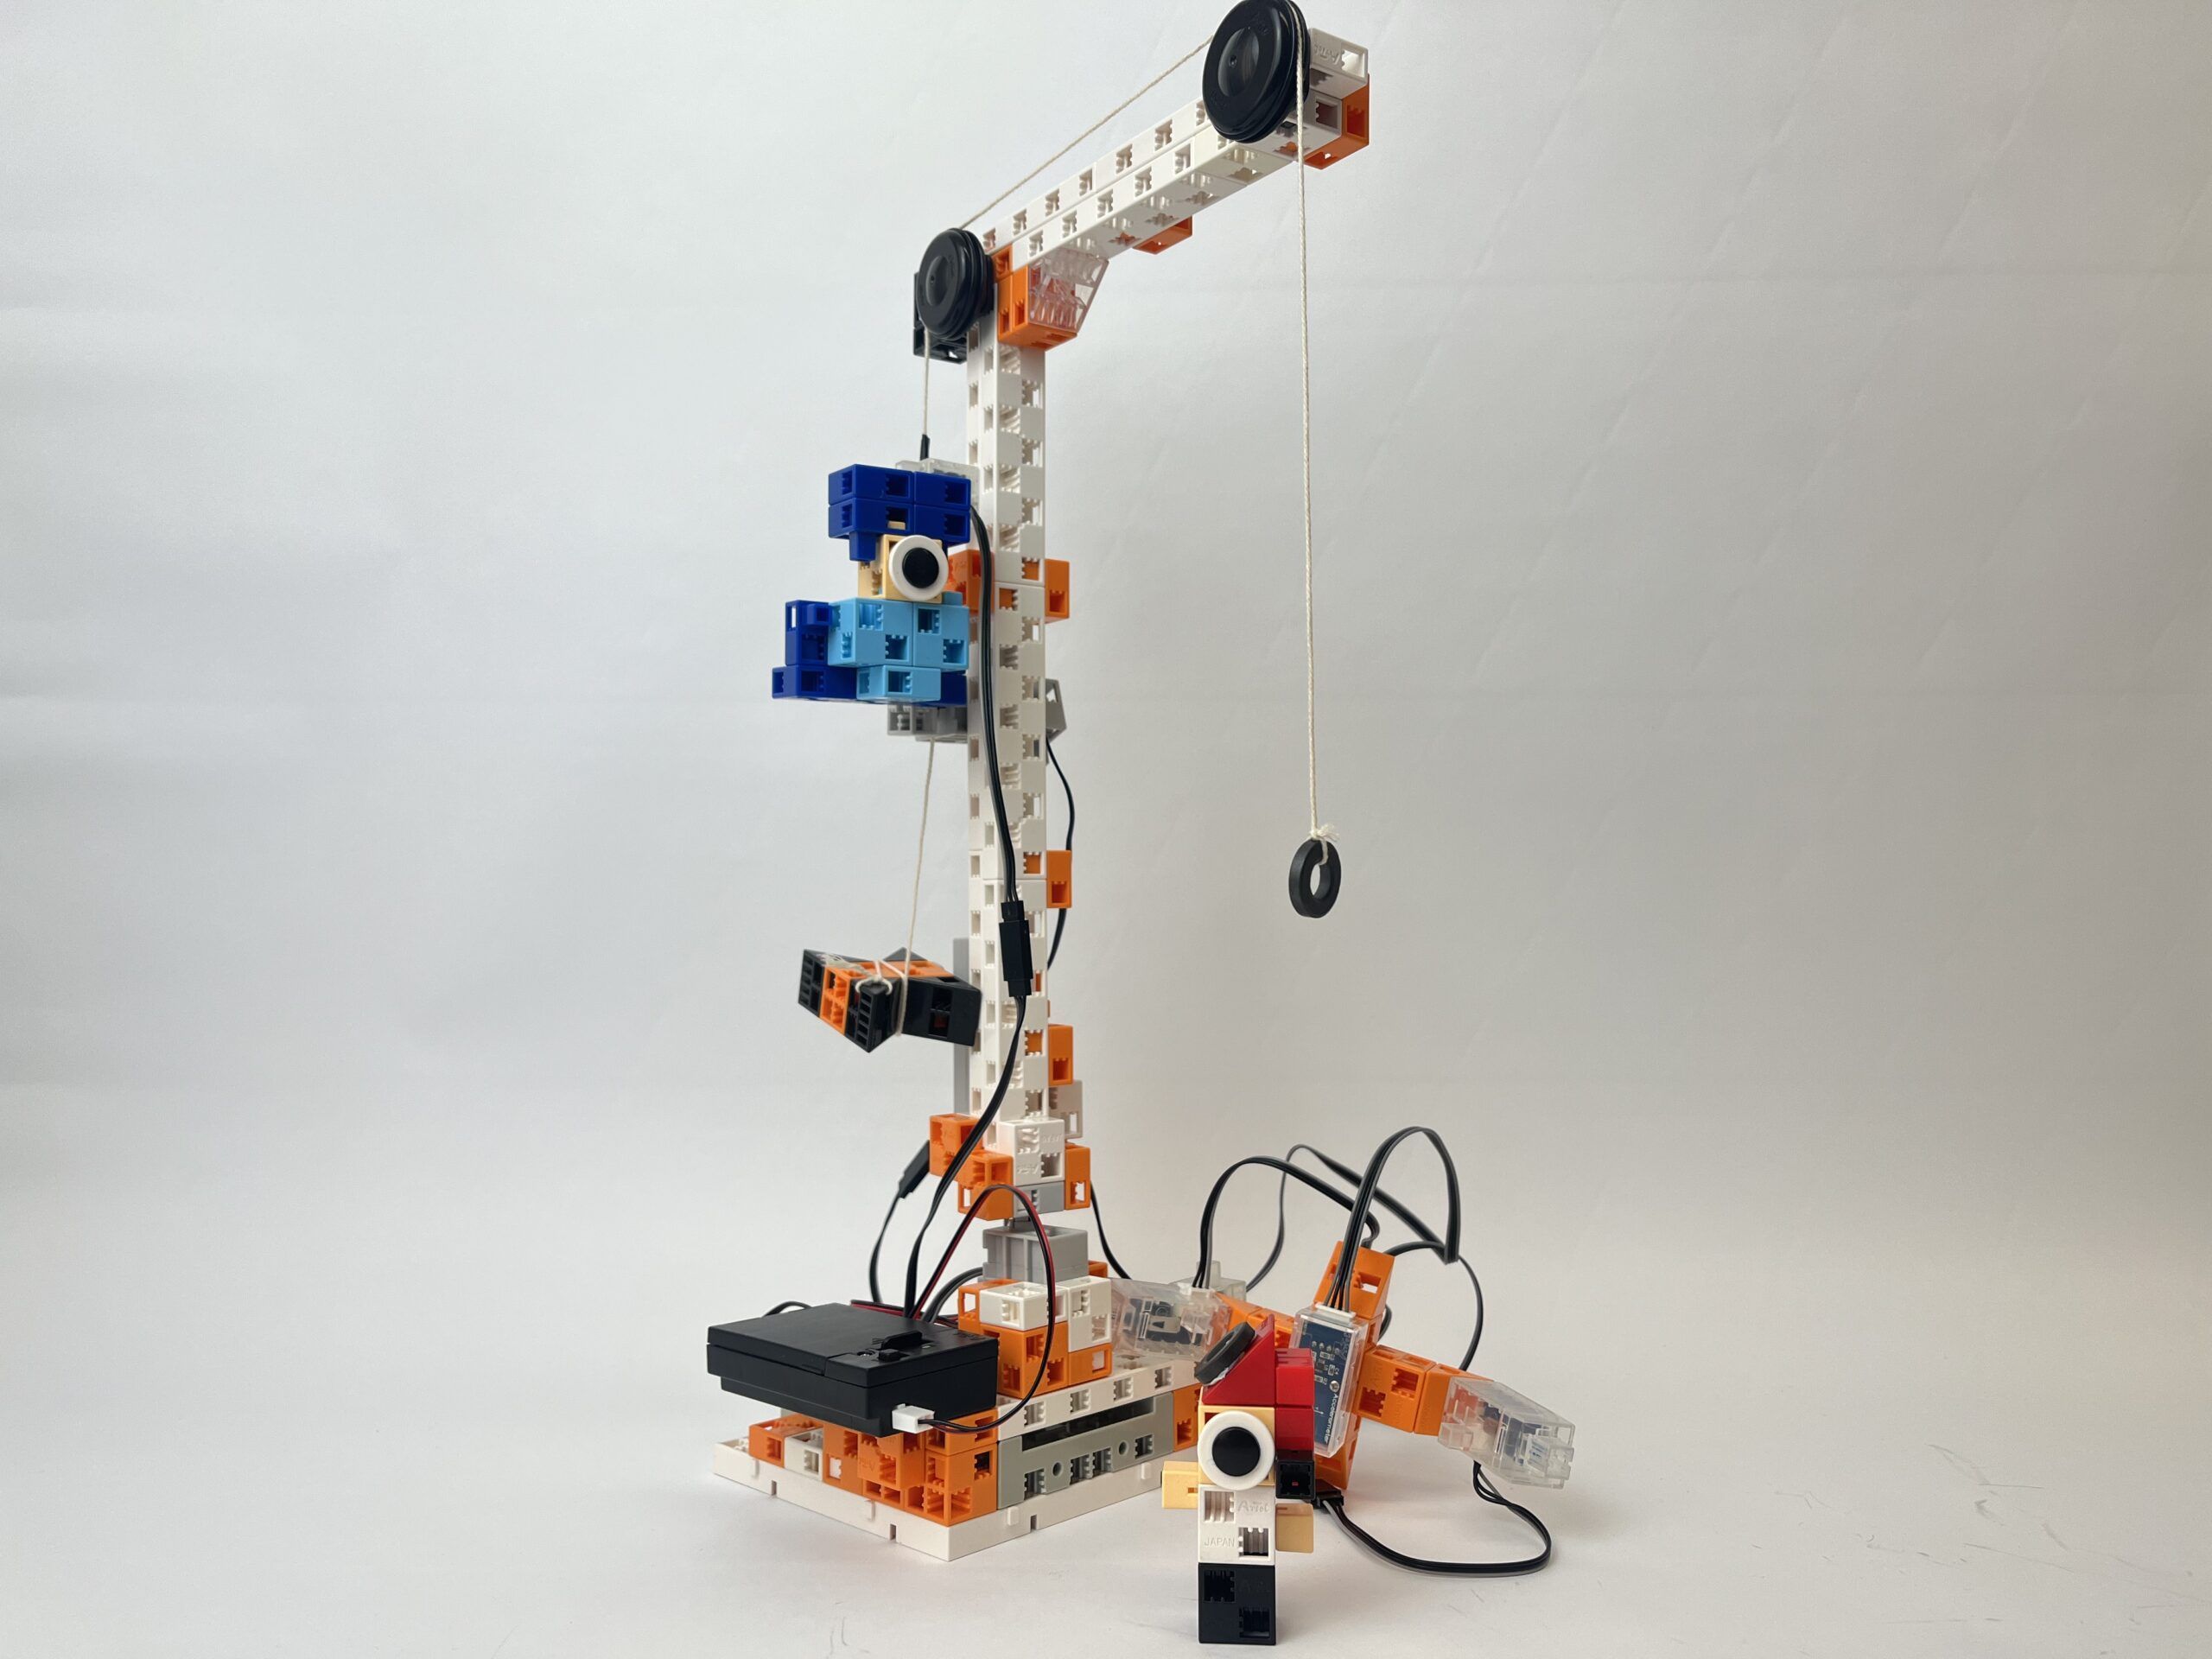
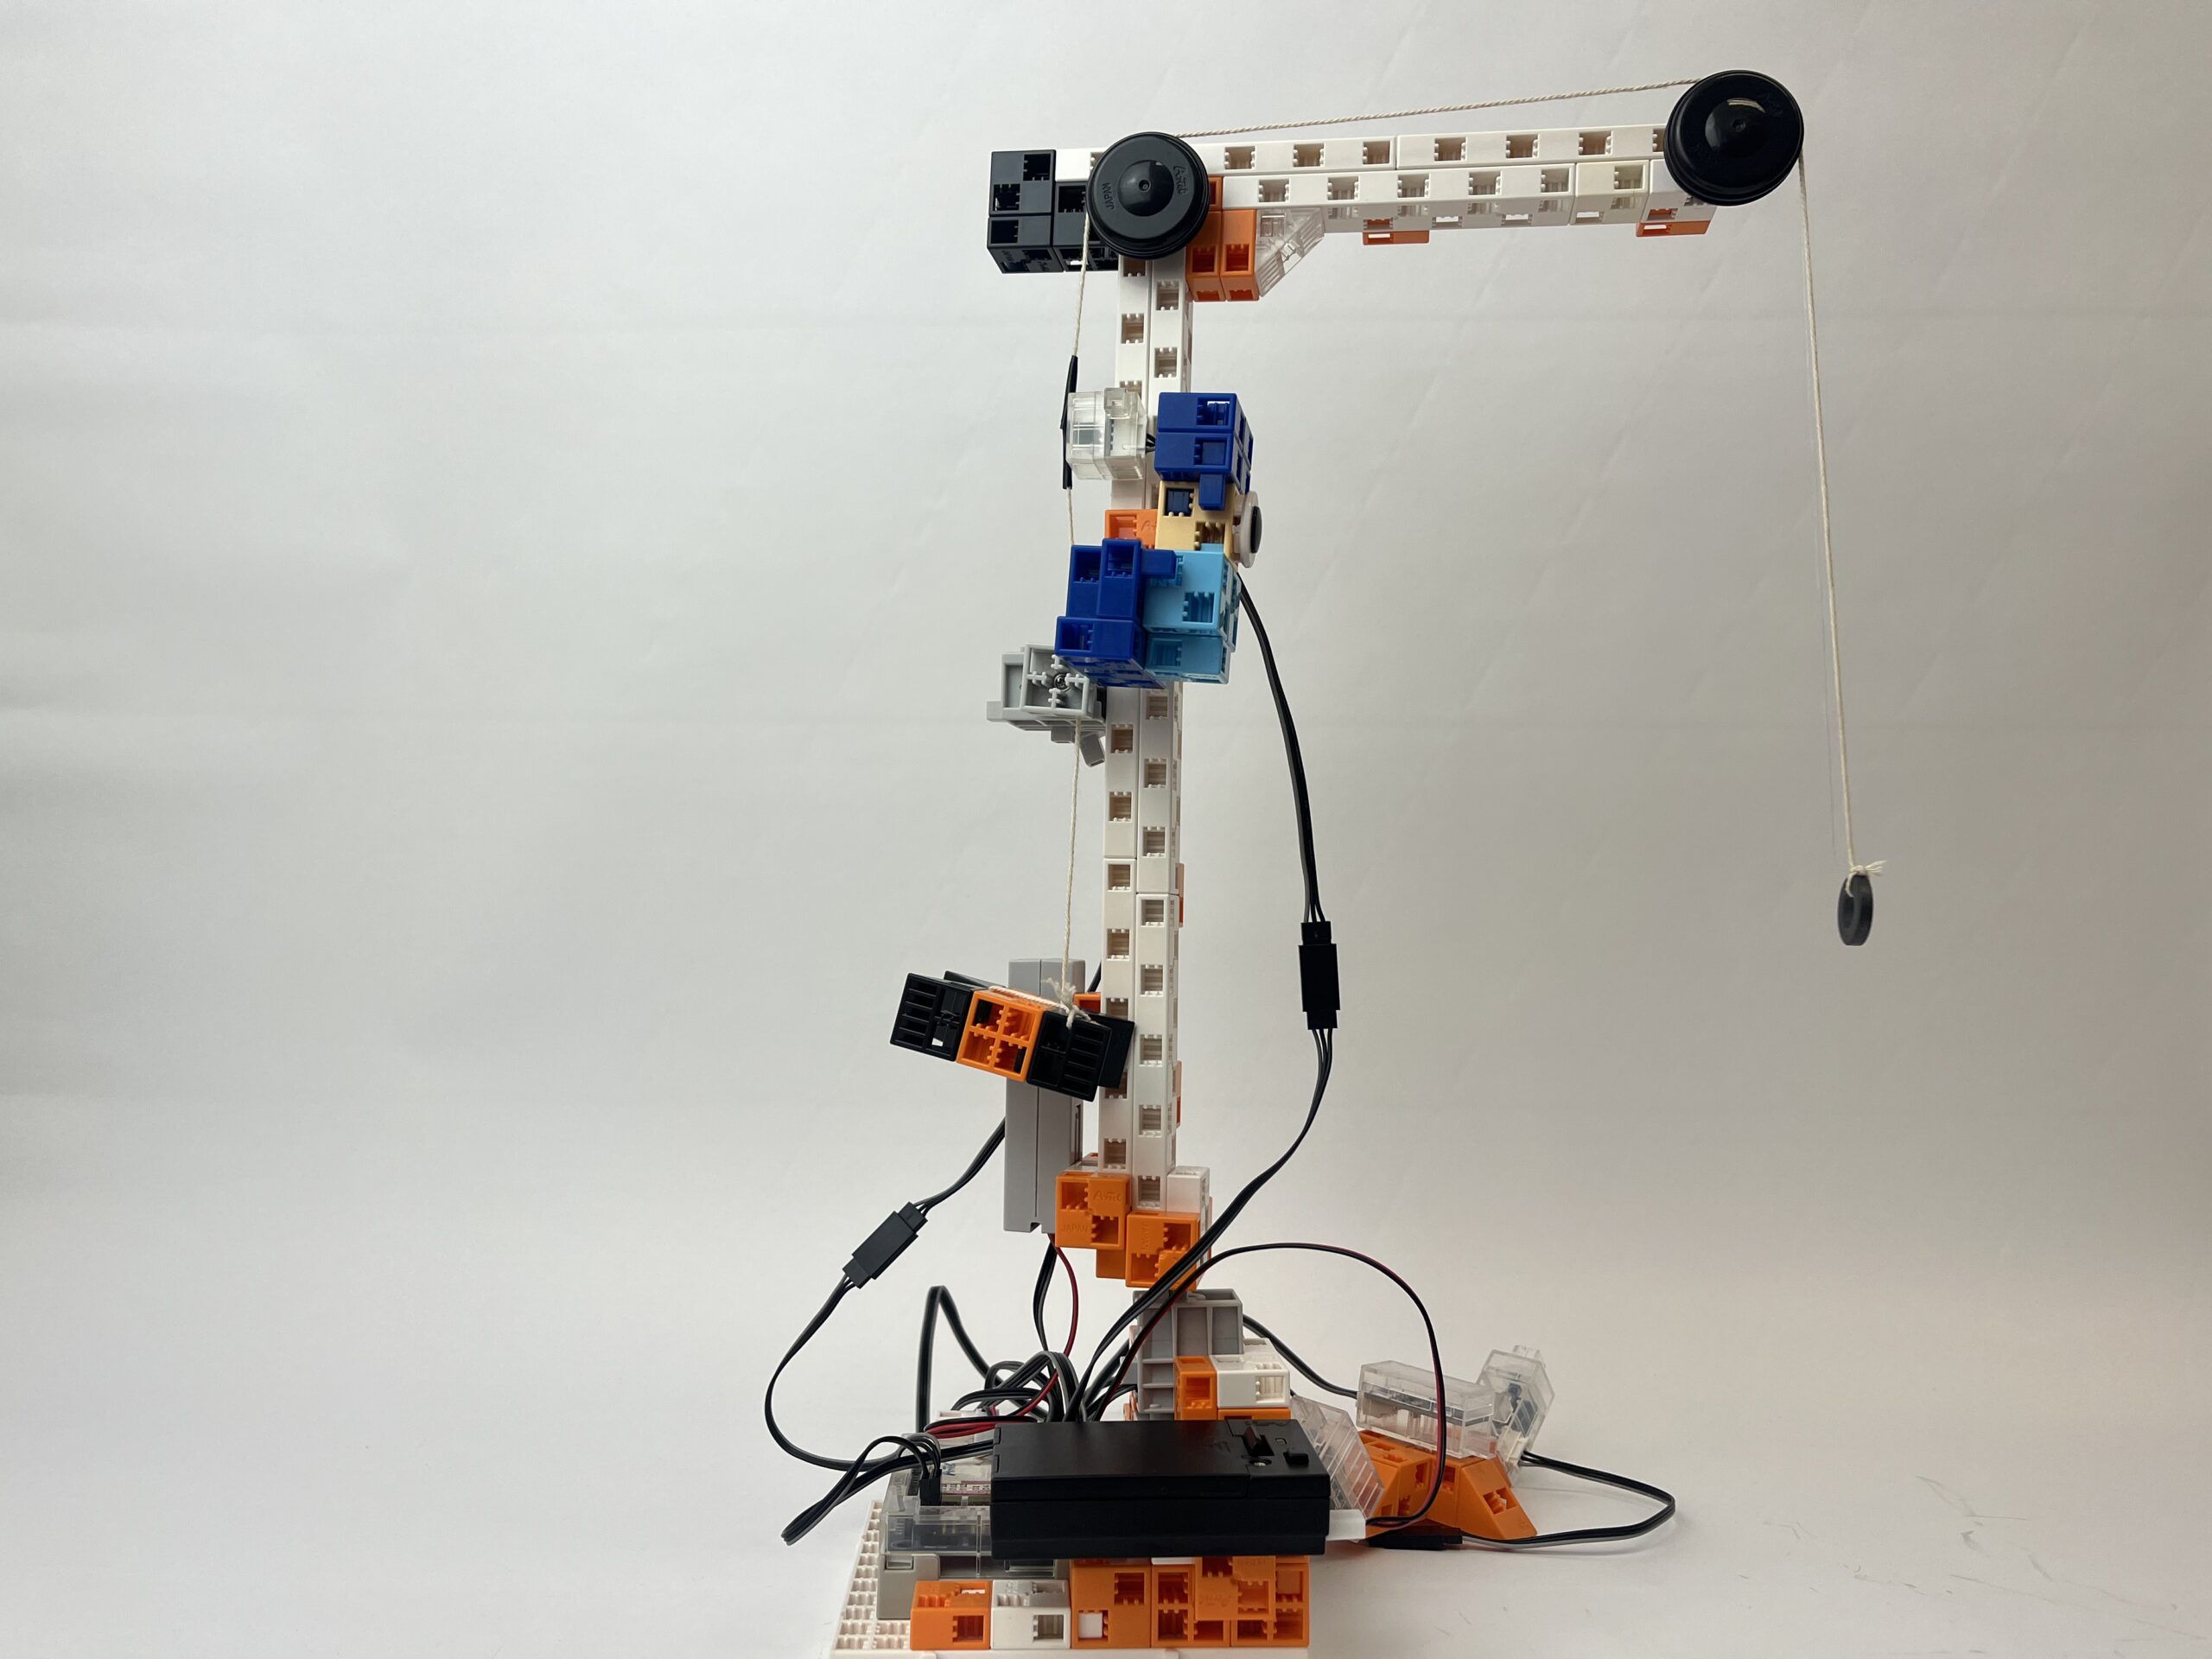
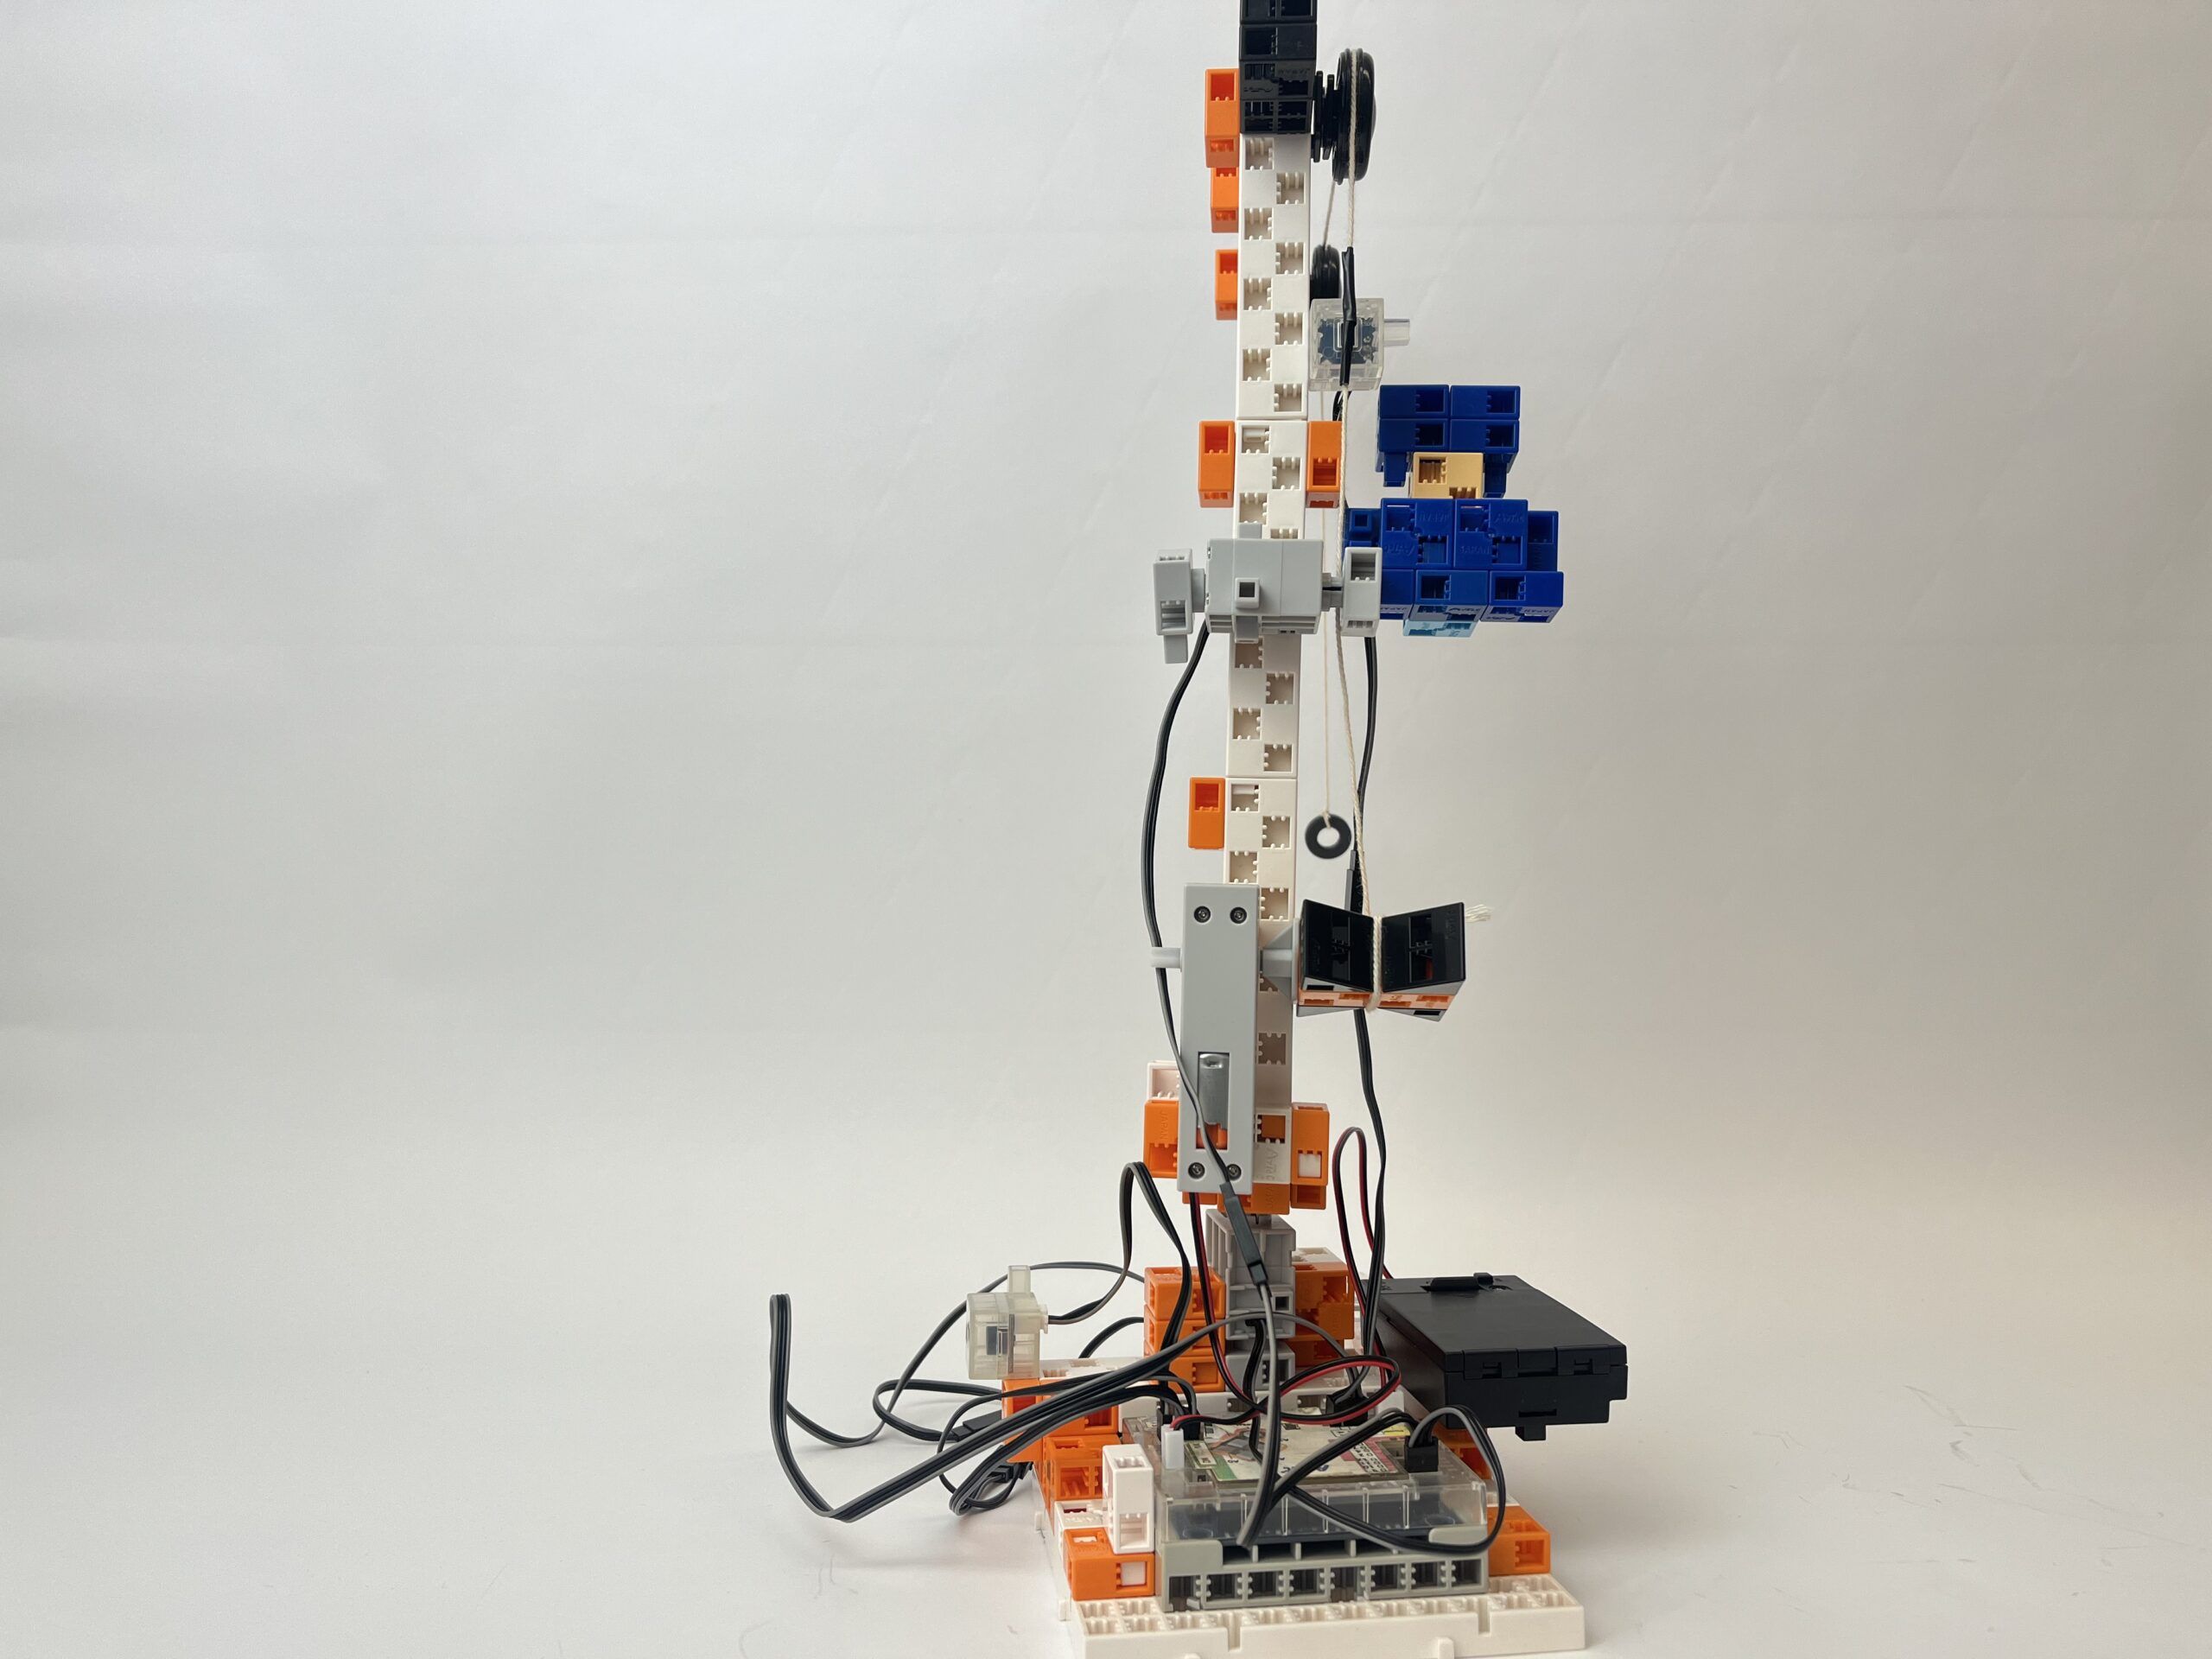
Die Hand, die den Kasperl zurückzieht, ist an einem Kranarm montiert
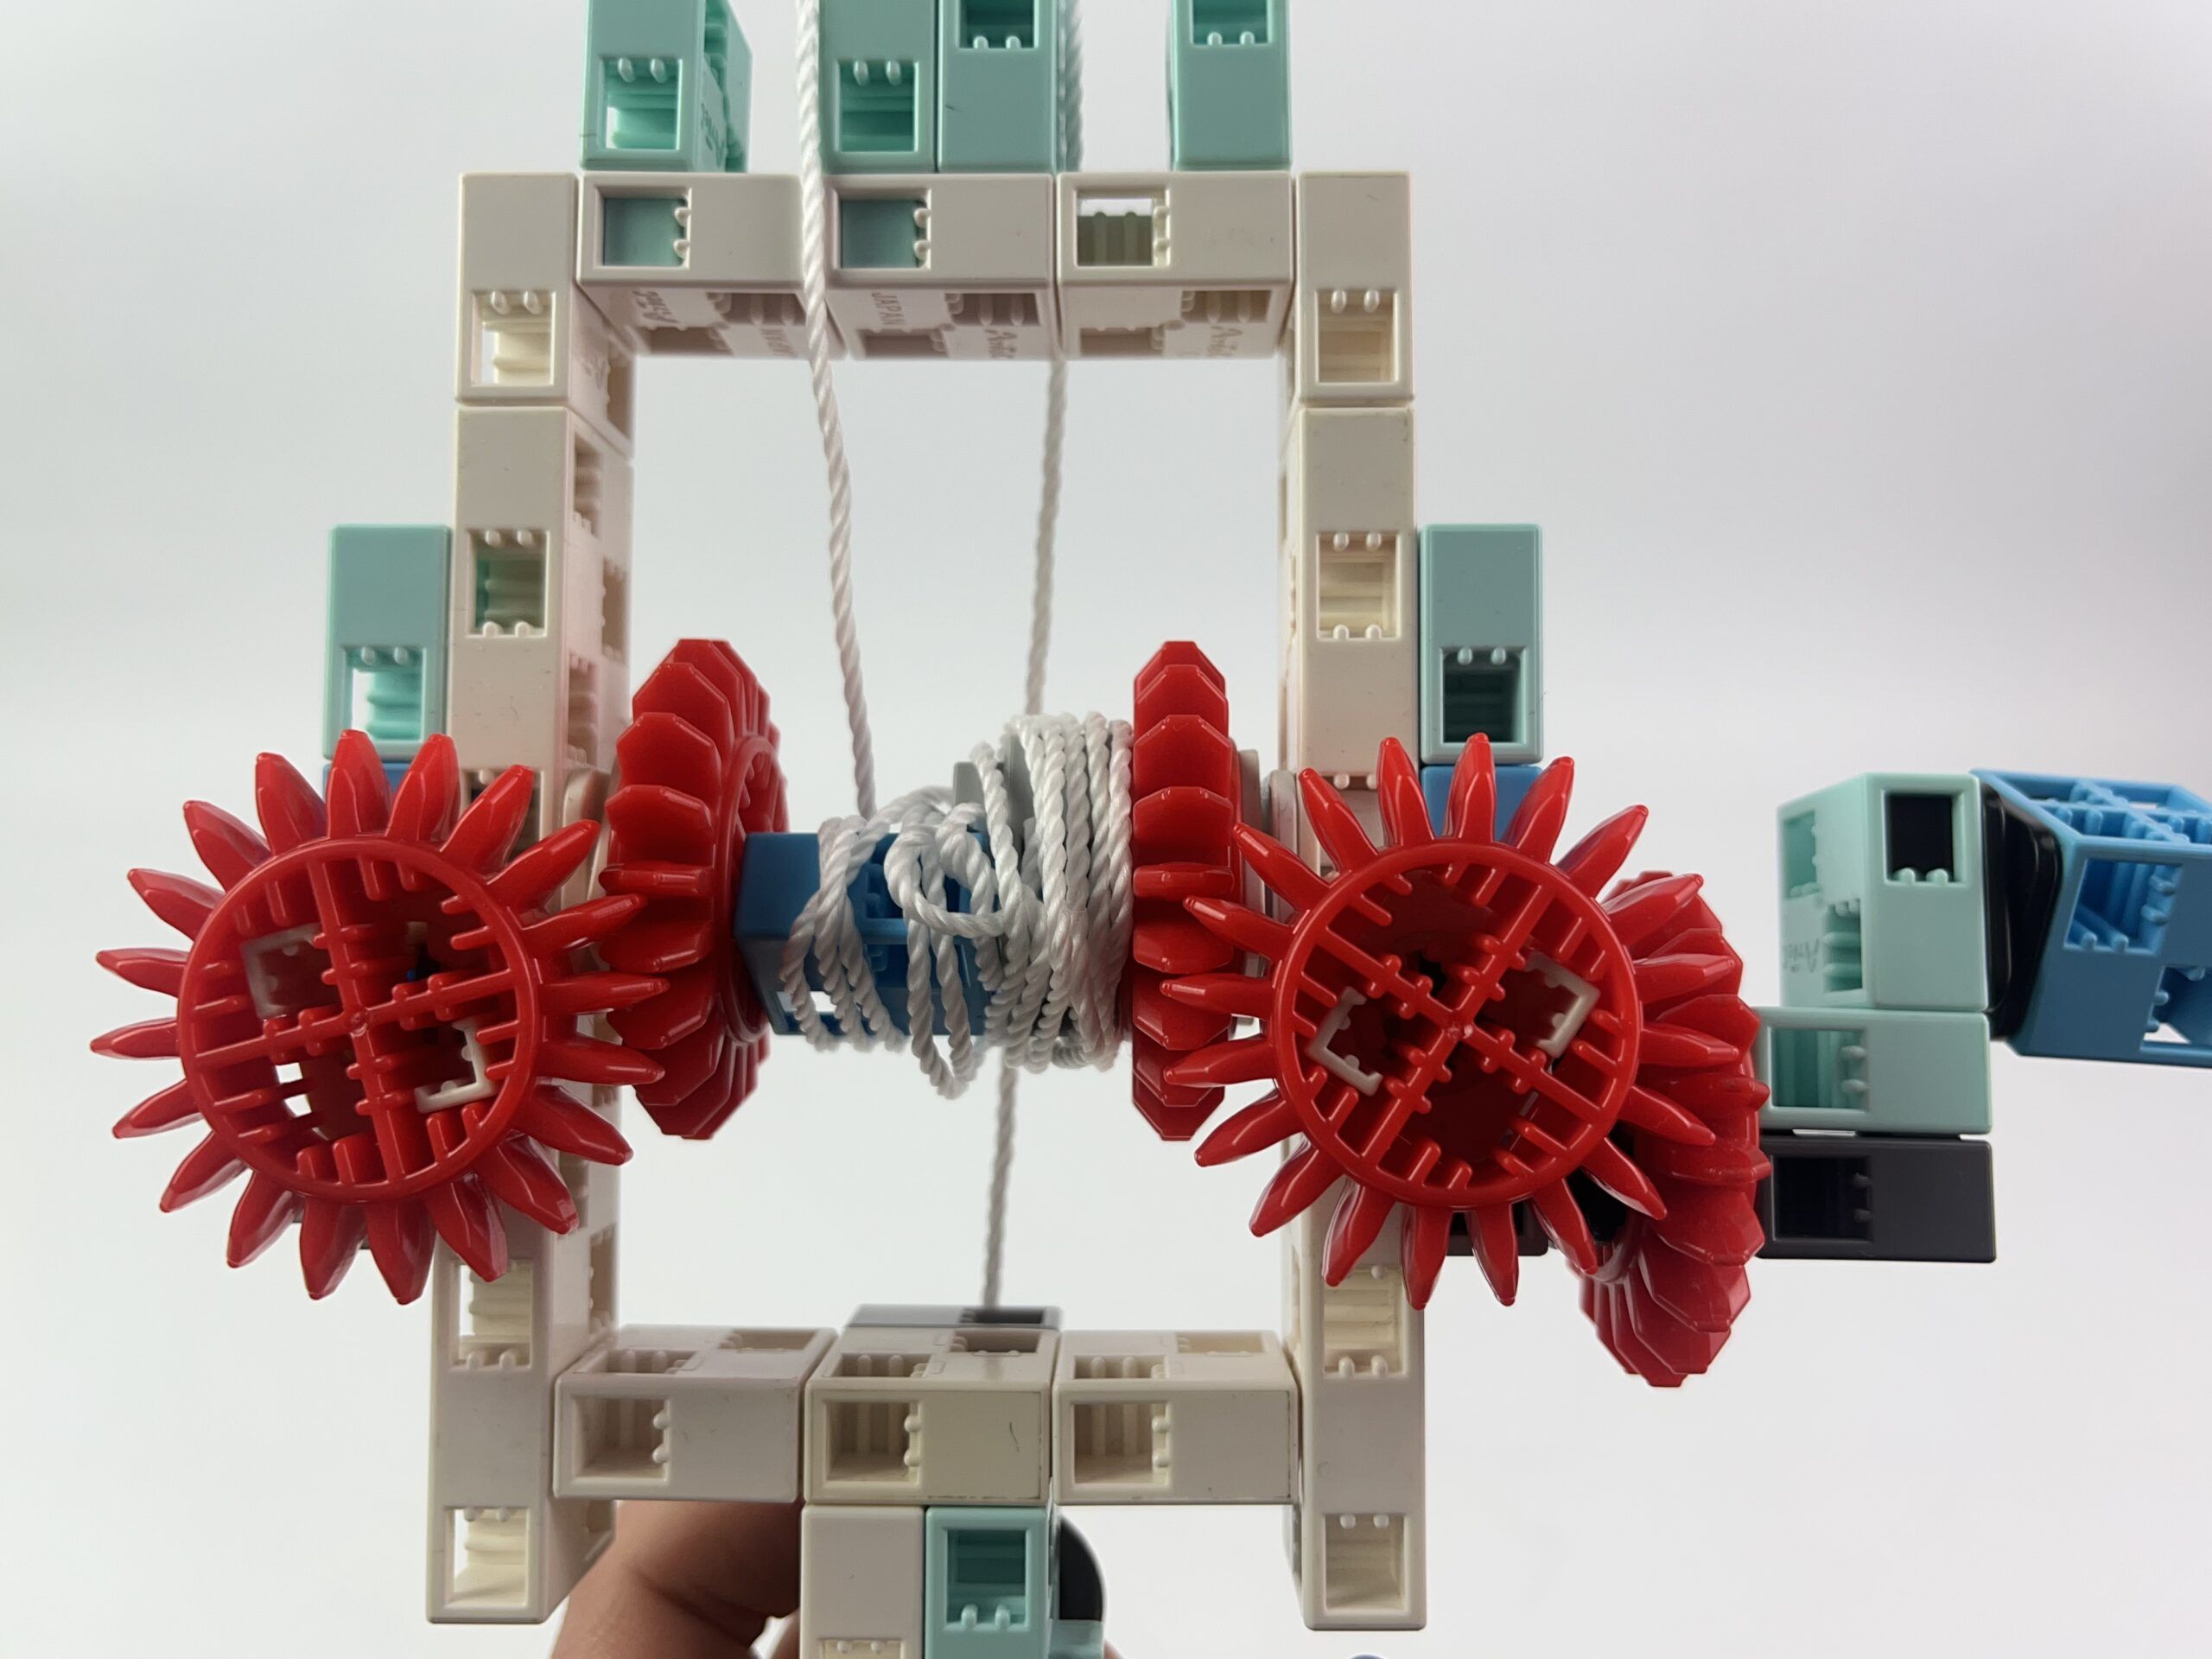
Der Kran kann mit 2 Berührungssensoren nach links oder rechts gesteuert werden und ein Beschleunigungssensor wird zum Absenken und Anheben des Magneten verwendet, der den Kasperl zurückzieht.
Aufbau und Steuerung des Krans sind ähnlich wie bei P3, aber um die horizontale Richtung einzustellen, wird der Servomotor gestuft und von 2 Berührungssensoren gesteuert
Ein kleiner Zackleman ist mit einem Servomotor am Kran befestigt. Wenn er Kasperl zum dritten Mal zurückstößt, erhebt sich der Zackleman und ruft Kasperl mit dem Buzzer zu.